Tipos y clasificaciones de robots: la guía completa

Formulario de suscripción
Índice
    Añadir una cabecera para empezar a generar el índice

    Los robots están diseñados para realizar una amplia variedad de tareas, desde el montaje de automóviles y el transporte de mercancías en almacenes hasta la realización de delicadas intervenciones quirúrgicas y la asistencia a las personas en su vida cotidiana. Dado que cada aplicación plantea requisitos distintos en cuanto a precisión, carga útil, velocidad, flexibilidad, seguridad y entorno de trabajo, los robots han evolucionado hacia numerosas formas especializadas, en lugar de adoptar un único diseño universal.

    La clasificación de los robots ayuda a los ingenieros, fabricantes y planificadores de automatización a comprender cómo se construyen los distintos robots, cómo funcionan y en qué ámbitos rinden mejor. Algunos robots se clasifican según su aplicación, como los robots industriales o médicos, mientras que otros se clasifican según su estructura mecánica, entre los que se incluyen los robots SCARA, Delta, cartesianos y articulados. Los sistemas móviles, como los AGV y los AMR, constituyen otra categoría basada en sus capacidades de movimiento y navegación.

    Tipos y clasificaciones de robots

    Clasificación por aplicación

    Una de las formas más habituales de clasificar los robots es según su aplicación prevista. Los robots desarrollados para la industria manufacturera, la sanidad, la logística o los servicios al consumidor suelen diferir considerablemente en cuanto a su estructura, requisitos de precisión, condiciones ambientales y diseño de los componentes.

    La clasificación basada en las aplicaciones se centra en la función para la que está diseñado el robot, lo que permite comprender mejor por qué los distintos sectores requieren diferentes arquitecturas robóticas y soluciones de fabricación.

    Cada categoría de robots está optimizada para ofrecer un equilibrio diferente entre precisión, carga útil, velocidad, seguridad, resistencia a las condiciones ambientales y complejidad del sistema, lo que da lugar a diseños estructurales y requisitos de fabricación únicos.

    Robots industriales

    Robots industriales

    Los robots industriales son sistemas robóticos programables diseñados para automatizar tareas repetitivas de fabricación con gran precisión, velocidad y fiabilidad. Suelen instalarse en entornos de producción fijos en los que es esencial un rendimiento constante y un funcionamiento continuo. La mayoría de los robots industriales forman parte de un sistema de automatización integrado, en el que trabajan junto con cintas transportadoras, máquinas-herramienta, sistemas de visión y equipos de control de calidad.

    Características principales

    Alta precisión para operaciones de fabricación repetibles.
    Gran capacidad de carga útil, que oscila entre unos pocos kilogramos y varios cientos de kilogramos.
    Funcionamiento continuo con un tiempo de inactividad mínimo en entornos de producción exigentes.
    Trayectorias de movimiento programables que pueden adaptarse a diferentes procesos de fabricación.
    Compatible con líneas de producción automatizadas y sistemas de control industrial.

    Ventajas

    Mejora la eficiencia de la producción y el rendimiento.
    Ofrece una calidad constante del producto con una excelente repetibilidad.
    Reduce los costes de mano de obra y minimiza los errores humanos.
    Realiza tareas peligrosas o físicamente exigentes de forma segura.
    Permite la producción ininterrumpida, siempre que se realice un mantenimiento adecuado.

    Limitaciones

    Requiere una inversión inicial considerable en equipamiento e integración de sistemas.
    Menos flexible cuando la producción cambia con frecuencia sin necesidad de reprogramar.
    La instalación y el mantenimiento suelen requerir conocimientos técnicos especializados en ingeniería.
    Los sistemas de seguridad son imprescindibles cuando se trabaja cerca de trabajadores humanos.

    Aplicaciones típicas

    Los robots industriales se utilizan ampliamente en las industrias manufactureras modernas, entre las que se incluyen:

    Soldadura por arco y por puntos Asistencia a máquinas CNC Manipulación de materiales Operaciones de montaje Paletización y embalaje Pintura y recubrimientos Inspección de precisión Fabricación de productos electrónicos Producción de automóviles Fabricación de semiconductores
    Robots colaborativos (Cobots)

    Robots colaborativos (Cobots)

    Los robots colaborativos, conocidos comúnmente como «cobots», están diseñados para trabajar de forma segura junto a los operarios humanos en espacios de trabajo compartidos. A diferencia de los robots industriales tradicionales, que suelen estar separados por vallas de seguridad, los cobots incorporan sensores avanzados, tecnologías de limitación de fuerza y un control inteligente del movimiento que permiten la colaboración directa entre humanos y robots.

    Características principales

    Funciones de seguridad integradas que limitan la fuerza y la velocidad durante el funcionamiento.
    Diseños compactos y ligeros que permiten una instalación flexible.
    Programación sencilla mediante interfaces gráficas o guiado manual.
    Instalación y reubicación rápidas entre células de producción.
    Adecuado para entornos de fabricación con gran variedad de productos y bajos volúmenes de producción.

    Ventajas

    Permite una colaboración segura entre personas y robots.
    Reduce los costes de automatización para las pequeñas y medianas empresas manufactureras.
    Aumenta la flexibilidad para adaptarse a los cambios en los requisitos de producción.
    Reduce el tiempo de implementación y programación.
    Mejora la ergonomía de los trabajadores al encargarse de las tareas repetitivas.

    Limitaciones

    Menor capacidad de carga útil en comparación con los robots industriales tradicionales.
    Reducir la velocidad de funcionamiento cuando se trabaje cerca de personas.
    No es adecuado para aplicaciones de fabricación de alta intensidad.
    El rendimiento puede disminuir al manipular piezas grandes o complejas.

    Aplicaciones típicas

    Los robots colaborativos se utilizan habitualmente para:

    Montaje de precisión Atornillado Operaciones de recogida y colocación Control de calidad Asistencia a las máquinas Embalaje Automatización de laboratorios Montaje de componentes electrónicos Fabricación en lotes pequeños
    Robots médicos

    Robots médicos

    Los robots médicos son sistemas robóticos desarrollados para ayudar a los profesionales sanitarios en el diagnóstico, la cirugía, la rehabilitación, la automatización de laboratorios y la atención al paciente. Estos robots están diseñados para alcanzar niveles excepcionalmente altos de precisión, estabilidad y fiabilidad al funcionar en entornos médicos estrictamente regulados.

    Características principales

    Precisión de posicionamiento ultraalta para procedimientos médicos delicados.
    Estructuras compactas adecuadas para quirófanos y laboratorios.
    Alta fiabilidad del sistema gracias a mecanismos de seguridad redundantes.
    Integración con tecnologías de imagen médica y de navegación.
    Diseñado para cumplir con los estrictos requisitos sanitarios y de esterilización.

    Ventajas

    Mejora la precisión quirúrgica y la uniformidad de los procedimientos.
    Permite realizar intervenciones mínimamente invasivas.
    Reduce el tiempo de recuperación de los pacientes en numerosas intervenciones quirúrgicas.
    Mejora la eficiencia de los procesos de trabajo en hospitales y laboratorios.
    Permite realizar tareas diagnósticas y terapéuticas con un alto grado de repetibilidad.

    Limitaciones

    Elevados costes de desarrollo y certificación.
    Complejos procesos de aprobación normativa.
    Requiere una formación especializada para los operadores.
    Las normas de mantenimiento y validación son más exigentes que las de los robots industriales en general.

    Aplicaciones típicas

    Los robots médicos se utilizan ampliamente en:

    Cirugía asistida por robot Sistemas de rehabilitación Asistencia en el diagnóstico por imagen Automatización de laboratorios Automatización farmacéutica Logística hospitalaria Tratamientos dentales Telemedicina y operación a distancia
    Robots de almacén

    Robots de almacén

    Los robots de almacén son sistemas automatizados diseñados para mejorar la eficiencia de las operaciones logísticas y de distribución mediante el transporte, la clasificación, el almacenamiento y la recuperación de mercancías. Desempeñan un papel fundamental en los almacenes y centros de distribución modernos, donde la rapidez en la tramitación de los pedidos y la precisión en el inventario son esenciales.

    Características principales

    Navegación autónoma o guiada para el transporte de mercancías.
    Comunicación en tiempo real con los sistemas de gestión de almacenes (WMS).
    Alta eficiencia operativa en tareas logísticas repetitivas.
    Implantación flexible en almacenes de diferentes tamaños y distribuciones.
    Funcionamiento continuo con optimización inteligente de rutas.

    Ventajas

    Aumenta el rendimiento del almacén y la rapidez en la gestión de los pedidos.
    Reduce la manipulación manual de materiales y la intensidad del trabajo.
    Mejora la precisión y la trazabilidad del inventario.
    Optimiza el aprovechamiento del espacio en el almacén.
    Permite una automatización escalable a medida que crecen las necesidades de la empresa.

    Limitaciones

    El rendimiento depende de la distribución e infraestructura del almacén.
    La puesta en marcha inicial puede requerir cambios en el flujo de trabajo y en el diseño de las instalaciones.
    Los sistemas de navegación pueden verse afectados por entornos dinámicos u obstáculos.
    La gestión de la batería y los horarios de recarga requieren una planificación minuciosa.

    Aplicaciones típicas

    Los robots de almacén se utilizan habitualmente para:

    Preparación de pedidos del tipo «mercancía a persona» Gestión de pedidos Transporte de existencias Almacenamiento y recuperación automatizados Sistemas de clasificación Transporte de palés Recuento de existencias Logística de los centros de distribución
    Robots de servicio

    Robots de servicio

    Los robots de servicio están diseñados para realizar tareas útiles fuera de los entornos tradicionales de fabricación industrial. Ayudan a las personas en entornos comerciales, públicos y domésticos automatizando actividades rutinarias, repetitivas o que requieren mucho esfuerzo, al tiempo que mejoran la eficiencia, la seguridad y la comodidad.

    Características principales

    Diseñado para entornos centrados en las personas con una interacción intuitiva.
    Se adapta a diversas condiciones de funcionamiento, tanto en interiores como en exteriores.
    Equipado con sensores de navegación, detección de obstáculos y percepción del entorno.
    A menudo recurren a la inteligencia artificial para la toma de decisiones y la planificación de tareas.
    Disponible en configuraciones móviles, fijas o semiautónomas.

    Ventajas

    Reduce el trabajo manual repetitivo.
    Mejora la eficiencia operativa en todos los sectores de servicios.
    Mejora la experiencia del cliente gracias a la automatización.
    Permite un funcionamiento continuo con una supervisión mínima.
    Contribuye a paliar la escasez de mano de obra en los sectores orientados a los servicios.

    Limitaciones

    El rendimiento puede variar en entornos complejos o impredecibles.
    Mayor dependencia de las tecnologías de percepción y navegación.
    Algunas aplicaciones siguen requiriendo una intervención humana frecuente.
    El rendimiento de la inversión depende en gran medida del caso de uso concreto.

    Aplicaciones típicas

    Los robots de servicio se utilizan ampliamente en:

    Hostelería y hoteles Restaurantes y servicio de entrega de comida a domicilio Tiendas minoristas Limpieza y saneamiento Agricultura Seguridad y vigilancia Educación e investigación Asistencia a domicilio Servicios de información al público
    Robots humanoides

    Robots humanoides

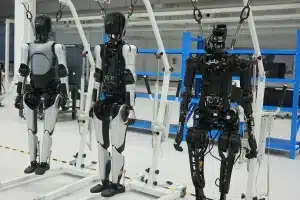
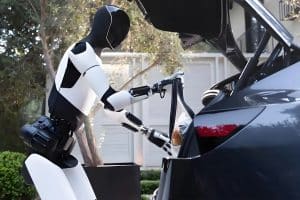
    Los robots humanoides son robots diseñados para parecerse al cuerpo humano en cuanto a apariencia, movimiento o ambos. La mayoría de los robots humanoides cuentan con un torso, dos brazos, dos piernas y una estructura similar a una cabeza, lo que les permite desenvolverse en entornos concebidos originalmente para las personas.

    Características principales

    Estructura cinemática similar a la humana con múltiples grados de libertad.
    Control avanzado del equilibrio y del movimiento para caminar y manipular objetos.
    Integración de alta densidad de sensores, actuadores y sistemas de control.
    Capaz de realizar tareas complejas en entornos humanos.
    A menudo combina la inteligencia artificial con la visión artificial y la interacción por voz.

    Ventajas

    Puede funcionar en entornos diseñados para trabajadores humanos.
    Realiza tareas que requieren destreza manual.
    Apto para la colaboración entre personas y robots.
    Se adapta perfectamente a una amplia variedad de aplicaciones.
    Constituye una plataforma prometedora para la automatización de próxima generación.

    Limitaciones

    Complejo desde el punto de vista mecánico y electrónico.
    Elevados costes de desarrollo y fabricación.
    El equilibrio dinámico y la locomoción siguen siendo problemas de ingeniería que plantean un reto.
    El consumo energético y la duración de la batería siguen limitando el tiempo de funcionamiento.
    Su implantación comercial sigue siendo relativamente limitada en comparación con la de los robots industriales.

    Aplicaciones típicas

    Cada vez se desarrollan más robots humanoides para:

    Investigación y educación Estudios sobre la interacción entre personas y robots Asistencia en fabricación avanzada Operaciones de almacén y logística Asistencia sanitaria Servicio y hospitalidad Operaciones en entornos peligrosos Ayuda doméstica
    La estructura mecánica del robot

    Clasificación según la estructura mecánica

    Mientras que la clasificación basada en la aplicación explica para qué está diseñado un robot, la clasificación mecánica se centra en cómo se mueve. La disposición de las articulaciones, los eslabones y los ejes determina el espacio de trabajo, la flexibilidad, la velocidad, la carga útil y la precisión de posicionamiento de un robot.

    Se han desarrollado diferentes estructuras mecánicas para optimizar tareas de fabricación específicas. Por ejemplo, los robots SCARA destacan en el montaje a alta velocidad, mientras que los robots articulados aportan la flexibilidad necesaria para la fabricación compleja en múltiples ejes.

    Comprender estas configuraciones mecánicas ayuda a los ingenieros a seleccionar el robot más adecuado para una aplicación concreta, al tiempo que influye en el diseño de los componentes, la complejidad del montaje y los requisitos de fabricación.

    Robots articulados

    Robots articulados

    Los robots articulados son los robots industriales más utilizados y se caracterizan por sus múltiples articulaciones giratorias, que les proporcionan un alto grado de movilidad. La mayoría de los robots articulados cuentan con entre cuatro y seis ejes, aunque los modelos más avanzados pueden incluir siete o más ejes para lograr una mayor flexibilidad y destreza.

    Características principales

    Las múltiples juntas giratorias ofrecen una flexibilidad excelente.
    Normalmente se configuran con entre 4 y 6 grados de libertad (DOF).
    Amplio campo de trabajo con capacidad para acceder a ángulos difíciles.
    Alta precisión de posicionamiento y repetibilidad.
    Compatible con una amplia gama de efectores finales y sistemas de automatización.

    Ventajas

    Muy versátil para diferentes tareas de fabricación.
    Puede realizar movimientos complejos en varios ejes.
    Apto tanto para aplicaciones de uso ligero como para aplicaciones de uso intensivo.
    Se integra fácilmente en líneas de producción automatizadas.
    Admite una amplia gama de opciones de herramientas.

    Limitaciones

    Una programación más compleja que las estructuras robóticas más sencillas.
    Requiere un espacio de instalación relativamente amplio.
    La complejidad mecánica aumenta las necesidades de mantenimiento.
    La planificación del movimiento puede resultar más complicada en espacios reducidos.

    Aplicaciones típicas

    Los robots articulados se utilizan ampliamente para:

    Soldadura por arco y por puntos Asistencia a máquinas CNC Manipulación de materiales Operaciones de montaje Pintura Esmerilado y pulido Embalaje Paletización Fabricación de automóviles
    Robots SCARA

    Robots SCARA

    Los robots SCARA (Selective Compliance Assembly Robot Arm) son robots de cuatro ejes diseñados específicamente para realizar movimientos horizontales a alta velocidad, al tiempo que mantienen la rigidez en la dirección vertical. Su diseño cinemático único permite realizar operaciones de montaje rápidas y precisas, lo que los convierte en uno de los robots más populares para la industria electrónica y la fabricación ligera.

    Características principales

    Diseño de cuatro ejes optimizado para un montaje rápido.
    Movimiento horizontal a alta velocidad con una repetibilidad excelente.
    Dimensiones reducidas, ideales para espacios de trabajo limitados.
    El cumplimiento selectivo mejora la precisión de la inserción y el montaje.
    Ideal para tareas repetitivas que requieren precisión.

    Ventajas

    Tiempos de ciclo extremadamente rápidos.
    Excelente precisión de posicionamiento.
    Diseño compacto y que aprovecha bien el espacio.
    Su coste es inferior al de muchos robots de seis ejes.
    Fácil integración en células de montaje automatizadas.

    Limitaciones

    Ámbito de trabajo limitado en comparación con los robots articulados.
    Flexibilidad limitada debido al menor número de ejes.
    Menos adecuado para movimientos tridimensionales complejos.
    Por lo general, están diseñadas para cargas útiles más ligeras.

    Aplicaciones típicas

    Los robots SCARA se utilizan habitualmente para:

    Montaje electrónico Operaciones de recogida y colocación Fijación con tornillos Manipulación de placas de circuito impreso Embalaje Inspección Montaje de componentes de precisión Manipulación de piezas pequeñas
    Robots paralelos

    Robots paralelos

    Los robots paralelos son sistemas robóticos en los que el efector final está soportado por múltiples cadenas cinemáticas que funcionan simultáneamente. A diferencia de los robots en serie, en los que las articulaciones están conectadas una tras otra, los robots paralelos distribuyen las cargas entre varios brazos de soporte, lo que se traduce en una mayor rigidez estructural y precisión de posicionamiento.

    Características principales

    Varias cadenas cinemáticas que sostienen una única plataforma móvil.
    Alta rigidez y solidez estructural.
    Excelente precisión y repetibilidad de posicionamiento.
    Reducción de la masa en movimiento para mejorar el rendimiento dinámico.
    Adecuado para el control de movimiento de precisión.

    Ventajas

    Alta precisión bajo cargas dinámicas.
    Excelente rigidez en comparación con muchos diseños de robots de serie.
    Respuesta rápida y movimiento fluido.
    Rendimiento estable durante las operaciones de precisión.
    Capaz de mantener una precisión de posicionamiento constante.

    Limitaciones

    Área de trabajo más reducida que la de la mayoría de los robots articulados.
    Diseños mecánicos y cálculos cinemáticos más complejos.
    Mayor complejidad del sistema de control.
    Menor flexibilidad para tareas de automatización de uso general.

    Aplicaciones típicas

    Los robots paralelos se utilizan habitualmente para:

    Montaje de precisión Posicionamiento de alta precisión Simuladores de vuelo y de movimiento Alineación óptica Posicionamiento de máquinas-herramienta Fabricación de semiconductores Investigación científica

    Robots cilíndricos

    Los robots cilíndricos utilizan una combinación de un eje giratorio y varios ejes lineales para crear un espacio de trabajo cilíndrico. Fueron uno de los primeros diseños de robots industriales y siguen siendo adecuados para aplicaciones que requieren movimiento vertical y alcance radial dentro de un espacio de trabajo definido.

    Características principales

    Área de trabajo cilíndrica creada mediante movimientos rotativos y lineales.
    Construcción mecánica sencilla.
    Buen alcance vertical.
    Funcionamiento estable en tareas repetitivas.
    Capacidad de carga útil moderada.

    Ventajas

    Diseño mecánico fiable y sencillo.
    Eficaz para operaciones repetitivas de carga y descarga.
    Es relativamente fácil de mantener.
    Adecuado para aplicaciones que requieran accesibilidad vertical.
    Rentable para sistemas de automatización especializados.

    Limitaciones

    Flexibilidad limitada en comparación con los robots multieje.
    Capacidad de movimiento limitada en tareas tridimensionales complejas.
    Menor variedad de aplicaciones en la fabricación moderna.
    Menos adaptable a los cambios en los requisitos de producción.

    Aplicaciones típicas

    Los robots cilíndricos se suelen utilizar para:

    Asistencia a las máquinas Manipulación de materiales Operaciones de montaje Fundición a presión Embalaje Procesos de carga y descarga

    Robots polares (esféricos)

    Los robots polares, también conocidos como robots esféricos, combinan el movimiento giratorio con un mecanismo de extensión lineal para crear un espacio de trabajo esférico. Su diseño permite que el brazo robótico alcance objetos desde múltiples direcciones, al tiempo que abarca un espacio de trabajo relativamente amplio.

    Características principales

    Área de trabajo esférica generada mediante la combinación de movimientos rotatorios y lineales.
    Amplio movimiento angular.
    Buena accesibilidad alrededor de las piezas de trabajo.
    Capaz de alcanzar posiciones elevadas o empotradas.
    Adecuado para tareas de automatización de alcance medio.

    Ventajas

    Amplio espacio de trabajo accesible.
    Ángulos de aproximación flexibles.
    Eficaz para manipular piezas voluminosas.
    Ideal para operaciones que requieran una amplia cobertura angular.
    Diseño mecánico contrastado para la automatización industrial.

    Limitaciones

    Menor flexibilidad de posicionamiento que los robots articulados.
    Configuración mecánica más compleja que la de los sistemas cartesianos.
    Menos habitual en las instalaciones de fabricación modernas.
    Sustituidas progresivamente por arquitecturas robóticas más versátiles.

    Aplicaciones típicas

    Los robots polares se utilizan habitualmente para:

    Manipulación de materiales Soldadura Pintura con pulverizador Operaciones de fundición Carga de la máquina Automatización industrial general
    Robots móviles

    Clasificación según la movilidad

    Aunque muchos robots funcionan desde una posición fija, la automatización moderna recurre cada vez más a robots capaces de desplazarse de forma autónoma por todo el entorno de trabajo. La clasificación según la movilidad se centra en cómo se desplaza un robot dentro de su espacio de trabajo, más que en cómo está construido su brazo o su mecanismo.

    Los robots móviles se han convertido en un elemento esencial de la automatización de almacenes, la fabricación inteligente, la sanidad y el sector servicios, ya que permiten un transporte flexible de materiales y un funcionamiento autónomo que los sistemas robóticos fijos no pueden ofrecer.

    Las dos categorías principales de movilidad son los robots fijos y los robots móviles; las tecnologías de navegación autónoma dividen a su vez los sistemas móviles en vehículos guiados automáticamente (AGV) y robots móviles autónomos (AMR).

    Robots fijos

    Robots fijos

    Los robots fijos están instalados de forma permanente en un lugar determinado y realizan tareas dentro de un espacio de trabajo predefinido. Su posición permanece fija, mientras que las articulaciones robóticas o los ejes lineales proporcionan el movimiento necesario para llevar a cabo las operaciones de fabricación.

    Características principales

    Instalación fija dentro de una célula de producción.
    Ámbito de trabajo predecible.
    Alta precisión de posicionamiento.
    Fácil integración con líneas de producción automatizadas.
    Funcionamiento estable para tareas de fabricación repetitivas.

    Ventajas

    Excelente precisión y repetibilidad.
    Alta eficiencia en la producción.
    Funcionamiento fiable a largo plazo.
    Ideal para entornos de fabricación en continuo.
    Calibración simplificada del sistema.

    Limitaciones

    Limitado a una zona de operación fija.
    Las piezas deben transportarse hasta el robot.
    Menos adaptable a los cambios en la distribución de las fábricas.
    La expansión suele requerir células robóticas adicionales.

    Aplicaciones típicas

    Los robots fijos se utilizan habitualmente para:

    Soldadura Asistencia a máquinas CNC Asamblea Pintura Embalaje Control de calidad Manipulación de materiales
    Robots móviles

    Robots móviles

    Los robots móviles son sistemas robóticos capaces de desplazarse por su entorno operativo mientras realizan las tareas que se les asignan. A diferencia de los robots fijos, se desplazan de un lugar a otro, lo que permite una mayor flexibilidad en entornos de trabajo dinámicos, como almacenes, hospitales, fábricas e instalaciones comerciales.

    Características principales

    Movimiento independiente dentro del entorno operativo.
    Implementación flexible en múltiples áreas de trabajo.
    Equipado con sistemas de navegación y detección de obstáculos.
    Capaz de integrarse con software de gestión de instalaciones.
    Se adapta a los cambios en los flujos de trabajo.

    Ventajas

    Elimina el transporte innecesario de material.
    Mejora la flexibilidad operativa.
    Admite entornos dinámicos de producción y logística.
    Se adapta fácilmente a medida que aumentan las necesidades de automatización.
    Reduce la dependencia de la infraestructura fija.

    Limitaciones

    La precisión de la navegación depende de las condiciones ambientales.
    La capacidad de la batería limita el funcionamiento continuo.
    El rendimiento puede verse afectado en entornos con mucha gente o muy dinámicos.
    Requiere una comunicación inalámbrica fiable y una gestión de flotas.

    Aplicaciones típicas

    Los robots móviles se utilizan ampliamente para:

    Logística de almacén Transporte de materiales en la fábrica Parto en el hospital Gestión de existencias Patrulla de seguridad Limpieza y saneamiento Operaciones de servicio
    Vehículos guiados automáticamente (AGV)

    Vehículos guiados automáticamente (AGV)

    Los vehículos guiados automáticamente (AGV) son robots móviles que transportan materiales siguiendo rutas predefinidas dentro de unas instalaciones. La navegación se lleva a cabo normalmente mediante cintas magnéticas, cables guía, códigos QR, reflectores o sistemas de guía láser. Dado que sus trayectorias son fijas, los AGV son más adecuados para entornos estructurados en los que las rutas de transporte cambian con poca frecuencia.

    Características principales

    Sigue rutas de navegación predefinidas.
    Opera en entornos controlados y predecibles.
    Transporte de material fiable y constante.
    Se integra con los sistemas de gestión de almacenes y de producción.
    Facilita la planificación de flotas y la gestión del tráfico.

    Ventajas

    Una tecnología contrastada y de gran fiabilidad.
    Planificación y gestión sencillas de las rutas.
    Menor complejidad de implementación en instalaciones estructuradas.
    Un rendimiento constante en el transporte.
    Adecuado para flujos de trabajo logísticos repetitivos.

    Limitaciones

    Flexibilidad limitada cuando cambian las distribuciones de las instalaciones.
    No puede sortear con facilidad los obstáculos inesperados.
    Las modificaciones en los trazados suelen requerir actualizaciones de la infraestructura.
    Menos adaptable a entornos de producción dinámicos.

    Aplicaciones típicas

    Los vehículos guiados automáticamente (AGV) se utilizan habitualmente para:

    Transporte de palés Entrega de materias primas Reposición de la línea de producción Logística de almacén Centros de distribución Transporte de productos terminados
    Robots móviles autónomos (AMR)

    Robots móviles autónomos (AMR)

    Los robots móviles autónomos (AMR) son robots móviles inteligentes capaces de desplazarse de forma independiente sin depender de una infraestructura de guía fija. En su lugar, utilizan tecnologías como el LiDAR, cámaras, sensores y la localización y cartografía simultáneas (SLAM) para comprender su entorno, planificar rutas y esquivar obstáculos en tiempo real.

    Características principales

    Navegación autónoma mediante sensores a bordo y tecnologías de cartografía.
    Planificación dinámica de rutas y evitación de obstáculos.
    Percepción continua del entorno.
    Implementación flexible sin sistemas de guiado fijos.
    Fácil integración en entornos de producción y almacén en constante evolución.

    Ventajas

    Se adapta muy bien a los cambios en la distribución.
    Optimiza automáticamente las rutas de viaje.
    Reduce al mínimo el tiempo de inactividad provocado por obstáculos o atascos.
    Requiere poca o ninguna infraestructura de navegación.
    Admite estrategias de automatización flexibles y escalables.

    Limitaciones

    Coste de adquisición más elevado que el de los AGV tradicionales.
    Mayor complejidad del software y de los sistemas.
    El rendimiento depende de la calidad del sensor y de las condiciones ambientales.
    Requiere una gestión de flotas y una integración de sistemas más avanzadas.

    Aplicaciones típicas

    Los AMR se utilizan ampliamente para:

    Logística inteligente de almacenes Gestión de pedidos Transporte de materiales en la industria manufacturera Logística hospitalaria Distribución en el comercio electrónico Automatización de fábricas inteligentes Movimientos de existencias
    Comparación de diferentes tipos de robots

    Comparación de diferentes tipos de robots

    Cada tipo de robot está diseñado para cumplir unos requisitos operativos específicos. Las diferencias en cuanto a movilidad, estructura mecánica, carga útil, precisión, velocidad y flexibilidad determinan qué robot es el más adecuado para una aplicación concreta. Comprender estas características ayuda a los ingenieros y fabricantes a seleccionar la solución de automatización más adecuada.

    La siguiente comparación ofrece una visión general de los tipos de robots más comunes:

    Tipo de robot Movilidad Flexibilidad Velocidad Precisión
    Robot industrial Corregido Alta Alta Alta
    Robot colaborativo Corregido Alta Medio Alta
    Robot médico Corregido Alta Medio Muy alta
    Robot de almacén Móvil Medio Medio Medio
    Robot humanoide Móvil Muy alta Medio Alta
    Robot SCARA Corregido Medio Muy alta Alta
    Robot cartesiano Corregido Medio Medio Muy alta
    Robot Delta Corregido Medio Muy alta Alta
    Robot articulado Corregido Muy alta Alta Alta
    Robot paralelo Corregido Medio Alta Muy alta
    AGV Móvil Medio Medio Basado en la navegación
    AMR Móvil Alta Medio Basado en la navegación

    Aunque muchos de estos robots realizan tareas similares, sus características estructurales los hacen adecuados para distintos entornos de producción. Por ejemplo, los robots SCARA son los preferidos para el montaje de precisión a alta velocidad, mientras que los robots articulados ofrecen una mayor flexibilidad para operaciones complejas de varios ejes. Del mismo modo, tanto los AGV como los AMR automatizan el transporte de materiales, pero los AMR ofrecen una adaptabilidad significativamente mayor en instalaciones dinámicas.

    Componentes de los robots

    Componentes robóticos utilizados en diferentes tipos de robots

    Aunque los robots varían considerablemente en cuanto a su aspecto y función, la mayoría comparten un conjunto común de componentes mecánicos, eléctricos y de control. La configuración exacta depende de la estructura del robot, su carga útil, los requisitos de precisión y la aplicación prevista.

    Por ejemplo, un robot industrial articulado suele requerir componentes estructurales de alta resistencia y sistemas de accionamiento multieje, mientras que un robot humanoide incorpora articulaciones ligeras, actuadores compactos y un nivel mucho mayor de integración mecánica. Los robots médicos dan prioridad a los componentes miniaturizados y de alta precisión, mientras que los robots de almacén suelen centrarse en los sistemas de accionamiento móviles, las estructuras del chasis y la integración de las baterías.

    La tabla siguiente ofrece una visión general simplificada de los componentes principales que suelen encontrarse en los distintos tipos de robots:

    Tipo de robot Componentes típicos
    Robots industriales Brazos robóticos, articulaciones, cajas de cambios, servomotores, bastidores estructurales, efectores finales
    Robots colaborativos Brazos ligeros, sensores de par, articulaciones compactas, controladores, efectores finales
    Robots médicos Articulaciones de precisión, actuadores en miniatura, instrumentos quirúrgicos, sensores de alta precisión
    Robots de almacén Chasis móvil, ruedas motrices, baterías, sensores de navegación, módulos de elevación
    Robots humanoides Articulaciones multieje, brazos ligeros, servoactuadores, sistemas de visión, módulos sensores
    Robots SCARA Juntas rotativas, actuadores lineales, brazos compactos, efectores finales
    AGV / AMR Módulos de propulsión, sensores de navegación, baterías, controladores, escáneres de seguridad

    Cada componente desempeña un papel fundamental a la hora de determinar el rendimiento, la precisión, la fiabilidad y la vida útil de un robot. A medida que los sistemas robóticos se vuelven cada vez más inteligentes y compactos, el diseño de los componentes también evoluciona hacia una mayor precisión, un menor peso y una mayor durabilidad.

    ¿Quieres saber cómo funcionan estas piezas juntas? Lee nuestra guía completa: Explicación de los componentes de los robots: guía de piezas robóticas, donde exploramos las estructuras de los robots.

    Fabricación de robots

    Aspectos a tener en cuenta en la fabricación de distintos tipos de robots

    El diseño de un robot influye directamente en la forma en que se fabrican sus componentes. Factores como la carga útil, el entorno de funcionamiento, la precisión de movimiento y la complejidad estructural determinan los materiales, los procesos de fabricación y los requisitos de calidad que se aplican a lo largo de toda la producción.

    Aunque cada robot tiene unos requisitos de ingeniería específicos, hay varias prioridades de fabricación comunes en todo el sector de la robótica, entre las que se incluyen:

    • Alta precisión dimensional para un montaje y un control de movimiento precisos.
    • Estructuras ligeras pero resistentes para mejorar la eficiencia y reducir el consumo energético.
    • Una calidad de superficie uniforme que garantiza un rendimiento fiable de los componentes.
    • Mecanizado con tolerancias ajustadas para piezas móviles y de acoplamiento.
    • Un control de calidad fiable para garantizar la repetibilidad y la estabilidad a largo plazo.

    Los distintos tipos de robots suelen dar prioridad a diferentes aspectos de la fabricación:

    Tipo de robot Enfoque típico en el sector manufacturero
    Robots industriales Resistencia estructural, durabilidad, mecanizado con cargas elevadas
    Robots colaborativos Estructuras ligeras, acabados lisos, montaje de precisión
    Robots médicos Mecanizado de ultraprecisión, materiales biocompatibles, control de calidad riguroso
    Robots de almacén Fabricación de chasis, montaje de precisión, producción modular
    Robots humanoides Componentes ligeros de precisión, mecanizado complejo multieje
    Robots SCARA Piezas móviles de alta velocidad con una excelente consistencia dimensional
    Vehículos guiados automáticamente (AGV) y robots móviles autónomos (AMR) Fabricación estructural, integración de módulos de accionamiento, montaje del sistema

    La fabricación moderna de robots suele combinar varias tecnologías de producción para alcanzar la precisión y el rendimiento necesarios. Dependiendo de la aplicación, estas pueden incluir mecanizado CNC, torneado de precisión, fabricación de chapas metálicas, fabricación aditiva, acabado de superficies y montaje.

    Descubre nuestra capacidades de fabricación en el ámbito de la robótica para descubrir cómo DakingsRapid facilita el desarrollo de prototipos y la producción de componentes robóticos de precisión mediante tecnologías avanzadas mecanizado CNC, torneado de precisión, fabricación de chapas metálicas, fabricación aditiva, acabado superficial, y servicios de control de calidad.

    Artículos relacionados

    Scroll al inicio
    MECANIZADO CNC A MEDIDA

    ¿Necesitas una pieza CNC a medida?

    Descubre nuestras capacidades de mecanizado CNC y solicita un presupuesto para tu proyecto.

    Ventana emergente