Sistemas robóticos, movimiento, control y toma de decisiones
Imagina pedirle a un robot que recoja un componente electrónico frágil de una cinta transportadora, lo inspeccione con una cámara y lo coloque en una bandeja de embalaje. Para nosotros, la tarea parece sencilla. Sin embargo, para el robot, completar esa simple acción requiere que múltiples sistemas trabajen en perfecta sincronía: desde recibir instrucciones y detectar el entorno hasta calcular el movimiento, controlar los motores y corregir continuamente su posición.
A diferencia de las máquinas convencionales que repiten movimientos mecánicos fijos, los robots modernos están diseñados parapercibir, procesar información, tomar decisiones e interactuar con el mundo físico. Cada movimiento es el resultado de una estrecha coordinación entre estructuras mecánicas, hardware electrónico, algoritmos de software, sensores y componentes de precisión.
Ya sea que el robot ensamble automóviles, asista a cirujanos, clasifique paquetes en un almacén o inspeccione equipos de semiconductores, el flujo de trabajo subyacente sigue los mismos principios fundamentales. Cada tarea comienza con una instrucción, continúa con la percepción y la toma de decisiones, y finaliza con un movimiento controlado respaldado por retroalimentación continua.
En esta guía, seguiremos el flujo de trabajo completo paso a paso. En lugar de presentar las partes individuales del robot de forma aislada, verácómo cada subsistema contribuye a completar una tarea del mundo real, lo que facilita la comprensión no solo de cómo funcionan los robots, sino también de por qué la ingeniería de precisión desempeña un papel tan importante en la robótica moderna.
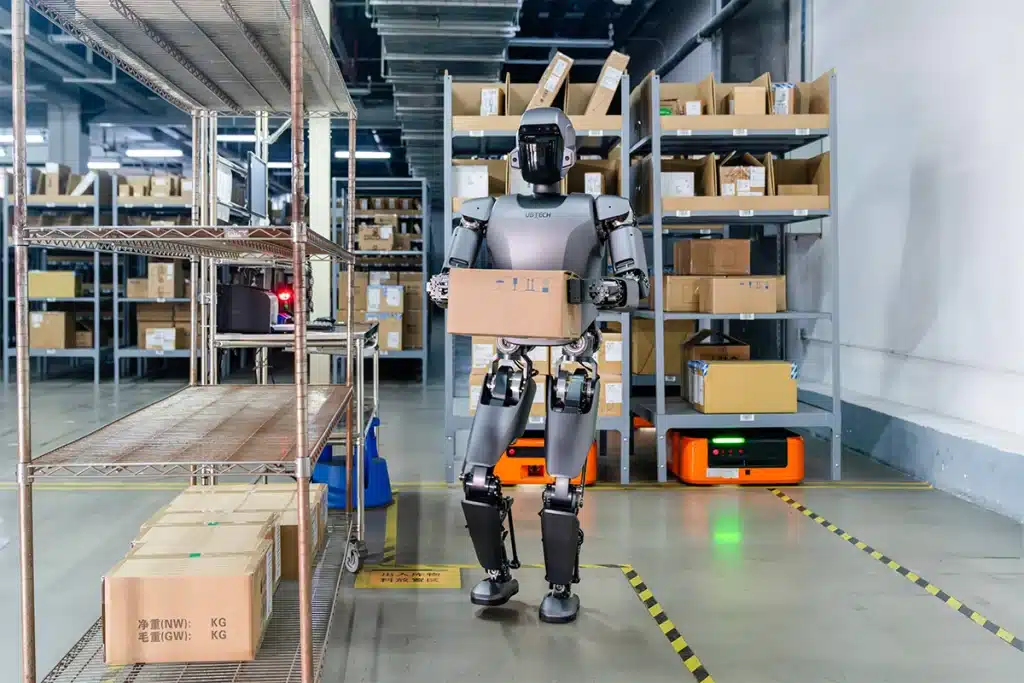
Comprender el sistema robótico
Antes de examinar cómo un robot realiza una tarea, es importante comprender un concepto fundamental:un robot no es una sola máquina, sino un sistema integrado compuesto por múltiples subsistemas especializados.
Mucha gente imagina un robot como poco más que motores y brazos metálicos. En realidad, cada movimiento depende de la cooperación de estructuras mecánicas, hardware electrónico, software, sensores, controladores, redes de comunicación y sistemas de retroalimentación. Si alguno de estos elementos falla o funciona de forma imprecisa, todo el robot puede perder precisión, eficiencia o incluso la capacidad de operar de forma segura.
Una forma sencilla de entender esto es comparar un robot con el cuerpo humano. Los humanos dependemos del cerebro para tomar decisiones, de los ojos y los oídos para percibir el entorno, de los músculos y las articulaciones para generar movimiento, y del sistema nervioso para coordinarlo todo. Los robots logran capacidades similares mediante sistemas de ingeniería, en lugar de sistemas biológicos.
En lugar de músculos, los robots utilizan servomotores y sistemas de accionamiento. En lugar de ojos, se basan en cámaras, escáneres láser u otros sensores. En lugar de un cerebro, utilizan controladores industriales y algoritmos de software para procesar información y generar comandos de movimiento. Cada componente contribuye a un flujo continuo de información que permite al robot realizar la tarea asignada.
En lugar de operar de forma independiente, estos subsistemas intercambian datos constantemente entre sí. La información recopilada por los sensores es analizada por el controlador, convertida en comandos de movimiento, ejecutada por el sistema de accionamiento y, posteriormente, verificada mediante sensores de retroalimentación antes de que comience el siguiente movimiento. Este ciclo continuo permite que los robots operen con una velocidad y precisión extraordinarias.
Las cuatro funciones básicas de todo robot
Aunque los robots existen en infinidad de formas y tamaños, desde robots colaborativos y manipuladores industriales hasta robots móviles autónomos y robots humanoides, todos realizan las mismas cuatro funciones fundamentales.
Sentido
Toda tarea comienza con la recopilación de información. Un robot debe comprender su entorno antes de poder interactuar con él. Las cámaras identifican objetos, los codificadores miden la posición de las articulaciones, los sensores de fuerza detectan el contacto y los sensores de proximidad monitorizan los obstáculos cercanos. Sin una detección fiable, el robot no comprende con precisión el mundo físico.
Pensar
Una vez recopilados los datos, el controlador del robot procesa la información y determina los pasos a seguir. Identifica objetivos, calcula posiciones, planifica trayectorias de movimiento, verifica las condiciones de seguridad y evalúa continuamente si es necesario realizar ajustes durante el funcionamiento.
Mover
Una vez finalizada la planificación, las órdenes de movimiento se transmiten a los servomotores y sistemas de accionamiento. Estos sistemas convierten las instrucciones digitales en movimientos mecánicos precisos, coordinando múltiples articulaciones simultáneamente para producir un movimiento suave y exacto.
Acto
El robot realiza la tarea prevista. Puede recoger una pieza, soldar un componente, ensamblar un dispositivo médico, inspeccionar una oblea de semiconductor o transportar materiales dentro de un almacén. Durante todo el proceso, los sensores proporcionan información continua para que el robot pueda corregir de inmediato cualquier desviación de su movimiento planificado.
Aunque estas cuatro funciones parecen sencillas, se repiten continuamente cientos o incluso miles de veces por segundo mientras un robot está en funcionamiento.

Cómo funcionan juntos los sistemas robóticos
Para comprender mejor el flujo de trabajo general, imagine un robot industrial ensamblando una carcasa de aluminio para un sistema de automatización.
El proceso comienza cuando el controlador de producción envía una orden al robot para que recoja un componente específico. Antes de moverse, las cámaras y los sensores verifican la ubicación y la orientación del componente. A continuación, el controlador del robot calcula la trayectoria óptima, asegurando que el brazo pueda alcanzar el objetivo de forma segura, evitando los equipos circundantes.
Una vez generado el plan de movimiento, los servomotores hacen girar cada articulación siguiendo comandos coordinados con precisión. A medida que el robot se desplaza, los codificadores miden continuamente la posición exacta de cada eje, mientras que los sensores de fuerza monitorizan la presión de contacto para evitar cargas excesivas o colisiones accidentales.
Cuando el robot finalmente sujeta el componente, el proceso no termina. Los datos de retroalimentación regresan inmediatamente al controlador, confirmando si el movimiento se completó correctamente. Si se detecta incluso un ligero error de posicionamiento, el controlador ajusta automáticamente el siguiente movimiento del robot, a menudo en cuestión de milisegundos.
Este flujo de trabajo de circuito cerrado es lo que permite a los robots modernos alcanzar los altos niveles de repetibilidad que se requieren en industrias como la fabricación de productos electrónicos, dispositivos médicos, equipos para semiconductores y automatización de precisión.
Subsistemas clave del robot
Aunque a menudo se habla de los robots como máquinas completas, los ingenieros suelen verlos como un conjunto de subsistemas interconectados, cada uno responsable de una función específica.
Un sistema mecánico conforma la estructura física del robot, incluyendo los brazos, articulaciones, bastidores, bases y efectores finales que generan movimiento e interactúan con el mundo exterior.
El sistema eléctricosuministra energía y conecta sensores, motores, controladores, módulos de comunicación y dispositivos de seguridad. Una arquitectura eléctrica fiable garantiza que la información y la energía fluyan de manera eficiente por todo el robot.
Ensistema de controlactúa como el centro de toma de decisiones del robot. Interpreta comandos, analiza datos de sensores, calcula trayectorias de movimiento, sincroniza múltiples ejes y monitorea continuamente las condiciones de operación.
Unsistema de softwareproporciona la inteligencia que define el comportamiento del robot. La planificación de movimientos, la prevención de colisiones, la optimización de trayectorias, la visión artificial, la inteligencia artificial y los protocolos de comunicación dependen del software.
Elsistema de retroalimentacióncompara continuamente el movimiento real del robot con el movimiento planificado. Esto permite al controlador compensar los errores causados por el desgaste mecánico, los cambios de temperatura, las vibraciones o las fuerzas externas, garantizando un rendimiento estable a largo plazo.
Si bien cada subsistema tiene sus propias responsabilidades, ninguno opera de forma independiente. La robótica moderna depende dela cooperación continua entre la ingeniería mecánica, la electrónica, el software y la fabricación de precisión, creando un sistema integrado capaz de realizar tareas altamente complejas con una consistencia notable.

Cómo reciben instrucciones los robots
A diferencia de los humanos, los robots no deciden realizar tareas por sí solos. Cada acción comienza con una instrucción, ya sea que provenga de una secuencia de producción preprogramada, un operador humano, otra máquina o, cada vez más, un sistema de inteligencia artificial.
Imaginemos un brazo robótico trabajando en una línea de montaje de componentes electrónicos. Antes de recoger un componente o apretar un tornillo, debe recibir información sobrela tarea a realizar, la ubicación del objetivo y las condiciones que deben cumplirse para que pueda comenzar el movimiento.
Comandos preprogramados
La forma más común en que los robots reciben instrucciones es mediantecomandos preprogramados.Este método se utiliza ampliamente en la automatización industrial, donde el proceso de producción es altamente repetible y cada producto sigue la misma secuencia de fabricación.
Imagina un brazo robótico ensamblando cientos de carcasas de aluminio idénticas a lo largo del día. La posición de cada carcasa, la secuencia de ensamblaje requerida, la fuerza de agarre y la trayectoria de movimiento ya están programadas en el controlador del robot. Una vez que comienza la producción, el robot simplemente sigue estas instrucciones con una precisión excepcional.
En lugar de “pensar” en cada movimiento, el controlador ejecuta una serie de comandos predefinidos, tales como:
- Colócate en la posición de recogida.
- Verifique que la pieza esté presente.
- Cierra la pinza.
- Levanta el componente.
- Recorra la ruta planificada.
- Coloque la pieza en el dispositivo de montaje.
- Regresa a la posición inicial.
Aunque esta secuencia parezca sencilla, cada comando contiene parámetros detallados, comola posición de las articulaciones, la velocidad de movimiento, la aceleración, la orientación, la fuerza de agarre y los límites de seguridad.Los robots industriales modernos pueden ejecutar miles de estos comandos por minuto manteniendo una repetibilidad extremadamente alta.
Este método es ideal para aplicaciones como la fabricación de automóviles, el ensamblaje de productos electrónicos, el manejo de máquinas CNC, el embalaje y la producción de semiconductores, donde los diseños de los productos cambian con poca frecuencia y la eficiencia de la producción es una prioridad.
Sin embargo, la fabricación moderna rara vez permanece completamente inalterada. Las diferentes variantes de productos, los pedidos personalizados y las líneas de producción flexibles requieren que los robots reciban instrucciones de forma más dinámica.
Comandos del operador humano
No todos los sistemas robóticos funcionan en una línea de producción totalmente automatizada. Muchos robots aún trabajan en estrecha colaboración con operarios humanos, recibiendo instrucciones directamente de técnicos, ingenieros u operadores de máquinas.
Esto es especialmente común en robots colaborativos (cobots), automatización de laboratorios, robótica médica, fabricación de prototipos y entornos de producción de bajo volumen, donde las tareas cambian con frecuencia.
Los operadores pueden comunicarse con los robots a través de diversas interfaces, entre las que se incluyen:
- Colgantes de enseñanza
- Paneles de control industrial
- Software informático
- Interfaz hombre-máquina (HMI) con pantalla táctil
- Sistemas de guía manual
- Interfaces de voz o gestos en aplicaciones avanzadas
Uno de los métodos de programación más intuitivos es el de guía manual, donde un operador guía físicamente el brazo del robot a través del movimiento deseado. El controlador registra cada posición, orientación y velocidad de movimiento, lo que permite que el robot repita la misma operación automáticamente en ciclos posteriores.
Este enfoque reduce significativamente la complejidad de la programación para tareas repetitivas, al tiempo que hace que los robots sean más accesibles para los fabricantes que no tienen una amplia experiencia en programación robótica.
A medida que los robots colaborativos se vuelven más comunes, la interacción humana directa desempeña un papel cada vez más importante en la fabricación flexible, lo que permite que las líneas de producción cambien entre diferentes productos con un tiempo de inactividad mínimo.
Comunicación máquina a máquina
En las fábricas inteligentes modernas, los robots rara vez trabajan solos. En cambio, operan como parte de un sistema de producción automatizado más amplio donde múltiples máquinas intercambian información continuamente.
Antes de que un robot realice una tarea, a menudo espera instrucciones de otra máquina o de un sistema de control industrial, en lugar de las de un operador humano.
Por ejemplo, en una celda de mecanizado CNC, el flujo de trabajo podría ser el siguiente:
- Una máquina CNC finaliza el mecanizado de un componente de precisión.
- El controlador CNC envía una señal de finalización.
- El robot recibe la señal automáticamente.
- El robot abre la puerta de la máquina.
- Se retira la pieza terminada.
- Se carga una nueva pieza de trabajo.
- El ciclo de mecanizado comienza de nuevo.
A lo largo de todo este proceso, cada acción se sincroniza mediante redes de comunicación industrial, lo que garantiza que cada máquina realice su tarea en el momento preciso.
El mismo concepto se aplica a los almacenes automatizados, las líneas de producción de semiconductores, los sistemas de ensamblaje electrónico y las células de inspección robótica, donde docenas o incluso cientos de máquinas operan juntas como un único sistema de fabricación coordinado.
Sin una comunicación fiable entre máquinas, la eficiencia de la producción disminuiría significativamente y aumentaría el riesgo de colisiones, retrasos o errores de fabricación.

Sistemas de visión y entradas externas
Muchos robots modernos deben trabajar en entornos donde la posición de los objetos cambia constantemente. Las piezas pueden llegar de forma aleatoria a una cinta transportadora, los contenedores pueden colocarse de manera ligeramente diferente cada vez, o los productos pueden variar en tamaño y orientación.
En estas situaciones, los robots dependen deinformación externapara determinar qué acción deben realizar.
Los sistemas de visión artificial se encuentran entre las fuentes de información en tiempo real más utilizadas. Las cámaras de alta resolución capturan imágenes del área de trabajo, mientras que el software de procesamiento de imágenes identifica la ubicación, la orientación, las dimensiones e incluso, en ocasiones, la calidad de cada objeto.
En lugar de desplazarse a una posición fija programada de antemano, el robot primero analiza los datos visuales antes de calcular una nueva posición objetivo.
Por ejemplo, imaginemos un robot clasificando soportes metálicos dispuestos aleatoriamente después de haber sido cortados con láser.
En lugar de asumir que cada soporte está en la misma ubicación, el sistema de visión primero identifica cada pieza individualmente. A continuación, el controlador calcula la posición de agarre exacta y genera una trayectoria de movimiento única para cada operación de recogida y colocación.
Además de las cámaras, los robots también pueden recibir información de escáneres de códigos de barras, sistemas RFID, escáneres láser, sensores de fuerza, sensores de peso, bases de datos de producción y sistemas de fabricación conectados a la nube.
Esta capacidad de combinar múltiples fuentes de información hace que los robots sean mucho más adaptables que los equipos automatizados tradicionales.
Toma de decisiones basada en IA
La nueva generación de robots está empezando a ir más allá de la programación fija y a avanzar haciala toma de decisiones asistida por inteligencia artificial.
Los robots industriales tradicionales ejecutan al pie de la letra las instrucciones que reciben. Si falta una pieza o está mal colocada, la producción suele detenerse hasta que se corrige el problema.
Sin embargo, los robots con inteligencia artificial pueden analizar grandes cantidades de datos de sensores, reconocer patrones y tomar decisiones limitadas en función de las condiciones cambiantes.
Por ejemplo, en lugar de recibir una instrucción fija para recoger un objeto específico, un robot con inteligencia artificial puede primero identificar todos los objetos disponibles dentro de su campo de visión, determinar cuál se ajusta a los requisitos de producción, calcular la estrategia de agarre más segura y ajustar su movimiento si el entorno cambia inesperadamente.
En la automatización de almacenes, los sistemas de IA pueden optimizar las rutas de recogida para reducir el tiempo de desplazamiento. En la inspección de calidad, los algoritmos de aprendizaje automático pueden distinguir los productos aceptables de los defectuosos con mayor precisión. En la robótica humanoide, la IA permite a los robots interpretar comandos de voz, reconocer personas e interactuar de forma más natural con su entorno.
A pesar de estos avances, es importante comprender que la IA no reemplaza el sistema de control central del robot. En cambio, funciona junto con los controladores tradicionales, proporcionando una toma de decisiones de nivel superior mientras el controlador continúa gestionando el movimiento preciso, la seguridad y la ejecución en tiempo real.
A medida que la inteligencia artificial continúa evolucionando, los robots son cada vez más capaces de adaptarse a entornos dinámicos, lo que los hace adecuados para aplicaciones que antes se consideraban demasiado complejas para la automatización tradicional.

Cómo los robots perciben su entorno
Imagina que al robot se le acaba de ordenar que recoja una carcasa de aluminio de una cinta transportadora. Aunque sabe qué tarea debe realizar, aún no sabedónde está la pieza, cómo está colocada, si algo le obstruye el paso, ni siquiera si ha llegado el componente correcto.
A diferencia de los humanos, los robots no pueden ver, oír ni sentir el mundo que los rodea de forma natural. Toda la información sobre su entorno debe recopilarse mediante sensores y convertirse en datos digitales que el controlador pueda comprender.
Esta capacidad de obtener información del mundo físico se conoce comopercepción robótica. Constituye la base de toda tarea robótica, ya que un robot no puede tomar decisiones acertadas ni ejecutar movimientos precisos sin antes comprender su entorno.
Ya sea para ensamblar dispositivos electrónicos, soldar componentes automotrices, manipular equipos de semiconductores o asistir en procedimientos médicos, los robots modernos dependen de múltiples tecnologías de detección que trabajan simultáneamente. Algunos sensores determinan la posición, otros miden la fuerza, mientras que otros identifican objetos, detectan obstáculos o monitorean las condiciones ambientales.
En lugar de depender de un único "ojo robótico", los robots industriales suelen combinar información de muchos sensores diferentes. Este proceso, a menudo denominadofusión de sensores, permite al robot comprender su entorno de forma mucho más precisa que la que podría proporcionar cualquier sensor individual por sí solo.
Sistemas de visión robótica
El primer reto para nuestro robot es encontrar el componente que se le ha indicado que recoja.
Si cada pieza se colocara siempre en la misma posición, esta tarea sería relativamente sencilla. Sin embargo, los entornos de fabricación reales rara vez son tan predecibles. Los componentes pueden llegar con ángulos ligeramente diferentes, desplazarse durante el transporte o variar su orientación de un ciclo de producción a otro.
Aquí es donde los sistemas de visión artificial se vuelven esenciales.
Un sistema de visión robótica combina cámaras industriales, equipos de iluminación, software de procesamiento de imágenes y potentes algoritmos informáticos para capturar y analizar información visual. En lugar de simplemente tomar una fotografía, el sistema identifica detalles importantes como la ubicación, la orientación, las dimensiones, los bordes, las características de la superficie del objeto e incluso, en ocasiones, defectos.
Por ejemplo, en una línea de ensamblaje de productos electrónicos, un sistema de visión puede determinar si un conector está orientado correctamente antes de que el robot intente instalarlo. En la fabricación de semiconductores, las cámaras inspeccionan la posición de las obleas con extrema precisión antes de su manipulación. En la automatización de almacenes, los sistemas de visión identifican paquetes apilados aleatoriamente y calculan la mejor posición de agarre para cada uno.
La tecnología de visión moderna también ha avanzado más allá de la imagen 2D tradicional. Muchos robots ahora utilizan sistemas de visión 3D que generan información de profundidad, lo que les permite comprender la altura, la forma y la relación espacial de los objetos circundantes. Esta capacidad hace que las operaciones robóticas de recogida de objetos, paletización y ensamblaje complejo sean significativamente más fiables.
Sensores de fuerza y par
Ahora nuestro robot ha localizado la carcasa de aluminio y comienza a moverse hacia ella.
Cuando la pinza entra en contacto con la pieza, surge inmediatamente otra pregunta:¿Con qué fuerza debe sujetarla el robot?
Si la fuerza de sujeción es demasiado baja, el componente puede resbalar y caerse. Si la fuerza es demasiado alta, piezas delicadas como componentes médicos, conjuntos electrónicos o carcasas de paredes delgadas podrían sufrir daños permanentes.
Los humanos resolvemos este problema de forma natural mediante el sentido del tacto. Ajustamos instintivamente nuestro agarre al sujetar un vaso frágil o al levantar una caja de herramientas pesada. Los robots logran una capacidad similar mediantesensores de fuerza y torsión. sensores de fuerza y par.
Estos sensores miden las fuerzas y los momentos de rotación que actúan sobre el robot durante su funcionamiento. En lugar de depender únicamente de las posiciones programadas, el controlador supervisa continuamente los datos de los sensores y ajusta el movimiento cuando se produce un contacto inesperado.
Esta capacidad es especialmente importante en operaciones de ensamblaje de precisión.
Por ejemplo, al insertar un eje de precisión En un rodamiento, incluso una ligera desalineación puede provocar una fuerza excesiva. En lugar de forzar la unión de los componentes, el robot detecta inmediatamente la resistencia, detiene el proceso de inserción y realiza pequeñas correcciones de posición hasta que las piezas quedan correctamente alineadas.
La detección de fuerza también desempeña un papel fundamental en los robots colaborativos. Dado que los cobots suelen trabajar junto a operadores humanos, monitorizan continuamente las fuerzas externas para detectar contactos accidentales. Si la fuerza medida supera un umbral de seguridad predefinido, el robot reduce la velocidad o se detiene inmediatamente para evitar lesiones.
Sin retroalimentación de fuerza, los robots realizarían cada movimiento a ciegas, lo que aumentaría el riesgo de daños en los productos, desgaste de las herramientas o condiciones de funcionamiento inseguras.

Sensores de posición y codificadores
Saber dónde se encuentra un objeto es solo una parte del desafío.
El robot también debe sabercon exactitud dónde se encuentra su propio cuerpoen cada momento.
Imagina que cierras los ojos e intentas tocarte la punta de la nariz. Aun sin ver tu mano, tu cerebro conoce la posición de cada articulación de tu brazo. Esta percepción natural se llama propiocepción.
Los robots logran una capacidad similar utilizandosensores de posición y codificadores.
Cada articulación de un robot industrial está equipada con un codificador que mide continuamente su ángulo de rotación o posición lineal. A medida que los servomotores giran, los codificadores informan instantáneamente al controlador sobre la posición exacta de cada eje.
Esta retroalimentación constante permite al controlador determinar la ubicación precisa del efector final del robot en el espacio tridimensional.
En aplicaciones de alta precisión, como la fabricación de semiconductores, el ensamblaje de equipos ópticos o la producción de dispositivos médicos, los errores de posicionamiento medidos en tan solo unos pocos micrómetros pueden afectar la calidad del producto final. Por consiguiente, la precisión del codificador se convierte en uno de los factores más importantes que influyen en el rendimiento general del robot.
Por lo tanto, el codificador no es simplemente un dispositivo de medición, sino uno de los componentes clave que permite a los robots lograr una repetibilidad excepcional durante millones de ciclos de funcionamiento.
Sensores de proximidad y ambientales
Antes de que nuestro robot alcance el componente objetivo, también debe asegurarse de que el espacio de trabajo circundante sea seguro.
Las fábricas son entornos dinámicos donde personas, máquinas, palés y otros robots pueden moverse simultáneamente. Incluso un movimiento perfectamente programado puede volverse peligroso si aparecen obstáculos inesperados.
Para reducir estos riesgos, los robots utilizan sensores de proximidad y diversas tecnologías de detección ambiental.
Los sensores de proximidad detectan objetos cercanos sin necesidad de contacto físico. Según la aplicación, pueden utilizar tecnologías inductivas, capacitivas, ultrasónicas, infrarrojas o láser para determinar si un objeto ha entrado en una zona de detección predefinida.
Estos sensores se utilizan habitualmente para confirmar que una pieza de trabajo ha llegado a una estación de recogida, verificar que los dispositivos de fijación estén correctamente posicionados o evitar colisiones entre equipos robóticos.
Los sistemas robóticos más avanzados pueden incluir escáneres láser, LiDAR, cámaras de profundidad, sensores de temperatura, sensores de humedad y sensores de vibración. En conjunto, estos dispositivos permiten a los robots monitorizar no solo los objetos cercanos, sino también las condiciones de funcionamiento del entorno circundante.
Por ejemplo, los robots móviles autónomos que se desplazan por los almacenes escanean continuamente su entorno para identificar estanterías, trabajadores, carretillas elevadoras y otros vehículos. En lugar de seguir una ruta fija, actualizan su trayectoria en tiempo real a medida que cambia el entorno.
Esta vigilancia continua permite a los robots operar de forma segura y eficiente en entornos laborales cada vez más complejos.
Fusión de sensores: combinación de múltiples fuentes de información
Aunque hemos hablado por separado de los sistemas de visión, los sensores de fuerza, los codificadores y los sensores de proximidad, los robots modernos rara vez dependen de un solo tipo de sensor.
En cambio, combinan información de múltiples dispositivos de detección para crear una comprensión más completa del entorno.
Volviendo al ejemplo de nuestro robot ensamblando una carcasa de aluminio, el flujo de trabajo ahora resulta mucho más claro.
El sistema de visión identifica la ubicación y la orientación de la vivienda.
Los codificadores informan de la posición exacta de cada articulación del robot a medida que el brazo se mueve hacia el objetivo.
Los sensores de fuerza monitorizan la presión de agarre una vez que se establece el contacto.
Mientras tanto, los sensores de proximidad continúan comprobando el espacio de trabajo circundante para garantizar que el movimiento previsto siga siendo seguro.
Solo después de que se haya recopilado y verificado toda esta información, el robot tendrá la suficiente confianza para continuar con la tarea.
Este proceso de integración de múltiples señales de sensores se conoce como fusión de sensores y es una de las características definitorias de la robótica moderna. Al combinar diferentes tipos de datos, los robots pueden compensar las limitaciones de los sensores individuales, mejorar la precisión, reducir la incertidumbre y tomar decisiones más fiables en entornos dinámicos.

Cómo los robots procesan la información
Los robots modernos reciben enormes cantidades de datos cada segundo. Imágenes de cámaras, posiciones de las articulaciones, estado de los motores, mediciones de fuerza, lecturas de temperatura, señales de seguridad y comandos de producción llegan simultáneamente. Sin un sistema capaz de interpretar esta información, el robot se vería abrumado por los datos brutos sin comprender su significado.
La función del procesamiento de la información es transformar este flujo constante de datos en decisiones que guíen cada movimiento del robot. Es aquí donde el robot comienza a pasar de simplemente percibir el mundo a responder activamente a él.
El controlador del robot: el cerebro del sistema.
En el centro de todo sistema robótico se encuentra el controlador del robot.
Aunque a menudo se la compara con el cerebro humano, la controladora desempeña una función mucho más especializada. En lugar de pensar de forma creativa o tomar decisiones independientes, su responsabilidad es analizar continuamente la información entrante, ejecutar la lógica programada, coordinar todos los subsistemas y generar comandos de movimiento precisos.
Cada vez que llegan nuevos datos de los sensores, el controlador formula inmediatamente una serie de preguntas prácticas:
- ¿Está presente la pieza correcta?
- ¿Se ha completado con éxito la tarea anterior?
- ¿Todas las articulaciones del robot funcionan dentro de los límites de seguridad?
- ¿El movimiento previsto sigue estando libre de colisiones?
- ¿Debe el robot continuar, ajustar su movimiento o detenerse inmediatamente?
Estas decisiones se toman en fracciones de segundo. Un robot que ensambla componentes de precisión puede realizar miles de cálculos antes de completar lo que parece ser un único movimiento fluido.
El controlador también funciona como centro de comunicación de todo el robot. Intercambia información continuamente con servomotores, sensores, sistemas de seguridad, equipos de visión artificial, controladores lógicos programables (PLC) y otros equipos de fabricación. Cada subsistema depende del controlador para sincronizar sus acciones con el resto del proceso de producción.
Sin un controlador fiable, incluso el sistema mecánico más avanzado se convertiría simplemente en un conjunto de componentes desconectados.
De datos brutos a información útil
Uno de los mayores desafíos en robótica es que los sensores rara vez proporcionan información perfecta.
Una cámara captura millones de píxeles, pero al robot no le interesa cada detalle de la imagen. En cambio, necesita determinar si el componente correcto está presente, dónde se encuentra y cómo está orientado.
Del mismo modo, un sensor de fuerza mide continuamente los cambios de presión, pero el robot solo necesita saber si la fuerza aplicada se mantiene dentro de los límites aceptables.
Por lo tanto, el responsable del tratamiento lleva a cabo varias etapas de procesamiento de datos antes de tomar cualquier decisión.
En primer lugar, recopila información de múltiples sensores que operan simultáneamente. A continuación, se filtran los datos irrelevantes o ruidosos para mejorar la fiabilidad. La información restante se combina para crear una representación coherente del entorno del robot.
Solo después de que este proceso se complete, el controlador podrá determinar el estado actual del robot, identificar el objeto objetivo y evaluar si la tarea debe continuar según lo planeado.
Esta capacidad para extraer información útil de grandes cantidades de datos de sensores es una de las razones por las que los robots modernos son significativamente más capaces que las generaciones anteriores de equipos de automatización industrial.

Algoritmos de control: Transformando decisiones en acciones
Una vez que el controlador comprende la situación actual, debe decidir cómo debe responder el robot.
Este proceso de toma de decisiones se rige por algoritmos de control: métodos matemáticos que determinan cómo debe comportarse cada articulación, motor y actuador durante el funcionamiento.
En lugar de emitir comandos simples como "avanzar", los algoritmos de control calculan continuamente la posición, la velocidad, la aceleración y la sincronización precisas necesarias para cada eje del robot.
Por ejemplo, al mover un brazo robótico articulado hacia una pieza de trabajo, todas las articulaciones deben girar en perfecta coordinación. Si un motor acelera demasiado rápido o otro responde demasiado lento, el efector final puede fallar su objetivo o producir vibraciones innecesarias.
Para evitar estos problemas, el controlador compara constantemente el movimiento deseado del robot con su movimiento real, realizando pequeñas correcciones durante toda la operación.
Estos ajustes se producen tan rápidamente que el movimiento parece perfectamente fluido a simple vista, aunque el controlador pueda estar actualizando las órdenes del motor cientos o incluso miles de veces por segundo.
Procesamiento en tiempo real
Imagina un robot colocando componentes de vidrio frágiles sobre una cinta transportadora en movimiento. Incluso si el robot sabe con exactitud dónde se encuentra el objeto, un retraso de tan solo unos milisegundos podría provocar que no alcance la posición de recogida correcta.
A diferencia de los ordenadores convencionales, que pueden pausar temporalmente las tareas en segundo plano o priorizar diferentes aplicaciones, los controladores robóticos están diseñados para responder en intervalos de tiempo altamente predecibles. Cada cálculo, actualización de sensor y comando de movimiento debe producirse exactamente en el momento previsto.
Este comportamiento determinista es esencial en aplicaciones que implican ensamblaje de alta velocidad, mecanizado de precisión, fabricación de semiconductores, dispositivos médicos y robótica colaborativa.
A medida que los robots se vuelven más rápidos y complejos, mantener un rendimiento fiable en tiempo real cobra cada vez más importancia para garantizar tanto la productividad como la seguridad operativa.
Inteligencia artificial en el procesamiento de la información
Si bien los robots industriales tradicionales siguen una programación predefinida, muchos sistemas robóticos modernos incorporan ahora inteligencia artificial (IA) para mejorar su capacidad de interpretar información compleja.
En lugar de depender únicamente de reglas fijas, los algoritmos de IA pueden reconocer patrones, clasificar objetos, estimar situaciones inciertas y mejorar el rendimiento basándose en la experiencia previa.
Imaginemos un robot de inspección de calidad que examina cientos de componentes mecanizados con precisión cada hora.
Un sistema de inspección convencional podría simplemente comparar cada pieza con límites dimensionales predefinidos. Sin embargo, un sistema asistido por IA puede identificar defectos superficiales sutiles, reconocer marcas de mecanizado inusuales, distinguir entre variaciones aceptables y defectos reales, y mejorar continuamente su precisión de detección a medida que se dispone de más datos de inspección.
Del mismo modo, los robots de almacén utilizan la IA para reconocer diferentes formas de paquetes, estimar las posiciones de agarre óptimas y sortear obstáculos cambiantes sin necesidad de programar de antemano todas las situaciones posibles.
Es importante destacar que la IA no reemplaza al controlador del robot.
En cambio, la IA mejora la capacidad del controlador para interpretar la información y tomar decisiones de nivel superior, mientras que el controlador sigue siendo responsable de ejecutar movimientos seguros, precisos y repetibles.
Comunicación entre sistemas robóticos
El procesamiento de la información no se limita a lo que ocurre dentro de un solo robot.
En los entornos de fabricación modernos, los robots están conectados a una red mucho más amplia de máquinas, controladores, sensores, bases de datos y sistemas de gestión de la producción.
Un robot que ensambla componentes mecánicos puede recibir programas de producción de un sistema de ejecución de fabricación (MES), intercambiar información de estado con controladores lógicos programables, recuperar resultados de inspección de equipos de control de calidad e informar datos operativos al software de monitoreo de la fábrica.
Este intercambio continuo de información permite que toda la línea de producción funcione como un sistema coordinado en lugar de como un conjunto de máquinas independientes.
A medida que la automatización industrial continúa evolucionando, los robots se conectan cada vez más, no solo con equipos cercanos, sino también con plataformas en la nube, gemelos digitales y sistemas de gestión empresarial. La información ya no fluye en una sola dirección; se mueve continuamente entre máquinas, software y personas, lo que permite entornos de fabricación más adaptables e inteligentes.

Planificación de movimiento: cómo los robots deciden dónde y cómo moverse.
A estas alturas, nuestro robot comprende su tarea, reconoce el entorno que lo rodea y ha procesado toda la información recopilada por sus sensores.
Sin embargo, saber qué hay que hacer es muy diferente a saber cómo hacerlo.
Imagina que te piden que recojas una taza de café de tu escritorio.
No basta con extender el brazo en línea recta. Casi al instante, el cerebro considera la ubicación de la taza, la posición del cuerpo, los objetos cercanos, el movimiento del hombro, el codo y la muñeca, e incluso la fuerza con la que los dedos deben cerrarse alrededor del asa.
Aunque todo este proceso parezca sencillo, tu cerebro ya ha planeado el movimiento antes de que tu mano empiece a moverse.
Los robots se enfrentan al mismo desafío.
Antes de que un servomotor gire o una articulación robótica cambie de posición, el controlador debe determinar la forma más segura, eficiente y precisa de alcanzar el objetivo. Este proceso se conoce como planificación de movimiento.
En lugar de ejecutar el movimiento de inmediato, el robot primero construye un modelo matemático de la tarea, evalúa las posibles opciones de movimiento, comprueba si hay colisiones y calcula cómo debe moverse cada articulación durante toda la operación.
Para aplicaciones sencillas, este proceso de planificación puede durar solo una fracción de segundo. En el caso de sistemas robóticos muy complejos que involucran múltiples brazos, obstáculos dinámicos o navegación autónoma, pueden realizarse miles de cálculos antes incluso de que comience el primer movimiento.
Definir la posición objetivo
Todo movimiento comienza con un destino.
El robot ya sabe dónde se encuentra la pieza gracias a su sistema de visión, pero la posición de la pieza por sí sola no es suficiente.
El controlador debe determinar con exactitud dónde debe llegar el efector final del robot, cómo debe orientarse y cómo debe ser su aproximación final.
Imaginemos un brazo robótico recogiendo un eje cilíndrico.
Acercarse al eje verticalmente puede proporcionar el mejor agarre, mientras que acercarse lateralmente podría interferir con los accesorios cercanos. Aunque ambos movimientos lleguen al mismo destino, uno puede ser más seguro, rápido o fiable que el otro.
Para las operaciones de ensamblaje, el puesto requerido se vuelve aún más exigente.
Al insertar un eje mecanizado con precisión en un rodamiento, el robot no solo debe alcanzar la posición correcta, sino también mantener la alineación adecuada durante todo el proceso de inserción. Un error de posicionamiento de tan solo unas décimas de milímetro —o incluso menor en industrias de alta precisión— puede impedir un montaje exitoso.
Por este motivo, la planificación del movimiento se centra no solo en hacia dónde debe moverse el robot, sino también en cómo debe llegar a esa posición.
Planificar el mejor camino
Una vez establecido el destino, el robot debe determinar la ruta que seguirá.
A primera vista, la ruta más corta podría parecer una línea recta. En realidad, el movimiento robótico rara vez es tan simple.
Los equipos de producción, las vallas de seguridad, los accesorios, los sistemas de transporte, los cables e incluso otros robots pueden ocupar el mismo espacio de trabajo. Moverse directamente hacia el objetivo podría generar riesgos innecesarios o hacer que el movimiento sea mecánicamente imposible.
En cambio, el controlador evalúa múltiples rutas posibles antes de seleccionar la que mejor satisface los requisitos de la aplicación.
En algunos casos, la máxima prioridad es la velocidad. En otros, el objetivo puede ser minimizar el consumo de energía, evitar vibraciones, proteger productos frágiles o mantener la máxima precisión de posicionamiento.
Los robots colaborativos plantean consideraciones adicionales. Dado que operan junto a las personas, sus movimientos planificados deben ser predecibles, fluidos y cumplir con estrictos requisitos de seguridad.
Los algoritmos modernos de planificación de movimiento evalúan continuamente estos factores, lo que permite a los robots adaptarse a entornos de producción cambiantes manteniendo un rendimiento constante.
Comprensión de los sistemas de coordenadas
Para que un robot se mueva con precisión, debe comprender dónde se encuentra todo en el espacio.
Los humanos, de forma natural, describen las ubicaciones utilizando referencias como "sobre la mesa" o "al lado de la máquina". Los robots, en cambio, dependen completamente de los sistemas de coordenadas.
Cada posición se representa matemáticamente mediante valores numéricos que definen la ubicación y la orientación dentro de un espacio de trabajo tridimensional.
Dentro de un sistema robótico pueden coexistir varios sistemas de coordenadas simultáneamente.
Un sistema de coordenadas global define el espacio de trabajo general.
El sistema de coordenadas base del robot establece su propio marco de referencia.
E lsistema de coordenadas de la herramienta describe la posición del efector final, lo que permite al robot comprender cómo está orientada su pinza o herramienta.
También se pueden acoplar sistemas de coordenadas adicionales a las piezas de trabajo, los dispositivos de fijación, las cintas transportadoras o las máquinas herramienta.
A medida que el robot se mueve, el controlador convierte continuamente las posiciones entre estos diferentes sistemas de referencia. Si bien estos cálculos se realizan de forma invisible, son esenciales para garantizar que el robot interactúe con precisión con los objetos durante todo el proceso de producción.
Sin transformaciones de coordenadas, incluso un robot que funcione a la perfección tendría dificultades para posicionar las herramientas de forma consistente o repetir operaciones de fabricación complejas.

Grados de libertad y coordinación del movimiento
Una de las características que definen a los robots modernos es su capacidad para moverse en múltiples direcciones simultáneamente.
Esta flexibilidad se describe mediante grados de libertad (DOF), que representan el número de movimientos independientes que puede realizar un robot.
Un robot lineal simple puede moverse a lo largo de un solo eje, mientras que un robot industrial de seis ejes puede girar múltiples articulaciones simultáneamente, lo que le permite posicionar su efector final con una flexibilidad notable.
Sin embargo, una mayor libertad también genera una mayor complejidad.
Cuando el robot se mueve hacia un objetivo, cada articulación no puede simplemente girar de forma independiente. Cada eje debe permanecer perfectamente sincronizado con todos los demás.
Imagínese buscando un destornillador en un banco de trabajo abarrotado.
El hombro, el codo, la muñeca y los dedos se mueven juntos como un sistema coordinado. Si una articulación se retrasa o se mueve demasiado rápido, todo el movimiento se vuelve torpe e impreciso.
Los robots industriales resuelven este desafío matemáticamente.
El controlador calcula cómo debe acelerar, desacelerar y rotar cada articulación a lo largo del movimiento para que el efector final siga la trayectoria prevista de forma suave y precisa.
Esta coordinación cobra cada vez más importancia en la fabricación de alta velocidad, donde múltiples ejes pueden moverse continuamente manteniendo una precisión de posicionamiento medida en fracciones de milímetro.
Planificación para la prevención de colisiones y la seguridad
Alcanzar el objetivo es solo una parte de una planificación de movimiento exitosa.
El robot también debe garantizar que cada movimiento se pueda completar de forma segura.
Las células de fabricación modernas suelen contener varios robots, máquinas CNC, vehículos guiados automáticamente, cintas transportadoras, dispositivos de fijación de herramientas y operarios humanos que trabajan dentro de la misma área de producción.
Antes de ejecutar un movimiento planificado, el controlador evalúa el entorno circundante para identificar posibles colisiones.
Si otro robot entra en el espacio de trabajo compartido, el controlador puede retrasar temporalmente su movimiento. Si se detecta un elemento en una posición inesperada, la trayectoria planificada se puede modificar automáticamente. En aplicaciones colaborativas, el robot puede reducir su velocidad o detenerse por completo cuando se acerca una persona.
Los sistemas robóticos avanzados realizan estas comprobaciones de forma continua, en lugar de solo al comienzo de una tarea.
A medida que se dispone de nueva información de los sensores, la trayectoria planificada se puede recalcular en tiempo real, lo que permite al robot responder de forma segura a las condiciones cambiantes sin interrumpir el proceso de producción general.
Este enfoque dinámico de la planificación de movimientos ha cobrado cada vez más importancia a medida que los sistemas de fabricación se vuelven más flexibles e interconectados.
Equilibrando velocidad, precisión y eficiencia.
El movimiento ideal no es necesariamente el más rápido.
En robótica, cada movimiento implica un equilibrio entre velocidad, precisión, estabilidad, consumo de energía y desgaste mecánico.
Por ejemplo, un robot que carga componentes metálicos pesados en una máquina CNC puede priorizar la eficiencia siguiendo el ciclo de trabajo más corto posible. En cambio, un robot que ensambla dispositivos médicos en miniatura puede moverse intencionadamente más despacio para mantener un posicionamiento extremadamente preciso y evitar daños a componentes delicados.
El controlador equilibra continuamente estos objetivos contrapuestos en función de los requisitos de la aplicación.
La aceleración puede limitarse para reducir las vibraciones. La velocidad de desplazamiento puede ajustarse para mejorar la precisión del posicionamiento. El ángulo de aproximación puede optimizarse para proteger el efector final o simplificar el proceso de montaje.
Estas decisiones pueden parecer insignificantes si se analizan individualmente, pero a lo largo de miles de ciclos de producción tienen un impacto sustancial en la productividad, la calidad del producto, la vida útil de los equipos y la fiabilidad general de la fabricación.
Por este motivo, la planificación de movimientos va mucho más allá del simple cálculo de una ruta entre dos puntos. Se trata del proceso de transformar los objetivos de ingeniería en estrategias de movimiento prácticas que permiten a los robots operar de forma eficiente, precisa y segura en una amplia gama de aplicaciones industriales.

Cómo se mueven los robots
Una vez que el controlador ha calculado el movimiento óptimo, el robot está finalmente listo para actuar.
Llegados a este punto, se han determinado todos los destinos, se ha calculado la trayectoria de cada articulación y se han completado todas las comprobaciones de seguridad. Lo que resta es transformar miles de cálculos digitales en un movimiento físico fluido y controlado.
Aunque el movimiento pueda parecer sencillo desde fuera, un robot industrial realiza una cantidad extraordinaria de trabajo en segundo plano. Cada articulación debe girar a la velocidad precisa, cada motor debe responder en milisegundos y cada componente debe permanecer sincronizado durante toda la operación.
A diferencia de un motor eléctrico simple que gira continuamente tras recibir energía, un robot debe ejecutar movimientos altamente coordinados. Múltiples articulaciones aceleran y desaceleran simultáneamente, ajustando constantemente sus posiciones en función de la información en tiempo real. Incluso un ligero retraso en un eje puede afectar el movimiento de todo el brazo robótico.
Este nivel de coordinación es lo que permite a los robots modernos soldar chasis de automóviles, ensamblar dispositivos electrónicos en miniatura, manipular instrumentos médicos frágiles y posicionar componentes semiconductores con una consistencia excepcional.
Servomotores: Convirtiendo comandos en movimiento.
Todo movimiento robótico comienza con un servomotor.
Una vez que el controlador genera una orden de movimiento, envía instrucciones precisas al servomotor, que regula la cantidad de energía eléctrica suministrada a cada motor. El servomotor convierte entonces esta energía eléctrica en rotación mecánica controlada.
A diferencia de los motores convencionales que simplemente giran a una velocidad fija, los servomotores funcionan mediante un sistema de retroalimentación continua. El controlador ajusta constantemente la velocidad, el par y la posición del motor según las condiciones de funcionamiento, lo que permite que cada movimiento sea suave y preciso.
Por ejemplo, cuando un robot comienza a levantar una carcasa de caja de engranajes pesada, el par motor requerido aumenta inmediatamente. El controlador detecta el cambio de carga y ordena al servomotor que genere un par adicional manteniendo la trayectoria planificada.
Si posteriormente el robot cambia a la manipulación de un componente de plástico ligero, el controlador reduce automáticamente la potencia del motor, evitando una aceleración innecesaria y minimizando el estrés mecánico.
Gracias a este ajuste continuo, los servomotores permiten a los robots realizar tanto ensamblajes de precisión delicados como manipulación de materiales pesados utilizando los mismos principios de control fundamentales.
Sistemas de transmisión: Suministrando potencia con precisión
Generar movimiento es solo el primer paso.
La fuerza de rotación de un servomotor debe transmitirse a las articulaciones del robot de forma que se proporcione el par motor, la precisión de posicionamiento y la fiabilidad a largo plazo necesarios.
Esa es la función del sistema de transmisión.
Dependiendo del diseño del robot, la energía puede pasar a través de cajas de engranajes, reductores armónicos, sistemas de engranajes planetarios, correas, acoplamientos u otros componentes de transmisión de precisión antes de llegar a las articulaciones móviles.
Estos mecanismos desempeñan varias funciones importantes.
Reducen la velocidad del motor al tiempo que aumentan el par de salida, mejoran la precisión del posicionamiento, minimizan la holgura y ayudan al robot a mantener un movimiento estable bajo cargas variables.
El sistema de transmisión también determina muchas de las características de rendimiento del robot. Una transmisión diseñada para operaciones de recogida y colocación a alta velocidad puede priorizar la aceleración rápida, mientras que una utilizada en un robot quirúrgico se centra en un movimiento suave y una precisión de posicionamiento excepcional.
Aunque estos componentes suelen permanecer ocultos dentro del robot, influyen directamente en la repetibilidad, la eficiencia y la vida útil.
Articulaciones robóticas: Coordinación de todos los ejes
A diferencia de las máquinas tradicionales que se mueven en una o dos direcciones, los robots industriales logran una flexibilidad notable porque están construidos en torno a múltiples articulaciones.
Cada articulación proporciona un grado de movimiento independiente, lo que permite al robot posicionar su efector final prácticamente en cualquier punto dentro de su área de trabajo.
Sin embargo, las articulaciones nunca funcionan de forma independiente.
Imagina un robot introduciendo la herramienta en un centro de mecanizado CNC para extraer un componente terminado. A medida que el efector final se acerca a la pieza, la base gira, el hombro eleva el brazo, el codo se extiende hacia adelante y la muñeca ajusta la orientación de la herramienta simultáneamente.
Desde fuera, el movimiento parece continuo.
Sin embargo, internamente, cada articulación sigue su propio perfil de movimiento calculado con precisión, a la vez que permanece sincronizada con todas las demás.
Esta coordinación es una de las características definitorias del movimiento robótico. En lugar de tratar cada eje por separado, el controlador gestiona el robot como un sistema cinemático completo, asegurando que cada articulación contribuya a un movimiento único, suave y preciso.

Efectores finales: Donde el movimiento se convierte en acción.
En última instancia, todos los movimientos del robot tienen un único propósito: permitir que el efector final interactúe con el mundo exterior.
El efector final es la herramienta de trabajo final acoplada al brazo del robot. Según la aplicación, puede ser una pinza, un soplete de soldadura, una ventosa, una boquilla dispensadora, un destornillador, un cabezal de pulido, una herramienta de corte, una sonda de inspección o muchos otros dispositivos especializados.
Aunque los diferentes efectores finales realizan diferentes tareas, todos se basan en el mismo principio fundamental.
El robot en sí no fabrica productos, no ensambla componentes ni inspecciona piezas.
En cambio, posiciona el efector final con la precisión suficiente para que la operación requerida pueda llevarse a cabo con éxito.
Por ejemplo, un robot de soldadura debe mantener el ángulo correcto de la antorcha a lo largo de toda la soldadura. Un robot de recogida y colocación debe posicionar su pinza con la precisión suficiente para evitar dañar componentes delicados. Un robot de inspección debe guiar su sonda de medición hasta la ubicación exacta de la inspección.
Por lo tanto, la calidad del resultado final depende no solo del efector final en sí, sino también de la capacidad del robot para posicionar esa herramienta de forma consistente en cada ocasión.
Movimiento fluido mediante la coordinación continua
Una de las razones por las que el movimiento robótico parece tan natural es que es continuo, no una secuencia de comandos aislados.
Durante el funcionamiento, el controlador actualiza constantemente cada motor, articulación y sistema de transmisión basándose en la información más reciente de los sensores.
Si el robot encuentra un componente ligeramente más pesado de lo esperado, el par motor se ajusta inmediatamente.
Si una articulación comienza a moverse más rápido de lo previsto, el controlador corrige su velocidad antes de que la desviación se vuelva significativa.
Si un obstáculo cercano cambia de posición, el robot puede reducir la velocidad o modificar su trayectoria sin dejar de realizar la tarea de forma segura.
Estos ajustes se producen de forma continua a lo largo de cada movimiento.
En lugar de tratar el movimiento como una orden fija que no se puede cambiar, los robots modernos tratan cada movimiento como un proceso continuo que se perfecciona en tiempo real.
Esta coordinación continua es una de las razones por las que los robots industriales alcanzan niveles tan altos de repetibilidad a lo largo de millones de ciclos operativos.
La precisión comienza con el diseño mecánico.
Cuando la gente observa a un robot realizando tareas de gran precisión, es fácil suponer que esa precisión proviene enteramente de un software sofisticado o de una programación avanzada.
En realidad, el software solo puede controlar el sistema mecánico que existe físicamente.
En última instancia, cada movimiento depende de la calidad de los componentes estructurales del robot, los mecanismos de transmisión, los cojinetes, los ejes, las carcasas y las articulaciones ensambladas.
Incluso el controlador más avanzado no puede compensar indefinidamente el juego excesivo, la deformación estructural, la mala alineación o los componentes fabricados fuera de sus tolerancias previstas.
Por este motivo, los ingenieros de robótica hacen especial hincapié en la precisión mecánica desde el inicio del proceso de fabricación. Las estructuras ligeras pero rígidas mejoran el rendimiento dinámico. Los componentes de transmisión de alta precisión reducen los errores de posicionamiento. Las carcasas mecanizadas con precisión y las articulaciones ensambladas con exactitud garantizan que cada eje se mueva exactamente como se espera.
La inteligencia del robot determina cómo se mueve, pero su base mecánica determina la precisión con la que ejecuta esos movimientos. Esta estrecha relación entre los sistemas de control y la ingeniería de precisión es una de las características definitorias de la robótica moderna, especialmente en aplicaciones donde la consistencia, la repetibilidad y la fiabilidad a largo plazo son esenciales.

Retroalimentación, precisión y control de movimiento
Imagina escribir tu firma con los ojos cerrados.
Aunque hayas escrito tu nombre miles de veces, el resultado casi con toda seguridad será diferente. Sin ver el bolígrafo ni sentir su movimiento, pierdes la capacidad de hacer pequeñas correcciones mientras escribes.
Los robots se enfrentan al mismo desafío.
Si un robot ejecutara cada comando una sola vez sin comprobar el resultado, incluso el más mínimo error mecánico se acumularía con el tiempo. Pequeñas variaciones en la respuesta del motor, el desgaste de las articulaciones, los cambios de temperatura, las fuerzas externas o los contactos inesperados podrían desviar gradualmente al robot de su posición prevista.
Por este motivo, el movimiento robótico no es un proceso unidireccional.
Los robots modernos comparan continuamente lo que debería suceder con lo que realmente está sucediendo, lo que les permite detectar desviaciones y realizar correcciones casi instantáneamente.
Este proceso continuo se conoce como control por retroalimentación, y es una de las tecnologías más importantes que sustentan la precisión robótica moderna.
Control de bucle cerrado
La mayoría de los robots industriales funcionan mediante un sistema de control de bucle cerrado.
A diferencia de un sistema de bucle abierto, donde las órdenes se ejecutan sin verificación, un sistema de bucle cerrado mide continuamente el movimiento real del robot y lo compara con el movimiento deseado.
Imaginemos un robot que mueve su brazo hacia un componente mecanizado con precisión.
El controlador envía comandos de movimiento a los servomotores, esperando que cada articulación alcance una posición específica en un momento determinado.
A medida que el robot se mueve, los codificadores informan inmediatamente al controlador sobre la posición real de cada articulación.
Si una articulación se mueve un poco más despacio de lo esperado debido a una mayor carga, el controlador detecta la diferencia casi de inmediato y ajusta la salida del motor antes de que el error se haga perceptible.
Todo este proceso se repite continuamente a lo largo de cada movimiento.
En lugar de esperar a que el robot termine su tarea, las correcciones se realizan mientras el movimiento aún está en curso. Esto permite que los robots industriales mantengan un rendimiento estable, fluido y altamente repetible incluso durante largas series de producción.
Sin un control de bucle cerrado, los robots se comportarían más como máquinas automatizadas convencionales, incapaces de compensar las condiciones de funcionamiento cambiantes o de mantener una precisión constante a lo largo del tiempo.
Precisión y repetibilidad
Al hablar del rendimiento de los robots, dos términos aparecen repetidamente:
Precisión y repetibilidad.
Aunque están estrechamente relacionadas, describen dos características muy diferentes.
Precisión se refiere a la proximidad con la que un robot alcanza su objetivo previsto.
Si el controlador ordena al efector final que se mueva a un punto específico en el espacio, la precisión mide la diferencia entre la posición ordenada y la posición real alcanzada.
Un robot de alta precisión alcanza sistemáticamente el lugar previsto con muy poca desviación.
Por otro lado, la repetibilidad mide la consistencia.
Si un mismo movimiento se repite cientos o miles de veces, la repetibilidad describe qué tan fielmente se asemeja cada movimiento al anterior.
Esta distinción es especialmente importante en la industria manufacturera.
En muchas aplicaciones industriales, la repetibilidad es incluso más importante que la precisión absoluta. Un robot que ensambla conectores electrónicos, por ejemplo, realiza la misma operación miles de veces al día. Siempre que cada movimiento sea consistente, la calidad de la producción se mantiene estable, ya que los dispositivos de fijación, las herramientas y los equipos de producción están diseñados en función de ese movimiento repetitivo.
Para lograr tanto una alta precisión como una excelente repetibilidad se necesita mucho más que un software sofisticado. La rigidez mecánica, el diseño de las articulaciones, la calidad de la transmisión, mecanizado de precisión, la precisión en el montaje, la calibración y los algoritmos de control contribuyen todos ellos al rendimiento general del robot.

Calibración y compensación de errores
Ningún sistema mecánico es perfecto.
Incluso cuando los componentes se fabrican con tolerancias extremadamente ajustadas, inevitablemente se producen pequeñas variaciones durante el mecanizado, el montaje, el transporte y el funcionamiento a largo plazo.
Con el tiempo, las fluctuaciones de temperatura pueden provocar una expansión estructural, los cojinetes pueden sufrir un desgaste gradual y las cargas repetidas pueden introducir pequeños cambios en la alineación de las juntas.
Si se ignoran estos cambios, los errores de posicionamiento se acumulan lentamente y reducen el rendimiento general del robot.
Para minimizar estos efectos, los robots se someten a calibración .
La calibración establece la relación precisa entre el modelo matemático del robot y su estructura física real. Los ingenieros miden las dimensiones reales del robot, la posición de sus articulaciones y sus puntos de referencia, lo que permite al controlador compensar pequeñas diferencias mecánicas.
Además de la calibración periódica, muchos sistemas robóticos realizan una compensación continua de errores durante su funcionamiento.
Mediante el análisis de la retroalimentación del codificador, las mediciones de fuerza, los datos de temperatura y otra información de los sensores, el controlador puede detectar desviaciones sutiles y ajustar automáticamente los movimientos futuros.
En lugar de intentar eliminar todas las imperfecciones mecánicas, la robótica moderna combina la ingeniería de precisión con la compensación inteligente, lo que permite a los robots mantener un rendimiento constante a lo largo de millones de ciclos operativos.
Cómo mantener un movimiento estable en entornos dinámicos
Los robots industriales rara vez operan en condiciones de laboratorio perfectamente controladas.
Las cargas de producción varían a lo largo del día. Los componentes difieren ligeramente de un lote a otro. La temperatura ambiente aumenta a medida que los equipos están en funcionamiento. Las herramientas se desgastan gradualmente y pueden producirse vibraciones externas debido a la maquinaria cercana.
A pesar de estas condiciones en constante cambio, se espera que el robot siga realizando cada tarea con el mismo nivel de precisión.
El control de retroalimentación lo hace posible.
A medida que cambian las condiciones ambientales, los sensores proporcionan continuamente información actualizada al controlador. Se ajustan las salidas del motor, se perfeccionan las posiciones de las articulaciones y se modifican los parámetros de movimiento para mantener un funcionamiento estable.
Por ejemplo, un robot que carga componentes pesados de acero puede requerir un par motor diferente al que necesita al manipular piezas ligeras de aluminio. Durante el ensamblaje a alta velocidad, incluso pequeñas vibraciones pueden afectar la precisión del posicionamiento, lo que requiere una corrección continua durante todo el movimiento.
En lugar de basarse en suposiciones fijas, el robot adapta su comportamiento en función de las condiciones de funcionamiento en tiempo real.
Esta capacidad de respuesta dinámica es una de las diferencias clave entre los sistemas robóticos modernos y la maquinaria automatizada tradicional.
Por qué son importantes los componentes de precisión
El control por retroalimentación puede corregir muchos tipos de errores, pero no puede superar las limitaciones mecánicas fundamentales.
Imagina intentar trazar una línea perfectamente recta con una regla suelta. Por mucho cuidado que tengas al ajustar la mano, la regla introduce un movimiento que no se puede eliminar por completo.
Los robots se enfrentan a la misma realidad.
Si una caja de engranajes presenta un juego excesivo, si un eje se fabrica fuera de las especificaciones o si una carcasa carece de la rigidez suficiente, el controlador solo puede compensar dentro de ciertos límites.
Por eso, la ingeniería mecánica sigue siendo inseparable del rendimiento robótico.
Los rodamientos de alta calidad reducen los movimientos indeseados. Las carcasas mecanizadas con precisión mantienen una alineación exacta entre los componentes giratorios. Los enlaces estructurales rígidos minimizan la deflexión bajo carga. Los ejes y componentes de transmisión, fabricados con esmero, mejoran la estabilidad del movimiento y reducen el desgaste a largo plazo.
Cuanto más preciso sea el sistema mecánico, menos trabajo correctivo deberá realizar el controlador durante el funcionamiento.
En aplicaciones avanzadas como la fabricación de semiconductores, la robótica quirúrgica, los equipos ópticos y la automatización de precisión, esta relación cobra aún mayor importancia. El software, los sensores y los algoritmos de control proporcionan la inteligencia que guía al robot, pero los componentes de precisión constituyen la base física que permite que esa inteligencia se traduzca en un movimiento fiable y repetible.

Factores que afectan el rendimiento de los robots
Llegados a este punto, hemos seguido a un robot a través de todo su flujo de trabajo operativo: desde recibir instrucciones y percibir su entorno hasta procesar información, planificar el movimiento, ejecutarlo y corregir continuamente los errores mediante el control de retroalimentación.
En teoría, todos los robots industriales siguen la misma secuencia.
Sin embargo, en la práctica, dos robots que realizan la misma tarea pueden ofrecer resultados muy diferentes. Uno puede lograr una velocidad y precisión de posicionamiento excepcionales durante años con un mantenimiento mínimo, mientras que otro experimenta vibraciones, errores de posicionamiento, desgaste prematuro o una calidad de producto inconsistente.
La diferencia rara vez proviene de un solo componente.
En cambio, el rendimiento de un robot es el resultado de la ingeniería mecánica, la calidad de fabricación, los sistemas de control, el software, los materiales y el mantenimiento, que trabajan conjuntamente como un sistema integral. Mejorar un área descuidando las demás suele generar beneficios limitados.
Comprender estos factores de ingeniería es esencial para diseñar robots que sigan siendo precisos, fiables y productivos durante toda su vida útil.
Diseño mecánico y rigidez estructural
Todo robot depende de su estructura mecánica para soportar el movimiento.
Independientemente de lo avanzado que sea el controlador o el software, el movimiento depende en última instancia de la estructura física, los eslabones, las articulaciones y los componentes de soporte que conforman el propio robot.
Una estructura bien diseñada debe lograr dos objetivos que a menudo compiten entre sí.
Debe ser lo suficientemente ligero como para permitir una aceleración rápida y un consumo eficiente de energía, a la vez que lo suficientemente rígido como para resistir la flexión, la torsión y la vibración bajo carga.
Si la rigidez estructural es insuficiente, incluso los movimientos perfectamente calculados pueden producir errores de posicionamiento a medida que los componentes se deforman durante el funcionamiento.
Por ejemplo, un brazo robótico que transporta una carga pesada experimenta una tensión mecánica significativamente mayor que uno que manipula componentes electrónicos ligeros. Si el brazo se flexiona excesivamente bajo carga, es posible que el efector final ya no alcance la posición deseada con la precisión requerida.
Por ello, las estructuras robóticas modernas suelen combinar geometrías optimizadas con materiales ligeros y mecanismos de soporte cuidadosamente diseñados para maximizar la rigidez sin añadir peso innecesario.
Selección de materiales
Cada aplicación robótica impone diferentes exigencias a sus componentes.
Algunos robots priorizan la construcción ligera para mejorar la velocidad y reducir el consumo de energía. Otros operan en entornos industriales hostiles donde la resistencia a la corrosión, la resistencia al desgaste o la estabilidad térmica cobran mayor importancia.
Por lo tanto, la selección de los materiales adecuados influye directamente en el rendimiento del robot.
Las aleaciones de aluminio se utilizan ampliamente para componentes estructurales porque ofrecen un excelente equilibrio entre resistencia y peso.
El acero inoxidable ofrece una resistencia superior a la corrosión y se utiliza comúnmente en el procesamiento de alimentos, la industria farmacéutica y la robótica médica.
El titanio combina una alta resistencia con un peso reducido, lo que lo hace atractivo para sistemas aeroespaciales, robots quirúrgicos y robótica humanoide avanzada, donde cada gramo cuenta.
Los plásticos de ingeniería como el PEEK, el PTFE y el nailon reducen la fricción, mejoran la resistencia al desgaste y disminuyen el peso total del sistema en muchos conjuntos móviles.
La selección de materiales rara vez se basa en una sola propiedad.
Los ingenieros deben encontrar un equilibrio entre resistencia, peso, maquinabilidad, dilatación térmica, resistencia a la corrosión, vida útil a la fatiga, coste de fabricación y requisitos de la aplicación para lograr el rendimiento deseado.
Por este motivo, un mismo robot puede incorporar múltiples materiales, cada uno seleccionado por la función específica que desempeña dentro del sistema general.

Precisión en la fabricación
Incluso el mejor diseño mecánico depende de la precisión con la que se fabrique cada componente.
Cada carcasa, eje, soporte, superficie de montaje y componente de transmisión contribuye a la precisión dimensional general del robot.
Las pequeñas desviaciones de mecanizado que parecen insignificantes en una pieza individual pueden acumularse durante el montaje, afectando a la alineación de las juntas, la precisión de la transmisión y la repetibilidad a largo plazo.
En el caso de los sistemas robóticos de alto rendimiento, los fabricantes suelen fabricar componentes críticos utilizando tecnología de precisión mecanizado CNC, rectificado, mecanizado por descarga eléctrica (EDM) y otros procesos de fabricación de alta precisión capaces de mantener tolerancias dimensionales extremadamente ajustadas.
La calidad de la superficie también juega un papel importante.
Las superficies de contacto mal mecanizadas pueden aumentar la fricción, acelerar el desgaste o reducir la precisión del montaje, mientras que las superficies con un acabado preciso mejoran el rendimiento de los rodamientos, la eficiencia de la transmisión y la fiabilidad a largo plazo.
Por lo tanto, la fabricación de precisión no se trata simplemente de producir piezas que cumplan con las especificaciones dimensionales. Proporciona la base que permite que cada subsistema mecánico funcione según lo previsto durante toda la vida útil del robot.
Calidad de ensamblaje
La eficacia de un robot depende directamente de la forma en que se ensamblan sus componentes.
Incluso cuando cada pieza individual cumple con las especificaciones, un montaje incorrecto puede provocar errores de alineación, precarga desigual, fricción excesiva o tensiones mecánicas no deseadas.
Durante el montaje, los ingenieros deben asegurarse de que los cojinetes estén correctamente instalados, que los sistemas de transmisión permanezcan debidamente alineados, que los elementos de fijación estén apretados según las especificaciones y que las superficies de referencia críticas mantengan las relaciones de diseño.
El tendido de cables, la lubricación, el sellado y la calibración son igualmente importantes.
Una mala gestión del cableado puede interferir con el movimiento de las articulaciones. Una lubricación insuficiente acelera el desgaste. Un sellado inadecuado permite la entrada de polvo o humedad en componentes sensibles. Pequeños errores de montaje pueden convertirse gradualmente en problemas de rendimiento importantes tras miles de ciclos de funcionamiento.
Por lo tanto, en el caso de los robots de alta precisión, el ensamblaje se trata como un proceso de ingeniería controlado, en lugar de simplemente unir componentes.
Optimización de software
Los sistemas mecánicos proporcionan las capacidades físicas del robot, pero el software determina la eficiencia con la que se utilizan esas capacidades.
Los algoritmos de planificación de movimiento influyen en los perfiles de aceleración y la suavidad de la trayectoria. Los parámetros de control afectan la estabilidad del sistema y la precisión del posicionamiento. El software de visión mejora el reconocimiento de objetos, mientras que la inteligencia artificial optimiza la toma de decisiones en entornos complejos.
Incluso dos robots construidos con hardware idéntico pueden tener un rendimiento diferente si su software está optimizado para aplicaciones distintas.
Un robot de empaquetado de alta velocidad puede priorizar los tiempos de ciclo rápidos y la aceleración agresiva.
Un robot quirúrgico, en cambio, se caracteriza por un movimiento fluido, un control preciso de la fuerza y un posicionamiento extremadamente estable.
El software robótico moderno también admite diagnósticos predictivos, control de movimiento adaptativo, optimización de energía y monitorización remota, lo que permite que el rendimiento mejore continuamente a lo largo de la vida útil del robot.
A medida que la robótica se vuelve cada vez más inteligente, el software desempeña un papel cada vez más importante a la hora de maximizar las capacidades de los sistemas mecánicos.

Mantenimiento y fiabilidad a largo plazo
El rendimiento de un robot no se determina únicamente cuando la máquina sale de la fábrica.
Todo robot experimenta cambios graduales a lo largo de su vida útil.
Los cojinetes se desgastan, los lubricantes se degradan, los componentes de la transmisión se aflojan ligeramente, la calibración varía con el tiempo y las condiciones ambientales influyen en el rendimiento mecánico.
Sin una inspección y un mantenimiento regulares, estos pequeños cambios se acumulan y, con el tiempo, reducen la precisión del posicionamiento, aumentan la vibración o acortan la vida útil de los componentes.
El mantenimiento preventivo ayuda a identificar posibles problemas antes de que se conviertan en fallos de producción.
La lubricación rutinaria, la inspección de los sistemas de transmisión, la recalibración de los ejes críticos, la sustitución de los componentes desgastados y la verificación de los sistemas de seguridad contribuyen a mantener un rendimiento constante.
Muchos robots modernos también incorporan tecnologías de monitorización de estado que analizan continuamente la vibración, la temperatura, la corriente del motor y otros datos operativos. Al detectar tendencias anómalas con antelación, se puede programar el mantenimiento antes de que fallos inesperados interrumpan la producción.
Por lo tanto, el rendimiento a largo plazo no es el resultado de una única decisión de diseño, sino de una atención continua tanto a la calidad de la ingeniería como al cuidado operativo.
El rendimiento es el resultado de todo el sistema.
Una de las ideas erróneas más comunes en robótica es que el rendimiento depende principalmente del controlador, los servomotores o el software del robot.
En realidad, ningún componente por sí solo determina el rendimiento de un robot.
El excelente rendimiento robótico se logra cuando el diseño mecánico, la selección de materiales, la fabricación de precisión, la calidad del ensamblaje, el control inteligente y el mantenimiento continuo se optimizan de forma conjunta.
Un controlador potente no puede compensar indefinidamente los defectos de fabricación de los componentes. Del mismo modo, las piezas mecanizadas a la perfección no pueden alcanzar su máximo potencial sin algoritmos de control precisos y una planificación de movimiento bien diseñada.
Por lo tanto, la robótica moderna se comprende mejor como un sistema de ingeniería multidisciplinario. Cada subsistema contribuye al resultado final, y los niveles más altos de precisión, repetibilidad y fiabilidad solo se alcanzan cuando todo el sistema se diseña, fabrica, ensambla y mantiene como un todo integrado.
La fabricación de precisión favorece un mejor rendimiento de los robots.
En DakingsRapid, apoyamos a las empresas de robótica desde el desarrollo de prototipos hasta la fabricación en serie, proporcionando piezas de precisión para robots industriales, robots colaborativos, equipos de automatización, sistemas de semiconductores y otras aplicaciones robóticas avanzadas.
Nuestras capacidades de fabricación incluyen:
- Mecanizado CNC para componentes de metal y plásticos de ingeniería de alta precisión con tolerancias estrictas y geometrías complejas.
- Fabricación de chapas metálicas for robot frames, enclosures, brackets, covers, and structural assemblies.
- Impresión 3D industrial para prototipado rápido, pruebas funcionales, estructuras ligeras y piezas de producción de bajo volumen.
Ya sea que esté desarrollando una nueva plataforma robótica o ampliando un diseño existente para su producción, la fabricación de precisión desempeña un papel fundamental para lograr la exactitud, la fiabilidad y la consistencia que requieren los sistemas robóticos modernos.

Desafíos comunes en los sistemas robóticos
Los robots modernos son capaces de realizar tareas con una velocidad y precisión extraordinarias, pero lograr un rendimiento constante es mucho más difícil que simplemente instalar motores y escribir software.
Todo sistema robótico opera en el mundo real, donde los componentes mecánicos se desgastan con el tiempo, las condiciones ambientales cambian continuamente, los requisitos de producción evolucionan y las tolerancias de fabricación introducen variaciones inevitables.
Para los ingenieros de robótica, el objetivo no es eliminar todas las posibles fuentes de error —una tarea imposible—, sino diseñar sistemas que anticipen, compensen y minimicen estos problemas a lo largo de toda la vida útil del robot.
Muchas de las decisiones de ingeniería que se analizan a lo largo de esta guía, desde el diseño estructural y la selección de materiales hasta el control de movimiento y la fabricación de precisión, tienen como objetivo final abordar estos desafíos del mundo real.
Errores de posicionamiento
Uno de los retos más comunes en robótica es mantener un posicionamiento preciso durante largos períodos de funcionamiento.
Incluso cuando un robot está correctamente calibrado, pueden aparecer pequeñas desviaciones gradualmente a medida que los componentes mecánicos se desgastan, cambian las cargas de producción o fluctúan las condiciones ambientales.
Estos errores de posicionamiento pueden ser casi imperceptibles en aplicaciones de baja precisión, pero en industrias como la fabricación de semiconductores, el ensamblaje de dispositivos médicos o la producción de equipos ópticos, incluso las desviaciones microscópicas pueden afectar la calidad del producto.
Para minimizar los errores de posicionamiento, los sistemas robóticos combinan componentes mecánicos de precisión con codificadores de alta resolución, algoritmos de control de bucle cerrado y procedimientos de calibración regulares.
En lugar de depender de un único método de corrección, los robots modernos supervisan y compensan continuamente las pequeñas desviaciones antes de que se acumulen y se conviertan en errores significativos.
Expansión térmica
La temperatura es a menudo un factor que se pasa por alto en el rendimiento de los robots.
A medida que los motores funcionan, los cojinetes giran y los equipos de producción generan calor, la temperatura de los componentes mecánicos cambia gradualmente.
Como todos los materiales de ingeniería, los metales y los polímeros se expanden o contraen con los cambios de temperatura. Si bien estas variaciones dimensionales son extremadamente pequeñas, pueden llegar a ser significativas en aplicaciones que requieren una precisión de posicionamiento muy alta.
Por ejemplo, un brazo robótico que opera continuamente en una planta de fabricación de semiconductores puede experimentar ligeras variaciones en sus dimensiones estructurales tras varias horas de funcionamiento. Sin compensación, estas variaciones pueden influir en la posición del efector final y reducir la precisión del ensamblaje.
Los ingenieros abordan este desafío mediante una cuidadosa selección de materiales, un diseño estructural optimizado, algoritmos de compensación térmica y el control ambiental dentro de la planta de producción.
Por lo tanto, controlar la temperatura es una parte importante para mantener la precisión robótica a largo plazo.
Vibraciones y cargas dinámicas
Todo movimiento genera fuerzas.
Cuando un robot acelera rápidamente, cambia de dirección o transporta cargas pesadas, estas fuerzas se transmiten a través de toda la estructura mecánica.
Si la estructura carece de la rigidez suficiente o si el movimiento no se controla adecuadamente, pueden producirse vibraciones.
Las vibraciones excesivas afectan a mucho más que a la comodidad del operario.
Reduce la precisión de posicionamiento, aumenta el desgaste de los cojinetes y los sistemas de transmisión, acorta la vida útil de los componentes e incluso puede influir en la calidad de las operaciones de mecanizado, inspección o montaje.
Por lo tanto, los robots industriales de alta velocidad requieren diseños estructurales cuidadosamente optimizados, masas móviles equilibradas, perfiles de aceleración suaves y sistemas de transmisión rígidos para minimizar la vibración dinámica.
El control de las vibraciones cobra cada vez más importancia a medida que los robots operan a velocidades más altas y mantienen tolerancias dimensionales cada vez más estrictas.

Desgaste mecánico
A diferencia del software, los componentes mecánicos cambian naturalmente con el tiempo.
Los cojinetes sufren fatiga por contacto rodante, los engranajes se desgastan gradualmente, los sellos envejecen, la lubricación se degrada y la carga repetida afecta lentamente a los sistemas de transmisión.
Aunque estos cambios suelen producirse gradualmente, su efecto acumulativo puede acabar influyendo en la precisión del posicionamiento, aumentar la holgura y reducir la estabilidad del movimiento.
El diseño orientado a la durabilidad comienza mucho antes de que un robot entre en producción.
Los ingenieros seleccionan cuidadosamente materiales resistentes al desgaste, optimizan los sistemas de lubricación, mejoran el rendimiento del sellado y especifican tolerancias de fabricación que garanticen la fiabilidad a largo plazo.
El mantenimiento rutinario y la monitorización del estado de los componentes ayudan a identificar el desgaste antes de que se convierta en un problema de producción, lo que permite reparar o sustituir los componentes durante el mantenimiento programado en lugar de después de que se produzcan fallos inesperados.
Entornos de producción cambiantes
Los entornos de fabricación rara vez permanecen constantes.
Los diseños de los productos evolucionan, los volúmenes de producción fluctúan, se introducen nuevos equipos y las necesidades de los clientes siguen cambiando.
Un robot programado originalmente para ensamblar un solo producto puede necesitar posteriormente manipular múltiples variantes de producto, operar junto con otros robots o integrarse con nuevos sistemas de automatización.
Esta creciente flexibilidad plantea nuevos retos de ingeniería.
Los robots deben adaptarse a las geometrías cambiantes de las piezas, a las diferentes configuraciones de los dispositivos de fijación, a los programas de producción variables y a los entornos de fábrica más dinámicos, manteniendo al mismo tiempo la productividad y la precisión.
Los avances en visión artificial, control adaptativo, inteligencia artificial y tecnologías de fabricación digital están ayudando a que los sistemas robóticos respondan de manera más eficaz a estos requisitos de producción en constante evolución.
La fabricación de precisión sigue siendo fundamental.
Muchos de los avances actuales en robótica se centran en la inteligencia artificial, la toma de decisiones autónoma y un software cada vez más sofisticado.
Si bien estas tecnologías siguen ampliando las capacidades de los robots, no cambian un principio fundamental de la ingeniería:
En última instancia, todo sistema robótico depende de la calidad de sus componentes físicos.
Los controladores pueden compensar pequeñas desviaciones y el software puede optimizar la planificación del movimiento, pero ninguno de ellos puede superar de forma permanente la inestabilidad estructural, el juego excesivo, la mala alineación o los componentes fabricados fuera de las tolerancias aceptables.
Por eso, la fabricación de precisión sigue siendo una parte esencial de la robótica moderna.
Las carcasas mecanizadas con precisión mantienen la alineación entre los conjuntos giratorios. Los ejes de precisión mejoran la estabilidad de la transmisión. Los asientos de cojinetes de alta calidad reducen los movimientos indeseados. Los componentes estructurales fabricados con esmero ayudan a preservar la rigidez a la vez que minimizan el peso.
A medida que los sistemas robóticos se vuelven más rápidos, ligeros e inteligentes, la demanda de componentes de ingeniería de precisión sigue creciendo a la par de los avances en software y tecnología de control.
La ingeniería consiste en gestionar la complejidad.
Desde fuera, un robot puede parecer que realiza una tarea sin esfuerzo.
Sin embargo, detrás de cada movimiento fluido se esconde una compleja interacción entre la detección, el cálculo, la planificación del movimiento, el diseño mecánico, la precisión de la fabricación, los algoritmos de control y la retroalimentación continua.
Ninguno de estos sistemas funciona de forma aislada.
Mejorar un aspecto de un robot descuidando otro rara vez produce beneficios significativos a largo plazo. En cambio, los sistemas robóticos exitosos se construyen equilibrando cuidadosamente la ingeniería mecánica, la electrónica, el software, los procesos de fabricación y los requisitos operativos en una única solución integrada.
Esta capacidad para gestionar la complejidad es lo que distingue a la robótica moderna de la automatización convencional. Es también la razón por la que los avances en robótica siguen dependiendo no solo de un mejor software y algoritmos más inteligentes, sino también de innovaciones en materiales, fabricación de precisión, diseño de componentes e ingeniería de sistemas.

El futuro de la inteligencia robótica
Los robots han evolucionado mucho más allá de las máquinas fijas y repetitivas que aparecieron por primera vez en las fábricas hace décadas.
Los primeros robots industriales fueron diseñados para realizar una única tarea en un entorno altamente controlado. Seguían instrucciones predefinidas, repetían los mismos movimientos miles de veces y se detenían cuando ocurría algo inesperado.
Los robots actuales son cada vez más inteligentes. Los avances en inteligencia artificial, visión artificial, computación de alto rendimiento y sistemas de fabricación conectados permiten que los robots comprendan su entorno, se adapten a las condiciones cambiantes y colaboren de manera más eficaz tanto con personas como con otras máquinas.
Si bien la precisión, la repetibilidad y la fiabilidad siguen siendo la base de la robótica, el futuro se orienta hacia sistemas que no solo sean precisos, sino también más flexibles, autónomos y capaces de tomar decisiones informadas.
Percepción más inteligente mediante inteligencia artificial.
Uno de los avances más significativos en robótica es el creciente uso de la inteligencia artificial para mejorar la percepción.
Los robots tradicionales identifican objetos mediante reglas predefinidas y parámetros programados. Si bien son muy eficaces en entornos estructurados, estos sistemas se vuelven menos fiables cuando los productos varían, las condiciones de iluminación cambian o surgen situaciones imprevistas.
La IA permite a los robots reconocer patrones difíciles de definir con la programación convencional. Al aprender de grandes conjuntos de datos, los sistemas de visión modernos pueden identificar diferentes objetos, detectar defectos superficiales sutiles, estimar posiciones de agarre y distinguir entre variaciones aceptables y problemas de calidad reales.
A medida que los modelos de IA sigan mejorando, los robots serán cada vez más capaces de comprender entornos complejos sin necesidad de programar manualmente cada posible escenario.
Fabricación más flexible y adaptable
El sector manufacturero se está volviendo más dinámico que nunca.
En lugar de producir un único producto durante años, se espera que las fábricas gestionen ciclos de vida de productos más cortos, una mayor personalización y actualizaciones de diseño frecuentes.
Para satisfacer estas demandas, los robots del futuro deben ser más adaptables.
En lugar de depender únicamente de programas de producción fijos, los robots ajustarán cada vez más sus movimientos, herramientas y flujos de trabajo en función de datos de producción en tiempo real. La visión artificial, la retroalimentación de los sensores y la planificación asistida por IA permitirán a los robots alternar entre diferentes productos con una mínima intervención manual, reduciendo el tiempo de inactividad y mejorando la eficiencia de la producción.
Esta flexibilidad desempeñará un papel fundamental en las industrias donde el rápido desarrollo de productos y la fabricación de bajo volumen y alta variedad se están convirtiendo en la norma.
Colaboración entre personas y robots
Los robots ya no están confinados tras vallas de seguridad.
El desarrollo continuo de robots colaborativos, o cobots, está cambiando la relación entre las personas y la automatización.
En lugar de sustituir a los trabajadores humanos, los cobots están diseñados para ayudarles realizando tareas repetitivas, físicamente exigentes o de alta precisión, permitiendo así que las personas se centren en actividades que requieren criterio, creatividad y resolución de problemas.
Los futuros sistemas colaborativos dependerán de tecnologías de detección más avanzadas, un control de fuerza mejorado y una percepción asistida por IA para comprender mejor las intenciones humanas y responder de forma segura en espacios de trabajo compartidos.
A medida que la colaboración se vuelva más natural, los robots funcionarán cada vez más como herramientas inteligentes que amplían las capacidades humanas, en lugar de operar como máquinas aisladas.

Robots conectados y fábricas inteligentes
Los robots se están integrando en un ecosistema de fabricación digital mucho más amplio.
Las modernas instalaciones de producción conectan cada vez más los robots con máquinas CNC, sistemas de inspección automatizados, automatización de almacenes, sistemas de ejecución de fabricación (MES) y plataformas de planificación de recursos empresariales (ERP).
Este intercambio continuo de información permite que los equipos de producción coordinen las operaciones, supervisen el rendimiento y respondan con mayor rapidez a los cambios en las necesidades de fabricación.
Los futuros sistemas robóticos estarán aún más conectados gracias a la computación en la nube, la computación perimetral y los gemelos digitales, lo que permitirá a los ingenieros simular procesos de producción, supervisar equipos de forma remota y optimizar el rendimiento de la fabricación utilizando datos operativos en tiempo real.
El resultado serán fábricas más transparentes, receptivas y eficientes que nunca.
La ingeniería de precisión seguirá siendo esencial.
A medida que la robótica se vuelve más inteligente, el software seguirá ampliando las capacidades de los robots.
Sin embargo, ninguna cantidad de inteligencia artificial puede eliminar la necesidad de la ingeniería mecánica de precisión.
Toda decisión inteligente debe ser ejecutada por componentes físicos que se muevan con precisión, soporten cargas repetidas y mantengan su rendimiento durante millones de ciclos de funcionamiento.
Los componentes estructurales de alta calidad, las carcasas mecanizadas con precisión, los sistemas de transmisión, los ejes, los cojinetes y las uniones ensambladas seguirán siendo fundamentales para el rendimiento de los robots de próxima generación.
Por lo tanto, el futuro de la robótica estará determinado no solo por los avances en inteligencia artificial y software, sino también por la continua innovación en materiales, procesos de fabricación e ingeniería de componentes de precisión.
La robótica es el resultado del trabajo conjunto de muchas disciplinas de ingeniería.
El diseño mecánico proporciona la estructura. La fabricación de precisión produce componentes fiables. Los sensores recogen información. Los controladores procesan los datos. El software planifica el movimiento. Los sistemas de retroalimentación mantienen la precisión. La inteligencia artificial continúa ampliando las capacidades de percepción y ejecución de los robots.
A medida que estas tecnologías sigan evolucionando, los robots serán más capaces, estarán más conectados y serán más adaptables en diversos sectores, desde la fabricación y la atención médica hasta la logística, la agricultura y la investigación científica.
Si bien las tecnologías que impulsan la robótica seguirán cambiando, los principios explorados a lo largo de esta guía (precisión, control, fiabilidad e integración del sistema) seguirán siendo la base de todo sistema robótico exitoso.
Artículos relacionados