Systèmes robotiques, mouvement, contrôle et prise de décision
Imaginez demander à un robot de saisir un composant électronique fragile sur un tapis roulant, de l'inspecter avec une caméra et de le placer dans un plateau d'emballage. Pour nous, la tâche semble simple. Pourtant, pour le robot, accomplir cette unique action exige que de nombreux systèmes fonctionnent de concert : recevoir des instructions, percevoir l'environnement, calculer les mouvements, contrôler les moteurs et corriger en permanence sa position.
Contrairement aux machines classiques qui répètent des mouvements mécaniques fixes, les robots modernes sont conçus pourpercevoir, traiter l'information, prendre des décisions et interagir avec le monde physique. Chaque mouvement résulte d'une coordination étroite entre les structures mécaniques, le matériel électronique, les algorithmes logiciels, les capteurs et les composants de précision.
Qu’il s’agisse d’assembler des automobiles, d’assister des chirurgiens, de trier des colis en entrepôt ou d’inspecter des équipements semi-conducteurs, le flux de travail sous-jacent repose sur les mêmes principes fondamentaux. Chaque tâche débute par une instruction, se poursuit par la perception et la prise de décision, et s’achève par un mouvement contrôlé, guidé par un retour d’information continu.
Dans ce guide, nous suivrons ce flux de travail complet étape par étape. Plutôt que de présenter les composants individuels du robot de manière isolée, vous verrezcomment chaque sous-système contribue à la réalisation d'une tâche concrète, ce qui vous permettra de mieux comprendre non seulement le fonctionnement des robots, mais aussi pourquoi l'ingénierie de précision joue un rôle si important dans la robotique moderne.
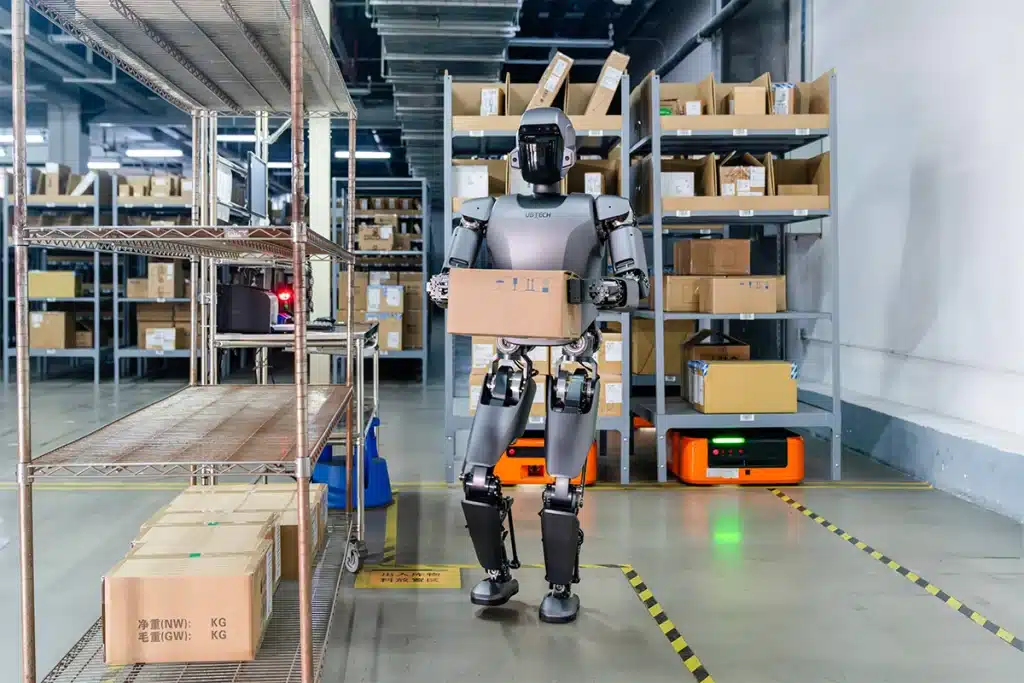
Comprendre le système robotique
Avant d'examiner comment un robot effectue une tâche, il est important de comprendre un concept fondamental :un robot n'est pas une machine unique, mais un système intégré composé de plusieurs sous-systèmes spécialisés.
Beaucoup se représentent un robot comme un simple assemblage de moteurs et de bras métalliques. En réalité, chaque mouvement repose sur la coopération de structures mécaniques, de composants électroniques, de logiciels, de capteurs, de contrôleurs, de réseaux de communication et de systèmes de rétroaction. Si l'un de ces éléments tombe en panne ou fonctionne de manière imprécise, le robot tout entier peut perdre en précision, en efficacité, voire en sécurité.
Pour comprendre cela facilement, on peut comparer un robot au corps humain. Les humains s'appuient sur le cerveau pour prendre des décisions, sur les yeux et les oreilles pour percevoir l'environnement, sur les muscles et les articulations pour générer le mouvement, et sur le système nerveux pour coordonner l'ensemble. Les robots atteignent des capacités similaires grâce à des systèmes d'ingénierie plutôt qu'à des mécanismes biologiques.
Au lieu de muscles, les robots utilisent des servomoteurs et des systèmes d'entraînement. Au lieu d'yeux, ils s'appuient sur des caméras, des scanners laser ou d'autres capteurs. Au lieu d'un cerveau, ils utilisent des contrôleurs industriels et des algorithmes logiciels pour traiter l'information et générer des commandes de mouvement. Chaque composant contribue à un flux continu d'informations permettant au robot d'accomplir la tâche qui lui est assignée.
Au lieu de fonctionner indépendamment, ces sous-systèmes échangent constamment des données. Les informations recueillies par les capteurs sont analysées par le contrôleur, converties en commandes de mouvement, exécutées par le système d'entraînement, puis vérifiées par des capteurs de rétroaction avant le mouvement suivant. Cette boucle continue permet aux robots de fonctionner avec une vitesse et une précision remarquables.
Les quatre fonctions essentielles de tout robot
Bien que les robots se présentent sous d'innombrables formes et tailles, allant des robots collaboratifs et des manipulateurs industriels aux robots mobiles autonomes et aux robots humanoïdes, ils remplissent tous les mêmes quatre fonctions fondamentales.
Sens
Chaque tâche commence par la collecte d'informations. Un robot doit d'abord comprendre son environnement avant de pouvoir interagir avec lui. Des caméras identifient les objets, des codeurs mesurent la position des articulations, des capteurs de force détectent les contacts et des capteurs de proximité surveillent les obstacles environnants. Sans une perception fiable, le robot ne peut appréhender précisément le monde physique.
Pense
Une fois les données collectées, le contrôleur du robot traite les informations et détermine les actions à entreprendre. Il identifie les cibles, calcule les positions, planifie les trajectoires, vérifie les conditions de sécurité et évalue en permanence la nécessité d'ajustements pendant le fonctionnement.
Se déplacer
Une fois la planification terminée, les commandes de mouvement sont transmises aux servomoteurs et aux systèmes d'entraînement. Ces systèmes convertissent les instructions numériques en mouvements mécaniques précis, coordonnant simultanément plusieurs articulations pour produire un mouvement fluide et précis.
Acte
Le robot exécute la tâche prévue. Il peut saisir une pièce, souder un composant, assembler un dispositif médical, inspecter une plaquette de semi-conducteur ou transporter des matériaux dans un entrepôt. Tout au long du processus, des capteurs fournissent un retour d'information continu permettant au robot de corriger immédiatement tout écart par rapport à sa trajectoire planifiée.
Bien que ces quatre fonctions paraissent simples, elles sont répétées continuellement des centaines, voire des milliers de fois par seconde pendant le fonctionnement d'un robot.

Comment les systèmes robotiques fonctionnent ensemble
Pour mieux comprendre le flux de travail global, imaginez un robot industriel assemblant un boîtier en aluminium pour un système d'automatisation.
Le processus débute lorsque le contrôleur de production envoie une commande au robot lui demandant de saisir un composant spécifique. Avant tout déplacement, des caméras et des capteurs vérifient la position et l'orientation du composant. Le contrôleur du robot calcule ensuite la trajectoire optimale, garantissant ainsi que le bras puisse atteindre la cible en toute sécurité tout en évitant les équipements environnants.
Une fois le plan de mouvement généré, des servomoteurs font pivoter chaque articulation selon des commandes précisément coordonnées. Pendant le déplacement du robot, des codeurs mesurent en continu la position exacte de chaque axe, tandis que des capteurs de force surveillent la pression de contact afin d'éviter toute surcharge ou collision accidentelle.
Une fois que le robot a saisi la pièce, le processus ne s'arrête pas là. Des données de retour d'information sont immédiatement transmises au contrôleur, confirmant la précision du mouvement. Au moindre écart de positionnement, le contrôleur corrige automatiquement la prochaine action du robot, souvent en quelques millisecondes.
Ce flux de travail en boucle fermée permet aux robots modernes d'atteindre les niveaux élevés de répétabilité requis dans des secteurs tels que la fabrication de produits électroniques, les dispositifs médicaux, les équipements pour semi-conducteurs et l'automatisation de précision.
Sous-systèmes clés du robot
Bien que les robots soient souvent considérés comme des machines complètes, les ingénieurs les perçoivent généralement comme un ensemble de sous-systèmes interconnectés, chacun responsable d'une fonction spécifique.
Le système mécanique constitue la structure physique du robot, comprenant les bras, les articulations, les châssis, les bases et les effecteurs terminaux qui génèrent le mouvement et interagissent avec le monde extérieur.
Le système électrique fournit l'énergie et connecte les capteurs, les moteurs, les contrôleurs, les modules de communication et les dispositifs de sécurité. Son architecture électrique fiable garantit une circulation efficace de l'information et de l'énergie dans tout le robot.
Lesystème de contrôlefait office de centre de décision pour le robot. Il interprète les commandes, analyse les données des capteurs, calcule les trajectoires de mouvement, synchronise plusieurs axes et surveille en permanence les conditions de fonctionnement.
Lesystème logicielfournit l'intelligence qui définit le comportement du robot. La planification des mouvements, l'évitement des collisions, l'optimisation des trajectoires, la vision industrielle, l'intelligence artificielle et les protocoles de communication reposent tous sur ce logiciel.
Lesystème de rétroactioncompare en permanence le mouvement réel du robot à son mouvement planifié. Cela permet au contrôleur de compenser les erreurs dues à l'usure mécanique, aux variations de température, aux vibrations ou aux forces extérieures, garantissant ainsi des performances stables sur le long terme.
Bien que chaque sous-système ait ses propres responsabilités, aucun ne fonctionne indépendamment. La robotique moderne repose surune coopération continue entre le génie mécanique, l'électronique, le logiciel et la fabrication de précision, créant ainsi un système intégré capable d'exécuter des tâches très complexes avec une remarquable constance.

Comment les robots reçoivent des instructions
Contrairement aux humains, les robots ne décident pas d'exécuter des tâches de leur propre initiative. Chaque action débute par une instruction, qu'elle provienne d'une séquence de production préprogrammée, d'un opérateur humain, d'une autre machine ou, de plus en plus souvent, d'un système d'intelligence artificielle.
Prenons l'exemple d'un bras robotisé travaillant sur une chaîne de montage électronique. Avant de saisir un composant ou de serrer une vis, il doit d'abord recevoir des informations surla tâche à accomplir, l'emplacement de la cible et les conditions à remplir avant que le mouvement puisse commencer.
Commandes préprogrammées
Les robots reçoivent généralement des instructions par le biaisde commandes préprogrammées.Cette approche est largement utilisée dans l'automatisation industrielle, où le processus de production est hautement répétable et où chaque produit suit la même séquence de fabrication.
Imaginez un bras robotisé assemblant des centaines de boîtiers en aluminium identiques tout au long de la journée. La position de chaque boîtier, la séquence d'assemblage requise, la force de préhension et la trajectoire de déplacement sont préalablement programmées dans le contrôleur du robot. Une fois la production lancée, le robot suit ces instructions avec une constance remarquable.
Au lieu de « réfléchir » à chaque mouvement, le contrôleur exécute une série prédéfinie de commandes telles que :
- Déplacez-vous en position de ramassage.
- Vérifiez que la pièce est présente.
- Fermez la pince.
- Soulevez le composant.
- Suivez un itinéraire planifié.
- Placez la pièce dans le dispositif d'assemblage.
- Retournez à la position de départ.
Bien que cette séquence paraisse simple, chaque commande comporte des paramètres précis, notammentla position des articulations, la vitesse de déplacement, l'accélération, l'orientation, la force de préhension et les limites de sécurité.Les robots industriels modernes peuvent exécuter des milliers de ces commandes par minute tout en conservant une répétabilité extrêmement élevée.
Cette méthode est idéale pour des applications telles que la fabrication automobile, l'assemblage électronique, l'alimentation des machines CNC, l'emballage et la production de semi-conducteurs, où les conceptions de produits changent rarement et où l'efficacité de la production est une priorité.
Cependant, la production moderne reste rarement totalement inchangée. La diversité des produits, les commandes personnalisées et la flexibilité des lignes de production exigent que les robots reçoivent des instructions de manière plus dynamique.
Commandes de l'opérateur humain
Tous les systèmes robotisés ne fonctionnent pas dans une chaîne de production entièrement automatisée. De nombreux robots travaillent encore en étroite collaboration avec des opérateurs humains, recevant des instructions directement de techniciens, d'ingénieurs ou d'opérateurs de machines.
Ceci est particulièrement fréquent dans les domaines des robots collaboratifs (cobots), de l'automatisation de laboratoire, de la robotique médicale, de la fabrication de prototypes et des environnements de production à faible volume, où les tâches changent fréquemment.
Les opérateurs peuvent communiquer avec les robots via différentes interfaces, notamment :
- Pendentifs d'enseignement
- Panneaux de commande industriels
- Logiciel informatique
- IHM à écran tactile
- Systèmes de guidage manuel
- Interfaces vocales ou gestuelles dans les applications avancées
L'une des méthodes de programmation les plus intuitives est l'apprentissage par guidage, où un opérateur guide physiquement le bras du robot tout au long du mouvement souhaité. Le contrôleur enregistre chaque position, orientation et vitesse de déplacement, permettant ainsi au robot de répéter automatiquement la même opération lors des cycles suivants.
Cette approche réduit considérablement la complexité de la programmation pour les tâches répétitives tout en rendant les robots plus accessibles aux fabricants ne possédant pas une vaste expérience en programmation robotique.
À mesure que les robots collaboratifs se généralisent, l'interaction humaine directe joue un rôle de plus en plus important dans la fabrication flexible, permettant aux lignes de production de passer d'un produit à l'autre avec un temps d'arrêt minimal.
Communication machine-machine
Dans les usines intelligentes modernes, les robots travaillent rarement seuls. Ils fonctionnent plutôt au sein d'un système de production automatisé plus vaste où plusieurs machines échangent continuellement des informations.
Avant d'exécuter une tâche, un robot attend souvent des instructions d'une autre machine ou d'un système de contrôle industriel plutôt que d'un opérateur humain.
Par exemple, dans une cellule d'usinage CNC, le flux de travail peut ressembler à ceci :
- Une machine CNC achève l'usinage d'une pièce de précision.
- La commande numérique envoie un signal de fin de cycle.
- Le robot reçoit le signal automatiquement.
- Le robot ouvre la porte de la machine.
- La pièce finie est retirée.
- Une nouvelle pièce est chargée.
- Le cycle d'usinage recommence.
Tout au long de ce processus, chaque action est synchronisée par des réseaux de communication industriels, garantissant ainsi que chaque machine accomplisse sa tâche au moment précis.
Le même concept s'applique aux entrepôts automatisés, aux lignes de production de semi-conducteurs, aux systèmes d'assemblage électronique et aux cellules d'inspection robotisées, où des dizaines, voire des centaines de machines fonctionnent ensemble comme un seul système de fabrication coordonné.
Sans une communication fiable entre machines, l'efficacité de la production diminuerait considérablement et le risque de collisions, de retards ou d'erreurs de fabrication augmenterait.

Systèmes de vision et entrées externes
De nombreux robots modernes doivent travailler dans des environnements où la position des objets change constamment. Les pièces peuvent arriver aléatoirement sur un convoyeur, les conteneurs peuvent être placés légèrement différemment à chaque fois, ou les produits peuvent varier en taille et en orientation.
Dans ces situations, les robots dépendent d'entrées externespour déterminer l'action à effectuer.
Les systèmes de vision industrielle figurent parmi les sources d'information en temps réel les plus utilisées. Des caméras haute résolution capturent des images de la zone de travail, tandis qu'un logiciel de traitement d'images identifie la position, l'orientation, les dimensions et parfois même la qualité de chaque objet.
Au lieu de se déplacer vers une position fixe programmée à l'avance, le robot analyse d'abord les données visuelles avant de calculer une nouvelle position cible.
Imaginez par exemple un robot triant des supports métalliques disposés aléatoirement après une découpe au laser.
Au lieu de supposer que chaque support se trouve au même endroit, le système de vision identifie d'abord chaque pièce individuellement. Le contrôleur calcule ensuite la position de préhension exacte et génère une trajectoire de déplacement unique pour chaque opération de prise et de placement.
En plus des caméras, les robots peuvent également recevoir des informations provenant de lecteurs de codes-barres, de systèmes RFID, de scanners laser, de capteurs de force, de capteurs de poids, de bases de données de production et de systèmes de fabrication connectés au cloud.
Cette capacité à combiner de multiples sources d'information rend les robots bien plus adaptables que les équipements automatisés traditionnels.
Prise de décision basée sur l'IA
La nouvelle génération de robots commence à s'éloigner de la programmation fixe pour s'orienter versune prise de décision assistée par l'IA.
Les robots industriels traditionnels exécutent précisément les instructions qui leur sont données. Si une pièce est manquante ou mal positionnée, la production s'arrête souvent jusqu'à ce que le problème soit résolu.
Les robots dotés d'IA, en revanche, peuvent analyser de grandes quantités de données de capteurs, reconnaître des schémas et prendre des décisions limitées en fonction de l'évolution des conditions.
Par exemple, au lieu de recevoir une instruction fixe pour ramasser un objet spécifique, un robot doté d'IA peut d'abord identifier tous les objets disponibles dans son champ de vision, déterminer lequel correspond aux exigences de production, calculer la stratégie de préhension la plus sûre et ajuster son mouvement si l'environnement change de manière inattendue.
Dans l'automatisation des entrepôts, les systèmes d'IA optimisent les itinéraires de préparation de commandes afin de réduire les temps de déplacement. En matière de contrôle qualité, les algorithmes d'apprentissage automatique distinguent avec une précision croissante les produits conformes des produits défectueux. En robotique humanoïde, l'IA permet aux robots d'interpréter les commandes vocales, de reconnaître les personnes et d'interagir plus naturellement avec leur environnement.
Malgré ces progrès, il est important de comprendre que l'IA ne remplace pas le système de contrôle principal du robot. Elle fonctionne plutôt en parallèle avec les contrôleurs traditionnels, en assurant une prise de décision de haut niveau tandis que le contrôleur continue de gérer la précision des mouvements, la sécurité et l'exécution en temps réel.
Avec l'évolution constante de l'intelligence artificielle, les robots deviennent de plus en plus capables de s'adapter à des environnements dynamiques, ce qui les rend adaptés à des applications autrefois considérées comme trop complexes pour l'automatisation traditionnelle.

Comment les robots perçoivent leur environnement
Imaginez que l'on vient de demander au robot de saisir un boîtier en aluminium sur un convoyeur. Bien qu'il sache quelle tâche accomplir, il ignore encoreoù se trouve la pièce, comment elle est positionnée, si un obstacle bloque son passage, voire même si le bon composant est arrivé.
Contrairement aux humains, les robots ne peuvent ni voir, ni entendre, ni ressentir naturellement le monde qui les entoure. Chaque information concernant leur environnement doit être collectée par des capteurs et convertie en données numériques compréhensibles par le système de contrôle.
Cette capacité à recueillir des informations sur le monde physique est appeléeperception robotique. Elle constitue le fondement de toute tâche robotique, car un robot ne peut prendre de décisions précises ni exécuter de mouvements précis sans comprendre au préalable son environnement.
Qu’il s’agisse d’assembler des appareils électroniques, de souder des composants automobiles, de manipuler des équipements pour semi-conducteurs ou d’assister lors d’interventions médicales, les robots modernes s’appuient sur de multiples technologies de détection fonctionnant simultanément. Certains capteurs déterminent la position, d’autres mesurent la force, tandis que d’autres encore identifient les objets, détectent les obstacles ou surveillent les conditions environnementales.
Plutôt que de s'appuyer sur un seul « œil robotique », les robots industriels combinent généralement les informations provenant de nombreux capteurs différents. Ce processus, souvent appeléfusion de capteurs, permet au robot de se forger une compréhension bien plus fiable de son environnement que celle qu'un capteur individuel pourrait fournir.
Systèmes de vision robotique
Le premier défi pour notre robot est de trouver la pièce qu'il a reçu l'instruction de ramasser.
Si chaque pièce était systématiquement placée exactement au même endroit, cette tâche serait relativement simple. Cependant, dans la réalité, les environnements de production sont rarement aussi prévisibles. Les composants peuvent arriver avec des angles légèrement différents, se déplacer pendant le transport ou varier d'orientation d'un cycle de production à l'autre.
C’est là que les systèmes de vision industrielle deviennent essentiels.
Un système de vision robotique combine des caméras industrielles, un équipement d'éclairage, un logiciel de traitement d'images et de puissants algorithmes de calcul pour capturer et analyser des informations visuelles. Au lieu de se contenter de prendre une photo, le système identifie des détails importants tels que la position, l'orientation, les dimensions, les contours, les caractéristiques de surface et parfois même les défauts de l'objet.
Par exemple, sur une chaîne d'assemblage électronique, un système de vision peut déterminer si un connecteur est orienté correctement avant que le robot ne tente de l'installer. Dans la fabrication de semi-conducteurs, des caméras inspectent la position des plaquettes avec une extrême précision avant leur manipulation. Dans l'automatisation des entrepôts, les systèmes de vision identifient des emballages empilés aléatoirement et calculent la position de préhension optimale pour chacun d'eux.
Les technologies de vision modernes ont également progressé au-delà de l'imagerie 2D traditionnelle. De nombreux robots utilisent désormais des systèmes de vision 3D qui génèrent des informations de profondeur, leur permettant de comprendre la hauteur, la forme et la relation spatiale des objets environnants. Cette capacité rend les opérations robotisées de prélèvement en vrac, de palettisation et d'assemblage complexes nettement plus fiables.
Capteurs de force et de couple
Notre robot a maintenant localisé le boîtier en aluminium et commence à se déplacer vers celui-ci.
Dès que la pince entre en contact avec la pièce, une autre question se pose immédiatement :avec quelle force le robot doit-il la saisir ?
Si la force de préhension est insuffisante, le composant risque de glisser et de tomber. Si elle est trop élevée, des pièces fragiles comme des composants médicaux, des assemblages électroniques ou des boîtiers à parois fines pourraient être endommagées de façon permanente.
Les humains résolvent ce problème naturellement grâce au toucher. Nous ajustons instinctivement notre prise en main lorsque nous tenons un verre fragile ou soulevons une lourde caisse à outils. Les robots acquièrent une capacité similaire grâce àdes capteurs de force et de couple. capteurs de force et de couple.
Ces capteurs mesurent les forces et les moments de rotation qui s'exercent sur le robot en fonctionnement. Au lieu de se fier uniquement aux positions programmées, le contrôleur surveille en permanence les données des capteurs et ajuste les mouvements en cas de contact inattendu.
Cette capacité est particulièrement importante dans les opérations d'assemblage de précision.
Par exemple, lors de l'insertion d'un arbre de précision Dans un roulement, même un léger désalignement peut entraîner une force excessive. Plutôt que de forcer l'assemblage des composants, le robot détecte immédiatement la résistance, interrompt le processus d'insertion et effectue de légères corrections de position jusqu'à ce que les pièces soient correctement alignées.
La détection des forces joue également un rôle crucial dans les robots collaboratifs. Comme les cobots travaillent souvent aux côtés d'opérateurs humains, ils surveillent en permanence les forces extérieures afin de détecter tout contact accidentel. Si la force mesurée dépasse un seuil de sécurité prédéfini, le robot ralentit ou s'arrête immédiatement pour éviter toute blessure.
Sans retour de force, les robots effectueraient chaque mouvement à l'aveugle, augmentant ainsi le risque de produits endommagés, d'outillage usé ou de conditions de fonctionnement dangereuses.

Capteurs de position et codeurs
Savoir où se trouve un objet ne représente qu'une partie du défi.
Le robot doit également savoirexactement où se trouve son propre corpsà chaque instant.
Imaginez fermer les yeux et essayer de toucher le bout de votre nez. Même sans voir votre main, votre cerveau connaît la position de chaque articulation de votre bras. Cette conscience naturelle s'appelle la proprioception.
Les robots atteignent une capacité similaire grâce à l'utilisationde capteurs de position et d'encodeurs.
Chaque articulation d'un robot industriel est équipée d'un codeur qui mesure en continu son angle de rotation ou sa position linéaire. Lorsque les servomoteurs tournent, les codeurs transmettent instantanément au contrôleur la position exacte de chaque axe.
Ce retour d'information constant permet au contrôleur de déterminer l'emplacement précis de l'effecteur terminal du robot dans l'espace tridimensionnel.
Pour les applications de haute précision telles que la fabrication de semi-conducteurs, l'assemblage d'équipements optiques ou la production de dispositifs médicaux, des erreurs de positionnement de quelques micromètres seulement peuvent affecter la qualité du produit final. Par conséquent, la précision de l'encodeur devient l'un des facteurs les plus importants influençant les performances globales du robot.
L'encodeur n'est donc pas simplement un appareil de mesure ; c'est l'un des composants clés qui permettent aux robots d'atteindre une répétabilité exceptionnelle sur des millions de cycles de fonctionnement.
Capteurs de proximité et environnementaux
Avant que notre robot n'atteigne la pièce cible, il doit également s'assurer que l'espace de travail environnant est sécurisé.
Les usines sont des environnements dynamiques où personnes, machines, palettes et autres robots peuvent se déplacer simultanément. Même un mouvement parfaitement programmé peut devenir dangereux en cas d'obstacles imprévus.
Pour réduire ces risques, les robots s'appuient sur des capteurs de proximité et diverses technologies de détection environnementale.
Les capteurs de proximité détectent les objets à proximité sans contact physique. Selon l'application, ils peuvent utiliser des technologies inductives, capacitives, ultrasoniques, infrarouges ou laser pour déterminer si un objet est entré dans une zone de détection prédéfinie.
Ces capteurs sont couramment utilisés pour confirmer qu'une pièce est arrivée à un poste de prélèvement, vérifier que les dispositifs de fixation sont correctement positionnés ou prévenir les collisions entre les équipements robotisés.
Les systèmes robotiques plus avancés peuvent également intégrer des scanners laser, des LiDAR, des caméras de profondeur, des capteurs de température, d'humidité et de vibrations. L'ensemble de ces dispositifs permet aux robots de surveiller non seulement les objets environnants, mais aussi les conditions de fonctionnement de leur environnement.
Par exemple, les robots mobiles autonomes qui circulent dans les entrepôts analysent en permanence leur environnement pour identifier les rayonnages, les employés, les chariots élévateurs et autres véhicules. Au lieu de suivre un itinéraire fixe, ils adaptent leur trajectoire en temps réel en fonction de l'évolution de l'environnement.
Cette vigilance constante permet aux robots de fonctionner de manière sûre et efficace dans des environnements de travail de plus en plus complexes.
Fusion de capteurs : combinaison de plusieurs sources d'information
Bien que nous ayons abordé séparément les systèmes de vision, les capteurs de force, les encodeurs et les capteurs de proximité, les robots modernes s'appuient rarement sur un seul type de capteur.
Ils combinent plutôt les informations provenant de plusieurs capteurs afin de parvenir à une compréhension plus complète de l'environnement.
Pour en revenir à notre robot assemblant un boîtier en aluminium, le processus devient maintenant beaucoup plus clair.
Le système de vision identifie l'emplacement et l'orientation du logement.
Les codeurs indiquent la position exacte de chaque articulation du robot à mesure que le bras se déplace vers la cible.
Des capteurs de force surveillent la pression de préhension une fois le contact établi.
Parallèlement, des capteurs de proximité continuent de surveiller l'espace de travail environnant afin de garantir que le mouvement prévu reste sûr.
Ce n'est qu'une fois toutes ces informations collectées et vérifiées que le robot a suffisamment confiance pour poursuivre sa tâche.
Ce processus d'intégration des données de plusieurs capteurs est appelé fusion de capteurs et constitue l'une des caractéristiques fondamentales de la robotique moderne. En combinant différents types de données, les robots peuvent compenser les limitations des capteurs individuels, améliorer la précision, réduire l'incertitude et prendre des décisions plus fiables dans des environnements dynamiques.

Comment les robots traitent l'information
Chaque seconde, les robots modernes reçoivent une quantité considérable de données. Images de caméras, positions des articulations, état des moteurs, mesures de force, relevés de température, signaux de sécurité et commandes de production arrivent simultanément. Sans un système capable d'interpréter ces informations, le robot serait submergé par un flot de données brutes, incapable d'en comprendre le sens.
Le rôle dutrai tement de l'information est de transformer ce flux constant de données en décisions qui guident chaque mouvement du robot. C'est à ce stade que le robot passe de la simple perception du monde à une réponse active à celui-ci.
Le contrôleur du robot : le cerveau du système
Au cœur de chaque système robotique se trouve le contrôleur du robot.
Bien qu'on le compare souvent au cerveau humain, le contrôleur remplit un rôle bien plus spécialisé. Plutôt que de penser de manière créative ou de porter des jugements indépendants, sa responsabilité est d'analyser en permanence les informations entrantes, d'exécuter la logique programmée, de coordonner chaque sous-système et de générer des commandes de mouvement précises.
Dès que de nouvelles données de capteurs arrivent, le contrôleur pose immédiatement une série de questions pratiques :
- La pièce correcte est-elle présente ?
- La tâche précédente a-t-elle été accomplie avec succès ?
- Toutes les articulations du robot fonctionnent-elles dans les limites de sécurité ?
- Le mouvement prévu est-il toujours exempt de collisions ?
- Le robot doit-il continuer, ajuster son mouvement ou s'arrêter immédiatement ?
Ces décisions se prennent en une fraction de seconde. Un robot assemblant des composants de précision peut effectuer des milliers de calculs avant de réaliser ce qui semble être un seul mouvement fluide.
Le contrôleur fait également office de plateforme de communication pour l'ensemble du robot. Il échange en permanence des informations avec les servomoteurs, les capteurs, les systèmes de sécurité, les équipements de vision industrielle, les automates programmables (PLC) et les autres équipements de production. Chaque sous-système dépend du contrôleur pour synchroniser ses actions avec le reste du processus de production.
Sans un contrôleur fiable, même le système mécanique le plus avancé ne serait qu'un assemblage de composants déconnectés.
Des données brutes aux informations utiles
L'un des plus grands défis en robotique est que les capteurs fournissent rarement des informations parfaites.
Une caméra capture des millions de pixels, mais le robot ne s'intéresse pas à chaque détail de l'image. Il doit plutôt déterminer si le composant adéquat est présent, où il se trouve et comment il est orienté.
De même, un capteur de force mesure en continu les variations de pression, mais le robot a seulement besoin de savoir si la force appliquée reste dans les limites acceptables.
Le responsable du traitement effectue donc plusieurs étapes de traitement des données avant de prendre toute décision.
Tout d'abord, le système collecte des informations provenant de plusieurs capteurs fonctionnant simultanément. Ensuite, les données non pertinentes ou bruitées sont filtrées afin d'améliorer la fiabilité. Les informations restantes sont ensuite combinées pour former une représentation cohérente de l'environnement du robot.
Ce n'est qu'une fois ce processus terminé que le contrôleur peut déterminer l'état actuel du robot, identifier l'objet cible et évaluer si la tâche doit se poursuivre comme prévu.
Cette capacité à extraire des informations pertinentes à partir de grandes quantités de données de capteurs est l'une des raisons pour lesquelles les robots modernes sont nettement plus performants que les générations précédentes d'équipements d'automatisation industrielle.

Algorithmes de contrôle : transformer les décisions en actions
Une fois que le contrôleur a compris la situation actuelle, il doit décider comment le robot doit réagir.
Ce processus de prise de décision est régi par des algorithmes de contrôle — des méthodes mathématiques qui déterminent comment chaque articulation, moteur et actionneur doit se comporter pendant son fonctionnement.
Au lieu de donner de simples ordres comme « avancer », les algorithmes de contrôle calculent en permanence la position, la vitesse, l'accélération et le timing précis requis pour chaque axe du robot.
Par exemple, lors du déplacement d'un bras robotisé articulé vers une pièce à usiner, toutes les articulations doivent pivoter de manière parfaitement coordonnée. Si un moteur accélère trop vite ou si un autre réagit trop lentement, l'effecteur risque de manquer sa cible ou de produire des vibrations inutiles.
Pour éviter ces problèmes, le contrôleur compare constamment le mouvement souhaité du robot avec son mouvement réel, en effectuant de minuscules corrections tout au long de l'opération.
Ces ajustements s'effectuent si rapidement que le mouvement paraît parfaitement fluide à l'œil nu, même si le contrôleur peut mettre à jour les commandes du moteur des centaines, voire des milliers de fois par seconde.
Traitement en temps réel
Imaginez un robot déposant des composants en verre fragiles sur un tapis roulant. Même s'il connaît précisément l'emplacement de l'objet, un délai de quelques millisecondes seulement pourrait l'empêcher de saisir correctement le bon point de départ.
Contrairement aux ordinateurs classiques qui peuvent interrompre temporairement les tâches en arrière-plan ou prioriser différentes applications, les contrôleurs robotiques sont conçus pour répondre dans des intervalles de temps très prévisibles. Chaque calcul, chaque mise à jour de capteur et chaque commande de mouvement doivent s'exécuter exactement au moment prévu.
Ce comportement déterministe est essentiel dans les applications impliquant l'assemblage à grande vitesse, l'usinage de précision, la fabrication de semi-conducteurs, les dispositifs médicaux et la robotique collaborative.
À mesure que les robots deviennent plus rapides et plus complexes, le maintien de performances fiables en temps réel devient de plus en plus important pour garantir à la fois la productivité et la sécurité opérationnelle.
Intelligence artificielle dans le traitement de l'information
Bien que les robots industriels traditionnels suivent une programmation prédéfinie, de nombreux systèmes robotiques modernes intègrent désormais l'intelligence artificielle (IA) pour améliorer leur capacité à interpréter des informations complexes.
Au lieu de se fier uniquement à des règles fixes, les algorithmes d'IA peuvent reconnaître des schémas, classer des objets, estimer des situations incertaines et améliorer leurs performances en fonction de l'expérience acquise.
Imaginez un robot d'inspection de la qualité examinant des centaines de composants usinés avec précision chaque heure.
Un système d'inspection classique se contente de comparer chaque pièce à des limites dimensionnelles prédéfinies. En revanche, un système assisté par l'IA peut identifier des défauts de surface subtils, reconnaître des marques d'usinage inhabituelles, distinguer les variations acceptables des véritables défauts et améliorer continuellement sa précision de détection à mesure que de nouvelles données d'inspection sont disponibles.
De même, les robots d'entrepôt utilisent l'IA pour reconnaître différentes formes d'emballage, estimer les positions de préhension optimales et se déplacer autour d'obstacles changeants sans qu'il soit nécessaire de programmer à l'avance chaque situation possible.
Il est important de noter que l'IA ne remplace pas le contrôleur du robot.
L'IA améliore plutôt la capacité du contrôleur à interpréter les informations et à prendre des décisions de niveau supérieur, tandis que le contrôleur reste responsable de l'exécution de mouvements sûrs, précis et répétables.
Communication entre systèmes robotiques
Le traitement de l'information ne se limite pas à ce qui se passe à l'intérieur d'un seul robot.
Dans les environnements de fabrication modernes, les robots sont connectés à un réseau beaucoup plus vaste de machines, de contrôleurs, de capteurs, de bases de données et de systèmes de gestion de la production.
Un robot assemblant des composants mécaniques peut recevoir des programmes de production d'un système d'exécution de la fabrication (MES), échanger des informations d'état avec des automates programmables, récupérer les résultats d'inspection des équipements de contrôle de la qualité et transmettre des données opérationnelles à un logiciel de surveillance d'usine.
Cet échange continu d'informations permet à l'ensemble de la chaîne de production de fonctionner comme un système coordonné plutôt que comme une collection de machines indépendantes.
Avec l'évolution constante de l'automatisation industrielle, les robots sont de plus en plus connectés, non seulement aux équipements environnants, mais aussi aux plateformes cloud, aux jumeaux numériques et aux systèmes de gestion d'entreprise. L'information ne circule plus à sens unique ; elle circule en continu entre les machines, les logiciels et les personnes, permettant ainsi des environnements de production plus adaptatifs et intelligents.

Planification des mouvements : comment les robots décident où et comment se déplacer
À ce stade, notre robot comprend sa tâche, reconnaît son environnement et a traité toutes les informations recueillies par ses capteurs.
Cependant, savoir ce qu'il faut faire est très différent de savoir comment le faire.
Imaginez qu'on vous demande d'aller chercher une tasse à café sur votre bureau.
On ne tend pas simplement le bras en ligne droite. Presque instantanément, le cerveau prend en compte l'emplacement de la tasse, la position du corps, les objets environnants, le mouvement de l'épaule, du coude et du poignet, et même la façon dont les doigts doivent se serrer autour de l'anse.
Bien que tout ce processus semble se faire sans effort, votre cerveau a déjà planifié le mouvement avant même que votre main ne commence à bouger.
Les robots sont confrontés au même défi.
Avant qu'un servomoteur ne tourne ou qu'une articulation robotique ne change de position, le contrôleur doit d'abord déterminer le chemin le plus sûr, le plus efficace et le plus précis pour atteindre la cible. Ce processus est appelé planification de mouvement.
Au lieu d'exécuter immédiatement le mouvement, le robot construit d'abord un modèle mathématique de la tâche, évalue les options de mouvement possibles, vérifie les collisions et calcule comment chaque articulation doit bouger tout au long de l'opération.
Pour les applications simples, ce processus de planification peut ne prendre qu'une fraction de seconde. Pour les systèmes robotiques très complexes impliquant plusieurs bras, des obstacles dynamiques ou une navigation autonome, des milliers de calculs peuvent être effectués avant même le premier mouvement.
Définition de la position cible
Tout mouvement commence par une destination.
Grâce à son système de vision, le robot sait déjà où se trouve la pièce à usiner, mais la position de la pièce à usiner seule ne suffit pas.
Le contrôleur doit déterminer précisément où l'effecteur terminal du robot doit arriver, comment il doit être orienté et à quoi doit ressembler son approche finale.
Prenons l'exemple d'un bras robotisé qui saisit un arbre cylindrique.
Aborder le puits verticalement offre généralement la meilleure prise, tandis qu'une approche latérale peut endommager les éléments environnants. Même si les deux mouvements mènent au même résultat, l'un peut s'avérer plus sûr, plus rapide ou plus fiable que l'autre.
Pour les opérations d'assemblage, la position requise devient encore plus exigeante.
Lors de l'insertion d'un arbre usiné avec précision dans un roulement, le robot doit non seulement atteindre l'emplacement exact, mais aussi maintenir un alignement précis tout au long de l'opération. Une erreur de positionnement de quelques dixièmes de millimètre seulement, voire moins dans les industries de haute précision, peut compromettre la réussite de l'assemblage.
C’est pourquoi la planification des mouvements ne se concentre pas seulement sur l’endroit où le robot doit se déplacer, mais aussi sur la manière dont il doit atteindre cette position.
Planifier le meilleur chemin
Une fois la destination définie, le robot doit déterminer le chemin qu'il suivra.
À première vue, le chemin le plus court pourrait sembler être une ligne droite. En réalité, le mouvement des robots est rarement aussi simple.
Les équipements de production, les barrières de sécurité, les dispositifs de fixation, les systèmes de convoyage, les câbles et même d'autres robots peuvent tous occuper le même espace de travail. Se déplacer directement vers la cible pourrait engendrer des risques inutiles ou rendre le mouvement mécaniquement impossible.
Le contrôleur évalue plutôt plusieurs chemins possibles avant de sélectionner celui qui répond le mieux aux exigences de l'application.
Dans certains cas, la priorité absolue est la rapidité. Dans d'autres, l'accent peut être mis sur la minimisation de la consommation d'énergie, l'évitement des vibrations, la protection des produits fragiles ou le maintien d'une précision de positionnement maximale.
Les robots collaboratifs soulèvent des considérations supplémentaires. Puisqu'ils opèrent aux côtés des humains, leurs mouvements planifiés doivent rester prévisibles, fluides et conformes à des exigences de sécurité strictes.
Les algorithmes modernes de planification de mouvement évaluent en permanence ces facteurs, permettant aux robots de s'adapter aux environnements de production changeants tout en maintenant des performances constantes.
Comprendre les systèmes de coordonnées
Pour qu'un robot se déplace avec précision, il doit comprendre où se situe chaque élément de l'espace.
Les humains décrivent naturellement les emplacements en utilisant des références telles que « sur la table » ou « à côté de la machine ». Les robots, en revanche, dépendent entièrement de systèmes de coordonnées.
Chaque position est représentée mathématiquement à l'aide de valeurs numériques qui définissent son emplacement et son orientation dans un espace de travail tridimensionnel.
Plusieurs systèmes de coordonnées peuvent coexister au sein d'un système robotique.
Le système de coordonnées mondial définit l'espace de travail global.
Le système de coordonnées de base du robot établit son propre repère.
Le système de coordonnées de l'outil décrit la position de l'effecteur terminal, permettant au robot de comprendre comment sa pince ou son outil est orienté.
Des systèmes de coordonnées supplémentaires peuvent également être fixés aux pièces à usiner, aux dispositifs de fixation, aux bandes transporteuses ou aux machines-outils.
Pendant le déplacement du robot, le contrôleur convertit en permanence les positions entre ces différents repères. Bien que ces calculs soient invisibles, ils sont essentiels pour garantir une interaction précise du robot avec les objets tout au long du processus de production.
Sans transformations de coordonnées, même un robot fonctionnant parfaitement aurait du mal à positionner les outils de manière cohérente ou à répéter des opérations de fabrication complexes.

Degrés de liberté et coordination des mouvements
L'une des caractéristiques déterminantes des robots modernes est leur capacité à se déplacer simultanément dans plusieurs directions.
Cette flexibilité est décrite à l'aide des degrés de liberté (DOF), qui représentent le nombre de mouvements indépendants qu'un robot peut effectuer.
Un robot linéaire simple ne peut se déplacer que le long d'un seul axe, tandis qu'un robot industriel à six axes peut faire pivoter plusieurs articulations simultanément, ce qui lui permet de positionner son effecteur terminal avec une flexibilité remarquable.
Cependant, une plus grande liberté engendre également une plus grande complexité.
Lorsque le robot se déplace vers une cible, chaque articulation ne peut pas simplement pivoter indépendamment. Chaque axe doit rester parfaitement synchronisé avec tous les autres.
Imaginez-vous en train de chercher un tournevis sur un établi encombré.
Votre épaule, votre coude, votre poignet et vos doigts fonctionnent comme un seul système coordonné. Si une articulation était retardée ou mobilisée trop rapidement, le mouvement entier deviendrait maladroit et imprécis.
Les robots industriels résolvent ce problème mathématiquement.
Le contrôleur calcule comment chaque articulation doit accélérer, décélérer et pivoter tout au long du mouvement afin que l'effecteur final suive la trajectoire prévue de manière fluide et précise.
Cette coordination devient de plus en plus importante dans la fabrication à grande vitesse, où plusieurs axes peuvent se déplacer en continu tout en maintenant une précision de positionnement mesurée en fractions de millimètre.
Planification de la sécurité et de la prévention des collisions
Atteindre la cible ne représente qu'une partie de la réussite de la planification des mouvements.
Le robot doit également garantir que chaque mouvement puisse être effectué en toute sécurité.
Les cellules de production modernes contiennent souvent plusieurs robots, machines CNC, véhicules à guidage automatique, convoyeurs, outillages et opérateurs humains travaillant dans la même zone de production.
Avant d'exécuter un mouvement planifié, le contrôleur évalue l'environnement afin d'identifier les collisions potentielles.
Si un autre robot pénètre dans l'espace de travail partagé, le contrôleur peut temporairement retarder son déplacement. Si un élément de fixation est détecté dans une position inattendue, la trajectoire prévue peut être modifiée automatiquement. Dans les applications collaboratives, le robot peut réduire sa vitesse ou s'arrêter complètement à l'approche d'une personne.
Les systèmes robotiques avancés effectuent ces contrôles en continu et non plus seulement au début d'une tâche.
À mesure que de nouvelles informations provenant des capteurs sont disponibles, la trajectoire prévue peut être recalculée en temps réel, permettant ainsi au robot de réagir en toute sécurité aux conditions changeantes sans interrompre le processus de production global.
Cette approche dynamique de la planification des mouvements est devenue de plus en plus importante à mesure que les systèmes de fabrication deviennent plus flexibles et interconnectés.
Équilibre entre vitesse, précision et efficacité
Un mouvement idéal n'est pas forcément le plus rapide.
En robotique, chaque mouvement implique des compromis entre vitesse, précision, stabilité, consommation d'énergie et usure mécanique.
Par exemple, un robot chargeant des composants métalliques lourds dans une machine CNC peut privilégier l'efficacité en respectant le temps de cycle le plus court possible. À l'inverse, un robot assemblant des dispositifs médicaux miniatures peut se déplacer intentionnellement plus lentement afin de maintenir un positionnement extrêmement précis et d'éviter d'endommager les composants fragiles.
Le contrôleur équilibre en permanence ces objectifs concurrents en fonction des exigences de l'application.
L'accélération peut être limitée pour réduire les vibrations. La vitesse de déplacement peut être ajustée pour améliorer la précision du positionnement. L'angle d'approche peut être optimisé pour protéger l'effecteur ou simplifier le processus d'assemblage.
Ces décisions peuvent paraître insignifiantes prises individuellement, mais sur des milliers de cycles de production, elles ont un impact considérable sur la productivité, la qualité des produits, la durée de vie des équipements et la fiabilité globale de la fabrication.
C’est pourquoi la planification de mouvement ne se limite pas au simple calcul d’un itinéraire d’un point à un autre. Il s’agit du processus de transformation des objectifs d’ingénierie en stratégies de mouvement concrètes permettant aux robots de fonctionner efficacement, avec précision et en toute sécurité dans une vaste gamme d’applications industrielles.

Comment les robots se déplacent
Une fois que le contrôleur a calculé le mouvement optimal, le robot est enfin prêt à agir.
À ce stade, chaque destination a été déterminée, chaque trajectoire articulaire a été calculée et chaque contrôle de sécurité a été effectué. Il ne reste plus qu'à transformer des milliers de calculs numériques en un mouvement physique fluide et contrôlé.
Bien que le mouvement puisse paraître sans effort de l'extérieur, un robot industriel effectue un travail considérable en coulisses. Chaque articulation doit tourner à la vitesse exacte, chaque moteur doit répondre en quelques millisecondes et chaque composant doit rester synchronisé tout au long de l'opération.
Contrairement à un simple moteur électrique qui tourne en continu après avoir été alimenté, un robot doit exécuter des mouvements hautement coordonnés. Plusieurs articulations accélèrent et décélèrent simultanément tout en ajustant constamment leur position grâce à un retour d'information en temps réel. Même un léger retard sur un axe peut affecter le mouvement de l'ensemble du bras robotisé.
Ce niveau de coordination permet aux robots modernes de souder des châssis automobiles, d'assembler des appareils électroniques miniatures, de manipuler des instruments médicaux fragiles et de positionner des composants semi-conducteurs avec une constance exceptionnelle.
Servomoteurs : convertir les commandes en mouvement
Chaque mouvement robotique commence par un servomoteur.
Une fois que le contrôleur génère une commande de mouvement, il envoie des instructions précises au servomoteur, qui régule la puissance électrique fournie à chaque moteur. Le servomoteur convertit ensuite cette énergie électrique en une rotation mécanique contrôlée.
Contrairement aux moteurs classiques qui tournent à vitesse fixe, les servomoteurs fonctionnent grâce à une boucle de rétroaction continue. Le contrôleur ajuste constamment la vitesse, le couple et la position du moteur en fonction des conditions de fonctionnement, garantissant ainsi des mouvements fluides et précis.
Par exemple, lorsqu'un robot commence à soulever un carter de boîte de vitesses lourd, le couple requis augmente immédiatement. Le contrôleur détecte la variation de charge et commande au servomoteur de produire un couple supplémentaire tout en maintenant la trajectoire prévue.
Si le robot passe ultérieurement à la manipulation d'un composant en plastique léger, le contrôleur réduit automatiquement la puissance du moteur, évitant ainsi toute accélération inutile et minimisant les contraintes mécaniques.
Grâce à ce réglage continu, les servomoteurs permettent aux robots d'effectuer à la fois des assemblages de précision délicats et des manutentions de matériaux lourds en utilisant les mêmes principes de contrôle fondamentaux.
Systèmes de transmission : Fournir de la puissance avec précision
Générer du mouvement n'est que la première étape.
Le couple de rotation d'un servomoteur doit être transmis aux articulations du robot de manière à fournir le couple requis, la précision de positionnement et la fiabilité à long terme.
C’est le rôle du système de transmission.
Selon la conception du robot, la puissance peut transiter par des boîtes de vitesses, des réducteurs harmoniques, des systèmes d'engrenages planétaires, des courroies, des accouplements ou d'autres composants de transmission de précision avant d'atteindre les articulations mobiles.
Ces mécanismes remplissent plusieurs fonctions importantes.
Ils réduisent la vitesse du moteur tout en augmentant le couple de sortie, améliorent la précision du positionnement, minimisent le jeu et aident le robot à maintenir un mouvement stable sous des charges variables.
Le système de transmission détermine également de nombreuses caractéristiques de performance du robot. Une transmission conçue pour des opérations de prélèvement et de placement à grande vitesse privilégiera une accélération rapide, tandis que celle utilisée dans un robot chirurgical privilégiera la fluidité des mouvements et une précision de positionnement exceptionnelle.
Bien que ces composants restent souvent cachés à l'intérieur du robot, ils ont une influence directe sur la répétabilité, l'efficacité et la durée de vie.
Articulations robotiques : coordination de chaque axe
Contrairement aux machines traditionnelles qui ne se déplacent que dans une ou deux directions, les robots industriels atteignent une flexibilité remarquable grâce à leur conception articulée autour de multiples articulations.
Chaque articulation offre un degré de mouvement indépendant, permettant au robot de positionner son effecteur terminal presque n'importe où dans son espace de travail.
Cependant, les articulations ne fonctionnent jamais indépendamment.
Imaginez un robot pénétrant dans un centre d'usinage CNC pour retirer une pièce finie. Tandis que l'effecteur se déplace vers la pièce, la base pivote, l'épaule lève le bras, le coude s'étend vers l'avant et le poignet ajuste simultanément l'orientation de l'outil.
De l'extérieur, le mouvement paraît continu.
En interne, cependant, chaque articulation suit son propre profil de mouvement précisément calculé tout en restant synchronisée avec toutes les autres.
Cette coordination est l'une des caractéristiques fondamentales du mouvement robotique. Plutôt que de traiter chaque axe séparément, le contrôleur gère le robot comme un système cinématique complet, garantissant ainsi que chaque articulation contribue à un mouvement unique, fluide et précis.

Effecteurs terminaux : là où le mouvement devient action
Tous les mouvements du robot servent finalement un seul but : permettre à l'effecteur terminal d'interagir avec le monde extérieur.
L'effecteur terminal est l'outil de travail final fixé au bras du robot. Selon l'application, il peut s'agir d'une pince, d'une torche de soudage, d'une ventouse, d'une buse de distribution, d'un tournevis, d'une tête de polissage, d'un outil de coupe, d'une sonde d'inspection ou de nombreux autres dispositifs spécialisés.
Bien que différents effecteurs terminaux accomplissent des tâches différentes, ils reposent tous sur le même principe sous-jacent.
Le robot lui-même ne fabrique pas de produits, n'assemble pas de composants et n'inspecte pas les pièces.
Il positionne en revanche l'effecteur terminal avec une précision suffisante pour que l'opération requise puisse être réalisée avec succès.
Par exemple, un robot de soudage doit maintenir l'angle de torche correct tout au long du cordon de soudure. Un robot de prélèvement et de placement doit positionner sa pince avec une précision suffisante pour éviter d'endommager les composants fragiles. Un robot d'inspection doit guider sa sonde de mesure avec exactitude jusqu'à l'emplacement d'inspection précis.
La qualité de la tâche finale dépend donc non seulement de l'effecteur final lui-même, mais aussi de la capacité du robot à positionner cet outil de manière constante et systématique.
Mouvement fluide grâce à une coordination continue
L'une des raisons pour lesquelles les mouvements robotiques paraissent si naturels est que le mouvement est continu et non une séquence de commandes isolées.
En fonctionnement, le contrôleur met constamment à jour chaque moteur, articulation et système d'entraînement en fonction des dernières informations des capteurs.
Si le robot rencontre un composant légèrement plus lourd que prévu, le couple moteur est immédiatement ajusté.
Si une articulation se met à bouger plus vite que prévu, le contrôleur corrige sa vitesse avant que l'écart ne devienne significatif.
Si un obstacle proche change de position, le robot peut ralentir ou modifier sa trajectoire tout en poursuivant sa tâche en toute sécurité.
Ces ajustements s'effectuent en continu tout au long de chaque mouvement.
Au lieu de considérer le mouvement comme une commande fixe et immuable, les robots modernes perçoivent chaque mouvement comme un processus continu qui s'affine en temps réel.
Cette coordination continue est l'une des raisons pour lesquelles les robots industriels atteignent des niveaux de répétabilité aussi élevés sur des millions de cycles de fonctionnement.
La précision commence par la conception mécanique
Lorsqu'on observe un robot effectuer des tâches de haute précision, il est facile de supposer que cette précision provient entièrement d'un logiciel sophistiqué ou d'une programmation avancée.
En réalité, un logiciel ne peut contrôler que le système mécanique qui existe physiquement.
Chaque mouvement dépend en fin de compte de la qualité des composants structurels du robot, de ses mécanismes de transmission, de ses roulements, de ses arbres, de ses carters et de ses articulations assemblées.
Même le contrôleur le plus avancé ne peut pas compenser indéfiniment un jeu excessif, une déformation structurelle, un mauvais alignement ou des composants fabriqués en dehors de leurs tolérances prévues.
C’est pourquoi les ingénieurs en robotique accordent une importance capitale à la précision mécanique dès les premières étapes de la fabrication. Des structures à la fois légères et rigides améliorent les performances dynamiques. Des composants de transmission de haute précision réduisent les erreurs de positionnement. Des carters usinés avec soin et des articulations assemblées avec exactitude garantissent que chaque axe se déplace exactement comme prévu.
L'intelligence d'un robot détermine ses mouvements, mais sa structure mécanique conditionne la précision de leur exécution. Ce lien étroit entre systèmes de contrôle et ingénierie de précision est une caractéristique fondamentale de la robotique moderne, notamment pour les applications où la constance, la répétabilité et la fiabilité à long terme sont essentielles.

Retour d'information, précision et contrôle du mouvement
Imaginez écrire votre signature les yeux fermés.
Même si vous avez écrit votre nom des milliers de fois, le résultat serait presque certainement différent. Sans voir le stylo ni sentir son mouvement, vous perdez la possibilité d'effectuer de petites corrections en écrivant.
Les robots sont confrontés au même défi.
Si un robot exécutait chaque commande une seule fois sans vérifier le résultat, même la plus petite erreur mécanique s'accumulerait avec le temps. De légères variations dans la réponse des moteurs, l'usure des articulations, les changements de température, les forces extérieures ou un contact inattendu pourraient progressivement éloigner le robot de sa position prévue.
C’est pourquoi le mouvement robotique n’est pas un processus à sens unique.
Les robots modernes comparent en permanence ce qui devrait se produirea vec ce qui se produit réellement, ce qui leur permet de détecter les écarts et d'apporter des corrections quasi instantanément.
Ce processus continu est connu sous le nom de contrôle par rétroaction, et il s'agit de l'une des technologies les plus importantes à la base de la précision robotique moderne.
Contrôle en boucle fermée
La plupart des robots industriels fonctionnent grâce à un système de contrôle en boucle fermée.
Contrairement à un système en boucle ouverte, où les commandes sont exécutées sans vérification, un système en boucle fermée mesure en permanence le mouvement réel du robot et le compare au mouvement souhaité.
Imaginez un robot déplaçant son bras vers une pièce usinée avec précision.
Le contrôleur envoie des commandes de mouvement aux servomoteurs, chaque articulation devant atteindre une position spécifique à un moment précis.
À mesure que le robot se déplace, les codeurs transmettent immédiatement au contrôleur la position réelle de chaque articulation.
Si une articulation se déplace légèrement plus lentement que prévu en raison d'une charge accrue, le contrôleur détecte la différence presque immédiatement et ajuste la puissance du moteur avant même que l'erreur ne devienne perceptible.
Ce processus se répète continuellement à chaque mouvement.
Au lieu d'attendre que le robot ait terminé sa tâche, les corrections sont effectuées pendant son mouvement. Cela permet aux robots industriels de maintenir des performances stables, fluides et hautement répétables, même lors de longues séries de production.
Sans contrôle en boucle fermée, les robots se comporteraient davantage comme des machines automatisées conventionnelles, incapables de compenser les variations des conditions de fonctionnement ou de maintenir une précision constante dans le temps.
Précision et répétabilité
Lorsqu'on aborde la question des performances robotiques, deux termes reviennent fréquemment :
Précision et répétabilité.
Bien qu'elles soient étroitement liées, elles décrivent deux caractéristiques très différentes.
La précision fait référence à la manière dont un robot atteint sa cible.
Si le contrôleur ordonne à l'effecteur terminal de se déplacer vers un point précis de l'espace, la précision mesure la différence entre la position commandée et la position réelle atteinte.
Un robot de haute précision atteint systématiquement l'emplacement prévu avec une déviation minime.
Répétabilité, on the other hand, measures consistency.
Si le même mouvement est répété des centaines ou des milliers de fois, la répétabilité décrit à quel point chaque mouvement correspond au précédent.
Cette distinction est particulièrement importante dans le secteur manufacturier.
Dans de nombreuses applications industrielles, la répétabilité prime sur la précision absolue. Un robot assemblant des connecteurs électroniques, par exemple, effectue la même opération des milliers de fois par jour. Tant que chaque mouvement est constant, la qualité de la production reste stable, car les dispositifs de fixation, l'outillage et les équipements de production sont conçus pour ce mouvement répétitif.
Pour allier une grande précision à une excellente répétabilité, il faut bien plus qu’un logiciel sophistiqué. La rigidité mécanique, la conception des articulations, la qualité de la transmission, usinage de précision, la précision d'assemblage, l'étalonnage et les algorithmes de contrôle contribuent tous aux performances globales du robot.

Étalonnage et compensation des erreurs
Aucun système mécanique n'est parfait.
Même lorsque les composants sont fabriqués avec des tolérances extrêmement serrées, de petites variations se produisent inévitablement lors de l'usinage, de l'assemblage, du transport et de l'exploitation à long terme.
Au fil du temps, les fluctuations de température peuvent entraîner une dilatation structurelle, les roulements peuvent subir une usure progressive et les charges répétées peuvent introduire de minuscules modifications dans l'alignement des articulations.
Si ces modifications sont ignorées, les erreurs de positionnement s'accumulent lentement et réduisent les performances globales du robot.
Pour minimiser ces effets, les robots subissent un étalonnage .
L'étalonnage établit la relation précise entre le modèle mathématique du robot et sa structure physique réelle. Les ingénieurs mesurent les dimensions réelles du robot, la position de ses articulations et ses points de référence, ce qui permet au contrôleur de compenser de petites différences mécaniques.
Outre l'étalonnage périodique, de nombreux systèmes robotiques effectuent une compensation d'erreur continue pendant leur fonctionnement.
En analysant les données de retour de l'encodeur, les mesures de force, les données de température et d'autres informations des capteurs, le contrôleur peut détecter des écarts subtils et ajuster automatiquement les mouvements futurs.
Plutôt que de tenter d'éliminer chaque imperfection mécanique, la robotique moderne associe une ingénierie de précision à une compensation intelligente, permettant aux robots de maintenir des performances constantes pendant des millions de cycles de fonctionnement.
Maintenir un mouvement stable dans des environnements dynamiques
Les robots industriels fonctionnent rarement dans des conditions de laboratoire parfaitement contrôlées.
La charge de production varie tout au long de la journée. La composition des composants diffère légèrement d'un lot à l'autre. La température ambiante augmente pendant le fonctionnement des équipements. Les outils s'usent progressivement et des vibrations externes peuvent être générées par les machines voisines.
Malgré ces conditions en constante évolution, le robot doit toujours effectuer chaque tâche avec le même niveau de précision.
Le contrôle par rétroaction rend cela possible.
En fonction des conditions environnementales, les capteurs fournissent en continu des informations mises à jour au contrôleur. Les puissances des moteurs sont ajustées, les positions des articulations sont optimisées et les paramètres de mouvement sont modifiés afin de garantir un fonctionnement stable.
Par exemple, un robot manipulant des composants lourds en acier peut nécessiter un couple moteur différent de celui requis pour la manutention de pièces légères en aluminium. Lors d'un assemblage à grande vitesse, même de faibles vibrations peuvent affecter la précision du positionnement, exigeant une correction continue tout au long du mouvement.
Au lieu de se fier à des hypothèses fixes, le robot adapte son comportement en fonction des conditions de fonctionnement en temps réel.
Cette capacité à réagir de manière dynamique est l'une des différences fondamentales entre les systèmes robotiques modernes et les machines automatisées traditionnelles.
Pourquoi les composants de précision sont importants
La commande par rétroaction peut corriger de nombreux types d'erreurs, mais elle ne peut pas surmonter les limitations mécaniques fondamentales.
Imaginez essayer de tracer une ligne parfaitement droite avec une règle mal ajustée. Même en ajustant soigneusement votre main, la règle elle-même introduit un mouvement qu'il est impossible d'éliminer complètement.
Les robots sont confrontés à la même réalité.
Si une boîte de vitesses présente un jeu excessif, si un arbre est fabriqué hors spécifications ou si un carter manque de rigidité suffisante, le contrôleur ne peut compenser que dans certaines limites.
C’est pourquoi le génie mécanique reste indissociable des performances robotiques.
Des roulements de haute qualité réduisent les mouvements indésirables. Des carters usinés avec précision assurent un alignement précis entre les composants rotatifs. Des liaisons structurelles rigides minimisent la déformation sous charge. Des arbres et des composants de transmission fabriqués avec soin améliorent la stabilité du mouvement tout en réduisant l'usure à long terme.
Plus le système mécanique est précis, moins le contrôleur a besoin d'effectuer de corrections pendant son fonctionnement.
Dans les applications de pointe telles que la fabrication de semi-conducteurs, la robotique chirurgicale, les équipements optiques et l'automatisation de précision, cette relation prend une importance encore plus grande. Les logiciels, les capteurs et les algorithmes de contrôle fournissent l'intelligence qui guide le robot, tandis que les composants de précision constituent le socle physique qui permet de traduire cette intelligence en un mouvement fiable et répétable.

Facteurs influant sur les performances des robots
À ce stade, nous avons suivi un robot tout au long de son flux de travail opérationnel complet — depuis la réception des instructions et la perception de son environnement jusqu'au traitement des informations, la planification des mouvements, l'exécution des mouvements et la correction continue des erreurs grâce au contrôle par rétroaction.
Sur le papier, chaque robot industriel suit la même séquence.
Pourtant, dans la réalité, deux robots effectuant la même tâche peuvent donner des résultats très différents. L'un peut atteindre une vitesse et une précision de positionnement exceptionnelles pendant des années avec un minimum d'entretien, tandis que l'autre peut souffrir de vibrations, d'erreurs de positionnement, d'usure prématurée ou d'une qualité de produit inégale.
La différence provient rarement d'un seul élément.
En réalité, les performances d'un robot résultent de l'interaction entre l'ingénierie mécanique, la qualité de fabrication, les systèmes de contrôle, les logiciels, les matériaux et la maintenance, formant ainsi un système global. Améliorer un seul aspect en négligeant les autres n'apporte souvent que des gains limités.
La compréhension de ces facteurs d'ingénierie est essentielle pour concevoir des robots qui restent précis, fiables et productifs tout au long de leur durée de vie.
Conception mécanique et rigidité structurelle
Chaque robot dépend de sa structure mécanique pour assurer son mouvement.
Peu importe le niveau de sophistication du contrôleur ou du logiciel, le mouvement dépend en fin de compte de la structure physique, des liaisons, des articulations et des composants de support qui constituent le robot lui-même.
Une structure bien conçue doit atteindre deux objectifs qui sont souvent contradictoires.
Il doit être suffisamment léger pour permettre une accélération rapide et une consommation d'énergie efficace, tout en restant suffisamment rigide pour résister à la flexion, à la torsion et aux vibrations sous charge.
Si la rigidité structurelle est insuffisante, même des mouvements parfaitement calculés peuvent engendrer des erreurs de positionnement dues à la déformation des composants en cours de fonctionnement.
Par exemple, un bras robotisé transportant une charge lourde subit des contraintes mécaniques bien plus importantes qu'un bras manipulant des composants électroniques légers. Si le bras fléchit excessivement sous la charge, l'effecteur terminal risque de ne plus atteindre sa position cible avec la précision requise.
C’est pourquoi les structures robotiques modernes combinent fréquemment des géométries optimisées avec des matériaux légers et des mécanismes de support soigneusement conçus afin de maximiser la rigidité sans ajouter de poids inutile.
Sélection des matériaux
Chaque application robotique impose des exigences différentes à ses composants.
Certains robots privilégient une construction légère pour améliorer leur vitesse et réduire leur consommation d'énergie. D'autres fonctionnent dans des environnements industriels difficiles où la résistance à la corrosion, à l'usure ou la stabilité thermique deviennent primordiales.
Le choix des matériaux appropriés a donc une influence directe sur les performances du robot.
Les alliages d'aluminium sont largement utilisés pour les composants structurels car ils offrent un excellent équilibre entre résistance et poids.
L'acier inoxydable offre une résistance supérieure à la corrosion et est couramment utilisé dans l'industrie agroalimentaire, pharmaceutique et la robotique médicale.
Le titanate allie haute résistance et faible poids, ce qui le rend attractif pour les systèmes aérospatiaux, les robots chirurgicaux et la robotique humanoïde avancée où chaque gramme compte.
Les plastiques techniques tels que le PEEK, le PTFE et le nylon réduisent la friction, améliorent la résistance à l'usure et diminuent le poids global du système dans de nombreux assemblages mobiles.
Le choix des matériaux repose rarement sur une seule propriété.
Les ingénieurs doivent trouver un équilibre entre la résistance, le poids, l'usinabilité, la dilatation thermique, la résistance à la corrosion, la durée de vie en fatigue, le coût de fabrication et les exigences d'application afin d'obtenir les performances souhaitées.
C’est pourquoi un même robot peut intégrer plusieurs matériaux, chacun étant sélectionné pour la fonction spécifique qu’il remplit au sein du système global.

Fabrication de précision
Même la meilleure conception mécanique dépend de la précision de fabrication de chaque composant.
Chaque carter, arbre, support, surface de montage et composant de transmission contribue à la précision dimensionnelle globale du robot.
De petits écarts d'usinage, apparemment insignifiants sur une pièce individuelle, peuvent s'accumuler lors de l'assemblage, affectant l'alignement des joints, la précision de la transmission et la répétabilité à long terme.
Pour les systèmes robotiques hautement performants, les fabricants produisent souvent des composants essentiels à l'aide de techniques de précision Usinage CNC, la rectification, l'électroérosion (EDM) et d'autres procédés de fabrication de haute précision permettant de respecter des tolérances dimensionnelles extrêmement strictes.
La qualité de la surface joue également un rôle important.
Des surfaces de contact mal usinées peuvent augmenter la friction, accélérer l'usure ou réduire la précision d'assemblage, tandis que des surfaces finies avec précision améliorent les performances des roulements, l'efficacité de la transmission et la fiabilité à long terme.
La fabrication de précision ne se limite donc pas à la production de pièces conformes aux spécifications dimensionnelles. Elle constitue le fondement qui permet à chaque sous-système mécanique de fonctionner comme prévu tout au long de la durée de vie opérationnelle du robot.
Qualité d'assemblage
Un robot ne vaut que par la qualité de l'assemblage de ses composants.
Même lorsque chaque pièce individuelle répond aux spécifications, un assemblage incorrect peut entraîner des erreurs d'alignement, une précharge inégale, un frottement excessif ou des contraintes mécaniques indésirables.
Lors de l'assemblage, les ingénieurs doivent s'assurer que les roulements sont correctement installés, que les systèmes de transmission restent correctement alignés, que les fixations sont serrées conformément aux spécifications et que les surfaces de référence critiques conservent leurs relations prévues.
Le cheminement des câbles, la lubrification, l'étanchéité et l'étalonnage sont tout aussi importants.
Une mauvaise gestion des câbles peut entraver le mouvement des articulations. Une lubrification insuffisante accélère l'usure. Une étanchéité défectueuse permet à la poussière ou à l'humidité de pénétrer dans les composants sensibles. De petites erreurs d'assemblage peuvent progressivement engendrer des problèmes de performance importants après des milliers de cycles de fonctionnement.
Pour les robots de haute précision, l'assemblage est donc considéré comme un processus d'ingénierie contrôlé plutôt que comme un simple assemblage de composants.
Optimisation logicielle
Les systèmes mécaniques fournissent les capacités physiques du robot, mais le logiciel détermine l'efficacité avec laquelle ces capacités sont utilisées.
Les algorithmes de planification de mouvement influent sur les profils d'accélération et la régularité de la trajectoire. Les paramètres de contrôle affectent la stabilité du système et la précision du positionnement. Les logiciels de vision améliorent la reconnaissance des objets, tandis que l'intelligence artificielle optimise la prise de décision dans les environnements complexes.
Même deux robots construits à partir de matériel identique peuvent avoir des performances différentes si leur logiciel est optimisé pour des applications différentes.
Un robot d'emballage à grande vitesse peut privilégier des temps de cycle rapides et une accélération agressive.
Un robot chirurgical, en revanche, privilégie la fluidité des mouvements, le contrôle précis de la force et un positionnement extrêmement stable.
Les logiciels robotiques modernes prennent également en charge les diagnostics prédictifs, le contrôle adaptatif des mouvements, l'optimisation énergétique et la surveillance à distance, permettant ainsi une amélioration continue des performances tout au long de la durée de vie opérationnelle du robot.
À mesure que la robotique devient de plus en plus intelligente, les logiciels jouent un rôle toujours plus important dans l'optimisation des capacités des systèmes mécaniques.

Maintenance et fiabilité à long terme
Les performances d'un robot ne sont pas déterminées uniquement au moment où la machine quitte l'usine.
Chaque robot subit des changements progressifs tout au long de sa durée de vie.
L’usure des roulements, la dégradation des lubrifiants, le léger desserrage des composants de la transmission, la dérive du calibrage au fil du temps et les conditions environnementales influencent les performances mécaniques.
Sans inspection et entretien réguliers, ces petites variations s'accumulent et finissent par réduire la précision du positionnement, augmenter les vibrations ou raccourcir la durée de vie des composants.
La maintenance préventive permet d'identifier les problèmes potentiels avant qu'ils ne se transforment en pannes de production.
La lubrification régulière, l'inspection des systèmes de transmission, le recalibrage des axes critiques, le remplacement des composants usés et la vérification des systèmes de sécurité contribuent tous au maintien de performances constantes.
De nombreux robots modernes intègrent des technologies de surveillance de l'état qui analysent en continu les vibrations, la température, le courant moteur et d'autres données de fonctionnement. La détection précoce des anomalies permet de planifier la maintenance avant que des pannes inattendues n'interrompent la production.
Les performances à long terme ne sont donc pas le fruit d'une simple décision de conception, mais d'une attention constante portée à la qualité de l'ingénierie et à l'entretien opérationnel.
La performance est le résultat de l'ensemble du système.
L'une des idées fausses les plus répandues en robotique est que les performances dépendent principalement du contrôleur, des servomoteurs ou du logiciel du robot.
En réalité, aucun composant ne détermine à lui seul les performances d'un robot.
Des performances robotiques exceptionnelles émergent lorsque la conception mécanique, le choix des matériaux, la fabrication de précision, la qualité d'assemblage, le contrôle intelligent et la maintenance continue sont tous optimisés simultanément.
Un contrôleur performant ne peut compenser indéfiniment des composants mal fabriqués. De même, des pièces parfaitement usinées ne peuvent atteindre leur plein potentiel sans algorithmes de contrôle précis et planification de mouvement bien conçue.
La robotique moderne s'appréhende donc au mieux comme un système d'ingénierie multidisciplinaire. Chaque sous-système contribue au résultat final, et les plus hauts niveaux de précision, de répétabilité et de fiabilité ne sont atteints que lorsque le système dans son ensemble est conçu, fabriqué, assemblé et entretenu comme un tout intégré.
La fabrication de précision favorise de meilleures performances des robots
Chez DakingsRapid, nous accompagnons les entreprises de robotique du développement de prototypes à la production en série, en fournissant des pièces de précision pour les robots industriels, les robots collaboratifs, les équipements d'automatisation, les systèmes de semi-conducteurs et d'autres applications robotiques avancées.
Nos capacités de production comprennent :
- Usinage CNC pour la fabrication de composants métalliques et plastiques techniques de haute précision, avec des tolérances serrées et des géométries complexes.
- Fabrication de tôles pour châssis de robots, boîtiers, supports, couvercles et assemblages structuraux.
- Impression 3D industrielle pour le prototypage rapide, les tests fonctionnels, les structures légères et les pièces produites en petites séries.
Que vous développiez une nouvelle plateforme robotique ou que vous passiez à la production d'un modèle existant, la fabrication de précision joue un rôle essentiel pour atteindre l'exactitude, la fiabilité et la constance requises par les systèmes robotiques modernes.

Défis courants des systèmes robotiques
Les robots modernes sont capables d'effectuer des tâches avec une vitesse et une précision remarquables, mais obtenir des performances constantes est bien plus complexe que la simple installation de moteurs et la programmation de logiciels.
Chaque système robotique fonctionne dans le monde réel, où les composants mécaniques s'usent avec le temps, les conditions environnementales changent continuellement, les exigences de production évoluent et les tolérances de fabrication introduisent des variations inévitables.
Pour les ingénieurs en robotique, l'objectif n'est pas d'éliminer toutes les sources d'erreur possibles — une tâche impossible — mais de concevoir des systèmes qui anticipent, compensent et minimisent ces difficultés tout au long du cycle de vie opérationnel du robot.
Bon nombre des décisions d'ingénierie abordées dans ce guide, qu'il s'agisse de la conception structurelle, du choix des matériaux, du contrôle du mouvement ou de la fabrication de précision, visent en fin de compte à répondre à ces défis du monde réel.
Erreurs de positionnement
L'un des défis les plus courants en robotique est de maintenir un positionnement précis sur de longues périodes de fonctionnement.
Même lorsqu'un robot est correctement calibré, de petits écarts peuvent apparaître progressivement en raison de l'usure des composants mécaniques, des variations des charges de production ou des fluctuations des conditions environnementales.
Ces erreurs de positionnement peuvent être presque imperceptibles dans les applications à faible précision, mais dans des secteurs tels que la fabrication de semi-conducteurs, l'assemblage de dispositifs médicaux ou la production d'équipements optiques, même des écarts microscopiques peuvent affecter la qualité du produit.
Pour minimiser les erreurs de positionnement, les systèmes robotiques combinent des composants mécaniques de précision avec des codeurs haute résolution, des algorithmes de contrôle en boucle fermée et des procédures d'étalonnage régulières.
Plutôt que de s'appuyer sur une seule méthode de correction, les robots modernes surveillent et compensent en permanence les petits écarts avant qu'ils ne s'accumulent et ne se transforment en erreurs importantes.
Dilatation thermique
La température est souvent un facteur négligé dans les performances des robots.
Lorsque les moteurs fonctionnent, que les roulements tournent et que les équipements de production génèrent de la chaleur, la température des composants mécaniques change progressivement.
Comme tous les matériaux d'ingénierie, les métaux et les polymères se dilatent ou se contractent en fonction des variations de température. Bien que ces variations dimensionnelles soient extrêmement faibles, elles peuvent devenir significatives dans les applications exigeant une très grande précision de positionnement.
Par exemple, un bras robotisé fonctionnant en continu dans une usine de fabrication de semi-conducteurs peut subir de légères variations dimensionnelles après plusieurs heures de fonctionnement. Sans compensation, ces variations peuvent affecter la position de l'effecteur et réduire la précision d'assemblage.
Les ingénieurs relèvent ce défi grâce à une sélection rigoureuse des matériaux, une conception structurelle optimisée, des algorithmes de compensation thermique et un contrôle environnemental au sein de l'usine de production.
La gestion de la température est donc un élément important pour maintenir la précision des robots sur le long terme.
Vibrations et charges dynamiques
Chaque mouvement génère des forces.
Lorsqu'un robot accélère rapidement, change de direction ou transporte de lourdes charges utiles, ces forces se propagent dans toute sa structure mécanique.
Si la structure manque de rigidité ou si le mouvement n'est pas correctement contrôlé, des vibrations peuvent se développer.
Les vibrations excessives affectent bien plus que le confort de l'opérateur.
Elle réduit la précision du positionnement, augmente l'usure des roulements et des systèmes de transmission, raccourcit la durée de vie des composants et peut même influencer la qualité des opérations d'usinage, d'inspection ou d'assemblage.
Les robots industriels à grande vitesse nécessitent donc des conceptions structurelles soigneusement optimisées, des masses mobiles équilibrées, des profils d'accélération réguliers et des systèmes de transmission rigides afin de minimiser les vibrations dynamiques.
La maîtrise des vibrations devient de plus en plus importante à mesure que les robots fonctionnent à des vitesses plus élevées tout en maintenant des tolérances dimensionnelles toujours plus strictes.

Usure mécanique
Contrairement aux logiciels, les composants mécaniques évoluent naturellement avec le temps.
Les roulements subissent une fatigue par contact de roulement, les engrenages s'usent progressivement, les joints vieillissent, la lubrification se dégrade et les charges répétées affectent lentement les systèmes de transmission.
Bien que ces changements surviennent souvent progressivement, leur effet cumulatif peut finir par influencer la précision du positionnement, augmenter le jeu et réduire la stabilité du mouvement.
La conception axée sur la durabilité commence bien avant qu'un robot n'entre en production.
Les ingénieurs sélectionnent avec soin les matériaux résistants à l'usure, optimisent les systèmes de lubrification, améliorent les performances d'étanchéité et spécifient les tolérances de fabrication qui garantissent une fiabilité à long terme.
La maintenance régulière et la surveillance de l'état des équipements permettent d'identifier l'usure avant qu'elle ne devienne un problème de production, ce qui permet d'entretenir ou de remplacer les composants lors des opérations de maintenance planifiées plutôt qu'après des pannes inattendues.
Environnements de production changeants
Les environnements de production restent rarement constants.
La conception des produits évolue, les volumes de production fluctuent, de nouveaux équipements sont mis en service et les exigences des clients continuent de changer.
Un robot initialement programmé pour assembler un seul produit peut ultérieurement avoir besoin de gérer plusieurs variantes de produits, de fonctionner aux côtés d'autres robots ou de s'intégrer à de nouveaux systèmes d'automatisation.
Cette flexibilité accrue pose de nouveaux défis en matière d'ingénierie.
Les robots doivent s'adapter à l'évolution des géométries des pièces, aux différentes configurations de montage, aux calendriers de production variables et aux environnements d'usine plus dynamiques, tout en maintenant leur productivité et leur précision.
Les progrès réalisés dans les domaines de la vision industrielle, du contrôle adaptatif, de l'intelligence artificielle et des technologies de fabrication numérique aident les systèmes robotiques à répondre plus efficacement à ces exigences de production en constante évolution.
La fabrication de précision demeure fondamentale
De nombreuses avancées actuelles en robotique sont axées sur l'intelligence artificielle, la prise de décision autonome et des logiciels de plus en plus sophistiqués.
Bien que ces technologies continuent d'étendre les capacités des robots, elles ne changent pas un principe fondamental de l'ingénierie :
En fin de compte, tout système robotique dépend de la qualité de ses composants physiques.
Les contrôleurs peuvent compenser les écarts mineurs et les logiciels peuvent optimiser la planification des mouvements, mais aucun des deux ne peut surmonter de manière permanente l'instabilité structurelle, le jeu excessif, un mauvais alignement ou les composants fabriqués au-delà des tolérances acceptables.
C’est pourquoi la fabrication de précision demeure un élément essentiel de la robotique moderne.
Des carters usinés avec précision assurent l'alignement des ensembles rotatifs. Des arbres de précision améliorent la stabilité de la transmission. Des paliers de haute qualité réduisent les jeux indésirables. Des composants structurels fabriqués avec soin contribuent à préserver la rigidité tout en minimisant le poids.
À mesure que les systèmes robotiques deviennent plus rapides, plus légers et plus intelligents, la demande en composants de précision continue de croître parallèlement aux progrès des logiciels et des technologies de contrôle.
L'ingénierie consiste à gérer la complexité.
Vu de l'extérieur, un robot peut sembler accomplir une tâche sans effort.
Derrière chaque mouvement fluide se cache cependant une interaction complexe entre la détection, le calcul, la planification du mouvement, la conception mécanique, la précision de fabrication, les algorithmes de contrôle et la rétroaction continue.
Aucun de ces systèmes ne fonctionne de manière isolée.
Améliorer un aspect d'un robot tout en en négligeant un autre produit rarement des gains significatifs à long terme. En réalité, les systèmes robotiques performants sont conçus en équilibrant soigneusement l'ingénierie mécanique, l'électronique, le logiciel, les procédés de fabrication et les exigences opérationnelles au sein d'une solution intégrée unique.
Cette capacité à gérer la complexité distingue la robotique moderne de l'automatisation conventionnelle. C'est aussi pourquoi les progrès en robotique dépendent non seulement de meilleurs logiciels et d'algorithmes plus intelligents, mais aussi d'innovations dans les matériaux, la fabrication de précision, la conception des composants et l'ingénierie des systèmes.

L'avenir de l'intelligence robotique
Les robots ont considérablement évolué depuis les machines fixes et répétitives apparues dans les usines il y a plusieurs décennies.
Les premiers robots industriels étaient conçus pour effectuer une tâche unique dans un environnement très contrôlé. Ils suivaient des instructions prédéfinies, répétaient les mêmes mouvements des milliers de fois et s'arrêtaient dès qu'un imprévu survenait.
Les robots d'aujourd'hui sont de plus en plus intelligents. Les progrès réalisés dans les domaines de l'intelligence artificielle, de la vision industrielle, du calcul haute performance et des systèmes de production connectés permettent aux robots de comprendre leur environnement, de s'adapter aux conditions changeantes et de collaborer plus efficacement avec les humains et les autres machines.
Bien que la précision, la répétabilité et la fiabilité restent les fondements de la robotique, l'avenir s'oriente vers des systèmes non seulement précis, mais aussi plus flexibles, autonomes et capables de prendre des décisions éclairées.
Une perception plus intelligente grâce à l'intelligence artificielle
L'une des évolutions les plus significatives en robotique est l'utilisation croissante de l'intelligence artificielle pour améliorer la perception.
Les robots traditionnels identifient les objets à l'aide de règles prédéfinies et de paramètres programmés. Bien que très efficaces dans des environnements structurés, ces systèmes deviennent moins fiables lorsque les produits varient, que les conditions d'éclairage changent ou que des situations imprévues surviennent.
L'IA permet aux robots de reconnaître des schémas difficiles à définir par la programmation classique. Grâce à l'apprentissage à partir de vastes ensembles de données, les systèmes de vision modernes peuvent identifier différents objets, détecter des défauts de surface subtils, estimer les points de préhension et distinguer les variations acceptables des véritables problèmes de qualité.
À mesure que les modèles d'IA continuent de s'améliorer, les robots deviendront de plus en plus capables de comprendre des environnements complexes sans qu'il soit nécessaire de programmer manuellement chaque scénario possible.
Fabrication plus flexible et adaptative
Le secteur manufacturier est plus dynamique que jamais.
Au lieu de produire un seul produit pendant des années, les usines devront gérer des cycles de vie de produits plus courts, une personnalisation accrue et des mises à jour fréquentes de la conception.
Pour répondre à ces exigences, les robots du futur devront devenir plus adaptables.
Au lieu de se fier uniquement à des programmes de production fixes, les robots adapteront de plus en plus leurs mouvements, leurs outils et leurs flux de travail en fonction des données de production en temps réel. La vision industrielle, le retour d'information des capteurs et la planification assistée par l'IA permettront aux robots de passer d'un produit à l'autre avec une intervention manuelle minimale, réduisant ainsi les temps d'arrêt et améliorant l'efficacité de la production.
Cette flexibilité jouera un rôle central dans les industries où le développement rapide des produits et la fabrication en petits volumes et à forte mixité deviennent la norme.
Collaboration homme-robot
Les robots ne sont plus confinés derrière des barrières de sécurité.
Le développement continu des robots collaboratifs, ou cobots, est en train de transformer la relation entre les humains et l'automatisation.
Au lieu de remplacer les travailleurs humains, les cobots sont conçus pour les assister en effectuant des tâches répétitives, physiquement exigeantes ou très précises, tout en permettant aux personnes de se concentrer sur des activités qui requièrent du jugement, de la créativité et de la résolution de problèmes.
Les futurs systèmes collaboratifs s'appuieront sur des technologies de détection plus avancées, un meilleur contrôle de la force et une perception assistée par l'IA pour mieux comprendre les intentions humaines et répondre en toute sécurité dans les espaces de travail partagés.
À mesure que la collaboration devient plus naturelle, les robots fonctionneront de plus en plus comme des outils intelligents qui étendent les capacités humaines plutôt que comme des machines isolées.

Robots connectés et usines intelligentes
Les robots s'intègrent de plus en plus à un écosystème de fabrication numérique beaucoup plus vaste.
Les installations de production modernes connectent de plus en plus les robots aux machines CNC, aux systèmes d'inspection automatisés, à l'automatisation des entrepôts, aux systèmes d'exécution de la production (MES) et aux plateformes de planification des ressources de l'entreprise (ERP).
Cet échange continu d'informations permet aux équipements de production de coordonner leurs opérations, de surveiller leurs performances et de réagir plus rapidement à l'évolution des exigences de fabrication.
Les futurs systèmes robotiques seront encore plus connectés grâce au cloud computing, à l'edge computing et aux jumeaux numériques, permettant aux ingénieurs de simuler les processus de production, de surveiller les équipements à distance et d'optimiser les performances de fabrication à l'aide de données opérationnelles en temps réel.
Il en résultera des usines plus transparentes, réactives et efficaces que jamais auparavant.
L'ingénierie de précision restera essentielle
À mesure que la robotique devient plus intelligente, les logiciels continueront d'étendre les capacités des robots.
Cependant, aucune intelligence artificielle ne peut remplacer le besoin d'ingénierie mécanique de précision.
Toute décision intelligente doit néanmoins être exécutée par des composants physiques qui se déplacent avec précision, résistent à des charges répétées et maintiennent leurs performances pendant des millions de cycles de fonctionnement.
Les composants structurels de haute qualité, les boîtiers usinés avec précision, les systèmes de transmission, les arbres, les roulements et les joints assemblés resteront fondamentaux pour les performances des robots de nouvelle génération.
L'avenir de la robotique sera donc façonné non seulement par les progrès de l'IA et des logiciels, mais aussi par l'innovation continue dans les matériaux, les procédés de fabrication et l'ingénierie des composants de précision.
La robotique est le fruit de la collaboration de nombreuses disciplines de l'ingénierie.
La conception mécanique définit la structure. La fabrication de précision produit des composants fiables. Des capteurs collectent les informations. Des contrôleurs traitent les données. Un logiciel planifie les mouvements. Des systèmes de rétroaction garantissent la précision. L'intelligence artificielle continue d'étendre les capacités de perception et d'exécution des robots.
À mesure que ces technologies évoluent, les robots deviendront plus performants, plus connectés et plus adaptables dans des secteurs aussi variés que la fabrication, la santé, la logistique, l'agriculture et la recherche scientifique.
Bien que les technologies qui sous-tendent la robotique continuent d'évoluer, les principes explorés tout au long de ce guide —précision, contrôle, fiabilité et intégration du système— resteront au cœur de tout système robotique performant.
Articles connexes