Découvrez comment les robots fonctionnent, évoluent et transforment les industries modernes
La robotique est devenue l'un des domaines les plus influents de l'ingénierie moderne, façonnant des secteurs allant de l'industrie manufacturière et de la santé à la logistique, en passant par l'agriculture et l'exploration spatiale. Autrefois considérés comme un concept propre à la science-fiction, les robots réalisent aujourd'hui des opérations d'assemblage de précision, assistent les chirurgiens, acheminent des marchandises dans des entrepôts automatisés et collaborent même en toute sécurité aux côtés des travailleurs humains.
Au fond, La robotique est un domaine interdisciplinaire qui associe le génie mécanique, l'électronique, l'informatique, l'intelligence artificielle et les systèmes de contrôle afin de concevoir des machines capables d'effectuer des tâches physiques de manière autonome ou semi-autonome. À mesure que la technologie continue de progresser, les robots deviennent plus intelligents, plus adaptables et de plus en plus capables d'effectuer des opérations complexes qu'il était autrefois impossible d'automatiser.
Pour comprendre la robotique, il ne suffit pas de savoir à quoi ressemble un robot. Un système robotique moderne est le fruit de la collaboration entre de nombreuses disciplines d'ingénierie, allant de la conception structurelle et des composants mécaniques de précision aux capteurs, en passant par les logiciels, le contrôle de mouvement et les technologies de fabrication de pointe. Que vous soyez étudiant en ingénierie, concepteur de produits, spécialiste des achats ou fabricant, une bonne compréhension de la robotique vous apporte un éclairage précieux sur la manière dont les systèmes d'automatisation modernes sont conçus et construits.
Ce guide constitue une introduction complète à la robotique, abordant à la fois les concepts fondamentaux et les principes d'ingénierie. Plutôt que de se concentrer sur un seul aspect, il offre une vue d'ensemble du sujet, depuis les origines de la robotique et le fonctionnement des robots jusqu'à leurs composants internes, leurs applications industrielles, leurs processus de fabrication et les tendances futures en matière de développement.
Tout au long de ce guide, vous découvrirez également comment des sujets tels que composants robotiques, fabrication de précision, choix des matériaux et technologies d'usinage de pointe contribuent à la performance et à la fiabilité des systèmes robotiques actuels, avec des guides spécifiques mis à la disposition des lecteurs qui souhaitent approfondir chaque sujet.

Qu'est-ce que la robotique ?
La robotique est la branche de l'ingénierie et des sciences consacrée à la conception, construction, programmation, exploitation et maintenance de robots. Elle combine les connaissances issues de plusieurs disciplines techniques afin de créer des machines capables d'interagir avec le monde physique et d'effectuer des tâches avec différents niveaux d'autonomie, de précision et d'intelligence.
Contrairement à une discipline d'ingénierie isolée, la robotique rassemble plusieurs technologies au sein d'un même système intégré. Un robot type peut comporter des composants structurels usinés avec précision, des moteurs électriques, des capteurs, des contrôleurs, des algorithmes logiciels, des systèmes de communication et des mécanismes de sécurité, qui fonctionnent tous de concert pour atteindre un objectif précis.
Le but ultime de la robotique n'est pas simplement de remplacer le travail humain, mais de améliorer la productivité, la cohérence, la sécurité et l'efficacité. Les robots sont particulièrement utiles dans les environnements où les tâches sont répétitives, physiquement exigeantes, nécessitant une grande précision, dangereuses ou impossibles à réaliser directement par des êtres humains.
Aujourd'hui, la robotique touche pratiquement tous les grands secteurs d'activité. Les robots industriels soudent les carrosseries automobiles avec une répétabilité remarquable, les robots collaboratifs assistent les opérateurs sur les chaînes de production, les robots chirurgicaux permettent de réaliser des interventions mini-invasives et les robots mobiles autonomes optimisent la logistique des entrepôts. À mesure que l'intelligence artificielle et les technologies de capteurs continuent d'évoluer, les robots sont également de plus en plus capables de s'adapter à des environnements dynamiques, plutôt que de se contenter de répéter des mouvements prédéfinis.
Pour bien comprendre la robotique, il faut donc comprendre à la fois les machines elles-mêmes et les systèmes d'ingénierie qui leur permettent de fonctionner de manière fiable.
Qu'est-ce qu'un robot ?
Un robot est une machine programmable conçue pour détecter son environnement, traiter des informations et effectuer des actions physiques afin d'accomplir des tâches spécifiques. Selon sa conception, un robot peut fonctionner de manière entièrement autonome, sous la supervision d'un humain, ou selon une combinaison des deux.
Bien que les robots présentent une grande diversité en termes d'apparence et de capacités, la plupart d'entre eux partagent plusieurs caractéristiques distinctives :
- Structures mécaniquesqui apportent force, souplesse et maintien.
- Systèmes d'actionnementqui génèrent un mouvement.
- Capteurs qui recueillent des informations sur l'environnement immédiat.
- Systèmes de contrôlequi interprètent les données et coordonnent les mouvements.
- Logiciels qui détermine le comportement du robot dans différentes conditions.
Contrairement aux machines classiques qui effectuent de manière répétitive des opérations mécaniques fixes, les robots sont conçus pour être programmable et adaptable. Une même plateforme robotique peut effectuer plusieurs tâches simplement en mettant à jour son logiciel, en remplaçant son effecteur terminal ou en intégrant des capteurs supplémentaires.
Cette flexibilité est l'une des caractéristiques qui distinguent les robots des équipements automatisés traditionnels.

Robotique contre automatisation
Bien que les termes robotique et l'automatisation Bien qu'ils soient souvent utilisés de manière interchangeable, ces termes désignent des concepts différents.
Automatisation Ce terme désigne, de manière générale, toute technologie permettant de réduire ou d'éliminer l'intervention manuelle de l'homme au cours d'un processus. L'automatisation peut faire appel à de simples systèmes mécaniques, à des automates programmables (PLC), à des systèmes de convoyage ou à des chaînes de production entièrement intégrées. De nombreux systèmes automatisés ne comportent aucun robot.
Robotique, quant à lui, se concentre spécifiquement sur les machines programmables capables d'interagir avec l'environnement physique grâce à la détection, au mouvement et à la prise de décision intelligente.
Un simple convoyeur acheminant des produits d'un poste à un autre constitue un exemple d'automatisation. Lorsqu'un bras robotisé équipé de capteurs de vision identifie chaque produit, adapte son mouvement en conséquence et le positionne avec une grande précision, la robotique fait alors partie intégrante du système d'automatisation.
Dans l'industrie manufacturière moderne, la robotique et l'automatisation vont de pair. L'automatisation définit le flux de production, tandis que les robots exécutent une grande partie des opérations physiques qui le composent.
Pourquoi la robotique est-elle importante ?
L'adoption croissante de la robotique est motivée par des besoins concrets en matière d'ingénierie et d'entreprise plutôt que par la nouveauté technologique.
Les fabricants ont de plus en plus recours aux robots pour améliorer la régularité de la production, respecter des tolérances dimensionnelles strictes, réduire les opérations à forte intensité de main-d'œuvre et augmenter le rendement. Dans des secteurs tels que l'aérospatiale, la fabrication de semi-conducteurs, les dispositifs médicaux et l'électronique de précision, les robots effectuent couramment des tâches qui exigent un niveau de précision difficile à atteindre par le seul recours au travail manuel.
La robotique contribue également à renforcer la sécurité au travail en prenant en charge les opérations impliquant des charges lourdes, des matières dangereuses, des températures extrêmes ou des mouvements répétitifs susceptibles d'entraîner des blessures à long terme.
Au-delà du secteur industriel, les robots sont désormais utilisés dans les hôpitaux, les laboratoires, les exploitations agricoles, les entrepôts, les chantiers de construction et même l'exploration planétaire. Leur capacité à fonctionner en continu, à collecter des données en temps réel et à exécuter des tâches programmées avec une répétabilité exceptionnelle en fait des outils précieux dans un éventail de secteurs en constante expansion.
À mesure que les technologies de détection, l'intelligence artificielle et la fabrication de précision continuent de progresser, les robots devraient devenir encore plus aptes à travailler aux côtés des humains dans des environnements de plus en plus complexes.
Terminologie courante en robotique
Comprendre quelques termes fondamentaux facilite grandement l'apprentissage du fonctionnement des systèmes robotiques.
Actionneur – Dispositif qui transforme l'énergie électrique, hydraulique ou pneumatique en mouvement mécanique. Les servomoteurs électriques comptent parmi les actionneurs les plus couramment utilisés dans les robots industriels modernes.
Capteur – Un composant qui recueille des informations sur le robot ou son environnement, telles que la position, la force, la distance, la température ou des données de vision.
Contrôleur – L'unité de calcul qui traite les informations provenant des capteurs, exécute les instructions programmées et coordonne les mouvements du robot.
Effecteur terminal – Outil fixé à l'extrémité d'un bras robotisé et permettant d'interagir directement avec des objets. Parmi les exemples courants, on peut citer les pinces de préhension, les torches de soudage, les ventouses, les outils de polissage et les systèmes de distribution.
Degrés de liberté (DOF) – Le nombre de mouvements indépendants qu’un robot est capable d’effectuer. Un nombre élevé de degrés de liberté offre généralement une plus grande souplesse pour le positionnement des outils ou la manipulation d’objets.
Charge utile – Le poids maximal qu’un robot peut transporter en toute sécurité tout en conservant les performances et la précision spécifiées.
Répétabilité – Mesure de la capacité d'un robot à revenir systématiquement à la même position après avoir effectué des mouvements répétés. Dans les applications industrielles, une répétabilité élevée est souvent plus importante que la précision absolue de positionnement.
Vision industrielle – Une technologie qui permet aux robots d'interpréter les images captées par des caméras et de prendre des décisions en s'appuyant sur des informations visuelles, facilitant ainsi l'inspection, l'identification, le guidage et le contrôle qualité.
Ces concepts constituent la base nécessaire pour comprendre comment les systèmes robotiques modernes sont conçus et exploités. Bon nombre d'entre eux seront abordés plus en détail tout au long de ce guide ainsi que dans des articles spécifiques consacrés aux composants des robots, aux systèmes de commande et aux technologies de fabrication.

L'histoire et l'évolution de la robotique
Les robots que l'on voit aujourd'hui dans les usines, les hôpitaux et les laboratoires de recherche sont le fruit de plusieurs siècles d'imagination, de découvertes scientifiques et d'innovations techniques. Si la robotique moderne est souvent associée à l'intelligence artificielle et à l'automatisation de pointe, ses origines remontent bien avant l'ère numérique.
L'évolution de la robotique ne résulte pas d'une invention ou d'une avancée unique. Elle représente plutôt la convergence progressive de génie mécanique, génie électrique, informatique, science des matériaux et technologies de fabrication. Chaque génération d'innovations a élargi le champ d'action des robots, qui sont passés de simples automates mécaniques à des systèmes hautement intelligents capables de percevoir leur environnement, de prendre des décisions et de collaborer en toute sécurité avec les humains.
Pour comprendre où en est aujourd’hui la robotique — et quelle direction elle prend —, il est utile de revenir sur les étapes clés qui ont marqué son évolution, sur les pionniers qui ont su transformer la théorie en machines fonctionnelles, ainsi que sur les avancées technologiques qui ont permis aux robots de devenir un élément essentiel de l’industrie moderne.
Les premières conceptions des robots
L'idée de créer des machines capables d'accomplir des tâches humaines est bien plus ancienne que l'ingénierie moderne. Bien avant l'apparition de l'électricité, des ordinateurs ou de l'intelligence artificielle, des civilisations du monde entier imaginaient déjà des êtres mécaniques capables d'imiter le comportement des humains ou des animaux.
Les mythes de la Grèce antique décrivaient Talos, un gardien géant en bronze censé protéger l’île de Crète, tandis que des textes historiques chinois et arabes faisaient état d’oiseaux mécaniques, de musiciens automatisés et de dispositifs autonomes conçus pour divertir la royauté ou démontrer l’ingéniosité technique. Bien que ces créations ne fussent pas des robots au sens moderne du terme, elles reflétaient la fascination de longue date de l’humanité pour la construction de machines capables de se déplacer de manière autonome.
Au Moyen Âge et à la Renaissance, les inventeurs ont commencé à transformer leur imagination en réalité grâce à des techniques de plus en plus sophistiquées automates mécaniques. Actionnés par des ressorts, des poids, des engrenages, des cames et la pression de l'eau, ces dispositifs pouvaient effectuer des mouvements prédéfinis tels qu'écrire, dessiner, jouer d'un instrument de musique ou donner l'heure.
L'une des figures les plus influentes de cette période fut Léonard de Vinci, dont les carnets contenaient des croquis détaillés d’un chevalier mécanique capable de bouger ses bras, son cou et sa mâchoire grâce à un système de poulies et de câbles. Bien que les historiens ne s’accordent pas sur la question de savoir si ce modèle a jamais été entièrement construit de son vivant, il témoignait d’une compréhension remarquablement avancée du mouvement mécanique et des structures articulées.
Ces premiers automates avaient tous une caractéristique importante en commun : ils suivaient des séquences mécaniques fixes et étaient incapables de percevoir leur environnement ou d’y réagir. Ils ont néanmoins introduit de nombreux principes d’ingénierie qui continuent d’influencer la robotique aujourd’hui, notamment mécanismes articulés, systèmes de transmission, liaisons structurelles et mouvements coordonnés.
À bien des égards, ces inventions ont jeté les bases conceptuelles de la robotique bien avant que la création de machines programmables ne devienne possible.
La naissance de la robotique moderne
La transition des automates mécaniques aux robots modernes a commencé au cours du XXe siècle, lorsque les progrès réalisés dans les domaines de l'électricité, de l'électronique et de la fabrication industrielle ont ouvert de nouvelles perspectives en matière d'automatisation.
Une étape importante a été franchie en 1920, lorsque le dramaturge tchèqueKarel Čapek a introduit le mot “robot” dans sa pièce R.U.R. (Rossum’s Universal Robots). Ce terme est dérivé du mot tchèque « robota », qui signifie « travail forcé » ou « travail obligatoire ». Bien que les robots de la pièce fussent des travailleurs artificiels fictifs plutôt que des machines mécaniques, ce mot est rapidement entré dans le vocabulaire courant et s’est étroitement associé aux systèmes automatisés intelligents.
Pendant plusieurs décennies, cependant, les robots sont restés essentiellement un concept présent dans la littérature et la science-fiction. La mise au point de systèmes robotiques fonctionnels nécessitait des technologies qui n'avaient pas encore atteint leur maturité, notamment des moteurs électriques fiables, des systèmes de commande électroniques, une logique programmable et des techniques de fabrication de précision.
Au lendemain de la Seconde Guerre mondiale, les progrès rapides réalisés dans le domaine de l'ingénierie industrielle ont accéléré le développement des équipements d'automatisation. Les améliorations apportées à servomoteurs, systèmes hydrauliques, électronique de commande et précision d'usinage a rendu de plus en plus possible la conception de machines capables d'effectuer des mouvements complexes et répétitifs.
Parallèlement, les chercheurs ont commencé à étudier comment les machines pouvaient imiter les mouvements humains grâce à des articulations et à des axes coordonnés. Ces premières recherches ont permis d'établir bon nombre des principes cinématiques encore utilisés aujourd'hui dans les bras robotiques, notamment les articulations rotatives, les mécanismes à bielles et les mouvements multiaxiaux.
Même si ces machines étaient relativement simples par rapport aux robots modernes, elles ont marqué la première étape vers des systèmes mécaniques programmables, plutôt que vers des automates purement mécaniques.

Le premier robot industriel
La robotique moderne a véritablement vu le jour en 1961, quand Unimate, largement reconnu comme le premier robot industriel au monde, a été installé sur une chaîne de production dans une usine de General Motors aux États-Unis.
Développé par l'inventeur George Devol et entrepreneur Joseph Engelberger, Unimate a été conçu pour automatiser les tâches de fabrication répétitives et dangereuses. L'une de ses principales missions consistait à manipuler des pièces métalliques moulées sous pression encore chaudes, une opération qui exposait les ouvriers à des températures élevées et à des risques importants pour leur sécurité.
Contrairement aux machines automatisées antérieures, l'Unimate pouvait être programmé pour effectuer différentes séquences de mouvements, ce qui le rendait bien plus polyvalent que les équipements mécaniques fixes. Son succès a démontré que les systèmes robotiques programmables pouvaient améliorer la productivité, réduire les risques sur le lieu de travail et garantir une qualité de fabrication constante.
Bien qu’il fût encombrant selon les normes actuelles et qu’il fonctionnât principalement grâce à des systèmes hydrauliques, l’Unimate a introduit plusieurs concepts qui restent fondamentaux pour la robotique industrielle :
- Séquences de mouvements programmables
- Mouvement articulé sur plusieurs axes
- Positionnement reproductible
- Fonctionnement en continu dans des environnements industriels
- Intégration dans des lignes de production automatisées
Le succès commercial d'Unimate a marqué le début de la robotique industrielle en tant que discipline d'ingénierie appliquée, plutôt que comme simple concept théorique.
Mais surtout, cela a suscité une demande pour des modèles de robots de plus en plus sophistiqués, ce qui a stimulé l'innovation dans les domaines des systèmes de commande, des capteurs, de la technologie des servomoteurs et des composants mécaniques de précision au cours des décennies qui ont suivi.
Les robots industriels transforment le secteur manufacturier
Au cours des années 1970 et 1980, les robots industriels se sont progressivement généralisés dans les usines du monde entier. Les constructeurs automobiles ont été parmi les premiers à les adopter, utilisant des systèmes robotisés pour les opérations de soudage, de peinture, de manutention et d'assemblage, où la régularité et la répétabilité étaient essentielles.
À mesure que les technologies informatiques ont progressé, les contrôleurs de robots sont devenus plus performants pour gérer des trajectoires complexes, tout en permettant aux ingénieurs de programmer des tâches de plus en plus sophistiquées. Les servomoteurs électriques ont progressivement remplacé de nombreux systèmes hydrauliques, améliorant ainsi la précision de positionnement, le rendement énergétique et réduisant les besoins en maintenance.
Cette période a également été marquée par des progrès significatifs dans la conception mécanique des robots. Les ingénieurs ont optimisé bras robotiques, articulations, carters de boîte de vitesses, châssis et systèmes de transmission afin d'obtenir une plus grande rigidité tout en réduisant le poids total. Les progrès réalisés dans le domaine des matériaux, tels que les alliages d'aluminium à haute résistance, les aciers alliés, les plastiques techniques et, plus tard, les composites en fibre de carbone, ont permis aux robots de se déplacer plus rapidement sans compromettre leur intégrité structurelle.
Parallèlement, les technologies de fabrication ont évolué de concert avec la robotique. L'usinage CNC de haute précision, la rectification de précision, les techniques de moulage avancées et l'amélioration des procédés de finition de surface ont permis de produire des composants robotiques présentant des tolérances plus serrées et une plus grande homogénéité.
Ces évolutions se sont renforcées mutuellement. L'amélioration des procédés de fabrication a permis de produire des composants robotiques plus précis, tandis que les robots plus sophistiqués ont encore accéléré l'automatisation de la production dans de nombreux secteurs.
À la fin du XXe siècle, les robots industriels étaient devenus des outils indispensables dans les environnements de production à grand volume et de haute précision.
L'essor de la robotique intelligente
Au XXIe siècle, la robotique a évolué bien au-delà de l'automatisation industrielle répétitive. Les robots modernes sont de plus en plus capables de percevoir leur environnement, de traiter de grandes quantités de données et d'adapter leur comportement en temps réel.
Plusieurs avancées technologiques ont été à l'origine de cette transformation :
- Intelligence artificielle permet aux robots de reconnaître des objets, d'optimiser leurs mouvements et d'améliorer leur prise de décision grâce à des algorithmes basés sur les données.
- Systèmes de vision industriellepermettre aux robots d'inspecter des produits, d'identifier des composants et de se déplacer dans des environnements complexes.
- Capteurs avancésfournir des informations précises sur la force, la position, le couple, la température et la proximité.
- Le cloud computing et l'edge computingpermettre la communication en temps réel et le traitement distribué.
- Technologies des robots collaboratifspermettre aux robots de partager en toute sécurité les espaces de travail avec les opérateurs humains.
Ces capacités ont permis à la robotique de s'étendre à des domaines entièrement nouveaux, notamment la chirurgie, l'automatisation des entrepôts, la fabrication de semi-conducteurs, l'automatisation des laboratoires, l'agriculture et les systèmes mobiles autonomes.
Plutôt que de se contenter de remplacer les tâches répétitives, les robots modernes jouent de plus en plus le rôle de partenaires intelligents qui renforcent la productivité humaine, améliorent la qualité des produits et permettent la mise en œuvre de processus de fabrication qui seraient autrement difficiles, voire impossibles à réaliser.
L'intégration croissante de l'intelligence artificielle, des matériaux de pointe, de la fabrication de précision et de l'ingénierie numérique laisse penser que la robotique restera l'une des disciplines d'ingénierie qui évoluera le plus rapidement au cours des prochaines décennies.

Comment fonctionnent les robots ?
À première vue, un robot peut donner l'impression d'accomplir des tâches sans effort : déplacer un objet, assembler un produit, inspecter un composant ou se déplacer dans un entrepôt avec une précision remarquable. Derrière ces actions en apparence simples se cache toutefois un système hautement coordonné qui recueille en permanence des informations, traite des données, prend des décisions et exécute des mouvements contrôlés.
Qu'il s'agisse d'un bras robotique industriel, d'un robot collaboratif, d'un robot mobile autonome (AMR) ou d'un robot chirurgical, le principe de fonctionnement fondamental reste remarquablement similaire. Chaque système robotique suit un cycle continu de la perception, le traitement de l'information, la prise de décision et l'action.
Plutôt que de fonctionner comme une machine autonome, un robot opère comme un système intégré au sein duquel les structures mécaniques, le matériel électronique, les capteurs, les logiciels et les systèmes de commande fonctionnent de concert. Si l'un de ces éléments présente un dysfonctionnement, les performances globales du robot peuvent s'en trouver considérablement affectées.
La compréhension de ce processus constitue une excellente base pour comprendre comment les composants des robots interagissent, pourquoi la fabrication de précision est essentielle et comment les différents types de robots sont optimisés pour des applications spécifiques.
Mouvement du robot : transformer les commandes en mouvements
Tout robot commence par le mouvement. Qu'il s'agisse de saisir un petit composant électronique ou de souder un châssis automobile, le robot doit positionner avec précision son outil ou son effecteur terminal dans l'espace tridimensionnel.
Ce mouvement est généré par une série de actionneurs, le plus souvent des servomoteurs électriques dans les robots industriels modernes. Chaque actionneur commande une articulation distincte, ce qui permet aux différentes sections du bras du robot de pivoter ou de se déplacer en translation avec une vitesse et une précision contrôlées.
Ensemble, ces articulations permettent de créer de multiples degrés de liberté (DOF), ce qui permet au robot d'adopter une grande variété de positions et d'orientations. Les bras robotiques industriels offrent généralement six degrés de liberté, ce qui leur permet d'effectuer des tâches complexes qui ressemblent fortement aux mouvements d'un bras humain.
Le mouvement n'est pas déterminé uniquement par les moteurs. Les composants mécaniques de précision, notamment gearboxes, reducers, bearings, arbres, couplings, structural links, and housings— garantir une transmission efficace de la puissance tout en préservant la rigidité et la précision de positionnement.
Ces composants étant soumis à des contraintes continues et à des mouvements répétés, leur précision dimensionnelle, les propriétés de leurs matériaux et la qualité de leur fabrication ont une influence directe sur les performances à long terme et la répétabilité du robot.
Systèmes de commande des robots : le " cerveau " du robot"
Le simple fait de bouger ne suffit pas à rendre un robot intelligent. Chaque action doit être coordonnée par un système de contrôle, qui fait office d'unité centrale de traitement du robot.
Le contrôleur reçoit les instructions programmées, interprète les données fournies par les capteurs, calcule les trajectoires de mouvement et ajuste en permanence la puissance délivrée par les moteurs afin de garantir la précision des mouvements. Les contrôleurs modernes effectuent ces calculs des milliers de fois par seconde, ce qui permet aux robots de réagir presque instantanément à l'évolution des conditions de fonctionnement.
Un contrôleur de robot classique gère plusieurs fonctions simultanément, notamment :
- Coordination des mouvements de plusieurs axes robotiques.
- Surveillance de la vitesse, de la position et du couple du moteur.
- Communication avec les capteurs et les équipements externes.
- Exécution de séquences de fabrication programmées.
- Détecter les défauts et déclencher des mesures de sécurité.
Loin de se contenter d'exécuter des commandes prédéfinies, les contrôleurs actuels sont également capables d'optimiser les trajectoires, de réduire les temps de cycle et de synchroniser les opérations des robots avec celles d'autres équipements automatisés sur l'ensemble d'une chaîne de production.

Les capteurs : doter les robots de la capacité de perception
Tout comme les êtres humains s'appuient sur la vue, le toucher et l'ouïe pour appréhender leur environnement, les robots s'appuient sur divers capteurs pour recueillir des informations tant sur eux-mêmes que sur l'environnement qui les entoure.
Les différents capteurs ont des fonctions distinctes. Les capteurs de position surveillent les mouvements des articulations, les capteurs de force et de couple détectent les contacts lors des opérations d'assemblage, les systèmes de vision identifient les objets et guident les mouvements des robots, tandis que les capteurs de proximité aident les robots à éviter les collisions et à interagir en toute sécurité avec les équipements ou le personnel à proximité.
Le contrôleur analyse en permanence les données fournies par ces capteurs afin de vérifier si le robot fonctionne comme prévu. Si un composant est légèrement décalé, par exemple, un robot guidé par vision peut automatiquement ajuster ses mouvements avant de terminer l'opération.
Cette capacité à s'adapter aux conditions réelles distingue les robots modernes des machines automatisées traditionnelles, qui reposent souvent sur un positionnement mécanique fixe et un retour d'information limité.
À mesure que la technologie des capteurs ne cesse de progresser, les robots sont de plus en plus capables de s'adapter à des environnements complexes et variables, où les objets peuvent présenter des différences de taille, d'orientation ou d'emplacement.
Programmation des robots et prise de décision
Chaque robot suit un ensemble d'instructions programmées qui définissent la manière dont il doit effectuer des tâches spécifiques. Ces instructions peuvent être créées à l'aide d'une programmation traditionnelle par console d'apprentissage, d'un logiciel de simulation hors ligne, d'environnements de programmation graphiques ou, de plus en plus souvent, d'outils assistés par l'intelligence artificielle.
La programmation ne se limite pas à la simple gestion des mouvements. Elle définit la séquence des opérations, la vitesse de déplacement, l'accélération, les limites de sécurité, le choix des outils, la communication avec les équipements environnants et les réactions face à des événements imprévus.
Ces dernières années, l'intelligence artificielle et l'apprentissage automatique ont encore élargi les capacités de la programmation robotique. Plutôt que de se limiter à des routines prédéfinies, certains systèmes robotiques avancés sont capables de reconnaître des schémas, d'optimiser les opérations répétitives et de s'adapter à des environnements de production changeants grâce aux données collectées pendant leur fonctionnement.
Bien que la prise de décision entièrement autonome reste encore limitée dans de nombreuses applications industrielles, la programmation intelligente permet aux robots de gagner en flexibilité tout en conservant la précision et la fiabilité requises dans le domaine de la fabrication.
Systèmes de sécurité et collaboration homme-robot
À mesure que les robots sont devenus plus rapides, plus puissants et plus performants, la sécurité est devenue un aspect essentiel de la conception des systèmes robotiques.
Les robots industriels traditionnels fonctionnent généralement à l'intérieur de barrières de sécurité qui les isolent des travailleurs humains lorsqu'ils opèrent à grande vitesse. De nombreux dispositifs de sécurité — notamment des systèmes d'arrêt d'urgence, des verrouillages de sécurité, des barrières immatérielles et des scanners de zone — empêchent tout accès accidentel aux zones de travail dangereuses.
À l'inverse, les robots collaboratifs, souvent appelés cobots, sont spécialement conçus pour fonctionner aux côtés des personnes. Ces systèmes intègrent des capteurs de force avancés, un système de surveillance de la vitesse, un dispositif de détection des collisions et des algorithmes de commande intelligents qui leur permettent de s'arrêter ou de réduire la force exercée dès qu'un contact est détecté.
Cette évolution vers une collaboration homme-robot en toute sécurité a considérablement élargi le champ d'application de la robotique dans les secteurs où la flexibilité et l'interaction manuelle restent essentielles.
Quelle que soit l'application, la sécurité n'est plus considérée comme une fonctionnalité supplémentaire : elle fait désormais partie intégrante de la conception des robots modernes et influence à la fois l'architecture matérielle et le développement logiciel dès les premières étapes de l'ingénierie.
Grâce à la collaboration de ces différents systèmes, un robot devient bien plus qu’une simple machine programmable. Il se transforme en une plateforme technique coordonnée, capable de détecter, d’analyser et d’agir avec une rapidité et une précision exceptionnelles. Comprendre cette interaction entre structures mécaniques, systèmes de commande, capteurs et logiciels jette les bases nécessaires pour aborder le chapitre suivant : les composants qui constituent un robot et le rôle que chacun d'entre eux joue dans les performances globales du système.

Principaux composants d'un robot
Bien que les robots varient considérablement en termes de taille, d'apparence et d'application, presque tous les systèmes robotiques sont constitués d'un ensemble commun de composants essentiels qui fonctionnent ensemble pour effectuer des tâches spécifiques. Qu'il s'agisse d'un robot industriel à six axes assemblant des pièces automobiles, d'un robot collaboratif assistant les ouvriers sur une chaîne de production électronique ou d'un robot chirurgical réalisant des interventions mini-invasives, l'architecture sous-jacente repose sur bon nombre des mêmes principes d'ingénierie.
Chaque composant a un rôle bien défini. Certains assurent le soutien structurel, d’autres génèrent le mouvement, tandis que d’autres encore traitent les informations, détectent l’environnement environnant ou interagissent directement avec les pièces à usiner. Les performances d'un robot ne dépendent pas d'un seul composant, mais de l'efficacité avec laquelle ces systèmes fonctionnent ensemble, en tant qu'ensemble intégré.
La compréhension de ces éléments fondamentaux permet de mieux saisir le fonctionnement des robots, les raisons pour lesquelles il existe différentes conceptions de robots, ainsi que l'influence des choix techniques sur les performances, la fiabilité et l'efficacité de la fabrication.
Composants mécaniques
Les composants mécaniques constituent la structure physique d'un robot et forment le cadre qui assure ses mouvements, sa capacité de charge et sa rigidité globale. Ces composants déterminent la conception du robot, sa portée et la précision avec laquelle il peut positionner son effecteur terminal lors de son fonctionnement.
Selon la conception du robot, les structures mécaniques peuvent comprendre les éléments suivants : base, bras, épaule, coude, poignet, maillons, châssis structurels, supports, capots et boîtiers de protection. Ensemble, ces éléments constituent la structure cinématique du robot et déterminent son amplitude de mouvement.
Ces éléments structurels étant soumis à des mouvements, des vibrations et des charges dynamiques permanents, ils doivent offrir un équilibre efficace entre résistance, rigidité, poids et précision dimensionnelle. Les structures légères permettent d'améliorer la vitesse et le rendement énergétique, tandis que les conceptions rigides contribuent à maintenir la précision de positionnement sous des charges importantes.
Le choix des matériaux joue également un rôle important. Les alliages d'aluminium sont largement utilisés pour les robots industriels légers, tandis que les aciers alliés, les aciers inoxydables, les alliages de titane, les composites en fibre de carbone et les plastiques techniques peuvent être choisis en fonction des exigences de l'application, telles que la résistance mécanique, la résistance à la corrosion, la résistance à l'usure ou la réduction du poids.
Derrière chaque structure robotique haute performance se cache une combinaison de conception technique rigoureuse et de fabrication de précision. Des tolérances d'usinage strictes, des interfaces d'assemblage précises et un contrôle dimensionnel constant contribuent tous à garantir la fiabilité des performances du robot tout au long de sa durée de vie.
Composants de transmission
Si la structure mécanique constitue le corps d'un robot, c'est le système d'entraînement qui lui permet de se déplacer.
Les composants d'entraînement transforment l'énergie électrique ou hydraulique en mouvement mécanique contrôlé, permettant ainsi au robot d'accélérer, de décélérer, de pivoter et de se positionner avec une précision remarquable. Un système d'entraînement type se compose de servomoteurs, réducteurs, réducteurs harmoniques, réducteurs planétaires, roulements, arbres, accouplements et mécanismes de transmission travailler ensemble.
Parmi ces composants, les servomoteurs génèrent une puissance de rotation, tandis que les réducteurs de précision augmentent le couple et améliorent la précision de positionnement en réduisant la vitesse de sortie. Les roulements et les arbres assurent un mouvement fluide, minimisent les frottements et maintiennent l'alignement entre les ensembles mobiles.
Les performances du système d'entraînement ont une influence directe sur plusieurs caractéristiques clés d'un robot, notamment :
- Précision de positionnement
- Répétabilité
- Capacité de charge utile
- Fluidité des mouvements
- Efficacité opérationnelle
- Fiabilité à long terme
Les composants d'entraînement étant soumis à des contraintes cycliques continues, ils exigent une précision de fabrication extrêmement élevée et un contrôle qualité rigoureux. Même des écarts dimensionnels minimes peuvent entraîner un jeu, des vibrations ou des erreurs de positionnement qui réduisent les performances globales du robot.

Composants électriques et de commande
Les robots modernes ne se contentent pas de mouvements mécaniques. Chaque mouvement doit être coordonné par un système électronique sophistiqué capable de traiter des informations, de contrôler plusieurs axes et de communiquer avec les équipements environnants.
Ce système comprend généralement les éléments suivants : contrôleurs de robots, servomoteurs, modules de distribution d'énergie, interfaces de communication, codeurs, circuits de sécurité et diverses cartes de commande électroniques.
Le contrôleur fait office d'unité centrale de traitement du robot. Il interprète les instructions programmées, calcule les trajectoires de mouvement, surveille les données renvoyées par les capteurs et ajuste en permanence la puissance des moteurs afin de garantir la précision des mouvements.
Les composants électroniques permettent également la communication entre le robot et des dispositifs externes tels que les automates programmables (PLC), les systèmes de vision industrielle, les convoyeurs, les équipements d'inspection automatisés et les systèmes de gestion d'usine.
À mesure que les environnements de production deviennent de plus en plus connectés grâce aux technologies de l'Industrie 4.0, le rôle des systèmes électriques et de contrôle ne se limite plus au simple contrôle de mouvement, mais s'étend à l'échange intelligent de données et à l'optimisation de la production en temps réel.
Capteurs et systèmes de vision
Pour fonctionner en toute sécurité et avec précision, les robots doivent être capables de comprendre à la fois leur propre état et l'environnement qui les entoure. Cette capacité est rendue possible grâce à un large éventail de technologies de détection.
Les capteurs de position surveillent en permanence la position des articulations, tandis que les capteurs de force et de couple fournissent des informations en temps réel lors des opérations d'assemblage, de polissage ou de collaboration. Les systèmes de vision équipés de caméras industrielles permettent aux robots d'identifier des objets, de contrôler la qualité des produits, de reconnaître l'orientation des pièces et de guider leurs mouvements avec une grande précision.
D'autres technologies de détection — notamment les scanners laser, les capteurs de proximité, les capteurs à ultrasons et les unités de mesure inertielle (IMU) — permettent aux robots de se déplacer dans des environnements complexes, d'éviter les collisions et d'interagir de manière plus intelligente avec les personnes et les équipements.
Plutôt que de fonctionner de manière indépendante, ces capteurs collaborent pour créer une boucle de rétroaction continue. Les informations recueillies pendant le fonctionnement sont transmises au contrôleur, qui ajuste immédiatement les mouvements du robot chaque fois que cela s'avère nécessaire.
Cette capacité à percevoir les changements de conditions et à y réagir est l'une des caractéristiques déterminantes qui distinguent les systèmes robotiques modernes de l'automatisation fixe traditionnelle.
Effecteurs finaux
L'effecteur terminal est le composant qui permet à un robot d'interagir directement avec le monde extérieur. Fixé à l'extrémité du bras du robot, il exécute la tâche proprement dite confiée au robot.
Contrairement à de nombreux autres composants robotiques, les effecteurs finaux varient considérablement en fonction de l'application visée. Un robot de soudage nécessite une torche de soudage, tandis qu'un robot d'entrepôt peut utiliser une pince à vide pour manipuler des cartons. Les robots médicaux utilisent des instruments chirurgicaux hautement spécialisés, tandis que la fabrication de semi-conducteurs nécessite souvent des outils de manipulation ultra-propres et compatibles avec le vide.
Parmi les exemples courants, on peut citer :
- Pinces mécaniques
- Pinces à vide
- Pinces magnétiques
- Torches de soudage
- Buses de distribution
- Outils de vissage
- Outils de coupe
- Têtes de polissage
- Sondes d'inspection
Comme l'effecteur terminal est en contact direct avec la pièce à usiner, sa conception détermine souvent les fonctionnalités globales du robot. De nombreux systèmes robotiques peuvent effectuer des tâches totalement différentes simplement en changeant d'effecteur terminal, sans modifier le reste du robot.
Comment ces composants fonctionnent ensemble
Bien que chaque composant remplisse une fonction spécifique, un robot ne peut exploiter pleinement ses capacités que lorsque tous ses sous-systèmes fonctionnent en parfaite harmonie.
Une opération robotique type commence lorsque le contrôleur reçoit une instruction programmée. Des capteurs recueillent des informations sur le robot et son environnement, ce qui permet au contrôleur de calculer le mouvement requis. Le système d'entraînement actionne ensuite les articulations mécaniques, positionnant le robot avec précision tandis que les composants structurels maintiennent la rigidité tout au long du mouvement. Enfin, l'effecteur terminal exécute la tâche qui lui a été assignée, qu'il s'agisse de saisir, de souder, d'assembler, d'inspecter ou de traiter une pièce.
Toute cette séquence se déroule souvent en quelques fractions de seconde et se répète des milliers, voire des millions de fois au cours de la durée de vie opérationnelle du robot.
La fiabilité de ce processus dépend non seulement de logiciels de pointe, mais aussi de la qualité technique de chaque composant physique. Des interfaces usinées avec précision, des matériaux soigneusement sélectionnés, un assemblage minutieux et des contrôles qualité rigoureux contribuent tous à garantir des performances constantes du robot, même dans des conditions d'exploitation exigeantes.
C'est pourquoi la compréhension des composants robotiques est essentielle non seulement pour les ingénieurs en robotique, mais aussi pour les fabricants impliqués dans la production des pièces de précision qui permettent aux systèmes robotiques modernes de fonctionner efficacement.
Lire la suite : Nous aborderons en détail les différents composants mentionnés ci-dessus — notamment les structures mécaniques, les systèmes d'entraînement, les capteurs, les contrôleurs et les effecteurs finaux — dans notre guide spécial intitulé “Zoom sur les composants d'un robot.“

Types de robots
Les robots sont conçus pour accomplir une gamme incroyablement variée de tâches, allant de l'assemblage automobile à l'assistance aux chirurgiens, en passant par la livraison de colis et l'exploration de planètes lointaines. Comme aucun robot ne peut à lui seul effectuer efficacement tous les types de tâches, les ingénieurs ont mis au point de nombreux systèmes robotiques optimisés pour différents environnements, charges utiles, exigences de mouvement et niveaux d'autonomie.
Il n'existe pas de méthode de classification des robots faisant l'unanimité. Dans la pratique, les robots sont généralement classés selon leur structure mécanique, leur utilisation, leur mobilité, leur environnement d'exploitation ou leur niveau d'interaction avec l'humain. La compréhension de ces classifications aide les ingénieurs à choisir la solution robotique la plus adaptée, tout en leur permettant de mieux comprendre pourquoi différents robots utilisent des composants, des matériaux et des méthodes de fabrication différents.
Bien que chaque catégorie réponde à des besoins spécifiques, elles partagent toutes le même objectif technique : pour accomplir des tâches spécifiques en toute sécurité, avec précision et efficacité.
Robots industriels
Les robots industriels constituent le type de robot le plus connu et sont devenus un pilier de l'industrie manufacturière moderne. Conçus pour allier rapidité, précision et fonctionnement en continu, ces robots sont couramment utilisés dans les usines automobiles, les usines d'assemblage électronique, les ateliers de métallurgie, les sites de fabrication de semi-conducteurs et d'innombrables autres environnements de production.
La plupart des robots industriels sont équipés de bras articulés multiaxiaux capables d'effectuer des opérations répétitives avec une répétabilité exceptionnelle. Parmi leurs applications typiques, on peut citer le soudage, l'usinage, l'assemblage, la manutention, la palettisation, la peinture, l'inspection et le conditionnement.
Pour faire face à des calendriers de production exigeants, les robots industriels s'appuient sur des composants structurels rigides, des systèmes d'entraînement de précision et des matériaux durables capables de conserver leur précision pendant des millions de cycles de fonctionnement. Les alliages d'aluminium à haute résistance, les aciers alliés, les roulements de précision, les réducteurs harmoniques et les carters usinés avec précision sont couramment utilisés pour obtenir la rigidité et la fiabilité requises dans le domaine de l'automatisation industrielle.
Alors que le secteur manufacturier continue d'adopter des systèmes de production plus intelligents, les robots industriels restent l'une des technologies les plus importantes pour soutenir la productivité et la qualité des produits.
Robots collaboratifs (Cobots)
Contrairement aux robots industriels traditionnels, qui fonctionnent généralement à l'intérieur de cellules de sécurité, les robots collaboratifs — communément appelés « cobots » — sont conçus pour travailler directement aux côtés des opérateurs humains.
Les cobots sont équipés de technologies de détection de pointe, de systèmes de surveillance de la force et d'algorithmes de commande intelligents qui leur permettent de détecter tout contact, de limiter la force d'actionnement et de réagir en toute sécurité lorsque des personnes pénètrent dans leur espace de travail.
Leur taille relativement compacte, leur programmation simplifiée et leur flexibilité de déploiement les rendent particulièrement intéressants pour la fabrication en petites séries, l'automatisation des laboratoires, l'assemblage électronique, l'alimentation des machines et le contrôle qualité.
Bien que les cobots transportent généralement des charges plus légères et fonctionnent à des vitesses inférieures à celles des robots industriels classiques, ils offrent des avantages considérables dans les environnements où la flexibilité et la collaboration avec l'humain sont essentielles.
La popularité croissante des cobots a également entraîné une hausse de la demande en composants structurels légers, en systèmes d'entraînement compacts et en pièces usinées de haute précision, qui garantissent un fonctionnement sûr et réactif.

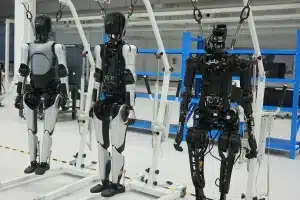
Robots humanoïdes
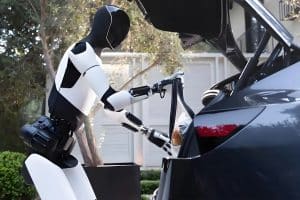
Les robots humanoïdes sont conçus pour reproduire la structure et les mouvements du corps humain. Plutôt que d'optimiser leurs performances pour une seule tâche industrielle, ces robots ont pour objectif d'évoluer dans des environnements initialement conçus pour les humains.
Un robot humanoïde classique comprend une tête, un torse, des bras, des mains, des jambes et de nombreuses articulations qui imitent fidèlement les mouvements humains. Les systèmes humanoïdes de pointe intègrent la vision artificielle, la détection de force, l'intelligence artificielle et un système sophistiqué de contrôle de l'équilibre, ce qui leur permet d'évoluer dans des environnements complexes et d'interagir naturellement avec les humains.
Comme ils nécessitent un nombre bien plus important d'articulations mobiles que les robots industriels classiques, les robots humanoïdes posent des défis techniques uniques. Les concepteurs doivent trouver un équilibre délicat entre résistance, poids, efficacité énergétique et précision tout en garantissant des mouvements fluides et coordonnés sur des dizaines d'axes indépendants.
Cela a accéléré le développement de matériaux légers, d'actionneurs compacts, de systèmes de transmission de précision et de composants structurels hautement intégrés. En conséquence, la robotique humanoïde est devenue l'un des domaines de l'ingénierie de précision et de la fabrication de pointe qui connaît la croissance la plus rapide.
Robots mobiles
Contrairement aux bras robotiques fixes, les robots mobiles sont conçus pour se déplacer librement dans leur environnement tout en effectuant les tâches qui leur sont confiées.
Certains robots mobiles suivent des itinéraires prédéfinis, tandis que d'autres se déplacent de manière dynamique à l'aide de caméras, de LiDAR, du GPS ou de technologies de localisation et de cartographie simultanées (SLAM). Ces robots sont largement utilisés dans les entrepôts, les hôpitaux, les sites de production, les aéroports et les exploitations agricoles.
Parmi les catégories les plus courantes, on peut citer :
- Véhicules à guidage automatique (AGV),qui se déplacent selon des trajectoires fixes à l'aide de bandes magnétiques, de repères ou de systèmes de guidage prédéfinis.
- Robots mobiles autonomes (AMR),qui planifient leurs itinéraires de manière autonome, évitent les obstacles et s’adaptent en temps réel à des environnements changeants.
À mesure que la logistique et l'automatisation des entrepôts ne cessent de se développer, les robots mobiles jouent un rôle de plus en plus important dans l'amélioration de l'efficacité opérationnelle et la réduction de la manutention manuelle.

Robots médicaux
La robotique médicale a révolutionné de nombreux domaines des soins de santé modernes en permettant une plus grande précision, une plus grande cohérence et un meilleur contrôle lors d'interventions médicales complexes.
Les robots chirurgicaux assistent les médecins lors d'interventions mini-invasives, les robots de rééducation favorisent le rétablissement des patients, les systèmes d'automatisation des laboratoires traitent de grands volumes d'échantillons diagnostiques et les robots de pharmacie améliorent la gestion des médicaments.
Par rapport à de nombreuses applications industrielles, les robots médicaux sont souvent soumis à des exigences bien plus strictes en matière de propreté, de biocompatibilité, de précision et de fiabilité. Leurs composants peuvent être fabriqués à partir d’aciers inoxydables résistants à la corrosion, d’alliages de titane ou de plastiques techniques capables de supporter des stérilisations répétées sans que leurs performances s’en trouvent altérées.
La demande croissante en équipements médicaux de précision continue de stimuler l'innovation tant dans le domaine de l'ingénierie robotique que dans celui de la fabrication de composants de haute précision.
Robots de service et robots spécialisés
Au-delà des usines et des hôpitaux, les robots effectuent désormais des tâches dans un éventail de secteurs de plus en plus variés.
Les robots de service viennent en aide aux clients dans les hôtels, les restaurants, les magasins et les établissements publics. Les robots agricoles surveillent l'état des cultures et automatisent la récolte. Les robots d'inspection interviennent à l'intérieur des canalisations, sur les plateformes offshore et dans des environnements industriels dangereux où l'accès est difficile ou risqué pour les humains.
Parmi les autres systèmes robotiques spécialisés, on peut citer les robots sous-marins destinés à l'exploration marine, les robots spatiaux destinés aux missions extraterrestres, les robots éducatifs destinés à l'enseignement des sciences, des technologies, de l'ingénierie et des mathématiques (STEM), ainsi que les robots de défense conçus pour les opérations à haut risque.
Chaque application présente des défis techniques spécifiques, qui nécessitent des combinaisons sur mesure de conception mécanique, de technologies de détection, de systèmes de mobilité et de protection de l'environnement.
Plutôt que de s'appuyer sur un modèle unique et universel, la robotique continue d'évoluer grâce à des solutions hautement spécialisées, adaptées à des besoins opérationnels spécifiques.
Lire la suite : Ce chapitre ne donne qu'un aperçu général de la classification des robots. Pour une analyse approfondie des différents types de robots, veuillez consulter notre guide dédié, *Guide détaillé des différents types de robots*, qui propose une comparaison exhaustive de leurs structures, de leurs caractéristiques de performance, de leurs cas d'utilisation et des aspects techniques à prendre en compte lors de la conception.

Applications de la robotique
Les robots ont largement dépassé leur rôle initial dans l'automatisation industrielle. Aujourd'hui, ils sont utilisés dans un large éventail de secteurs où la précision, la régularité, l'efficacité et la sécurité sont essentielles. De la fabrication d'automobiles et d'équipements pour semi-conducteurs à l'assistance aux chirurgiens, en passant par le transport de marchandises dans des entrepôts intelligents, les systèmes robotiques sont devenus des outils indispensables pour relever des défis techniques et opérationnels complexes.
Bien que chaque secteur d'activité ait des besoins qui lui sont propres, les raisons qui poussent à adopter la robotique sont étonnamment similaires. Les robots contribuent à améliorer la qualité des produits, à réduire les tâches manuelles répétitives, à augmenter la capacité de production, à renforcer la sécurité au travail et à effectuer des tâches qui seraient autrement difficiles, dangereuses, voire impossibles à réaliser de manière constante par des êtres humains.
À mesure que la technologie robotique continue de progresser, ses applications se multiplient rapidement. Les avancées en matière d'intelligence artificielle, de vision artificielle, de technologies de détection et de fabrication de précision ont permis aux robots de dépasser le cadre des tâches de production répétitives pour s'imposer dans des environnements exigeant davantage de flexibilité, d'adaptabilité et de prise de décision intelligente.
Les secteurs suivants comptent parmi les domaines d'application les plus importants de la robotique moderne.
Fabrication et automatisation industrielle
L'industrie manufacturière reste le domaine d'application le plus important et le plus abouti de la robotique. Depuis des décennies, les robots industriels aident les fabricants à améliorer leur productivité tout en garantissant les niveaux élevés de régularité requis pour la production à grande échelle.
Les robots sont couramment utilisés pour des opérations telles que le soudage, l'usinage, l'assemblage, la manutention, la palettisation, la peinture, le conditionnement, la distribution et le contrôle qualité. Ces tâches impliquent souvent des mouvements répétitifs effectués des milliers de fois par jour, ce qui les rend particulièrement adaptées à l'automatisation.
L'un des principaux avantages de la fabrication robotisée est répétabilité. Un robot correctement programmé peut effectuer la même opération avec une précision constante tout au long de longs cycles de production, ce qui contribue à réduire les variations entre les produits et à améliorer la qualité globale.
Les robots industriels modernes jouent également un rôle important dans les environnements de production flexibles. En modifiant les programmes logiciels, l'outillage ou les effecteurs finaux, un même système robotique peut souvent prendre en charge plusieurs produits ou processus de production sans nécessiter de modifications mécaniques importantes.
À mesure que les industries continuent d'adopter les technologies de fabrication intelligente et de l'Industrie 4.0, la robotique s'intègre de plus en plus aux systèmes de production numériques, permettant ainsi une surveillance en temps réel, une maintenance prédictive et une optimisation automatisée des processus.
Santé et robotique médicale
Le secteur de la santé est devenu l'un des domaines de la robotique qui connaît la croissance la plus rapide, sous l'impulsion d'une demande croissante en matière de précision, de cohérence et de procédures médicales peu invasives.
Les robots chirurgicaux permettent aux médecins de réaliser des interventions très complexes avec une dextérité accrue, une meilleure visualisation et un contrôle plus précis que les techniques traditionnelles. Les robots de rééducation aident les patients à se remettre de blessures ou de troubles neurologiques, tandis que les systèmes d'automatisation des laboratoires améliorent la rapidité et la précision des examens diagnostiques.
La robotique contribue également à la fabrication de produits pharmaceutiques, à la logistique hospitalière et à l'imagerie médicale en réduisant les tâches manuelles répétitives et en améliorant l'efficacité opérationnelle.
Les applications médicales impliquant souvent une interaction directe avec les patients, les robots médicaux doivent répondre à des exigences extrêmement strictes en matière de précision, de propreté, de fiabilité et de biocompatibilité. Ces exigences ont stimulé l'innovation dans le domaine des systèmes mécaniques compacts, des composants structurels légers et des technologies de fabrication de haute précision.
Fabrication de semi-conducteurs et de composants électroniques
Peu de secteurs exigent un niveau de précision aussi élevé que celui de la fabrication de semi-conducteurs et de composants électroniques. Les composants sont souvent mesurés en microns, et même une contamination minime ou une erreur de positionnement minime peut nuire à la qualité du produit.
Les systèmes robotiques jouent un rôle essentiel dans la manipulation des plaquettes, le conditionnement des puces, l'inspection optique automatisée, le transfert de matériaux en salle blanche et l'assemblage de précision. Leur capacité à effectuer des mouvements hautement répétitifs avec une précision exceptionnelle les rend indispensables dans la production moderne de semi-conducteurs.
La fabrication de produits électroniques s'appuie également fortement sur la robotique pour des opérations telles que l'assemblage de cartes de circuits imprimés (PCB), le placement de composants, le soudage, la distribution de produits et le contrôle qualité.
De nombreux systèmes robotiques utilisés dans ces environnements intègrent des composants structurels légers, des mécanismes de guidage de précision, des pièces compatibles avec le vide et des systèmes avancés de contrôle de mouvement afin de répondre aux exigences strictes de la fabrication en salle blanche.
Entreposage et logistique
La croissance rapide du commerce électronique et des chaînes d'approvisionnement mondiales a transformé les entrepôts en centres de distribution hautement automatisés, où la robotique joue un rôle de plus en plus important.
Les robots mobiles autonomes (AMR) et les véhicules à guidage automatique (AGV) assurent le transport des marchandises dans les entrepôts, tandis que des bras robotisés se chargent des opérations de préparation de commandes, de tri, de palettisation et d'emballage.
La vision industrielle permet aux robots d'identifier des produits de formes et d'orientations variées, tandis que les systèmes de navigation intelligents permettent aux robots mobiles d'optimiser leurs itinéraires et d'éviter les obstacles sans intervention humaine.
La robotique d'entrepôt permet d'accélérer le traitement des commandes, de réduire les opérations manuelles, d'optimiser l'efficacité du stockage et d'assurer un fonctionnement 24 heures sur 24 dans les sites qui traitent des milliers de produits chaque jour.

Automobile et transports
L'industrie automobile est à l'avant-garde de la robotique industrielle depuis plus d'un demi-siècle et reste l'un des principaux utilisateurs de l'automatisation robotisée.
La construction automobile implique des milliers de processus hautement répétitifs, dont beaucoup exigent une précision et une régularité exceptionnelles. Les robots sont largement utilisés pour le soudage de la carrosserie, la peinture, l'application d'adhésifs, l'assemblage, la manutention, l'alimentation des machines et le contrôle qualité final.
À mesure que les véhicules électriques continuent de gagner des parts de marché, la robotique prend également une importance croissante dans la fabrication des batteries, l'assemblage de modules de précision et les processus de test automatisés.
L'environnement de production exigeant de l'industrie automobile a favorisé des améliorations continues en matière de durabilité des robots, de capacité de charge utile, de précision de positionnement et d'efficacité de fabrication.
Aérospatiale et ingénierie de haute précision
La fabrication aérospatiale présente des défis particuliers en raison de la taille, de la complexité et des exigences de performance des composants des aéronefs et des engins spatiaux.
Les robots interviennent dans le perçage, la fixation, le traitement des matériaux composites, l'inspection, la finition de surface et l'assemblage de précision de grands éléments structurels pour lesquels la précision est essentielle.
Les composants aérospatiaux étant souvent fabriqués à partir d'alliages d'aluminium légers, d'alliages de titane, de superalliages à base de nickel et de matériaux composites de pointe, les systèmes robotiques sont fréquemment associés à des technologies d'usinage et d'inspection hautement spécialisées.
L'association de la robotique et de la fabrication de précision permet d'améliorer la régularité tout en réduisant les délais de production des assemblages aérospatiaux complexes.
Alimentation, agriculture et industries de consommation
La robotique s'est rapidement développée dans des secteurs qui reposaient traditionnellement sur le travail manuel.
Les industriels agroalimentaires utilisent des systèmes robotisés pour le conditionnement, le tri, la palettisation et le contrôle qualité, tout en respectant des normes d'hygiène strictes. Les robots agricoles interviennent dans les opérations de plantation, de récolte, de suivi des cultures et de pulvérisation de précision, contribuant ainsi à améliorer l'efficacité tout en réduisant la consommation de ressources.
Les fabricants de biens de consommation s'appuient de plus en plus sur la robotique pour automatiser les opérations d'assemblage, d'emballage, d'étiquetage et de logistique, ce qui permet aux systèmes de production de s'adapter plus rapidement à l'évolution de la demande du marché.
C'est sa capacité à allier rapidité, précision et qualité constante qui a fait de la robotique une technologie incontournable dans ces secteurs à fort volume de production.

Recherche, enseignement et applications émergentes
Au-delà de la production industrielle, la robotique continue de stimuler l'innovation au sein des instituts de recherche, des universités et des secteurs technologiques émergents.
Les robots éducatifs constituent des supports pratiques pour l'enseignement de la programmation, de l'électronique et de l'ingénierie mécanique. Les robots de recherche contribuent au développement de l'intelligence artificielle, de la navigation autonome, de l'interaction homme-robot et des technologies de détection avancées.
Des systèmes robotiques spécialisés sont également en cours de développement pour l'exploration des grands fonds marins, les interventions en cas de catastrophe, l'inspection des infrastructures, la maintenance des installations d'énergies renouvelables et l'exploration planétaire, dans des zones où l'accès humain est difficile, coûteux ou dangereux.
Bon nombre des technologies mises au point dans ces environnements de recherche finissent par être intégrées à la robotique industrielle, ce qui accélère l'innovation dans l'ensemble du secteur de l'automatisation.
La robotique poursuit son expansion dans tous les secteurs d'activité
Les applications de la robotique ne cessent de se développer à mesure que les nouvelles technologies améliorent les capacités des robots et réduisent les coûts de mise en œuvre. Les tâches qui nécessitaient autrefois des systèmes d'automatisation dédiés peuvent désormais être de plus en plus souvent réalisées par des plateformes robotiques flexibles, capables de s'adapter à l'évolution des besoins de production.
Quel que soit le secteur d'activité, la réussite des systèmes robotiques repose sur les mêmes principes d'ingénierie : des structures mécaniques bien conçues, des systèmes d'entraînement fiables, des technologies de commande intelligentes, des composants fabriqués avec précision et des normes de qualité rigoureuses. Même si les applications finales peuvent varier, les principes d'ingénierie sous-jacents restent remarquablement cohérents.
À mesure que la robotique gagne en intelligence, en connectivité et en accessibilité, son rôle ne cessera de s'étendre à de nouveaux secteurs et à de nouvelles applications qui commencent tout juste à voir le jour aujourd'hui.
Lire la suite : Chaque secteur d'activité présente des défis techniques et des exigences de fabrication qui lui sont propres. Consultez notre guide dédié aux applications de la robotique pour découvrir comment la robotique transforme des secteurs tels que l'industrie manufacturière, les dispositifs médicaux, les équipements pour semi-conducteurs, l'automatisation des entrepôts, l'aérospatiale, l'automobile et bien d'autres secteurs encore, ainsi que les composants de précision et les technologies de fabrication qui les sous-tendent.

Comment les robots sont-ils conçus et fabriqués ?
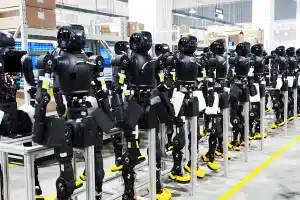
Tout robot commence par un concept d'ingénierie avant de devenir une machine pleinement fonctionnelle. Si le produit fini peut donner l'impression d'être un système unique et intégré, son développement est le fruit d'un processus soigneusement planifié qui implique conception mécanique, électronique, développement logiciel, choix des matériaux, fabrication de précision, assemblage, essais et contrôle qualité.
Qu'il s'agisse de développer un simple robot collaboratif ou une plateforme humanoïde hautement sophistiquée, les ingénieurs doivent trouver le juste équilibre entre de nombreux facteurs tout au long du processus de conception et de fabrication. La résistance structurelle, le poids, la précision, la fiabilité, la facilité de fabrication, le coût et la durabilité influencent tous la manière dont un robot est conçu et, en fin de compte, construit.
Contrairement à de nombreux produits grand public, les robots sont composés de centaines, voire de milliers, de composants individuels qui doivent fonctionner ensemble avec une précision exceptionnelle. Même de légers écarts dimensionnels ou de simples erreurs d'assemblage peuvent affecter la précision des mouvements, la répétabilité, les caractéristiques vibratoires et la fiabilité à long terme.
C'est pourquoi la fabrication de robots ne se résume pas à la simple production de pièces. Il s'agit d'un processus d'ingénierie pluridisciplinaire qui allie le développement de produits à des technologies de fabrication de pointe afin de garantir que chaque composant fonctionne comme prévu.
Conception et ingénierie robotique
Le développement d'un robot commence généralement par la définition de son application prévue. Les ingénieurs déterminent tout d'abord les tâches que le robot devra effectuer, l'environnement dans lequel il évoluera, la charge utile requise, sa portée, sa vitesse, sa précision de positionnement et sa durée de vie prévue.
Ces exigences influencent tous les aspects de l'architecture du robot, de la conception structurelle globale au choix des actionneurs, des systèmes de transmission, des capteurs, des contrôleurs et des effecteurs finaux.
On utilise ensuite des logiciels de conception assistée par ordinateur (CAO) pour créer des modèles tridimensionnels détaillés des composants individuels et des ensembles complets. Les ingénieurs évaluent la résistance structurelle, la mobilité des articulations, l'accessibilité et l'intégration des composants avant la fabrication des prototypes physiques.
Les outils de simulation jouent également un rôle de plus en plus important à ce stade. Les modèles numériques permettent aux ingénieurs de vérifier les trajectoires de mouvement, d'identifier les interférences potentielles entre les pièces mobiles, d'estimer les charges structurelles et d'optimiser les performances des robots avant le début de la fabrication.
En résolvant les problèmes de conception dès les premières phases du développement, les équipes d'ingénierie peuvent réduire les cycles de refonte, raccourcir les délais de développement des produits et améliorer l'efficacité de la fabrication.
Sélection des matériaux
Le choix des matériaux appropriés constitue l'une des décisions techniques les plus importantes dans le développement d'un robot. Chaque composant étant soumis à des charges mécaniques et à des conditions de fonctionnement différentes, le choix des matériaux doit donc résulter d'un compromis entre résistance mécanique, poids, résistance à l'usure, résistance à la corrosion, stabilité thermique et coût de fabrication.
Les composants structurels tels que les bras de robot, les châssis et les carters privilégient souvent la légèreté sans pour autant sacrifier la rigidité. Les alliages d’aluminium sont couramment utilisés car ils offrent un excellent équilibre entre résistance, usinabilité et réduction du poids. Les composants soumis à des charges élevées peuvent nécessiter l'utilisation d'aciers alliés ou d'aciers inoxydables afin d'améliorer leur durabilité et leur résistance à la fatigue, tandis que les alliages de titane sont de plus en plus utilisés dans les systèmes robotiques haute performance où la résistance et la légèreté sont toutes deux essentielles.
Les plastiques techniques jouent également un rôle important dans la robotique moderne. Des matériaux tels que le POM, le PEEK, le PTFE et le nylon sont fréquemment utilisés pour la fabrication de bagues, de composants coulissants, de systèmes de gestion des câbles et de pièces fonctionnelles légères, car ils offrent un faible coefficient de frottement, une bonne résistance à l'usure et une isolation électrique.
Le choix des matériaux est étroitement lié aux méthodes de fabrication. La géométrie d'un composant, les tolérances requises, le volume de production et l'état de surface sont autant de facteurs qui déterminent quels matériaux sont adaptés à une application donnée et comment ils doivent être traités.
Alors que les systèmes robotiques ne cessent de gagner en légèreté, en rapidité et en efficacité énergétique, l'ingénierie des matériaux reste un facteur clé de la performance et de la fiabilité à long terme.

Développement de prototypes
Avant d'entrer en production de série, la plupart des systèmes robotiques font l'objet de plusieurs cycles de prototypage afin de valider à la fois leur conception et leur processus de fabrication.
Le développement de prototypes permet aux ingénieurs de vérifier l'adéquation des composants, la précision de l'assemblage, les performances de mouvement, la résistance structurelle, le comportement thermique et l'intégration du système dans des conditions réelles d'exploitation. Il offre également de précieuses occasions d'identifier les défis liés à la fabrication avant que l'outillage de production et les chaînes d'approvisionnement ne soient finalisés.
En fonction du stade de conception, les composants des prototypes peuvent être fabriqués à l'aide de Usinage CNC, la fabrication additive, la tôlerie ou d'autres technologies de fabrication rapide. Ces méthodes permettent aux équipes d'ingénieurs d'évaluer différentes options de conception, d'optimiser les procédures d'assemblage et de mettre en œuvre rapidement des améliorations sans s'engager dans des volumes de production importants.
Dans le cas des systèmes robotiques complexes, plusieurs itérations de prototypes sont souvent nécessaires avant d'atteindre l'équilibre souhaité entre performances, facilité de fabrication et coût.
Cette approche itérative réduit considérablement les risques liés au développement tout en contribuant à garantir que la conception finale du produit réponde à la fois aux exigences techniques et commerciales.
Capacités de fabrication pour le prototypage
Afin de garantir une mise en œuvre rapide et fiable développement de prototypes, nous proposons des capacités de fabrication intégrées, notamment l'usinage CNC, la tôlerie et l'impression 3D. Ces procédés permettent des itérations rapides, une validation précise et une transition efficace du prototype à la production.
Pour en savoir plus sur nos solutions de fabrication :
Services d'usinage CNC →
Services de tôlerie →
Services d'impression 3D →
Technologies de fabrication de précision
Une fois la conception validée, la production passe à la fabrication des différents composants qui formeront à terme le système robotique complet.
Les robots reposant sur des mouvements précis et un positionnement exact, de nombreux composants structurels et de transmission doivent respecter des tolérances dimensionnelles extrêmement strictes et présenter une qualité de fabrication constante. Le choix du procédé de fabrication dépend de facteurs tels que la géométrie des composants, les propriétés des matériaux, les exigences fonctionnelles et le volume de production.
Parmi les technologies de fabrication couramment utilisées pour les composants robotiques, on peut citer :
- Usinage CNCpour les pièces structurelles de haute précision, les boîtiers, les supports, les raccords, les arbres et les composants mécaniques sur mesure.
- Tournage CNCpour les pièces en rotation telles que les arbres, les bagues, les entretoises et les logements de roulements.
- Rectification de précisionpour obtenir des tolérances serrées et des états de surface exceptionnels sur les surfaces fonctionnelles critiques.
- Usinage par électroérosion (EDM)pour la réalisation de détails internes complexes et de géométries difficiles à usiner.
- Fabrication de pièces en tôlepour les capots, les boîtiers, les panneaux de montage et les ensembles structurels légers.
- Impression 3D sur métal et polymèrepour le prototypage rapide, les conceptions légères et la production en petites séries.
- Assemblage et opérations de finitionpour assembler des composants individuels en sous-ensembles mécaniques complets.
Chaque processus contribue à différents aspects des performances du robot. Une grande précision d'usinage améliore la précision de positionnement, des états de surface soigneusement contrôlés réduisent les frottements et l'usure, tandis qu'une qualité dimensionnelle constante contribue à garantir un assemblage sans heurts et un fonctionnement fiable tout au long de la durée de vie du robot.

Assemblage et intégration de systèmes
La fabrication des différents composants ne constitue qu'une étape de la production d'un robot. L'étape suivante consiste à assembler ces composants pour former un système robotique entièrement fonctionnel.
Les ensembles mécaniques sont intégrés à des actionneurs, des réducteurs, des contrôleurs, des capteurs, des câblages électriques, des systèmes de communication et des effecteurs finaux, conformément à des spécifications techniques détaillées.
Lors du montage, les ingénieurs vérifient les points d'alignement critiques, les réglages de précharge, le cheminement des câbles, le couple de serrage et les interfaces entre les composants afin de s'assurer que le robot fonctionne conformément à sa conception. Même de légers écarts de montage peuvent avoir une incidence sur la fluidité des mouvements, la précision de positionnement et la durabilité à long terme.
À mesure que les systèmes robotiques gagnent en complexité, l'assemblage est passé d'un processus purement mécanique à une activité d'intégration multidisciplinaire faisant appel à l'ingénierie mécanique, à l'ingénierie électrique, à la configuration logicielle et à l'étalonnage des systèmes.
Une intégration réussie garantit que chaque sous-système communique efficacement et fonctionne de manière fiable, comme s'il s'agissait d'une machine unique.
Tests et assurance qualité
Avant qu'un robot ne soit mis sur le marché, il doit faire l'objet de tests approfondis visant à vérifier qu'il répond bien à ses spécifications techniques et à ses objectifs de performance.
Les contrôles mécaniques permettent de vérifier que les cotes critiques et les interfaces d'assemblage sont conformes aux plans techniques, tandis que les essais fonctionnels évaluent la précision des mouvements, la répétabilité, les performances en charge utile, la durée du cycle et la stabilité du système.
Les systèmes électriques, les fonctions de sécurité, les interfaces de communication et le comportement des logiciels sont également validés dans diverses conditions de fonctionnement. En fonction de l'application, les robots peuvent être soumis à des essais d'endurance, à des essais environnementaux, à des analyses de vibrations ou à des vérifications de performances spécifiques à l'application.
L'assurance qualité ne se limite pas au robot fini lui-même. Les composants individuels nécessitent souvent un contrôle dimensionnel, une vérification des matériaux et un contrôle des processus tout au long de la fabrication, afin de garantir une qualité constante du produit, du prototype à la production à grande échelle.
Des tests approfondis permettent non seulement d'identifier les problèmes potentiels avant le déploiement, mais aussi de garantir que le système robotique pourra fonctionner de manière sûre et fiable tout au long de sa durée de vie prévue.

Du concept d'ingénierie à la machine intelligente
La conception et la fabrication d'un robot constituent un processus d'ingénierie hautement collaboratif qui rassemble l'expertise de plusieurs disciplines. Les concepteurs en mécanique, les ingénieurs en électronique, les développeurs de logiciels, les spécialistes de la fabrication et les ingénieurs qualité contribuent tous à transformer un concept initial en un système robotique fiable.
Chaque étape — depuis la conception initiale et le choix des matériaux jusqu’à usinage de précision, l'assemblage et la validation finale — jouent un rôle important dans la détermination des performances globales du robot. La réussite dépend non seulement d'une ingénierie innovante, mais aussi de la capacité à fabriquer des composants complexes avec une précision et une régularité exceptionnelles.
À mesure que les robots gagnent en intelligence et en sophistication mécanique, la relation entre conception technique et fabrication de précision ne cesse de se renforcer. Les progrès réalisés dans les domaines des matériaux, des technologies d'usinage, de la fabrication additive et du contrôle qualité permettent à la nouvelle génération de systèmes robotiques d'être plus légers, plus précis et plus performants que jamais.
Lire la suite : Ce chapitre présente une vue d'ensemble du processus de développement d'un robot. Pour une analyse plus approfondie de conception en vue de la fabrication (DFM), prototypage, usinage CNC, rectification de précision, impression 3D, tôlerie, finition de surface, contrôle qualité et passage du prototype à la production, Découvrez notre section dédiée Guide de fabrication de robots, où chaque étape est expliquée de manière plus détaillée d'un point de vue technique.

L'avenir de la robotique
La robotique a évolué, passant de simples machines programmables à des systèmes intelligents capables de percevoir leur environnement, d'apprendre à partir de données et de travailler aux côtés des humains. À mesure que les progrès en matière d'intelligence artificielle, de technologies de détection, de science des matériaux et de fabrication de précision continuent de s'accélérer, les robots deviennent plus performants, plus adaptables et de plus en plus intégrés dans la vie quotidienne.
L'avenir de la robotique ne repose pas sur une seule avancée majeure. Il sera plutôt façonné par la convergence continue de multiples disciplines d'ingénierie qui permettent aux robots de fonctionner avec davantage d'intelligence, d'efficacité et d'autonomie. Si l'automatisation industrielle restera un moteur majeur de l'innovation, les robots de demain devraient s'étendre à de nombreux nouveaux environnements où la flexibilité, la collaboration et la prise de décision en temps réel sont essentielles.
La compréhension de ces nouvelles tendances aide les ingénieurs, les fabricants et les développeurs technologiques à anticiper les défis et les opportunités qui influenceront la prochaine génération de systèmes robotiques.
L'intelligence artificielle et une prise de décision plus avisée
L'intelligence artificielle (IA) transforme la robotique : les machines, qui se contentaient auparavant d'exécuter des instructions programmées, deviennent désormais des systèmes capables de prendre des décisions éclairées en s'appuyant sur des données issues du monde réel.
Les robots industriels traditionnels exécutent des séquences prédéfinies avec une régularité exceptionnelle, mais ils fonctionnent généralement dans des environnements structurés où chaque mouvement a été planifié à l'avance. Les technologies modernes d'intelligence artificielle permettent aux robots de reconnaître des objets, d'interpréter des informations visuelles, d'optimiser leurs trajectoires, de détecter des anomalies et de s'adapter à des conditions d'exploitation changeantes avec une intervention humaine minimale.
Les algorithmes d'apprentissage automatique permettent également aux robots d'améliorer leurs performances en analysant les données opérationnelles collectées au fil du temps. Plutôt que de répéter indéfiniment les mêmes actions, les futurs systèmes robotiques adapteront de plus en plus leur comportement en fonction de leur expérience passée, des conditions de production et des retours d'information provenant de leur environnement.
Bien que les robots entièrement autonomes constituent toujours un domaine de recherche très actif, l'intelligence artificielle contribue déjà à améliorer la productivité dans les secteurs de la fabrication, de la logistique, de la santé et de la robotique de service.
L'essor de la robotique humanoïde
Les robots humanoïdes constituent désormais l'un des domaines de la robotique moderne qui connaît l'évolution la plus rapide, car ils sont conçus pour évoluer dans des environnements initialement créés pour les humains.
Contrairement aux robots industriels classiques, optimisés pour des tâches répétitives spécifiques, les robots humanoïdes ont pour objectif d'effectuer une grande variété d'activités en utilisant des mouvements et des interactions similaires à ceux des humains. Cela nécessite l'intégration de dizaines d'articulations coordonnées, un contrôle avancé de l'équilibre, la vision artificielle, la détection de force et une intelligence artificielle sophistiquée.
La conception de robots humanoïdes pose des défis techniques considérables. Les composants doivent être léger mais d'une grande résistance structurelle, les articulations doivent permettre des mouvements fluides et précis, et les actionneurs doivent fournir un couple élevé tout en restant compacts et économes en énergie.
Ces exigences stimulent l'innovation dans les domaines des composants mécaniques de précision, des systèmes de transmission, des matériaux légers et des procédés de fabrication de pointe. À mesure que la technologie évolue, les robots humanoïdes devraient jouer un rôle de plus en plus important dans l'industrie manufacturière, la logistique, la santé, l'inspection et d'autres secteurs à forte intensité de main-d'œuvre.
Collaboration homme-robot
L'avenir de la robotique ne se résume pas à remplacer le travail humain. De plus en plus, les robots sont conçus pour travailler aux côtés des humains plutôt qu'à leur place.
Les robots collaboratifs ont déjà démontré qu'une interaction homme-robot sécurisée peut améliorer la productivité tout en préservant la flexibilité dans les environnements de production. Les futurs systèmes collaboratifs devraient gagner encore en intelligence grâce à des capteurs plus performants, à une planification prédictive des mouvements et à des technologies de communication naturelles.
Les progrès réalisés dans les domaines du contrôle de la force, de la vision par ordinateur, de la reconnaissance vocale et de l'interprétation des gestes permettront aux robots de mieux comprendre les intentions humaines et de réagir en toute sécurité lors de tâches menées en collaboration.
Cette approche collaborative s'avère particulièrement utile dans les secteurs où l'expertise manuelle reste indispensable, mais où les tâches répétitives ou physiquement exigeantes peuvent être confiées à des assistants robotiques.

Matériaux de pointe et conception allégée
À mesure que les robots gagnent en rapidité, en mobilité et en efficacité énergétique, l'ingénierie des matériaux continuera de jouer un rôle essentiel dans le développement futur des robots.
La réduction du poids total sans compromettre la rigidité structurelle permet aux robots de se déplacer plus rapidement, de consommer moins d'énergie et de transporter des charges utiles plus importantes par rapport à leur propre masse. Pour atteindre ces objectifs, les ingénieurs s'intéressent de plus en plus aux alliages d'aluminium, de titane et de magnésium de pointe, aux composites en fibre de carbone et aux plastiques techniques haute performance.
Parallèlement, les progrès réalisés dans le domaine de l'ingénierie des surfaces, des revêtements résistants à l'usure et des technologies des matériaux composites contribuent à prolonger la durée de vie des composants tout en réduisant les besoins en maintenance.
Les futures innovations en matière de matériaux permettront non seulement d'améliorer les performances des robots, mais aussi d'influencer la manière dont leurs composants sont fabriqués, assemblés et entretenus tout au long de leur cycle de vie.
Technologies de fabrication de nouvelle génération
L'avenir de la robotique dépend non seulement de la conception de modèles plus performants, mais aussi de la capacité à fabriquer des composants de plus en plus sophistiqués avec une précision exceptionnelle.
L'usinage CNC de pointe, la fabrication additive, la rectification de précision, le contrôle automatisé, la gestion numérique de la qualité et les systèmes de production intelligents permettent aux fabricants de produire des composants robotiques complexes avec une efficacité sans précédent.
Les outils d'ingénierie numérique — notamment la simulation, les jumeaux numériques et le développement basé sur des modèles — permettent également de raccourcir les cycles de développement des produits en donnant aux ingénieurs la possibilité de valider leurs conceptions avant la fabrication de prototypes physiques.
À mesure que les technologies de fabrication continuent d'évoluer, les robots de demain bénéficieront d'une meilleure précision dimensionnelle, de structures plus légères, de composants davantage intégrés et de délais de développement plus courts.
Les liens entre la robotique et l'industrie manufacturière vont donc se resserrer de plus en plus, les progrès réalisés dans l'un de ces domaines stimulant l'innovation dans l'autre.
La robotique au-delà de la fabrication traditionnelle
Si l'industrie manufacturière reste le principal domaine d'application de la robotique, la croissance future devrait provenir d'un éventail beaucoup plus large de secteurs.
Le secteur de la santé continuera à développer le recours à la chirurgie assistée par robot, aux appareils de rééducation et à l'automatisation des laboratoires. Le secteur agricole adopte des robots pour les semis de précision, la surveillance des cultures et la récolte autonome. Les prestataires logistiques investissent massivement dans les entrepôts autonomes et les systèmes de distribution intelligents.
La robotique devrait également jouer un rôle important dans les domaines des énergies renouvelables, de l'inspection des infrastructures, de la surveillance environnementale, des interventions en cas de catastrophe, de l'exploration des grands fonds marins et des missions spatiales — autant d'applications où les robots peuvent intervenir dans des environnements dangereux, éloignés ou inaccessibles aux humains.
À mesure que les systèmes robotiques gagnent en intelligence et en adaptabilité, des applications totalement inédites devraient voir le jour, ouvrant ainsi des perspectives qui vont bien au-delà de l'automatisation industrielle actuelle.

La prochaine ère de la robotique
L'avenir de la robotique sera marqué par l'intégration de logiciels intelligents, d'une ingénierie mécanique de pointe, de matériaux innovants et d'une fabrication de précision. Plutôt que d'évoluer séparément, ces technologies continueront à se renforcer mutuellement, permettant ainsi aux robots de devenir plus performants, plus efficaces et de se généraliser dans tous les secteurs de la société.
Malgré les progrès technologiques rapides, les principes fondamentaux d'ingénierie abordés tout au long de ce guide restent inchangés. Tout robot performant repose toujours sur des structures mécaniques soigneusement conçues, des systèmes de mouvement fiables, des capteurs précis, un système de commande intelligent et des composants fabriqués avec soin.
À mesure que de nouvelles technologies continuent d'apparaître, les ingénieurs qui maîtrisent ces principes fondamentaux seront les mieux placés pour développer la prochaine génération de systèmes robotiques. Qu'il s'agisse de concevoir des équipements d'automatisation industrielle, des dispositifs médicaux, des véhicules autonomes ou des robots humanoïdes, l'avenir de la robotique continuera de reposer sur cette même alliance d'innovation, de précision et d'excellence technique qui a guidé son évolution depuis des décennies.
Lire la suite : Ce chapitre présente les grandes tendances qui façonnent la prochaine génération de robotique. Découvrez notre rubrique dédiée L'avenir de la robotique guide pour en savoir plus sur Les robots dotés d'intelligence artificielle, la robotique humanoïde, l'Industrie 5.0, les jumeaux numériques, la fabrication intelligente, les matériaux de nouvelle génération et les technologies qui devraient redéfinir la robotique dans les années à venir.
Questions fréquemment posées
Quelle est la différence entre la robotique et l'automatisation ?
Bien que ces termes soient souvent utilisés de manière interchangeable, ils ne désignent pas la même chose. L'automatisation désigne toute technologie qui réduit ou élimine l'intervention humaine manuelle dans un processus, notamment les convoyeurs, les systèmes commandés par automate programmable (PLC) et les chaînes de production automatisées. La robotique est une branche de l'automatisation axée sur les machines programmables capables de détecter, de traiter des informations et d'effectuer des tâches physiques. Dans de nombreuses usines modernes, la robotique fait partie intégrante d'un système de fabrication automatisé plus vaste.
Quels sont les principaux composants d'un robot ?
La plupart des robots se composent de plusieurs systèmes fondamentaux, notamment des structures mécaniques, des systèmes d'entraînement, des contrôleurs, des capteurs, des composants électriques et des effecteurs finaux. Ces systèmes fonctionnent de concert pour générer des mouvements, traiter des informations, interagir avec l'environnement et effectuer des tâches spécifiques. Bien que leur conception exacte varie en fonction de l'application, ces composants constituent la base de la quasi-totalité des systèmes robotiques modernes.
Comment les robots savent-ils ce qu'ils doivent faire ?
Les robots fonctionnent en suivant des instructions programmées traitées par leurs systèmes de commande. Pendant leur fonctionnement, des capteurs recueillent en permanence des informations sur le robot et son environnement, ce qui permet au système de commande d'ajuster ses mouvements en temps réel. Les robots les plus avancés peuvent également recourir à la vision artificielle et à l'intelligence artificielle pour reconnaître des objets, optimiser leurs mouvements et s'adapter à des environnements changeants.
Quels sont les matériaux couramment utilisés pour fabriquer des robots ?
Les fabricants de robots choisissent les matériaux en fonction de la fonction de chaque composant. Les alliages d'aluminium sont largement utilisés pour les pièces structurelles légères, tandis que les aciers alliés et les aciers inoxydables offrent une résistance et une durabilité élevées pour les composants soumis à de fortes contraintes. Les alliages de titane sont souvent utilisés dans la robotique de haute performance ou médicale, et les plastiques techniques tels que le PEEK, le POM et le nylon sont couramment choisis pour les pièces légères, résistantes à l'usure ou isolantes électriquement.
Comment les composants robotiques sont-ils fabriqués ?
Les composants robotiques sont fabriqués à l'aide de divers procédés de fabrication de précision, en fonction de leur géométrie, de leur matériau et de leurs exigences fonctionnelles. Parmi les méthodes de fabrication courantes, on peut citer l'usinage CNC, le tournage CNC, la rectification de précision, l'électroérosion (EDM), la tôlerie, la fabrication additive (impression 3D) et l'assemblage de précision. Une grande précision dimensionnelle et une qualité constante sont essentielles, car même des variations minimes peuvent affecter les performances et la répétabilité des robots.
Quels sont les secteurs qui recourent le plus à la robotique ?
L'industrie manufacturière reste le principal secteur utilisateur de la robotique, notamment dans les secteurs de l'automobile, de l'électronique et de la métallurgie. Cependant, les robots sont également largement utilisés dans le domaine des dispositifs médicaux, de la fabrication de semi-conducteurs, de l'automatisation des entrepôts, de l'aérospatiale, de l'agriculture, de l'agroalimentaire, de la logistique, des laboratoires de recherche et dans de nombreux autres secteurs. À mesure que les technologies robotiques continuent d'évoluer, leurs applications s'étendent à pratiquement tous les secteurs de l'économie mondiale.
Pourquoi la fabrication de précision est-elle importante en robotique ?
Les systèmes robotiques reposent sur des composants mécaniques d’une grande précision pour garantir des mouvements fluides, un positionnement fiable et une durabilité à long terme. La fabrication de précision permet de garantir que les éléments critiques, tels que les logements de roulements, les carters de réducteurs, les arbres, les articulations et les interfaces structurelles, respectent des tolérances dimensionnelles strictes. Cela contribue directement à la précision, à la répétabilité, à la stabilité et à la fiabilité opérationnelle des robots, faisant ainsi de la qualité de fabrication un élément fondamental des performances des robots.
Articles connexes