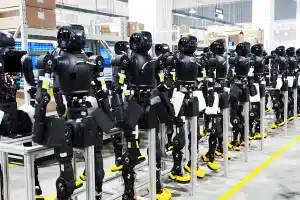
Les robots modernes sont conçus en combinant génie mécanique, électronique, science des matériaux et fabrication de précision. Qu'il s'agisse d'un robot industriel, d'un robot collaboratif, d'un robot médical ou d'un système humanoïde, chaque machine repose sur des composants fabriqués avec précision qui fonctionnent ensemble au sein d'une plateforme intégrée unique.
Un robot type comprend des châssis, des articulations, des boîtiers, des arbres, des engrenages, des roulements, des capteurs, des contrôleurs et des effecteurs terminaux. Chaque composant doit répondre à des exigences spécifiques en matière de résistance, poids, précision dimensionnelle, qualité de surface et compatibilité d'assemblage. Même de légers écarts au niveau des pièces critiques peuvent avoir une incidence sur la précision du mouvement, la répétabilité, le comportement vibratoire et la fiabilité à long terme.
Le processus de fabrication commence généralement par conception de robots et DFM évaluation, puis développement de prototypes, choix des matériaux, usinage de précision, finition de surface, contrôle qualité, et enfin assemblage et validation de la production. À mesure que les robots deviennent plus compacts, plus légers et plus intelligents, les exigences en matière de précision de fabrication ne cessent d'augmenter.
Ce guide présente l'ensemble du processus de fabrication des composants robotiques, de la phase initiale de conception à la production à grande échelle, et examine les technologies, les contrôles qualité et les aspects techniques qui permettent aux systèmes robotiques modernes d'atteindre des performances élevées.
Le processus de fabrication type d'un robot
Conception de robots
La fabrication d'un robot commence bien avant l'usinage de la première pièce. La La phase de conception détermine les performances, la fiabilité, le poids, l'efficacité de l'assemblage et le coût de fabrication du robot final. Un composant bien conçu peut être fabriqué de manière homogène et assemblé avec précision, tandis qu'un composant mal conçu peut entraîner des difficultés d'usinage, des problèmes d'accumulation des tolérances, un poids excessif ou des coûts de production inutiles.
La conception des robots modernes s'articule généralement autour de quatre objectifs étroitement liés : résistance structurelle, performances dynamiques, précision et facilité de fabrication. Les ingénieurs doivent trouver un équilibre entre ces différents facteurs dès les premières étapes du développement, car les améliorations apportées dans un domaine peuvent avoir des répercussions sur un autre. Par exemple, augmenter la rigidité en ajoutant de la matière peut améliorer la précision, mais aussi accroître le poids et la charge sur le moteur. Réduire le poids peut améliorer les performances dynamiques, mais nécessiter un usinage plus complexe ou l'utilisation de matériaux plus résistants.
Architecture d'un système robotique
La première étape consiste à définir l'architecture globale du robot. Les concepteurs déterminent le nombre d'axes, l'espace de travail, la capacité de charge utile, les exigences en matière de vitesse et la stratégie de commande. Ces choix influencent la taille et la disposition des principaux composants, tels que la base, les bielles, les articulations, les réducteurs, les moteurs et les effecteurs terminaux.
Dans le cas des robots industriels, l'architecture privilégie souvent une capacité de charge élevée et une grande répétabilité. Les robots collaboratifs mettent l'accent sur sécurité, légèreté et fluidité des mouvements. Les robots humanoïdes nécessitent des articulations compactes, une faible inertie et une intégration efficace des actionneurs et des capteurs. Chaque architecture impose des exigences de fabrication différentes et pose des défis différents pour la production de composants de précision.

Conception structurelle
La conception structurelle porte principalement sur la manière dont les charges sont transmises au sein du robot. Les châssis, les bras, les supports et les boîtiers doivent résister aux charges statiques, aux forces dynamiques, aux vibrations et aux cycles de mouvement répétés.
Parmi les éléments clés à prendre en compte, on peut citer :
- Rigidité à la flexiond'armes et de maillons
- Rigidité en torsiondes structures articulaires
- Résistance à la fatiguesous l'effet d'un mouvement répété
- Répartition du poidssur le robot
- Interfaces de montagepour les moteurs, les réducteurs et les capteurs
Les ingénieurs ont souvent recours à l'analyse par éléments finis (AEF) pour identifier les zones soumises à des contraintes élevées et optimiser la répartition des matériaux. L'objectif est d'obtenir une rigidité suffisante tout en réduisant au minimum la masse superflue.
Conception cinématique et dynamique
Les robots sont avant tout des systèmes de mouvement ; la conception des articulations et la géométrie des liaisons ont donc une incidence directe sur leur précision et leur réactivité. La position de chaque axe détermine l'espace de travail accessible au robot, son comportement en cas de singularité et la répartition de la charge.
Les concepteurs doivent tenir compte des éléments suivants :
- Disposition des axes
- Amplitude de mouvement articulaire
- Localisation du centre de gravité
- Exigences relatives à la réduction par engrenages
- Contrôle du jeu
- Stabilité dynamique
Dans les applications à grande vitesse, même une légère augmentation de l'inertie de rotation peut avoir un impact significatif sur l'accélération et la consommation d'énergie. C'est pourquoi de nombreux systèmes robotiques utilisent des composants structurels légers et des ensembles d'entraînement compacts.
Gestion thermique
Les moteurs, les variateurs et les systèmes électroniques génèrent de la chaleur lorsqu'ils fonctionnent. Si la dilatation thermique n'est pas prise en compte lors de la conception, certaines dimensions critiques peuvent varier et réduire la précision de positionnement.
La conception efficace d'un robot peut inclure :
- Boîtiers dissipateurs de chaleur
- Voies de ventilation
- Collecteurs de refroidissement
- Surfaces de montage thermiquement stables
- Séparation des sources de chaleur des composants de précision
Dans le domaine des systèmes robotiques de précision, le comportement thermique revêt souvent autant d'importance que la résistance mécanique.

Conception axée sur l'assemblage
Un composant facile à usiner mais difficile à assembler peut tout de même poser d'importants problèmes de production. Une conception robotique réussie tient compte dès le départ du processus d'assemblage.
Parmi les pratiques courantes axées sur l'assemblage, on peut citer :
- Utilisation de fixations normalisées
- Garantir un accès adéquat aux outils
- Ajout de fonctions d'alignement
- Réduire le nombre de pièces distinctes
- Conception de surfaces de repérage reproductibles
- Réduire au minimum les procédures de réglage complexes
Ces décisions peuvent réduire considérablement le temps d'assemblage et améliorer la régularité de la production.
Conception pour la fabrication de précision
L'un des aspects les plus importants de la conception d'un robot consiste à s'assurer que sa géométrie peut être fabriquée avec précision. Des éléments tels que des cavités profondes et étroites, des parois extrêmement fines, des angles internes inaccessibles et des exigences de tolérance excessives peuvent accroître la difficulté et le coût de l'usinage.
Des équipes de conception expérimentées évaluent :
- Stabilité de l'épaisseur de paroi
- Accessibilité des outils
- Structure de données
- Répartition des tolérances
- Exigences relatives à l'état de surface
- Faisabilité de l'inspection
Dans de nombreux projets de robotique, la réussite des étapes de fabrication ultérieures dépend des décisions prises au cours de cette phase initiale de conception.
L'importance de prendre en compte dès le début les aspects liés à la fabrication
On croit souvent à tort que la fabrication commence une fois la conception terminée. En réalité, Les aspects liés à la fabrication doivent être pris en compte dès le début du processus de conception. Une collaboration précoce entre les ingénieurs concepteurs et les ingénieurs de fabrication permet d'identifier les problèmes potentiels avant même la fabrication des prototypes.
Lorsque les exigences en matière de conception, d'usinage, d'assemblage et de contrôle sont évaluées conjointement, les composants robotiques peuvent atteindre de meilleures performances, une réduction des risques liés à la production, des cycles de développement plus courts et une évolutivité plus prévisible, du prototype à la production en série.

Conception pour la fabrication (DFM)
La conception en vue de la fabrication (DFM) désigne le processus consistant à créer des composants robotiques pouvant être fabriqués de manière efficace, homogène et économique, sans compromettre leurs performances fonctionnelles. En robotique, la DFM revêt une importance particulière, car de nombreuses pièces nécessitent des tolérances serrées, des géométries complexes, des structures légères et des interfaces d'assemblage précises. Une conception qui donne de bons résultats en CAO mais qui s'avère difficile à usiner ou à contrôler peut entraîner une augmentation des coûts, un allongement des délais de fabrication et une hausse des risques liés à la production.
Pour les fabricants de robots, la conception pour la fabrication (DFM) ne se résume pas à une simple démarche de réduction des coûts. Il s'agit d'une méthode visant à améliorer facilité de fabrication, stabilité dimensionnelle, fiabilité de l'assemblage et évolutivité de la production. Les décisions prises au cours de la phase de conception pour la fabrication (DFM) déterminent souvent si un prototype pourra passer sans encombre à la production en série.
Simplification de la géométrie d'usinage
L'un des principaux objectifs de la conception pour la fabrication (DFM) est de réduire la complexité inutile de l'usinage. Des éléments tels que les cavités profondes et étroites, les rayons internes extrêmement petits, les contre-dépouilles et les poches inaccessibles peuvent nécessiter un outillage spécialisé ou des opérations d'usinage supplémentaires.
Parmi les améliorations courantes en matière de DFM, on peut citer :
- Utilisation de rayons de coin standard adaptés aux découpeuses
- Éviter les poches trop profondes
- Réduire les transitions de surface 3D superflues
- Concevoir des éléments pouvant être usinés en un nombre réduit de réglages
- Maintenir un dégagement suffisant autour des zones critiques
Ces ajustements peuvent améliorer considérablement l'efficacité de l'usinage tout en préservant les fonctionnalités requises.
Optimisation de l'épaisseur des parois
La robotique nécessite souvent des composants légers, mais des parois trop fines peuvent entraîner des problèmes de fabrication et de performances. Les sections minces sont plus sensibles à déformation pendant l'usinage, vibrations pendant la coupe, déformation thermique et instabilité dimensionnelle après l'enlèvement de matière.
Les bonnes pratiques en matière de DFM visent à garantir :
- Épaisseur de paroi uniforme dans la mesure du possible
- Rigidité suffisante au niveau des points de fixation
- Renfort supplémentaire près des trous filetés
- Transitions fluides entre les parties épaisses et les parties fines
Pour les pièces de robotique structurelles, une stratégie visant à équilibrer l'épaisseur des parois offre souvent de meilleures performances globales que la réduction drastique de la quantité de matière partout.
Normalisation des trous et des filetages
Les robots comportent un grand nombre de pièces de fixation, de goupilles de positionnement, de roulements et d'interfaces d'assemblage. L'utilisation de multiples tailles de trous et spécifications de filetage différentes entraîne une augmentation des changements d'outillage, une complexité accrue des contrôles et un risque accru d'erreurs d'assemblage.
Les recommandations en matière de DFM comprennent :
- Utilisation de séries de filetages normalisées
- Réduire au minimum le nombre de tailles différentes de fixations
- Appliquer des dimensions uniformes pour le lamage et le fraisage
- Utilisation des ajustements courants pour roulements et goupilles de centrage
La normalisation simplifie à la fois la fabrication et la maintenance tout au long du cycle de vie du robot.

Bien gérer les tolérances
Une erreur courante dans la conception des composants robotiques consiste à appliquer des tolérances extrêmement strictes à chaque cote. Cela augmente le temps d'usinage, les efforts d'inspection et les coûts de production sans pour autant améliorer nécessairement les performances du système.
Une conception pour la fabrication (DFM) efficace consiste à n'appliquer des tolérances strictes qu'aux caractéristiques essentielles sur le plan fonctionnel, telles que :
- Logements de roulements
- Surfaces d'alignement des joints
- Interfaces de fixation de la boîte de vitesses
- Fonctions de positionnement du codeur
- Surfaces de référence de précision
Les dimensions non critiques devraient être assorties de plages de tolérance plus raisonnables. Cette approche améliore la fabricabilité tout en préservant la précision des robots là où cela compte le plus.
Conception pour un serrage stable des pièces
Chaque pièce usinée doit être solidement maintenue en place pendant la production. Les pièces dont les surfaces de serrage sont insuffisantes ou dont les formes sont très irrégulières peuvent être difficiles à maintenir sans déformation.
Les aspects à prendre en compte en matière de DFM sont les suivants :
- Fournir des surfaces de référence stables
- Éviter les extensions « minces » non prises en charge
- En prévoyant des zones de montage provisoires si nécessaire
- Conception d'éléments symétriques qui simplifient la mise en place
Un serrage stable de la pièce est essentiel pour garantir la précision dimensionnelle tout au long des différentes opérations d'usinage.
Envisager l'inspection dès le début
Une caractéristique difficile à mesurer est souvent difficile à contrôler en production. La conception pour la fabrication (DFM) doit évaluer comment les dimensions critiques seront contrôlées avant le début de la fabrication.
Les ingénieurs devraient tenir compte des éléments suivants :
- Accessibilité des sondes et des outils de mesure
- Références de repères de référence
- Méthodes de vérification des tolérances géométriques
- Faisabilité de la mesure par MMT
- Répétabilité des configurations d'inspection
Une planification précoce des contrôles permet d'éviter des modifications coûteuses à un stade ultérieur du processus de développement.

Réduire la complexité de l'assemblage
L'efficacité de la fabrication ne représente qu'une partie du DFM. Les composants des robots doivent également pouvoir être assemblés de manière répétée avec un minimum de variations.
Les conceptions qui favorisent un assemblage efficace comprennent souvent :
- Fonctions d'autolocalisation
- Ergot d'alignement ou trous de centrage
- Des repères d'orientation clairs
- Emplacements des fixations facilement accessibles
- Réduction du nombre de pièces
- Sous-ensembles modulaires
La réduction de la complexité de l'assemblage permet d'améliorer le rendement de production et de réduire le risque d'erreurs d'installation.
Trouver le juste équilibre entre performances et coûts
La meilleure solution DFM est rarement la conception la plus simple ou la moins coûteuse. Il s'agit plutôt de la conception qui permet d'atteindre les performances robotiques requises tout en présentant le risque de fabrication global le plus faible.
| Choix de conception | Impact potentiel |
|---|---|
| Parois extrêmement fines | Poids réduit, mais risque accru de déformation |
| Tolérances extrêmement strictes | Une précision supérieure, mais un coût nettement plus élevé |
| Géométrie organique complexe | Une esthétique améliorée, mais un temps d'usinage plus long |
| Diverses fixations sur mesure | Complexité d'assemblage plus élevée |
| Interfaces normalisées | Une meilleure régularité de la production |
Les fabricants de robots expérimentés évaluent ces compromis avant le début de la production.
Pourquoi la conception pour la fabrication (DFM) est essentielle en robotique
Les robots s'associent mouvements de précision, structures légères, sollicitations dynamiques répétées et exigences strictes en matière d'assemblage. En raison de cette combinaison, des défauts de fabrication qui pourraient être tolérés dans les équipements industriels courants peuvent se transformer en graves problèmes de performance dans les systèmes robotiques.
Un processus DFM bien mené permet de garantir que les composants des robots sont plus faciles à usiner, plus faciles à contrôler, plus faciles à assembler et plus homogènes d'un lot de production à l'autre. Cela réduit également le risque de devoir revoir la conception lors de la validation du prototype et facilite la transition entre la phase de développement et la production à grande échelle.

Développement de prototypes
Avant qu'un robot n'entre en production, il fait généralement l'objet de plusieurs cycles de développement de prototypes. Le prototypage est l'étape au cours de laquelle les hypothèses de conception sont confrontées à la réalité physique. Il permet aux ingénieurs de vérifier si les composants s'assemblent correctement, si les systèmes de mouvement fonctionnent sans à-coups et si la structure est capable de résister aux conditions réelles d'exploitation.
En robotique, le développement de prototypes revêt une importance particulière, car les robots combinent mécanique de précision, intégration électronique, mouvement dynamique et assemblages complexes. Un modèle CAO peut sembler correct, mais des problèmes tels que les interférences, une rigidité insuffisante, des difficultés d'acheminement des câbles, la dilatation thermique, les vibrations et les difficultés d'assemblage n'apparaissent souvent qu'une fois les pièces physiques fabriquées et testées.
L'objectif des prototypes de robots
Les prototypes de robots répondent à plusieurs objectifs techniques :
- Valider la conception mécanique
- Vérifier la compatibilité des composants
- Test des performances de mouvement
- Évaluer la rigidité structurelle
- Vérifier l'intégration des capteurs et des actionneurs
- Identifier les risques liés à la fabrication
- Affiner les tolérances et les interfaces
- Réduire le risque de modifications coûteuses au niveau de la production
Plus un problème est détecté tôt, moins sa résolution coûte cher.
Types de prototypes de robots
Les différentes phases de développement du prototype mettent l'accent sur différents aspects du robot.
Prototype fonctionnel
Un prototype fonctionnel permet de vérifier les mouvements de base et le fonctionnement mécanique. Les composants ne sont pas nécessairement fabriqués avec les matériaux ou les finitions de surface qui seront utilisés en production, mais le prototype permet aux ingénieurs de tester la cinématique, le mouvement des articulations et le comportement des commandes.
Prototype de validation technique
Cette étape permet de vérifier si la conception répond aux exigences de performance telles que la précision, la capacité de charge utile, la rigidité et la stabilité thermique. Les pièces sont souvent fabriquées selon des procédés de production réels afin d'obtenir des données d'essai réalistes.
Prototype d'apparence
Pour les robots collaboratifs, les robots de service et les produits commerciaux, les prototypes esthétiques permettent d'évaluer le design extérieur, l'ergonomie et l'interaction avec l'utilisateur.
Prototype de validation de la production
Les prototypes de validation de la production sont fabriqués selon des procédés qui correspondent étroitement à ceux prévus pour la production en série. L'objectif est de vérifier que les procédures de fabrication, d'assemblage et de contrôle qualité peuvent être reproduites de manière constante.

Méthodes de fabrication de prototypes
Les prototypes robotiques combinent souvent plusieurs technologies de fabrication, en fonction de l'objectif de développement.
| Technologie | Utilisation type |
|---|---|
| Impression 3D | Maquettes conceptuelles, essais sur des structures légères, vérification de géométries complexes |
| Usinage CNC | Composants métalliques fonctionnels, boîtiers, supports, interfaces de précision |
| Tournage | Arbres, bagues, accouplements |
| Fabrication de tôles | Couvercles, enceintes, structures de support |
| Outillage souple | Pièces moulées en plastique en série limitée |
De nombreux projets de robotique utilisent L'impression 3D pour la validation précoce des concepts et Usinage CNC en vue d'une vérification technique ultérieure lorsque la précision dimensionnelle et les propriétés des matériaux revêtent une importance cruciale.
Ce que les ingénieurs évaluent lors de la phase de prototypage
Ajustement et assemblage des composants
Les ingénieurs vérifient que les trous de fixation, les repères de positionnement, les roulements, les engrenages et les carters sont correctement alignés. Même de légers écarts de positionnement peuvent entraîner des difficultés d'assemblage dans les systèmes robotiques de précision.
Performances de mouvement
La fluidité, le jeu, le frottement et l'amplitude de mouvement des articulations sont testés. Les robots à grande vitesse peuvent également faire l'objet d'évaluations portant sur les vibrations et la stabilité dynamique.
Résistance structurelle
Les bras, les liaisons et les châssis sont soumis à des charges représentatives afin de vérifier que la déformation reste dans des limites acceptables.
Comportement thermique
Les moteurs, les variateurs et les composants électroniques génèrent de la chaleur lorsqu'ils fonctionnent. Les essais sur prototypes permettent d'identifier d'éventuels problèmes liés à la dilatation thermique ou au refroidissement avant le lancement de la production.
Intégration de systèmes
Les systèmes mécaniques, électriques et logiciels sont validés conjointement. Le cheminement des câbles, l'accès aux connecteurs, l'emplacement des capteurs et l'accessibilité pour la maintenance sont souvent affinés au cours de cette étape.
Le rôle de l'itération
Les prototypes robotiques sont rarement parfaits dès le premier essai. La plupart des projets couronnés de succès passent par plusieurs itérations.
Chaque itération réduit l'incertitude et améliore la maturité de la conception. Les modifications apportées pendant la phase de prototypage sont généralement bien moins coûteuses que celles effectuées une fois que l'outillage de production, les engagements de la chaîne d'approvisionnement et les processus d'assemblage ont été mis en place.
Développement de prototypes et préparation à la production
Au-delà de la validation de la conception, les prototypes permettent également d'évaluer l'aptitude à la production. Les ingénieurs peuvent ainsi déterminer si les stratégies d'usinage sont fiables, si les méthodes d'inspection sont applicables et si les opérations d'assemblage peuvent être réalisées efficacement.
Pour les composants robotiques complexes tels que boîtiers de réducteurs, boîtiers de servomoteurs, articulations de précision et liaisons structurelles légères, La fabrication de prototypes permet souvent d'identifier des possibilités de simplification des opérations d'usinage, d'amélioration des structures de référence ou de réduction du temps d'assemblage.
Pourquoi le prototypage est-il essentiel en robotique ?
Les robots opèrent dans des environnements où précision, répétabilité et fiabilité sont essentiels. Un prototype permet aux ingénieurs de valider non seulement les composants individuels, mais aussi l'interaction entre les systèmes mécaniques, électriques et de commande.
En associant les essais physiques à un processus d'amélioration itératif, le développement de prototypes permet de réduire les risques techniques, d'améliorer les performances du produit et de créer une base plus fiable pour la transition entre la phase de développement technique et la production à grande échelle.

Sélection des matériaux
Le choix des matériaux est l'une des décisions techniques les plus importantes dans la fabrication de robots. Le matériau choisi influe sur poids, rigidité, résistance mécanique, stabilité thermique, résistance à l'usure, résistance à la corrosion, usinabilité et coût global du système. Un matériau qui donne de bons résultats dans une application robotique peut s'avérer inadapté dans une autre ; son choix doit donc se fonder sur les exigences fonctionnelles spécifiques du composant.
En robotique moderne, les ingénieurs choisissent rarement un matériau en se basant sur une seule propriété. Ils évaluent plutôt l'impact de ce matériau sur performances de mouvement, intégrité structurelle, faisabilité de fabrication, fiabilité de l'assemblage et durabilité à long terme.
Équilibre entre poids et rigidité
Pour les bras et les articulations de robots en mouvement, la réduction de la masse est souvent une priorité, car une inertie plus faible permet une accélération plus rapide et réduit la charge sur les moteurs. Cependant, une réduction excessive du poids peut diminuer la rigidité et augmenter la déformation pendant le fonctionnement.
Les ingénieurs évaluent donc le rapport résistance/poids et rapport rigidité/poids plutôt que de se contenter de réduire le poids au minimum. Les composants soumis à des mouvements dynamiques, tels que les bras articulés, les poignets et les articulations des robots humanoïdes, nécessitent souvent de trouver un juste équilibre entre légèreté et rigidité structurelle.
Prise en compte des conditions de charge
Les différents composants du robot sont soumis à des types de charges variés.
| Type de composant | Considérations relatives à la charge principale |
|---|---|
| Châssis structurels | Flexion et torsion |
| Articulations | Charges cycliques répétées |
| Arbres | Charges de torsion et de fatigue |
| Carter de boîte de vitesses | Alignement et rigidité |
| Effecteurs finaux | Forces d'impact et de préhension |
Les applications soumises à des charges élevées nécessitent des matériaux capables de conserver leur précision dimensionnelle sous contrainte, tandis que les robots collaboratifs légers peuvent privilégier une masse réduite et une inertie moindre.
Stabilité thermique
Les robots fonctionnent souvent en continu, ce qui génère de la chaleur au niveau des moteurs, des variateurs et des composants électroniques. Les variations de température peuvent entraîner une dilatation ou une contraction des composants, ce qui affecte l'alignement et la précision de positionnement.
Pour les systèmes robotiques de précision, les ingénieurs évaluent :
- Coefficient de dilatation thermique
- Capacité de dissipation thermique
- Stabilité dimensionnelle à toutes les températures de fonctionnement
- Compatibilité avec les stratégies de refroidissement
Les aspects thermiques revêtent une importance particulière dans les équipements pour semi-conducteurs, la robotique médicale et les systèmes d'automatisation de haute précision.

Exigences en matière d'usure et de frottement
Les composants tels que les bagues, les surfaces de glissement, les mécanismes de guidage et certaines interfaces d'assemblage sont soumis à des contacts et à des frottements répétés.
Le choix des matériaux pour ces zones s'articule autour des éléments suivants :
- Résistance à l'usure
- Dureté de surface
- Coefficient de frottement
- Compatibilité des lubrifiants
- Résistance à la formation de particules
Dans les environnements propres, tels que ceux de la fabrication de semi-conducteurs, réduire au minimum les débris d'usure peut être tout aussi important que d'optimiser la durée de vie.
Résistance à la corrosion et aux agressions environnementales
Les robots peuvent être utilisés dans des usines, des laboratoires, des installations agroalimentaires, des environnements extérieurs ou des établissements médicaux. L'exposition à l'humidité, aux produits de nettoyage, aux produits chimiques ou aux procédés de stérilisation peut influencer considérablement le choix des matériaux.
Les ingénieurs évaluent :
- Résistance à la corrosion
- Compatibilité chimique
- Exigences en matière de nettoyage et de stérilisation
- Risques de pollution environnementale
- Stabilité de surface à long terme
Dans le cadre d'applications médicales et alimentaires, le choix des matériaux implique souvent des considérations supplémentaires en matière de réglementation et d'hygiène.
Faisabilité technique
Un matériau ne doit pas seulement répondre à des exigences de performance ; il doit également être facile à fabriquer. Certains matériaux présentent d'excellentes propriétés mécaniques, mais sont nettement plus difficiles à usiner, à finir ou à contrôler.
Les aspects liés à la fabrication sont notamment les suivants :
- Usinabilité
- Usure des outils
- Production de chaleur pendant la découpe
- Capacités en matière de finition de surface
- Stabilité dimensionnelle après usinage
- Existence de procédés de finition adaptés
Dans le cas de boîtiers de robots complexes et d'articulations de précision, la faisabilité de la fabrication peut fortement influencer le choix final du matériau.

Coût et volume de production
Le matériau idéal pour un prototype n'est pas forcément celui qui convient le mieux à la production. Les ingénieurs évaluent souvent les choix de matériaux différemment selon le volume de production prévu.
| Phase de développement | Priorité type |
|---|---|
| Prototype conceptuel | Rapidité et facilité de fabrication |
| Validation technique | Performances mécaniques représentatives |
| Lancement de la production | Cohérence et facilité de fabrication |
| Production de masse | Coût total et stabilité de l'approvisionnement |
Le choix des matériaux doit donc tenir compte à la fois des besoins actuels en matière de développement et des exigences futures en matière de production.
Priorités habituelles en matière de choix des matériaux
| Exigence | Priorité de sélection |
|---|---|
| Bras robotique léger | Faible masse, grande rigidité |
| Joint à forte charge | Résistance mécanique, résistance à la fatigue |
| Carter de boîte de vitesses de précision | Stabilité dimensionnelle, usinabilité |
| Composant de robot médical | Biocompatibilité, résistance à la corrosion |
| Pièce de robot pour semi-conducteurs | Propreté, stabilité thermique |
| Mécanisme coulissant | Résistance à l'usure, faible coefficient de frottement |
Une décision au niveau du système
En robotique de pointe, le choix des matériaux est rarement une décision isolée. Le choix d'un composant peut avoir une incidence sur le dimensionnement des moteurs, la capacité de charge utile, la consommation d'énergie, la gestion thermique, les méthodes d'assemblage et les procédés de fabrication de l'ensemble du robot.
Les systèmes robotiques performants considèrent donc le choix des matériaux comme une décision d'ingénierie à l'échelle du système, en trouvant le juste équilibre entre performances, facilité de fabrication, fiabilité et coût afin d'atteindre le résultat opérationnel souhaité.

Technologies de fabrication
La fabrication de robots fait appel à de multiples technologies de production, car les différents composants ont des exigences fonctionnelles variées. Les châssis structurels doivent être rigides, les articulations exigent de la précision, les arbres doivent présenter une concentricité précise, et les boîtiers complexes comportent souvent des éléments internes difficiles à usiner avec les méthodes conventionnelles.
Parmi les technologies les plus importantes utilisées en robotique, on trouve Usinage CNC, tournage CNC, rectification et électroérosion. Ces processus sont souvent combinés au sein d'un même système d'assemblage robotisé afin d'atteindre la précision, la qualité de surface et les performances requises.
Usinage CNC
L'usinage CNC est l'une des principales méthodes de fabrication des composants de robots. Il est largement utilisé pour les pièces structurelles qui exigent une grande précision dimensionnelle, des géométries complexes et une répétabilité fiable.
Parmi les composants typiques des robots fabriqués par usinage CNC, on peut citer :
- Bras et articulations de robots
- Boîtiers de raccordement
- Carter de boîte de vitesses
- Supports de moteur
- Supports de capteurs
- Structures de base
- Plaques de montage de précision
Les systèmes robotiques modernes nécessitent souvent un usinage multiaxial pour créer des surfaces complexes, des éléments inclinés et des interfaces de montage intégrées en un seul serrage. La réduction du nombre de serrages permet de maintenir précision géométrique et cohérence de positionnement sur l'ensemble des fonctionnalités essentielles.
Pour les structures robotiques légères, l'usinage CNC est également utilisé pour éliminer l'excès de matière tout en préservant la rigidité. Cela permet aux ingénieurs d'optimiser le poids sans compromettre les performances structurelles.
Les principaux avantages de l'usinage CNC en robotique sont les suivants :
- Précision élevée en plusieurs dimensions
- Excellente répétabilité
- Capacité à traiter des géométries complexes
- Compatibilité avec une large gamme de matériaux
- Convient aussi bien aux prototypes qu'aux séries de production
À mesure que les robots deviennent plus compacts et mieux intégrés, l'usinage CNC continue de jouer un rôle central dans la fabrication de composants structurels de précision.
Tournage CNC
Le tournage CNC est utilisé pour la fabrication de composants de robots à symétrie de révolution qui exigent une concentricité précise et un contrôle dimensionnel rigoureux. De nombreux éléments de transmission du mouvement dans les systèmes robotiques reposent sur des pièces usinées avec précision.
Parmi les pièces tournées courantes, on trouve :
- Arbres de transmission
- Arbres de liaison
- Raccords
- Bagues
- Entretoises
- Adaptateurs filetés
- Logements de roulements
Dans les articulations robotiques, la précision de l'arbre influe directement sur l'alignement des roulements, l'engrènement des engrenages et la fluidité globale du mouvement. Une mauvaise concentricité peut entraîner des vibrations, une répartition inégale des charges et une usure prématurée.
Les centres de tournage de pointe sont capables d'effectuer tournage, fraisage, perçage et filetage en une seule opération, ce qui réduit les manipulations et améliore la précision de positionnement entre les éléments.
Parmi les principaux avantages du tournage CNC, on peut citer :
- Excellente circularité et concentricité
- Fabrication efficace de pièces cylindriques
- Haute répétabilité
- Réduction du temps de réglage des pièces tournantes
- Interfaces cohérentes entre les roulements et les joints d'étanchéité
Dans le domaine des systèmes robotiques haute performance, le tournage de précision est souvent indispensable pour garantir une transmission fiable des mouvements.

Broyage
On a recours à la rectification lorsque l'usinage seul ne permet pas d'obtenir la précision ou la qualité de surface requises. De nombreux assemblages robotiques comportent des interfaces qui exigent des tolérances plus strictes que celles que les opérations standard de fraisage ou de tournage peuvent garantir de manière constante.
Le meulage est couramment utilisé pour :
- Tourillons de palier
- Arbres de précision
- Surfaces de positionnement des joints
- Faces de référence de la boîte de vitesses
- Composants trempés
- Fonctions d'alignement de haute précision
Les articulations des robots reposent souvent sur des surfaces rectifiées avec précision pour garantir leur alignement et réduire au minimum les frottements. Même de légers écarts peuvent nuire à la répétabilité et aux performances à long terme.
Le meulage permet également d'améliorer la rugosité de surface, ce qui peut s'avérer important pour les interfaces de glissement, les ajustements de roulements et les surfaces d'étanchéité.
Les principaux avantages du meulage sont les suivants :
- Précision dimensionnelle extrêmement élevée
- Finition de surface supérieure
- Excellente circularité et cylindricité
- Capacité de traitement des matériaux trempés
- Amélioration de la qualité de l'ajustement et de l'alignement
En robotique de précision, la rectification est souvent utilisée comme opération de finition après le tournage ou l'usinage afin d'obtenir les cotes critiques finales.
EDM (usinage par électroérosion)
L'électroérosion (EDM) est utilisée pour réaliser des formes difficiles, voire impossibles, à produire efficacement avec des outils de coupe classiques. Au lieu d’enlever de la matière de manière mécanique, l’électroérosion (EDM) procède à l’enlèvement de matière par des décharges électriques contrôlées.
Ce processus est particulièrement utile pour :
- Cavités internes complexes
- Angles internes aigus
- Fentes profondes et étroites
- Rainures de clavette de précision
- Matériaux trempés
- Composants d'assemblage complexes
- Caractéristiques de l'outillage spécialisé
En robotique, l'électroérosion est souvent choisie lorsque la géométrie d'un composant nécessite des caractéristiques qui, autrement, exigeraient plusieurs opérations d'usinage spécialisées.
En voici deux formes courantes :
- Electro-érosion à fil– Convient pour la découpe précise de profils, de rainures et de contours.
- Électroérosion par enfonçage– adapté aux cavités et aux structures internes tridimensionnelles complexes.
Les avantages de l'électroérosion sont les suivants :
- Capacité à usiner des matériaux très durs
- Excellente précision
- Force de coupe minimale
- Capacité à traiter des géométries complexes
- Risque réduit de déformation mécanique
L'usinage par électroérosion est généralement plus lent que l'usinage classique ; il est donc généralement réservé aux les éléments de haute précision ou très complexes, pour lesquels ses capacités uniques constituent un avantage technique indéniable.
L'usinage CNC, le tournage, la rectification et l'électroérosion constituent ensemble les fondements de la fabrication de composants robotiques de précision. Chaque procédé répond à un ensemble différent d'exigences géométriques et de performances, et les assemblages robotiques les plus avancés combinent souvent ces quatre technologies afin d'atteindre la précision, la fiabilité et l'intégration fonctionnelle requises.
Fabrication de tôles
La tôlerie est largement utilisée pour la fabrication de boîtiers de robots, de capots de protection, d'armoires de commande, de structures de support et d'ensembles de fixation légers. Contrairement à l'usinage CNC, qui consiste à retirer de la matière d'un bloc massif, la tôlerie permet de fabriquer des composants à partir de tôles plates grâce à des opérations de découpe, de pliage, de poinçonnage et d'assemblage.
Dans les systèmes robotiques, on opte souvent pour des composants en tôle lorsque la conception l'exige de grandes surfaces, une résistance structurelle modérée, un poids réduit et une production rentable. Les bases de robots collaboratifs, les châssis de robots mobiles, les caissons d'équipement et les châssis d'automatisation associent souvent des structures en tôle à des composants usinés avec précision.
Les opérations de fabrication courantes comprennent :
- Découpe au laser
- Poinçonnage CNC
- Pliage à la presse
- Soudage
- Rivetage
- Insertion d'éléments de fixation
Les concepteurs doivent tenir compte de marges de pliage, retour élastique du matériau, chanfreins d'angle et tolérances d'assemblage au cours de la phase de développement. Le respect des bonnes pratiques en matière de conception pour la fabrication (DFM) permet de garantir que les pièces formées conservent une cohérence dimensionnelle et s’emboîtent avec précision dans les interfaces usinées.
Les principaux avantages de la tôlerie dans le domaine de la robotique sont les suivants :
- Production efficace de grands panneaux structurels
- Réduire le gaspillage de matériaux
- Réduction du poids des composants
- Bonne évolutivité pour la production à moyen et grand volume
- Intégration aisée des éléments de fixation et des ouvertures pour la gestion des câbles
Les systèmes robotiques nécessitant souvent à la fois précision et résistance structurelle, les pièces en tôle sont couramment utilisées en association avec des supports, des boîtiers et des plaques de fixation usinés par CNC.

Impression 3D
L'impression 3D est devenue un outil essentiel pour le développement de prototypes de robots et la production en petites séries. Elle permet aux ingénieurs de fabriquer des géométries complexes directement à partir de modèles numériques, sans avoir recours à un outillage spécifique.
En robotique, l'impression 3D est souvent utilisée pour :
- Maquettes conceptuelles
- Prototypes fonctionnels
- Supports de capteurs sur mesure
- Composants pour le cheminement des câbles
- Housses légères
- Effecteurs terminaux expérimentaux
- Pièces spécialisées produites en petites séries
Les différentes technologies de fabrication additive répondent à des objectifs différents :
| Technologie | Utilisations courantes de la robotique |
|---|---|
| FDM | Validation rapide du concept |
| ALS | Pièces esthétiques très détaillées |
| SLS | Composants d'ingénierie fonctionnels |
| MJF | Pièces de production en petites séries et résistantes |
Le principal avantage de l'impression 3D réside dans la liberté de conception. Elle permet souvent de réaliser directement des canaux internes, des structures en treillis, des formes organiques et des éléments intégrés qui seraient difficiles à usiner de manière conventionnelle.
Cependant, les ingénieurs doivent également tenir compte de certaines contraintes, telles que finition de surface, précision dimensionnelle, propriétés mécaniques anisotropes et vitesse de production. Dans de nombreux projets de robotique, l'impression 3D est utilisée au cours des premières phases de développement, tandis que les composants destinés à la production finale sont fabriqués par usinage, moulage ou d'autres procédés de production.
Moulage par injection
Le moulage par injection est le procédé de fabrication privilégié pour la production en grande série de composants en plastique destinés aux robots. Une fois le moule réalisé, ce procédé permet de produire de grandes quantités de pièces avec une excellente répétabilité et un faible coût unitaire.
Parmi les composants courants des robots moulés par injection, on peut citer :
- Couverture extérieure
- Boîtiers de commande
- Guides-câbles
- Boîtiers pour capteurs
- Supports de connecteurs
- Capuchons de protection
- Structures internes légères
L'investissement en outillage étant important, le moulage par injection n'est généralement mis en œuvre qu'une fois la conception validée par le biais du prototypage.
Pour réussir la conception d'un moule, il convient de prêter attention aux éléments suivants :
- Épaisseur de paroi uniforme
- Angles de tir
- Renfort de nervure
- Emplacement des portails
- Prévention des marques d'affaissement
- Emplacement de la ligne de joint
- Stratégie d'éjection
Pour les produits robotiques fabriqués en grande série, le moulage par injection garantit une grande homogénéité, des cycles de production rapides et une excellente qualité esthétique. Cette technique est particulièrement utile pour les robots collaboratifs, les robots de service et les produits robotiques destinés au marché grand public, pour lesquels l'aspect et la répétabilité sont des critères importants.
Assemblée
L'assemblage est l'étape au cours de laquelle les différents composants fabriqués sont réunis pour former un système robotique fonctionnel. Même lorsque chaque pièce est fabriquée avec précision, de mauvaises pratiques d'assemblage peuvent nuire à la précision, entraîner des problèmes d'alignement et compromettre la fiabilité à long terme.
L'assemblage robotisé combine généralement :
- Sous-ensembles mécaniques
- Roulements et arbres
- Boîtes de vitesses et réducteurs
- Servomoteurs
- Capteurs et codeurs
- Faisceaux de câbles
- Électronique de commande
- Housses et boîtiers de protection
Parmi les points essentiels à prendre en compte lors du montage, on peut citer :
- Alignement des interfaces entre les roulements et les arbres
- Couple de serrage contrôlé
- Réglage du jeu
- Acheminement des câbles et dispositif de décharge de traction
- Propreté des surfaces de précision
- Vérification des dégagements de manœuvre
- Essais fonctionnels des actionneurs et des capteurs
Pour les articulations robotiques de haute précision, l'assemblage nécessite souvent des gabarits et des procédures de mesure spécifiques afin de garantir la concentricité et la précision de positionnement.
Une fois leur assemblage mécanique terminé, les robots sont généralement soumis à une série d'étapes de validation :
- Essais de mouvement
- Étalonnage
- Vérification de la précision
- Essais de répétabilité
- Tests de charge
- Contrôles de sécurité
- Validation de l'intégration du système
Dans la fabrication robotisée de pointe, l'assemblage n'est pas considéré comme une simple opération finale. Il s'agit d'un processus d'intégration de précision qui influe directement sur les performances, la fiabilité et la régularité de la production du robot.

Finition de surface
La finition des surfaces constitue une étape cruciale dans la fabrication de robots, car elle a des implications qui vont bien au-delà de l'aspect esthétique. L'état de surface d'un composant peut influencer sa résistance à la corrosion, sa résistance à l'usure, le frottement, la conductivité électrique, la propreté, le comportement thermique et la durabilité à long terme.
Les composants robotiques sont souvent utilisés dans des environnements exigeants, caractérisés par des mouvements répétitifs, des vibrations, des variations de température, une exposition à des lubrifiants ou à des produits de nettoyage, ainsi que des exigences de précision strictes. Par conséquent, le traitement de surface est généralement choisi en fonction de des exigences de performance fonctionnelle plutôt que de simples considérations esthétiques.
Pourquoi le traitement de surface est-il important en robotique ?
De nombreuses pièces de robots sont usinées à partir d'aluminium, d'acier inoxydable, de titane ou d'alliages techniques. Après l'usinage, la surface peut présenter des marques d'outils, des contraintes résiduelles, des traces d'oxydation ou d'autres anomalies susceptibles d'affecter les performances.
Une finition soignée peut aider :
- Améliorer la résistance à la corrosion
- Améliorer la résistance à l'usure
- Réduire les frottements
- Améliorer la résistance à la fatigue
- Améliorer les propriétés électriques
- Faciliter le nettoyage et l'entretien
- Assurer une identité visuelle cohérente
Dans le cas des assemblages robotiques de précision, l'état de surface peut également influencer le comportement de interfaces de roulements, mécanismes de glissement, joints d'étanchéité et surfaces de contact.
Anodisation
L'anodisation est largement utilisée pour les composants en aluminium des robots, notamment les bras, les boîtiers, les supports et les châssis structurels. Ce procédé permet de former une couche d'oxyde contrôlée qui fait partie intégrante de la surface du matériau.
L'anodisation présente notamment les avantages suivants :
- Résistance à la corrosion améliorée
- Dureté de surface améliorée
- Meilleure résistance à l'usure
- Propriétés d'isolation électrique
- Risque réduit d'oxydation en surface
- Aspect esthétique homogène
L'anodisation dure est souvent choisie pour les composants soumis à des contacts répétés ou à l'abrasion, tandis que l'anodisation décorative peut être utilisée pour les surfaces extérieures visibles des robots collaboratifs ou commerciaux.
Revêtement par poudre
Le revêtement par poudrage offre une couche protectrice durable pour les structures en tôle, les boîtiers, les châssis et les capots extérieurs. Le revêtement est appliqué sous forme de poudre sèche, puis durci pour former une surface protectrice continue.
Dans le domaine de la robotique, le revêtement par poudre présente les avantages suivants :
- Bonne résistance aux chocs
- Protection efficace contre la corrosion
- Excellente couverture des bords
- Large choix de couleurs
- Finition extérieure résistante
En raison de sa robustesse et de sa résistance aux agressions extérieures, le revêtement par poudrage est couramment utilisé sur les châssis de robots mobiles, les armoires d'équipement et les structures d'automatisation industrielle.

Polissage
Le polissage est utilisé lorsqu'une surface lisse est nécessaire pour des raisons esthétiques, pour réduire les frottements ou pour améliorer la propreté. Selon l'application, le polissage peut aller d'une finition industrielle brossée à une surface quasi miroitante.
Les surfaces polies peuvent aider à :
- Réduire les frottements au niveau des interfaces coulissantes
- Réduire au minimum la rétention de particules
- Améliorer la facilité de nettoyage
- Améliorer la qualité esthétique
- Améliorer les performances dans certaines applications d'étanchéité
Les robots médicaux, les systèmes d'automatisation de laboratoire et les composants extérieurs visibles nécessitent souvent des normes de polissage plus strictes que les équipements industriels courants.
Placage électrolytique
La galvanoplastie consiste à déposer un revêtement métallique sur la surface d'un composant afin d'en modifier les propriétés fonctionnelles. Le choix des matériaux de revêtement dépend des exigences de l'application.
Parmi les objectifs communs, on peut citer :
- Amélioration de la résistance à la corrosion
- Augmentation de la dureté de surface
- Amélioration de la conductivité électrique
- Réduire la résistance de contact
- Amélioration de la résistance à l'usure
Les composants de connecteurs, les interfaces électriques et certaines pièces mécaniques de précision peuvent faire appel à des procédés de revêtement spécialisés afin d'atteindre les caractéristiques de performance requises.
Finition de surface et interfaces de précision
En robotique, l'état de surface est souvent étroitement lié à la précision dimensionnelle. Les interfaces critiques, telles que les logements de roulements, les tourillons d'arbres, les surfaces de guidage et les zones d'étanchéité, peuvent nécessiter à la fois des tolérances serrées et une rugosité de surface contrôlée.
Des surfaces trop rugueuses peuvent accroître le frottement et l'usure, tandis que des surfaces trop lisses peuvent altérer le comportement de lubrification dans certaines applications. Les ingénieurs définissent donc des valeurs de rugosité de surface en fonction des exigences fonctionnelles de l'interface.

Exigences en matière d'hygiène
Dans les domaines de la robotique appliquée aux semi-conducteurs, au secteur médical et aux laboratoires, le traitement de surface doit également répondre aux exigences de propreté. Les finitions qui retiennent les particules ou qui sont difficiles à nettoyer peuvent présenter des risques de contamination.
Dans ces environnements, les fabricants peuvent opter pour des procédés de finition qui :
- Réduire l'adhérence des particules
- Réduire au minimum la porosité de la surface
- Améliorer la résistance aux produits chimiques
- Permet des nettoyages ou des stérilisations répétés
Choisir la finition appropriée
Le choix du traitement de surface dépend de la fonction de la pièce au sein du robot.
| Exigences relatives aux composants | Considérations générales relatives à la finition |
|---|---|
| Bras structurel en aluminium | Anodisation |
| Armoire industrielle | Revêtement par poudre |
| Boîtier extérieur apparent | Anodisation ou polissage décoratif |
| Interface coulissante | Polissage ou traitement anti-friction |
| Composant de contact électrique | Placage électrolytique |
| Composant de robot pour salle blanche | Finition facile à nettoyer et résistante à la corrosion |
Le traitement de surface en tant que procédé d'ingénierie fonctionnel
Dans le domaine de la fabrication robotisée de pointe, la finition des surfaces est considérée comme un processus d'ingénierie fonctionnel plutôt que comme une simple étape esthétique finale. La finition choisie peut avoir une incidence directe sur la fiabilité, les besoins en maintenance, la résistance aux conditions environnementales et les performances opérationnelles.
En adaptant le processus de finition aux exigences spécifiques de chaque composant robotique, les fabricants peuvent améliorer la durabilité, préserver la précision au fil du temps et garantir que les systèmes robotiques continuent de fonctionner de manière constante dans les environnements d'exploitation prévus.

Contrôle qualité
Le contrôle qualité est l'une des étapes les plus cruciales de la fabrication de robots, car les systèmes robotiques reposent sur un alignement précis, des mouvements reproductibles et des performances constantes des composants. Une erreur dimensionnelle qui peut être acceptable dans les équipements industriels courants peut avoir une incidence significative sur la précision d'un robot, son comportement face aux vibrations, l'engrènement des engrenages ou la fiabilité de ses articulations.
Le contrôle ne se limite pas à vérifier si une pièce est conforme au plan. Il s'agit d'un processus complet qui permet de vérifier dimensions, relations géométriques, état de surface, conformité des matériaux, compatibilité d'assemblage et performances fonctionnelles tout au long du cycle de fabrication.
Pourquoi l'inspection est essentielle en robotique
Les robots comportent plusieurs systèmes de mouvement interconnectés. Des erreurs peuvent s'accumuler au niveau des roulements, des arbres, des carters, des réducteurs et des interfaces de montage, ce qui entraîne ce que l'on appelle un « cumul de tolérances ». Même de légers écarts au niveau des composants individuels peuvent réduire la précision globale de positionnement.
Les assemblages robotiques critiques nécessitent souvent l'inspection des éléments suivants :
- Diamètres des sièges de roulement
- Concentricité de l'arbre
- Surfaces d'alignement des joints
- Interfaces de fixation de la boîte de vitesses
- Fonctions de positionnement du codeur
- Parallélisme et perpendicularité des surfaces d'accouplement
- Structures de référence d'assemblage
Le maintien de ces relations est essentiel pour garantir un contrôle fiable des mouvements et une bonne répétabilité.
Contrôle dimensionnel
Le contrôle dimensionnel permet de vérifier que chaque caractéristique respecte les tolérances spécifiées. Parmi les mesures courantes, on peut citer :
- Dimensions hors tout
- Diamètres des trous
- Dimensions du filetage
- Largeurs des fentes
- Épaisseur de la paroi
- Distances entre les centres
- Interfaces de montage critiques
Pour les composants robotiques, le contrôle dimensionnel est souvent réalisé à l'aide de pieds à coulisse, micromètres, alésomètres, comparateurs de hauteur et systèmes de mesure de précision en fonction du niveau de précision requis.

Contrôle des tolérances géométriques
De nombreuses pièces robotiques nécessitent davantage qu'un simple contrôle dimensionnel. Les tolérances géométriques garantissent que les éléments sont correctement orientés et positionnés les uns par rapport aux autres.
Parmi les caractéristiques géométriques importantes, on peut citer :
- Planéité
- Parallélisme
- Perpendicularité
- Tolérance de position
- Concentricité
- Cylindricité
- Faux-rond
Ces contrôles revêtent une importance particulière pour les articulations de robots, les ensembles rotatifs et les interfaces de réducteurs de précision, où l'alignement influe directement sur les performances.
Inspection CMM
Les machines à mesurer tridimensionnelles (MMT) sont largement utilisées pour les composants robotiques de haute précision. Une machine à mesurer tridimensionnelle (MMT) permet de mesurer des géométries complexes et de vérifier plusieurs cotes et tolérances géométriques au sein d'un même programme d'inspection.
L'inspection par machine à coordonnées (CMM) est couramment utilisée pour :
- Boîtiers usinés complexes
- Composants multiaxiaux
- Structures d'assemblage de précision
- Carter de boîte de vitesses
- Interfaces de montage pour servomoteurs
- Validation du prototype
- Contrôle du premier article (FAI)
Étant donné que de nombreuses pièces de robots comportent des caractéristiques situées sur plusieurs plans et dans différentes orientations, le contrôle par machine à mesurer tridimensionnelle (MMT) constitue une méthode très efficace pour vérifier la précision géométrique globale.
Contrôle de la rugosité de surface
La finition de surface peut influencer le frottement, l'usure, l'efficacité de l'étanchéité et le comportement des roulements. L'inspection comprend donc la vérification des valeurs de rugosité de surface spécifiées.
Parmi les applications courantes, on peut citer :
- Logements de roulements
- Tourillons d'arbre
- Interfaces coulissantes
- Surfaces d'étanchéité
- Espaces fonctionnels soignés
Les appareils de mesure de la rugosité de surface permettent de s'assurer que les processus de finition ont permis d'atteindre l'état fonctionnel requis.

Vérification des matériaux
L'inspection permet également de vérifier que le matériau approprié a bien été utilisé pour chaque composant. En fonction de l'application, cette vérification peut inclure :
- Certificats de conformité des matériaux
- Analyse de la composition chimique
- Essais de dureté
- Vérification du traitement thermique
- Registres de traçabilité
La vérification des matériaux revêt une importance particulière pour articulations soumises à de fortes contraintes, composants de robots médicaux, pièces d'équipements pour semi-conducteurs et structures critiques pour la sécurité.
Contrôle de l'assemblage
Une fois que les différents composants ont passé le contrôle dimensionnel, le contrôle d'assemblage permet de vérifier que le mécanisme assemblé fonctionne correctement.
Les contrôles d'assemblage peuvent inclure :
- Précharge du roulement
- Alignement des arbres
- Mesure du jeu
- Vérification du couple de serrage des fixations
- Fluidité de rotation
- Validation de la marge de sécurité
- Inspection du cheminement des câbles
Dans le cas des articulations robotiques de précision, le contrôle de l'assemblage détermine souvent si le système final atteindra la répétabilité visée.
Tests fonctionnels
Les essais fonctionnels permettent d'évaluer les performances d'un composant ou d'un ensemble dans des conditions de fonctionnement réelles. Selon le type de robot, ces essais peuvent inclure :
- Essais de cycle de mouvement
- Tests de charge
- Vérification de la précision
- Essais de répétabilité
- Analyse des vibrations
- Essais de performances thermiques
- Validation des capteurs et des codeurs
Les essais fonctionnels permettent de vérifier que l'ensemble fabriqué fonctionne comme prévu dans des applications robotiques réelles.

Traçabilité et documentation
La fabrication robotisée de pointe exige de plus en plus une traçabilité complète. Les rapports d'inspection peuvent inclure :
- Informations sur le lot de matière première
- Registres des processus d'usinage
- Données de mesure
- État d'étalonnage des équipements d'inspection
- Rapports de non-conformité
- Registres des mesures correctives
- Rapports d'inspection finale
La traçabilité revêt une importance particulière dans les secteurs médical, aérospatial, des semi-conducteurs et de la robotique industrielle à haute fiabilité.
Contrôle tout au long du processus de fabrication
Un contrôle qualité efficace ne se limite pas à la fin du processus de production. Les fabricants de composants robotiques ont souvent recours à contrôle à la réception, contrôle en cours de fabrication et contrôle final afin de détecter les problèmes le plus tôt possible.
| Étape d'inspection | Objectif principal |
|---|---|
| Contrôle à la réception | Vérifier les matières premières et les composants achetés |
| Inspection en cours de fabrication | Contrôler la précision de l'usinage et de la fabrication |
| Inspection finale | Vérifier la conformité totale avant l'expédition |
| Contrôle de l'assemblage | Vérifier l'intégration et l'ajustement |
| Tests fonctionnels | Vérifier les performances opérationnelles |
Le contrôle qualité, gage de performance
En robotique, le contrôle qualité ne se résume pas à une simple vérification de la conformité. Il s'agit d'un processus d'assurance de la performance ce qui permet de garantir que les composants s'assemblent correctement, fonctionnent avec précision, résistent aux charges d'exploitation et conservent leur fiabilité au fil du temps.
En combinant la mesure dimensionnelle, la vérification géométrique, la validation des matériaux, le contrôle des assemblages et les essais fonctionnels, les fabricants peuvent réduire les risques liés à la production et fournir des systèmes robotiques présentant la précision et la cohérence requises pour les applications d'automatisation modernes.

Gestion de la chaîne d'approvisionnement
La fabrication de robots s'effectue rarement au cours d'un seul processus ou au sein d'une seule cellule de production. Un système robotique type peut comprendre des boîtiers usinés par commande numérique, des arbres tournés, des surfaces de précision rectifiées, des structures en tôle, des composants en plastique moulé, des roulements achetés, des moteurs, des capteurs, des câbles et des ensembles électroniques. La coordination de ces éléments nécessite une gestion efficace de la chaîne d'approvisionnement.
En robotique, la gestion de la chaîne d'approvisionnement ne se limite pas à l'achat de pièces. Il s'agit du processus visant à garantir que les matériaux, les composants, les opérations de fabrication, les contrôles, les activités d'assemblage et les calendriers de livraison sont synchronisés afin que le produit final puisse être fabriqué de manière homogène et dans les délais.
La complexité des chaînes d'approvisionnement dans le domaine de la robotique
Par rapport à de nombreux produits industriels classiques, les robots présentent souvent les caractéristiques suivantes :
- Plusieurs types de matériaux
- Composants usinés de haute précision
- Assemblages personnalisés
- Composants électroniques spécialisés
- Pièces achetées dont le délai de livraison est long
- Variantes de prototype et de série
- Modifications techniques fréquentes
À mesure que la conception des robots gagne en sophistication, la gestion des interactions entre ces éléments revêt une importance croissante.
Coordination de plusieurs processus de fabrication
La fabrication d'un seul robot peut nécessiter le recours à plusieurs technologies de fabrication différentes avant que l'assemblage final puisse commencer.
La gestion de la chaîne logistique garantit que chaque processus se déroule dans le bon ordre et que les pièces progressent dans la chaîne de production sans retards inutiles.
Un manque de coordination peut entraîner :
- Opérations d'assemblage au ralenti
- Dates de livraison non respectées
- Augmentation des coûts de stock
- Modifications répétées de la configuration
- Goulots d'étranglement dans la production
- Lacunes en matière de traçabilité de la qualité
Approvisionnement en matériaux
Le choix et l'approvisionnement des matières premières ont un impact direct sur la stabilité de la fabrication. Les fabricants de robots doivent s'assurer que la nuance, la certification et les spécifications appropriées des matériaux sont bien disponibles avant le début de la production.
Parmi les éléments clés à prendre en compte, on peut citer :
- Disponibilité des matériaux
- Délai de livraison
- Cohérence des lots
- Conditions de certification
- État du traitement thermique
- Dimensions des produits en stock
Dans le domaine des composants robotiques haute performance, le remplacement de matériaux sans analyse technique appropriée peut entraîner des risques importants en termes de performances et de fiabilité.

Gestion des composants à délai de livraison long
De nombreux systèmes robotiques reposent sur des composants achetés, tels que :
- Servomoteurs
- Réducteurs
- Roulements de précision
- Guides linéaires
- Encodeurs
- Capteurs
- Connecteurs industriels
Les délais de livraison de ces articles peuvent être nettement plus longs que ceux des composants usinés. Une planification efficace de la chaîne d'approvisionnement permet d'identifier rapidement les articles à long délai de livraison et d'aligner les calendriers d'approvisionnement sur les étapes clés de la phase de prototypage et de production.
Stratégie de gestion des stocks
Les fabricants de robots doivent gérer avec soin leurs niveaux de stocks. Un excédent de stocks entraîne une augmentation des coûts de stockage et de l'immobilisation de capitaux, tandis qu'un niveau de stocks insuffisant peut perturber la production.
Parmi les stratégies courantes, on peut citer :
| Stratégie | Objectif principal |
|---|---|
| Stock de sécurité | Se prémunir contre les ruptures d'approvisionnement |
| Stock tampon | Amortir les fluctuations de la demande |
| Réapprovisionnement Kanban | Assurer la continuité de la production |
| Livraison « juste à temps » | Réduire les coûts de gestion des stocks |
La stratégie à adopter dépend du volume de production, de la variabilité de la demande et de la fiabilité des fournisseurs.
Gestion des modifications techniques
Le développement de prototypes et les premières phases de production s'accompagnent souvent de modifications de conception. La gestion de la chaîne d'approvisionnement doit veiller à ce que les pièces obsolètes sont contrôlées et les révisions mises à jour sont publiées correctement.
Parmi les contrôles importants, on peut citer :
- Suivi des modifications
- Modifier les procédures d'approbation
- Plans et cahiers des charges mis à jour
- Séparation des stocks
- Notification aux fournisseurs
- Mises à jour de la documentation relative à l'assemblage
En l'absence d'une gestion rigoureuse du changement, les révisions hétérogènes peuvent entraîner des problèmes d'assemblage et des défaillances sur le terrain.
Qualité et traçabilité tout au long de la chaîne d'approvisionnement
La gestion de la chaîne d'approvisionnement et la gestion de la qualité sont étroitement liées. Les fabricants doivent être en mesure d'assurer la traçabilité des matières premières et des composants tout au long du processus de production.
La traçabilité peut inclure :
- Numéros de lot des matériaux
- Identification du fournisseur
- Registres des traitements thermiques
- Rapports d'inspection
- Numéros de lot d'assemblage
- Numéros de série des produits finis
Cela revêt une importance particulière pour les robots médicaux, les équipements pour semi-conducteurs, les applications aérospatiales et les systèmes d'automatisation critiques pour la sécurité.

Considérations relatives à la chaîne d'approvisionnement mondiale
De nombreux projets de robotique impliquent des clients, des fournisseurs et des partenaires industriels internationaux. La gestion de la chaîne d'approvisionnement mondiale doit tenir compte des éléments suivants :
- Réglementations en matière d'importation et d'exportation
- Documents douaniers
- Délais de livraison
- Tarifs et droits de douane
- Exigences régionales en matière de conformité
- Gestion des risques logistiques
Prévoir ces éléments suffisamment tôt permet d'éviter les retards lors de l'expédition des prototypes et des livraisons de production.
Accompagner la transition vers la production
Lorsqu'un robot passe du stade du prototype à celui de la production, les exigences en matière de chaîne d'approvisionnement évoluent considérablement. La fabrication de prototypes peut privilégier la rapidité et la flexibilité, tandis que la production en série exige la reproductibilité, la maîtrise des coûts et la fiabilité des livraisons.
Les fabricants se concentrent généralement sur :
- Qualification des fournisseurs
- Standardisation des processus
- Planification des capacités
- Planification de la production
- Optimisation des stocks
- Contrats d'approvisionnement à long terme
Ces activités permettent de garantir que la production puisse évoluer sans compromettre la qualité ni les délais de livraison.
La gestion de la chaîne logistique en tant que compétence industrielle
Dans le domaine de la fabrication robotisée de pointe, la gestion de la chaîne d'approvisionnement constitue une compétence opérationnelle essentielle, bien plus qu'une simple fonction administrative. Elle a une incidence directe sur délais de livraison, rendement de production, constance de la qualité, évolutivité et performance en matière de livraison aux clients.
En assurant la coordination des matériaux, des processus, des fournisseurs, des contrôles qualité et de la logistique, une chaîne d'approvisionnement efficace permet aux fabricants de robots de passer de la phase de développement technique à une production stable, tout en garantissant la précision et la fiabilité requises par les systèmes d'automatisation modernes.

Du prototype à la production
L'une des étapes les plus difficiles dans la fabrication de robots est le passage d'un prototype fonctionnel à une production stable. Un prototype peut certes démontrer avec succès le mouvement, la fonctionnalité et l'intégration du système, mais pour obtenir les mêmes performances de manière constante sur des dizaines, des centaines, voire des milliers d'unités, il faut mettre en œuvre des efforts supplémentaires en matière d'ingénierie, de contrôle des processus et de planification de la fabrication.
Pour les fabricants de robots, la phase de passage du prototype à la production est celle où se rejoignent la validation de la conception, les capacités de fabrication, le contrôle qualité, la gestion de la chaîne d'approvisionnement et la préparation à la production. L'objectif n'est pas seulement de construire un robot qui fonctionne, mais aussi de mettre en place un processus reproductible permettant de fournir une précision, une fiabilité et des délais de livraison constants.
Le parcours de transition type
La plupart des projets de robotique passent par plusieurs étapes de développement avant d'entrer en production à grande échelle.
Chaque étape a un objectif différent.
| Scène | Objectif principal |
|---|---|
| Prototype conceptuel | Valider les idées de conception de base |
| EVT (Essai de validation technique) | Vérifier le bon fonctionnement et les performances |
| DVT (test de validation de la conception) | Vérifier que la conception est conforme aux spécifications |
| PVT (test de validation de la production) | Valider les processus de fabrication et d'assemblage |
| Production de masse | Assurer une production constante |
Validation technique (EVT)
Au cours de l'EVT, les ingénieurs vérifient si le robot fonctionne comme prévu.
Parmi les activités typiques, on peut citer :
- Essais de mouvement
- Vérification de la charge utile
- Évaluation conjointe des performances
- Tests d'intégration des capteurs
- Analyse thermique
- Validation des logiciels et des systèmes de contrôle
À ce stade, les processus de fabrication peuvent encore être flexibles, et les modifications de conception sont relativement courantes.
Validation de la conception (DVT)
La DVT confirme que la conception est en mesure de répondre à ses spécifications finales dans des conditions d'exploitation réalistes.
Les examens peuvent inclure :
- Mesure de la précision et de la répétabilité
- Essais environnementaux
- Essais de vibration
- Essais de durabilité à cycle long
- Vérification de la sécurité
- Évaluation de la conformité
À la fin de la phase de conception détaillée (DVT), les modifications majeures apportées à la conception devraient être réduites au minimum.

Validation de la production (PVT)
Le PVT constitue le maillon essentiel entre l'ingénierie et la fabrication. L'objectif est de vérifier que le processus de production prévu permet de fabriquer systématiquement des ensembles robotiques conformes.
PVT évalue :
- Stabilité du processus d'usinage
- Répétabilité des montages
- Processus d'assemblage
- Procédures d'inspection
- Instructions destinées à l'opérateur
- Durée du cycle
- Taux de rendement
- Préparation de la chaîne d'approvisionnement
De nombreux problèmes de fabrication qui ne sont pas détectables lors de la construction des prototypes apparaissent lors des tests PVT.
Gel du processus de fabrication
Avant le lancement de la production en série, les fabricants procèdent généralement à un « gel des processus ». Cela signifie que les aspects critiques du processus de fabrication font l'objet d'un contrôle formel.
Parmi les aliments que l'on congèle généralement, on trouve :
- Plans approuvés et modifications
- Spécifications des matériaux
- Programmes d'usinage
- Outillage et montages
- Plans d'inspection
- Procédures de montage
- Protocoles d'essai
- Listes de fournisseurs
La congélation du processus permet de garantir l'uniformité d'un lot de production à l'autre.
Augmentation de la capacité de production
La fabrication d'un prototype peut être confiée à des techniciens hautement qualifiés et s'accompagner d'un calendrier flexible. La production nécessite quant à elle une approche différente.
Les fabricants doivent tenir compte des éléments suivants :
- Capacité de la machine
- Gestion de la durée de vie des outils
- Disponibilité des équipements
- Formation des opérateurs
- Planification de la production
- Planification des stocks
- Recrutement de personnel qualifié
- Équilibrage des chaînes de montage
Pour réussir une mise à l'échelle, il faut à la fois une préparation technique et une planification opérationnelle.
Gestion de la cohérence des tolérances
L'un des principaux défis lors de la montée en puissance de la production consiste à garantir le respect de tolérances homogènes pour toutes les pièces fabriquées.
Les fabricants mettent souvent en œuvre :
- Contrôle statistique des processus (SPC)
- Contrôle en cours de fabrication
- Surveillance de l'usure des outils
- Calendriers d'étalonnage des machines
- Contrôle du premier article
- Études de capacité
Pour les articulations robotiques, les carters de réducteurs et les arbres de précision, le maintien de la capacité du processus est essentiel pour garantir la précision de l'assemblage.

État de préparation au montage
Le passage à la production nécessite également une optimisation de l'assemblage. Les assemblages de prototypes peuvent nécessiter des ajustements manuels qui ne sont pas envisageables aux volumes de production.
Les ingénieurs procèdent souvent à des ajustements :
- Fonctionnalités d'alignement
- Accessibilité des éléments de fixation
- Acheminement des câbles
- Structure du sous-ensemble
- Spécifications de couple
- Points de contrôle d'inspection
- Procédures d'essais fonctionnels
La réduction de la variabilité au niveau de l'assemblage permet d'améliorer le rendement et l'uniformité des produits.
Défis courants lors de la phase de montée en puissance
Les fabricants de robots sont souvent confrontés à :
- Déformation des parois minces lors de l'usinage de production
- Variations au niveau des composants fournis par les fournisseurs
- Distorsion due au support
- Cumul des tolérances d'assemblage
- Inégales de la finition de surface
- Pièces achetées à long délai de livraison
- Effets thermiques inattendus
- Un rendement de production inférieur aux prévisions
Le fait d'identifier ces problèmes dès le début de la phase PVT permet d'éviter des retards importants après le lancement.
Le rôle du NPI (lancement de nouveaux produits)
Le NPI fournit un cadre structuré permettant de faire passer un robot de la phase de développement à celle de la production. Elle assure la coordination entre les équipes d'ingénierie, de fabrication, de qualité, de la chaîne d'approvisionnement et des opérations.
Les activités typiques du NPI comprennent notamment :
- Analyse DFM
- Planification des processus
- Préparation de l'outillage
- Qualification des fournisseurs
- Versions pilotes
- Planification des inspections
- Évaluation des risques
- Documentation relative à la production
Un processus de lancement de nouveau produit (NPI) bien mené réduit les risques liés au lancement et raccourcit le délai nécessaire pour atteindre une production stable.
D’un prototype réussi à un produit à succès
Un prototype prouve qu'un robot peut fonctionner. La production prouve que le robot peuvent être fabriqués de manière répétée avec une qualité constante. La transition entre ces deux étapes nécessite une ingénierie rigoureuse, des processus validés, des fournisseurs fiables, des contrôles maîtrisés et des opérations de fabrication évolutives.
En considérant le passage du prototype à la production comme un processus d'ingénierie structuré plutôt que comme une simple augmentation des volumes, les fabricants de robots peuvent réduire les risques, améliorer le respect des délais de livraison et s'assurer un parcours plus fiable vers la production commerciale.

Services de fabrication de composants robotiques de Dakings Rapid Robotics
Les systèmes robotiques nécessitent une combinaison de haute précision, fiabilité structurelle, conception légère et régularité de la production. Les composants tels que les carters d'articulation, les carters de boîte de vitesses, les supports de servomoteurs, les liaisons structurelles, les arbres et les supports de fixation nécessitent souvent un contrôle dimensionnel rigoureux et des procédés de fabrication stables afin de garantir un mouvement précis et des performances reproductibles.
Dakings Rapid propose des services de fabrication de précision destinés aux applications de robotique et d'automatisation, en accompagnant nos clients depuis les premières étapes de développement des prototypes jusqu’à la fabrication en petites séries et à la production en série. Nous nous concentrons sur les composants qui nécessitent un usinage de précision, des tolérances contrôlées, une qualité de surface fiable et des interfaces prêtes à l’assemblage.
Usinage CNC de précision pour la robotique
Usinage CNC est largement utilisé pour les composants robotiques liés à la structure et au mouvement. Dakings Rapid fabrique des pièces telles que :
- Structures de bras robotiques
- Boîtiers de raccordement
- Carter de boîte de vitesses
- Plaques de fixation de moteur
- Supports de précision
- Interfaces de montage des capteurs
- Structures de base
Pour les géométries robotiques complexes, l'usinage multiaxial permet de réduire les changements de réglage et de maintenir la précision de positionnement entre les éléments critiques.
Tournage et rectification de haute précision
Les composants rotatifs jouent un rôle essentiel dans les systèmes de mouvement robotiques. Dakings Rapid assure la fabrication des éléments suivants :
- Arbres de liaison
- Arbres de transmission
- Raccords
- Bagues
- Logements de roulements
- Interfaces cylindriques de précision
Lorsque des tolérances plus strictes et une meilleure qualité de surface sont requises, Tournage et rectification Ces opérations permettent d'obtenir des ajustements de roulements précis, une concentricité et des surfaces d'alignement optimales pour les assemblages robotiques de précision.
Éléments de structure à parois minces et légers
Les robots collaboratifs et humanoïdes modernes nécessitent souvent des structures légères et très rigides. Usinage de pièces à parois minces entraîne des difficultés telles que la déformation, les vibrations et l'instabilité dimensionnelle au cours de la production.
Dakings Rapid relève ces défis grâce à :
- Stratégies d'usinage optimisées
- Séquences contrôlées d'enlèvement de matière
- Méthodes de serrage stables
- Aspects à prendre en compte dans la gestion du stress
- Vérification des processus lors de la fabrication des prototypes
Cette approche permet de préserver la stabilité dimensionnelle tout en favorisant la conception de robots légers.

Fabrication de prototypes et accompagnement au lancement de nouveaux produits
Les projets de robotique nécessitent souvent plusieurs itérations de conception avant la mise en production. Dakings Rapid prend en charge développement de prototypes avec :
- Usinage de prototypes fonctionnels
- Versions de validation technique
- Production de prototypes en petites séries
- Commentaires sur la conception pour la fabrication (DFM)
- Vérification de l'ajustement lors de l'assemblage
- Optimisation des processus pour le transfert de production
Une collaboration précoce dès la phase de prototypage permet d'identifier les risques liés à la fabrication et d'améliorer la préparation à la production.
Finition de surface des composants de robots
Les composants robotiques nécessitent souvent des traitements de surface destinés à améliorer leur durabilité et leur résistance aux conditions environnementales. Les options de finition disponibles sont les suivantes :
- Anodisation
- Revêtement en poudre
- Polissage
- Placage électrolytique
- Sablage
- Brossage
Finition Le choix est déterminé par les exigences fonctionnelles du composant, notamment la résistance à l'usure, la protection contre la corrosion, les propriétés électriques et l'aspect esthétique.
Contrôle qualité et inspection
La précision des assemblages robotisés dépend de la précision géométrique des composants. Dakings Rapid met en œuvre des procédures d'inspection pouvant inclure :
- Mesure dimensionnelle
- Vérification des tolérances géométriques
- Contrôle par machine à coordonnées (CMM)
- Mesure de la rugosité de surface
- Vérification des matériaux
- Contrôles d'ajustement lors de l'assemblage
Les procédures d'inspection permettent de s'assurer que les interfaces critiques, telles que les logements de roulements, les ajustements d'arbres et les surfaces de montage des réducteurs, répondent aux exigences spécifiées.
Évolutivité de la production
La fabrication dans le domaine de la robotique commence souvent par la réalisation de prototypes, avant de passer à des volumes de production plus importants. Dakings Rapid accompagne cette transition grâce à :
- Séries de production en petites quantités
- Séries de production pilotes
- Standardisation des processus
- Coordination de la chaîne logistique
- Planification de la production
- Des procédures de contrôle qualité cohérentes
En combinant la réalisation de prototypes, l'usinage de précision, la finition, le contrôle qualité et la gestion de la production, Dakings Rapid offre des capacités de fabrication adaptées aux besoins de la robotique, les équipements d'automatisation, la robotique médicale, l'automatisation dans le secteur des semi-conducteurs et d'autres applications de contrôle de mouvement de précision.

Défis courants dans le secteur de la fabrication
La fabrication de robots combine l'usinage de précision, la conception de structures légères, les exigences en matière de mouvement dynamique et les interfaces d'assemblage complexes. De ce fait, les fabricants sont souvent confrontés à des difficultés qui, si elles sont moins critiques dans le cas des produits industriels classiques, peuvent却 avoir un impact significatif sur les performances des robots.
La réussite de la production dépend non seulement de la précision d'usinage, mais aussi de la maîtrise de la déformation, de l'alignement, de la qualité de surface, de la cohérence du processus et du comportement à l'assemblage tout au long du cycle de fabrication.
Déformation des parois minces
De nombreux robots modernes utilisent des structures légères afin de réduire l'inertie et d'améliorer l'efficacité de leurs mouvements. Certains composants, tels que les bielles de bras, les boîtiers d'articulation et les châssis structurels, peuvent présenter des parois minces et de grandes cavités internes.
Lors de l'usinage, ces pièces peuvent se déformer pour les raisons suivantes :
- Forces de coupe
- Contrainte résiduelle dans le matériau
- Production de chaleur
- Support de fixation de la pièce insuffisant
- Enlèvement irrégulier de matière
Une déformation excessive peut entraîner des erreurs dimensionnelles, des problèmes d'assemblage et une diminution de la rigidité structurelle. Les fabricants remédient souvent à ce problème en optimisant les séquences d'usinage, en utilisant des dispositifs de fixation stables et en mettant en œuvre des stratégies de gestion des contraintes.
Géométrie complexe à plusieurs axes
Les articulations des robots et les boîtiers intégrés comportent souvent des éléments situés sur plusieurs plans, des surfaces courbes et des interfaces en angle. Il peut s'avérer difficile de préserver la précision des relations entre ces éléments.
Parmi les difficultés courantes, on peut citer :
- Réglage de l'alignement
- Accessibilité des outils
- Contrôle des tolérances géométriques
- Prévention des collisions lors de l'usinage
- Un positionnement cohérent des caractéristiques d'un lot à l'autre
L'usinage multiaxial permet de réduire le nombre de réglages, mais nécessite une programmation et un contrôle des processus précis.
Alignement d'assemblage de haute précision
Les systèmes robotiques reposent sur un alignement précis entre les arbres, les roulements, les réducteurs, les moteurs et les codeurs. Même de faibles erreurs de positionnement peuvent affecter la fluidité du mouvement et la répétabilité.
Les difficultés liées à l'assemblage concernent souvent :
- Concentricité des roulements
- Faux-rond de l'arbre
- Alignement de la boîte de vitesses
- Positionnement du codeur
- Contrôle du jeu
- Cumul des tolérances entre plusieurs composants
Les systèmes de mouvement robotiques étant interconnectés, tout problème d'alignement au niveau d'un composant peut avoir une incidence sur les performances de l'ensemble du système.

Effets thermiques au cours de la fabrication
La chaleur générée lors de l'usinage peut provoquer une dilatation temporaire tant de la pièce à usiner que de l'outil de coupe. Dans le cas des composants robotiques de précision, cela peut entraîner des variations dimensionnelles si ce phénomène n'est pas correctement maîtrisé.
Parmi les défis liés à la gestion thermique, on peut citer :
- Variation dimensionnelle au cours de longs cycles d'usinage
- Différence entre la production du matin et celle de l'après-midi
- Extension des outils
- Différences de température des pièces
- Variations dimensionnelles après usinage
Les fabricants ont souvent recours à des paramètres d'usinage contrôlés, à la gestion du liquide de refroidissement et à la stabilisation des processus afin de minimiser l'influence thermique.
Équilibre entre poids et force
Une conception légère est souhaitable pour optimiser les performances de mouvement des robots, mais une réduction trop importante de la quantité de matériau peut nuire à la rigidité et à la résistance à la fatigue.
Les ingénieurs doivent trouver un équilibre entre :
- Réduction de la masse
- Rigidité structurelle
- Stabilité dynamique
- Résistance à la fatigue
- Faisabilité technique
Ce compromis revêt une importance particulière dans le domaine des robots collaboratifs et des robots humanoïdes, où une faible inertie et une grande intégrité structurelle sont toutes deux requises.
Uniformité de la finition de surface
Les composants robotiques comportent souvent des interfaces de glissement, des logements de roulements, des surfaces d'étanchéité et des pièces extérieures visibles. Les variations de l'état de surface peuvent avoir une incidence sur le frottement, l'usure, le comportement de lubrification et l'aspect.
Parmi les défis, on peut citer :
- Usure de l'outil influant sur la rugosité
- Résultats de polissage inégaux
- Aspect irrégulier de l'anodisation
- Variation de l'épaisseur du revêtement
- Contamination de la surface avant la finition
Pour obtenir une finition homogène, il est nécessaire de contrôler les paramètres du processus et d'assurer une préparation adéquate avant le traitement.
Répétabilité d'un lot à l'autre
Un prototype peut répondre aux spécifications, mais il est souvent plus difficile de maintenir le même niveau de qualité d'un lot de production à l'autre.
Les problèmes de répétabilité peuvent provenir :
- Usure des outils
- Variation du calendrier des rencontres
- Dérive d'étalonnage de la machine
- Différences entre les lots de matières premières
- Variation de l'opérateur
- Conditions environnementales
Le contrôle statistique des processus et les contrôles en cours de fabrication sont couramment utilisés pour surveiller la stabilité de la production.
Variabilité de la chaîne d'approvisionnement
Les assemblages robotisés intègrent souvent des composants achetés tels que des roulements, des réducteurs, des moteurs, des capteurs et des connecteurs. Les variations au niveau des délais de livraison, de la qualité ou des spécifications peuvent perturber la production.
Les fabricants doivent gérer :
- Qualification des fournisseurs
- Contrôle à la réception
- Contrôle des révisions
- Planification des stocks
- Stratégies d'approvisionnement alternatives
Une gestion efficace de la chaîne d'approvisionnement est essentielle pour respecter les calendriers de production et garantir la cohérence des produits.
Passage du prototype à la production
Les procédés qui donnent de bons résultats pour un petit nombre de pièces prototypes ne sont pas forcément adaptés à des volumes de production plus importants.
Parmi les défis courants liés à la mise à l'échelle, on peut citer :
- Cycles d'usinage longs
- Réglages manuels de l'assemblage
- Capacité d'installation insuffisante
- Procédures d'inspection complexes
- Faible rendement de production
- Allongement des délais de livraison
La montée en puissance de la production nécessite souvent une optimisation des processus, un outillage spécifique, des consignes de travail standardisées et une automatisation améliorée.
Gestion des risques liés à la production
Les systèmes robotiques combinant des technologies mécaniques, électriques et de commande, la gestion des risques liés à leur fabrication doit s'étendre à plusieurs disciplines. Les fabricants de robots les plus performants identifient très tôt les problèmes potentiels grâce à Analyse DFM, validation des prototypes, planification des processus et contrôle qualité structuré.
En traitant simultanément les questions de déformation, d'alignement, de comportement thermique, de qualité de surface, de répétabilité des processus et de stabilité de la chaîne d'approvisionnement, les fabricants peuvent améliorer la fiabilité de la production et garantir les performances constantes exigées par les systèmes robotiques modernes.
Articles connexes