Robotsystemen, beweging, besturing en besluitvorming
Stel je voor dat je een robot vraagt om een kwetsbaar elektronisch onderdeel van een lopende band te pakken, het met een camera te inspecteren en in een verpakking te plaatsen. Voor ons lijkt die taak eenvoudig. Voor de robot vereist het uitvoeren van die ene handeling echter dat meerdere systemen naadloos samenwerken – van het ontvangen van instructies en het waarnemen van de omgeving tot het berekenen van bewegingen, het aansturen van motoren en het continu corrigeren van zijn positie.
In tegenstelling tot conventionele machines die vaste mechanische bewegingen herhalen, zijn moderne robots ontworpen omte waarnemen, informatie te verwerken, beslissingen te nemen en te interageren met de fysieke wereld. Elke beweging is het resultaat van nauwe coördinatie tussen mechanische structuren, elektronische hardware, software-algoritmen, sensoren en precisiecomponenten.
Of de robot nu auto's assembleert, chirurgen assisteert, pakketten sorteert in een magazijn of halfgeleiderapparatuur inspecteert, de onderliggende workflow volgt dezelfde fundamentele principes. Elke taak begint met een instructie, gaat verder met waarneming en besluitvorming, en eindigt met gecontroleerde beweging ondersteund door continue feedback.
In deze handleiding doorlopen we de volledige workflow stap voor stap. In plaats van individuele robotonderdelen afzonderlijk te introduceren, ziet uhoe elk subsysteem bijdraagt aan het voltooien van een taak in de praktijk. Dit maakt het niet alleen gemakkelijker om te begrijpen hoe robots werken, maar ook waarom precisietechniek zo'n belangrijke rol speelt in de moderne robotica.
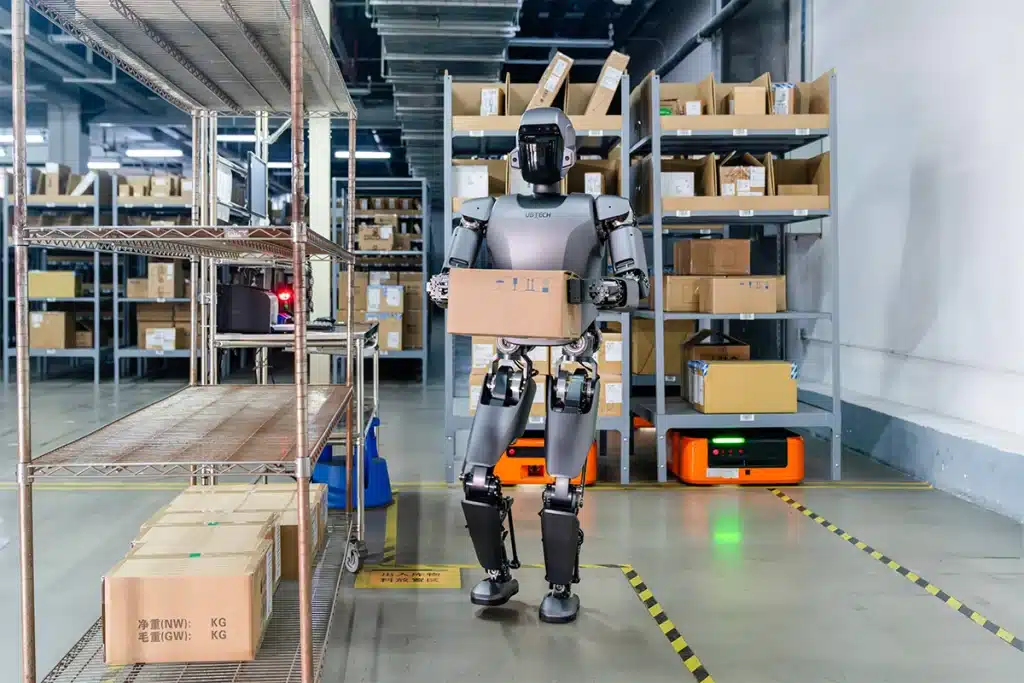
Het robotsysteem begrijpen
Voordat we onderzoeken hoe een robot een taak uitvoert, is het belangrijk om een fundamenteel concept te begrijpen:een robot is geen enkele machine, maar een geïntegreerd systeem dat bestaat uit meerdere gespecialiseerde subsystemen.
Veel mensen stellen zich een robot voor als weinig meer dan motoren en metalen armen. In werkelijkheid is elke beweging afhankelijk van de samenwerking van mechanische structuren, elektronische hardware, software, sensoren, controllers, communicatienetwerken en feedbacksystemen. Als een van deze elementen uitvalt of onnauwkeurig functioneert, kan de hele robot precisie, efficiëntie of zelfs het vermogen om veilig te werken verliezen.
Een eenvoudige manier om dit te begrijpen is door een robot te vergelijken met het menselijk lichaam. Mensen vertrouwen op hun hersenen om beslissingen te nemen, op hun ogen en oren om de omgeving waar te nemen, op hun spieren en gewrichten om beweging te genereren en op hun zenuwstelsel om alles te coördineren. Robots bereiken vergelijkbare mogelijkheden door middel van technische systemen in plaats van biologische.
In plaats van spieren gebruiken robots servomotoren en aandrijfsystemen. In plaats van ogen vertrouwen ze op camera's, laserscanners of andere sensoren. In plaats van een brein gebruiken ze industriële controllers en software-algoritmes om informatie te verwerken en bewegingscommando's te genereren. Elk onderdeel draagt bij aan een continue informatiestroom die de robot in staat stelt zijn toegewezen taak uit te voeren.
In plaats van onafhankelijk van elkaar te werken, wisselen deze subsystemen constant gegevens met elkaar uit. Informatie verzameld door sensoren wordt geanalyseerd door de controller, omgezet in bewegingscommando's, uitgevoerd door het aandrijfsysteem en vervolgens geverifieerd via feedbacksensoren voordat de volgende beweging begint. Deze continue cyclus stelt robots in staat om met opmerkelijke snelheid en nauwkeurigheid te werken.
De vier kernfuncties van elke robot
Hoewel robots in talloze vormen en maten voorkomen, van samenwerkende robots en industriële manipulatoren tot autonome mobiele robots en humanoïde robots, voeren ze allemaal dezelfde vier fundamentele functies uit.
Gevoel
Elke taak begint met het verzamelen van informatie. Een robot moet eerst zijn omgeving begrijpen voordat hij ermee kan interageren. Camera's identificeren objecten, encoders meten gewrichtsposities, krachtsensoren detecteren contact en nabijheidssensoren bewaken obstakels in de buurt. Zonder betrouwbare sensoren heeft de robot geen nauwkeurig beeld van de fysieke wereld.
Denken
Nadat de gegevens zijn verzameld, verwerkt de robotcontroller de informatie en bepaalt wat er vervolgens moet gebeuren. De controller identificeert doelen, berekent posities, plant bewegingsroutes, controleert de veiligheid en evalueert continu of aanpassingen nodig zijn tijdens de uitvoering.
Beweging
Nadat de planning is voltooid, worden bewegingscommando's naar servomotoren en aandrijfsystemen verzonden. Deze systemen zetten digitale instructies om in nauwkeurige mechanische bewegingen en coördineren meerdere gewrichten tegelijk om een vloeiende en accurate beweging te realiseren.
Handeling
De robot voert de beoogde taak uit. Hij kan bijvoorbeeld een werkstuk oppakken, een onderdeel lassen, een medisch apparaat assembleren, een halfgeleiderwafel inspecteren of materialen in een magazijn transporteren. Gedurende het hele proces blijven sensoren feedback geven, zodat de robot eventuele afwijkingen van de geplande beweging direct kan corrigeren.
Hoewel deze vier functies eenvoudig lijken, worden ze tijdens de werking van een robot continu honderden of zelfs duizenden keren per seconde herhaald.

Hoe robotsystemen samenwerken
Om het algehele werkproces beter te begrijpen, kunt u zich voorstellen dat een industriële robot een aluminium behuizing assembleert voor een automatiseringssysteem.
Het proces begint wanneer de productiecontroller een commando naar de robot stuurt om een specifiek onderdeel op te pakken. Voordat de robot beweegt, controleren camera's en sensoren de locatie en oriëntatie van het onderdeel. De robotcontroller berekent vervolgens het optimale bewegingspad, zodat de arm het doel veilig kan bereiken en tegelijkertijd apparatuur in de omgeving kan vermijden.
Zodra het bewegingsplan is gegenereerd, laten servomotoren elk gewricht roteren volgens nauwkeurig gecoördineerde commando's. Tijdens de beweging van de robot meten encoders continu de exacte positie van elke as, terwijl krachtsensoren de contactdruk bewaken om overbelasting of onbedoelde botsingen te voorkomen.
Wanneer de robot het onderdeel uiteindelijk vastpakt, is het proces nog niet voorbij. Er worden direct feedbackgegevens naar de controller gestuurd, die bevestigen of de beweging correct is uitgevoerd. Als er zelfs maar een kleine positioneringsfout wordt gedetecteerd, past de controller de volgende beweging van de robot automatisch aan, vaak binnen milliseconden.
Deze gesloten workflow maakt het voor moderne robots mogelijk om de hoge mate van herhaalbaarheid te bereiken die vereist is in sectoren zoals de elektronica-industrie, medische apparatuur, halfgeleiderapparatuur en precisieautomatisering.
Belangrijke subsystemen van de robot
Hoewel robots vaak worden beschreven als complete machines, beschouwen ingenieurs ze doorgaans als een verzameling onderling verbonden subsystemen, die elk verantwoordelijk zijn voor een specifieke functie.
Het mechanische systeem vormt de fysieke structuur van de robot, inclusief de armen, gewrichten, frames, bases en eindeffectoren die beweging genereren en interactie met de buitenwereld mogelijk maken.
Het elektrische systeem levert stroom en verbindt sensoren, motoren, controllers, communicatiemodules en veiligheidsvoorzieningen. Een betrouwbare elektrische architectuur zorgt ervoor dat informatie en energie efficiënt door de robot stromen.
Hetbesturingssysteemfungeert als het besluitvormingscentrum van de robot. Het interpreteert commando's, analyseert sensorgegevens, berekent bewegingstrajecten, synchroniseert meerdere assen en bewaakt continu de bedrijfsomstandigheden.
Hetsoftwaresysteemlevert de intelligentie die bepaalt hoe de robot zich gedraagt. Bewegingsplanning, botsingspreventie, padoptimalisatie, machinaal zien, kunstmatige intelligentie en communicatieprotocollen zijn allemaal afhankelijk van software.
Hetfeedback-systeemvergelijkt continu de werkelijke beweging van de robot met de geplande beweging. Hierdoor kan de controller fouten compenseren die worden veroorzaakt door mechanische slijtage, temperatuurschommelingen, trillingen of externe krachten, waardoor stabiele prestaties op lange termijn worden gegarandeerd.
Hoewel elk subsysteem zijn eigen verantwoordelijkheden heeft, werkt geen enkel subsysteem onafhankelijk. Moderne robotica is afhankelijk vancontinue samenwerking tussen werktuigbouwkunde, elektronica, software en precisieproductie, waardoor een geïntegreerd systeem ontstaat dat in staat is om zeer complexe taken met opmerkelijke consistentie uit te voeren.

Hoe robots instructies ontvangen
In tegenstelling tot mensen besluiten robots niet zelfstandig taken uit te voeren. Elke actie begint met een instructie, of die nu afkomstig is van een voorgeprogrammeerde productiesequentie, een menselijke operator, een andere machine of, in toenemende mate, een kunstmatig intelligentiesysteem.
Neem bijvoorbeeld een robotarm die aan een assemblagelijn voor elektronica werkt. Voordat de arm een onderdeel oppakt of een schroef vastdraait, moet hij eerst informatie ontvangen overde uit te voeren taak, de locatie van het doel en de voorwaarden waaraan moet worden voldaan voordat de beweging kan beginnen.
Voorgeprogrammeerde commando's
De meest gebruikelijke manier waarop robots instructies ontvangen, is viavoorgeprogrammeerde commando's.Deze aanpak wordt veel gebruikt in industriële automatisering, waar het productieproces zeer herhaalbaar is en elk product dezelfde productievolgorde doorloopt.
Stel je voor: een robotarm die gedurende de dag honderden identieke aluminium behuizingen assembleert. De positie van elke behuizing, de vereiste assemblagevolgorde, de grijpkracht en het bewegingspad zijn al geprogrammeerd in de besturingseenheid van de robot. Zodra de productie begint, volgt de robot deze instructies met uitzonderlijke consistentie.
In plaats van over elke beweging na te denken, voert de controller een vooraf gedefinieerde reeks commando's uit, zoals:
- Ga naar de ophaalpositie.
- Controleer of het onderdeel aanwezig is.
- Sluit de grijper.
- Til het onderdeel op.
- Volg een geplande route.
- Plaats het onderdeel in de montagemal.
- Keer terug naar de startpositie.
Hoewel deze reeks eenvoudig lijkt, bevat elk commando gedetailleerde parameters, waarondergewrichtsposities, bewegingssnelheid, acceleratie, oriëntatie, grijpkracht en veiligheidslimieten.Moderne industriële robots kunnen duizenden van deze commando's per minuut uitvoeren met een extreem hoge herhaalbaarheid.
Deze methode is ideaal voor toepassingen zoals de automobielindustrie, elektronica-assemblage, CNC-machinebediening, verpakking en halfgeleiderproductie, waar productontwerpen zelden veranderen en productie-efficiëntie prioriteit heeft.
Moderne productieprocessen blijven echter zelden volledig onveranderd. Verschillende productvarianten, maatwerk en flexibele productielijnen vereisen dat robots instructies op een steeds dynamischer manier ontvangen.
Menselijke operatorcommando's
Niet elk robotsysteem werkt in een volledig geautomatiseerde productielijn. Veel robots werken nog steeds nauw samen met menselijke operators en ontvangen instructies rechtstreeks van technici, ingenieurs of machinebedieners.
Dit komt vooral veel voor bij collaboratieve robots (cobots), laboratoriumautomatisering, medische robotica, prototypeproductie en productieomgevingen met lage volumes, waar taken regelmatig veranderen.
Operators kunnen via verschillende interfaces met robots communiceren, waaronder:
- Leer hangers
- Industriële bedieningspanelen
- Computersoftware
- Touchscreen HMI's
- Handgeleidingssystemen
- Spraak- of gebareninterfaces in geavanceerde toepassingen
Een van de meest intuïtieve programmeermethoden is lead-through teaching, waarbij een operator de robotarm fysiek door de gewenste beweging leidt. De controller registreert elke positie, oriëntatie en bewegingssnelheid, waardoor de robot dezelfde handeling in volgende cycli automatisch kan herhalen.
Deze aanpak vermindert de programmeercomplexiteit voor repetitieve taken aanzienlijk en maakt robots toegankelijker voor fabrikanten zonder uitgebreide programmeerervaring in de robotica.
Naarmate samenwerkende robots steeds vaker voorkomen, speelt directe menselijke interactie een steeds belangrijkere rol in flexibele productieprocessen, waardoor productielijnen met minimale stilstandtijd tussen verschillende producten kunnen schakelen.
Machine-naar-machine communicatie
In moderne slimme fabrieken werken robots zelden alleen. In plaats daarvan functioneren ze als onderdeel van een groter geautomatiseerd productiesysteem waarin meerdere machines continu informatie uitwisselen.
Voordat een robot een taak uitvoert, wacht hij vaak op instructies van een andere machine of een industrieel besturingssysteem in plaats van van een menselijke operator.
In een CNC-bewerkingscel kan de workflow er bijvoorbeeld als volgt uitzien:
- Een CNC-machine voltooit de bewerking van een precisieonderdeel.
- De CNC-controller stuurt een voltooiingssignaal.
- De robot ontvangt het signaal automatisch.
- De robot opent de machinedeur.
- Het afgewerkte onderdeel wordt verwijderd.
- Een nieuw werkstuk wordt geladen.
- De bewerkingscyclus begint opnieuw.
Tijdens dit proces wordt elke actie gesynchroniseerd via industriële communicatienetwerken, waardoor elke machine zijn taak precies op het juiste moment uitvoert.
Hetzelfde concept is van toepassing op geautomatiseerde magazijnen, halfgeleiderproductielijnen, elektronica-assemblagesystemen en robotinspectiecellen, waar tientallen of zelfs honderden machines samenwerken als één gecoördineerd productieproces.
Zonder betrouwbare machine-naar-machinecommunicatie zou de productie-efficiëntie aanzienlijk afnemen en het risico op botsingen, vertragingen of fabricagefouten toenemen.

Vision-systemen en externe invoer
Veel moderne robots moeten werken in omgevingen waar de positie van objecten constant verandert. Onderdelen kunnen willekeurig op een transportband aankomen, containers kunnen elke keer net iets anders geplaatst worden, of producten kunnen variëren in grootte en oriëntatie.
In deze situaties zijn robots afhankelijk vanexterne inputom te bepalen welke actie ze moeten uitvoeren.
Machinevisiesystemen behoren tot de meest gebruikte bronnen van realtime informatie. Camera's met hoge resolutie leggen beelden vast van het werkgebied, terwijl beeldverwerkingssoftware de locatie, oriëntatie, afmetingen en soms zelfs de kwaliteit van elk object identificeert.
In plaats van naar een vooraf geprogrammeerde vaste positie te bewegen, analyseert de robot eerst de visuele gegevens alvorens een nieuwe doelpositie te berekenen.
Stel je bijvoorbeeld een robot voor die willekeurig gerangschikte metalen beugels sorteert na het lasersnijden.
In plaats van ervan uit te gaan dat elke beugel zich op dezelfde locatie bevindt, identificeert het vision-systeem eerst elk onderdeel afzonderlijk. De controller berekent vervolgens de exacte grijppositie en genereert een uniek bewegingspad voor elke pick-and-place-bewerking.
Naast camera's kunnen robots ook informatie ontvangen van barcodescanners, RFID-systemen, laserscanners, krachtsensoren, gewichtssensoren, productiedatabases en cloudgekoppelde productiesystemen.
Dankzij dit vermogen om meerdere informatiebronnen te combineren, zijn robots veel flexibeler dan traditionele geautomatiseerde apparatuur.
Op AI gebaseerde besluitvorming
De nieuwste generatie robots begint de vaste programmering achter zich te laten en maakt steeds meer gebruik vanAI-ondersteunde besluitvorming.
Traditionele industriële robots voeren exact de instructies uit die ze krijgen. Als een werkstuk ontbreekt of verkeerd gepositioneerd is, ligt de productie vaak stil totdat het probleem is opgelost.
Robots met AI-functionaliteit kunnen echter grote hoeveelheden sensorgegevens analyseren, patronen herkennen en beperkte beslissingen nemen op basis van veranderende omstandigheden.
Een AI-gestuurde robot ontvangt bijvoorbeeld niet direct de vaste instructie om een specifiek object op te pakken, maar kan eerst alle beschikbare objecten binnen zijn gezichtsveld identificeren, bepalen welk object aan de productie-eisen voldoet, de veiligste grijpstrategie berekenen en zijn beweging aanpassen als de omgeving onverwacht verandert.
In magazijnautomatisering kunnen AI-systemen de pickroutes optimaliseren om de reistijd te verkorten. Bij kwaliteitscontrole kunnen machine learning-algoritmen steeds nauwkeuriger onderscheid maken tussen acceptabele en defecte producten. In humanoïde robotica stelt AI robots in staat spraakopdrachten te interpreteren, mensen te herkennen en natuurlijker met hun omgeving te interageren.
Ondanks deze vooruitgang is het belangrijk te begrijpen dat AI het kernbesturingssysteem van de robot niet vervangt. In plaats daarvan werkt het samen met traditionele controllers en biedt het ondersteuning bij besluitvorming op een hoger niveau, terwijl de controller de precieze beweging, veiligheid en realtime uitvoering blijft beheren.
Naarmate kunstmatige intelligentie zich verder ontwikkelt, worden robots steeds beter in staat zich aan te passen aan dynamische omgevingen, waardoor ze geschikt worden voor toepassingen die voorheen te complex werden geacht voor traditionele automatisering.

Hoe robots hun omgeving waarnemen
Stel je voor dat de robot net de opdracht heeft gekregen om een aluminium behuizing van een transportband te pakken. Hoewel de robot weet welke taak hij moet uitvoeren, weet hij nog steeds nietwaar het onderdeel zich bevindt, hoe het gepositioneerd is, of er iets zijn pad blokkeert, of zelfs of het juiste onderdeel wel is aangekomen.
In tegenstelling tot mensen kunnen robots de wereld om hen heen niet van nature zien, horen of voelen. Alle informatie over hun omgeving moet worden verzameld via sensoren en omgezet in digitale data die de controller kan begrijpen.
Dit vermogen om informatie uit de fysieke wereld te verzamelen staat bekend alsrobotperceptie. Het vormt de basis van elke robottaak, omdat een robot geen accurate beslissingen kan nemen of precieze bewegingen kan uitvoeren zonder eerst zijn omgeving te begrijpen.
Of het nu gaat om het assembleren van elektronische apparaten, het lassen van auto-onderdelen, het hanteren van halfgeleiderapparatuur of het assisteren bij medische ingrepen, moderne robots vertrouwen op meerdere sensortechnologieën die gelijktijdig samenwerken. Sommige sensoren bepalen de positie, andere meten de kracht, terwijl weer andere objecten identificeren, obstakels detecteren of omgevingsomstandigheden monitoren.
In plaats van te vertrouwen op één enkel 'robotoog', combineren industriële robots doorgaans informatie van veel verschillende sensoren. Dit proces – vaaksensorfusiegenoemd – stelt de robot in staat een veel betrouwbaarder beeld van zijn omgeving te krijgen dan welke individuele sensor dan ook afzonderlijk zou kunnen bieden.
Robotvisiesystemen
De eerste uitdaging voor onze robot is het vinden van het onderdeel dat hij moet oppakken.
Als elk werkstuk elke keer precies op dezelfde positie zou worden geplaatst, zou deze taak relatief eenvoudig zijn. De werkelijke productieomgeving is echter zelden zo voorspelbaar. Componenten kunnen onder iets verschillende hoeken aankomen, tijdens het transport verschuiven of van oriëntatie variëren tussen verschillende productiecycli.
Dit is waar machinevisiesystemen onmisbaar worden.
Een robotvisiesysteem combineert industriële camera's, verlichtingsapparatuur, beeldverwerkingssoftware en krachtige computeralgoritmen om visuele informatie vast te leggen en te analyseren. In plaats van simpelweg een foto te maken, identificeert het systeem belangrijke details zoals de locatie, oriëntatie, afmetingen, randen, oppervlaktekenmerken en soms zelfs defecten van het object.
In een assemblagelijn voor elektronica kan een vision-systeem bijvoorbeeld bepalen of een connector in de juiste richting staat voordat de robot hem probeert te installeren. In de halfgeleiderindustrie inspecteren camera's de positie van wafers met extreem hoge precisie voordat de verwerking begint. In magazijnautomatisering identificeren vision-systemen willekeurig gestapelde verpakkingen en berekenen ze de beste grijppositie voor elk ervan.
Moderne beeldverwerkingstechnologie is ook verder gevorderd dan traditionele 2D-beeldvorming. Veel robots gebruiken nu 3D-zichtsystemen die diepte-informatie genereren, waardoor ze de hoogte, vorm en ruimtelijke relatie van omringende objecten kunnen begrijpen. Deze mogelijkheid maakt robotgestuurde processen zoals het oppakken van objecten uit bakken, palletiseren en complexe assemblage aanzienlijk betrouwbaarder.
Kracht- en koppelingssensoren
Onze robot heeft nu de aluminium behuizing gevonden en begint ernaartoe te bewegen.
Zodra de grijper het onderdeel vastpakt, rijst meteen een andere vraag:hoe stevig moet de robot het vastgrijpen?
Als de grijpkracht te laag is, kan het onderdeel wegglijden en vallen. Als de kracht te hoog is, kunnen delicate onderdelen zoals medische componenten, elektronische assemblages of dunwandige behuizingen permanent beschadigd raken.
Mensen lossen dit probleem van nature op door middel van hun tastzin. We passen instinctief onze greep aan wanneer we een breekbaar glas vasthouden of een zware gereedschapskist optillen. Robots bereiken een vergelijkbaar vermogen door middel vankracht- en koppelsensoren. kracht- en koppelsensoren.
Deze sensoren meten de krachten en rotatiemomenten die tijdens de werking op de robot inwerken. In plaats van uitsluitend te vertrouwen op geprogrammeerde posities, bewaakt de controller continu de sensorgegevens en past de beweging aan wanneer er onverwacht contact optreedt.
Deze mogelijkheid is met name belangrijk bij precisieassemblageprocessen.
Bijvoorbeeld bij het invoegen van een precisie-as In een lager kan zelfs een kleine afwijking in de uitlijning al tot overmatige krachten leiden. In plaats van de onderdelen met kracht in elkaar te drukken, detecteert de robot onmiddellijk de weerstand, onderbreekt hij het inbrengproces en voert hij kleine positiecorrecties uit totdat de onderdelen correct zijn uitgelijnd.
Krachtdetectie speelt ook een cruciale rol in collaboratieve robots. Omdat cobots vaak samenwerken met menselijke operators, bewaken ze continu externe krachten om onbedoeld contact te detecteren. Als de gemeten kracht een vooraf gedefinieerde veiligheidsdrempel overschrijdt, vertraagt of stopt de robot onmiddellijk om letsel te voorkomen.
Zonder force feedback zouden robots elke beweging blindelings uitvoeren, waardoor het risico op beschadigde producten, versleten gereedschap of onveilige werkomstandigheden toeneemt.

Positiesensoren en encoders
Weten waar een object zich bevindt, is slechts een deel van de uitdaging.
De robot moet ookop elk momentprecies weten waar zijn eigen lichaam zich bevindt .
Stel je voor dat je je ogen sluit en probeert het puntje van je neus aan te raken. Zelfs zonder je hand te zien, weet je brein de positie van elk gewricht in je arm. Dit natuurlijke bewustzijn noemen we proprioceptie.
Robots bereiken een vergelijkbare mogelijkheid door gebruik te maken vanpositiesensoren en encoders.
Elk gewricht van een industriële robot is uitgerust met een encoder die continu de rotatiehoek of lineaire positie meet. Terwijl de servomotoren draaien, geven de encoders direct de exacte positie van elke as door aan de controller.
Deze constante feedback stelt de controller in staat om de precieze locatie van de eindeffector van de robot in de driedimensionale ruimte te bepalen.
Bij uiterst nauwkeurige toepassingen zoals de productie van halfgeleiders, de assemblage van optische apparatuur of de fabricage van medische apparaten, kunnen positioneringsfouten van slechts enkele micrometers de kwaliteit van het eindproduct beïnvloeden. Daarom is de nauwkeurigheid van de encoder een van de belangrijkste factoren die de algehele robotprestaties beïnvloeden.
De encoder is daarom niet zomaar een meetinstrument; het is een van de belangrijkste componenten die robots in staat stelt een uitzonderlijke herhaalbaarheid te bereiken gedurende miljoenen werkcycli.
Nabijheids- en omgevingssensoren
Voordat onze robot het beoogde onderdeel bereikt, moet hij er ook voor zorgen dat de omliggende werkruimte veilig is.
Fabrieken zijn dynamische omgevingen waar mensen, machines, pallets en andere robots allemaal tegelijkertijd in beweging kunnen zijn. Zelfs een perfect geprogrammeerde beweging kan gevaarlijk worden als er onverwachte obstakels verschijnen.
Om deze risico's te verminderen, maken robots gebruik van nabijheidssensoren en diverse omgevingssensortechnologieën.
Nabijheidssensoren detecteren objecten in de buurt zonder fysiek contact. Afhankelijk van de toepassing kunnen ze gebruikmaken van inductieve, capacitieve, ultrasone, infrarood- of lasertechnologieën om te bepalen of een object een vooraf gedefinieerde detectiezone is binnengegaan.
Deze sensoren worden vaak gebruikt om te bevestigen dat een werkstuk bij een ophaalstation is aangekomen, te controleren of de opspaninrichtingen correct zijn gepositioneerd of om botsingen tussen robotapparatuur te voorkomen.
Geavanceerdere robotsystemen kunnen ook laserscanners, LiDAR, dieptecamera's, temperatuursensoren, vochtigheidssensoren en trillingssensoren bevatten. Samen stellen deze apparaten robots in staat om niet alleen objecten in de nabije omgeving te monitoren, maar ook de operationele omstandigheden van de omringende omgeving.
Autonome mobiele robots die bijvoorbeeld door magazijnen navigeren, scannen continu hun omgeving om schappen, werknemers, heftrucks en andere voertuigen te identificeren. In plaats van een vaste route te volgen, passen ze hun pad in realtime aan naarmate de omgeving verandert.
Dankzij dit voortdurende bewustzijn kunnen robots veilig en efficiënt werken in steeds complexere werkomgevingen.
Sensorfusie: het combineren van meerdere informatiebronnen
Hoewel we visiesystemen, krachtsensoren, encoders en naderingssensoren afzonderlijk hebben besproken, maken moderne robots zelden gebruik van slechts één type sensor.
In plaats daarvan combineren ze informatie van meerdere sensoren om een completer beeld van de omgeving te krijgen.
Terugkerend naar onze robot die een aluminium behuizing assembleert, wordt het werkproces nu veel duidelijker.
Het camerasysteem identificeert de locatie en oriëntatie van de woning.
De encoders registreren de exacte positie van elk robotgewricht terwijl de arm zich naar het doel beweegt.
Krachtsensoren meten de grijpdruk zodra er contact is gemaakt.
Ondertussen blijven nabijheidssensoren de omliggende werkruimte controleren om ervoor te zorgen dat de geplande beweging veilig blijft.
Pas nadat al deze informatie is verzameld en geverifieerd, heeft de robot voldoende vertrouwen om de taak voort te zetten.
Dit proces van het integreren van meerdere sensorinputs staat bekend als sensorfusie en is een van de bepalende kenmerken van moderne robotica. Door verschillende soorten data te combineren, kunnen robots de beperkingen van individuele sensoren compenseren, de nauwkeurigheid verbeteren, de onzekerheid verminderen en betrouwbaardere beslissingen nemen in dynamische omgevingen.

Hoe robots informatie verwerken
Moderne robots ontvangen elke seconde enorme hoeveelheden data. Beelden van camera's, gewrichtsposities, motorstatus, krachtmetingen, temperatuurmetingen, veiligheidssignalen en productiecommando's komen allemaal tegelijkertijd binnen. Zonder een systeem dat deze informatie kan interpreteren, zou de robot simpelweg overweldigd worden door de ruwe data, zonder te begrijpen wat die data werkelijk betekent.
De rol van informatieverwerking is om deze constante stroom aan gegevens om te zetten in beslissingen die elke beweging van de robot sturen. Dit is het punt waarop de robot de overgang maakt van louter waarnemen van de wereld naar actief reageren erop.
De robotcontroller: het brein van het systeem
De robotcontroller vormt het hart van elk robotsysteem .
Hoewel de controller vaak wordt vergeleken met het menselijk brein, vervult hij een veel meer gespecialiseerde rol. In plaats van creatief te denken of zelfstandig oordelen te vellen, is het zijn taak om continu binnenkomende informatie te analyseren, geprogrammeerde logica uit te voeren, alle subsystemen te coördineren en precieze bewegingscommando's te genereren.
Zodra er nieuwe sensorgegevens binnenkomen, stelt de controller onmiddellijk een reeks praktische vragen:
- Is het juiste werkstuk aanwezig?
- Is de vorige taak succesvol afgerond?
- Werken alle robotgewrichten binnen veilige grenzen?
- Is de geplande beweging nog steeds vrij van botsingen?
- Moet de robot doorgaan, zijn beweging aanpassen of onmiddellijk stoppen?
Deze beslissingen worden in fracties van een seconde genomen. Een robot die precisieonderdelen assembleert, kan duizenden berekeningen uitvoeren voordat hij een ogenschijnlijk vloeiende beweging voltooit.
De controller fungeert tevens als communicatiecentrum van de gehele robot. Hij wisselt continu informatie uit met servoaandrijvingen, sensoren, veiligheidssystemen, machinevisieapparatuur, programmeerbare logische controllers (PLC's) en andere productieapparatuur. Elk subsysteem is afhankelijk van de controller om zijn acties te synchroniseren met de rest van het productieproces.
Zonder een betrouwbare controller zou zelfs het meest geavanceerde mechanische systeem slechts een verzameling losse onderdelen worden.
Van ruwe data naar bruikbare informatie
Een van de grootste uitdagingen in de robotica is dat sensoren zelden perfecte informatie leveren.
Een camera legt miljoenen pixels vast, maar de robot is niet geïnteresseerd in elk detail van het beeld. In plaats daarvan moet hij bepalen of het juiste onderdeel aanwezig is, waar het zich bevindt en hoe het georiënteerd is.
Op dezelfde manier meet een krachtsensor continu veranderingen in de druk, maar de robot hoeft alleen te weten of de uitgeoefende kracht binnen acceptabele grenzen blijft.
De controller voert daarom verschillende stappen van gegevensverwerking uit voordat er beslissingen worden genomen.
Eerst verzamelt het systeem informatie van meerdere sensoren die gelijktijdig werken. Vervolgens worden irrelevante of ruisende gegevens gefilterd om de betrouwbaarheid te verbeteren. De resterende informatie wordt vervolgens gecombineerd tot een consistent beeld van de omgeving van de robot.
Pas nadat dit proces is voltooid, kan de controller de huidige toestand van de robot bepalen, het doelobject identificeren en beoordelen of de taak volgens plan moet worden voortgezet.
Het vermogen om zinvolle informatie uit grote hoeveelheden sensorgegevens te halen, is een van de redenen waarom moderne robots aanzienlijk meer mogelijkheden bieden dan eerdere generaties industriële automatiseringsapparatuur.

Besturingsalgoritmen: beslissingen omzetten in acties
Zodra de controller de huidige situatie begrijpt, moet hij beslissen hoe de robot moet reageren.
Dit besluitvormingsproces wordt aangestuurd door besturingsalgoritmen— wiskundige methoden die bepalen hoe elk gewricht, elke motor en elke actuator zich tijdens de werking moet gedragen.
In plaats van simpele commando's zoals "beweeg vooruit" te geven, berekenen besturingsalgoritmen continu de precieze positie, snelheid, versnelling en timing die nodig zijn voor elke as van de robot.
Wanneer bijvoorbeeld een gelede robotarm naar een werkstuk wordt bewogen, moeten alle gewrichten perfect gecoördineerd draaien. Als een motor te snel accelereert of een andere te langzaam reageert, kan de grijper zijn doel missen of onnodige trillingen veroorzaken.
Om deze problemen te voorkomen, vergelijkt de controller voortdurend de gewenste beweging van de robot met de werkelijke beweging en voert gedurende de hele operatie kleine correcties uit.
Deze aanpassingen gebeuren zo snel dat de beweging er voor het menselijk oog volkomen vloeiend uitziet, ook al verstuurt de controller de motorcommando's honderden of zelfs duizenden keren per seconde.
Realtime verwerking
Stel je voor dat een robot breekbare glazen onderdelen op een bewegende transportband plaatst. Zelfs als de robot precies weet waar het object zich bevindt, kan een vertraging van slechts enkele milliseconden ervoor zorgen dat hij de juiste oppakpositie mist.
In tegenstelling tot gewone computers die achtergrondtaken tijdelijk kunnen pauzeren of prioriteit kunnen geven aan verschillende applicaties, zijn robotcontrollers ontworpen om binnen zeer voorspelbare tijdsintervallen te reageren. Elke berekening, sensorupdate en bewegingsopdracht moet exact op het verwachte moment plaatsvinden.
Dit deterministische gedrag is essentieel in toepassingen zoals snelle assemblage, precisiebewerking, halfgeleiderproductie, medische apparaten en collaboratieve robotica.
Naarmate robots sneller en complexer worden, wordt het steeds belangrijker om betrouwbare realtime prestaties te garanderen, zowel voor de productiviteit als voor de operationele veiligheid.
Kunstmatige intelligentie in informatieverwerking
Hoewel traditionele industriële robots vooraf gedefinieerde programma's volgen, integreren veel moderne robotsystemen tegenwoordig kunstmatige intelligentie (AI) om hun vermogen om complexe informatie te interpreteren te verbeteren.
In plaats van uitsluitend op vaste regels te vertrouwen, kunnen AI-algoritmen patronen herkennen, objecten classificeren, onzekere situaties inschatten en de prestaties verbeteren op basis van eerdere ervaringen.
Stel je een kwaliteitscontrolerobot voor die elk uur honderden nauwkeurig bewerkte onderdelen onderzoekt.
Een conventioneel inspectiesysteem vergelijkt elk onderdeel wellicht simpelweg met vooraf gedefinieerde maattoleranties. Een door AI ondersteund systeem kan echter subtiele oppervlaktedefecten identificeren, ongebruikelijke bewerkingssporen herkennen, onderscheid maken tussen acceptabele variaties en echte defecten, en de detectienauwkeurigheid continu verbeteren naarmate er meer inspectiegegevens beschikbaar komen.
Op vergelijkbare wijze gebruiken magazijnrobots AI om verschillende pakketvormen te herkennen, optimale grijpposities te bepalen en om veranderende obstakels heen te navigeren zonder dat elke mogelijke situatie van tevoren geprogrammeerd hoeft te worden.
Het is belangrijk om te benadrukken dat AI de robotcontroller niet vervangt.
In plaats daarvan verbetert AI het vermogen van de controller om informatie te interpreteren en beslissingen op een hoger niveau te nemen, terwijl de controller verantwoordelijk blijft voor het uitvoeren van veilige, nauwkeurige en herhaalbare bewegingen.
Communicatie tussen robotsystemen
Informatieverwerking is niet beperkt tot wat er binnen één enkele robot gebeurt.
In moderne productieomgevingen zijn robots verbonden met een veel groter netwerk van machines, controllers, sensoren, databases en productiemanagementsystemen.
Een robot die mechanische componenten assembleert, kan productieschema's ontvangen van een productie-uitvoeringssysteem (MES), statusinformatie uitwisselen met programmeerbare logische controllers, inspectieresultaten ophalen van kwaliteitscontroleapparatuur en operationele gegevens rapporteren aan fabrieksbewakingssoftware.
Deze continue uitwisseling van informatie zorgt ervoor dat de gehele productielijn functioneert als een gecoördineerd systeem in plaats van een verzameling onafhankelijke machines.
Naarmate industriële automatisering zich verder ontwikkelt, raken robots steeds meer verbonden – niet alleen met apparatuur in de buurt, maar ook met cloudplatforms, digitale tweelingen en bedrijfsmanagementsystemen. Informatie stroomt niet langer in één richting; ze beweegt continu tussen machines, software en mensen, wat leidt tot meer adaptieve en intelligente productieomgevingen.

Bewegingsplanning: Hoe robots beslissen waar en hoe ze zich moeten bewegen
Inmiddels begrijpt onze robot zijn taak, herkent hij de omgeving en heeft hij alle informatie verwerkt die door zijn sensoren is verzameld.
Weten wat er gedaan moet worden, is echter iets heel anders dan weten hoe je het moet doen.
Stel je voor dat je gevraagd wordt om een koffiemok van je bureau te pakken.
Je strekt je arm niet zomaar in een rechte lijn uit. Je hersenen houden vrijwel direct rekening met de locatie van de mok, je lichaamshouding, objecten in de buurt, de beweging van je schouder, elleboog en pols, en zelfs hoe stevig je vingers de handgreep moeten omvatten.
Hoewel dit hele proces moeiteloos aanvoelt, heeft je brein de beweging al gepland voordat je hand begint te bewegen.
Robots staan voor dezelfde uitdaging.
Voordat een servomotor draait of een robotgewricht van positie verandert, moet de controller eerst de veiligste, meest efficiënte en meest nauwkeurige manier bepalen om het doel te bereiken. Dit proces staat bekend als bewegingsplanning.
In plaats van direct tot een beweging over te gaan, bouwt de robot eerst een wiskundig model van de taak, evalueert mogelijke bewegingsopties, controleert op botsingen en berekent hoe elk gewricht tijdens de operatie moet bewegen.
Voor eenvoudige toepassingen kan dit planningsproces slechts een fractie van een seconde in beslag nemen. Voor zeer complexe robotsystemen met meerdere armen, dynamische obstakels of autonome navigatie kunnen duizenden berekeningen worden uitgevoerd voordat de eerste beweging zelfs maar begint.
Het doel bepalen
Elke beweging begint met een bestemming.
De robot weet dankzij zijn camerasysteem al waar het werkstuk zich bevindt, maar de positie van het werkstuk alleen is niet voldoende.
De controller moet precies bepalen waar de eindeffector van de robot moet aankomen, hoe deze georiënteerd moet zijn en hoe de uiteindelijke nadering eruit moet zien.
Stel je een robotarm voor die een cilindrische as oppakt.
Door de schacht verticaal te benaderen, krijg je mogelijk de beste grip, terwijl een benadering vanaf de zijkant kan leiden tot hinder voor nabijgelegen armaturen. Zelfs als beide bewegingen tot hetzelfde resultaat leiden, kan de ene veiliger, sneller of betrouwbaarder zijn dan de andere.
Bij assemblagewerkzaamheden worden de vereiste houdingen nog veeleisender.
Bij het inbrengen van een nauwkeurig bewerkte as in een lager moet de robot niet alleen de juiste positie bereiken, maar ook de juiste uitlijning gedurende het hele inbrengproces behouden. Een positioneringsfout van slechts enkele tienden van een millimeter – of zelfs minder in zeer nauwkeurige industrieën – kan een succesvolle montage in de weg staan.
Daarom richt bewegingsplanning zich niet alleen op waar de robot naartoe moet bewegen, maar ook op hoe hij die positie moet bereiken.
De beste route plannen
Zodra de bestemming is vastgesteld, moet de robot bepalen welke route hij zal volgen.
Op het eerste gezicht lijkt de kortste route een rechte lijn. In werkelijkheid is robotbeweging zelden zo eenvoudig.
Productieapparatuur, veiligheidshekken, hulpstukken, transportsystemen, kabels en zelfs andere robots kunnen allemaal dezelfde werkruimte innemen. Rechtstreeks naar het doel toe bewegen kan onnodige risico's met zich meebrengen of de beweging mechanisch onmogelijk maken.
In plaats daarvan evalueert de controller meerdere mogelijke paden voordat hij het pad selecteert dat het beste voldoet aan de eisen van de applicatie.
In sommige gevallen is snelheid de hoogste prioriteit. In andere gevallen ligt de focus op het minimaliseren van energieverbruik, het voorkomen van trillingen, het beschermen van kwetsbare producten of het handhaven van maximale positioneringsnauwkeurigheid.
Samenwerkingsrobots brengen extra aandachtspunten met zich mee. Omdat ze samenwerken met mensen, moeten hun geplande bewegingen voorspelbaar, soepel en conform strenge veiligheidseisen blijven.
Moderne bewegingsplanningsalgoritmen evalueren deze factoren continu, waardoor robots zich kunnen aanpassen aan veranderende productieomgevingen en tegelijkertijd consistente prestaties kunnen leveren.
Inzicht in coördinatensystemen
Om zich nauwkeurig te kunnen bewegen, moet een robot begrijpen waar alles zich in de ruimte bevindt.
Mensen beschrijven locaties van nature met behulp van verwijzingen zoals 'op de tafel' of 'naast de machine'. Robots daarentegen vertrouwen volledig op coördinatensystemen.
Elke positie wordt wiskundig weergegeven met behulp van numerieke waarden die de locatie en oriëntatie binnen een driedimensionale werkruimte definiëren.
Binnen een robotsysteem kunnen meerdere coördinatensystemen tegelijkertijd bestaan.
Het wereldcoördinatensysteem definieert de gehele werkruimte.
Het basiscoördinatensysteem van de robot bepaalt het eigen referentiekader van de robot.
Het gereedschapscoördinatensysteem beschrijft de positie van de eindeffector, waardoor de robot begrijpt hoe zijn grijper of gereedschap georiënteerd is.
Aan werkstukken, opspaninrichtingen, transportbanden of werktuigmachines kunnen ook extra coördinatensystemen worden bevestigd.
Terwijl de robot beweegt, zet de controller continu posities om tussen deze verschillende referentiekaders. Hoewel deze berekeningen onzichtbaar plaatsvinden, zijn ze essentieel om ervoor te zorgen dat de robot nauwkeurig met objecten interacteert gedurende het gehele productieproces.
Zonder coördinatentransformaties zou zelfs een perfect functionerende robot moeite hebben om gereedschap consistent te positioneren of complexe productieprocessen te herhalen.

Vrijheidsgraden en bewegingscoördinatie
Een van de bepalende kenmerken van moderne robots is hun vermogen om zich gelijktijdig in meerdere richtingen te bewegen.
Deze flexibiliteit wordt beschreven met behulp van vrijheidsgraden (DOF), die het aantal onafhankelijke bewegingen weergeven dat een robot kan uitvoeren.
Een eenvoudige lineaire robot kan zich slechts langs één as bewegen, terwijl een zesassige industriële robot meerdere gewrichten tegelijk kan roteren, waardoor hij zijn eindeffector met opmerkelijke flexibiliteit kan positioneren.
Meer vrijheid brengt echter ook meer complexiteit met zich mee.
Wanneer de robot zich naar een doel beweegt, kan elk gewricht niet zomaar onafhankelijk van elkaar draaien. Elke as moet perfect gesynchroniseerd blijven met alle andere assen.
Stel je voor dat je een schroevendraaier zoekt op een overvolle werkbank.
Je schouder, elleboog, pols en vingers bewegen samen als één gecoördineerd systeem. Als één gewricht vertraagd of te snel beweegt, wordt de hele beweging onhandig en onnauwkeurig.
Industriële robots lossen deze uitdaging wiskundig op.
De controller berekent hoe elk gewricht moet versnellen, vertragen en roteren tijdens de beweging, zodat de eindeffector het beoogde pad soepel en nauwkeurig volgt.
Deze coördinatie wordt steeds belangrijker in hogesnelheidsproductie, waar meerdere assen continu in beweging kunnen zijn met behoud van een positioneringsnauwkeurigheid die in fracties van een millimeter wordt gemeten.
Botsingspreventie en veiligheidsplanning
Het bereiken van het doel is slechts een onderdeel van een succesvolle bewegingsplanning.
De robot moet er ook voor zorgen dat elke beweging veilig kan worden uitgevoerd.
Moderne productiecellen bevatten vaak meerdere robots, CNC-machines, geautomatiseerde voertuigen, transportbanden, gereedschappen en operators die in hetzelfde productiegebied samenwerken.
Voordat een geplande beweging wordt uitgevoerd, analyseert de controller de omgeving om mogelijke botsingen te identificeren.
Als een andere robot de gedeelde werkruimte betreedt, kan de controller de beweging tijdelijk vertragen. Als een object op een onverwachte positie wordt gedetecteerd, kan het geplande pad automatisch worden aangepast. In samenwerkingstoepassingen kan de robot zijn snelheid verlagen of volledig stoppen wanneer een persoon nadert.
Geavanceerde robotsystemen voeren deze controles continu uit, in plaats van alleen aan het begin van een taak.
Naarmate er nieuwe sensorinformatie beschikbaar komt, kan het geplande traject in realtime opnieuw worden berekend, waardoor de robot veilig kan reageren op veranderende omstandigheden zonder het algehele productieproces te onderbreken.
Deze dynamische benadering van bewegingsplanning is steeds belangrijker geworden naarmate productiesystemen flexibeler en meer onderling verbonden raken.
Balans tussen snelheid, precisie en efficiëntie
Een ideale beweging is niet per se de snelste.
In de robotica is elke beweging een afweging tussen snelheid, precisie, stabiliteit, energieverbruik en mechanische slijtage.
Een robot die bijvoorbeeld zware metalen onderdelen in een CNC-machine laadt, kan prioriteit geven aan efficiëntie door de kortst mogelijke cyclustijd aan te houden. Daarentegen kan een robot die miniatuur medische apparaten assembleert, opzettelijk langzamer bewegen om een uiterst precieze positionering te behouden en schade aan delicate onderdelen te voorkomen.
De controller brengt deze tegenstrijdige doelstellingen continu in evenwicht, afhankelijk van de eisen van de toepassing.
De acceleratie kan worden beperkt om trillingen te verminderen. De rijsnelheid kan worden aangepast om de positioneringsnauwkeurigheid te verbeteren. De aanrijhoek kan worden geoptimaliseerd om de eindeffector te beschermen of het assemblageproces te vereenvoudigen.
Deze beslissingen lijken misschien onbeduidend wanneer ze afzonderlijk worden bekeken, maar over duizenden productiecycli hebben ze een aanzienlijke impact op de productiviteit, productkwaliteit, levensduur van de apparatuur en de algehele betrouwbaarheid van de productie.
Daarom is bewegingsplanning veel meer dan alleen het berekenen van een route van het ene punt naar het andere. Het is het proces waarbij technische doelstellingen worden omgezet in praktische bewegingsstrategieën die robots in staat stellen efficiënt, nauwkeurig en veilig te werken in een enorm scala aan industriële toepassingen.

Hoe robots bewegen
Nadat de controller de optimale beweging heeft berekend, is de robot eindelijk klaar om in actie te komen.
Op dit punt zijn alle bestemmingen bepaald, alle gewrichtstrajecten berekend en alle veiligheidscontroles uitgevoerd. Wat nu nog rest, is het omzetten van duizenden digitale berekeningen in vloeiende, gecontroleerde fysieke bewegingen.
Hoewel de beweging van buitenaf moeiteloos lijkt, verricht een industriële robot op de achtergrond een enorme hoeveelheid werk. Elk gewricht moet met precies de juiste snelheid draaien, elke motor moet binnen milliseconden reageren en elk onderdeel moet gedurende de hele operatie gesynchroniseerd blijven.
In tegenstelling tot een eenvoudige elektromotor die continu blijft draaien nadat hij van stroom is voorzien, moet een robot zeer gecoördineerde bewegingen uitvoeren. Meerdere gewrichten versnellen en vertragen tegelijkertijd, terwijl ze hun positie constant aanpassen op basis van realtime feedback. Zelfs een kleine vertraging in één as kan de beweging van de hele robotarm beïnvloeden.
Dit niveau van coördinatie maakt het voor moderne robots mogelijk om autochassis te lassen, miniatuur elektronische apparaten te assembleren, kwetsbare medische instrumenten te hanteren en halfgeleidercomponenten met uitzonderlijke consistentie te positioneren.
Servomotoren: commando's omzetten in beweging
Elke robotbeweging begint met een servomotor.
Zodra de controller een bewegingscommando genereert, stuurt deze nauwkeurige instructies naar de servomotor, die de hoeveelheid elektrische energie regelt die aan elke motor wordt geleverd. De servomotor zet deze elektrische energie vervolgens om in gecontroleerde mechanische rotatie.
In tegenstelling tot conventionele motoren die simpelweg met een vaste snelheid draaien, werken servomotoren binnen een continue feedbacklus. De controller past de motorsnelheid, het koppel en de positie constant aan op basis van veranderende bedrijfsomstandigheden, waardoor elke beweging soepel en nauwkeurig blijft.
Als een robot bijvoorbeeld een zware versnellingsbakbehuizing begint op te tillen, neemt het benodigde koppel direct toe. De controller detecteert de veranderende belasting en stuurt de servomotor aan om extra koppel te leveren, terwijl de geplande bewegingsbaan behouden blijft.
Als de robot later overschakelt naar het hanteren van een lichtgewicht plastic onderdeel, verlaagt de controller automatisch het motorvermogen, waardoor onnodige versnelling wordt voorkomen en de mechanische belasting wordt geminimaliseerd.
Dankzij deze continue aanpassing kunnen servomotoren robots in staat stellen zowel delicate precisieassemblage als zware materiaalverwerking uit te voeren met behulp van dezelfde fundamentele besturingsprincipes.
Transmissiesystemen: Krachtoverbrenging met precisie.
Het genereren van beweging is slechts de eerste stap.
De rotatie-output van een servomotor moet op een zodanige manier naar de gewrichten van de robot worden overgebracht dat het vereiste koppel, de positioneringsnauwkeurigheid en de betrouwbaarheid op lange termijn worden gegarandeerd.
Dit is de rol van het transmissiesysteem.
Afhankelijk van het ontwerp van de robot kan de kracht via tandwielkasten, harmonische reductiekasten, planetaire tandwielsystemen, riemen, koppelingen of andere precisie-overbrengingscomponenten worden overgebracht voordat deze de bewegende gewrichten bereikt.
Deze mechanismen vervullen diverse belangrijke functies.
Ze verlagen de motorsnelheid en verhogen tegelijkertijd het uitgangskoppel, verbeteren de positioneringsnauwkeurigheid, minimaliseren speling en helpen de robot stabiel te blijven bewegen onder wisselende belastingen.
Het transmissiesysteem bepaalt ook veel van de prestatiekarakteristieken van de robot. Een transmissie die is ontworpen voor snelle pick-and-place-bewerkingen kan prioriteit geven aan snelle acceleratie, terwijl een transmissie die in een chirurgische robot wordt gebruikt, zich richt op vloeiende beweging en uitzonderlijke positioneringsprecisie.
Hoewel deze componenten vaak verborgen blijven in de robot, hebben ze een directe invloed op de herhaalbaarheid, efficiëntie en levensduur.
Robotgewrichten: Coördinatie van elke as
In tegenstelling tot traditionele machines die zich slechts in één of twee richtingen bewegen, bereiken industriële robots een opmerkelijke flexibiliteit doordat ze zijn opgebouwd rond meerdere robotgewrichten.
Elk gewricht biedt een onafhankelijke bewegingsvrijheid, waardoor de robot zijn eindeffector vrijwel overal binnen zijn werkgebied kan positioneren.
Gewrichten functioneren echter nooit volledig onafhankelijk van elkaar.
Stel je voor dat een robot in een CNC-bewerkingscentrum reikt om een afgewerkt onderdeel te verwijderen. Terwijl de eindeffector naar het werkstuk beweegt, roteert de basis, tilt de schouder de arm op, strekt de elleboog zich naar voren en past de pols tegelijkertijd de oriëntatie van het gereedschap aan.
Van buitenaf gezien lijkt de beweging continu.
Internaal volgt elk gewricht echter zijn eigen, nauwkeurig berekende bewegingsprofiel, terwijl het tegelijkertijd gesynchroniseerd blijft met alle andere gewrichten.
Deze coördinatie is een van de bepalende kenmerken van robotbeweging. In plaats van elke as afzonderlijk te behandelen, beheert de controller de robot als een compleet kinematisch systeem, waardoor elk gewricht bijdraagt aan één vloeiende en nauwkeurige beweging.

Eindeffectoren: Waar beweging actie wordt.
Alle bewegingen van de robot dienen uiteindelijk één doel: de eindeffector in staat stellen om met de buitenwereld te interageren.
De eindeffector is het uiteindelijke gereedschap dat aan de robotarm is bevestigd. Afhankelijk van de toepassing kan dit een grijper, lasbrander, vacuümzuignap, doseermondstuk, schroevendraaier, polijstkop, snijgereedschap, inspectiesonde of een van de vele andere gespecialiseerde apparaten zijn.
Hoewel verschillende eindeffectoren verschillende taken uitvoeren, berusten ze allemaal op hetzelfde onderliggende principe.
De robot zelf produceert geen producten, assembleert geen onderdelen en inspecteert geen onderdelen.
In plaats daarvan positioneert het de eindeffector met voldoende nauwkeurigheid, zodat de vereiste handeling succesvol kan worden uitgevoerd.
Een lasrobot moet bijvoorbeeld de juiste toortshoek gedurende de gehele lasnaad handhaven. Een pick-and-place-robot moet zijn grijper nauwkeurig genoeg positioneren om beschadiging van delicate onderdelen te voorkomen. Een inspectierobot moet zijn meetsonde precies naar de juiste inspectielocatie leiden.
De kwaliteit van de uiteindelijke taak hangt daarom niet alleen af van de grijper zelf, maar ook van het vermogen van de robot om dat gereedschap elke keer consistent te positioneren.
Vloeiende beweging door continue coördinatie
Een van de redenen waarom robotbewegingen zo natuurlijk lijken, is dat de beweging continu is en geen opeenvolging van losse commando's.
Tijdens de werking werkt de controller continu elke motor, elk gewricht en elk aandrijfsysteem bij op basis van de meest recente sensorinformatie.
Als de robot een iets zwaarder onderdeel tegenkomt dan verwacht, wordt het motorkoppel onmiddellijk aangepast.
Als een gewricht sneller begint te bewegen dan gepland, corrigeert de controller de snelheid voordat de afwijking significant wordt.
Als een obstakel in de buurt van positie verandert, kan de robot vaart minderen of zijn traject aanpassen, terwijl de taak veilig wordt voortgezet.
Deze aanpassingen vinden continu plaats tijdens elke beweging.
In plaats van beweging te beschouwen als een vast commando dat niet kan worden gewijzigd, behandelen moderne robots elke beweging als een continu proces dat in realtime wordt verfijnd.
Deze continue coördinatie is een van de redenen waarom industriële robots zo'n hoge mate van herhaalbaarheid bereiken over miljoenen werkcycli.
Precisie begint met mechanisch ontwerp.
Wanneer mensen een robot zeer nauwkeurige taken zien uitvoeren, is het gemakkelijk om aan te nemen dat die precisie volledig te danken is aan geavanceerde software of programmering.
In werkelijkheid kan software alleen het mechanische systeem aansturen dat fysiek aanwezig is.
Elke beweging is uiteindelijk afhankelijk van de kwaliteit van de structurele componenten, transmissiemechanismen, lagers, assen, behuizingen en gemonteerde gewrichten van de robot.
Zelfs de meest geavanceerde controller kan overmatige speling, structurele vervorming, slechte uitlijning of componenten die buiten hun beoogde toleranties zijn gefabriceerd, niet oneindig compenseren.
Om deze reden leggen robotica-ingenieurs vanaf het allereerste begin van het productieproces enorm veel nadruk op mechanische precisie. Lichtgewicht maar toch stijve constructies verbeteren de dynamische prestaties. Zeer nauwkeurige transmissiecomponenten verminderen positioneringsfouten. Zorgvuldig bewerkte behuizingen en nauwkeurig gemonteerde verbindingen zorgen ervoor dat elke as precies beweegt zoals bedoeld.
De intelligentie van de robot bepaalt wellicht hoe hij beweegt, maar de mechanische basis bepaalt hoe nauwkeurig hij die bewegingen kan uitvoeren. Deze nauwe relatie tussen besturingssystemen en precisietechniek is een van de bepalende kenmerken van moderne robotica, met name in toepassingen waar consistentie, herhaalbaarheid en betrouwbaarheid op lange termijn essentieel zijn.

Feedback, nauwkeurigheid en bewegingscontrole
Stel je voor dat je je handtekening zet met je ogen dicht.
Zelfs als je je naam duizenden keren hebt geschreven, zal het resultaat er vrijwel zeker anders uitzien. Zonder de pen te zien of de beweging ervan te voelen, verlies je het vermogen om kleine correcties aan te brengen tijdens het schrijven.
Robots staan voor dezelfde uitdaging.
Als een robot elk commando exact één keer zou uitvoeren zonder het resultaat te controleren, zouden zelfs de kleinste mechanische fouten zich in de loop der tijd ophopen. Kleine variaties in de motorrespons, slijtage van gewrichten, temperatuurschommelingen, externe krachten of onverwacht contact zouden de robot geleidelijk van zijn beoogde positie kunnen verwijderen.
Om deze reden is robotbeweging geen eenrichtingsproces.
Moderne robots vergelijken voortdurend wat er zou moeten gebeurenmet wat er daadwerkelijk gebeurt, waardoor ze afwijkingen kunnen detecteren en vrijwel direct correcties kunnen aanbrengen.
Dit continue proces staat bekend als feedbackcontrole en is een van de belangrijkste technologieën achter moderne robotprecisie.
Gesloten-lusregeling
De meeste industriële robots werken met een gesloten regelkring.
In tegenstelling tot een open-lussysteem, waarbij commando's worden uitgevoerd zonder verificatie, meet een gesloten-lussysteem continu de werkelijke beweging van de robot en vergelijkt deze met de gewenste beweging.
Stel je een robot voor die zijn arm beweegt naar een nauwkeurig bewerkt onderdeel.
De controller stuurt bewegingscommando's naar de servomotoren, waarbij van elk gewricht wordt verwacht dat het op een specifiek tijdstip een bepaalde positie bereikt.
Terwijl de robot beweegt, geven encoders onmiddellijk de actuele positie van elk gewricht door aan de controller.
Als een gewricht door een verhoogde belasting iets langzamer beweegt dan verwacht, detecteert de controller dit verschil vrijwel onmiddellijk en past de motoroutput aan voordat de fout merkbaar wordt.
Dit hele proces herhaalt zich continu bij elke beweging.
In plaats van te wachten tot de robot zijn taak heeft voltooid, worden correcties aangebracht terwijl de beweging nog gaande is. Hierdoor kunnen industriële robots zelfs tijdens lange productieruns stabiele, soepele en zeer reproduceerbare prestaties leveren.
Zonder gesloten-lusregeling zouden robots zich meer gedragen als conventionele geautomatiseerde machines, die niet in staat zijn om te compenseren voor veranderende bedrijfsomstandigheden of om in de loop der tijd een constante precisie te behouden.
Nauwkeurigheid en herhaalbaarheid
Bij het bespreken van robotprestaties komen twee termen steeds weer terug:
Nauwkeurigheid en herhaalbaarheid.
Hoewel ze nauw verwant zijn, beschrijven ze twee heel verschillende eigenschappen.
Nauwkeurigheid verwijst naar hoe dicht een robot zijn beoogde doel bereikt.
Als de controller de eindeffector de opdracht geeft om naar een specifiek punt in de ruimte te bewegen, meet de nauwkeurigheid het verschil tussen de opgegeven positie en de daadwerkelijk bereikte positie.
Een zeer nauwkeurige robot bereikt de beoogde locatie consistent met zeer weinig afwijking.
Aan de andere kant meet de consistentie de betrouwbaarheid .
Als dezelfde beweging honderden of duizenden keren wordt herhaald, beschrijft herhaalbaarheid hoe nauw elke beweging overeenkomt met de vorige.
Dit onderscheid is met name belangrijk in de maakindustrie.
In veel industriële toepassingen is herhaalbaarheid zelfs belangrijker dan absolute nauwkeurigheid. Een robot die elektronische connectoren assembleert, voert bijvoorbeeld duizenden keren per dag dezelfde handeling uit. Zolang elke beweging consistent is, blijft de productiekwaliteit stabiel, omdat de mallen, gereedschappen en productieapparatuur allemaal zijn ontworpen rond die herhaalde beweging.
Om zowel een hoge nauwkeurigheid als een uitstekende herhaalbaarheid te bereiken, is veel meer nodig dan alleen geavanceerde software. Mechanische stijfheid, het ontwerp van de koppelingen, de kwaliteit van de aandrijving, precisiebewerking, de nauwkeurigheid van de montage, de kalibratie en de regelalgoritmen dragen allemaal bij aan de algehele prestaties van de robot.

Kalibratie en foutcompensatie
Geen enkel mechanisch systeem is perfect.
Zelfs wanneer onderdelen met extreem nauwe toleranties worden geproduceerd, treden er tijdens de bewerking, assemblage, transport en langdurige werking onvermijdelijk kleine afwijkingen op.
Na verloop van tijd kunnen temperatuurschommelingen structurele uitzetting veroorzaken, kunnen lagers geleidelijk slijten en kan herhaalde belasting kleine veranderingen in de uitlijning van de verbindingen teweegbrengen.
Als deze veranderingen worden genegeerd, hopen positioneringsfouten zich langzaam op en verminderen ze de algehele prestaties van de robot.
Om deze effecten te minimaliseren, worden robots gekalibreerd .
Kalibratie legt de precieze relatie vast tussen het wiskundige model van de robot en de daadwerkelijke fysieke structuur. Ingenieurs meten de werkelijke afmetingen, gewrichtsposities en referentiepunten van de robot, waardoor de controller kleine mechanische verschillen kan compenseren.
Naast periodieke kalibratie voeren veel robotsystemen tijdens de werking ook continue foutcompensatie uit .
Door encoderfeedback, krachtmetingen, temperatuurgegevens en andere sensorinformatie te analyseren, kan de controller subtiele afwijkingen detecteren en toekomstige bewegingen automatisch aanpassen.
In plaats van te proberen elke mechanische imperfectie te elimineren, combineert moderne robotica precisietechniek met intelligente compensatie, waardoor robots gedurende miljoenen werkcycli consistente prestaties kunnen blijven leveren.
Het behouden van stabiele beweging in dynamische omgevingen
Industriële robots werken zelden onder perfect gecontroleerde laboratoriumomstandigheden.
De productiebelasting varieert gedurende de dag. Componenten verschillen enigszins van batch tot batch. De omgevingstemperatuur stijgt naarmate de apparatuur in werking is. Gereedschap slijt geleidelijk en er kunnen externe trillingen ontstaan door machines in de buurt.
Ondanks deze voortdurend veranderende omstandigheden wordt van de robot nog steeds verwacht dat hij elke taak met dezelfde mate van precisie uitvoert.
Feedbackcontrole maakt dit mogelijk.
Naarmate de omgevingsomstandigheden veranderen, leveren sensoren continu bijgewerkte informatie aan de controller. De motoruitgangen worden aangepast, de gewrichtsposities worden verfijnd en de bewegingsparameters worden gewijzigd om een stabiele werking te garanderen.
Een robot die bijvoorbeeld zware stalen onderdelen laadt, heeft mogelijk een ander motorkoppel nodig dan een robot die lichte aluminium onderdelen verwerkt. Tijdens snelle assemblage kunnen zelfs kleine trillingen de positioneringsnauwkeurigheid beïnvloeden, waardoor continue correctie gedurende de hele beweging nodig is.
In plaats van te vertrouwen op vaste aannames, past de robot zijn gedrag aan op basis van de realtime bedrijfsomstandigheden.
Dit vermogen om dynamisch te reageren is een van de bepalende verschillen tussen moderne robotsystemen en traditionele geautomatiseerde machines.
Waarom precisiecomponenten belangrijk zijn
Feedbackregeling kan veel soorten fouten corrigeren, maar kan fundamentele mechanische beperkingen niet opheffen.
Stel je voor dat je een perfect rechte lijn probeert te tekenen met een losse liniaal. Hoe zorgvuldig je je hand ook positioneert, de liniaal zelf introduceert beweging die niet volledig te elimineren is.
Robots worden met dezelfde realiteit geconfronteerd.
Als een versnellingsbak te veel speling heeft, als een as buiten de specificaties is gefabriceerd of als een behuizing onvoldoende stijf is, kan de regelaar dit slechts binnen bepaalde grenzen compenseren.
Daarom blijven werktuigbouwkunde en robotprestaties onlosmakelijk met elkaar verbonden.
Hoogwaardige lagers verminderen ongewenste bewegingen. Nauwkeurig bewerkte behuizingen zorgen voor een accurate uitlijning tussen roterende componenten. Stevige structurele verbindingen minimaliseren doorbuiging onder belasting. Zorgvuldig vervaardigde assen en transmissiecomponenten verbeteren de bewegingsstabiliteit en verminderen slijtage op lange termijn.
Hoe nauwkeuriger het mechanische systeem, hoe minder correctiewerkzaamheden de controller tijdens de werking hoeft uit te voeren.
In geavanceerde toepassingen zoals de productie van halfgeleiders, chirurgische robotica, optische apparatuur en precisieautomatisering, wordt deze relatie nog belangrijker. Software, sensoren en besturingsalgoritmen leveren de intelligentie die de robot aanstuurt, maar precisiecomponenten vormen de fysieke basis die ervoor zorgt dat die intelligentie wordt omgezet in betrouwbare, herhaalbare bewegingen.

Factoren die de prestaties van robots beïnvloeden
Inmiddels hebben we een robot door zijn volledige operationele workflow gevolgd: van het ontvangen van instructies en het waarnemen van zijn omgeving tot het verwerken van informatie, het plannen van bewegingen, het uitvoeren van bewegingen en het continu corrigeren van fouten door middel van feedbackcontrole.
Op papier volgen alle industriële robots dezelfde stappen.
In de praktijk kunnen twee robots die dezelfde taak uitvoeren echter zeer verschillende resultaten opleveren. De ene robot kan jarenlang uitzonderlijke snelheid en positioneringsnauwkeurigheid bereiken met minimaal onderhoud, terwijl de andere last heeft van trillingen, positioneringsfouten, vroegtijdige slijtage of een inconsistente productkwaliteit.
Het verschil wordt zelden veroorzaakt door één enkel onderdeel.
De prestaties van een robot zijn echter het resultaat van desamen werking tussenwerktuigbouwkunde, productiekwaliteit, besturingssystemen, software, materialen en onderhoud als een compleet systeem. Het verbeteren van één aspect ten koste van de andere levert vaak slechts beperkte winst op.
Inzicht in deze technische factoren is essentieel voor het ontwerpen van robots die gedurende hun hele levensduur nauwkeurig, betrouwbaar en productief blijven.
Mechanisch ontwerp en structurele stijfheid
Elke robot is voor zijn beweging afhankelijk van zijn mechanische structuur.
Hoe geavanceerd de controller of software ook is, beweging is uiteindelijk afhankelijk van het fysieke frame, de schakels, gewrichten en ondersteunende componenten waaruit de robot zelf bestaat.
Een goed ontworpen constructie moet twee doelstellingen bereiken die vaak met elkaar in conflict zijn.
Het moet licht genoeg zijn voor snelle acceleratie en efficiënt energieverbruik, maar tegelijkertijd stijf genoeg om buigen, verdraaien en trillingen onder belasting te weerstaan.
Als de structurele stijfheid onvoldoende is, kunnen zelfs perfect berekende bewegingen positioneringsfouten veroorzaken doordat componenten tijdens gebruik vervormen.
Een robotarm die een zware last draagt, ondervindt bijvoorbeeld aanzienlijk meer mechanische spanning dan een arm die lichte elektronische onderdelen hanteert. Als de arm onder belasting te veel doorbuigt, kan het eindeffectortje de beoogde positie mogelijk niet meer met de vereiste precisie bereiken.
Daarom combineren moderne robotconstructies vaak geoptimaliseerde geometrieën met lichtgewicht materialen en zorgvuldig ontworpen ondersteuningsmechanismen om de stijfheid te maximaliseren zonder onnodig gewicht toe te voegen.
Materiaalkeuze
Elke robottoepassing stelt andere eisen aan de componenten.
Sommige robots geven prioriteit aan een lichtgewicht constructie om de snelheid te verhogen en het energieverbruik te verlagen. Andere robots werken in zware industriële omgevingen waar corrosiebestendigheid, slijtvastheid of thermische stabiliteit belangrijker zijn.
De keuze van de juiste materialen heeft daarom een directe invloed op de prestaties van de robot.
Aluminiumlegeringen worden veel gebruikt voor constructieonderdelen omdat ze een uitstekende balans bieden tussen sterkte en gewicht.
Roestvrij staal biedt een superieure corrosiebestendigheid en wordt veel gebruikt in de voedselverwerking, farmaceutische industrie en medische robotica.
Titanium combineert een hoge sterkte met een laag gewicht, waardoor het aantrekkelijk is voor ruimtevaartsystemen, chirurgische robots en geavanceerde humanoïde robots, waar elke gram telt.
Technische kunststoffen zoals PEEK, PTFE en nylon verminderen wrijving, verbeteren de slijtvastheid en verlagen het totale systeemgewicht in veel bewegende onderdelen.
De materiaalkeuze is zelden gebaseerd op één enkele eigenschap.
Ingenieurs moeten een balans vinden tussen sterkte, gewicht, bewerkbaarheid, thermische uitzetting, corrosiebestendigheid, levensduur bij vermoeiing, productiekosten en toepassingsvereisten om de gewenste prestaties te bereiken.
Om die reden kan dezelfde robot meerdere materialen bevatten, die elk geselecteerd zijn op basis van de specifieke functie die ze binnen het algehele systeem vervullen.

Nauwkeurigheid in de productie
Zelfs het beste mechanische ontwerp is afhankelijk van de nauwkeurigheid waarmee elk onderdeel wordt vervaardigd.
Elke behuizing, as, beugel, montageoppervlak en transmissiecomponent draagt bij aan de algehele dimensionale nauwkeurigheid van de robot.
Kleine bewerkingsafwijkingen die op een afzonderlijk onderdeel onbeduidend lijken, kunnen zich tijdens de assemblage ophopen en de uitlijning van verbindingen, de nauwkeurigheid van de transmissie en de herhaalbaarheid op lange termijn beïnvloeden.
Voor hoogwaardige robotsystemen vervaardigen fabrikanten cruciale onderdelen vaak met behulp van precisietechnieken CNC-bewerking, slijpen, vonkverspaning (EDM) en andere uiterst nauwkeurige productieprocessen waarmee extreem krappe maattoleranties kunnen worden gehandhaafd.
Ook de oppervlaktekwaliteit speelt een belangrijke rol.
Slecht bewerkte contactoppervlakken kunnen de wrijving verhogen, de slijtage versnellen of de nauwkeurigheid van de montage verminderen, terwijl nauwkeurig afgewerkte oppervlakken de lagerprestaties, de transmissie-efficiëntie en de betrouwbaarheid op lange termijn verbeteren.
Precisieproductie gaat daarom niet alleen over het produceren van onderdelen die aan de maatspecificaties voldoen. Het vormt de basis die ervoor zorgt dat elk mechanisch subsysteem gedurende de gehele levensduur van de robot naar behoren functioneert.
Montagekwaliteit
De kwaliteit van een robot hangt af van de manier waarop de onderdelen zijn samengevoegd.
Zelfs wanneer elk afzonderlijk onderdeel aan de specificaties voldoet, kan een onjuiste montage leiden tot uitlijnfouten, ongelijke voorspanning, overmatige wrijving of ongewenste mechanische spanning.
Tijdens de montage moeten technici ervoor zorgen dat lagers correct worden geïnstalleerd, transmissiesystemen goed uitgelijnd blijven, bevestigingsmiddelen volgens specificatie worden vastgedraaid en kritische referentieoppervlakken hun ontworpen verhoudingen behouden.
Kabelgeleiding, smering, afdichting en kalibratie zijn even belangrijk.
Slecht kabelbeheer kan de beweging van gewrichten belemmeren. Onvoldoende smering versnelt slijtage. Onjuiste afdichting laat stof of vocht binnendringen in gevoelige onderdelen. Kleine montagefouten kunnen na duizenden bedrijfscycli geleidelijk uitgroeien tot aanzienlijke prestatieproblemen.
Voor uiterst nauwkeurige robots wordt assemblage daarom beschouwd als een gecontroleerd engineeringproces in plaats van simpelweg componenten samen te voegen.
Softwareoptimalisatie
Mechanische systemen zorgen voor de fysieke mogelijkheden van de robot, maar software bepaalt hoe efficiënt die mogelijkheden worden benut.
Bewegingsplanningsalgoritmen beïnvloeden acceleratieprofielen en de vloeiendheid van trajecten. Besturingsparameters beïnvloeden de systeemstabiliteit en positioneringsnauwkeurigheid. Vision-software verbetert objectherkenning, terwijl kunstmatige intelligentie de besluitvorming in complexe omgevingen verbetert.
Zelfs twee robots die met identieke hardware zijn gebouwd, kunnen verschillend presteren als hun software is geoptimaliseerd voor verschillende toepassingen.
Een hogesnelheidsverpakkingsrobot kan prioriteit geven aan snelle cyclustijden en agressieve acceleratie.
Een chirurgische robot legt echter de nadruk op vloeiende bewegingen, nauwkeurige krachtregeling en extreem stabiele positionering.
Moderne robotsoftware ondersteunt ook voorspellende diagnostiek, adaptieve bewegingsbesturing, energieoptimalisatie en bewaking op afstand, waardoor de prestaties gedurende de gehele levensduur van de robot continu kunnen verbeteren.
Naarmate robotica steeds intelligenter wordt, speelt software een steeds grotere rol bij het maximaliseren van de mogelijkheden van mechanische systemen.

Onderhoud en betrouwbaarheid op lange termijn
De prestaties van een robot worden niet alleen bepaald op het moment dat de machine de fabriek verlaat.
Elke robot ondergaat geleidelijke veranderingen gedurende zijn levensduur.
Lagers slijten, smeermiddelen verouderen, transmissieonderdelen raken iets losser, de kalibratie wijkt na verloop van tijd af en omgevingsomstandigheden beïnvloeden de mechanische prestaties.
Zonder regelmatige inspectie en onderhoud hopen deze kleine veranderingen zich op en leiden ze uiteindelijk tot een verminderde positioneringsnauwkeurigheid, verhoogde trillingen of een kortere levensduur van de componenten.
Preventief onderhoud helpt potentiële problemen te identificeren voordat ze tot productiestoringen leiden.
Regelmatig smeren, inspectie van transmissiesystemen, herkalibratie van kritische assen, vervanging van versleten onderdelen en controle van veiligheidssystemen dragen allemaal bij aan het behoud van consistente prestaties.
Veel moderne robots zijn ook uitgerust met conditiebewakingstechnologieën die continu trillingen, temperatuur, motorstroom en andere operationele gegevens analyseren. Door afwijkende trends vroegtijdig te detecteren, kan onderhoud worden ingepland voordat onverwachte storingen de productie onderbreken.
Prestaties op lange termijn zijn daarom niet het resultaat van één enkele ontwerpbeslissing, maar van voortdurende aandacht voor zowel technische kwaliteit als operationeel beheer.
Prestatie is het resultaat van het gehele systeem.
Een van de meest voorkomende misvattingen in de robotica is dat de prestaties voornamelijk afhangen van de controller, servomotoren of software van een robot.
In werkelijkheid bepaalt geen enkel onderdeel op zich hoe goed een robot presteert.
Uitstekende robotprestaties ontstaan wanneer mechanisch ontwerp, materiaalkeuze, precisieproductie, assemblagekwaliteit, intelligente besturing en doorlopend onderhoud allemaal op elkaar zijn afgestemd.
Een krachtige controller kan slecht gefabriceerde componenten niet oneindig compenseren. Evenzo kunnen perfect gefabriceerde onderdelen hun volledige potentieel niet bereiken zonder nauwkeurige besturingsalgoritmes en een goed doordacht bewegingsplan.
Moderne robotica kan daarom het beste worden begrepen als een multidisciplinair engineeringsysteem. Elk subsysteem draagt bij aan het eindresultaat, en de hoogste niveaus van precisie, herhaalbaarheid en betrouwbaarheid worden alleen bereikt wanneer het gehele systeem als een geïntegreerd geheel wordt ontworpen, gefabriceerd, geassembleerd en onderhouden.
Precisieproductie ondersteunt betere robotprestaties
Bij DakingsRapid ondersteunen we robotica-bedrijven van prototype-ontwikkeling tot en met productie. We leveren precisieonderdelen voor industriële robots, collaboratieve robots, automatiseringsapparatuur, halfgeleidersystemen en andere geavanceerde robottoepassingen.
Onze productiemogelijkheden omvatten:
- CNC-bewerking voor uiterst nauwkeurige metalen en technische kunststof componenten met nauwe toleranties en complexe geometrieën.
- Plaatwerk Fabricage for robot frames, enclosures, brackets, covers, and structural assemblies.
- Industrieel 3D-printen voor snelle prototyping, functionele testen, lichtgewicht constructies en onderdelen voor kleine series.
Of je nu een nieuw robotplatform ontwikkelt of een bestaand ontwerp opschaalt naar productie, precisieproductie speelt een cruciale rol bij het bereiken van de nauwkeurigheid, betrouwbaarheid en consistentie die moderne robotsystemen vereisen.

Veelvoorkomende uitdagingen bij robotsystemen
Moderne robots zijn in staat taken met opmerkelijke snelheid en precisie uit te voeren, maar het bereiken van consistente prestaties is veel complexer dan simpelweg motoren installeren en software schrijven.
Elk robotsysteem werkt in de echte wereld, waar mechanische onderdelen na verloop van tijd slijten, omgevingsomstandigheden voortdurend veranderen, productie-eisen evolueren en fabricagetoleranties onvermijdelijke variaties met zich meebrengen.
Voor robotica-ingenieurs is het doel niet om elke mogelijke foutbron uit te sluiten – een onmogelijke taak – maar om systemen te ontwerpen die anticiperen op deze uitdagingen, ze compenseren en ze minimaliseren gedurende de gehele levensduur van de robot.
Veel van de technische beslissingen die in deze handleiding worden besproken, van constructief ontwerp en materiaalkeuze tot bewegingsbesturing en precisieproductie, zijn uiteindelijk bedoeld om deze praktische uitdagingen aan te pakken.
Positioneringsfouten
Een van de meest voorkomende uitdagingen in de robotica is het handhaven van een nauwkeurige positionering gedurende lange perioden.
Zelfs wanneer een robot correct is gekalibreerd, kunnen er geleidelijk kleine afwijkingen optreden als gevolg van slijtage aan mechanische onderdelen, veranderende productiebelastingen of schommelingen in de omgevingsomstandigheden.
Deze positioneringsfouten zijn bij toepassingen met lage precisie wellicht bijna onmerkbaar, maar in industrieën zoals de halfgeleiderproductie, de assemblage van medische apparaten of de productie van optische apparatuur kunnen zelfs microscopische afwijkingen de productkwaliteit beïnvloeden.
Om positioneringsfouten te minimaliseren, combineren robotsystemen nauwkeurige mechanische componenten met encoders met hoge resolutie, gesloten-lusregelalgoritmen en regelmatige kalibratieprocedures.
In plaats van te vertrouwen op één enkele correctiemethode, bewaken en compenseren moderne robots continu kleine afwijkingen voordat deze zich ophopen tot significante fouten.
Thermische uitzetting
Temperatuur is een factor die vaak over het hoofd wordt gezien bij de prestaties van robots.
Doordat motoren draaien, lagers roteren en productieapparatuur warmte genereert, verandert de temperatuur van de mechanische onderdelen geleidelijk.
Net als alle technische materialen zetten metalen en polymeren uit of krimpen ze bij temperatuurschommelingen. Hoewel deze dimensionale veranderingen extreem klein zijn, kunnen ze significant worden in toepassingen die een zeer hoge positioneringsnauwkeurigheid vereisen.
Een robotarm die bijvoorbeeld continu in een halfgeleiderfabriek werkt, kan na enkele uren gebruik kleine veranderingen in de structurele afmetingen ondervinden. Zonder compensatie kunnen deze veranderingen de positie van de eindeffector beïnvloeden en de assemblageprecisie verminderen.
Ingenieurs pakken deze uitdaging aan door middel van zorgvuldige materiaalkeuze, geoptimaliseerd constructief ontwerp, thermische compensatiealgoritmes en klimaatbeheersing binnen de productiefaciliteit.
Temperatuurbeheersing is daarom een belangrijk onderdeel van het waarborgen van de nauwkeurigheid van robots op de lange termijn.
Trillingen en dynamische belastingen
Elke beweging genereert krachten.
Wanneer een robot snel accelereert, van richting verandert of zware lasten draagt, planten deze krachten zich voort door de gehele mechanische structuur.
Als de constructie onvoldoende stijf is of als de beweging niet goed wordt gecontroleerd, kunnen er trillingen ontstaan.
Overmatige trillingen hebben veel meer gevolgen dan alleen het comfort van de gebruiker.
Het vermindert de positioneringsnauwkeurigheid, verhoogt de slijtage van lagers en transmissiesystemen, verkort de levensduur van componenten en kan zelfs de kwaliteit van bewerkings-, inspectie- of assemblageprocessen beïnvloeden.
Hogesnelheidsindustrierobots vereisen daarom zorgvuldig geoptimaliseerde constructies, uitgebalanceerde bewegende massa's, vloeiende acceleratieprofielen en stijve transmissiesystemen om dynamische trillingen te minimaliseren.
Het beheersen van trillingen wordt steeds belangrijker naarmate robots op hogere snelheden werken en tegelijkertijd steeds nauwere maattoleranties moeten handhaven.

Mechanische slijtage
In tegenstelling tot software veranderen mechanische componenten van nature in de loop van de tijd.
Lagers ondervinden rolcontactvermoeidheid, tandwielen slijten geleidelijk, afdichtingen verouderen, smering degradeert en herhaalde belasting tast transmissiesystemen langzaam aan.
Hoewel deze veranderingen vaak geleidelijk plaatsvinden, kan hun cumulatieve effect uiteindelijk de positioneringsnauwkeurigheid beïnvloeden, de speling vergroten en de bewegingsstabiliteit verminderen.
Het ontwerpen met het oog op duurzaamheid begint al lang voordat een robot in productie gaat.
Ingenieurs selecteren zorgvuldig slijtvaste materialen, optimaliseren smeersystemen, verbeteren de afdichtingsprestaties en specificeren fabricagetoleranties die betrouwbaarheid op lange termijn garanderen.
Regelmatig onderhoud en conditiebewaking helpen slijtage te signaleren voordat deze een productieprobleem wordt. Hierdoor kunnen componenten tijdens gepland onderhoud worden gerepareerd of vervangen, in plaats van pas nadat er onverwachte storingen optreden.
Veranderende productieomgevingen
Productieomgevingen blijven zelden constant.
Productontwerpen evolueren, productievolumes fluctueren, nieuwe apparatuur wordt geïntroduceerd en de eisen van klanten blijven veranderen.
Een robot die oorspronkelijk is geprogrammeerd om één product te assembleren, moet later mogelijk meerdere productvarianten verwerken, samenwerken met andere robots of integreren met nieuwe automatiseringssystemen.
Deze toenemende flexibiliteit brengt nieuwe technische uitdagingen met zich mee.
Robots moeten zich aanpassen aan veranderende werkstukgeometrieën, verschillende opspaninrichtingen, variabele productieschema's en dynamischere fabrieksomgevingen, terwijl ze tegelijkertijd productiviteit en nauwkeurigheid behouden.
Vooruitgang in machinevisie, adaptieve besturing, kunstmatige intelligentie en digitale productietechnologieën helpt robotsystemen effectiever te reageren op deze veranderende productie-eisen.
Precisieproductie blijft essentieel.
Veel van de huidige ontwikkelingen in de robotica richten zich op kunstmatige intelligentie, autonome besluitvorming en steeds geavanceerdere software.
Hoewel deze technologieën de mogelijkheden van robots steeds verder uitbreiden, verandert er niets aan één fundamenteel principe binnen de techniek:
Het succes van elk robotsysteem hangt uiteindelijk af van de kwaliteit van de fysieke componenten.
Besturingselementen kunnen kleine afwijkingen compenseren en software kan de bewegingsplanning optimaliseren, maar geen van beide kan structurele instabiliteit, overmatige speling, slechte uitlijning of componenten die buiten de acceptabele toleranties zijn geproduceerd, permanent verhelpen.
Daarom blijft precisieproductie een essentieel onderdeel van de moderne robotica.
Nauwkeurig bewerkte behuizingen zorgen voor een perfecte uitlijning van de roterende onderdelen. Precisieassen verbeteren de stabiliteit van de transmissie. Hoogwaardige lagerzittingen verminderen ongewenste bewegingen. Zorgvuldig vervaardigde structurele componenten dragen bij aan de stijfheid en minimaliseren tegelijkertijd het gewicht.
Naarmate robotsystemen sneller, lichter en intelligenter worden, blijft de vraag naar nauwkeurig vervaardigde componenten groeien, parallel aan de vooruitgang in software- en besturingstechnologie.
Techniek draait om het beheersen van complexiteit.
Van buitenaf lijkt het misschien alsof een robot een taak moeiteloos uitvoert.
Achter elke vloeiende beweging schuilt echter een complexe interactie tussen waarneming, berekening, bewegingsplanning, mechanisch ontwerp, fabricageprecisie, besturingsalgoritmen en continue feedback.
Geen van deze systemen werkt op zichzelf.
Het verbeteren van één aspect van een robot terwijl een ander aspect wordt verwaarloosd, levert zelden betekenisvolle voordelen op de lange termijn op. Succesvolle robotsystemen worden daarentegen gebouwd door een zorgvuldige balans tussen werktuigbouwkunde, elektronica, software, productieprocessen en operationele vereisten, die samen een geïntegreerde oplossing vormen.
Dit vermogen om complexiteit te beheersen onderscheidt moderne robotica van conventionele automatisering. Het is ook de reden waarom vooruitgang in robotica niet alleen afhankelijk blijft van betere software en slimmere algoritmen, maar evenzeer van innovaties op het gebied van materialen, precisieproductie, componentontwerp en systeemtechniek.

De toekomst van robotintelligentie
Robots zijn veel verder geëvolueerd dan de statische, repetitieve machines die decennia geleden voor het eerst in fabrieken verschenen.
De eerste industriële robots waren ontworpen om één enkele taak uit te voeren in een sterk gecontroleerde omgeving. Ze volgden vooraf gedefinieerde instructies, herhaalden dezelfde bewegingen duizenden keren en stopten zodra er iets onverwachts gebeurde.
De robots van vandaag worden steeds intelligenter. Dankzij vooruitgang in kunstmatige intelligentie, machinaal zien, krachtige computersystemen en verbonden productiesystemen kunnen robots hun omgeving begrijpen, zich aanpassen aan veranderende omstandigheden en effectiever samenwerken met zowel mensen als andere machines.
Hoewel precisie, herhaalbaarheid en betrouwbaarheid de basis van robotica blijven vormen, verschuift de toekomst naar systemen die niet alleen nauwkeurig, maar ook flexibeler, autonomer en in staat zijn om weloverwogen beslissingen te nemen.
Slimmere waarneming door kunstmatige intelligentie
Een van de belangrijkste ontwikkelingen in de robotica is het toenemende gebruik van kunstmatige intelligentie om de waarneming te verbeteren.
Traditionele robots identificeren objecten aan de hand van vooraf gedefinieerde regels en geprogrammeerde parameters. Hoewel deze systemen zeer effectief zijn in gestructureerde omgevingen, worden ze minder betrouwbaar wanneer producten variëren, de lichtomstandigheden veranderen of er onverwachte situaties ontstaan.
AI stelt robots in staat patronen te herkennen die met conventionele programmering moeilijk te definiëren zijn. Door te leren van grote datasets kunnen moderne vision-systemen verschillende objecten identificeren, subtiele oppervlaktedefecten detecteren, grijpposities inschatten en onderscheid maken tussen acceptabele variaties en daadwerkelijke kwaliteitsproblemen.
Naarmate AI-modellen zich blijven verbeteren, zullen robots steeds beter in staat zijn complexe omgevingen te begrijpen zonder dat elk mogelijk scenario handmatig geprogrammeerd hoeft te worden.
Flexibelere en adaptievere productie
De maakindustrie is dynamischer dan ooit tevoren.
In plaats van jarenlang één enkel product te produceren, wordt van fabrieken verwacht dat ze kortere productlevenscycli, meer maatwerk en frequente ontwerpupdates aankunnen.
Om aan deze eisen te voldoen, moeten toekomstige robots zich beter kunnen aanpassen.
In plaats van uitsluitend te vertrouwen op vaste productieprogramma's, zullen robots hun bewegingen, gereedschap en workflows steeds vaker aanpassen op basis van realtime productiegegevens. Machine vision, sensorfeedback en AI-ondersteunde planning stellen robots in staat om met minimale handmatige tussenkomst tussen verschillende producten te schakelen, waardoor stilstand wordt verminderd en de productie-efficiëntie wordt verbeterd.
Deze flexibiliteit zal een centrale rol spelen in sectoren waar snelle productontwikkeling en productie in kleine volumes met een grote variatie aan producten de norm worden.
Samenwerking tussen mens en robot
Robots zijn niet langer beperkt tot veiligheidshekken.
De voortdurende ontwikkeling van collaboratieve robots, ofwel cobots, verandert de relatie tussen mens en automatisering.
Cobots zijn niet ontworpen om menselijke werknemers te vervangen, maar om hen te ondersteunen door repetitieve, fysiek zware of zeer precieze taken uit te voeren, zodat mensen zich kunnen concentreren op activiteiten die oordeelsvermogen, creativiteit en probleemoplossend vermogen vereisen.
Toekomstige samenwerkingssystemen zullen gebruikmaken van geavanceerdere sensortechnologieën, verbeterde krachtregeling en door AI ondersteunde waarneming om menselijke intenties beter te begrijpen en veilig te reageren in gedeelde werkruimtes.
Naarmate samenwerking natuurlijker wordt, zullen robots steeds vaker functioneren als intelligente hulpmiddelen die de menselijke mogelijkheden uitbreiden, in plaats van als geïsoleerde machines.

Verbonden robots en slimme fabrieken
Robots worden onderdeel van een veel groter digitaal productie-ecosysteem.
Moderne productieomgevingen koppelen robots steeds vaker aan CNC-machines, geautomatiseerde inspectiesystemen, magazijnautomatisering, productie-uitvoeringssystemen (MES) en ERP-platformen (Enterprise Resource Planning).
Deze continue uitwisseling van informatie stelt productieapparatuur in staat om processen te coördineren, prestaties te bewaken en sneller te reageren op veranderende productiebehoeften.
Toekomstige robotsystemen zullen nog beter met elkaar verbonden raken dankzij cloudcomputing, edgecomputing en digitale tweelingen. Hierdoor kunnen ingenieurs productieprocessen simuleren, apparatuur op afstand bewaken en de productieprestaties optimaliseren met behulp van realtime operationele gegevens.
Het resultaat zullen fabrieken zijn die transparanter, responsiever en efficiënter zijn dan ooit tevoren.
Precisietechniek blijft essentieel.
Naarmate robots intelligenter worden, zal software de mogelijkheden van robots steeds verder uitbreiden.
Kunstmatige intelligentie kan echter de behoefte aan nauwkeurige werktuigbouwkunde niet wegnemen.
Elke intelligente beslissing moet nog steeds worden uitgevoerd door fysieke componenten die nauwkeurig bewegen, bestand zijn tegen herhaalde belasting en hun prestaties behouden gedurende miljoenen werkcycli.
Hoogwaardige structurele componenten, nauwkeurig bewerkte behuizingen, transmissiesystemen, assen, lagers en samengestelde verbindingen blijven essentieel voor de prestaties van de volgende generatie robots.
De toekomst van robotica zal daarom niet alleen worden bepaald door vooruitgang in AI en software, maar ook door voortdurende innovatie op het gebied van materialen, productieprocessen en precisie-onderdelenontwikkeling.
Robotica is het resultaat van de samenwerking van vele technische disciplines.
Mechanisch ontwerp zorgt voor de structuur. Precisieproductie levert betrouwbare componenten op. Sensoren verzamelen informatie. Controllers verwerken gegevens. Software plant bewegingen. Feedbacksystemen zorgen voor nauwkeurigheid. Kunstmatige intelligentie blijft de mogelijkheden van robots vergroten.
Naarmate deze technologieën zich verder ontwikkelen, zullen robots steeds capabeler, beter verbonden en flexibeler worden in uiteenlopende sectoren, van productie en gezondheidszorg tot logistiek, landbouw en wetenschappelijk onderzoek.
Hoewel de technologieën achter robotica zich blijven ontwikkelen, zullen de principes die in deze gids worden besproken –precisie, controle, betrouwbaarheid en systeemintegratie– de kern blijven vormen van elk succesvol robotsysteem.