Los robots modernos se fabrican mediante una combinación de ingeniería mecánica, electrónica, ciencia de los materiales y fabricación de precisión. Ya se trate de un robot industrial, un robot colaborativo, un robot médico o un sistema humanoide, todas las máquinas dependen de que sus componentes, fabricados con precisión, funcionen conjuntamente como una única plataforma integrada.
Un robot típico consta de estructuras, articulaciones, carcasas, ejes, engranajes, rodamientos, sensores, controladores y efectores finales. Cada componente debe cumplir unos requisitos específicos en cuanto a resistencia, peso, precisión dimensional, calidad de la superficie y compatibilidad de montaje. Incluso las pequeñas desviaciones en las piezas críticas pueden afectar a la precisión del movimiento, la repetibilidad, el comportamiento frente a las vibraciones y la fiabilidad a largo plazo.
El proceso de fabricación suele comenzar con diseño de robots y DFM evaluación, seguido de desarrollo de prototipos, selección de materiales, mecanizado de precisión, acabado de superficies, control de calidad, y, por último, montaje y validación de la producción. A medida que los robots se vuelven más compactos, ligeros e inteligentes, los requisitos de precisión en la fabricación no dejan de aumentar.
Esta guía explica el proceso completo de fabricación de componentes robóticos, desde la fase inicial de diseño hasta la producción a gran escala, y analiza las tecnologías, los controles de calidad y las consideraciones de ingeniería que permiten a los sistemas robóticos modernos alcanzar un alto rendimiento.
El flujo de fabricación típico de un robot
Diseño de robots
La fabricación de robots comienza mucho antes de que se mecanice la primera pieza. El La fase de diseño determina el rendimiento, la fiabilidad, el peso, la eficiencia en el montaje y el coste de fabricación del robot final. Un componente bien diseñado puede fabricarse de forma uniforme y montarse con precisión, mientras que uno mal diseñado puede plantear dificultades de mecanizado, problemas de acumulación de tolerancias, un peso excesivo o gastos de producción innecesarios.
Los robots modernos suelen diseñarse en torno a cuatro objetivos interrelacionados: resistencia estructural, rendimiento en el movimiento, precisión y facilidad de fabricación. Los ingenieros deben encontrar el equilibrio entre estos factores desde las primeras fases del desarrollo, ya que las mejoras en un ámbito pueden afectar a otro. Por ejemplo, aumentar la rigidez añadiendo material puede mejorar la precisión, pero también aumenta el peso y la carga del motor. Reducir el peso puede mejorar el rendimiento dinámico, pero requiere un mecanizado más complejo o materiales más resistentes.
Arquitectura del sistema robótico
El primer paso consiste en definir la arquitectura general del robot. Los diseñadores determinan el número de ejes, el espacio de trabajo, la capacidad de carga útil, los requisitos de velocidad y la estrategia de control. Estas decisiones influyen en el tamaño y la disposición de los componentes principales, como la base, los brazos, las articulaciones, las cajas de cambios, los motores y los efectores finales.
En el caso de los robots industriales, la arquitectura suele dar prioridad a alta capacidad de carga y repetibilidad. Los robots colaborativos hacen hincapié en seguridad, diseño ligero y movimiento fluido. Los robots humanoides requieren articulaciones compactas, baja inercia e integración eficiente de actuadores y sensores. Cada arquitectura plantea distintos requisitos de fabricación y diferentes retos para la producción de componentes de precisión.

Diseño estructural
El diseño estructural se centra en cómo se transmiten las cargas a través del robot. Los bastidores, los brazos, los soportes y las carcasas deben soportar cargas estáticas, fuerzas dinámicas, vibraciones y ciclos de movimiento repetidos.
Entre los aspectos clave a tener en cuenta se incluyen:
- Rigidez a la flexiónde brazos y eslabones
- Rigidez torsionalde las estructuras articulares
- Resistencia a la fatigaen movimiento repetido
- Distribución del pesoa lo largo del robot
- Interfaces de montajepara motores, reductores y sensores
Los ingenieros recurren con frecuencia al análisis de elementos finitos (FEA) para identificar las zonas de mayor tensión y optimizar la distribución de los materiales. El objetivo es conseguir una rigidez suficiente y, al mismo tiempo, reducir al mínimo la masa innecesaria.
Movimiento y diseño cinemático
Los robots son, en esencia, sistemas de movimiento, por lo que el diseño de las articulaciones y la geometría de los eslabones influyen directamente en la precisión y la capacidad de respuesta. La posición de cada eje determina el espacio de trabajo al que puede acceder el robot, su comportamiento ante singularidades y la distribución de la carga.
Los diseñadores deben tener en cuenta lo siguiente:
- Disposición de los ejes
- Amplitud de movimiento de la articulación
- Ubicación del centro de gravedad
- Requisitos de reducción de engranajes
- Control del retroceso
- Estabilidad dinámica
En aplicaciones de alta velocidad, incluso pequeños aumentos de la inercia de rotación pueden afectar significativamente a la aceleración y al consumo de energía. Por eso, muchos sistemas robóticos utilizan componentes estructurales ligeros y conjuntos de accionamiento compactos.
Gestión térmica
Los motores, los accionamientos y los sistemas electrónicos generan calor durante su funcionamiento. Si no se tiene en cuenta la dilatación térmica durante el diseño, las dimensiones críticas pueden variar y reducir la precisión de posicionamiento.
Un diseño eficaz de un robot puede incluir:
- Carcasas disipadoras de calor
- Vías de ventilación
- Colectores de refrigeración
- Superficies de montaje térmicamente estables
- Separación de las fuentes de calor de los componentes de precisión
En los sistemas robóticos de precisión, el comportamiento térmico suele ser tan importante como la resistencia mecánica.

Diseño orientado al montaje
Un componente que sea fácil de mecanizar pero difícil de montar puede, aun así, plantear graves problemas de producción. Un buen diseño de robot tiene en cuenta el proceso de montaje desde el principio.
Entre las prácticas habituales orientadas al ensamblaje se incluyen:
- Uso de elementos de fijación normalizados
- Garantizar un acceso adecuado a las herramientas
- Añadir elementos de alineación
- Reducir el número de piezas únicas
- Diseño de superficies de referencia repetibles
- Reducir al mínimo los complejos procedimientos de ajuste
Estas decisiones pueden reducir considerablemente el tiempo de montaje y mejorar la uniformidad de la producción.
Diseño para la fabricación de precisión
Uno de los aspectos más importantes del diseño de robots es garantizar que la geometría se pueda fabricar con precisión. Elementos como cavidades profundas y estrechas, paredes extremadamente finas, esquinas internas inaccesibles y requisitos de tolerancia excesivos pueden aumentar la dificultad y el coste del mecanizado.
Equipos de diseño con amplia experiencia evalúan:
- Estabilidad del espesor de la pared
- Accesibilidad de las herramientas
- Estructura de datos
- Asignación de tolerancias
- Requisitos de acabado superficial
- Viabilidad de la inspección
En muchos proyectos de robótica, el éxito de las fases posteriores de fabricación depende de las decisiones que se tomen durante esta fase inicial de diseño.
La importancia de tener en cuenta desde el principio los aspectos relacionados con la fabricación
Una idea errónea muy extendida es que la fabricación comienza una vez finalizado el diseño. En realidad, Las consideraciones relativas a la fabricación deben integrarse en el proceso de diseño desde el principio. La colaboración temprana entre los ingenieros de diseño y los ingenieros de fabricación ayuda a identificar posibles problemas antes de que se construyan los prototipos.
Cuando se evalúan conjuntamente los requisitos de diseño, mecanizado, montaje e inspección, los componentes robóticos pueden alcanzar mejor rendimiento, menor riesgo de producción, ciclos de desarrollo más rápidos y una escalabilidad más predecible desde el prototipo hasta la producción en serie.

Diseño para la fabricación (DFM)
El diseño para la fabricación (DFM) es el proceso de crear componentes robóticos que puedan fabricarse de forma eficiente, uniforme y económica sin comprometer su rendimiento funcional. En robótica, el DFM reviste especial importancia, ya que muchas piezas requieren tolerancias ajustadas, geometrías complejas, estructuras ligeras e interfaces de montaje precisas. Un diseño que funciona bien en CAD pero que resulta difícil de mecanizar o inspeccionar puede acarrear mayores costes, plazos de entrega más largos y un mayor riesgo de producción.
Para los fabricantes de robots, el DFM no es simplemente una medida para reducir costes. Es un método para mejorar facilidad de fabricación, estabilidad dimensional, fiabilidad en el montaje y escalabilidad de la producción. Las decisiones que se toman durante la fase de DFM suelen determinar si un prototipo puede pasar sin problemas a la producción en serie.
Simplificación de la geometría de mecanizado
Uno de los principales objetivos del DFM es reducir la complejidad innecesaria del mecanizado. Elementos como cavidades profundas y estrechas, radios internos extremadamente pequeños, socavados y cavidades inaccesibles pueden requerir herramientas especializadas u operaciones de mecanizado adicionales.
Entre las mejoras habituales en materia de DFM se incluyen:
- Utilizando radios de esquina estándar accesibles con cortadora
- Evitar que los bolsillos sean demasiado profundos
- Reducción de transiciones innecesarias entre superficies 3D
- Diseñar elementos que puedan mecanizarse con un menor número de cambios de configuración
- Mantener un espacio libre adecuado para las herramientas en torno a las zonas críticas
Estos ajustes pueden mejorar considerablemente la eficiencia del mecanizado, al tiempo que se mantiene la funcionalidad requerida.
Optimización del espesor de las paredes
La robótica suele requerir componentes ligeros, pero unas paredes demasiado finas pueden provocar problemas de fabricación y de rendimiento. Las secciones finas son más susceptibles a deformación durante el mecanizado, vibraciones durante el corte, distorsión térmica e inestabilidad dimensional tras la eliminación de material.
Las buenas prácticas de DFM tienen como objetivo mantener:
- Espesor de pared uniforme siempre que sea posible
- Rigidez suficiente en torno a los puntos de fijación
- Refuerzo adicional cerca de los orificios roscados
- Transiciones suaves entre secciones gruesas y finas
En el caso de las piezas estructurales de los robots, una estrategia de espesor de pared equilibrado suele ofrecer un mejor rendimiento general que reducir drásticamente el material en todas partes.
Estandarización de orificios y roscas
Los robots contienen un gran número de elementos de fijación, pasadores de posicionamiento, rodamientos e interfaces de montaje. El uso de múltiples tamaños de orificios y especificaciones de rosca diferentes aumenta los cambios de utillaje, la complejidad de la inspección y los errores de montaje.
Las recomendaciones de DFM incluyen:
- Uso de series de roscas normalizadas
- Reducir al mínimo el número de tamaños distintos de elementos de fijación
- Aplicación de dimensiones uniformes para el avellanado y el escariado
- Uso de ajustes comunes de cojinetes y pasadores de fijación
La estandarización simplifica tanto la fabricación como el mantenimiento a lo largo de todo el ciclo de vida del robot.

Cómo gestionar correctamente las tolerancias
Un error habitual en el diseño de componentes robóticos es aplicar tolerancias extremadamente ajustadas a todas las dimensiones. Esto aumenta el tiempo de mecanizado, el esfuerzo de inspección y el coste de producción sin que ello suponga necesariamente una mejora del rendimiento del sistema.
Un DFM eficaz centra las tolerancias estrictas únicamente en las características funcionalmente críticas, tales como:
- Asientos de cojinetes
- Superficies de alineación de las juntas
- Interfaces de montaje de la caja de cambios
- Funciones de posicionamiento del codificador
- Superficies de referencia de precisión
Las dimensiones no críticas deberían tener rangos de tolerancia más razonables. Este enfoque mejora la facilidad de fabricación, al tiempo que mantiene la precisión del robot allí donde más importa.
Diseño para una sujeción estable de la pieza
Todos los componentes mecanizados deben fijarse de forma segura durante la producción. Las piezas con superficies de sujeción insuficientes o con formas muy irregulares pueden resultar difíciles de sujetar sin que se deformen.
Entre las consideraciones relativas al DFM se incluyen:
- Proporcionar superficies de referencia estables
- Evitar extensiones delgadas no compatibles
- Incluyendo zonas de montaje temporal cuando sea necesario
- Diseño de elementos simétricos que simplifican la configuración
Una sujeción estable de la pieza es esencial para mantener la precisión dimensional a lo largo de múltiples operaciones de mecanizado.
Plantearse la inspección con antelación
Una característica difícil de medir suele ser difícil de controlar en la producción. El diseño para la fabricación (DFM) debe evaluar cómo se inspeccionarán las dimensiones críticas antes de que comience la fabricación.
Los ingenieros deberían tener en cuenta lo siguiente:
- Accesibilidad para sondas y herramientas de medición
- Borrar referencias de puntos de referencia
- Métodos de verificación de tolerancias geométricas
- Viabilidad de la medición con máquina de coordenadas (CMM)
- Repetibilidad de las configuraciones de inspección
Planificar las inspecciones con antelación ayuda a evitar costosos rediseños en fases posteriores del proceso de desarrollo.

Reducción de la complejidad del montaje
La eficiencia en la fabricación es solo una parte del DFM. Los componentes de los robots también deben montarse repetidamente con una variación mínima.
Los diseños que facilitan un montaje eficiente suelen incluir:
- Funciones de autolocalización
- Salientes de alineación o orificios para pasadores
- Referencias de orientación claras
- Ubicaciones de los elementos de fijación de fácil acceso
- Menor número de piezas
- Subconjuntos modulares
La reducción de la complejidad del montaje mejora el rendimiento de la producción y reduce la probabilidad de que se produzcan errores de instalación.
Equilibrio entre rendimiento y coste
La mejor solución de DFM rara vez es el diseño más sencillo o el más barato. Por el contrario, es aquel diseño que permite alcanzar el rendimiento robótico requerido con el menor riesgo total de fabricación.
| Elección de diseño | Posible impacto |
|---|---|
| Paredes extremadamente finas | Menor peso, pero mayor riesgo de distorsión |
| Tolerancias ultraprecisas | Mayor precisión, pero un coste considerablemente más elevado |
| Geometría orgánica compleja | Mejor aspecto, pero mayor tiempo de mecanizado |
| Sujeciones personalizadas múltiples | Mayor complejidad de montaje |
| Interfaces estandarizadas | Mayor uniformidad en la producción |
Los fabricantes de robótica con experiencia evalúan estas ventajas e inconvenientes antes de iniciar la producción.
Por qué el DFM es fundamental para la robótica
Los robots se combinan movimiento de precisión, estructuras ligeras, cargas dinámicas repetidas y requisitos de montaje muy estrictos. Debido a esta combinación, los problemas de fabricación que podrían resultar aceptables en equipos industriales generales pueden convertirse en graves problemas de rendimiento en los sistemas robóticos.
Un proceso de DFM bien ejecutado contribuye a garantizar que los componentes de los robots sean más fáciles de mecanizar, más fáciles de inspeccionar, más fáciles de montar y con mayor uniformidad entre los distintos lotes de producción. Además, reduce la probabilidad de que haya que realizar modificaciones de diseño durante la validación del prototipo y facilita una transición más fluida del desarrollo a la fabricación a gran escala.

Desarrollo de prototipos
Antes de que un robot entre en fase de producción, suele pasar por varias rondas de desarrollo de prototipos. La creación de prototipos es la fase en la que se comprueban las hipótesis de diseño frente a la realidad física. Permite a los ingenieros verificar si los componentes encajan correctamente, si los sistemas de movimiento funcionan con fluidez y si la estructura puede soportar las condiciones reales de funcionamiento.
En robótica, el desarrollo de prototipos reviste una importancia especial, ya que los robots combinan mecánica de precisión, integración electrónica, movimiento dinámico y conjuntos complejos. Un modelo CAD puede parecer correcto, pero problemas como las interferencias, la rigidez insuficiente, los problemas de tendido de cables, la dilatación térmica, las vibraciones y las dificultades de montaje a menudo solo se hacen evidentes una vez que se han fabricado y probado las piezas físicas.
El propósito de los prototipos de robots
Los prototipos de robots cumplen varios objetivos de ingeniería:
- Validar el diseño mecánico
- Comprobar la compatibilidad del conjunto
- Comprobar el rendimiento del movimiento
- Evaluar la rigidez estructural
- Verificar la integración de los sensores y los actuadores
- Identificar los riesgos relacionados con la fabricación
- Perfeccionar las tolerancias y las interfaces
- Reducir la probabilidad de que se produzcan cambios costosos en la producción
Cuanto antes se detecte un problema, más barato resultará solucionarlo.
Tipos de prototipos de robots
Las distintas fases de desarrollo del prototipo se centran en diferentes aspectos del robot.
Prototipo funcional
Un prototipo funcional permite verificar el movimiento básico y el funcionamiento mecánico. Es posible que los componentes no utilicen los materiales ni los acabados superficiales definitivos de la producción, pero el prototipo permite a los ingenieros comprobar la cinemática, el movimiento de las articulaciones y el comportamiento de los controles.
Prototipo de validación técnica
En esta fase se evalúa si el diseño cumple los requisitos de rendimiento, tales como la precisión, la capacidad de carga útil, la rigidez y la estabilidad térmica. Las piezas suelen fabricarse mediante procesos de producción reales para obtener datos de ensayo realistas.
Prototipo de diseño
En el caso de los robots colaborativos, los robots de servicio y los productos comerciales, los prototipos estéticos permiten evaluar el diseño exterior, la ergonomía y la interacción con el usuario.
Prototipo de validación de la producción
Los prototipos de validación de la producción se fabrican mediante procesos que se ajustan en gran medida a los previstos para la producción en serie. El objetivo es confirmar que los procedimientos de fabricación, montaje y control de calidad pueden repetirse de forma sistemática.

Métodos de fabricación de prototipos
Los prototipos robóticos suelen combinar varias tecnologías de fabricación, en función del objetivo de desarrollo.
| Tecnología | Uso habitual |
|---|---|
| Impresión 3D | Modelos conceptuales, pruebas de ligereza, verificación de geometrías complejas |
| Mecanizado CNC | Componentes metálicos funcionales, carcasas, soportes e interfaces de precisión |
| Girar | Ejes, casquillos, acoplamientos |
| Fabricación de chapas metálicas | Cubiertas, cerramientos, estructuras de soporte |
| Utillaje blando | Piezas de plástico moldeadas en series limitadas |
Muchos proyectos de robótica utilizan Impresión 3D para la validación de conceptos en fase inicial y Mecanizado CNC para su posterior verificación técnica cuando la precisión dimensional y las propiedades de los materiales cobran una importancia fundamental.
Qué evalúan los ingenieros durante la fase de creación de prototipos
Ajuste y montaje de los componentes
Los ingenieros comprueban que los orificios de montaje, los elementos de posicionamiento, los cojinetes, los engranajes y las carcasas estén correctamente alineados. Incluso las pequeñas desviaciones posicionales pueden provocar dificultades de montaje en los sistemas robóticos de precisión.
Rendimiento en movimiento
Se comprueba la suavidad, el juego, la fricción y el rango de movimiento de las articulaciones. En el caso de los robots de alta velocidad, también se pueden evaluar las vibraciones y la estabilidad dinámica.
Resistencia estructural
Los brazos, los enlaces y los bastidores se someten a cargas representativas para comprobar que la deflexión se mantiene dentro de los límites aceptables.
Comportamiento térmico
Los motores, los accionamientos y los componentes electrónicos generan calor durante su funcionamiento. Las pruebas con prototipos permiten detectar posibles problemas de expansión térmica o de refrigeración antes de la producción.
Integración de sistemas
Los sistemas mecánicos, eléctricos y de software se validan conjuntamente. En esta fase suelen perfeccionarse el tendido de los cables, el acceso a los conectores, la ubicación de los sensores y la facilidad de acceso para el mantenimiento.
El papel de la iteración
Los prototipos robóticos rara vez son perfectos a la primera. La mayoría de los proyectos que tienen éxito pasan por múltiples iteraciones.
Cada iteración reduce la incertidumbre y mejora la madurez del diseño. Los cambios que se realizan durante la fase de prototipado suelen ser mucho menos costosos que los que se llevan a cabo una vez que se han establecido las herramientas de producción, los compromisos con la cadena de suministro y los procesos de montaje.
Desarrollo de prototipos y preparación para la fabricación
Además de validar el diseño, los prototipos también ayudan a evaluar la viabilidad de la fabricación. Los ingenieros pueden determinar si las estrategias de mecanizado son estables, si los métodos de inspección son viables y si las operaciones de montaje pueden llevarse a cabo de forma eficiente.
En el caso de componentes robóticos complejos, como carcasas de cajas de cambios, carcasas de servomotores, juntas de precisión y enlaces estructurales ligeros, La fabricación de prototipos suele revelar oportunidades para simplificar las operaciones de mecanizado, mejorar las estructuras de referencia o reducir el tiempo de montaje.
Por qué la creación de prototipos es esencial en robótica
Los robots operan en entornos en los que precisión, repetibilidad y fiabilidad son fundamentales. Un prototipo permite a los ingenieros validar no solo los componentes individuales, sino también la interacción entre los sistemas mecánicos, eléctricos y de control.
Al combinar las pruebas físicas con el perfeccionamiento iterativo, el desarrollo de prototipos reduce el riesgo técnico, mejora el rendimiento del producto y sienta unas bases más sólidas para la transición del desarrollo de ingeniería a la producción a gran escala.

Selección de materiales
La selección de materiales es una de las decisiones de ingeniería más importantes en la fabricación de robots. El material elegido influye en peso, rigidez, resistencia mecánica, estabilidad térmica, resistencia al desgaste, resistencia a la corrosión, comportamiento durante el mecanizado y coste total del sistema. Un material que ofrece un buen rendimiento en una aplicación robótica puede no ser adecuado para otra, por lo que la selección debe basarse en los requisitos funcionales específicos del componente.
En la robótica moderna, los ingenieros rara vez eligen un material basándose en una sola propiedad. En cambio, evalúan cómo influye el material en rendimiento de movimiento, integridad estructural, viabilidad de fabricación, fiabilidad de montaje y durabilidad a largo plazo.
Equilibrio entre peso y rigidez
En el caso de los brazos y eslabones de los robots en movimiento, la reducción de la masa suele ser una prioridad, ya que una menor inercia permite una aceleración más rápida y reduce la carga sobre el motor. Sin embargo, una reducción excesiva del peso puede disminuir la rigidez y aumentar la deflexión durante el funcionamiento.
Por lo tanto, los ingenieros evalúan el relación resistencia-peso y relación rigidez-peso en lugar de limitarse simplemente a reducir el peso. Los componentes sometidos a movimientos dinámicos, como los brazos articulados, las muñecas y las articulaciones de los robots humanoides, suelen requerir un equilibrio cuidadoso entre una construcción ligera y la rigidez estructural.
Consideración de las condiciones de carga
Los distintos componentes del robot están sometidos a diferentes tipos de carga.
| Tipo de componente | Consideraciones principales sobre la carga |
|---|---|
| Estructuras portantes | Flexión y torsión |
| Articulaciones | Cargas cíclicas repetidas |
| Ejes | Cargas de torsión y de fatiga |
| Carcasas de caja de cambios | Alineación y rigidez |
| Efectores finales | Fuerzas de impacto y de agarre |
Las aplicaciones con cargas elevadas requieren materiales capaces de mantener la precisión dimensional bajo esfuerzo, mientras que los robots colaborativos ligeros pueden dar prioridad a una masa reducida y una menor inercia.
Estabilidad térmica
Los robots suelen funcionar de forma continua, lo que genera calor procedente de los motores, los accionamientos y los componentes electrónicos. Los cambios de temperatura pueden provocar que los componentes se expandan o se contraigan, lo que afecta a la alineación y a la precisión de posicionamiento.
En el caso de los sistemas robóticos de precisión, los ingenieros evalúan:
- Coeficiente de expansión térmica
- Capacidad de disipación del calor
- Estabilidad dimensional en todo el rango de temperaturas de funcionamiento
- Compatibilidad con las estrategias de refrigeración
Las consideraciones térmicas revisten especial importancia en los equipos de semiconductores, la robótica médica y los sistemas de automatización de alta precisión.

Requisitos relativos al desgaste y la fricción
Componentes como los casquillos, las superficies de deslizamiento, los mecanismos de guía y determinadas interfaces de unión están sometidos a contactos y fricciones repetidos.
La selección de materiales para estas zonas se centra en:
- Resistencia al desgaste
- Dureza superficial
- Coeficiente de fricción
- Compatibilidad de lubricación
- Resistencia a la generación de partículas
En entornos limpios, como los de la fabricación de semiconductores, reducir al mínimo los residuos de desgaste puede ser tan importante como maximizar la vida útil.
Resistencia a la corrosión y a las condiciones ambientales
Los robots pueden funcionar en fábricas, laboratorios, instalaciones de procesamiento de alimentos, entornos al aire libre o entornos médicos. La exposición a la humedad, a productos de limpieza, a sustancias químicas o a procesos de esterilización puede influir significativamente en la elección de los materiales.
Los ingenieros evalúan:
- Resistencia a la corrosión
- Compatibilidad química
- Requisitos de limpieza y esterilización
- Riesgos de contaminación medioambiental
- Estabilidad superficial a largo plazo
En el caso de las aplicaciones médicas y alimentarias, la selección de materiales suele implicar consideraciones adicionales en materia de normativa e higiene.
Viabilidad de fabricación
Un material no solo debe cumplir los requisitos de rendimiento, sino que también debe ser fácil de fabricar. Algunos materiales ofrecen excelentes propiedades mecánicas, pero resultan mucho más difíciles de mecanizar, acabar o inspeccionar.
Entre las consideraciones relacionadas con la fabricación se incluyen:
- Maquinabilidad
- Desgaste de las herramientas
- Generación de calor durante el corte
- Capacidad de acabado superficial
- Estabilidad dimensional tras el mecanizado
- Disponibilidad de procesos de acabado adecuados
En el caso de las carcasas de robots complejas y las articulaciones de precisión, la viabilidad de la fabricación puede influir considerablemente en la decisión final sobre el material.

Coste y volumen de producción
Es posible que el material óptimo para un prototipo no sea el mismo que el óptimo para la producción. Los ingenieros suelen evaluar las opciones de materiales de forma diferente en función del volumen de producción previsto.
| Fase de desarrollo | Prioridad habitual |
|---|---|
| Prototipo conceptual | Rapidez y facilidad de fabricación |
| Validación técnica | Rendimiento mecánico representativo |
| Inicio de la producción | Coherencia y facilidad de fabricación |
| Producción en serie | Coste total y estabilidad del suministro |
Por lo tanto, a la hora de seleccionar los materiales se deben tener en cuenta tanto las necesidades actuales de desarrollo como los requisitos futuros de producción.
Prioridades habituales en la selección de materiales
| Requisito | Prioridad de selección |
|---|---|
| Brazo robótico ligero | Baja masa, alta rigidez |
| Junta para cargas elevadas | Resistencia mecánica, resistencia a la fatiga |
| Carcasa de caja de cambios de precisión | Estabilidad dimensional, maquinabilidad |
| Componente de un robot médico | Biocompatibilidad, resistencia a la corrosión |
| Pieza de robot para semiconductores | Limpieza, estabilidad térmica |
| Mecanismo deslizante | Resistencia al desgaste, baja fricción |
Una decisión a nivel del sistema
En la robótica avanzada, la selección de materiales rara vez es una decisión aislada. La elección de un componente puede afectar al dimensionamiento de los motores, a la capacidad de carga útil, al consumo energético, a la gestión térmica, a los métodos de montaje y a los procesos de fabricación de todo el robot.
Por lo tanto, los sistemas robóticos exitosos abordan la selección de materiales como una decisión de ingeniería a nivel de sistema, en la que se equilibran el rendimiento, la facilidad de fabricación, la fiabilidad y el coste para lograr el resultado operativo deseado.

Tecnologías de fabricación
La fabricación de robots se basa en múltiples tecnologías de producción, ya que los distintos componentes tienen requisitos funcionales diferentes. Los bastidores estructurales requieren rigidez, las articulaciones exigen precisión, los ejes necesitan una concentricidad precisa y las carcasas complejas suelen presentar características internas que resultan difíciles de mecanizar con métodos convencionales.
Entre las tecnologías más importantes que se utilizan en robótica se encuentran mecanizado CNC, torneado CNC, rectificado y electroerosión. Estos procesos suelen combinarse en un único sistema de montaje robótico para alcanzar la precisión, la calidad superficial y el rendimiento requeridos.
Mecanizado CNC
El mecanizado CNC es uno de los principales métodos de fabricación de componentes para robots. Se utiliza ampliamente para piezas estructurales que requieren una alta precisión dimensional, geometrías complejas y una repetibilidad fiable.
Entre los componentes típicos de los robots fabricados mediante mecanizado CNC se incluyen:
- Brazos y articulaciones de los robots
- Cajas de juntas
- Carcasas de caja de cambios
- Soportes del motor
- Soportes para sensores
- Estructuras básicas
- Placas de montaje de precisión
Los sistemas robóticos modernos suelen requerir un mecanizado multieje para crear superficies complejas, elementos en ángulo e interfaces de montaje integradas en una sola configuración. Reducir el número de configuraciones ayuda a mantener precisión geométrica y consistencia posicional en todas las funciones clave.
En el caso de las estructuras robóticas ligeras, el mecanizado CNC también se utiliza para eliminar el material sobrante sin perder rigidez. Esto permite a los ingenieros optimizar el peso sin sacrificar el rendimiento estructural.
Las principales ventajas del mecanizado CNC en robótica son:
- Alta precisión dimensional
- Excelente repetibilidad
- Capacidad para geometrías complejas
- Compatibilidad con una amplia gama de materiales
- Adecuado tanto para prototipos como para series de producción
A medida que los robots se vuelven más compactos e integrados, el mecanizado CNC sigue desempeñando un papel fundamental en la fabricación de componentes estructurales de precisión.
Torneado CNC
El torneado CNC se utiliza para fabricar componentes de robots con simetría rotacional que requieren una concentricidad precisa y un control dimensional riguroso. Muchos elementos de transmisión de movimiento en los sistemas robóticos dependen de que sus piezas estén torneadas con precisión.
Entre las piezas torneadas más habituales se encuentran:
- Ejes de transmisión
- Ejes de unión
- Acoplamientos
- Casquillos
- Separadores
- Adaptadores roscados
- Asientos de cojinetes
En las articulaciones robóticas, la precisión del eje influye directamente en la alineación de los rodamientos, el acoplamiento de los engranajes y la suavidad general del movimiento. Una concentricidad deficiente puede provocar vibraciones, una distribución desigual de la carga y un desgaste prematuro.
Los centros de torneado avanzados pueden realizar torneado, fresado, taladrado y roscado en una sola operación, lo que reduce las operaciones de manipulación y mejora la precisión posicional entre los elementos.
Entre las principales ventajas del torneado CNC se incluyen:
- Excelente redondez y concentricidad
- Fabricación eficiente de componentes cilíndricos
- Alta repetibilidad
- Menor tiempo de preparación para las piezas rotativas
- Interfaces uniformes entre rodamientos y juntas
En los sistemas robóticos de alto rendimiento, el torneado de precisión suele ser esencial para garantizar una transmisión de movimiento fiable.

Rectificado
El rectificado se utiliza cuando el mecanizado por sí solo no permite alcanzar la precisión o la calidad superficial requeridas. Muchos conjuntos robóticos contienen interfaces que exigen tolerancias más estrictas de las que pueden ofrecer de forma constante las operaciones estándar de fresado o torneado.
El rectificado se aplica habitualmente a:
- Mancas de cojinete
- Ejes de precisión
- Superficies de encaje de las juntas
- Superficies de referencia de la caja de cambios
- Componentes endurecidos
- Funciones de alineación de alta precisión
Las articulaciones de los robots suelen depender de superficies rectificadas con precisión para mantener la alineación y minimizar la fricción. Incluso las desviaciones más pequeñas pueden afectar a la repetibilidad y al rendimiento a largo plazo.
El rectificado también mejora la rugosidad de la superficie, lo que puede resultar importante para las interfaces de deslizamiento, los ajustes de los rodamientos y las superficies de estanqueidad.
Las principales ventajas del rectificado son:
- Precisión dimensional extremadamente alta
- Acabado superficial superior
- Excelente redondez y cilindricidad
- Capacidad para trabajar con materiales endurecidos
- Mejora de la calidad del ajuste y la alineación
En la robótica de precisión, el rectificado se utiliza con frecuencia como operación de acabado tras el torneado o el mecanizado para alcanzar las dimensiones críticas finales.
EDM (mecanizado por descarga eléctrica)
El EDM se utiliza para realizar formas que resultan difíciles o imposibles de producir de manera eficiente con herramientas de corte convencionales. En lugar de eliminar material de forma mecánica, el electroerosionado (EDM) elimina material mediante descargas eléctricas controladas.
Este proceso resulta especialmente útil para:
- Cavidades internas complejas
- Esquinas internas afiladas
- Ranuras profundas y estrechas
- Ranuras de chaveta de precisión
- Materiales endurecidos
- Componentes de juntas complejas
- Características de las herramientas especializadas
En el ámbito de la robótica, el electroerosionado (EDM) suele ser la opción elegida cuando la geometría de los componentes requiere elementos que, de otro modo, necesitarían múltiples operaciones de mecanizado especializadas.
Dos formas habituales son:
- Electroerosión por hilo– Ideal para el corte preciso de perfiles, ranuras y contornos.
- Electroerosión por penetración– adecuado para cavidades y estructuras internas tridimensionales complejas.
Entre las ventajas del EDM se encuentran:
- Capacidad para mecanizar materiales muy duros
- Excelente precisión
- Fuerza de corte mínima
- Capacidad para geometrías complejas
- Menor riesgo de deformación mecánica
El mecanizado por electroerosión suele ser más lento que el mecanizado convencional, por lo que normalmente se reserva para elementos de alta precisión o gran complejidad, en los que sus capacidades únicas aportan una clara ventaja desde el punto de vista de la ingeniería.
En conjunto, el mecanizado CNC, el torneado, el rectificado y el electroerosionado constituyen la base de la fabricación de componentes robóticos de precisión. Cada proceso responde a un conjunto diferente de requisitos geométricos y de rendimiento, y los conjuntos robóticos más avanzados suelen combinar las cuatro tecnologías para alcanzar la precisión, la fiabilidad y la integración funcional necesarias.
Fabricación de chapas metálicas
La fabricación de chapas metálicas se utiliza ampliamente para la fabricación de carcasas de robots, cubiertas protectoras, armarios de control, estructuras de soporte y conjuntos de montaje ligeros. A diferencia del mecanizado CNC, que elimina material de un bloque sólido, la fabricación de chapa metálica da forma a los componentes a partir de láminas metálicas planas mediante operaciones de corte, plegado, punzonado y unión.
En los sistemas robóticos, los componentes de chapa metálica suelen elegirse cuando el diseño requiere grandes superficies, resistencia estructural moderada, peso reducido y producción rentable. Las bases de los robots colaborativos, los chasis de los robots móviles, las carcasas de los equipos y los bastidores de automatización suelen combinar estructuras de chapa con componentes mecanizados de precisión.
Entre las operaciones de fabricación habituales se incluyen:
- Corte por láser
- Punzonado CNC
- Plegado con prensa plegadora
- Soldadura
- Remachando
- Inserción de elementos de fijación
Los diseñadores deben tener en cuenta sobremedidas de plegado, recuperación elástica del material, rebajes en las esquinas y tolerancias de montaje durante el desarrollo. Las prácticas adecuadas de DFM contribuyen a garantizar que las piezas conformadas mantengan la consistencia dimensional y encajen con precisión en las interfaces mecanizadas.
Las principales ventajas de la fabricación de chapas metálicas en el ámbito de la robótica son:
- Producción eficiente de paneles estructurales de gran tamaño
- Menor desperdicio de material
- Reducción del peso de los componentes
- Buena escalabilidad para la producción de volumen medio y alto
- Fácil integración de los elementos de fijación y las aberturas para la gestión de cables
Dado que los sistemas robóticos suelen requerir tanto precisión como cobertura estructural, es habitual utilizar piezas de chapa junto con soportes, carcasas y placas de montaje mecanizados con CNC.

Impresión 3D
La impresión 3D se ha convertido en una herramienta importante para el desarrollo de prototipos de robots y la producción en series reducidas. Permite a los ingenieros fabricar geometrías complejas directamente a partir de modelos digitales sin necesidad de utillaje específico.
En robótica, la impresión 3D se utiliza con frecuencia para:
- Modelos conceptuales
- Prototipos funcionales
- Soportes personalizados para sensores
- Componentes para el tendido de cables
- Fundas ligeras
- Efectores finales experimentales
- Piezas especializadas de bajo volumen
Las distintas tecnologías de fabricación aditiva tienen diferentes fines:
| Tecnología | Usos habituales de la robótica |
|---|---|
| FDM | Validación rápida del concepto |
| SLA | Piezas estéticas de gran detalle |
| SLS | Componentes de ingeniería funcional |
| MJF | Piezas de producción de bajo volumen y gran durabilidad |
La mayor ventaja de la impresión 3D es la libertad de diseño. A menudo es posible fabricar directamente canales internos, estructuras reticulares, formas orgánicas y elementos integrados que resultarían difíciles de mecanizar mediante métodos convencionales.
Sin embargo, los ingenieros también deben tener en cuenta limitaciones como acabado superficial, precisión dimensional, propiedades mecánicas anisotrópicas y velocidad de producción. En muchos proyectos de robótica, la impresión 3D se utiliza durante las primeras fases de desarrollo, mientras que los componentes para la producción final se fabrican mediante mecanizado, moldeo u otros procesos orientados a la producción.
Moldeo por inyección
El moldeo por inyección es el método de fabricación preferido para la producción en serie de componentes de plástico para robots. Una vez creado el molde, el proceso permite fabricar grandes cantidades de piezas con una excelente repetibilidad y un bajo coste unitario.
Entre los componentes habituales de los robots fabricados mediante moldeo por inyección se incluyen:
- Cubiertas externas
- Cajas de control
- Guías para cables
- Cajas para sensores
- Soportes para conectores
- Tapas protectoras
- Estructuras internas ligeras
Dado que la inversión en utillaje es considerable, el moldeo por inyección suele introducirse una vez que el diseño ha sido validado mediante la creación de prototipos.
Para diseñar correctamente un molde, hay que tener en cuenta lo siguiente:
- Espesor uniforme de la pared
- Ángulos de tiro
- Refuerzo de costillas
- Ubicación de la puerta
- Prevención de marcas de hundimiento
- Ubicación de la línea de separación
- Estrategia de expulsión
En el caso de los productos robóticos fabricados en grandes cantidades, el moldeo por inyección ofrece una gran uniformidad, ciclos de producción rápidos y una excelente calidad estética. Resulta especialmente valioso para los robots colaborativos, los robots de servicio y los productos robóticos comerciales, en los que la apariencia y la repetibilidad son aspectos importantes.
Asamblea
El montaje es la fase en la que los componentes fabricados individualmente se convierten en un sistema robótico funcional. Incluso cuando todas las piezas se fabrican con precisión, unas prácticas de montaje deficientes pueden reducir la precisión, provocar problemas de alineación y afectar a la fiabilidad a largo plazo.
El montaje con robots suele combinar:
- Subconjuntos mecánicos
- Rodamientos y ejes
- Cajas de cambios y reductores
- Servomotores
- Sensores y codificadores
- Mazos de cables
- Electrónica de control
- Fundas y carcasas protectoras
Entre los aspectos fundamentales que hay que tener en cuenta en el montaje se incluyen:
- Alineación de las interfaces entre el cojinete y el eje
- Par de apriete controlado de los elementos de fijación
- Ajuste del juego
- Tendido de cables y alivio de tensión
- Limpieza de las superficies de precisión
- Verificación de los espacios libres de paso
- Pruebas funcionales de actuadores y sensores
En el caso de las articulaciones robóticas de alta precisión, el montaje suele requerir dispositivos de sujeción y procedimientos de medición específicos para mantener la concentricidad y la precisión posicional.
Tras el montaje mecánico, los robots suelen someterse a una serie de pasos de validación:
- Pruebas de movimiento
- Calibración
- Verificación de la precisión
- Pruebas de repetibilidad
- Pruebas de carga
- Comprobaciones de seguridad
- Validación de la integración de sistemas
En la fabricación robótica avanzada, el montaje no se considera una simple operación final. Se trata de un proceso de integración de precisión que influye directamente en el rendimiento, la fiabilidad y la uniformidad del robot en la producción.

Acabado de superficies
El acabado superficial es una fase fundamental en la fabricación de robots, ya que su influencia va mucho más allá del aspecto. El estado de la superficie de un componente puede influir en su resistencia a la corrosión, su resistencia al desgaste, la fricción, la conductividad eléctrica, la limpieza, el comportamiento térmico y la durabilidad a largo plazo.
Los componentes de los robots suelen funcionar en entornos exigentes que implican movimientos repetitivos, vibraciones, cambios de temperatura, exposición a lubricantes o productos de limpieza, y requisitos de precisión muy estrictos. Por ello, el acabado superficial suele seleccionarse en función de requisitos de rendimiento funcional, en lugar de basarse únicamente en consideraciones estéticas.
Por qué es importante el acabado superficial en la robótica
Muchas piezas de los robots se fabrican a partir de aluminio, acero inoxidable, titanio o aleaciones técnicas. Tras el mecanizado, la superficie puede presentar marcas de herramientas, tensiones residuales, oxidación u otras alteraciones que puedan afectar a su rendimiento.
Un acabado adecuado puede ayudar a:
- Mejorar la resistencia a la corrosión
- Aumentar la resistencia al desgaste
- Reducir la fricción
- Mejorar la resistencia a la fatiga
- Mejorar las propiedades eléctricas
- Facilitar la limpieza y el mantenimiento
- Proporcionar una imagen visual coherente
En el caso de los ensamblajes robóticos de precisión, el acabado superficial también puede influir en el comportamiento de interfaces de rodamientos, mecanismos deslizantes, juntas y superficies de contacto.
Anodizado
El anodizado se utiliza ampliamente en los componentes de aluminio de los robots, incluyendo brazos, carcasas, soportes y bastidores estructurales. El proceso crea una capa de óxido controlada que pasa a formar parte integrante de la superficie del material.
Entre las ventajas del anodizado se incluyen:
- Mayor resistencia a la corrosión
- Mayor dureza superficial
- Mayor resistencia al desgaste
- Propiedades de aislamiento eléctrico
- Menor riesgo de oxidación superficial
- Aspecto estético uniforme
El anodizado duro suele elegirse para componentes que están sometidos a contacto o abrasión repetidos, mientras que el anodizado decorativo puede utilizarse para las superficies exteriores visibles de los robots colaborativos o comerciales.
Recubrimiento en polvo
El recubrimiento en polvo proporciona una capa protectora duradera para estructuras de chapa, carcasas, bastidores y cubiertas exteriores. El recubrimiento se aplica en forma de polvo seco y, a continuación, se cura para formar una superficie protectora continua.
En aplicaciones robóticas, el recubrimiento en polvo ofrece:
- Buena resistencia a los impactos
- Eficaz protección contra la corrosión
- Excelente cobertura de los bordes
- Amplia selección de colores
- Acabado exterior resistente
Debido a su dureza y resistencia a las condiciones ambientales, el recubrimiento en polvo se utiliza habitualmente en chasis de robots móviles, armarios de equipos y estructuras de automatización industrial.

Pulido
El pulido se utiliza cuando se necesita una superficie lisa por motivos estéticos, para reducir la fricción o para mejorar la limpieza. Dependiendo de la aplicación, el pulido puede variar desde un acabado industrial cepillado hasta una superficie casi especular.
Las superficies pulidas pueden ayudar a:
- Reducir la fricción en las interfaces deslizantes
- Reducir al mínimo la retención de partículas
- Mejorar la facilidad de limpieza
- Mejorar la calidad estética
- Mejorar el rendimiento en determinadas aplicaciones de sellado
Los robots médicos, los sistemas de automatización de laboratorios y los componentes exteriores visibles suelen requerir unos estándares de pulido más exigentes que los equipos industriales en general.
Galvanoplastia
La galvanoplastia consiste en depositar un recubrimiento metálico sobre la superficie de un componente para modificar sus propiedades funcionales. Se eligen distintos materiales de recubrimiento en función de los requisitos de cada aplicación.
Entre los objetivos comunes se incluyen:
- Mejora de la resistencia a la corrosión
- Aumento de la dureza superficial
- Mejora de la conductividad eléctrica
- Reducción de la resistencia de contacto
- Mejora del comportamiento frente al desgaste
Los componentes de conectores, las interfaces eléctricas y determinadas piezas mecánicas de precisión pueden utilizar sistemas de recubrimiento especializados para alcanzar las características de rendimiento requeridas.
Acabado superficial e interfaces de precisión
En robótica, el acabado superficial suele estar estrechamente relacionado con la precisión dimensional. Las interfaces críticas, como los asientos de los rodamientos, los muñones de los ejes, las superficies de guía y las zonas de sellado, pueden requerir tanto tolerancias estrictas y rugosidad superficial controlada.
Las superficies excesivamente rugosas pueden aumentar la fricción y el desgaste, mientras que las superficies demasiado lisas pueden afectar al comportamiento de la lubricación en algunas aplicaciones. Por ello, los ingenieros especifican los valores de rugosidad superficial en función de los requisitos funcionales de la interfaz.

Requisitos de limpieza
En el caso de la robótica aplicada a los semiconductores, el sector médico y los laboratorios, el acabado de las superficies también debe cumplir los requisitos de limpieza. Los acabados que retienen partículas o que son difíciles de limpiar pueden suponer un riesgo de contaminación.
En estos entornos, los fabricantes pueden optar por procesos de acabado que:
- Reducir la adhesión de partículas
- Reducir al mínimo la porosidad de la superficie
- Mejorar la resistencia química
- Admite limpiezas o esterilizaciones repetidas
Elegir el acabado adecuado
La elección del acabado superficial depende de la función que desempeñe el componente dentro del robot.
| Requisitos de los componentes | Consideraciones habituales sobre el acabado |
|---|---|
| Brazo estructural de aluminio | Anodizado |
| Caja industrial | Recubrimiento en polvo |
| Carcasa exterior visible | Anodizado o pulido decorativo |
| Interfaz deslizante | Pulido o tratamiento de baja fricción |
| Componente de contacto eléctrico | Galvanoplastia |
| Componente robótico para salas blancas | Acabado resistente a la corrosión y fácil de limpiar |
El acabado de superficies como proceso de ingeniería funcional
En la fabricación robótica avanzada, el acabado de superficies se considera un proceso de ingeniería funcional, más que un simple paso estético final. El acabado elegido puede influir directamente en la fiabilidad, los requisitos de mantenimiento, la resistencia a las condiciones ambientales y el rendimiento operativo.
Al adaptar el proceso de acabado a las exigencias específicas de cada componente del robot, los fabricantes pueden mejorar la durabilidad, mantener la precisión a lo largo del tiempo y garantizar que los sistemas robóticos sigan funcionando de forma constante en los entornos operativos previstos.

Control de calidad
El control de calidad es una de las fases más críticas en la fabricación de robots, ya que los sistemas robóticos dependen de una alineación precisa, de movimientos repetibles y de un rendimiento constante de los componentes. Un error dimensional que puede resultar aceptable en equipos industriales generales puede afectar significativamente a la precisión del robot, a su comportamiento frente a las vibraciones, al acoplamiento de los engranajes o a la fiabilidad de las articulaciones.
La inspección no se limita a comprobar si una pieza se ajusta al plano. Se trata de un proceso exhaustivo que verifica dimensiones, relaciones geométricas, estado de la superficie, conformidad del material, compatibilidad de montaje y rendimiento funcional a lo largo de todo el ciclo de fabricación.
Por qué la inspección es fundamental en el ámbito de la robótica
Los robots contienen múltiples sistemas de movimiento interconectados. Los errores pueden acumularse a lo largo de los cojinetes, los ejes, las carcasas, los reductores y las interfaces de montaje, lo que da lugar a lo que se conoce como «acumulación de tolerancias». Incluso pequeñas desviaciones en los componentes individuales pueden reducir la precisión global de posicionamiento.
Los conjuntos robóticos críticos suelen requerir la inspección de:
- Diámetros de los asientos de los rodamientos
- Concentricidad del eje
- Superficies de alineación de las juntas
- Interfaces de montaje de la caja de cambios
- Funciones de posicionamiento del codificador
- Paralelismo y perpendicularidad de las superficies de acoplamiento
- Estructuras de referencia de ensamblaje
Mantener estas relaciones es esencial para lograr un control fiable del movimiento y la repetibilidad.
Inspección dimensional
La inspección dimensional comprueba que cada una de las características cumpla con las tolerancias especificadas. Entre las mediciones más habituales se incluyen:
- Dimensiones totales
- Diámetros de los orificios
- Dimensiones de la rosca
- Anchos de ranura
- Espesor de la pared
- Distancias entre centros
- Interfaces de montaje críticas
En el caso de los componentes robóticos, la inspección dimensional suele realizarse mediante calibres, micrómetros, medidores de diámetro interior, medidores de altura y sistemas de medición de precisión en función de la precisión requerida.

Inspección de tolerancias geométricas
Muchas piezas robóticas requieren algo más que un simple control dimensional. Las tolerancias geométricas garantizan que los elementos estén correctamente orientados y posicionados entre sí.
Entre las características geométricas importantes se incluyen:
- Planitud
- Paralelismo
- Perpendicularidad
- Tolerancia de posición
- Concentricidad
- Cilindricidad
- Excentricidad
Estos controles son especialmente importantes para las articulaciones de los robots, los conjuntos giratorios y las interfaces de cajas de cambios de precisión, en las que la alineación influye directamente en el rendimiento.
Inspección MMC
Las máquinas de medición por coordenadas (CMM) se utilizan ampliamente para componentes robóticos de alta precisión. Una máquina de medición por coordenadas (CMM) puede medir geometrías complejas y verificar múltiples dimensiones y tolerancias geométricas en un único programa de inspección.
La inspección mediante máquina de coordenadas (CMM) se utiliza habitualmente para:
- Carcasas mecanizadas complejas
- Componentes multieje
- Estructuras de unión de precisión
- Carcasas de caja de cambios
- Interfaces de montaje de servomotores
- Validación del prototipo
- Inspección del primer artículo (FAI)
Dado que muchas piezas de robots presentan características en múltiples planos y orientaciones, la inspección mediante MMC constituye un método muy eficaz para verificar la precisión geométrica global.
Inspección de la rugosidad de la superficie
El acabado superficial puede influir en la fricción, el desgaste, el rendimiento de las juntas y el comportamiento de los cojinetes. Por lo tanto, la inspección incluye la verificación de los valores de rugosidad superficial especificados.
Entre las aplicaciones más habituales se incluyen:
- Asientos de cojinetes
- Mujones del eje
- Interfaces deslizantes
- Superficies de sellado
- Áreas funcionales pulidas
Los medidores de rugosidad de la superficie ayudan a garantizar que los procesos de acabado hayan alcanzado las condiciones funcionales requeridas.

Verificación del material
La inspección también confirma que se ha utilizado el material adecuado para cada componente. Dependiendo de la aplicación, la verificación puede incluir:
- Certificados de materiales
- Análisis de la composición química
- Pruebas de dureza
- Verificación del tratamiento térmico
- Registros de trazabilidad
La verificación de los materiales es especialmente importante para juntas sometidas a cargas elevadas, componentes de robots médicos, piezas de equipos para semiconductores y estructuras críticas para la seguridad.
Inspección de montaje
Una vez que los componentes individuales han superado la inspección dimensional, la inspección del montaje comprueba que el mecanismo montado funcione correctamente.
Las comprobaciones de montaje pueden incluir:
- Precarga del rodamiento
- Alineación de ejes
- Medición del juego
- Verificación del par de apriete de los elementos de fijación
- Suavidad de rotación
- Validación de la autorización
- Inspección del tendido de cables
En el caso de las articulaciones robóticas de precisión, la inspección del montaje suele determinar si el sistema final alcanzará la repetibilidad prevista.
Pruebas funcionales
Las pruebas funcionales evalúan el rendimiento de un componente o conjunto en condiciones de funcionamiento. Dependiendo del tipo de robot, las pruebas pueden incluir:
- Pruebas de ciclo de movimiento
- Pruebas de carga
- Verificación de la precisión
- Pruebas de repetibilidad
- Análisis de vibraciones
- Pruebas de rendimiento térmico
- Validación de sensores y codificadores
Las pruebas funcionales permiten confirmar que el conjunto fabricado funciona según lo previsto en aplicaciones robóticas reales.

Trazabilidad y documentación
La fabricación robótica avanzada exige cada vez más una trazabilidad completa. Los registros de inspección pueden incluir:
- Información sobre el lote de material
- Registros de procesos de mecanizado
- Datos de medición
- Estado de calibración de los equipos de inspección
- Informes de no conformidad
- Registros de medidas correctivas
- Informes de inspección final
La trazabilidad reviste especial importancia en los sectores médico, aeroespacial, de semiconductores y de la robótica industrial de alta fiabilidad.
Inspección a lo largo de todo el proceso de fabricación
Un control de calidad eficaz no se lleva a cabo únicamente al final del proceso de producción. Los fabricantes de componentes robóticos suelen utilizar inspección de entrada, inspección durante el proceso e inspección final para detectar los problemas lo antes posible.
| Fase de inspección | Objetivo principal |
|---|---|
| Inspección de entrada | Comprobar las materias primas y los componentes adquiridos |
| Inspección durante el proceso | Supervisar la precisión del mecanizado y la fabricación |
| Inspección final | Confirmar que todo cumple con los requisitos antes del envío |
| Inspección de montaje | Validar la integración y el ajuste |
| Pruebas funcionales | Comprobar el rendimiento operativo |
El control de calidad como garantía de rendimiento
En robótica, el control de calidad no es simplemente una actividad de cumplimiento normativo. Es un proceso de garantía del rendimiento lo que contribuye a garantizar que los componentes se monten correctamente, se muevan con precisión, soporten las cargas operativas y mantengan su fiabilidad a lo largo del tiempo.
Al combinar la medición dimensional, la verificación geométrica, la validación de materiales, la inspección del montaje y las pruebas funcionales, los fabricantes pueden reducir los riesgos de producción y suministrar sistemas robóticos con la precisión y la uniformidad que requieren las aplicaciones de automatización modernas.

Gestión de la cadena de suministro
La fabricación de robots rara vez se lleva a cabo mediante un único proceso o una única célula de producción. Un sistema robótico típico puede incluir carcasas mecanizadas con CNC, ejes torneados, superficies de precisión rectificadas, estructuras de chapa, componentes de plástico moldeado, rodamientos comprados, motores, sensores, cables y conjuntos electrónicos. La coordinación de estos elementos requiere una gestión eficaz de la cadena de suministro.
En robótica, la gestión de la cadena de suministro no se limita a la compra de piezas. Se trata del proceso de garantizar que los materiales, los componentes, las operaciones de fabricación, las inspecciones, las actividades de montaje y los plazos de entrega están sincronizados para que el producto final se pueda fabricar de forma constante y dentro de los plazos previstos.
La complejidad de las cadenas de suministro en el sector de la robótica
En comparación con muchos productos industriales convencionales, los robots suelen implicar:
- Varios tipos de materiales
- Componentes mecanizados de alta precisión
- Conjuntos personalizados
- Componentes electrónicos especializados
- Piezas compradas con plazos de entrega prolongados
- Variantes de prototipo y de producción
- Cambios técnicos frecuentes
A medida que los diseños de los robots se vuelven más sofisticados, la gestión de la interacción entre estos elementos cobra cada vez más importancia.
Coordinación de múltiples procesos de fabricación
El montaje de un solo robot puede requerir varias tecnologías de fabricación diferentes antes de que pueda comenzar el montaje final.
La gestión de la cadena de suministro garantiza que cada proceso se lleve a cabo en el orden correcto y que las piezas avancen por la línea de producción sin retrasos innecesarios.
Una mala coordinación puede provocar:
- Operaciones de montaje inactivas
- Fechas de entrega no cumplidas
- Aumento de los costes de existencias
- Cambios repetidos en la configuración
- Cuellos de botella en la producción
- Lagunas en la trazabilidad de la calidad
Adquisición de materiales
La selección y el aprovisionamiento de materias primas tienen un impacto directo en la estabilidad de la fabricación. Los fabricantes de robótica deben asegurarse de que se disponga del grado, la certificación y las especificaciones correctas de los materiales antes de que comience la producción.
Entre los aspectos clave a tener en cuenta se incluyen:
- Disponibilidad de materiales
- Plazo de entrega
- Consistencia entre lotes
- Requisitos de certificación
- Estado del tratamiento térmico
- Tallas estándar
En el caso de los componentes robóticos de alto rendimiento, la sustitución de materiales sin una revisión técnica adecuada puede suponer riesgos significativos para el rendimiento y la fiabilidad.

Gestión de componentes con plazos de entrega largos
Muchos sistemas robóticos dependen de componentes adquiridos, tales como:
- Servomotores
- Reductores
- Rodamientos de precisión
- Guías lineales
- Codificadores
- Sensores
- Conectores industriales
Estos artículos pueden tener plazos de entrega considerablemente más largos que los componentes mecanizados. Una planificación eficaz de la cadena de suministro permite identificar con antelación los artículos con plazos de entrega largos y ajustar los calendarios de aprovisionamiento a los hitos de la fase de prototipos y de producción.
Estrategia de existencias
Los fabricantes de robótica deben equilibrar cuidadosamente los niveles de existencias. Un exceso de existencias aumenta los costes de almacenamiento y la inmovilización de capital, mientras que unas existencias insuficientes pueden interrumpir la producción.
Entre las estrategias más habituales se encuentran:
| Estrategia | Objetivo principal |
|---|---|
| Stock de seguridad | Protegerse frente a las interrupciones en el suministro |
| Existencias de reserva | Absorber las fluctuaciones de la demanda |
| Reposición Kanban | Facilitar la producción continua |
| Entrega «justo a tiempo» | Reducir los costes de mantenimiento de existencias |
La estrategia adecuada depende del volumen de producción, la variabilidad de la demanda y la fiabilidad de los proveedores.
Gestión de cambios técnicos
El desarrollo de prototipos y las primeras fases de producción suelen conllevar revisiones del diseño. La gestión de la cadena de suministro debe garantizar que Se controlan las piezas obsoletas y se publican correctamente las revisiones actualizadas.
Entre los controles importantes se incluyen:
- Control de revisiones
- Modificar los procedimientos de aprobación
- Planos y especificaciones actualizados
- Segregación de existencias
- Notificación al proveedor
- Actualizaciones de la documentación de Assembly
Sin una gestión disciplinada del cambio, las revisiones mixtas pueden provocar problemas de montaje y fallos en el terreno.
Calidad y trazabilidad a lo largo de toda la cadena de suministro
La gestión de la cadena de suministro y la gestión de la calidad están estrechamente relacionadas. Los fabricantes deben poder realizar un seguimiento de los materiales y componentes a lo largo de todo el proceso de producción.
La trazabilidad puede incluir:
- Números de lote de los materiales
- Identificación del proveedor
- Registros de tratamientos térmicos
- Informes de inspección
- Números de lote de montaje
- Números de serie de los productos finales
Esto es especialmente importante para robots médicos, equipos para semiconductores, aplicaciones aeroespaciales y sistemas de automatización críticos para la seguridad.

Consideraciones sobre la cadena de suministro global
Muchos proyectos de robótica cuentan con clientes, proveedores y socios fabricantes internacionales. La gestión de la cadena de suministro global debe tener en cuenta:
- Normativa sobre importación y exportación
- Documentación aduanera
- Plazos de entrega del transporte
- Aranceles y derechos de aduana
- Requisitos de cumplimiento regionales
- Gestión de riesgos logísticos
Planificar estos factores con antelación ayuda a evitar retrasos en los envíos de prototipos y en las entregas de producción.
Apoyo a la transición a la fase de producción
A medida que un robot pasa de la fase de prototipo a la de producción, los requisitos de la cadena de suministro cambian de forma significativa. En la fabricación de prototipos puede primar la rapidez y la flexibilidad, mientras que en la producción se requiere repetibilidad, control de costes y entregas fiables.
Los fabricantes suelen centrarse en:
- Calificación de proveedores
- Estandarización de procesos
- Planificación de la capacidad
- Planificación de la producción
- Optimización de existencias
- Acuerdos de adquisición a largo plazo
Estas actividades contribuyen a garantizar que la producción pueda ampliarse sin sacrificar la calidad ni el cumplimiento de los plazos de entrega.
La gestión de la cadena de suministro como capacidad de fabricación
En la fabricación robótica avanzada, la gestión de la cadena de suministro es una capacidad operativa fundamental, más que una mera función administrativa. Influye directamente en plazo de entrega, eficiencia en la producción, consistencia en la calidad, escalabilidad y cumplimiento en las entregas a los clientes.
Mediante la coordinación de materiales, procesos, proveedores, inspecciones y logística, una cadena de suministro eficaz permite a los fabricantes de robots pasar de la fase de desarrollo técnico a una producción estable, manteniendo al mismo tiempo la precisión y la fiabilidad que exigen los sistemas de automatización modernos.

Del prototipo a la producción
Una de las fases más complejas en la fabricación de robots es la transición de un prototipo funcional a una producción estable. Un prototipo puede demostrar con éxito el movimiento, la funcionalidad y la integración del sistema, pero lograr el mismo rendimiento de forma constante en docenas, cientos o miles de unidades requiere ingeniería adicional, control de procesos y planificación de la fabricación.
Para los fabricantes de robótica, la fase que va del prototipo a la producción es aquella en la que confluyen la validación del diseño, la capacidad de fabricación, el control de calidad, la gestión de la cadena de suministro y la preparación para la producción. El objetivo no es solo construir un robot que funcione, sino establecer un proceso repetible que permita precisión, fiabilidad y puntualidad en las entregas constantes.
La trayectoria de transición típica
La mayoría de los proyectos de robótica pasan por varias fases de desarrollo antes de llegar a la producción a gran escala.
Cada etapa tiene un objetivo diferente.
| Escenario | Objetivo principal |
|---|---|
| Prototipo conceptual | Validar las ideas básicas de diseño |
| EVT (Prueba de validación de ingeniería) | Comprobar el funcionamiento y el rendimiento |
| DVT (prueba de validación del diseño) | Confirmar que el diseño cumple con las especificaciones |
| PVT (Prueba de validación de la producción) | Validar los procesos de fabricación y montaje |
| Producción en serie | Garantizar un rendimiento de producción constante |
Validación de ingeniería (EVT)
Durante la EVT, los ingenieros se centran en comprobar si el robot funciona según lo previsto.
Entre las actividades habituales se incluyen:
- Pruebas de movimiento
- Verificación de la carga útil
- Evaluación conjunta del rendimiento
- Pruebas de integración de sensores
- Análisis térmico
- Validación de software y sistemas de control
En esta fase, los procesos de fabricación aún pueden ser flexibles, y los cambios de diseño son relativamente habituales.
Validación del diseño (DVT)
La prueba de validación del diseño (DVT) confirma que el diseño cumple con las especificaciones finales en condiciones de funcionamiento reales.
Las pruebas pueden incluir:
- Medición de la precisión y la repetibilidad
- Pruebas medioambientales
- Ensayos de vibración
- Pruebas de durabilidad de ciclo largo
- Verificación de seguridad
- Evaluación del cumplimiento
Al finalizar la fase de DVT, se deben reducir al mínimo los cambios importantes en el diseño.

Validación de la producción (PVT)
El PVT es el nexo fundamental entre la ingeniería y la fabricación. El objetivo es comprobar que el proceso de producción previsto sea capaz de fabricar de forma sistemática conjuntos robóticos conformes a los requisitos.
PVT evalúa:
- Estabilidad del proceso de mecanizado
- Repetibilidad de la fijación
- Flujo de trabajo de montaje
- Procedimientos de inspección
- Instrucciones para el operador
- Tiempo de ciclo
- Tasa de rendimiento
- Preparación de la cadena de suministro
Muchos problemas de fabricación que no se aprecian durante la construcción de los prototipos se ponen de manifiesto durante las pruebas PVT.
Congelación del proceso de fabricación
Antes de que comience la producción en serie, los fabricantes suelen establecer una «congelación del proceso». Esto significa que los aspectos críticos del proceso de fabricación se someten a un control formal.
Entre los alimentos que se suelen congelar se encuentran:
- Planos aprobados y revisiones
- Especificaciones de los materiales
- Programas de mecanizado
- Herramientas y utillajes
- Planes de inspección
- Procedimientos de montaje
- Protocolos de ensayo
- Listas de proveedores
La congelación del proceso ayuda a mantener la uniformidad entre los distintos lotes de producción.
Ampliación de la capacidad de producción
Un prototipo puede fabricarse con técnicos altamente cualificados y una planificación flexible. La producción requiere un enfoque diferente.
Los fabricantes deben tener en cuenta lo siguiente:
- Capacidad de la máquina
- Gestión de la vida útil de las herramientas
- Disponibilidad de los partidos
- Formación de operadores
- Planificación de la producción
- Planificación de existencias
- Personal de calidad
- Equilibrado de la cadena de montaje
Para llevar a cabo una ampliación con éxito se requiere tanto una preparación técnica como una planificación operativa.
Gestión de la coherencia en las tolerancias
Uno de los retos más importantes durante la fase de aumento de la producción es mantener unas tolerancias uniformes en todas las piezas fabricadas.
Los fabricantes suelen implementar:
- Control estadístico de procesos (SPC)
- Inspección en curso
- Control del desgaste de las herramientas
- Calendarios de calibración de máquinas
- Inspección del primer artículo
- Estudios de capacidad
En el caso de las articulaciones robóticas, las carcasas de las cajas de cambios y los ejes de precisión, mantener la capacidad del proceso es esencial para preservar la precisión del montaje.

Preparación para el montaje
La transición a la fase de producción también requiere una optimización del montaje. Los montajes de prototipos pueden implicar ajustes manuales que resultan poco viables a los volúmenes de producción.
Los ingenieros suelen perfeccionar:
- Características de alineación
- Accesibilidad de los elementos de fijación
- Trazado de cables
- Estructura del subconjunto
- Especificaciones de par de apriete
- Puntos de control de inspección
- Procedimientos de pruebas funcionales
La reducción de la variabilidad en el montaje mejora el rendimiento y la uniformidad del producto.
Retos habituales durante la fase de puesta en marcha
Los fabricantes de robótica se enfrentan con frecuencia a:
- Deformación de paredes delgadas durante el mecanizado de producción
- Variación en los componentes de los proveedores
- Distorsión provocada por el soporte
- Acumulación de tolerancias en el montaje
- Irregularidades en el acabado superficial
- Piezas adquiridas con plazo de entrega prolongado
- Efectos térmicos inesperados
- Rendimiento de producción inferior al previsto
Detectar estos problemas en una fase temprana de la prueba PVT puede evitar retrasos importantes tras el lanzamiento.
El papel de la NPI (introducción de nuevos productos)
El NPI proporciona el marco estructurado necesario para pasar de la fase de desarrollo a la de producción de un robot. Coordina los equipos de ingeniería, fabricación, calidad, cadena de suministro y operaciones.
Entre las actividades típicas del NPI se incluyen:
- Revisión del DFM
- Planificación de procesos
- Preparación de las herramientas
- Calificación de proveedores
- Versiones piloto
- Planificación de las inspecciones
- Evaluación de riesgos
- Documentación de producción
Un proceso de lanzamiento de nuevos productos (NPI) bien ejecutado reduce el riesgo asociado al lanzamiento y acorta el tiempo necesario para alcanzar una producción estable.
De un prototipo exitoso a un producto exitoso
Un prototipo demuestra que un robot puede funcionar. La producción demuestra que el robot pueden fabricarse repetidamente con una calidad constante. La transición entre estas dos fases requiere una ingeniería rigurosa, procesos validados, proveedores fiables, inspecciones controladas y operaciones de fabricación escalables.
Al abordar el proceso que va del prototipo a la producción como un proceso de ingeniería estructurado, en lugar de como un simple aumento de la cantidad, los fabricantes de robótica pueden reducir el riesgo, mejorar el cumplimiento de los plazos de entrega y lograr una vía más fiable hacia la producción comercial.

Servicios de fabricación de componentes de robótica de Dakings Rapid Robotics
Los sistemas robóticos requieren una combinación de alta precisión, fiabilidad estructural, diseño ligero y uniformidad en la producción. Componentes como las carcasas de las articulaciones, las carcasas de las cajas de cambios, los soportes de los servomotores, los enlaces estructurales, los ejes y los soportes de montaje suelen requerir un estricto control dimensional y procesos de fabricación estables para garantizar un movimiento preciso y un rendimiento repetible.
Dakings Rapid ofrece servicios de fabricación de precisión para aplicaciones de robótica y automatización, prestando apoyo a los clientes desde las primeras fases de desarrollo de prototipos hasta la fabricación en series reducidas y la producción en serie. Nos centramos en componentes que requieren un mecanizado preciso, tolerancias controladas, una calidad de superficie fiable e interfaces listas para el montaje.
Mecanizado CNC de precisión para robótica
mecanizado CNC Se utiliza ampliamente en componentes robóticos estructurales y relacionados con el movimiento. Dakings Rapid fabrica piezas como:
- Estructuras de brazos robóticos
- Cajas de juntas
- Carcasas de caja de cambios
- Placas de montaje del motor
- Soportes de precisión
- Interfaces de montaje de sensores
- Estructuras básicas
En el caso de geometrías robóticas complejas, el mecanizado multieje contribuye a reducir los cambios de configuración y a mantener la precisión posicional entre los elementos críticos.
Torneado y rectificado de alta precisión
Los componentes giratorios desempeñan un papel fundamental en los sistemas de movimiento robótico. Dakings Rapid ofrece soporte para la fabricación de:
- Ejes de unión
- Ejes de transmisión
- Acoplamientos
- Casquillos
- Asientos de cojinetes
- Interfaces cilíndricas de precisión
Cuando se requieren tolerancias más estrictas y una mejor calidad de superficie, Torneado y rectificado Se pueden aplicar estas operaciones para conseguir ajustes precisos de los rodamientos, concentricidad y superficies de alineación para ensamblajes robóticos de precisión.
Componentes estructurales de pared delgada y ligeros
Los robots colaborativos y humanoides modernos suelen requerir estructuras ligeras y de gran rigidez. Mecanizado de paredes delgadas plantea retos como la deformación, la vibración y la inestabilidad dimensional durante la producción.
Dakings Rapid aborda estos retos mediante:
- Estrategias de mecanizado optimizadas
- Secuencias controladas de eliminación de material
- Métodos estables de sujeción de piezas
- Aspectos a tener en cuenta en la gestión del estrés
- Verificación de procesos durante la fabricación de prototipos
Este enfoque contribuye a mantener la estabilidad dimensional, al tiempo que permite desarrollar diseños robóticos ligeros.

Fabricación de prototipos y apoyo al lanzamiento de nuevos productos
Los proyectos de robótica suelen requerir múltiples iteraciones de diseño antes de su lanzamiento a producción. Dakings Rapid ofrece desarrollo de prototipos con:
- Mecanizado de prototipos funcionales
- Versiones de validación de ingeniería
- Producción de prototipos en lotes reducidos
- Comentarios sobre el DFM
- Verificación del ajuste en el montaje
- Optimización de procesos para la transferencia de la producción
La colaboración temprana durante la fase de prototipo ayuda a identificar los riesgos de fabricación y a mejorar la preparación para la producción.
Acabado superficial de componentes robóticos
Los componentes de los robots suelen requerir tratamientos superficiales que mejoren su durabilidad y resistencia a las condiciones ambientales. Las opciones de acabado disponibles incluyen:
- Anodizado
- Recubrimiento en polvo
- Pulido
- Galvanoplastia
- Chorro de arena
- Cepillado
Acabado La selección se basa en los requisitos funcionales del componente, entre los que se incluyen la resistencia al desgaste, la protección contra la corrosión, las propiedades eléctricas y el aspecto estético.
Control de calidad e inspección
Los ensamblajes robóticos de precisión dependen de que la geometría de los componentes sea exacta. Dakings Rapid aplica procedimientos de inspección que pueden incluir:
- Medición dimensional
- Verificación de la tolerancia geométrica
- Inspección con máquina de coordenadas (CMM)
- Medición de la rugosidad superficial
- Verificación del material
- Comprobaciones de ajuste durante el montaje
Los procesos de inspección ayudan a garantizar que las interfaces críticas, como los asientos de los rodamientos, los ajustes de los ejes y las superficies de montaje de la caja de cambios, cumplan los requisitos especificados.
Escalabilidad de la producción
La fabricación en el sector de la robótica suele comenzar con prototipos y evoluciona hacia volúmenes de producción más elevados. Dakings Rapid facilita esta transición mediante:
- Series de producción de bajo volumen
- Lotes de producción piloto
- Estandarización de procesos
- Coordinación de la cadena de suministro
- Planificación de la producción
- Procedimientos de control de calidad sistemáticos
Al combinar el desarrollo de prototipos, el mecanizado de precisión, el acabado, la inspección y la gestión de la producción, Dakings Rapid ofrece capacidades de fabricación adaptadas a las necesidades de robótica, equipos de automatización, robótica médica, automatización de semiconductores y otras aplicaciones de control de movimiento de precisión.

Retos habituales en el sector manufacturero
La fabricación de robots combina mecanizado de precisión, diseño estructural ligero, requisitos de movimiento dinámico e interfaces de montaje complejas. Como consecuencia, los fabricantes suelen enfrentarse a retos que, aunque son menos críticos en los productos industriales convencionales, pueden afectar de manera significativa al rendimiento de los robots.
El éxito de la producción no solo depende de la precisión del mecanizado, sino también del control de la deformación, la alineación, la calidad de la superficie, la uniformidad del proceso y el comportamiento durante el montaje a lo largo de todo el ciclo de fabricación.
Deformación de paredes delgadas
Muchos robots modernos utilizan estructuras ligeras para reducir la inercia y mejorar la eficiencia del movimiento. Componentes como los eslabones de los brazos, las carcasas de las articulaciones y los bastidores estructurales pueden presentar paredes delgadas y cavidades internas de gran tamaño.
Durante el mecanizado, estas piezas pueden deformarse debido a:
- Fuerzas de corte
- Tensión residual en el material
- Generación de calor
- Soporte insuficiente para la sujeción de la pieza de trabajo
- Eliminación irregular de material
Una deformación excesiva puede provocar errores dimensionales, interferencias en el montaje y una reducción de la rigidez estructural. Los fabricantes suelen solucionar este problema mediante secuencias de mecanizado optimizadas, sistemas de sujeción estables y estrategias de gestión de tensiones.
Geometría compleja multieje
Las articulaciones de los robots y las carcasas integradas suelen presentar elementos en varios planos, superficies curvas e interfaces en ángulo. Mantener unas relaciones precisas entre estos elementos puede resultar complicado.
Entre las dificultades más habituales se encuentran:
- Ajuste de la alineación
- Accesibilidad de las herramientas
- Control de tolerancias geométricas
- Prevención de colisiones en el mecanizado
- Posicionamiento uniforme de las características en todos los lotes
El mecanizado multieje reduce el número de configuraciones, pero requiere una programación y un control del proceso precisos.
Alineación de ensamblajes de alta precisión
Los sistemas robóticos dependen de una alineación precisa entre ejes, rodamientos, reductores, motores y codificadores. Incluso los pequeños errores de posicionamiento pueden afectar a la suavidad del movimiento y a la repetibilidad.
Los retos relacionados con el montaje suelen incluir:
- Concentricidad del rodamiento
- Excentricidad del eje
- Alineación de la caja de cambios
- Posicionamiento del codificador
- Control del retroceso
- Acumulación de tolerancias en varios componentes
Dado que los sistemas de movimiento robótico están interconectados, los problemas de alineación en un componente pueden afectar al rendimiento de todo el conjunto.

Efectos térmicos durante la fabricación
El calor generado durante el mecanizado puede provocar una expansión temporal tanto de la pieza de trabajo como de la herramienta de corte. En el caso de los componentes robóticos de precisión, esto puede dar lugar a variaciones dimensionales si no se controla adecuadamente.
Entre los retos relacionados con la termodinámica se incluyen:
- Variación dimensional durante ciclos de mecanizado prolongados
- Diferencias entre la producción de la mañana y la de la tarde
- Ampliación de herramientas
- Diferencias de temperatura de la pieza de trabajo
- Variaciones dimensionales tras el mecanizado
Los fabricantes suelen recurrir a parámetros de mecanizado controlados, a la gestión del líquido refrigerante y a la estabilización del proceso para minimizar la influencia térmica.
Equilibrio entre peso y fuerza
Un diseño ligero es deseable para el rendimiento del movimiento robótico, pero reducir el material de forma demasiado drástica puede comprometer la rigidez y la vida útil frente a la fatiga.
Los ingenieros deben encontrar un equilibrio entre:
- Reducción de masa
- Rigidez estructural
- Estabilidad dinámica
- Resistencia a la fatiga
- Viabilidad de fabricación
Este equilibrio es especialmente importante en los robots colaborativos y los robots humanoides, en los que se requiere tanto una baja inercia como una alta integridad estructural.
Uniformidad del acabado superficial
Los componentes de los robots suelen incluir interfaces deslizantes, alojamientos de rodamientos, superficies de estanqueidad y piezas exteriores visibles. Las variaciones en el acabado superficial pueden afectar a la fricción, el desgaste, el comportamiento de la lubricación y el aspecto.
Entre los retos pueden figurar:
- El desgaste de la herramienta y su efecto en la rugosidad
- Resultados de pulido irregulares
- Aspecto irregular del anodizado
- Variación del espesor del recubrimiento
- Contaminación de la superficie antes del acabado
Para obtener un acabado uniforme es necesario controlar los parámetros del proceso y realizar una preparación adecuada antes del tratamiento.
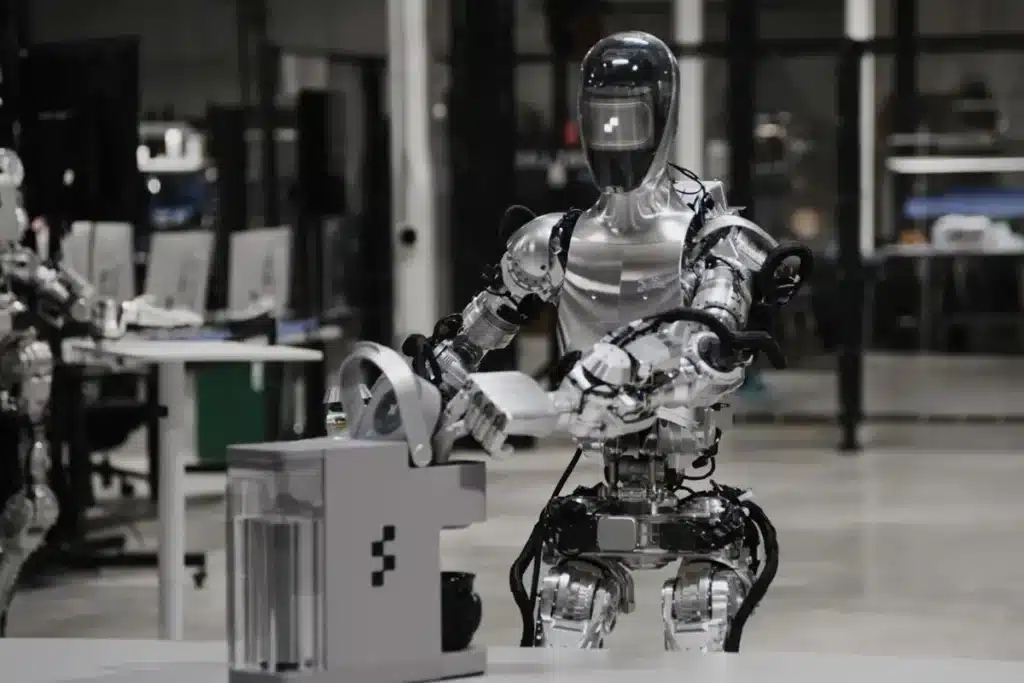
Repetibilidad entre lotes
Es posible que un prototipo cumpla con las especificaciones, pero a menudo resulta más difícil mantener la misma calidad en todos los lotes de producción.
Los problemas de repetibilidad pueden deberse a:
- Desgaste de las herramientas
- Variación en el calendario de partidos
- Desviación en la calibración de la máquina
- Diferencias entre lotes de material
- Variación del operador
- Condiciones ambientales
El control estadístico de procesos y la inspección durante la fabricación se utilizan habitualmente para supervisar la estabilidad de la producción.
Variabilidad de la cadena de suministro
Los ensamblajes robóticos suelen incorporar componentes adquiridos, como rodamientos, reductores, motores, sensores y conectores. Las variaciones en los plazos de entrega, la calidad o las especificaciones pueden alterar la producción.
Los fabricantes deben gestionar:
- Calificación de proveedores
- Control de entrada
- Control de versiones
- Planificación de existencias
- Estrategias alternativas de abastecimiento
Una gestión eficaz de la cadena de suministro es esencial para cumplir los plazos de producción y garantizar la uniformidad de los productos.
Pasar del prototipo a la producción
Los procesos que funcionan bien para un número reducido de piezas prototipo pueden no ser adecuados para volúmenes de producción más grandes.
Entre los retos habituales relacionados con la escalabilidad se encuentran:
- Tiempos de ciclo de mecanizado prolongados
- Ajustes manuales del montaje
- Capacidad insuficiente de fijación
- Procedimientos de inspección complejos
- Bajo rendimiento de producción
- Plazos de entrega más largos
La ampliación de la producción suele requerir la optimización de los procesos, utillaje específico, instrucciones de trabajo estandarizadas y una mayor automatización.
Gestión de los riesgos en la fabricación
Dado que los sistemas robóticos integran tecnologías mecánicas, eléctricas y de control, la gestión de los riesgos de fabricación debe abarcar múltiples disciplinas. Los fabricantes de robótica más exitosos identifican los posibles problemas de forma temprana mediante Revisión del diseño para la fabricación (DFM), validación de prototipos, planificación de procesos y control de calidad estructurado.
Al abordar de forma conjunta la deformación, la alineación, el comportamiento térmico, la calidad de la superficie, la repetibilidad del proceso y la estabilidad de la cadena de suministro, los fabricantes pueden mejorar la fiabilidad de la producción y garantizar el rendimiento constante que exigen los sistemas robóticos modernos.
Artículos relacionados