





Los componentes de los ejes de los robots desempeñan un papel importante en la transmisión del movimiento, el soporte de las piezas giratorias y la conexión de los componentes mecánicos dentro de los sistemas robóticos. Su diseño influye en la capacidad de carga, la estabilidad rotacional, la resistencia al desgaste y la fiabilidad de los conjuntos móviles.
Esta guía aborda los principales tipos de componentes de los ejes de los robots, sus funciones y aplicaciones, así como los aspectos clave a tener en cuenta a la hora de seleccionar los materiales, realizar un mecanizado de precisión y llevar a cabo una fabricación a medida.
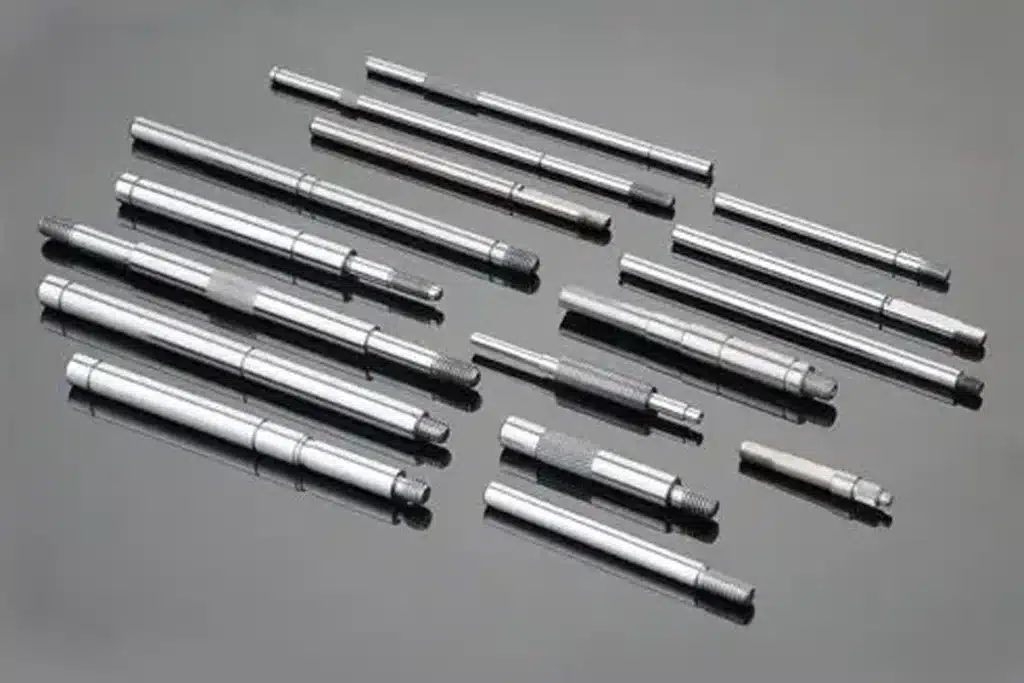
¿Qué son los componentes del eje de un robot?
Definición de los componentes del eje de un robot
Los componentes del eje de un robot son piezas mecánicas que se utilizan en sistemas robóticos para transmitir par, soportar elementos giratorios, mantener la alineación o conectar componentes dentro de un mecanismo de movimiento.
En función de su función, estas piezas pueden servir como ejes de motor, ejes de transmisión, ejes de salida o ejes de soporte. Sus diseños van desde simples ejes cilíndricos hasta ejes escalonados, huecos, estriados y otras geometrías personalizadas.
Los ejes de los robots se utilizan habitualmente en mecanismos articulados, sistemas de transmisión, conjuntos de muñeca y otras estructuras móviles. Sus dimensiones e interfaces deben adaptarse a las cargas, los requisitos de movimiento y los componentes conectados del sistema robótico concreto.
Ejes de robot frente a articulaciones de robot frente a juntas de robot
Aunque estos términos están relacionados, describen aspectos diferentes de un sistema robótico.
- Eje del robot:Componente mecánico físico que transmite par, soporta piezas giratorias o conecta elementos mecánicos.
- Eje del robot:Un grado de libertad controlado o una dirección de movimiento en un robot. Dependiendo del contexto, el término también puede referirse a un eje mecánico o a una línea de rotación.
- Articulación del robot:Una conexión o conjunto mecánico que permite el movimiento relativo entre los eslabones conectados de un robot, como la rotación o la traslación lineal.
Por ejemplo, una articulación giratoria de un robot puede contener un motor, un reductor, rodamientos y uno o más ejes. La articulación proporciona el movimiento relativo, el eje del robot describe el movimiento controlado y el eje desempeña una función mecánica específica dentro del conjunto.
Comprender esta distinción ayuda a los ingenieros a identificar los componentes del eje que realmente se necesitan para un proyecto de diseño o sustitución.
Por qué es importante el diseño de los ejes en la robótica
Los ejes de los robots deben soportar las cargas y las condiciones de movimiento de los mecanismos en los que funcionan. Un diseño inadecuado del eje puede provocar una flexión excesiva, vibraciones, un desgaste prematuro o problemas de alineación de los componentes.
Hay varios factores que influyen directamente en el rendimiento del eje:
- Capacidad de carga: El eje debe soportar el par de giro requerido, las cargas de flexión y los ciclos de funcionamiento.
- Estabilidad rotacional: Una rigidez, una geometría y un soporte adecuados ayudan a controlar la flexión y las vibraciones no deseadas.
- Precisión dimensional: Los diámetros críticos y las tolerancias geométricas influyen en el ajuste de los rodamientos, la alineación y las superficies de contacto.
- Resistencia al desgaste:La selección del material, el estado de la superficie y cualquier tratamiento térmico especificado influyen en la vida útil.
- Eficiencia estructural: El eje debe ofrecer un equilibrio entre resistencia, rigidez, peso y espacio de instalación disponible.
La precisión del eje por sí sola no determina la precisión global de un robot. Los rodamientos, los reductores, la calidad del montaje, los sistemas de control y la calibración también influyen en el rendimiento del sistema. El objetivo es fabricar cada eje de acuerdo con los requisitos de su función mecánica específica.

Tipos de componentes del eje de un robot según su función
Los componentes del eje de un robot pueden clasificarse según su función dentro de un mecanismo. Esta clasificación funcional difiere de la clasificación basada en la estructura: por ejemplo, un eje puede ser a la vez un eje hueco y un eje de salida.
Ejes de salida
Los ejes de salida transmiten la potencia de rotación desde un motor, una caja de cambios, un reductor u otro mecanismo de accionamiento a un componente conectado.
En los sistemas robóticos, un eje de salida puede conectarse a un eslabón giratorio, a un mecanismo de muñeca, a una interfaz de efector final o a otro conjunto accionado. Su diseño depende del par de giro requerido, de la disposición de montaje y de la interfaz con el componente accionado.
Entre las características clave de diseño pueden figurar diámetros escalonados, orificios de montaje, ranuras para chavetas, estrías o asientos de rodamientos de precisión. Estas características deben fabricarse según las dimensiones y tolerancias especificadas para garantizar una conexión y una transmisión de potencia fiables.
Ejes de transmisión
Los ejes de transmisión transmiten el par y el movimiento giratorio entre los componentes de un sistema de transmisión o de propulsión.
Dependiendo del mecanismo, pueden conectar engranajes, poleas, acoplamientos u otros elementos de transmisión. A diferencia de un eje de salida, que se define por su posición en la salida de un mecanismo, un eje de transmisión se define de forma más amplia por su función en la transferencia de potencia mecánica.
Los ejes de transmisión deben diseñarse teniendo en cuenta el par de giro requerido, las cargas de flexión, la longitud del eje, las condiciones de apoyo y la geometría de las uniones. En el caso de los ejes largos o delgados, también puede ser necesario prestar especial atención a la deflexión y a las vibraciones.
Ejes de soporte y ejes de pivote
Los ejes de apoyo proporcionan superficies de fijación o soporte para los componentes giratorios, mientras que los ejes de pivote establecen un punto de pivote alrededor del cual puede girar un componente.
Estas piezas pueden encontrarse en mecanismos articulados, sistemas de varillaje y otros conjuntos móviles. Entre sus requisitos principales suelen figurar la estabilidad dimensional, un ajuste adecuado de los rodamientos o casquillos, y la resistencia al desgaste provocado por movimientos repetidos.
Un eje de pivote no es necesariamente un eje destinado exclusivamente a la transmisión de potencia. Del mismo modo, un eje de soporte puede tener como función principal la fijación o el soporte de un componente, más que la transmisión de un par significativo. La clasificación correcta depende de la función real de la pieza y de las condiciones de carga.
Cuando en un diseño se utiliza un pasador para unir dos eslabones, el término «pasador de pivote» puede resultar más adecuado que «eje». Esta distinción es importante a la hora de definir la geometría del componente, así como los requisitos de carga y fabricación.
Ejes de motor y ejes de caja de cambios
Los ejes de motor transmiten el par desde el rotor de un motor eléctrico a un componente de transmisión o mecanismo de transmisión conectado. Sus dimensiones e interfaces dependen del diseño del motor, la disposición de los rodamientos y los requisitos de conexión.
Los ejes de las cajas de cambios incluyen ejes de entrada, que reciben la potencia de un motor u otra fuente de accionamiento, así como ejes de salida, que transmiten la potencia al siguiente mecanismo. Algunos diseños integran el eje con un engranaje u otro componente, mientras que otros utilizan piezas separadas que se ensamblan entre sí.
Estos ejes suelen requerir un control minucioso de la concentricidad, la excentricidad, los ajustes de los rodamientos y las interfaces de acoplamiento. En el caso de la fabricación a medida, el plano técnico debe indicar las dimensiones y tolerancias críticas, en lugar de basarse únicamente en el diámetro nominal del eje.
A la hora de mecanizar ejes de motor y reductor de recambio o a medida, es fundamental que sean compatibles con el conjunto ya existente. Además de la precisión dimensional, deben tenerse en cuenta el estado del material, el tratamiento térmico, el acabado superficial y la geometría de la interfaz.

Tipos de ejes de robot según su diseño estructural
Si bien la clasificación funcional explica cuál es la función de un eje, La clasificación estructural describe su geometría y sus características de unión. El diseño adecuado depende de los requisitos de carga, el espacio disponible, los componentes con los que se acopla y las limitaciones de fabricación.
Ejes macizos frente a ejes huecos
Ejes macizos ofrecen una sección transversal continua y se utilizan habitualmente en aplicaciones en las que la resistencia, la rigidez torsional y la facilidad de fabricación son prioritarias.
Ejes huecos Reducen el peso para un diámetro exterior determinado y pueden ofrecer espacio interior para cables, cableado u otros elementos tendidos. Sin embargo, su capacidad de carga y su rigidez dependen del espesor de la pared, del material y de la geometría.
La elección no se reduce simplemente a sólido o hueco. Los ingenieros deben encontrar un equilibrio entre capacidad de par, rigidez a la flexión, peso, espacio interior y coste de fabricación en contra de los requisitos del mecanismo específico del robot.
Ejes escalonados y muñones de precisión
Los ejes escalonados presentan varios diámetros a lo largo de su longitud, lo que permite que las distintas secciones puedan alojar rodamientos, engranajes, acoplamientos, espaciadores y otros componentes. Los salientes y las transiciones de diámetro ayudan a situar las piezas en el eje y a determinar las posiciones de montaje.
Los muñones de precisión son superficies de ejes diseñadas para funcionar con rodamientos, casquillos u otros componentes de acoplamiento. Su diámetro, acabado superficial y tolerancias geométricas deben ajustarse al ajuste especificado y a las condiciones de funcionamiento.
En el caso de los ejes de robot mecanizados a medida, estas interfaces suelen requerir más atención que las dimensiones generales del eje, ya que las pequeñas desviaciones pueden afectar al montaje y al rendimiento rotacional.
Ejes estriados y ejes con chaveta
Los ejes estriados utilizan múltiples dientes a lo largo de la superficie del eje para transmitir el par a través de una estría interna a juego. Dependiendo del diseño, también pueden permitir el movimiento axial entre los componentes conectados.
Los ejes con chaveta utilizan una chaveta y las ranuras correspondientes para unir el eje a un componente de acoplamiento, como un engranaje o un acoplamiento. Esto ofrece un método práctico de transmisión de par cuando los requisitos de la aplicación y la carga son adecuados.
Las ranuras de acoplamiento y las ranuras de chaveta son elementos funcionales de interfaz, no opciones de diseño intercambiables. La elección depende de los requisitos de par, el espacio disponible, la alineación, las necesidades de montaje y el ajuste requerido. También se pueden incorporar otras interfaces, como extremos roscados y orificios transversales, en los diseños de ejes a medida.
Ejes delgados y ejes en miniatura
Los ejes delgados tienen un diámetro relativamente pequeño en comparación con su longitud, mientras que los ejes en miniatura están diseñados para mecanismos compactos y conjuntos a pequeña escala. Ambos pueden requerir un control minucioso durante el mecanizado.
Los ejes delgados son especialmente susceptibles a la flexión, la vibración y la deformación bajo la acción de las fuerzas de corte. Una sujeción adecuada de la pieza, los métodos de apoyo, los parámetros de corte y las secuencias de mecanizado ayudan a mantener la precisión dimensional.
En el caso de los ejes en miniatura, Las características de pequeñas dimensiones y las tolerancias estrictas pueden hacer que la uniformidad del proceso sea especialmente importante. El torneado CNC, el torneado de tipo suizo u otras operaciones de acabado pueden ser adecuadas en función de las dimensiones, el material y los requisitos del plano.
Ejes excéntricos y ejes de geometría especial
Los ejes excéntricos tienen una o más características situadas fuera del eje central de rotación. Pueden utilizarse en mecanismos que convierten o coordinan el movimiento mediante una geometría descentrada.
Otros ejes a medida pueden incorporar perfiles no estándar, orificios transversales, caras planas fresadas, ranuras o combinaciones de elementos torneados y fresados para cumplir con requisitos específicos de montaje.
Estos diseños pueden requerir una configuración e inspección adicionales para controlar la relación entre los elementos. El proceso de fabricación debe seleccionarse en función de la geometría del eje, las interfaces funcionales y las tolerancias críticas, en lugar de tratar cada eje especial como un trabajo de torneado estándar.

Aplicaciones de los ejes de los robots en distintos tipos de robots
Los componentes del eje de un robot varían en función de la arquitectura mecánica del robot, los requisitos de carga y el sistema de movimiento. Los siguientes ejemplos ilustran áreas de aplicación habituales; No todos los robots utilizan todos los tipos de eje ni el mismo mecanismo interno.
Componentes del eje en los robots industriales
Los robots industriales pueden utilizar componentes de eje en sus mecanismos de rotación de la base, en las articulaciones del brazo, en los conjuntos de muñeca y en las interfaces de los efectores finales.
Entre los ejemplos se incluyen los ejes de salida que transmiten el par desde un mecanismo de accionamiento, los ejes de transmisión dentro de un sistema de transferencia de potencia y los ejes de soporte o pasadores de pivote utilizados en conjuntos móviles. Su diseño depende de la configuración del robot y de la función de cada mecanismo.
Entre las prioridades habituales en ingeniería se incluyen: capacidad de carga, rigidez torsional, interfaces de los cojinetes, precisión geométrica y resistencia a ciclos de funcionamiento repetidos. Estos requisitos pueden variar considerablemente entre un robot industrial de gran tamaño y un modelo compacto.
Componentes del eje en los robots colaborativos
Los robots colaborativos, o cobots, suelen dar mayor importancia al diseño compacto, al control del peso y a la integración en espacios con movimiento limitado.
En función del diseño, los componentes del eje pueden incluir ejes de salida compactos, ejes de motor, ejes huecos e interfaces de precisión para rodamientos o elementos de transmisión. Los diseños huecos pueden ofrecer espacio para el paso de cables, pero su idoneidad depende de la rigidez requerida y del espesor de pared disponible.
Un eje compacto debe cumplir igualmente los requisitos de carga, ajuste y rigidez. Reducir el tamaño o el peso sin tener en cuenta estos factores puede comprometer el rendimiento mecánico.
Componentes de ejes en robots humanoides
Los robots humanoides pueden incorporar componentes de eje en los mecanismos giratorios situados en los hombros, los codos, las muñecas, las caderas, las rodillas y los tobillos. Dependiendo de su arquitectura, estas piezas pueden actuar como ejes de salida, ejes de transmisión o ejes de soporte dentro de los conjuntos correspondientes.
Entre los retos de diseño pueden figurar un espacio de instalación limitado, movimientos repetitivos, cargas variables y la necesidad de equilibrar la rigidez estructural con el peso total. Las distintas plataformas humanoides utilizan diferentes arquitecturas de articulaciones y transmisiones, por lo que la geometría de los ejes no puede generalizarse para todos los diseños.
Para la fabricación a medida, La prioridad es adaptar cada eje a su mecanismo de unión específico y a sus interfaces., en lugar de dar por sentado que todos los robots humanoides utilizan la misma disposición de ejes.
Componentes de ejes en sistemas robóticos móviles y de otro tipo
Los robots móviles y los robots de servicio pueden utilizar ejes de rueda, ejes de transmisión y otros componentes de eje para transmitir potencia o soportar elementos giratorios. Sus requisitos dependen de la configuración de la transmisión, la carga útil, el entorno de funcionamiento y el ciclo de trabajo.
Por ejemplo, el eje de una rueda puede servir principalmente para soportar una rueda giratoria, mientras que un eje de transmisión transmite el par entre los componentes conectados. Algunos diseños combinan estas funciones en una sola pieza; otros las separan.
Los sistemas robóticos también pueden funcionar con equipos de movimiento externos, como guías lineales o posicionadores rotativos. Estos sistemas no constituyen en sí mismos categorías de ejes, pero pueden contener ejes que desempeñan funciones específicas de transmisión, salida o soporte.
En todos los tipos de robots, la selección del eje debe partir de la función mecánica real de la pieza y de las condiciones de funcionamiento. La categoría de robots ofrece un contexto útil, pero son los requisitos relativos a los planos de los componentes y a la interfaz los que determinan el diseño final y el enfoque de fabricación.

Requisitos clave de diseño para los componentes del eje de un robot
El diseño del eje de un robot implica mucho más que elegir un diámetro y una longitud. Los ingenieros deben tener en cuenta las cargas, los componentes con los que se acopla, las condiciones de funcionamiento y los requisitos de fabricación para garantizar un rendimiento fiable.
Par, cargas de flexión y rigidez
Los ejes de los robots pueden estar sometidos a cargas de torsión, fuerzas de flexión o una combinación de ambas. Las dimensiones necesarias dependen de las cargas aplicadas, la geometría del eje, las propiedades del material y las condiciones de apoyo.
La rigidez del eje es tan importante como su resistencia en aplicaciones en las que una flexión excesiva puede afectar a la alineación o a la estabilidad del movimiento. La longitud del eje, la distancia entre cojinetes y la posición de la carga influyen en el comportamiento a la flexión. En el caso de los componentes sometidos a cargas repetidas, también debe tenerse en cuenta la resistencia a la fatiga para reducir el riesgo de fallo prematuro.
Precisión dimensional y tolerancias geométricas
Los ejes de los robots suelen requerir unas dimensiones controladas y unas tolerancias geométricas en las interfaces críticas. Dependiendo de la aplicación, estas pueden incluir:
- Tolerancia de diámetro: Determina las dimensiones de los asientos de los rodamientos, los muñones y las superficies de contacto.
- Rectitud: Limita la desviación del eje respecto a una línea recta.
- Redondez y cilindricidad: Controla la forma de las superficies cilíndricas.
- Runout: Controla la variación de una superficie con respecto a un eje de referencia especificado durante la rotación.
Estos requisitos tienen fines distintos y no deben considerarse intercambiables. Las tolerancias deben establecerse en función de los requisitos funcionales, las condiciones de acoplamiento y el plano técnico., en lugar de dar una precisión innecesaria a cada característica.
Ajuste de los rodamientos e interfaces funcionales
Los asientos de los rodamientos, los rebordes del eje, las estrías, las ranuras de chaveta, las roscas y las interfaces de acoplamiento determinan cómo se conecta un eje a otros componentes y cómo transfiere las cargas.
Por ejemplo, un diámetro incorrecto del asiento del rodamiento puede provocar un ajuste inadecuado, mientras que unas posiciones de los rebordes mal controladas pueden afectar a la alineación axial. Las estrías y las ranuras de chaveta también deben coincidir con sus componentes de acoplamiento para transmitir el par de forma fiable.
Las interfaces críticas deben identificarse en una fase temprana del proceso de diseño y fabricación. Esto ayuda a establecer los métodos de mecanizado adecuados, los requisitos de inspección y los controles dimensionales.
Desgaste, estado de la superficie y optimización del peso
La rugosidad de la superficie y el estado del material influyen en la fricción, el desgaste y el rendimiento de las superficies en contacto. Dependiendo de la aplicación, los ejes pueden requerir un rectificado de precisión, un tratamiento térmico o tratamientos superficiales específicos para alcanzar las propiedades requeridas.
La reducción de peso también puede ser importante, sobre todo en estructuras robóticas móviles, en las que una masa adicional puede aumentar las exigencias al sistema de accionamiento. Sin embargo, reducir la cantidad de material o optar por un diseño hueco puede afectar a la rigidez y a la capacidad de carga.
El objetivo es equilibrar el peso, la rigidez, la resistencia al desgaste y la vida útil sin añadir complejidad ni costes innecesarios a la fabricación.

Materiales para los componentes del eje de los robots
El material elegido para el eje de un robot influye en su resistencia, rigidez, comportamiento frente al desgaste, resistencia a la corrosión, maquinabilidad y coste total. No existe un único material que sea adecuado para todos los diseños de ejes.
Acero al carbono y acero aleado
Los aceros al carbono y los aceros aleados son muy utilizados en la fabricación de componentes de ejes, ya que ofrecen una amplia gama de propiedades mecánicas y pueden mecanizarse para obtener formas cilíndricas precisas e interfaces funcionales.
El acero al carbono puede ser adecuado para aplicaciones con requisitos moderados de resistencia y coste, mientras que el acero aleado puede resultar adecuado cuando se requiera una mayor resistencia, tenacidad o propiedades específicas derivadas del tratamiento térmico.
La elección final depende del tipo de material, las dimensiones de la sección, las condiciones de carga y el estado que deba presentar el material. El tratamiento térmico debe especificarse cuando el diseño lo requiera; no debe darse por sentado que es necesario para todos los ejes de los robots.
Acero inoxidable
El acero inoxidable puede ser adecuado para los ejes de los robots expuestos a la humedad, a productos de limpieza o a entornos de funcionamiento corrosivos. Su resistencia a la corrosión depende del tipo específico y de las condiciones ambientales.
Sin embargo, el acero inoxidable no es necesariamente la mejor opción para todas las aplicaciones. Algunos tipos pueden resultar más difíciles de mecanizar, y su resistencia, dureza, comportamiento frente al desgaste y coste varían.
Los ingenieros deben seleccionar un tipo de acero adecuado en función de las propiedades mecánicas requeridas y la exposición a la corrosión, en lugar de elegir el acero inoxidable basándose únicamente en la categoría del material.
Aleaciones de aluminio y materiales ligeros
Las aleaciones de aluminio pueden ayudar a reducir la masa de los componentes móviles y pueden resultar adecuadas para ejes en los que el peso es un factor clave en el diseño.
Sin embargo, el aluminio tiene un módulo de elasticidad inferior al del acero, lo que significa que un eje con la misma geometría tendrá, por lo general, una menor rigidez. También deben evaluarse la resistencia al desgaste y el comportamiento de la superficie de contacto en los puntos en los que el eje entra en contacto con los rodamientos u otros componentes móviles.
El aluminio es la opción más adecuada cuando su ventaja en cuanto al peso es compatible con la capacidad de carga, la rigidez y la durabilidad de las uniones requeridas. La geometría y la selección de materiales deben evaluarse conjuntamente.
Cómo elegir el material adecuado para el eje
La selección del material debe basarse en los requisitos reales de funcionamiento del eje, y no en una clasificación general de los materiales.
Ten en cuenta estos factores antes de dar por concluida la especificación:
- Requisitos de carga y fatiga: Determina el par de torsión previsto, las cargas de flexión y los ciclos de funcionamiento.
- Geometría del eje: Ten en cuenta el diámetro, la longitud, el espesor de la pared y las concentraciones locales de tensión.
- Entorno operativo: Evalúa la exposición a la corrosión, la temperatura, la lubricación y la contaminación.
- Requisitos relativos a la superficie y al tratamiento térmico: Defina la resistencia al desgaste, la dureza y el estado de la superficie necesarios.
- Fabricación y costes: Evalúa la maquinabilidad, la disponibilidad de materiales, los requisitos de procesamiento y la cantidad de producción.
En el caso de los componentes personalizados de los ejes de los robots, indicar en el plano técnico el tipo y las condiciones del material requerido ayuda al fabricante a seleccionar un proceso de mecanizado e inspección adecuado. Cuando aún no se haya decidido el material, El equipo de diseño y el fabricante pueden evaluar las opciones adecuadas en función de los requisitos de rendimiento de la pieza y del coste de producción.

Cómo se fabrican los componentes del eje de un robot
La fabricación de componentes de ejes para robots requiere la combinación adecuada de procesos de mecanizado, controles dimensionales y operaciones de acabado. El proceso depende de la geometría del eje, el material, los requisitos de tolerancia y el volumen de producción.
Torneado CNC de ejes cilíndricos: características
Torneado CNC es un proceso fundamental para la fabricación de ejes con geometrías cilíndricas. Puede fabricar diámetros externos, secciones escalonadas, rebordes, ranuras y roscas con las dimensiones especificadas.
En el caso de los ejes de los robots, el torneado se utiliza a menudo para definir diámetros críticos y características de concentricidad, como los asientos de los cojinetes y las superficies de acoplamiento. La estrategia de mecanizado debe tener en cuenta el material, la longitud del eje, el método de sujeción de la pieza y las tolerancias requeridas.
Fresado CNC y torneado-fresado para formas complejas
Algunos ejes de robots requieren características que no pueden obtenerse únicamente mediante torneado, como ranuras para chavetas, caras planas, orificios transversales y otras geometrías no rotacionales.
El fresado CNC permite mecanizar estas características, mientras que El torneado-fresado combina las operaciones de torneado y fresado en una configuración adecuada de la máquina. Esto puede reducir la necesidad de volver a sujetar la pieza y ayudar a controlar la relación posicional entre las superficies cilíndricas y los elementos mecanizados.
El enfoque adecuado depende de la geometría de la pieza, la ubicación de las características, los requisitos de tolerancia y la rentabilidad de la producción.
Torneado de tipo suizo para ejes pequeños y delgados
El torneado de tipo suizo resulta muy adecuado para muchos componentes de ejes de precisión y diámetro reducido, sobre todo cuando las piezas largas y los diámetros relativamente pequeños hacen que el apoyo de la pieza de trabajo sea fundamental.
La disposición del cabezal móvil y el casquillo guía pueden ayudar a sujetar la pieza de trabajo cerca de la zona de corte, reduciendo la flexión en condiciones de mecanizado adecuadas.
Sin embargo, el torneado de tipo suizo no es necesario para todos los ejes delgados. La elección depende de las dimensiones del eje, su geometría, el material, la precisión requerida y la cantidad de producción. El torneado CNC convencional u otros métodos de mecanizado pueden resultar más adecuados para piezas de mayor tamaño o con una configuración diferente.
Rectificado de precisión y acabado secundario
Cuando las superficies torneadas no cumplen los requisitos especificados en cuanto a dimensiones, geometría o acabado superficial, se puede recurrir al rectificado de precisión como operación secundaria.
El rectificado cilíndrico puede mejorar la precisión y el acabado superficial de determinados muñones o asientos de cojinetes. Es posible que se requieran otras operaciones de acabado o tratamientos superficiales específicos para conseguir resistencia a la corrosión, resistencia al desgaste o un acabado superficial concreto.
El rectificado y el acabado deben aplicarse cuando el plano y los requisitos funcionales lo justifiquen., en lugar de considerarlos pasos obligatorios para cada pozo.
Elegir el proceso de fabricación adecuado
La vía de fabricación más adecuada depende de varios factores:
- Geometría: Los ejes cilíndricos estándar suelen requerir principalmente torneado, mientras que las interfaces complejas pueden necesitar fresado o torneado y fresado.
- Material: La maquinabilidad y el estado del material influyen en la estrategia de corte y en los requisitos de acabado.
- Tolerancia y acabado superficial: Las revistas críticas pueden requerir un mecanizado o rectificado adicional.
- Dimensiones del eje: Los diseños de diámetro reducido o esbeltos pueden requerir sistemas especializados de sujeción y apoyo.
- Volumen de producción: Las cantidades de prototipos y la producción en serie pueden justificar diferentes configuraciones y secuencias de proceso.
En Dakings Rapid, la fabricación de ejes a medida puede combinar el torneado y el fresado CNC, así como las operaciones secundarias adecuadas, de acuerdo con el plano del componente. El objetivo es cumplir con las especificaciones requeridas mediante un proceso de fabricación práctico y rentable.

Control de calidad de los componentes del eje de los robots
El control de calidad verifica que los ejes fabricados se ajusten al plano técnico y a los requisitos de sus componentes de acoplamiento. La inspección debe centrarse en las dimensiones, la geometría, el estado del material y las interfaces que afectan al funcionamiento previsto de la pieza.
Inspección dimensional y geométrica
Las dimensiones críticas deben comprobarse según las tolerancias especificadas, especialmente los asientos de los cojinetes, los diámetros de los muñones, las posiciones de los rebordes y las interfaces de acoplamiento.
En función del plano, la inspección geométrica puede incluir la rectitud, la redondez, la cilindricidad y la excentricidad. Se deben seleccionar los instrumentos de medición y los métodos de inspección adecuados en función del nivel de tolerancia y de la característica que se vaya a medir.
La inspección debe dar prioridad a los elementos críticos desde el punto de vista funcional, en lugar de considerar que todas las dimensiones tienen la misma importancia.
Acabado superficial y verificación de materiales
Se debe comprobar la rugosidad de la superficie en aquellos puntos en los que afecte al contacto de los cojinetes, a la fricción, al desgaste, a la estanqueidad u otros requisitos funcionales.
Cuando así se especifique, la verificación del material puede incluir la comprobación de los certificados del material, su calidad y su estado. En el caso de los ejes sometidos a tratamiento térmico, también puede ser necesario verificar la dureza especificada u otras propiedades pertinentes.
Estas comprobaciones permiten confirmar que la pieza suministrada cumple tanto con los requisitos dimensionales como con las especificaciones del material.
Verificación del ajuste y coherencia en la producción
En el caso de los ejes que se acoplan a rodamientos, acoplamientos, engranajes u otros componentes, la inspección dimensional permite confirmar si se pueden conseguir los ajustes especificados. Cuando sea necesario, las comprobaciones de montaje o de funcionamiento pueden aportar una verificación adicional.
En el caso de los pedidos recurrentes, la inspección del primer artículo y las inspecciones continuas durante el proceso y finales ayudan a controlar las variaciones entre los lotes de producción.
Sin embargo, El hecho de que un eje cumpla los requisitos del plano no garantiza automáticamente la precisión de posicionamiento del robot completo. El rendimiento general también depende de los rodamientos, los reductores, las condiciones de montaje, los sistemas de control y la calibración.
El objetivo del control de calidad de los ejes es garantizar que cada componente cumpla con los requisitos establecidos y pueda desempeñar la función prevista dentro del sistema robótico en su conjunto.

Cómo seleccionar los componentes adecuados para el eje de un robot
Para elegir el eje adecuado para un robot, lo primero es comprender su función mecánica y sus condiciones de funcionamiento. A continuación, deben evaluarse el material, la geometría, las tolerancias y los métodos de fabricación en función de dichos requisitos.
Definir la función del eje y las condiciones de carga
En primer lugar, hay que determinar si el eje transmite par, soporta un componente giratorio, conecta piezas móviles o sirve como interfaz de salida. Cada función conlleva unos requisitos de diseño distintos.
Hay que tener en cuenta el par previsto, las cargas de flexión, la velocidad de funcionamiento, los ciclos de movimiento y el entorno de trabajo. Estos factores ayudan a determinar la resistencia, la rigidez, la resistencia al desgaste y la vida útil necesarias.
El eje debe seleccionarse en función de sus condiciones reales de funcionamiento, y no simplemente ajustando su diámetro al de un componente ya existente.
Especificar la geometría y las interfaces de acoplamiento
Defina las dimensiones generales del eje, el espacio de instalación y las conexiones con los componentes circundantes. Preste especial atención a los asientos de los cojinetes, los rebordes, las estrías, las ranuras para chavetas, las roscas, los orificios de montaje y otras características funcionales.
Identifica las dimensiones críticas y las tolerancias geométricas que figuran en el plano técnico. Estas especificaciones ayudan a garantizar que el eje encaje correctamente en el conjunto previsto y cumpla con la función requerida.
Equilibrar el rendimiento, la facilidad de fabricación y el coste
No siempre es necesario alcanzar la máxima precisión posible ni optar por el diseño más complejo. Las tolerancias excesivamente ajustadas, las operaciones de acabado innecesarias y los elementos difíciles de mecanizar pueden aumentar los costes de fabricación e inspección sin mejorar el rendimiento funcional.
El mejor diseño de eje cumple con sus requisitos técnicos y, al mismo tiempo, resulta práctico de fabricar e inspeccionar. Por lo tanto, la selección de materiales, la estrategia de mecanizado, el volumen de producción y los requisitos de calidad deben tenerse en cuenta de forma conjunta.

Fabricación a medida de ejes para robots: del plano a la producción
Los ejes de robot a medida suelen requerir dimensiones, interfaces y propiedades de los materiales específicas que los componentes estándar no pueden ofrecer. Un plano técnico claro y una comunicación temprana con el fabricante ayudan a establecer un proceso de producción adecuado.
Qué incluir en una solicitud de presupuesto para ejes de robot
Para solicitar un presupuesto para componentes personalizados para ejes de robots, facilite la siguiente información, siempre que la tenga disponible:
- Planos técnicos en 2D y archivos CAD en 3D en la que se muestran la geometría y las interfaces.
- Calidad y estado del material, incluidos los requisitos de tratamiento térmico, cuando proceda.
- Dimensiones críticas y tolerancias, incluidos los requisitos pertinentes de GD&T.
- Especificaciones sobre el acabado y el tratamiento de superficies, como la rugosidad, el recubrimiento u otros requisitos de acabado.
- Detalles de la interfaz, incluyendo los asientos de los rodamientos, las roscas, las estrías, las ranuras para chavetas y los orificios.
- Cantidad del pedido y requisitos de inspección, incluyendo certificados de materiales o informes de inspección cuando sea necesario.
Unas especificaciones completas ayudan al fabricante a evaluar la viabilidad, identificar las características fundamentales y elaborar un presupuesto más preciso. Si algunos requisitos aún no se han concretado, indica claramente cuáles son las cuestiones de diseño pendientes.
Diseño para la fabricación (DFM)
Una revisión del diseño en función de la fabricabilidad evalúa si el eje puede fabricarse de manera eficiente y, al mismo tiempo, cumplir sus requisitos funcionales.
La revisión puede poner de manifiesto elementos difíciles de mecanizar, relaciones de tolerancia complejas, limitaciones en la sujeción de la pieza u oportunidades para simplificar la secuencia de mecanizado. Por ejemplo, la combinación de operaciones adecuadas de torneado y fresado puede reducir las repetidas configuraciones, mientras que la revisión de las tolerancias no críticas puede ayudar a evitar costes de procesamiento innecesarios.
El DFM debe garantizar el cumplimiento de los requisitos de rendimiento fundamentales, al tiempo que identifica oportunidades viables para mejorar la fabricabilidad, la uniformidad y los costes.
Requisitos para la fase de prototipo y la producción
La fabricación de prototipos permite a los ingenieros verificar las dimensiones, las interfaces y el ajuste antes de lanzarse a producir en grandes cantidades. Dependiendo de la aplicación, la evaluación de los prototipos también puede poner de manifiesto los ajustes necesarios en el diseño o en el proceso de fabricación.
Una vez confirmado el diseño, el fabricante puede establecer la secuencia de mecanizado, el plan de inspección y los controles de proceso para la producción en serie. Los controles necesarios dependen de la complejidad de la pieza, las especificaciones de tolerancia, el volumen del pedido y los requisitos de documentación.
En Dakings Rapid, Los componentes personalizados para ejes de robots pueden fabricarse mediante torneado CNC, fresado CNC y procesos de acabado secundarios adecuados., basándonos en el plano de la pieza y los requisitos técnicos. Desde la fabricación de prototipos hasta la producción en serie, nuestro objetivo es fabricar componentes de ejes que cumplan con la geometría, las interfaces y los requisitos de calidad especificados.
Para solicitar un presupuesto, envíenos los planos de los ejes, las especificaciones de los materiales, las tolerancias y la cantidad prevista, para que podamos evaluar los requisitos de fabricación.

Preguntas frecuentes sobre los componentes del eje del robot
¿Cuál es la diferencia entre un eje de robot y un eje robótico?
A El eje del robot es un componente mecánico físico, mientras que un eje de robot se refiere a un grado de libertad controlado o a una dirección de movimiento. Una articulación de robot conecta las piezas móviles y permite el movimiento relativo. Una sola articulación puede contener múltiples componentes mecánicos, entre ellos ejes, rodamientos y elementos de transmisión.
¿Cuáles son los tipos más comunes de componentes de los ejes de los robots?
Entre los tipos más comunes se encuentran: ejes de salida, ejes de transmisión, ejes de soporte, ejes de pivote, ejes de motor y ejes de caja de cambios. Desde el punto de vista estructural, pueden ser macizos, huecos, escalonados, estriados, con chaveta o diseñados con geometrías especializadas. El tipo adecuado depende de la función del eje y de la arquitectura mecánica del robot.
¿Son siempre macizos los componentes de los ejes de los robots?
No. Los ejes de los robots pueden ser macizos o huecos. Los ejes macizos suelen ser adecuados cuando la resistencia y la rigidez son prioritarias, mientras que los ejes huecos permiten reducir el peso y ofrecen espacio para el tendido interno de cables. La elección depende del par, las cargas de flexión, los requisitos de rigidez, el espacio disponible y el coste de fabricación.
¿Qué materiales se suelen utilizar para los ejes de los robots?
Entre las opciones más habituales se encuentran el acero al carbono, el acero aleado, el acero inoxidable y las aleaciones de aluminio. La elección del material adecuado depende de la capacidad de carga, la resistencia a la fatiga, la exposición a la corrosión, los requisitos de peso y las condiciones de la superficie. El tipo de material y el tratamiento térmico deben especificarse de acuerdo con los requisitos operativos reales del componente.
¿Qué tolerancias se requieren para los componentes del eje de un robot?
No existe una tolerancia única que se aplique a todos los ejes de los robots. Las dimensiones críticas dependen de la aplicación, sobre todo en lo que respecta a los asientos de los rodamientos, las interfaces de acoplamiento y los elementos que afectan a la alineación o la rotación. Las tolerancias deben definirse en función de los requisitos funcionales y del plano técnico., especificando, cuando sea necesario, las tolerancias geométricas y los requisitos de acabado superficial.
¿Qué procesos CNC se utilizan para fabricar los ejes de los robots?
El torneado CNC se utiliza habitualmente para elementos cilíndricos, rebordes, ranuras y roscas. El fresado CNC o el torneado-fresado permiten producir chaveteros, caras planas, orificios transversales y otros elementos complejos. El torneado de tipo suizo puede ser adecuado para ejes de pequeño diámetro, mientras que el rectificado de precisión puede utilizarse cuando los requisitos dimensionales o superficiales más estrictos lo justifiquen.
¿Qué datos se necesitan para solicitar un presupuesto de un eje para robot a medida?
Facilite un plano técnico en 2D, un archivo CAD en 3D (si se dispone de él), las especificaciones del material, las dimensiones críticas y las tolerancias, los requisitos de acabado superficial y la cantidad prevista del pedido. Incluya detalles sobre los asientos de los rodamientos, las estrías, las ranuras de chaveta, las roscas, el tratamiento térmico y la documentación de inspección, cuando proceda.
Disponer de información técnica completa ayuda al fabricante a evaluar la viabilidad de la fabricación, seleccionar los procesos adecuados y ofrecer un presupuesto más preciso.
