





Roboterwellenkomponenten spielen eine wichtige Rolle bei der Kraftübertragung, der Lagerung rotierender Teile und der Verbindung mechanischer Komponenten innerhalb von Robotersystemen. Ihre Konstruktion beeinflusst die Belastbarkeit, die Drehstabilität, die Verschleißfestigkeit und die Zuverlässigkeit beweglicher Baugruppen.
Dieser Leitfaden behandelt die wichtigsten Arten von Roboterwellenkomponenten, ihre Funktionen und Anwendungsbereiche sowie die wichtigsten Aspekte bei der Materialauswahl, der Präzisionsbearbeitung und der kundenspezifischen Fertigung.
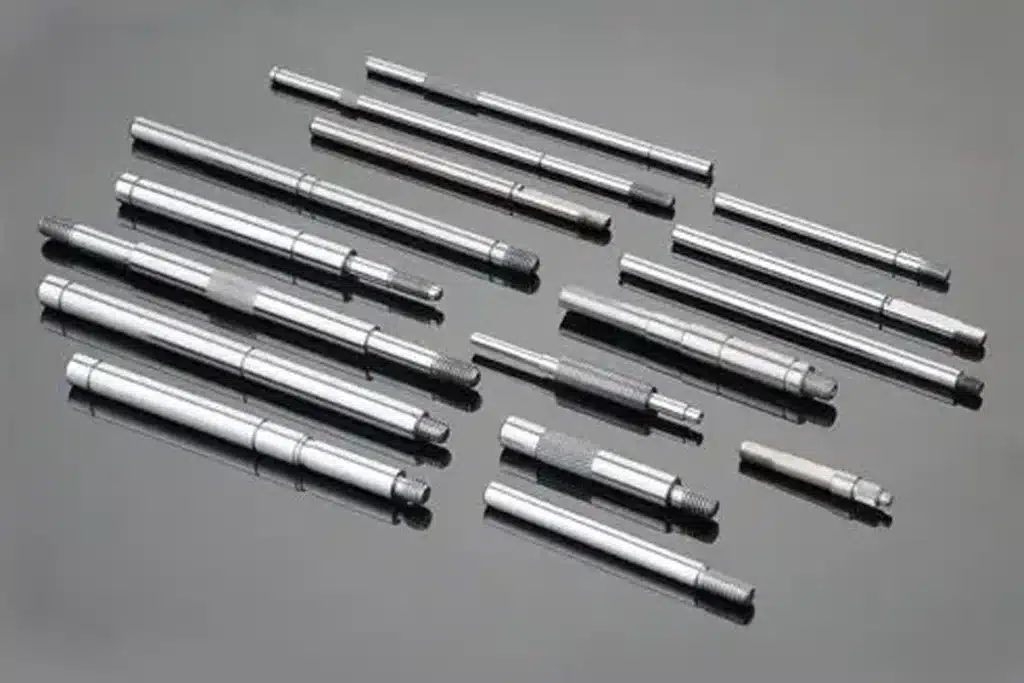
Was sind Komponenten von Roboterwellen?
Definition der Komponenten von Roboterwellen
Roboterwellenkomponenten sind mechanische Teile, die in Robotersysteme zur Übertragung von Drehmoment, zur Lagerung rotierender Elemente, zur Aufrechterhaltung der Ausrichtung oder zur Verbindung von Bauteilen innerhalb eines Bewegungsmechanismus.
Je nach ihrer Funktion können diese Teile als Motorwellen, Getriebewellen, Abtriebswellen oder Stützwellen dienen. Ihre Ausführungen reichen von einfachen zylindrischen Wellen bis hin zu abgestuften, hohlen, verzahnten und anderen kundenspezifischen Geometrien.
Roboterwellen kommen häufig in Gelenkmechanismen, Antriebssystemen, Handgelenkbaugruppen und anderen beweglichen Strukturen zum Einsatz. Ihre Abmessungen und Schnittstellen müssen auf die Belastungen, Bewegungsanforderungen und die angeschlossenen Komponenten des jeweiligen Robotersystems abgestimmt sein.
Roboterwellen vs. Roboterachsen vs. Robotergelenke
Obwohl diese Begriffe miteinander zusammenhängen, beschreiben sie unterschiedliche Aspekte eines Robotersystems.
- Roboterwelle:Ein mechanisches Bauteil, das Drehmomente überträgt, rotierende Teile lagert oder mechanische Elemente miteinander verbindet.
- Roboterachse:Ein gesteuerter Freiheitsgrad oder eine Bewegungsrichtung bei einem Roboter. Je nach Kontext kann sich der Begriff auch auf eine mechanische Achse oder eine Drehachse beziehen.
- Robotergelenk:Eine mechanische Verbindung oder Baugruppe, die eine Relativbewegung zwischen verbundenen Robotergliedern ermöglicht, beispielsweise eine Drehung oder eine lineare Verschiebung.
Beispielsweise kann ein Drehgelenk eines Roboters einen Motor, ein Untersetzungsgetriebe, Lager sowie eine oder mehrere Wellen enthalten. Das Gelenk sorgt für die Relativbewegung, die Roboterachse beschreibt die gesteuerte Bewegung, und die Welle erfüllt eine bestimmte mechanische Funktion innerhalb der Baugruppe.
Das Verständnis dieses Unterschieds hilft Ingenieuren dabei, die tatsächlich benötigten Wellenkomponenten für ein Konstruktions- oder Austauschprojekt zu ermitteln.
Warum die Konstruktion von Wellen in der Robotik eine wichtige Rolle spielt
Roboterwellen müssen den Belastungen und Bewegungsbedingungen der Mechanismen standhalten, in denen sie zum Einsatz kommen. Eine ungeeignete Wellenkonstruktion kann zu übermäßiger Durchbiegung, Vibrationen, vorzeitigem Verschleiß oder Problemen bei der Ausrichtung der Bauteile führen.
Mehrere Faktoren wirken sich direkt auf die Leistung der Welle aus:
- Tragfähigkeit: Die Welle muss dem erforderlichen Drehmoment, den Biegebelastungen und den Betriebszyklen standhalten.
- Rotationsstabilität: Eine angemessene Steifigkeit, Geometrie und Abstützung tragen dazu bei, Durchbiegungen und unerwünschte Schwingungen zu kontrollieren.
- Maßgenauigkeit: Kritische Durchmesser und geometrische Toleranzen wirken sich auf die Passungen der Lager, die Ausrichtung und die Passflächen aus.
- Verschleißfestigkeit:Die Wahl des Werkstoffs, die Oberflächenbeschaffenheit und etwaige vorgeschriebene Wärmebehandlungen beeinflussen die Lebensdauer.
- Strukturelle Effizienz: Bei der Welle müssen Festigkeit, Steifigkeit, Gewicht und der verfügbare Einbauraum in Einklang gebracht werden.
Die Genauigkeit der Welle allein bestimmt nicht die Gesamtgenauigkeit eines Roboters. Auch Lager, Getriebe, Montagequalität, Steuerungssysteme und Kalibrierung beeinflussen die Systemleistung. Das Ziel besteht darin, jede Welle entsprechend den Anforderungen ihrer spezifischen mechanischen Funktion zu fertigen.

Arten von Roboterwellenkomponenten nach ihrer Funktion
Wellenkomponenten von Robotern lassen sich nach ihrer Funktion innerhalb eines Mechanismus klassifizieren. Diese funktionale Klassifizierung unterscheidet sich von der Klassifizierung nach Bauart: So kann eine Welle beispielsweise sowohl eine Hohlwelle als auch eine Abtriebswelle sein.
Abtriebswellen
Abtriebswellen übertragen die Drehkraft von einem Motor, einem Getriebe, einem Untersetzungsgetriebe oder einem anderen Antriebsmechanismus auf ein angeschlossenes Bauteil.
In Robotersystemen kann eine Abtriebswelle mit einem rotierenden Gelenk, einem Handgelenkmechanismus, einer Endeffektor-Schnittstelle oder einer anderen angetriebenen Baugruppe verbunden sein. Ihre Auslegung hängt vom erforderlichen Drehmoment, der Befestigungsart und der Schnittstelle zur angetriebenen Komponente ab.
Zu den wesentlichen Konstruktionsmerkmalen können abgestufte Durchmesser, Befestigungsbohrungen, Keilnuten, Verzahnungen oder Präzisionslagersitze gehören. Diese Merkmale müssen gemäß den vorgegebenen Abmessungen und Toleranzen gefertigt werden, um eine zuverlässige Verbindung und Kraftübertragung zu gewährleisten.
Antriebswellen
Antriebswellen übertragen das Drehmoment und die Drehbewegung zwischen den Komponenten eines Antriebs- oder Getriebesystems.
Je nach Mechanismus können sie Zahnräder, Riemenscheiben, Kupplungen oder andere Übertragungselemente miteinander verbinden. Im Gegensatz zu einer Abtriebswelle, die durch ihre Position am Ausgang eines Mechanismus definiert ist, wird eine Antriebswelle allgemeiner durch ihre Funktion bei der Übertragung mechanischer Leistung definiert.
Antriebswellen müssen unter Berücksichtigung des erforderlichen Drehmoments, der Biegebelastungen, der Wellenlänge, der Lagerbedingungen und der Anschlussgeometrie ausgelegt werden. Bei langen oder schlanken Wellen müssen zudem Durchbiegung und Schwingungen sorgfältig berücksichtigt werden.
Stütz- und Schwenkwellen
Stützwellen dienen als Befestigungs- oder Auflageflächen für rotierende Bauteile, während Drehachsen einen Drehpunkt bilden, um den sich ein Bauteil drehen kann.
Diese Teile können in Gelenkmechanismen, Gestängen und anderen beweglichen Baugruppen zum Einsatz kommen. Zu den wichtigsten Anforderungen zählen häufig Maßhaltigkeit, geeignete Passungen von Lagern oder Buchsen sowie Verschleißfestigkeit bei wiederholten Bewegungen.
Eine Drehachse ist nicht unbedingt eine spezielle Kraftübertragungswelle. Ebenso kann eine Stützwelle in erster Linie dazu dienen, ein Bauteil zu fixieren oder zu stützen, anstatt ein nennenswertes Drehmoment zu übertragen. Die korrekte Einstufung hängt von der tatsächlichen Funktion des Bauteils und den Belastungsbedingungen ab.
Wenn bei einer Konstruktion ein Stift zur Verbindung zweier Glieder verwendet wird, ist der Begriff „Drehzapfen“ möglicherweise passender als „Welle“. Diese Unterscheidung ist wichtig, wenn es darum geht, die Geometrie, die Belastung und die Fertigungsanforderungen des Bauteils zu definieren.
Motorwellen und Getriebewellen
Motorwellen übertragen das Drehmoment vom Rotor eines Elektromotors auf ein angeschlossenes Antriebsbauteil oder einen Getriebemechanismus. Ihre Abmessungen und Schnittstellen hängen von der Motorkonstruktion, der Lageranordnung und den Anschlussanforderungen ab.
Zu den Getriebewellen gehören Antriebswellen, die die Kraft von einem Motor oder einer anderen Antriebsquelle aufnehmen, sowie Abtriebswellen, die die Kraft an den nächsten Mechanismus weiterleiten. Bei einigen Konstruktionen ist die Welle mit einem Zahnrad oder einem anderen Bauteil integriert, während bei anderen separate Teile miteinander verbunden werden.
Bei diesen Wellen müssen häufig Rundlauf, Rundlaufabweichung, Lagerpassungen und Passflächen sorgfältig kontrolliert werden. Bei der Sonderanfertigung sollten in der Konstruktionszeichnung die kritischen Maße und Toleranzen angegeben werden, anstatt sich allein auf den Nennwellendurchmesser zu stützen.
Bei der Bearbeitung von Ersatz- oder maßgefertigten Motor- und Getriebewellen ist die Kompatibilität mit der bestehenden Baugruppe von entscheidender Bedeutung. Neben der Maßgenauigkeit sollten auch der Materialzustand, die Wärmebehandlung, die Oberflächenbeschaffenheit und die Geometrie der Schnittstellen berücksichtigt werden.

Arten von Roboterwellen nach ihrer konstruktiven Ausführung
Während die funktionale Klassifizierung erklärt, welche Aufgabe eine Welle erfüllt, Die strukturelle Klassifizierung beschreibt die Geometrie und die Verbindungsmerkmale. Die Wahl der richtigen Konstruktion hängt von den Belastungsanforderungen, dem verfügbaren Platz, den zusammenwirkenden Bauteilen und den fertigungstechnischen Einschränkungen ab.
Vollwellen vs. Hohlwellen
Massivwellen Sie weisen einen durchgehenden Querschnitt auf und werden häufig dort eingesetzt, wo Festigkeit, Torsionssteifigkeit und eine unkomplizierte Fertigung im Vordergrund stehen.
Hohlwellen Sie ermöglichen eine Gewichtsreduzierung bei gegebenem Außendurchmesser und bieten Platz für Kabel, Leitungen oder andere verlegte Elemente. Ihre Tragfähigkeit und Steifigkeit hängen jedoch von der Wandstärke, dem Material und der Geometrie ab.
Die Entscheidung beschränkt sich nicht nur auf „massiv“ oder „hohl“. Ingenieure müssen einen Kompromiss finden zwischen Drehmomentkapazität, Biegesteifigkeit, Gewicht, Innenraum und Herstellungskosten entgegen den Anforderungen des jeweiligen Robotermechanismus.
Stufenwellen und Präzisionslagerzapfen
Stufenwellen weisen über ihre Länge hinweg mehrere Durchmesser auf, sodass in den verschiedenen Abschnitten Lager, Zahnräder, Kupplungen, Distanzstücke und andere Bauteile untergebracht werden können. Schultern und Durchmesserübergänge dienen dazu, Teile axial zu positionieren und Montagepositionen festzulegen.
Präzisionslaufflächen sind Wellenoberflächen, die für den Einsatz mit Lagern, Buchsen oder anderen Passkomponenten ausgelegt sind. Ihr Durchmesser, ihre Oberflächengüte und ihre geometrischen Toleranzen müssen der vorgegebenen Passung und den Betriebsbedingungen entsprechen.
Bei maßgefertigten Roboterwellen erfordern diese Schnittstellen oft mehr Aufmerksamkeit als die Gesamtabmessungen der Welle, da bereits geringe Abweichungen die Montage und die Drehleistung beeinträchtigen können.
Keilwellen und Keilnutenwellen
Keilwellen nutzen mehrere Zähne entlang der Wellenoberfläche, um das Drehmoment über eine passende Innenverzahnung zu übertragen. Je nach Bauart können sie zudem eine axiale Bewegung zwischen den verbundenen Bauteilen ermöglichen.
Bei Keilwellen wird die Welle mithilfe eines Keils und entsprechender Keilnuten mit einem Gegenbauteil, wie beispielsweise einem Zahnrad oder einer Kupplung, verbunden. Dies stellt eine praktische Methode zur Drehmomentübertragung dar, sofern die Anwendungs- und Belastungsanforderungen geeignet sind.
Keilnuten und Keilnuten sind funktionale Schnittstellenmerkmale und keine austauschbaren Konstruktionsoptionen. Die Auswahl hängt von den Drehmomentanforderungen, dem verfügbaren Platz, der Ausrichtung, den Montageanforderungen und der erforderlichen Passform ab. Auch andere Schnittstellen, darunter Gewindeenden und Querbohrungen, können in kundenspezifische Wellenkonstruktionen integriert werden.
Schlanke Wellen und Miniaturwellen
Schlanke Wellen weisen im Verhältnis zu ihrer Länge einen relativ kleinen Durchmesser auf, während Miniaturwellen für kompakte Mechanismen und Baugruppen im Kleinformat ausgelegt sind. Bei beiden ist während der Bearbeitung unter Umständen eine sorgfältige Steuerung erforderlich.
Schlanke Wellen sind unter Schnittkräften besonders anfällig für Durchbiegung, Schwingungen und Verformungen. Eine geeignete Werkstückspannung, geeignete Abstützungsmethoden, Schnittparameter und Bearbeitungsabläufe tragen dazu bei, die Maßgenauigkeit zu gewährleisten.
Bei Miniaturwellen, Kleine Bauteile und enge Toleranzen können dazu führen, dass die Prozesskonsistenz besonders wichtig ist. Je nach Abmessungen, Werkstoff und Anforderungen der Zeichnung können CNC-Drehen, Langdrehbearbeitung oder zusätzliche Endbearbeitungsschritte in Frage kommen.
Exzenterwellen und Wellen mit Sondergeometrie
Exzentrische Wellen weisen ein oder mehrere Merkmale auf, die außerhalb der Hauptdrehachse liegen. Sie können in Mechanismen eingesetzt werden, die Bewegungen durch eine versetzte Geometrie umwandeln oder koordinieren.
Andere kundenspezifische Wellen können nicht standardmäßige Profile, Querbohrungen, gefräste Abflachungen, Nuten oder Kombinationen aus gedrehten und gefrästen Merkmalen aufweisen, um spezifischen Montageanforderungen gerecht zu werden.
Diese Konstruktionen erfordern unter Umständen zusätzliche Einrichtungs- und Prüfschritte, um die Beziehungen zwischen den Bauteilen zu kontrollieren. Das Fertigungsverfahren sollte entsprechend der Geometrie der Welle, den funktionalen Schnittstellen und den kritischen Toleranzen ausgewählt werden, anstatt jede Sonderwelle wie einen Standard-Drehvorgang zu behandeln.

Anwendungen von Roboterwellen bei verschiedenen Robotertypen
Die Komponenten der Roboterwelle variieren je nach mechanischer Architektur des Roboters, den Belastungsanforderungen und dem Bewegungssystem. Die folgenden Beispiele veranschaulichen gängige Anwendungsbereiche; Nicht jeder Roboter verwendet jeden Wellentyp oder denselben inneren Mechanismus.
Wellenkomponenten in Industrierobotern
Industrieroboter können Wellenkomponenten in ihren Basisdrehmechanismen, Armgelenken, Handgelenkbaugruppen und Endeffektor-Schnittstellen verwenden.
Beispiele hierfür sind Abtriebswellen, die das Drehmoment von einem Antriebsmechanismus übertragen, Getriebewellen innerhalb eines Kraftübertragungssystems sowie Stützwellen oder Drehzapfen, die in beweglichen Baugruppen zum Einsatz kommen. Ihre Konstruktion hängt von der Konfiguration des Roboters und der Funktion des jeweiligen Mechanismus ab.
Zu den typischen Prioritäten im Ingenieurwesen gehören Tragfähigkeit, Torsionssteifigkeit, Lageranschlüsse, geometrische Genauigkeit und Beständigkeit gegenüber wiederholten Betriebszyklen. Diese Anforderungen können zwischen einem großen Industrieroboter und einem kompakten Modell erheblich variieren.
Wellenkomponenten in kollaborativen Robotern
Bei kollaborativen Robotern, auch Cobots genannt, liegt der Schwerpunkt häufig auf kompakter Bauweise, Gewichtsoptimierung und der Integration in beengte Raumverhältnisse.
Je nach Ausführung können zu den Wellenkomponenten kompakte Abtriebswellen, Motorwellen, Hohlwellen sowie Präzisionsaufnahmen für Lager oder Getriebeelemente gehören. Hohlwellenkonstruktionen können Platz für die Verlegung von Kabeln bieten, ihre Eignung hängt jedoch von der erforderlichen Steifigkeit und der verfügbaren Wandstärke ab.
Auch eine kompakte Welle muss die Anforderungen hinsichtlich Belastung, Passung und Steifigkeit erfüllen. Eine Verringerung der Größe oder des Gewichts ohne Berücksichtigung dieser Faktoren kann die mechanische Leistungsfähigkeit beeinträchtigen.
Wellenkomponenten in humanoiden Robotern
Humanoide Roboter können Wellenkomponenten in Drehmechanismen an Schultern, Ellbogen, Handgelenken, Hüften, Knien und Knöcheln enthalten. Je nach Bauweise können diese Teile innerhalb der jeweiligen Baugruppen als Abtriebswellen, Antriebswellen oder Stützwellen dienen.
Zu den konstruktiven Herausforderungen zählen unter anderem begrenzter Einbauraum, wiederholte Bewegungen, wechselnde Belastungen sowie die Notwendigkeit, die strukturelle Steifigkeit mit dem Gesamtgewicht in Einklang zu bringen. Da verschiedene humanoide Plattformen unterschiedliche Gelenk- und Getriebearchitekturen verwenden, lässt sich die Wellengeometrie nicht pauschal auf alle Konstruktionen übertragen.
Für Sonderanfertigungen, Vorrangig ist es, jede Welle auf ihren jeweiligen Gelenkmechanismus und ihre Schnittstellen abzustimmen, anstatt davon auszugehen, dass jeder humanoide Roboter dieselbe Wellenanordnung verwendet.
Wellenkomponenten in mobilen und anderen Robotersystemen
Mobile Roboter und Serviceroboter können Radachsen, Antriebswellen und andere Wellenkomponenten verwenden, um Kraft zu übertragen oder rotierende Elemente zu lagern. Die Anforderungen an diese Komponenten hängen von der Antriebskonfiguration, der Nutzlast, der Betriebsumgebung und dem Arbeitszyklus ab.
Beispielsweise dient eine Radachse in erster Linie dazu, ein sich drehendes Rad zu lagern, während eine Antriebswelle das Drehmoment zwischen verbundenen Bauteilen überträgt. Bei manchen Konstruktionen sind diese Funktionen in einem Bauteil vereint, bei anderen hingegen getrennt.
Robotersysteme können auch mit externen Bewegungsvorrichtungen wie Linearführungen oder Drehpositionierern betrieben werden. Diese Systeme sind zwar selbst keine Wellenkategorien, können jedoch Wellen enthalten, die bestimmte Übertragungs-, Abtriebs- oder Stützfunktionen erfüllen.
Unabhängig vom Robotertyp sollte die Auswahl der Welle zunächst von der tatsächlichen mechanischen Funktion des Bauteils und den Betriebsbedingungen ausgehen. Die Roboter-Kategorie liefert zwar nützliche Hintergrundinformationen, doch die Anforderungen an die Bauteilzeichnung und die Schnittstelle bestimmen letztendlich den Entwurf und den Fertigungsansatz.

Wichtige Konstruktionsanforderungen an Komponenten für Roboterwellen
Bei der Konstruktion von Roboterwellen geht es um mehr als nur die Wahl des Durchmessers und der Länge. Ingenieure müssen die Belastungen, die zusammenwirkenden Bauteile, die Betriebsbedingungen und die Fertigungsanforderungen berücksichtigen, um eine zuverlässige Leistung zu gewährleisten.
Drehmoment, Biegebelastungen und Steifigkeit
Roboterwellen können Torsionsbelastungen, Biegekräften oder einer Kombination aus beidem ausgesetzt sein. Die erforderlichen Abmessungen hängen von den auftretenden Belastungen, der Wellengeometrie, den Werkstoffeigenschaften und den Lagerbedingungen ab.
In Anwendungen, in denen eine übermäßige Durchbiegung die Ausrichtung oder Bewegungsstabilität beeinträchtigen kann, ist die Steifigkeit der Welle ebenso wichtig wie ihre Festigkeit. Die Wellenlänge, der Lagerabstand und die Belastungsposition beeinflussen das Biegeverhalten. Bei Bauteilen, die wiederholten Belastungen ausgesetzt sind, muss zudem die Ermüdungsfestigkeit berücksichtigt werden, um das Risiko eines vorzeitigen Versagens zu verringern.
Maßgenauigkeit und geometrische Toleranzen
Roboterwellen erfordern an kritischen Schnittstellen häufig genau festgelegte Abmessungen und geometrische Toleranzen. Je nach Anwendungsfall können dazu gehören:
- Durchmessertoleranz: Regelt die Abmessungen von Lagersitzen, Lagerzapfen und Passflächen.
- Geradheit: Begrenzt die Abweichung der Welle von der Geraden.
- Rundheit und Zylindrizität: Steuern Sie die Form zylindrischer Flächen.
- Auslauf: Steuert die Veränderung einer Oberfläche relativ zu einer festgelegten Bezugachse während der Drehung.
Diese Anforderungen dienen unterschiedlichen Zwecken und sollten nicht als austauschbar betrachtet werden. Toleranzen sollten entsprechend den funktionalen Anforderungen, den Passungsbedingungen und der technischen Zeichnung festgelegt werden., anstatt jedes Merkmal unnötig genau zu definieren.
Lagerpassungen und funktionale Schnittstellen
Lagersitze, Wellenschultern, Keilnuten, Passfedernuten, Gewinde und Kupplungsschnittstellen bestimmen, wie eine Welle mit anderen Bauteilen verbunden ist und Lasten überträgt.
So kann beispielsweise ein falscher Lagersitzdurchmesser zu einem ungeeigneten Sitz führen, während schlecht kontrollierte Schulterpositionen die axiale Lage beeinträchtigen können. Auch Keilnuten und Keilnuten müssen zu den Gegenstücken passen, um das Drehmoment zuverlässig zu übertragen.
Kritische Schnittstellen sollten bereits in einer frühen Phase des Konstruktions- und Fertigungsprozesses identifiziert werden. Dies trägt dazu bei, geeignete Bearbeitungsverfahren, Prüfvorgaben und Maßkontrollen festzulegen.
Verschleiß, Oberflächenbeschaffenheit und Gewichtsoptimierung
Die Oberflächenrauheit und der Materialzustand beeinflussen die Reibung, den Verschleiß und die Leistungsfähigkeit der Kontaktflächen. Je nach Anwendungsbereich müssen Wellen unter Umständen präzisionsgeschliffen, wärmebehandelt oder bestimmten Oberflächenbehandlungen unterzogen werden, um die erforderlichen Eigenschaften zu erzielen.
Auch die Gewichtsreduzierung kann eine wichtige Rolle spielen, insbesondere bei beweglichen Roboterstrukturen, bei denen zusätzliche Masse die Anforderungen an das Antriebssystem erhöhen kann. Allerdings kann eine Reduzierung des Materialaufwands oder die Umstellung auf eine Hohlkonstruktion die Steifigkeit und die Tragfähigkeit beeinträchtigen.
Das Ziel ist es, Ausgewogenheit zwischen Gewicht, Steifigkeit, Verschleißfestigkeit und Lebensdauer, ohne dass dadurch unnötige Komplexität oder Kosten bei der Fertigung entstehen.

Werkstoffe für Roboterwellenkomponenten
Die Wahl des Werkstoffs für eine Roboterwelle beeinflusst deren Festigkeit, Steifigkeit, Verschleißverhalten, Korrosionsbeständigkeit, Bearbeitbarkeit und Gesamtkosten. Es gibt keinen Werkstoff, der für jede Wellenkonstruktion geeignet ist.
Kohlenstoffstahl und legierter Stahl
Kohlenstoffstähle und legierte Stähle kommen häufig für Wellenbauteile zum Einsatz, da sie eine Vielzahl mechanischer Eigenschaften aufweisen und sich so bearbeiten lassen, dass präzise zylindrische Formen und funktionale Schnittstellen hergestellt werden können.
Kohlenstoffstahl eignet sich möglicherweise für Anwendungen mit moderaten Anforderungen an Festigkeit und Kosten, während legierter Stahl dann die richtige Wahl sein kann, wenn eine höhere Festigkeit, Zähigkeit oder bestimmte Wärmebehandlungseigenschaften erforderlich sind.
Die endgültige Wahl hängt von der Werkstoffsorte, der Querschnittsgröße, den Belastungsbedingungen und den geforderten Werkstoffeigenschaften ab. Eine Wärmebehandlung sollte nur dann vorgeschrieben werden, wenn die Konstruktion dies erfordert; es sollte nicht davon ausgegangen werden, dass sie für jede Roboterwelle notwendig ist.
Rostfreier Stahl
Edelstahl kann für Roboterwellen geeignet sein, die Feuchtigkeit, Reinigungsmitteln oder korrosiven Betriebsumgebungen ausgesetzt sind. Seine Korrosionsbeständigkeit hängt von der jeweiligen Güteklasse und den Umgebungsbedingungen ab.
Allerdings ist Edelstahl nicht automatisch die beste Wahl für jede Anwendung. Einige Sorten lassen sich unter Umständen schwerer bearbeiten, und ihre Festigkeit, Härte, ihr Verschleißverhalten sowie ihre Kosten variieren.
Ingenieure sollten eine geeignete Güteklasse auf der Grundlage der erforderlichen mechanischen Eigenschaften und der Korrosionsbelastung auswählen, anstatt Edelstahl ausschließlich anhand der Werkstoffklasse zu wählen.
Aluminiumlegierungen und Leichtbaumaterialien
Aluminiumlegierungen können dazu beitragen, die Masse beweglicher Bauteile zu reduzieren, und eignen sich möglicherweise für Wellen, bei denen das Gewicht ein wesentlicher Konstruktionsfaktor ist.
Allerdings weist Aluminium einen geringeren Elastizitätsmodul als Stahl auf, was bedeutet, dass eine Welle mit derselben Geometrie in der Regel eine geringere Steifigkeit aufweist. Auch die Verschleißfestigkeit und das Verhalten an den Kontaktflächen müssen bewertet werden, insbesondere dort, wo die Welle mit Lagern oder anderen beweglichen Bauteilen in Kontakt kommt.
Aluminium ist dann am besten geeignet, wenn sein Gewichtsvorteil mit der erforderlichen Tragfähigkeit, Steifigkeit und Haltbarkeit der Verbindungsstellen vereinbar ist. Geometrie und Materialauswahl sollten gemeinsam bewertet werden.
So wählen Sie das richtige Wellenmaterial aus
Bei der Materialauswahl sollten die tatsächlichen Betriebsanforderungen der Welle zugrunde gelegt werden und nicht eine allgemeine Rangliste der Werkstoffe.
Berücksichtigen Sie diese Faktoren, bevor Sie die Spezifikation endgültig festlegen:
- Anforderungen hinsichtlich Belastung und Ermüdung: Ermitteln Sie das zu erwartende Drehmoment, die Biegebelastungen und die Betriebszyklen.
- Wellengeometrie: Berücksichtigen Sie Durchmesser, Länge, Wandstärke und lokale Spannungskonzentrationen.
- Betriebsumgebung: Bewerten Sie die Korrosionsbelastung, die Temperatur, die Schmierung und die Verschmutzung.
- Anforderungen an die Oberfläche und die Wärmebehandlung: Legen Sie die erforderliche Verschleißfestigkeit, Härte und Oberflächenbeschaffenheit fest.
- Fertigung und Kosten: Bewerten Sie die Bearbeitbarkeit, die Materialverfügbarkeit, die Verarbeitungsanforderungen und die Produktionsmenge.
Bei kundenspezifischen Roboterwellenkomponenten hilft die Angabe der erforderlichen Werkstoffsorte und des erforderlichen Zustands in der Konstruktionszeichnung dem Hersteller bei der Auswahl eines geeigneten Bearbeitungs- und Prüfverfahrens. Wenn der Werkstoff noch nicht endgültig festgelegt ist, Das Konstruktionsteam und der Hersteller können geeignete Optionen im Hinblick auf die Leistungsanforderungen des Bauteils und die Produktionskosten bewerten.

Wie Roboterschaftkomponenten hergestellt werden
Die Fertigung von Wellenkomponenten für Roboter erfordert die richtige Kombination aus Bearbeitungsverfahren, Maßkontrollen und Endbearbeitungsschritten. Der Prozess hängt von der Geometrie der Welle, dem Werkstoff, den Toleranzanforderungen und dem Produktionsvolumen ab.
CNC-Drehen für zylindrische Wellen – Merkmale
CNC-Drehen ist ein primäres Verfahren zur Herstellung von Wellen mit zylindrischer Geometrie. Es kann Außendurchmesser, abgestufte Abschnitte, Schultern, Nuten und Gewinde nach vorgegebenen Maßen herstellen.
Bei Roboterwellen wird häufig das Drehen eingesetzt, um kritische Durchmesser und konzentrische Merkmale, darunter Lagersitze und Passflächen, herzustellen. Die Bearbeitungsstrategie sollte das Material, die Wellenlänge, die Spannmethode und die geforderten Toleranzen berücksichtigen.
CNC-Fräsen und Drehen-Fräsen für komplexe Geometrien
Einige Roboterwellen erfordern Merkmale, die sich nicht allein durch Drehen herstellen lassen, wie beispielsweise Keilnuten, Abflachungen, Durchgangsbohrungen und andere nicht rotationssymmetrische Geometrien.
Diese Merkmale lassen sich mittels CNC-Fräsen bearbeiten, während Beim Dreh-Fräsen werden Dreh- und Fräsvorgänge in einer geeigneten Maschinenaufstellung kombiniert. Dadurch lassen sich wiederholte Spannvorgänge reduzieren und die Lagebeziehung zwischen zylindrischen Flächen und bearbeiteten Merkmalen besser kontrollieren.
Die geeignete Vorgehensweise hängt von der Geometrie des Bauteils, der Lage der Merkmale, den Toleranzanforderungen und der Wirtschaftlichkeit der Fertigung ab.
Schweizer Drehverfahren für kleine und schlanke Wellen
Das Drehen nach Schweizer Art eignet sich gut für viele Präzisionswellenbauteile mit kleinem Durchmesser, insbesondere wenn lange Merkmale und relativ kleine Durchmesser eine wichtige Rolle bei der Werkstückauflage spielen.
Die Schiebespindel-Anordnung und die Führungsbuchse können dazu beitragen, das Werkstück im Bereich der Schnittzone abzustützen, wodurch sich die Durchbiegung unter geeigneten Bearbeitungsbedingungen verringert.
Allerdings ist das Drehen nach Schweizer Art nicht bei jeder schlanken Welle erforderlich. Die Wahl hängt von den Abmessungen, der Geometrie und dem Werkstoff der Welle sowie von der geforderten Genauigkeit und der Produktionsmenge ab. Herkömmliche CNC-Drehbearbeitung oder andere Bearbeitungsverfahren sind möglicherweise besser für größere oder anders geformte Teile geeignet.
Präzisionsschleifen und Nachbearbeitung
Wenn gedrehte Oberflächen die vorgegebenen Anforderungen hinsichtlich Maß, Geometrie oder Oberflächenbeschaffenheit nicht erfüllen können, kann Präzisionsschleifen als Folgebearbeitung eingesetzt werden.
Durch das Rundschleifen lassen sich die Genauigkeit und die Oberflächenbeschaffenheit ausgewählter Zapfen oder Lagersitze verbessern. Um Korrosionsbeständigkeit, Verschleißfestigkeit oder eine bestimmte Oberflächenbeschaffenheit zu erreichen, können weitere Endbearbeitungsschritte oder spezielle Oberflächenbehandlungen erforderlich sein.
Schleifen und Endbearbeitung sollten dort angewendet werden, wo die Konstruktions- und Funktionsanforderungen dies rechtfertigen., anstatt sie als obligatorische Schritte für jeden Schacht zu betrachten.
Die Wahl des richtigen Fertigungsverfahrens
Welcher Herstellungsweg am besten geeignet ist, hängt von mehreren Faktoren ab:
- Geometrie: Standardmäßige zylindrische Wellen müssen in erster Linie gedreht werden, während komplexe Schnittstellen möglicherweise gefräst oder gedreht und gefräst werden müssen.
- Material: Die Zerspanbarkeit und der Materialzustand beeinflussen die Zerspanungsstrategie und die Anforderungen an die Endbearbeitung.
- Toleranz und Oberflächenbeschaffenheit: Bei kritischen Bohrungen kann eine zusätzliche Bearbeitung oder ein Schleifen erforderlich sein.
- Wellenabmessungen: Konstruktionen mit kleinem Durchmesser oder schlanke Konstruktionen erfordern unter Umständen spezielle Spannvorrichtungen und Abstützungen.
- Produktionsvolumen: Bei Prototypenmengen und Serienfertigung können unterschiedliche Rüstungen und Prozessabläufe erforderlich sein.
Bei Dakings Rapid kann die Fertigung von kundenspezifischen Wellen je nach Bauteilzeichnung CNC-Drehen, Fräsen und entsprechende Nachbearbeitungsschritte kombinieren. Das Ziel besteht darin, die geforderten Spezifikationen mithilfe eines praktischen und kostengünstigen Fertigungsverfahrens zu erfüllen.

Qualitätskontrolle für Roboterwellenkomponenten
Im Rahmen der Qualitätskontrolle wird überprüft, ob die gefertigten Wellen der Konstruktionszeichnung und den Anforderungen der zugehörigen Bauteile entsprechen. Die Prüfung sollte sich auf die Maße, die Geometrie, den Materialzustand und die Schnittstellen konzentrieren, die die beabsichtigte Funktion des Bauteils beeinflussen.
Maß- und Geometrieprüfung
Kritische Maße sollten anhand der vorgegebenen Toleranzen überprüft werden, insbesondere Lagersitze, Zapfendurchmesser, Schulterpositionen und Passflächen.
Je nach Zeichnung kann die geometrische Prüfung Geradheit, Rundheit, Zylindrizität und Rundlaufabweichung umfassen. Entsprechend der Toleranzklasse und dem zu messenden Merkmal sollten geeignete Messgeräte und Prüfverfahren ausgewählt werden.
Bei der Prüfung sollten funktional kritische Merkmale Vorrang haben, anstatt jede Dimension als gleich wichtig zu betrachten.
Oberflächenbeschaffenheit und Materialprüfung
Die Oberflächenrauheit sollte dort überprüft werden, wo sie sich auf den Lagerkontakt, die Reibung, den Verschleiß, die Dichtwirkung oder andere funktionale Anforderungen auswirkt.
Sofern angegeben, kann die Materialprüfung die Überprüfung von Materialzeugnissen, der Güteklasse und des Zustands umfassen. Bei wärmebehandelten Wellen kann zudem eine Überprüfung der vorgeschriebenen Härte oder anderer relevanter Eigenschaften erforderlich sein.
Diese Prüfungen dienen dazu, sicherzustellen, dass das gelieferte Teil sowohl die Maßanforderungen als auch die Materialspezifikationen erfüllt.
Passgenauigkeitsprüfung und Konsistenz in der Fertigung
Bei Wellen, die mit Lagern, Kupplungen, Zahnrädern oder anderen Bauteilen verbunden sind, hilft die Maßprüfung dabei, sicherzustellen, dass die vorgegebenen Passungen erreicht werden können. Bei Bedarf können Montage- oder Funktionsprüfungen eine zusätzliche Überprüfung bieten.
Bei Nachbestellungen tragen die Erstmusterprüfung sowie konsequente Zwischen- und Endkontrollen dazu bei, Abweichungen zwischen den Produktionschargen zu minimieren.
Allerdings, Eine Welle, die die Anforderungen der Zeichnung erfüllt, garantiert nicht automatisch die Positioniergenauigkeit des gesamten Roboters. Die Gesamtleistung hängt zudem von Lagern, Getrieben, den Montagebedingungen, Steuerungssystemen und der Kalibrierung ab.
Der Zweck der Qualitätskontrolle bei Wellen besteht darin, sicherzustellen, dass jedes Bauteil die festgelegten Anforderungen erfüllt und seine vorgesehene Funktion innerhalb des gesamten Robotersystems erfüllen kann.

So wählen Sie die richtigen Komponenten für Roboterwellen aus
Die Auswahl der richtigen Roboterwelle beginnt mit dem Verständnis ihrer mechanischen Funktion und ihrer Betriebsbedingungen. Anschließend sollten Werkstoff, Geometrie, Toleranzen und Fertigungsverfahren im Hinblick auf diese Anforderungen bewertet werden.
Definieren Sie die Wellenfunktion und die Belastungsbedingungen
Stellen Sie zunächst fest, ob die Welle ein Drehmoment überträgt, ein rotierendes Bauteil trägt, bewegliche Teile miteinander verbindet oder als Abtriebsschnittstelle dient. Jede dieser Funktionen stellt unterschiedliche Anforderungen an die Konstruktion.
Berücksichtigen Sie das zu erwartende Drehmoment, die Biegebelastungen, die Betriebsdrehzahl, die Bewegungszyklen und die Betriebsumgebung. Diese Faktoren helfen dabei, die erforderliche Festigkeit, Steifigkeit, Verschleißfestigkeit und Lebensdauer zu ermitteln.
Eine Welle sollte entsprechend den tatsächlichen Betriebsbedingungen ausgewählt werden und nicht einfach dadurch, dass ihr Durchmesser an ein vorhandenes Bauteil angepasst wird.
Geometrie und Passflächen festlegen
Legen Sie die Gesamtabmessungen der Welle, den Einbauraum und die Verbindungen zu den umgebenden Bauteilen fest. Achten Sie dabei besonders auf Lagersitze, Schultern, Keilnuten, Passfedernuten, Gewinde, Befestigungsbohrungen und andere funktionale Merkmale.
Ermitteln Sie die kritischen Maße und geometrischen Toleranzen in der Konstruktionszeichnung. Diese Angaben tragen dazu bei, dass die Welle korrekt in die vorgesehene Baugruppe passt und die erforderliche Funktion erfüllt.
Leistung, Herstellbarkeit und Kosten in Einklang bringen
Nicht immer sind höchste Präzision oder ein besonders komplexes Design erforderlich. Übermäßig enge Toleranzen, unnötige Nachbearbeitungsschritte und schwer zu bearbeitende Merkmale können die Fertigungs- und Prüfkosten in die Höhe treiben, ohne die funktionale Leistung zu verbessern.
Die beste Wellenkonstruktion erfüllt die technischen Anforderungen und lässt sich gleichzeitig problemlos fertigen und prüfen. Materialauswahl, Bearbeitungsstrategie, Produktionsvolumen und Qualitätsanforderungen sollten daher gemeinsam berücksichtigt werden.

Maßgefertigte Roboterwellen: Von der Zeichnung bis zur Produktion
Maßgefertigte Roboterwellen erfordern oft spezifische Abmessungen, Schnittstellen und Materialeigenschaften, die Standardkomponenten nicht bieten können. Eine aussagekräftige technische Zeichnung und eine frühzeitige Abstimmung mit dem Hersteller tragen dazu bei, ein geeignetes Fertigungsverfahren festzulegen.
Was sollte eine Angebotsanfrage für Roboterwellen enthalten?
Um ein Angebot für maßgefertigte Roboterwellenkomponenten anzufordern, geben Sie bitte, soweit verfügbar, die folgenden Informationen an:
- 2D-Konstruktionszeichnungen und 3D-CAD-Dateien mit Darstellung der Geometrie und der Schnittstellen.
- Werkstoffsorte und -zustand, einschließlich der Anforderungen an die Wärmebehandlung, sofern zutreffend.
- Kritische Maße und Toleranzen, einschließlich der entsprechenden GD&T-Anforderungen.
- Spezifikationen für Oberflächenbeschaffenheit und -behandlung, wie beispielsweise Rauheit, Beschichtung oder andere Anforderungen an die Oberflächenbearbeitung.
- Details zur Schnittstelle, einschließlich Lagersitze, Gewinde, Keilnuten, Passfedernuten und Bohrungen.
- Bestellmenge und Prüfvorschriften, einschließlich Materialzertifikate oder Prüfberichte, sofern erforderlich.
Vollständige Spezifikationen helfen dem Hersteller dabei, die Machbarkeit zu beurteilen, kritische Merkmale zu identifizieren und ein genaueres Angebot zu erstellen. Sollten einige Anforderungen noch nicht endgültig festgelegt sein, sollten die offenen Fragen zur Konstruktion klar benannt werden.
Design für Herstellbarkeit (DFM)
Bei einer Prüfung der Fertigungstauglichkeit wird bewertet, ob die Welle unter Erfüllung ihrer funktionalen Anforderungen effizient hergestellt werden kann.
Bei der Überprüfung können schwer zu bearbeitende Merkmale, anspruchsvolle Toleranzbeziehungen, Einschränkungen bei der Werkstückspannung oder Möglichkeiten zur Vereinfachung der Bearbeitungsabfolge ermittelt werden. So lässt sich beispielsweise durch die Kombination geeigneter Dreh- und Fräsvorgänge die Anzahl der Umrüstungen reduzieren, während die Überprüfung nicht kritischer Toleranzen dazu beitragen kann, unnötige Bearbeitungskosten zu vermeiden.
DFM sollte kritische Leistungsanforderungen gewährleisten und gleichzeitig praktische Möglichkeiten zur Verbesserung der Herstellbarkeit, Konsistenz und Kosten aufzeigen.
Anforderungen an Prototypen und Produktion
Die Prototypenfertigung ermöglicht es Ingenieuren, Maße, Schnittstellen und Passgenauigkeit zu überprüfen, bevor sie sich auf größere Produktionsmengen festlegen. Je nach Anwendungsfall können bei der Bewertung des Prototyps auch notwendige Anpassungen am Design oder am Fertigungsprozess ermittelt werden.
Sobald die Konstruktion bestätigt ist, kann der Hersteller die Bearbeitungsreihenfolge, den Prüfplan und die Prozesskontrollen für die Serienfertigung festlegen. Die erforderlichen Kontrollen hängen von der Komplexität des Bauteils, den Toleranzvorgaben, dem Auftragsvolumen und den Dokumentationsanforderungen ab.
Bei Dakings Rapid, Maßgefertigte Roboterwellenkomponenten können mittels CNC-Drehen, CNC-Fräsen und geeigneter Nachbearbeitungsverfahren hergestellt werden., basierend auf der Teilezeichnung und den technischen Anforderungen. Von Prototypenmengen bis hin zur Serienfertigung liegt der Schwerpunkt auf der Herstellung von Wellenkomponenten, die die vorgegebenen Geometrie-, Schnittstellen- und Qualitätsanforderungen erfüllen.
Um ein Angebot zu erhalten, reichen Sie bitte Ihre Wellenzeichnungen, Materialspezifikationen, Toleranzen und die voraussichtliche Stückzahl ein, damit die Fertigungsanforderungen geprüft werden können.

Häufig gestellte Fragen zu Roboterwellenkomponenten
Was ist der Unterschied zwischen einer Roboterwelle und einer Roboterachse?
A Die Roboterwelle ist ein physikalisches mechanisches Bauteil., während eine Roboterachse einen gesteuerten Freiheitsgrad oder eine Bewegungsrichtung bezeichnet. Ein Robotergelenk verbindet bewegliche Teile miteinander und ermöglicht relative Bewegungen. Ein einzelnes Gelenk kann mehrere mechanische Komponenten enthalten, darunter Wellen, Lager und Übertragungselemente.
Was sind die gängigsten Arten von Roboterwellenkomponenten?
Zu den gängigen Arten gehören Abtriebswellen, Getriebewellen, Stützwellen, Schwenkwellen, Motorwellen und Getriebewellen. Von ihrer Bauart her können sie massiv, hohl, abgestuft, mit Keilnut, mit Passfeder oder mit speziellen Geometrien ausgeführt sein. Die Wahl des geeigneten Typs hängt von der Funktion der Welle und der mechanischen Architektur des Roboters ab.
Sind die Bauteile von Roboterwellen immer massiv?
Nein. Roboterwellen können massiv oder hohl sein. Massive Wellen eignen sich oft dann, wenn Festigkeit und Steifigkeit im Vordergrund stehen, während hohle Wellen das Gewicht reduzieren und Platz für die interne Kabelführung bieten können. Die Wahl hängt vom Drehmoment, den Biegebelastungen, den Anforderungen an die Steifigkeit, dem verfügbaren Platz und den Herstellungskosten ab.
Welche Werkstoffe werden üblicherweise für Roboterwellen verwendet?
Zu den gängigen Optionen zählen Kohlenstoffstahl, legierter Stahl, Edelstahl und Aluminiumlegierungen. Die Wahl des geeigneten Werkstoffs hängt von der Tragfähigkeit, der Ermüdungsfestigkeit, der Korrosionsbelastung, den Gewichtsanforderungen und den Oberflächenbedingungen ab. Die Werkstoffsorte und die Wärmebehandlung sollten entsprechend den tatsächlichen Betriebsanforderungen des Bauteils festgelegt werden.
Welche Toleranzen sind für Roboterwellenkomponenten erforderlich?
Es gibt keine einheitliche Toleranz, die für jede Roboterwelle gilt. Die kritischen Maße hängen von der jeweiligen Anwendung ab, insbesondere bei Lagersitzen, Passflächen und Merkmalen, die die Ausrichtung oder Drehung beeinflussen. Toleranzen sollten anhand der funktionalen Anforderungen und der Konstruktionszeichnung festgelegt werden, wobei geometrische Toleranzen und Anforderungen an die Oberflächenbeschaffenheit, soweit erforderlich, festgelegt werden.
Welche CNC-Verfahren werden zur Herstellung von Roboterwellen eingesetzt?
Das CNC-Drehen wird üblicherweise für zylindrische Elemente, Schultern, Nuten und Gewinde eingesetzt. Durch CNC-Fräsen oder Dreh-Fräsen lassen sich Keilnuten, Abflachungen, Durchgangsbohrungen und andere komplexe Elemente herstellen. Das Drehen nach Schweizer Art eignet sich für Wellen mit kleinem Durchmesser, während Präzisionsschleifen zum Einsatz kommen kann, wenn strengere Anforderungen an Maße oder Oberflächen dies rechtfertigen.
Welche Informationen werden für ein individuelles Angebot für eine Roboterwelle benötigt?
Legen Sie eine 2D-Konstruktionszeichnung, gegebenenfalls eine 3D-CAD-Datei, die Materialspezifikation, kritische Maße und Toleranzen, Anforderungen an die Oberflächenbeschaffenheit sowie die voraussichtliche Bestellmenge vor. Fügen Sie gegebenenfalls Angaben zu Lagersitzen, Keilnuten, Passfedernuten, Gewinden, Wärmebehandlung und Prüfunterlagen bei.
Umfassende technische Informationen helfen dem Hersteller dabei, die Herstellbarkeit zu bewerten, geeignete Verfahren auszuwählen und ein genaueres Angebot zu erstellen.
