





Les composants d'arbres robotiques jouent un rôle important dans la transmission du mouvement, le soutien des pièces rotatives et la connexion des composants mécaniques au sein des systèmes robotiques. Leur conception influe sur la capacité de charge, la stabilité en rotation, la résistance à l'usure et la fiabilité des ensembles mobiles.
Ce guide présente les principaux types de composants d'arbres pour robots, leurs fonctions et leurs applications, ainsi que les éléments clés à prendre en compte pour le choix des matériaux, l'usinage de précision et la fabrication sur mesure.
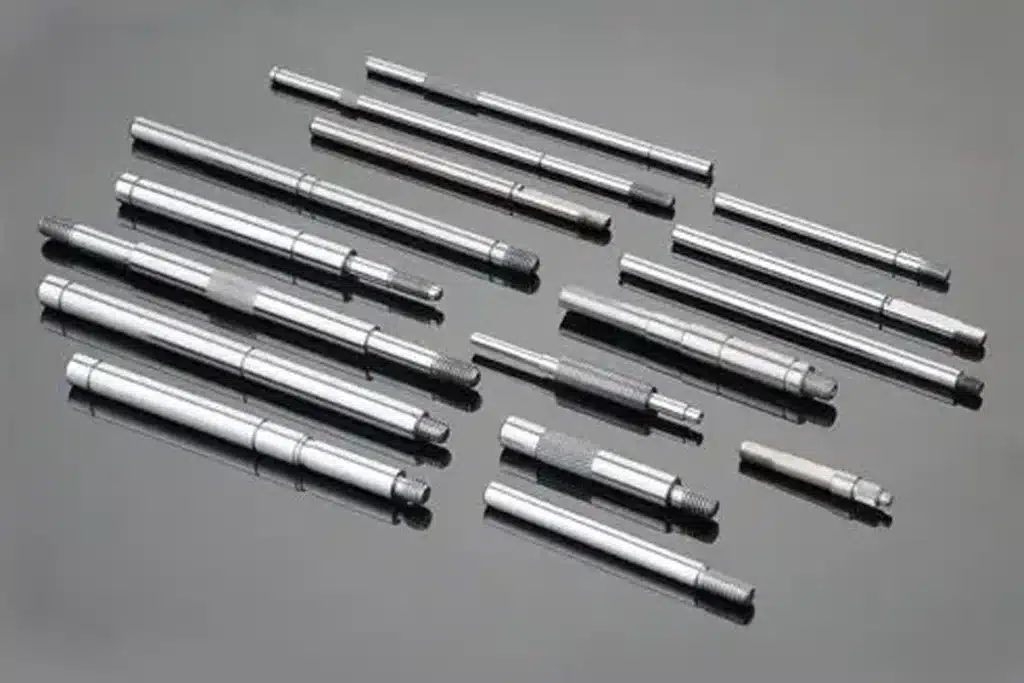
Qu'est-ce qu'un composant d'arbre de robot ?
Définition des composants de l'arbre d'un robot
Les composants d'arbres de robots sont des pièces mécaniques utilisées dans systèmes robotiques pour transmettre un couple, soutenir des éléments rotatifs, maintenir l'alignement ou relier des composants au sein d'un mécanisme de mouvement.
Selon leur fonction, ces pièces peuvent servir d'arbres moteurs, d'arbres de transmission, d'arbres de sortie ou d'arbres de support. Leur conception va des simples arbres cylindriques aux arbres étagés, creux, cannelés et autres géométries sur mesure.
Les arbres de robot sont couramment utilisés dans les mécanismes articulés, les systèmes d'entraînement, les ensembles de poignet et d'autres structures mobiles. Leurs dimensions et leurs interfaces doivent être adaptées aux charges, aux exigences de mouvement et aux composants connectés du système robotique concerné.
Arbres de robot, axes de robot et articulations de robot
Bien que ces termes soient liés, ils décrivent différents aspects d'un système robotique.
- Arbre du robot :Composant mécanique physique qui transmet un couple, soutient des pièces en rotation ou relie des éléments mécaniques.
- Axe du robot :Degré de liberté ou direction de mouvement contrôlé(e) chez un robot. Selon le contexte, ce terme peut également désigner un axe mécanique ou une ligne de rotation.
- Articulation de robot :Liaison ou ensemble mécanique permettant un mouvement relatif entre les bras d'un robot, tel qu'une rotation ou une translation linéaire.
Par exemple, une articulation rotative de robot peut comporter un moteur, un réducteur, des roulements et un ou plusieurs arbres. L'articulation assure le mouvement relatif, l'axe du robot définit le mouvement contrôlé et l'arbre remplit une fonction mécanique spécifique au sein de l'ensemble.
Comprendre cette distinction aide les ingénieurs à identifier les composants d'arbre réellement nécessaires pour un projet de conception ou de remplacement.
Pourquoi la conception des arbres est-elle importante en robotique ?
Les arbres des robots doivent résister aux charges et aux conditions de mouvement des mécanismes dans lesquels ils fonctionnent. Une conception inadaptée de l'arbre peut entraîner une flexion excessive, des vibrations, une usure prématurée ou des problèmes d'alignement des composants.
Plusieurs facteurs influencent directement les performances de l'arbre :
- Capacité de charge : L'arbre doit résister au couple requis, aux charges de flexion et aux cycles de fonctionnement.
- Stabilité en rotation : Une rigidité, une géométrie et un soutien adaptés permettent de limiter la déformation et les vibrations indésirables.
- Précision dimensionnelle : Les diamètres critiques et les tolérances géométriques ont une incidence sur l'ajustement des roulements, leur alignement et les interfaces d'accouplement.
- Résistance à l'usure :Le choix des matériaux, l'état de surface et tout traitement thermique spécifié ont une incidence sur la durée de vie.
- Efficacité structurelle : L'arbre doit présenter un bon équilibre entre résistance, rigidité, poids et espace disponible pour son installation.
La précision de l'arbre ne détermine pas à elle seule la précision globale d'un robot. Les roulements, les réducteurs, la qualité de l'assemblage, les systèmes de commande et l'étalonnage influencent également les performances du système. L'objectif est de fabriquer chaque arbre conformément aux exigences liées à sa fonction mécanique spécifique.

Types de composants d'arbres de robots selon leur fonction
Les composants d'arbres de robots peuvent être classés en fonction de leur rôle au sein d'un mécanisme. Cette classification fonctionnelle diffère de la classification basée sur la structure : par exemple, un arbre peut être à la fois un arbre creux et un arbre de sortie.
Arbres de sortie
Les arbres de sortie transmettent la puissance de rotation d'un moteur, d'une boîte de vitesses, d'un réducteur ou de tout autre mécanisme d'entraînement à un composant raccordé.
Dans les systèmes robotiques, un arbre de sortie peut être relié à un maillon rotatif, à un mécanisme de poignet, à une interface d'effecteur terminal ou à un autre ensemble entraîné. Sa conception dépend du couple requis, du mode de montage et de l'interface avec le composant entraîné.
Les principales caractéristiques de conception peuvent inclure des diamètres étagés, des trous de fixation, des rainures de clavette, des cannelures ou des sièges de roulements de précision. Ces éléments doivent être fabriqués selon les dimensions et tolérances spécifiées afin de garantir une connexion fiable et une transmission de puissance optimale.
Arbres de transmission
Les arbres de transmission transmettent le couple et le mouvement de rotation entre les composants d'un système d'entraînement ou de transmission.
Selon le mécanisme, ils peuvent relier des engrenages, des poulies, des accouplements ou d'autres éléments de transmission. Contrairement à un arbre de sortie, qui se définit par sa position à la sortie d'un mécanisme, un arbre de transmission se définit de manière plus générale par son rôle dans la transmission de la puissance mécanique.
La conception des arbres de transmission doit tenir compte du couple requis, des charges de flexion, de la longueur de l'arbre, des conditions d'appui et de la géométrie des raccords. Dans le cas d'arbres longs ou élancés, il peut également être nécessaire de prendre soigneusement en compte la flèche et les vibrations.
Arbres de support et arbres de pivot
Les arbres de support offrent des surfaces de fixation ou d'appui aux composants rotatifs, tandis que les axes de pivotement définissent un point de pivotement autour duquel un composant peut tourner.
Ces pièces peuvent être utilisées dans des mécanismes articulés, des tringleries et d'autres ensembles mobiles. Elles doivent souvent répondre à des exigences essentielles telles que la stabilité dimensionnelle, un ajustement adéquat des roulements ou des bagues, ainsi qu'une résistance à l'usure en cas de mouvements répétés.
Un arbre pivotant n'est pas nécessairement un arbre dédié à la transmission de puissance. De même, un arbre de support peut avoir pour fonction principale de positionner ou de soutenir un composant plutôt que de transmettre un couple important. La classification correcte dépend de la fonction réelle de la pièce et des conditions de charge.
Lorsqu'une conception utilise une goupille pour relier deux maillons, le terme « goupille de pivot » peut être plus approprié que celui d'« axe ». Cette distinction est importante pour définir la géométrie du composant, les contraintes auxquelles il est soumis et les exigences de fabrication.
Arbres de moteur et arbres de boîte de vitesses
Les arbres moteurs transmettent le couple du rotor d'un moteur électrique à un composant d'entraînement ou à un mécanisme de transmission raccordé. Leurs dimensions et leurs interfaces dépendent de la conception du moteur, de la disposition des roulements et des exigences de raccordement.
Les arbres de boîte de vitesses comprennent les arbres d'entrée, qui reçoivent la puissance d'un moteur ou d'une autre source d'entraînement, ainsi que les arbres de sortie, qui transmettent la puissance au mécanisme suivant. Certaines conceptions intègrent l'arbre à un engrenage ou à un autre composant, tandis que d'autres utilisent des pièces distinctes assemblées entre elles.
Ces arbres nécessitent souvent un contrôle rigoureux de la concentricité, du faux-rond, des ajustements des roulements et des interfaces d'accouplement. Dans le cadre d'une fabrication sur mesure, le plan technique doit préciser les cotes et tolérances critiques, plutôt que de se baser uniquement sur le diamètre nominal de l'arbre.
Lors de l'usinage d'arbres de moteur et de réducteur de rechange ou sur mesure, la compatibilité avec l'ensemble existant est essentielle. L'état du matériau, le traitement thermique, l'état de surface et la géométrie des interfaces doivent tous être pris en compte, au même titre que la précision dimensionnelle.

Types d'arbres de robot selon leur conception structurelle
Si la classification fonctionnelle explique le rôle d'un arbre, La classification structurelle décrit sa géométrie et ses caractéristiques de raccordement. Le choix de la conception appropriée dépend des exigences en matière de charge, de l'espace disponible, des composants associés et des contraintes de fabrication.
Arbres pleins ou arbres creux
Arbres pleins Ils présentent une section transversale continue et sont couramment utilisés lorsque la résistance, la rigidité en torsion et la simplicité de fabrication sont des critères prioritaires.
Arbres creux Elles permettent de réduire le poids pour un diamètre extérieur donné et peuvent offrir un espace interne pour les câbles, le câblage ou d’autres éléments acheminés. Cependant, leur capacité de charge et leur rigidité dépendent de l’épaisseur de la paroi, du matériau et de la géométrie.
Le choix ne se résume pas simplement à « plein » ou « creux ». Les ingénieurs doivent trouver le juste équilibre entre capacité de couple, rigidité à la flexion, poids, espace intérieur et coût de fabrication en contradiction avec les exigences propres au mécanisme du robot.
Arbres étagés et tourillons de précision
Les arbres étagés présentent plusieurs diamètres sur toute leur longueur, ce qui permet à différentes sections d'accueillir des roulements, des engrenages, des accouplements, des entretoises et d'autres composants. Les épaulements et les transitions de diamètre permettent de positionner les pièces dans le sens axial et de définir les positions d'assemblage.
Les alésages de précision sont des surfaces d'arbres conçues pour fonctionner avec des roulements, des bagues ou d'autres composants d'accouplement. Leur diamètre, leur état de surface et leurs tolérances géométriques doivent correspondre à l'ajustement spécifié et aux conditions de fonctionnement.
Dans le cas des arbres de robot usinés sur mesure, ces interfaces nécessitent souvent davantage d’attention que les dimensions globales de l’arbre, car de légers écarts peuvent avoir une incidence sur l’assemblage et les performances de rotation.
Arbres cannelés et arbres clavetés
Les arbres cannelés utilisent plusieurs dents réparties sur la surface de l'arbre pour transmettre le couple par l'intermédiaire d'une cannelure interne correspondante. Selon leur conception, ils peuvent également permettre un déplacement axial entre les composants reliés.
Les arbres clavetés utilisent une clavette et des rainures de clavette correspondantes pour relier l'arbre à un composant d'accouplement, tel qu'un engrenage ou un accouplement. Cela constitue une méthode pratique de transmission du couple lorsque les exigences de l'application et de la charge le permettent.
Les cannelures et les rainures de clavette sont des éléments d'interface fonctionnels, et non des choix de conception interchangeables. Le choix dépend des exigences en matière de couple, de l'espace disponible, de l'alignement, des contraintes d'assemblage et de l'ajustement requis. D'autres interfaces, notamment des extrémités filetées et des alésages transversaux, peuvent également être intégrées dans les conceptions d'arbres sur mesure.
Arbres fins et arbres miniatures
Les arbres minces ont un diamètre relativement faible par rapport à leur longueur, tandis que les arbres miniatures sont conçus pour des mécanismes compacts et des assemblages de petite taille. Ces deux types d'arbres peuvent nécessiter un contrôle minutieux lors de leur usinage.
Les arbres minces sont particulièrement sensibles à la flexion, aux vibrations et à la déformation sous l'effet des forces de coupe. Un serrage et un soutien adaptés, ainsi que des paramètres de coupe et des séquences d'usinage appropriés, permettent de préserver la précision dimensionnelle.
Pour les arbres miniatures, Les dimensions réduites et les tolérances serrées peuvent rendre la régularité du processus particulièrement importante. Le tournage CNC, le tournage de type suisse ou des opérations de finition supplémentaires peuvent être adaptés en fonction des dimensions, du matériau et des exigences du plan.
Arbres excentriques et arbres à géométrie spéciale
Les arbres excentriques présentent un ou plusieurs éléments décalés par rapport à l'axe de rotation principal. Ils peuvent être utilisés dans des mécanismes qui transforment ou coordonnent le mouvement grâce à une géométrie décalée.
D'autres arbres sur mesure peuvent présenter des profils non standard, des alésages transversaux, des méplats fraisés, des rainures ou des combinaisons d'éléments tournés et fraisés afin de répondre à des exigences d'assemblage spécifiques.
Ces conceptions peuvent nécessiter une configuration et des contrôles supplémentaires afin de gérer les relations entre les éléments. Le procédé de fabrication doit être choisi en fonction de la géométrie de l'arbre, de ses interfaces fonctionnelles et de ses tolérances critiques, plutôt que de traiter chaque arbre spécial comme une opération de tournage standard.

Applications des arbres de robot sur différents types de robots
Les composants de l'arbre d'un robot varient en fonction de l'architecture mécanique du robot, des exigences en matière de charge et du système de mouvement. Les exemples suivants illustrent des domaines d'application courants ; Tous les robots n'utilisent pas tous les types d'arbres ni le même mécanisme interne.
Composants d'arbres dans les robots industriels
Les robots industriels peuvent utiliser des composants d'arbres dans leurs mécanismes de rotation de base, leurs articulations de bras, leurs ensembles de poignet et leurs interfaces d'effecteur terminal.
On peut citer, à titre d'exemple, les arbres de sortie qui transmettent le couple depuis un mécanisme d'entraînement, les arbres de transmission au sein d'un système de transfert de puissance, ainsi que les arbres de support ou les axes de pivot utilisés dans les ensembles mobiles. Leur conception dépend de la configuration du robot et de la fonction de chaque mécanisme.
Parmi les priorités techniques habituelles, on peut citer capacité de charge, rigidité en torsion, interfaces des roulements, précision géométrique et résistance aux cycles de fonctionnement répétés. Ces exigences peuvent varier considérablement entre un grand robot industriel et un modèle compact.
Composants d'arbres dans les robots collaboratifs
Les robots collaboratifs, ou « cobots », accordent souvent une importance particulière à la compacité de leur conception, à la maîtrise de leur poids et à leur intégration dans des espaces restreints.
Selon la conception, les composants d'arbre peuvent inclure des arbres de sortie compacts, des arbres moteurs, des arbres creux et des interfaces de précision pour les roulements ou les éléments de transmission. Les conceptions creuses peuvent offrir un espace pour le passage des câbles, mais leur adéquation dépend de la rigidité requise et de l'épaisseur de paroi disponible.
Même s'il est compact, un arbre doit tout de même répondre aux exigences en matière de charge, d'ajustement et de rigidité. Réduire la taille ou le poids sans tenir compte de ces facteurs peut nuire aux performances mécaniques.
Composants d'arbres dans les robots humanoïdes
Les robots humanoïdes peuvent comporter des éléments d'arbre dans les mécanismes rotatifs situés au niveau des épaules, des coudes, des poignets, des hanches, des genoux et des chevilles. Selon leur architecture, ces pièces peuvent servir d'arbres de sortie, d'arbres de transmission ou d'arbres de support au sein des ensembles concernés.
Les défis liés à la conception peuvent inclure un espace d'installation limité, des mouvements répétitifs, des charges variables et la nécessité de trouver un équilibre entre la rigidité structurelle et le poids total. Les différentes plateformes humanoïdes utilisent des architectures d'articulations et de transmissions différentes ; la géométrie des arbres ne peut donc pas être généralisée à toutes les conceptions.
Pour la fabrication sur mesure, la priorité est d'associer chaque arbre à son mécanisme d'articulation et à ses interfaces spécifiques, plutôt que de partir du principe que tous les robots humanoïdes utilisent la même configuration d'arbres.
Composants d'arbres dans les systèmes robotiques mobiles et autres
Les robots mobiles et les robots de service peuvent utiliser des essieux, des arbres de transmission et d'autres composants d'arbres pour transmettre la puissance ou soutenir des éléments rotatifs. Leurs exigences dépendent de la configuration de l'entraînement, de la charge utile, de l'environnement d'exploitation et du cycle de service.
Par exemple, un essieu peut principalement servir à supporter une roue en rotation, tandis qu'un arbre de transmission assure la transmission du couple entre les composants reliés. Certaines conceptions combinent ces fonctions dans une seule pièce ; d'autres les séparent.
Les systèmes robotiques peuvent également fonctionner avec des équipements de mouvement externes, tels que des glissières linéaires ou des positionneurs rotatifs. Ces systèmes ne constituent pas en eux-mêmes des catégories d'arbres, mais ils peuvent comporter des arbres remplissant des fonctions spécifiques de transmission, de sortie ou de support.
Quel que soit le type de robot, le choix de l'arbre doit s'appuyer en premier lieu sur la fonction mécanique réelle de la pièce et sur ses conditions d'utilisation. La catégorie de robot fournit des informations contextuelles utiles, mais ce sont les plans des composants et les exigences en matière d'interface qui déterminent la conception finale et l'approche de fabrication.

Exigences clés de conception pour les composants d'arbres de robots
La conception d'un arbre de robot ne se limite pas au choix de son diamètre et de sa longueur. Les ingénieurs doivent tenir compte des charges, des composants associés, des conditions de fonctionnement et des exigences de fabrication afin de garantir des performances fiables.
Couple, charges de flexion et rigidité
Les arbres de robots peuvent être soumis à des charges de torsion, à des forces de flexion ou à une combinaison des deux. Les dimensions requises dépendent des charges appliquées, de la géométrie de l'arbre, des propriétés du matériau et des conditions d'appui.
La rigidité de l'arbre est tout aussi importante que sa résistance dans les applications où une déformation excessive peut nuire à l'alignement ou à la stabilité du mouvement. La longueur de l'arbre, l'espacement des roulements et la position de la charge influencent tous le comportement en flexion. Pour les composants soumis à des charges répétées, il faut également tenir compte de la résistance à la fatigue afin de réduire le risque de défaillance prématurée.
Précision dimensionnelle et tolérances géométriques
Les arbres de robots doivent souvent respecter des dimensions et des tolérances géométriques bien définies au niveau des interfaces critiques. Selon l'application, celles-ci peuvent inclure :
- Tolérance de diamètre : Permet de contrôler les dimensions des logements de roulements, des tourillons et des surfaces d'appui.
- Rectitude : Limite l'écart de l'arbre par rapport à une ligne droite.
- Rondeur et cylindricité : Contrôler la forme des surfaces cylindriques.
- Le tirage au sort : Permet de contrôler la variation d'une surface par rapport à un axe de référence spécifié lors d'une rotation.
Ces exigences répondent à des objectifs différents et ne doivent pas être considérées comme interchangeables. Les tolérances doivent être définies en fonction des exigences fonctionnelles, des conditions d'assemblage et du plan technique., plutôt que de rendre chaque caractéristique inutilement précise.
Ajustements des roulements et interfaces fonctionnelles
Les sièges de roulements, les épaulements d'arbre, les cannelures, les rainures de clavette, les filetages et les interfaces d'accouplement déterminent la manière dont un arbre se raccorde à d'autres composants et transfère les charges.
Par exemple, un diamètre de siège de roulement incorrect peut entraîner un ajustement inadéquat, tandis qu'un mauvais positionnement des épaulements peut nuire au positionnement axial. Les cannelures et les rainures de clavette doivent également correspondre à leurs composants d'accouplement pour assurer une transmission fiable du couple.
Les interfaces critiques doivent être identifiées dès les premières étapes du processus de conception et de fabrication. Cela permet de définir les méthodes d'usinage, les exigences de contrôle et les contrôles dimensionnels appropriés.
Usure, état de surface et optimisation du poids
La rugosité de surface et l'état du matériau influencent le frottement, l'usure et les performances des surfaces en contact. Selon l'application, les arbres peuvent nécessiter un meulage de précision, un traitement thermique ou des traitements de surface spécifiques afin d'obtenir les propriétés requises.
La réduction du poids peut également s'avérer importante, en particulier dans les structures de robots mobiles où une masse supplémentaire peut accroître les contraintes exercées sur le système d'entraînement. Cependant, la réduction de la quantité de matériau ou le passage à une conception creuse peut avoir une incidence sur la rigidité et la capacité de charge.
L'objectif est de trouver le juste équilibre entre le poids, la rigidité, la résistance à l'usure et la durée de vie, sans pour autant alourdir inutilement la complexité de la fabrication ni augmenter les coûts.

Matériaux utilisés pour les composants d'arbres de robots
Le choix du matériau utilisé pour l'arbre d'un robot influe sur sa résistance mécanique, sa rigidité, son comportement à l'usure, sa résistance à la corrosion, son usinabilité et son coût global. Il n'existe pas de matériau unique adapté à tous les types d'arbres.
Acier au carbone et acier allié
Les aciers au carbone et les aciers alliés sont largement utilisés pour la fabrication de composants d'arbres, car ils offrent un large éventail de propriétés mécaniques et peuvent être usinés pour obtenir des formes cylindriques précises et des interfaces fonctionnelles.
L'acier au carbone peut convenir à des applications présentant des exigences modérées en matière de résistance et de coût, tandis que l'acier allié peut s'avérer approprié lorsqu'une résistance, une ténacité ou des propriétés spécifiques de traitement thermique plus élevées sont requises.
Le choix final dépend de la nuance du matériau, des dimensions de la section, des conditions de charge et de l'état requis du matériau. Le traitement thermique doit être spécifié lorsque la conception l'exige ; il ne faut pas partir du principe qu'il est nécessaire pour tous les arbres de robot.
Acier inoxydable
L'acier inoxydable peut convenir aux arbres de robots exposés à l'humidité, aux produits de nettoyage ou à des environnements d'exploitation corrosifs. Sa résistance à la corrosion dépend de la nuance spécifique et des conditions environnementales.
Cependant, l'acier inoxydable n'est pas forcément le meilleur choix pour toutes les applications. Certaines nuances peuvent être plus difficiles à usiner, et leur résistance, leur dureté, leur comportement à l'usure et leur coût varient.
Les ingénieurs doivent choisir une nuance adaptée en fonction des propriétés mécaniques requises et de l'exposition à la corrosion, plutôt que de se limiter à choisir l'acier inoxydable uniquement en fonction de sa catégorie de matériau.
Alliages d'aluminium et matériaux légers
Les alliages d'aluminium peuvent contribuer à réduire la masse des composants en mouvement et peuvent convenir aux arbres pour lesquels le poids constitue un critère de conception majeur.
Cependant, l'aluminium présente un module d'élasticité inférieur à celui de l'acier, ce qui signifie qu'un arbre de même géométrie aura généralement une rigidité moindre. La résistance à l'usure et les performances au niveau des surfaces de contact doivent également être évaluées aux endroits où l'arbre est en contact avec des roulements ou d'autres composants mobiles.
L'aluminium est le matériau le plus adapté lorsque son avantage en termes de poids est compatible avec la capacité de charge, la rigidité et la durabilité des interfaces requises. La géométrie et le choix des matériaux doivent être évalués conjointement.
Comment choisir le bon matériau pour un arbre
Le choix des matériaux doit être déterminé en fonction des exigences réelles d'exploitation de l'arbre plutôt qu'en se basant sur un classement général des matériaux.
Tenez compte des facteurs suivants avant de finaliser le cahier des charges :
- Exigences en matière de charge et de fatigue : Déterminer le couple prévu, les charges de flexion et les cycles de fonctionnement.
- Géométrie de l'arbre : Tenez compte du diamètre, de la longueur, de l'épaisseur de paroi et des concentrations locales de contraintes.
- Environnement d'exploitation : Évaluer l'exposition à la corrosion, la température, la lubrification et la contamination.
- Exigences relatives à la surface et au traitement thermique : Définissez la résistance à l'usure, la dureté et l'état de surface requis.
- Fabrication et coût : Évaluer l'usinabilité, la disponibilité des matériaux, les exigences de transformation et les quantités à produire.
Pour les composants sur mesure destinés aux arbres de robots, le fait d'indiquer la nuance et l'état du matériau requis sur le plan technique aide le fabricant à choisir un procédé d'usinage et de contrôle adapté. Lorsque le choix du matériau n'a pas encore été arrêté, L'équipe de conception et le fabricant peuvent évaluer les options appropriées en fonction des exigences de performance de la pièce et du coût de production.

Comment sont fabriqués les composants des arbres de robots ?
La fabrication de composants d'arbres pour robots nécessite une combinaison adéquate de procédés d'usinage, de contrôles dimensionnels et d'opérations de finition. Le processus dépend de la géométrie de l'arbre, du matériau, des exigences de tolérance et du volume de production.
Tournage CNC d'arbres cylindriques : caractéristiques
Tournage CNC Il s'agit d'un procédé de base pour la fabrication d'arbres à géométrie cylindrique. Elle permet de réaliser des diamètres extérieurs, des sections étagées, des épaulements, des rainures et des filetages aux dimensions spécifiées.
Pour les arbres de robots, le tournage est souvent utilisé pour réaliser les diamètres critiques et les éléments de concentricité, notamment les sièges de roulements et les surfaces d'accouplement. La stratégie d'usinage doit tenir compte du matériau, de la longueur de l'arbre, du mode de serrage de la pièce et des tolérances requises.
Fraisage CNC et tournage-fraisage pour les formes complexes
Certains arbres de robot nécessitent des éléments qui ne peuvent pas être réalisés par simple tournage, tels que des rainures de clavette, des méplats, des alésages transversaux et d'autres géométries non rotatives.
Le fraisage CNC permet d'usiner ces éléments, tandis que Le tournage-fraisage combine les opérations de tournage et de fraisage au sein d'une configuration de machine adaptée. Cela permet de réduire les changements répétés de serrage et de mieux contrôler la relation de position entre les surfaces cylindriques et les éléments usinés.
Le choix de l'approche appropriée dépend de la géométrie de la pièce, de l'emplacement des caractéristiques, des exigences de tolérance et des aspects économiques de la production.
Tournage de type suisse pour arbres petits et élancés
Le tournage de type suisse est particulièrement adapté à de nombreux composants d'arbres de précision de petit diamètre, notamment lorsque la longueur des éléments et les diamètres relativement réduits rendent le soutien de la pièce essentiel.
Le dispositif à poupée mobile et la douille de guidage permettent de soutenir la pièce à usiner à proximité de la zone de coupe, ce qui réduit la déformation dans des conditions d'usinage appropriées.
Cependant, le tournage de type suisse n'est pas nécessaire pour tous les arbres élancés. Le choix dépend des dimensions de l'arbre, de sa géométrie, de son matériau, de la précision requise et du volume de production. Le tournage CNC classique ou d'autres méthodes d'usinage peuvent s'avérer plus adaptés aux pièces de plus grande taille ou de configuration différente.
Rectification de précision et finition secondaire
Lorsque les surfaces tournées ne permettent pas de respecter les exigences spécifiées en matière de dimensions, de géométrie ou de finition de surface, la rectification de précision peut être utilisée comme opération secondaire.
La rectification cylindrique permet d'améliorer la précision et l'état de surface de certains tourillons ou sièges de roulements. D'autres opérations de finition ou des traitements de surface spécifiques peuvent être nécessaires pour obtenir une résistance à la corrosion, une résistance à l'usure ou un état de surface particulier.
L'ébauche et la finition doivent être réalisées lorsque les exigences du dessin et les exigences fonctionnelles le justifient., plutôt que de les considérer comme des étapes obligatoires pour chaque puits.
Choisir le bon procédé de fabrication
Le procédé de fabrication le plus adapté dépend de plusieurs facteurs :
- Géométrie : Les arbres cylindriques standard peuvent nécessiter principalement un tournage, tandis que les interfaces complexes peuvent nécessiter un fraisage ou un tournage-fraisage.
- Matériau : L'usinabilité et l'état du matériau influent sur la stratégie d'usinage et les exigences en matière de finition.
- Tolérances et état de surface : Les alésages critiques peuvent nécessiter un usinage ou un meulage supplémentaire.
- Dimensions de l'arbre : Les pièces de petit diamètre ou de forme élancée peuvent nécessiter des dispositifs de serrage et de soutien spécifiques.
- Volume de production : Les quantités de prototypes et la production en série peuvent justifier des configurations et des séquences de processus différentes.
Chez Dakings Rapid, la fabrication d'arbres sur mesure peut associer le tournage et le fraisage CNC, ainsi que des opérations secondaires adaptées, conformément au plan de la pièce. L'objectif est de respecter les spécifications requises en recourant à un procédé de fabrication pratique et rentable.

Contrôle qualité des composants d'arbres de robots
Le contrôle qualité permet de vérifier que les arbres fabriqués sont conformes au plan technique et répondent aux exigences des composants avec lesquels ils s'assemblent. L'inspection doit porter principalement sur les dimensions, la géométrie, l'état du matériau et les interfaces qui influent sur la fonction prévue de la pièce.
Contrôle dimensionnel et géométrique
Les cotes critiques doivent être vérifiées par rapport aux tolérances spécifiées, en particulier les sièges de roulements, les diamètres des tourillons, les positions des épaulements et les interfaces d'accouplement.
En fonction du plan, le contrôle géométrique peut porter sur la rectitude, la circularité, la cylindricité et le faux-rond. Il convient de choisir des instruments de mesure et des méthodes de contrôle adaptés au niveau de tolérance et à la caractéristique à mesurer.
L'inspection doit donner la priorité aux caractéristiques essentielles au bon fonctionnement, plutôt que de considérer toutes les dimensions comme ayant la même importance.
Finition de surface et vérification des matériaux
La rugosité de surface doit être vérifiée lorsqu'elle a une incidence sur le contact des roulements, le frottement, l'usure, l'étanchéité ou d'autres exigences fonctionnelles.
Lorsqu'elle est prévue, la vérification des matériaux peut inclure le contrôle des certificats de conformité, de la nuance et de l'état des matériaux. Les arbres ayant subi un traitement thermique peuvent également nécessiter une vérification de la dureté spécifiée ou d'autres propriétés pertinentes.
Ces contrôles permettent de vérifier que la pièce livrée respecte à la fois ses exigences dimensionnelles et ses spécifications matérielles.
Vérification de l'ajustement et cohérence de la production
Pour les arbres en contact avec des roulements, des accouplements, des engrenages ou d'autres composants, le contrôle dimensionnel permet de vérifier si les jeux spécifiés peuvent être respectés. Si nécessaire, des contrôles d'assemblage ou de fonctionnement peuvent apporter une vérification supplémentaire.
Pour les commandes récurrentes, le contrôle du premier article ainsi que des contrôles réguliers en cours de fabrication et des contrôles finaux permettent de maîtriser les variations entre les lots de production.
Cependant, Le fait qu'un arbre soit conforme aux spécifications du plan ne garantit pas automatiquement la précision de positionnement du robot dans son ensemble. Les performances globales dépendent également des roulements, des réducteurs, des conditions de montage, des systèmes de commande et de l'étalonnage.
Le contrôle qualité des arbres a pour objectif de garantir que chaque composant réponde aux exigences définies et soit en mesure de remplir la fonction qui lui est assignée au sein du système robotique global.

Comment choisir les bons composants pour l'arbre d'un robot
Pour choisir l'arbre de robot adapté, il faut tout d'abord comprendre son fonctionnement mécanique et ses conditions d'utilisation. Il convient ensuite d'évaluer le matériau, la géométrie, les tolérances et les méthodes de fabrication au regard de ces exigences.
Définir la fonction d'arbre et les conditions de charge
Commencez par déterminer si l'arbre transmet un couple, supporte un composant rotatif, relie des pièces mobiles ou sert d'interface de sortie. Chaque fonction implique des exigences de conception différentes.
Il convient de prendre en compte le couple prévu, les charges de flexion, la vitesse de fonctionnement, les cycles de mouvement et l'environnement de travail. Ces facteurs permettent de déterminer la résistance, la rigidité, la résistance à l'usure et la durée de vie requises.
Un arbre doit être choisi en fonction de ses conditions réelles d'utilisation, et non pas simplement en adaptant son diamètre à celui d'un composant existant.
Spécifier la géométrie et les interfaces d'accouplement
Définissez les cotes d'ensemble de l'arbre, l'espace de montage et les raccordements aux composants environnants. Accordez une attention particulière aux logements de roulements, aux épaulements, aux cannelures, aux rainures de clavette, aux filetages, aux trous de fixation et aux autres caractéristiques fonctionnelles.
Identifiez les cotes critiques et les tolérances géométriques indiquées sur le plan technique. Ces spécifications permettent de garantir que l'arbre s'intègre correctement dans l'ensemble prévu et remplit la fonction qui lui est assignée.
Trouver le juste équilibre entre performances, facilité de fabrication et coût
Il n'est pas toujours nécessaire d'opter pour la plus grande précision possible ou pour la conception la plus complexe. Des tolérances trop strictes, des opérations de finition superflues et des éléments difficiles à usiner peuvent augmenter les coûts de fabrication et de contrôle sans pour autant améliorer les performances fonctionnelles.
La conception optimale d'un arbre répond à ses exigences techniques tout en restant facile à fabriquer et à contrôler. Le choix des matériaux, la stratégie d'usinage, le volume de production et les exigences de qualité doivent donc être pris en compte de manière globale.

Fabrication sur mesure d'arbres de robot : du dessin à la production
Les arbres de robot sur mesure nécessitent souvent des dimensions, des interfaces et des propriétés de matériaux spécifiques que les composants standard ne peuvent pas offrir. Un plan technique clair et une communication précoce avec le fabricant permettent de mettre en place un processus de production adapté.
Éléments à inclure dans un appel d'offres concernant des arbres de robot
Pour demander un devis concernant des composants sur mesure pour arbres de robots, veuillez fournir les informations suivantes, dans la mesure du possible :
- Plans techniques en 2D et fichiers CAO en 3D présentant la géométrie et les interfaces.
- Qualité et état du matériau, y compris les exigences en matière de traitement thermique, le cas échéant.
- Dimensions critiques et tolérances, y compris les exigences pertinentes en matière de GD&T.
- Spécifications relatives à la finition et au traitement de surface, telles que la rugosité, le revêtement ou d’autres exigences en matière de finition.
- Détails de l'interface, notamment les logements de roulements, les filetages, les cannelures, les rainures de clavette et les alésages.
- Quantité commandée et exigences en matière de contrôle qualité, y compris les certificats de conformité des matériaux ou les rapports d'inspection, le cas échéant.
Un cahier des charges complet permet au fabricant d'évaluer la faisabilité du projet, d'identifier les caractéristiques essentielles et d'établir un devis plus précis. Si certaines exigences n'ont pas encore été finalisées, veillez à indiquer clairement les points encore en suspens concernant la conception.
Conception pour la fabrication (DFM)
Une analyse de la facilité de fabrication permet de déterminer si l'arbre peut être produit de manière efficace tout en répondant à ses exigences fonctionnelles.
Cette analyse peut mettre en évidence des éléments difficiles à usiner, des relations de tolérance complexes, des contraintes liées au serrage des pièces ou des possibilités de simplification de la séquence d'usinage. Par exemple, la combinaison d'opérations de tournage et de fraisage adaptées peut réduire le nombre de réglages répétés, tandis que la révision des tolérances non critiques peut contribuer à éviter des coûts d'usinage inutiles.
La conception pour la fabrication (DFM) doit respecter les exigences de performance essentielles tout en identifiant les possibilités concrètes d'améliorer la fabricabilité, la cohérence et les coûts.
Exigences relatives aux prototypes et à la production
La fabrication de prototypes permet aux ingénieurs de vérifier les dimensions, les interfaces et l'ajustement avant de se lancer dans une production à grande échelle. Selon l'application, l'évaluation des prototypes peut également permettre d'identifier les ajustements à apporter à la conception ou au processus de fabrication.
Une fois la conception validée, le fabricant peut définir la séquence d'usinage, le plan de contrôle et les contrôles de processus nécessaires à la production en série. Les contrôles requis dépendent de la complexité de la pièce, des spécifications de tolérance, du volume de la commande et des besoins en matière de documentation.
Aux rapides de Dakings, Les composants sur mesure pour arbres de robots peuvent être fabriqués par tournage CNC, fraisage CNC et des procédés de finition secondaires adaptés., sur la base du plan de la pièce et des spécifications techniques. Qu'il s'agisse de la fabrication de prototypes ou d'une production en série, l'objectif est de produire des composants d'arbres respectant la géométrie, les interfaces et les exigences de qualité spécifiées.
Pour obtenir un devis, veuillez nous transmettre les plans de vos arbres, les spécifications des matériaux, les tolérances et la quantité prévue afin que nous puissions examiner les exigences de fabrication.

FAQ sur les composants d'arbres de robots
Quelle est la différence entre un arbre de robot et un axe de robot ?
A L'arbre d'un robot est un composant mécanique physique., tandis qu'un axe de robot désigne un degré de liberté contrôlé ou une direction de mouvement. Une articulation de robot relie des pièces mobiles et permet un mouvement relatif. Une seule articulation peut comporter plusieurs composants mécaniques, notamment des arbres, des roulements et des éléments de transmission.
Quels sont les types de composants d'arbres de robots les plus courants ?
Parmi les types courants, on trouve notamment arbres de sortie, arbres de transmission, arbres de support, arbres de pivot, arbres moteurs et arbres de boîte de vitesses. Sur le plan structurel, ils peuvent être pleins, creux, étagés, cannelés, clavetés ou dotés de géométries spécifiques. Le choix du type approprié dépend de la fonction de l'arbre et de l'architecture mécanique du robot.
Les composants des arbres de robot sont-ils toujours pleins ?
Non. Les arbres des robots peuvent être pleins ou creux. Les arbres pleins sont souvent adaptés lorsque la résistance et la rigidité sont prioritaires, tandis que les arbres creux permettent de réduire le poids et offrent de l'espace pour le passage interne des câbles. Le choix dépend du couple, des charges de flexion, des exigences de rigidité, de l'espace disponible et du coût de fabrication.
Quels sont les matériaux couramment utilisés pour les arbres de robots ?
Les options courantes comprennent l'acier au carbone, l'acier allié, l'acier inoxydable et les alliages d'aluminium. Le choix du matériau approprié dépend de la capacité de charge, de la résistance à la fatigue, de l'exposition à la corrosion, des exigences en matière de poids et de l'état de la surface. La nuance du matériau et le traitement thermique doivent être spécifiés en fonction des exigences réelles de fonctionnement du composant.
Quelles sont les tolérances requises pour les composants d'arbres de robots ?
Il n'existe pas de tolérance unique applicable à tous les arbres de robot. Les cotes critiques dépendent de l'application, notamment les logements de roulements, les interfaces d'accouplement et les éléments qui influent sur l'alignement ou la rotation. Les tolérances doivent être définies en fonction des exigences fonctionnelles et du plan technique., avec indication, le cas échéant, des tolérances géométriques et des exigences en matière de finition de surface.
Quels procédés d'usinage CNC sont utilisés pour fabriquer les arbres de robots ?
Le tournage CNC est couramment utilisé pour les éléments cylindriques, les épaulements, les rainures et les filetages. Le fraisage CNC ou le tournage-fraisage permet de réaliser des rainures de clavette, des méplats, des alésages transversaux et d'autres éléments complexes. Le tournage de type suisse peut convenir aux arbres de petit diamètre, tandis que la rectification de précision peut être utilisée lorsque des exigences dimensionnelles ou de finition plus strictes le justifient.
Quelles informations faut-il fournir pour obtenir un devis pour un arbre de robot sur mesure ?
Veuillez fournir un plan technique en 2D, un fichier CAO en 3D si disponible, les spécifications des matériaux, les cotes critiques et leurs tolérances, les exigences en matière de finition de surface, ainsi que la quantité prévue pour la commande. Veuillez inclure des détails concernant les logements de roulements, les cannelures, les rainures de clavette, les filetages, le traitement thermique et, le cas échéant, la documentation relative aux contrôles.
Des informations techniques complètes permettent au fabricant d'évaluer la faisabilité de la fabrication, de choisir les procédés adaptés et de proposer un devis plus précis.
