





Onderdelen van robotassen spelen een belangrijke rol bij het overbrengen van beweging, het ondersteunen van draaiende onderdelen en het verbinden van mechanische componenten binnen robotsystemen. Hun ontwerp is van invloed op het draagvermogen, de rotatiestabiliteit, de slijtvastheid en de betrouwbaarheid van bewegende samenstellingen.
In deze gids worden de belangrijkste soorten onderdelen voor robotassen behandeld, evenals hun functies en toepassingen, en de belangrijkste aandachtspunten bij de materiaalkeuze, precisiebewerking en maatwerkproductie.
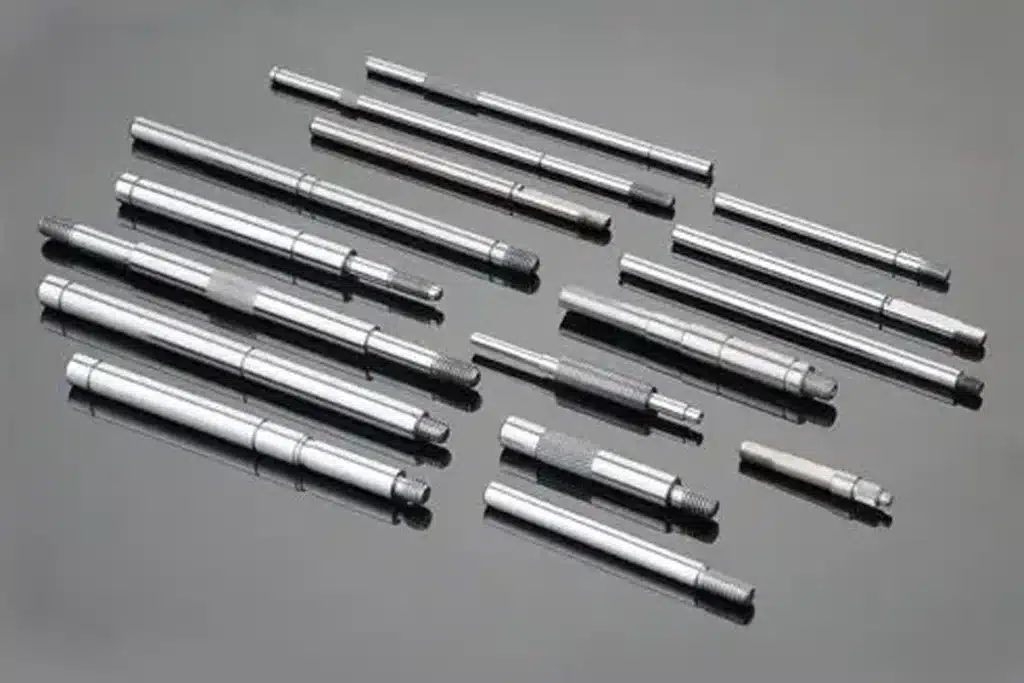
Wat zijn onderdelen van robotassen?
Definitie van onderdelen van robotassen
Onderdelen van robotassen zijn mechanische onderdelen die worden gebruikt in robotsystemen om koppel over te brengen, draaiende onderdelen te ondersteunen, de uitlijning te behouden of onderdelen binnen een bewegingsmechanisme met elkaar te verbinden.
Afhankelijk van hun functie kunnen deze onderdelen dienen als motorassen, transmissieassen, uitgaande assen of steunasen. Hun ontwerpen variëren van eenvoudige cilindrische assen tot getrapte, holle, getande assen en andere op maat gemaakte vormen.
Robotassen worden vaak gebruikt in scharniermechanismen, aandrijfsystemen, polsconstructies en andere bewegende constructies. Hun afmetingen en aansluitingen moeten zijn afgestemd op de belastingen, bewegingsvereisten en aangesloten onderdelen van het betreffende robotsysteem.
Robotassen versus robotassen versus robotgewrichten
Hoewel deze termen met elkaar verband houden, beschrijven ze verschillende aspecten van een robotsysteem.
- Robotschacht:Een fysiek mechanisch onderdeel dat koppel overbrengt, draaiende onderdelen ondersteunt of mechanische elementen met elkaar verbindt.
- Robot-as:Een geregelde vrijheidsgraad of bewegingsrichting bij een robot. Afhankelijk van de context kan de term ook verwijzen naar een mechanische as of rotatielijn.
- Robotgewricht:Een mechanische verbinding of samenstelling die relatieve beweging tussen verbonden robotledden mogelijk maakt, zoals rotatie of lineaire translatie.
Een draaibaar robotgewricht kan bijvoorbeeld bestaan uit een motor, een reductietandwiel, lagers en een of meer assen. Het gewricht zorgt voor de relatieve beweging, de robotas bepaalt de gestuurde beweging en de as vervult een specifieke mechanische functie binnen het geheel.
Als ingenieurs dit onderscheid begrijpen, kunnen ze beter bepalen welke asonderdelen er daadwerkelijk nodig zijn voor een ontwerp of een vervangingsproject.
Waarom het ontwerp van de as belangrijk is in de robotica
Robotassen moeten bestand zijn tegen de belastingen en bewegingsomstandigheden van de mechanismen waarin ze worden gebruikt. Een ongeschikt asontwerp kan leiden tot overmatige doorbuiging, trillingen, voortijdige slijtage of problemen met de uitlijning van onderdelen.
Er zijn verschillende factoren die rechtstreeks van invloed zijn op de prestaties van de as:
- Draagvermogen: De as moet bestand zijn tegen het vereiste koppel, de buigbelasting en de bedrijfscycli.
- Rotatiestabiliteit: De juiste stijfheid, geometrie en ondersteuning helpen doorbuiging en ongewenste trillingen te beperken.
- Maatnauwkeurigheid: Kritische diameters en geometrische toleranties zijn van invloed op de passing van lagers, de uitlijning en de aansluitvlakken.
- Slijtvastheid:De keuze van het materiaal, de toestand van het oppervlak en eventuele voorgeschreven warmtebehandelingen zijn van invloed op de levensduur.
- Structurele efficiëntie: Bij de as moet een evenwicht worden gevonden tussen sterkte, stijfheid, gewicht en de beschikbare inbouwruimte.
De nauwkeurigheid van de as alleen is niet bepalend voor de algehele nauwkeurigheid van een robot. Ook lagers, reductiekasten, de kwaliteit van de assemblage, besturingssystemen en kalibratie zijn van invloed op de prestaties van het systeem. Het doel is om elke as te vervaardigen volgens de eisen die gelden voor zijn specifieke mechanische functie.

Soorten onderdelen voor robotassen, ingedeeld naar functie
Onderdelen van robotassen kunnen worden ingedeeld op basis van hun functie binnen een mechanisme. Deze functionele indeling verschilt van een indeling op basis van de structuur: zo kan een as bijvoorbeeld zowel een holle as als een uitgaande as zijn.
Uitgaande assen
Uitgaande assen brengen het draaimoment over van een motor, versnellingsbak, reductietandwielkast of ander aandrijfmechanisme naar een aangesloten onderdeel.
In robotsystemen kan een uitgaande as worden gekoppeld aan een roterende schakel, een polsmechanisme, een interface voor de eindeffector of een andere aangedreven eenheid. Het ontwerp hangt af van het vereiste koppel, de bevestigingswijze en de koppeling met het aangedreven onderdeel.
Belangrijke ontwerpkenmerken zijn onder meer getrapte diameters, bevestigingsgaten, spiebanen, spievertandingen of precisielageraanzettingen. Deze kenmerken moeten volgens de opgegeven afmetingen en toleranties worden vervaardigd om een betrouwbare verbinding en krachtoverbrenging te garanderen.
Aandrijfassen
Aandrijfassen brengen het koppel en de draaiende beweging over tussen onderdelen binnen een aandrijf- of transmissiesysteem.
Afhankelijk van het mechanisme kunnen ze tandwielen, katrollen, koppelingen of andere overbrengingselementen met elkaar verbinden. In tegenstelling tot een uitgaande as, die wordt gekenmerkt door zijn positie aan de uitgang van een mechanisme, wordt een overbrengingsas breder gedefinieerd aan de hand van zijn rol bij het overbrengen van mechanisch vermogen.
Aandrijfassen moeten worden ontworpen op basis van het vereiste koppel, de buigbelasting, de aslengte, de ondersteuningsvoorwaarden en de geometrie van de verbindingen. Bij lange of slanke assen moet mogelijk ook zorgvuldig rekening worden gehouden met doorbuiging en trillingen.
Steunas en draaiassen
Steunasen bieden bevestigings- of steunvlakken voor roterende onderdelen, terwijl draaiassen een draaipunt vormen waarrond een onderdeel kan draaien.
Deze onderdelen kunnen worden gebruikt in scharniermechanismen, koppelingen en andere bewegende samenstellingen. Tot de belangrijkste eisen die eraan worden gesteld, behoren vaak maatvastheid, een geschikte passing van lagers of bussen, en slijtvastheid bij herhaalde bewegingen.
Een draaias is niet per se een as die uitsluitend bedoeld is voor krachtoverbrenging. Evenzo kan een steunas in de eerste plaats dienen om een onderdeel op zijn plaats te houden of te ondersteunen, in plaats van een aanzienlijk koppel over te brengen. De juiste classificatie hangt af van de daadwerkelijke functie van het onderdeel en de belastingsomstandigheden.
Wanneer in een ontwerp een pen wordt gebruikt om twee schakels met elkaar te verbinden, is de term ‘scharnierpen’ wellicht geschikter dan ‘as’. Dit onderscheid is van belang bij het vaststellen van de geometrie, de belasting en de productie-eisen van het onderdeel.
Motorassen en versnellingsbakassen
Motorasen brengen het koppel over van de rotor van een elektromotor naar een aangesloten aandrijfcomponent of overbrengingsmechanisme. Hun afmetingen en aansluitingen zijn afhankelijk van het ontwerp van de motor, de lageropstelling en de aansluitvereisten.
Tot de assen van een versnellingsbak behoren zowel ingaande assen, die vermogen ontvangen van een motor of een andere aandrijfbron, als uitgaande assen, die vermogen doorgeven aan het volgende mechanisme. Bij sommige ontwerpen is de as geïntegreerd met een tandwiel of een ander onderdeel, terwijl bij andere ontwerpen gebruik wordt gemaakt van afzonderlijke onderdelen die aan elkaar zijn gemonteerd.
Bij deze assen moeten de concentriciteit, de slingering, de lagerpassingen en de aansluitvlakken vaak nauwkeurig worden gecontroleerd. Bij maatwerk moet in de technische tekening de kritische afmetingen en toleranties worden aangegeven, in plaats van uitsluitend uit te gaan van de nominale asdiameter.
Bij het bewerken van vervangende of op maat gemaakte motor- en tandwielkastassen is compatibiliteit met de bestaande assemblage van essentieel belang. Naast maatnauwkeurigheid moet ook rekening worden gehouden met de materiaaltoestand, de warmtebehandeling, de oppervlakteafwerking en de geometrie van de aansluitvlakken.

Soorten robotassen op basis van constructieontwerp
Hoewel de functionele indeling aangeeft wat een as doet, De structurele classificatie beschrijft de geometrie en de verbindingskenmerken ervan. Het juiste ontwerp hangt af van de belastingsvereisten, de beschikbare ruimte, de bijbehorende onderdelen en de productiebeperkingen.
Massieve assen versus holle assen
Massieve assen ze bieden een doorlopende dwarsdoorsnede en worden vaak gebruikt wanneer sterkte, torsiestijfheid en eenvoudige fabricage voorop staan.
Holle assen ze zorgen voor een lager gewicht bij een gegeven buitendiameter en bieden binnenruimte voor kabels, bedrading of andere doorgevoerde elementen. Hun draagvermogen en stijfheid zijn echter afhankelijk van de wanddikte, het materiaal en de geometrie.
De keuze gaat niet alleen om massief of hol. Ingenieurs moeten een evenwicht vinden tussen koppelvermogen, buigstijfheid, gewicht, binnenruimte en productiekosten in strijd met de vereisten van het specifieke robotmechanisme.
Getrapte assen en precisielagers
Getrapte assen hebben over hun lengte verschillende diameters, waardoor in de verschillende secties lagers, tandwielen, koppelingen, afstandhouders en andere onderdelen kunnen worden gemonteerd. Schouders en diameterovergangen helpen bij het axiaal positioneren van onderdelen en het vaststellen van montageposities.
Precisiecilinders zijn asoppervlakken die zijn ontworpen voor gebruik in combinatie met lagers, bussen of andere bijbehorende onderdelen. Hun diameter, oppervlakteafwerking en geometrische toleranties moeten overeenkomen met de gespecificeerde passing en bedrijfsomstandigheden.
Bij op maat vervaardigde robotassen vragen deze aansluitingen vaak meer aandacht dan de totale afmetingen van de as, omdat kleine afwijkingen van invloed kunnen zijn op de montage en de draaiprestaties.
Spline-assen en spie-assen
Spline-assen maken gebruik van meerdere tanden langs het asoppervlak om koppel over te brengen via een bijpassende interne spline. Afhankelijk van het ontwerp kunnen ze ook axiale beweging tussen de verbonden onderdelen toestaan.
Bij spieassen wordt gebruikgemaakt van een spie en bijbehorende spiebanen om de as te verbinden met een bijbehorend onderdeel, zoals een tandwiel of een koppeling. Dit biedt een praktische methode voor koppeloverdracht wanneer de toepassing en de belastingseisen hiervoor geschikt zijn.
Splines en spiebanen zijn functionele koppelingselementen, geen onderling uitwisselbare ontwerpkeuzes. De keuze hangt af van de vereiste koppelwaarden, de beschikbare ruimte, de uitlijning, de montagevereisten en de vereiste passing. Ook andere aansluitingen, zoals schroefdraaduiteinden en dwarsgaten, kunnen in op maat gemaakte asontwerpen worden geïntegreerd.
Slanke assen en miniatuurasen
Slanke assen hebben een relatief kleine diameter in verhouding tot hun lengte, terwijl miniatuurasen zijn ontworpen voor compacte mechanismen en kleinschalige assemblages. Bij beide is tijdens de bewerking een zorgvuldige controle vereist.
Slanke assen zijn bijzonder gevoelig voor doorbuiging, trillingen en vervorming onder invloed van snijkrachten. Door gebruik te maken van geschikte werkstukopspanningen, ondersteuningsmethoden, snijparameters en bewerkingsvolgordes kan de maatnauwkeurigheid worden gewaarborgd.
Voor miniatuurasjes, Door de kleine details en de nauwe toleranties kan de consistentie van het proces van bijzonder groot belang zijn. Afhankelijk van de afmetingen, het materiaal en de eisen in de tekening kunnen CNC-draaien, Zwitsers draaien of aanvullende nabewerkingen geschikt zijn.
Excentrische assen en assen met een speciale geometrie
Excentrische assen hebben één of meer kenmerken die buiten de hoofdrotatieas liggen. Ze kunnen worden gebruikt in mechanismen die beweging omzetten of coördineren door middel van een excentrische geometrie.
Andere op maat gemaakte assen kunnen afwijkende profielen, dwarsgaten, gefreesde vlakken, groeven of combinaties van gedraaide en gefreesde elementen bevatten om aan specifieke montage-eisen te voldoen.
Deze ontwerpen kunnen extra instellingen en controles vereisen om de onderlinge relaties tussen de elementen te beheersen. Het productieproces moet worden gekozen op basis van de geometrie van de as, de functionele koppelingen en de kritische toleranties, in plaats van elke speciale as als een standaard draaibewerking te behandelen.

Toepassingen van robotassen bij verschillende robottypen
De onderdelen van de robotas variëren afhankelijk van de mechanische opbouw van de robot, de belastingseisen en het bewegingssysteem. De volgende voorbeelden illustreren veelvoorkomende toepassingsgebieden; Niet elke robot maakt gebruik van elk type as of van hetzelfde interne mechanisme.
Asonderdelen in industriële robots
Industriële robots kunnen asonderdelen gebruiken in hun basisrotatiemechanismen, armgewrichten, polsconstructies en koppelingen met de eindeffector.
Voorbeelden hiervan zijn uitgaande assen die het koppel van een aandrijfmechanisme overbrengen, transmissieassen binnen een krachtoverbrengingssysteem en steunasjes of draaipunten die in bewegende samenstellingen worden gebruikt. Hun ontwerp hangt af van de configuratie van de robot en de functie van elk mechanisme.
Typische prioriteiten op technisch gebied zijn onder meer draagvermogen, torsiestijfheid, lagerverbindingen, geometrische nauwkeurigheid en weerstand tegen herhaalde bedrijfscycli. Deze vereisten kunnen aanzienlijk verschillen tussen een grote industriële robot en een compact model.
Asonderdelen in collaboratieve robots
Bij collaboratieve robots, oftewel cobots, ligt de nadruk vaak op compacte afmetingen, gewichtsbeheersing en integratie in beperkte ruimte.
Afhankelijk van het ontwerp kunnen ascomponenten bestaan uit compacte uitgaande assen, motorassen, holle assen en precisie-aansluitingen voor lagers of overbrengingselementen. Holle ontwerpen kunnen ruimte bieden voor de geleiding van kabels, maar of ze hiervoor geschikt zijn, hangt af van de vereiste stijfheid en de beschikbare wanddikte.
Een compacte as moet nog steeds voldoen aan de eisen op het gebied van belasting, passing en stijfheid. Als de afmetingen of het gewicht worden verminderd zonder rekening te houden met deze factoren, kan dit ten koste gaan van de mechanische prestaties.
Asonderdelen in humanoïde robots
Humanoïde robots kunnen asonderdelen bevatten in draaimechanismen rond de schouders, ellebogen, polsen, heupen, knieën en enkels. Afhankelijk van de constructie kunnen deze onderdelen fungeren als uitgaande assen, aandrijfassen of steunasen binnen de betreffende samenstellingen.
Tot de ontwerpuitdagingen behoren onder meer beperkte inbouwruimte, herhaalde bewegingen, wisselende belastingen en de noodzaak om een evenwicht te vinden tussen structurele stijfheid en totaalgewicht. Verschillende humanoïde platforms maken gebruik van verschillende gewrichts- en aandrijfarchitecturen, waardoor de geometrie van de assen niet voor alle ontwerpen in het algemeen kan worden vastgesteld.
Voor productie op maat, de prioriteit ligt bij het afstemmen van elke as op het bijbehorende koppelingsmechanisme en de bijbehorende aansluitingen, in plaats van ervan uit te gaan dat elke humanoïde robot dezelfde asopstelling heeft.
Asonderdelen in mobiele en andere robotsystemen
Mobiele robots en servicerobots kunnen gebruikmaken van wielassen, aandrijfassen en andere asonderdelen om vermogen over te brengen of roterende onderdelen te ondersteunen. De eisen die hieraan worden gesteld, zijn afhankelijk van de aandrijfconfiguratie, het laadvermogen, de bedrijfsomgeving en de bedrijfscyclus.
Een wielas dient bijvoorbeeld in de eerste plaats ter ondersteuning van een draaiend wiel, terwijl een aandrijfas het koppel tussen gekoppelde onderdelen overbrengt. Bij sommige ontwerpen worden deze functies in één onderdeel gecombineerd; bij andere worden ze gescheiden.
Robotsystemen kunnen ook worden gebruikt in combinatie met externe bewegingsapparatuur, zoals lineaire geleidingen of draaibare positioneerinrichtingen. Deze systemen vormen op zichzelf geen categorieën van assen, maar kunnen wel assen bevatten die specifieke overbrengings-, aandrijf- of ondersteuningsfuncties vervullen.
Voor alle soorten robots geldt dat bij de keuze van de as eerst moet worden gekeken naar de daadwerkelijke mechanische functie en de bedrijfsomstandigheden van het onderdeel. De robotcategorie biedt nuttige achtergrondinformatie, maar de vereisten voor de onderdelentekening en de interface zijn bepalend voor het uiteindelijke ontwerp en de productiemethode.

Belangrijkste ontwerpvereisten voor onderdelen van robotassen
Bij het ontwerpen van een robotas komt meer kijken dan alleen het kiezen van een diameter en lengte. Ingenieurs moeten rekening houden met de belastingen, de bijbehorende onderdelen, de bedrijfsomstandigheden en de productie-eisen om betrouwbare prestaties te garanderen.
Koppel, buigkrachten en stijfheid
Robotassen kunnen worden blootgesteld aan torsiebelastingen, buigkrachten of een combinatie van beide. De vereiste afmetingen zijn afhankelijk van de uitgeoefende belastingen, de geometrie van de as, de materiaaleigenschappen en de ondersteuningsomstandigheden.
De stijfheid van de as is net zo belangrijk als de sterkte bij toepassingen waarbij overmatige doorbuiging de uitlijning of de bewegingsstabiliteit kan beïnvloeden. De aslengte, de afstand tussen de lagers en de plaats van de belasting zijn allemaal van invloed op het buiggedrag. Bij onderdelen die aan herhaalde belasting worden blootgesteld, moet ook rekening worden gehouden met de vermoeidheidsweerstand om het risico op voortijdig falen te verminderen.
Maatnauwkeurigheid en geometrische toleranties
Bij robotassen zijn vaak nauwkeurig gespecificeerde afmetingen en geometrische toleranties vereist op kritieke aansluitpunten. Afhankelijk van de toepassing kan het daarbij gaan om:
- Tolerantie op de diameter: Bepaalt de afmetingen van lagerzittingen, lagerassen en pasvlakken.
- Rechtheid: Beperkt de afwijking van de as ten opzichte van een rechte lijn.
- Rondheid en cilindriciteit: Bepaal de vorm van cilindrische oppervlakken.
- Uitloop: Regelt de verplaatsing van een oppervlak ten opzichte van een opgegeven referentieas tijdens rotatie.
Deze vereisten dienen verschillende doelen en mogen niet als onderling uitwisselbaar worden beschouwd. Toleranties moeten worden vastgesteld op basis van functionele eisen, koppelingsvoorwaarden en de technische tekening, in plaats van elke functie onnodig nauwkeurig te maken.
Lageraansluitingen en functionele koppelingen
Lagerconstructies, asschouders, spiebanen, spiebanen, schroefdraad en koppelingsaansluitingen bepalen hoe een as met andere onderdelen wordt verbonden en hoe belastingen worden overgebracht.
Zo kan een onjuiste diameter van de lagerzitting leiden tot een onjuiste passing, terwijl slecht afgestelde schouderposities de axiale positionering kunnen beïnvloeden. Splines en spiebanen moeten bovendien goed aansluiten op de bijbehorende onderdelen om het koppel betrouwbaar over te brengen.
Kritieke raakvlakken moeten in een vroeg stadium van het ontwerp- en productieproces worden geïdentificeerd. Dit helpt bij het vaststellen van geschikte bewerkingsmethoden, inspectie-eisen en maatcontroles.
Slijtage, toestand van het oppervlak en gewichtsoptimalisatie
Oppervlakteruwheid en de toestand van het materiaal beïnvloeden de wrijving, slijtage en de prestaties van de contactvlakken. Afhankelijk van de toepassing kunnen assen precisieslijpen, een warmtebehandeling of specifieke oppervlaktebehandelingen vereisen om de vereiste eigenschappen te verkrijgen.
Gewichtsvermindering kan ook belangrijk zijn, met name bij bewegende robotconstructies, waar extra massa de eisen aan het aandrijfsysteem kan verhogen. Het verminderen van het materiaalgebruik of het overschakelen op een hol ontwerp kan echter van invloed zijn op de stijfheid en het draagvermogen.
Het doel is om een evenwicht vinden tussen gewicht, stijfheid, slijtvastheid en levensduur, zonder dat dit leidt tot onnodige complexiteit of extra kosten bij de productie.

Materialen voor onderdelen van robotassen
Het materiaal dat voor de as van een robot wordt gekozen, is van invloed op de sterkte, stijfheid, slijtagegedrag, corrosiebestendigheid, bewerkbaarheid en totale kosten ervan. Er is geen enkel materiaal dat voor elk asontwerp geschikt is.
Koolstofstaal en gelegeerd staal
Koolstofstaal en gelegeerd staal worden vaak overwogen voor asonderdelen, omdat ze een breed scala aan mechanische eigenschappen bieden en machinaal bewerkt kunnen worden om nauwkeurige cilindrische vormen en functionele verbindingsvlakken te vervaardigen.
Koolstofstaal kan geschikt zijn voor toepassingen met gematigde eisen op het gebied van sterkte en kosten, terwijl gelegeerd staal de voorkeur kan genieten wanneer een hogere sterkte, taaiheid of specifieke warmtebehandelingseigenschappen vereist zijn.
De uiteindelijke keuze hangt af van de materiaalkwaliteit, de afmetingen van het profiel, de belastingsomstandigheden en de vereiste materiaaleigenschappen. Warmtebehandeling moet worden gespecificeerd wanneer het ontwerp dit vereist; er mag niet zomaar van worden uitgegaan dat dit voor elke robotas noodzakelijk is.
Roestvrij staal
Roestvrij staal kan geschikt zijn voor robotassen die worden blootgesteld aan vocht, reinigingsmiddelen of corrosieve bedrijfsomgevingen. De corrosiebestendigheid hangt af van de specifieke kwaliteit en de omgevingsomstandigheden.
Roestvrij staal is echter niet automatisch de beste keuze voor elke toepassing. Sommige soorten zijn moeilijker te bewerken, en hun sterkte, hardheid, slijtagegedrag en kosten lopen uiteen.
Ingenieurs moeten een geschikte kwaliteit kiezen op basis van de vereiste mechanische eigenschappen en de blootstelling aan corrosie, in plaats van roestvrij staal uitsluitend op basis van de materiaalklasse te selecteren.
Aluminiumlegeringen en lichtgewichtmaterialen
Aluminiumlegeringen kunnen helpen het gewicht van bewegende onderdelen te verminderen en kunnen geschikt zijn voor assen waarbij het gewicht een belangrijke ontwerpoverweging is.
Aluminium heeft echter een lagere elasticiteitsmodulus dan staal, wat betekent dat een as met dezelfde geometrie over het algemeen een lagere stijfheid heeft. Ook de slijtvastheid en de prestaties van het contactoppervlak moeten worden beoordeeld op de plaatsen waar de as in contact komt met lagers of andere bewegende onderdelen.
Aluminium is het meest geschikt wanneer het gewichtsvoordeel ervan in verhouding staat tot het vereiste draagvermogen, de stijfheid en de duurzaamheid van de verbindingen. De geometrie en de materiaalkeuze moeten gezamenlijk worden beoordeeld.
Hoe kies je het juiste materiaal voor de as?
Bij de materiaalkeuze moet worden uitgegaan van de daadwerkelijke gebruikseisen van de as, en niet van een algemene ranglijst van materialen.
Houd rekening met de volgende factoren voordat u de specificatie definitief vaststelt:
- Belasting- en vermoeidheidseisen: Bepaal het verwachte koppel, de buigkrachten en de bedrijfscycli.
- Geometrie van de as: Houd rekening met de diameter, de lengte, de wanddikte en plaatselijke spanningsconcentraties.
- Bedrijfsomgeving: Beoordeel de blootstelling aan corrosie, de temperatuur, de smering en de verontreiniging.
- Eisen met betrekking tot het oppervlak en de warmtebehandeling: Bepaal de vereiste slijtvastheid, hardheid en oppervlaktegesteldheid.
- Productie en kosten: Beoordeel de bewerkbaarheid, de beschikbaarheid van het materiaal, de verwerkingsvereisten en de productiehoeveelheid.
Bij op maat gemaakte onderdelen voor robotassen helpt het de fabrikant bij het kiezen van een geschikt bewerkings- en inspectieproces als op de technische tekening de vereiste materiaalkwaliteit en -toestand worden vermeld. Wanneer het materiaal nog niet definitief is vastgesteld, Het ontwerpteam en de fabrikant kunnen geschikte opties afwegen tegen de prestatie-eisen van het onderdeel en de productiekosten.

Hoe onderdelen voor robotassen worden vervaardigd
Voor de productie van asonderdelen voor robots is de juiste combinatie van bewerkingsprocessen, maatcontroles en afwerkingsbewerkingen nodig. Het proces hangt af van de geometrie van de as, het materiaal, de tolerantie-eisen en het productievolume.
CNC-draaien voor cilindrische assen – Kenmerken
CNC draaien is een basisproces voor de productie van assen met cilindrische vormen. De machine kan buitendiameters, getrapte profielen, schouders, groeven en schroefdraden volgens opgegeven afmetingen vervaardigen.
Bij robotassen wordt draaien vaak gebruikt om kritische diameters en concentrische kenmerken te realiseren, waaronder lagerzittingen en pasvlakken. Bij de bewerkingsstrategie moet rekening worden gehouden met het materiaal, de aslengte, de werkstukopspanning en de vereiste toleranties.
CNC-frezen en draai-frezen voor complexe vormen
Sommige robotassen vereisen kenmerken die niet uitsluitend door draaien kunnen worden vervaardigd, zoals spiebanen, afvlakkingen, dwarsgaten en andere niet-roterende geometrieën.
Met CNC-frezen kunnen deze onderdelen worden bewerkt, terwijl Bij draai-frezen worden draai- en freesbewerkingen gecombineerd binnen een geschikte machineopstelling. Dit kan herhaaldelijk vastspannen verminderen en helpen bij het beheersen van de positionele relatie tussen cilindrische oppervlakken en bewerkte elementen.
De juiste aanpak hangt af van de geometrie van het onderdeel, de ligging van de kenmerken, de tolerantie-eisen en de economische aspecten van de productie.
Zwitsers draaien voor kleine en slanke assen
Het draaien volgens de Zwitserse methode is zeer geschikt voor veel precisie-asonderdelen met een kleine diameter, met name wanneer lange elementen en relatief kleine diameters het ondersteunen van het werkstuk belangrijk maken.
De opstelling met verschuifbare spilkop en de geleidingsbus kunnen helpen het werkstuk ter hoogte van de snijzone te ondersteunen, waardoor de doorbuiging onder geschikte bewerkingsomstandigheden wordt beperkt.
Het draaien volgens de Zwitserse methode is echter niet voor elke slanke as nodig. De keuze hangt af van de afmetingen, de geometrie en het materiaal van de as, de vereiste nauwkeurigheid en de productiehoeveelheid. Traditioneel CNC-draaien of andere bewerkingsmethoden zijn wellicht geschikter voor grotere onderdelen of onderdelen met een andere vorm.
Precisieslijpen en nabewerking
Wanneer gedraaide oppervlakken niet voldoen aan de gestelde eisen op het gebied van afmetingen, geometrie of oppervlakteafwerking, kan precisieslijpen worden toegepast als secundaire bewerking.
Cilindrisch slijpen kan de nauwkeurigheid en de oppervlakteafwerking van bepaalde ashalzen of lagerzittingen verbeteren. Om corrosiebestendigheid, slijtvastheid of een bepaalde oppervlakteafwerking te verkrijgen, kunnen andere nabewerkingen of specifieke oppervlaktebehandelingen nodig zijn.
Slijpen en nabewerken moeten worden toegepast wanneer de ontwerp- en functionele eisen dit rechtvaardigen, in plaats van ze te beschouwen als verplichte stappen voor elke schacht.
Het kiezen van het juiste productieproces
Welke productiemethode het meest geschikt is, hangt af van verschillende factoren:
- Meetkunde: Voor standaard cilindrische assen is meestal draaien voldoende, terwijl voor complexe verbindingen frezen of draai-frezen nodig kan zijn.
- Materiaal: De bewerkbaarheid en de toestand van het materiaal zijn van invloed op de verspaningsstrategie en de eisen aan de afwerking.
- Tolerantie en oppervlakteafwerking: Bij kritieke asen kan het nodig zijn om deze extra te bewerken of te slijpen.
- Afmetingen van de as: Voor ontwerpen met een kleine diameter of een slank profiel zijn mogelijk speciale opspanningen en steunen nodig.
- Productievolume: Afhankelijk van de hoeveelheid prototypes en de herhalingsproductie kunnen verschillende instellingen en procesvolgordes gerechtvaardigd zijn.
Bij Dakings Rapid kan de productie van op maat gemaakte assen bestaan uit een combinatie van CNC-draaien, frezen en passende nabewerkingen, afhankelijk van de tekening van het onderdeel. Het doel is om aan de vereiste specificaties te voldoen via een praktische, kostenefficiënte productiemethode.

Kwaliteitscontrole van onderdelen voor robotassen
Bij de kwaliteitscontrole wordt gecontroleerd of de geproduceerde assen voldoen aan de technische tekening en aan de eisen van de bijbehorende onderdelen. De inspectie moet zich richten op de afmetingen, de geometrie, de materiaaltoestand en de raakvlakken die van invloed zijn op de beoogde functie van het onderdeel.
Dimensionale en geometrische inspectie
Kritische afmetingen moeten worden gecontroleerd aan de hand van de opgegeven toleranties, met name lagerzittingen, asdiameters, schouderposities en aansluitvlakken.
Afhankelijk van de tekening kan de geometrische controle onder meer betrekking hebben op rechtheid, rondheid, cilindrischheid en excentriciteit. Er moeten geschikte meetinstrumenten en controlemethoden worden gekozen op basis van het tolerantieniveau en het te meten kenmerk.
Bij de inspectie moet prioriteit worden gegeven aan functioneel cruciale kenmerken, in plaats van elke afmeting als even belangrijk te beschouwen.
Oppervlakteafwerking en materiaalcontrole
De oppervlakteruwheid moet worden gecontroleerd wanneer deze van invloed is op het contact tussen de lagers, de wrijving, de slijtage, de afdichting of andere functionele eisen.
Indien gespecificeerd, kan de materiaalcontrole het controleren van materiaalcertificaten, de materiaalkwaliteit en de toestand omvatten. Bij warmtebehandelde assen kan ook een controle van de gespecificeerde hardheid of andere relevante eigenschappen vereist zijn.
Deze controles helpen bevestigen dat het geleverde onderdeel voldoet aan zowel de maatvoeringseisen als de materiaalspecificaties.
Controle van de pasvorm en consistentie in de productie
Bij assen die in verbinding staan met lagers, koppelingen, tandwielen of andere onderdelen, helpt een maatcontrole om vast te stellen of de gespecificeerde passing kan worden gerealiseerd. Indien nodig kunnen montage- of functionele controles aanvullende verificatie bieden.
Bij herhaalbestellingen helpen de inspectie van het eerste exemplaar en consistente tussentijdse en eindcontroles om variaties tussen productiebatches te beperken.
Maar, Het feit dat een as aan de specificaties op de tekening voldoet, garandeert niet automatisch de positioneringsnauwkeurigheid van de complete robot. De algehele prestaties hangen ook af van lagers, reductoren, montageomstandigheden, besturingssystemen en kalibratie.
Het doel van de kwaliteitscontrole van assen is ervoor te zorgen dat elk onderdeel voldoet aan de vastgestelde eisen en zijn beoogde functie binnen het grotere robotsysteem kan vervullen.

Hoe kies je de juiste onderdelen voor robotassen?
Om de juiste robotas te kiezen, moet je eerst inzicht krijgen in de mechanische functie en de bedrijfsomstandigheden ervan. Vervolgens moeten het materiaal, de geometrie, de toleranties en de productiemethoden worden getoetst aan die eisen.
Definieer de asfunctie en de belastingsomstandigheden
Bepaal eerst of de as koppel overbrengt, een roterend onderdeel ondersteunt, bewegende onderdelen met elkaar verbindt of als uitgangsinterface fungeert. Elke functie brengt andere ontwerpvereisten met zich mee.
Houd rekening met het verwachte koppel, de buigbelasting, het bedrijfstoerental, de bewegingscycli en de werkomgeving. Deze factoren helpen bij het bepalen van de vereiste sterkte, stijfheid, slijtvastheid en levensduur.
Een as moet worden gekozen op basis van de daadwerkelijke bedrijfsomstandigheden, en niet louter door de diameter ervan af te stemmen op een bestaand onderdeel.
Geometrie en koppelingsvlakken specificeren
Bepaal de totale afmetingen van de as, de inbouwruimte en de verbindingen met omliggende onderdelen. Besteed bijzondere aandacht aan lagerzittingen, schouders, spiebanen, spiebanen, schroefdraad, bevestigingsgaten en andere functionele kenmerken.
Bepaal de kritische afmetingen en geometrische toleranties op de technische tekening. Deze specificaties dragen ertoe bij dat de as correct in de beoogde assemblage past en de vereiste functie vervult.
Een evenwicht vinden tussen prestaties, produceerbaarheid en kosten
De hoogst mogelijke precisie of het meest complexe ontwerp is niet altijd nodig. Te krappe toleranties, onnodige nabewerkingen en moeilijk te bewerken onderdelen kunnen de productie- en inspectiekosten verhogen zonder dat dit ten goede komt aan de functionele prestaties.
Het beste asontwerp voldoet aan de technische eisen en is tegelijkertijd praktisch te vervaardigen en te inspecteren. Bij de materiaalkeuze, de bewerkingsstrategie, het productievolume en de kwaliteitseisen moet daarom in onderlinge samenhang worden gekeken.

Maatwerk bij de productie van robotassen: van tekening tot productie
Op maat gemaakte robotassen vereisen vaak specifieke afmetingen, aansluitingen en materiaaleigenschappen die standaardonderdelen niet kunnen bieden. Een duidelijke technische tekening en tijdige communicatie met de fabrikant helpen bij het vaststellen van een geschikt productieproces.
Wat moet er in een offerteaanvraag voor robotassen worden opgenomen?
Om een offerte aan te vragen voor op maat gemaakte onderdelen voor robotassen, verzoeken wij u de volgende informatie te verstrekken, voor zover beschikbaar:
- 2D-technische tekeningen en 3D-CAD-bestanden waarin de geometrie en de raakvlakken worden weergegeven.
- Materiaalsoort en staat, inclusief de vereisten inzake warmtebehandeling, indien van toepassing.
- Kritische afmetingen en toleranties, met inbegrip van de relevante GD&T-eisen.
- Specificaties voor oppervlakteafwerking en -behandeling, zoals ruwheid, coating of andere afwerkingsvereisten.
- Details van de interface, waaronder lagerzittingen, schroefdraad, spiebanen, spiekanalen en gaten.
- Bestelhoeveelheid en controle-eisen, inclusief materiaalcertificaten of inspectierapporten indien nodig.
Aan de hand van volledige specificaties kan de fabrikant de haalbaarheid beoordelen, cruciale kenmerken vaststellen en een nauwkeurigere offerte opstellen. Als sommige eisen nog niet definitief zijn vastgesteld, geef dan duidelijk aan welke ontwerpkwesties nog openstaan.
Ontwerp voor maakbaarheid (DFM)
Bij een beoordeling van de produceerbaarheid wordt nagegaan of de as op efficiënte wijze kan worden geproduceerd en tegelijkertijd aan de functionele eisen voldoet.
Uit de evaluatie kunnen moeilijk te bewerken kenmerken, uitdagende tolerantieverhoudingen, beperkingen bij de werkstukopspanning of mogelijkheden om de bewerkingsvolgorde te vereenvoudigen naar voren komen. Zo kan het combineren van geschikte draai- en freesbewerkingen het aantal herhaalde opspanningen verminderen, terwijl het herzien van niet-kritische toleranties kan helpen om onnodige verwerkingskosten te vermijden.
DFM moet voldoen aan de essentiële prestatie-eisen en tegelijkertijd praktische mogelijkheden identificeren om de produceerbaarheid, consistentie en kosten te verbeteren.
Vereisten voor prototypes en productie
Door prototypes te vervaardigen kunnen ingenieurs de afmetingen, aansluitingen en pasvorm controleren voordat ze overgaan tot productie in grotere hoeveelheden. Afhankelijk van de toepassing kan uit de evaluatie van prototypes ook blijken dat er aanpassingen nodig zijn in het ontwerp of het productieproces.
Zodra het ontwerp is goedgekeurd, kan de fabrikant de bewerkingsvolgorde, het inspectieplan en de procescontroles voor de serieproductie vaststellen. Welke controles nodig zijn, hangt af van de complexiteit van het onderdeel, de tolerantiespecificaties, het ordervolume en de documentatievereisten.
Bij Dakings Rapid, Op maat gemaakte onderdelen voor robotassen kunnen worden vervaardigd door middel van CNC-draaien, CNC-frezen en geschikte secundaire afwerkingsprocessen, op basis van de onderdeeltekening en de technische specificaties. Van prototypen tot serieproductie: de nadruk ligt op het vervaardigen van asonderdelen die voldoen aan de gespecificeerde geometrie, aansluitingen en kwaliteitseisen.
Voor een offerte verzoeken wij u uw as-tekeningen, materiaalspecificaties, toleranties en de verwachte hoeveelheid door te geven, zodat wij de productie-eisen kunnen beoordelen.

Veelgestelde vragen over onderdelen voor robotassen
Wat is het verschil tussen een robotas en een robotas?
A Een robotas is een fysiek mechanisch onderdeel, terwijl een robotas verwijst naar een aangestuurde vrijheidsgraad of bewegingsrichting. Een robotgewricht verbindt bewegende onderdelen met elkaar en maakt relatieve beweging mogelijk. Een enkel gewricht kan uit meerdere mechanische onderdelen bestaan, waaronder assen, lagers en overbrengingselementen.
Wat zijn de meest voorkomende soorten onderdelen voor robotassen?
Veelvoorkomende soorten zijn onder meer uitgaande assen, transmissieassen, steunasen, draaiassen, motorassen en versnellingsbakassen. Qua constructie kunnen ze massief, hol, getrapt, met spievertanden, met spie of met een speciale geometrie zijn uitgevoerd. Welk type het meest geschikt is, hangt af van de functie van de as en de mechanische opbouw van de robot.
Zijn onderdelen van robotassen altijd massief?
Nee. Robotasassen kunnen massief of hol zijn. Massieve asassen zijn vaak geschikt wanneer sterkte en stijfheid voorop staan, terwijl holle asassen het gewicht kunnen verminderen en ruimte bieden voor interne kabelgeleiding. De keuze hangt af van het koppel, de buigbelasting, de vereisten inzake stijfheid, de beschikbare ruimte en de productiekosten.
Welke materialen worden doorgaans gebruikt voor robotassen?
Veelgebruikte opties zijn onder meer koolstofstaal, gelegeerd staal, roestvrij staal en aluminiumlegeringen. De keuze van het juiste materiaal hangt af van het draagvermogen, de vermoeidheidsweerstand, de blootstelling aan corrosie, de gewichtseisen en de oppervlakte-eisen. De materiaalkwaliteit en de warmtebehandeling moeten worden gespecificeerd op basis van de daadwerkelijke bedrijfsvereisten van het onderdeel.
Welke toleranties gelden er voor onderdelen van robotassen?
Er is geen enkele tolerantie die voor elke robotas geldt. De kritische afmetingen zijn afhankelijk van de toepassing, met name wat betreft lagerzittingen, koppelingsvlakken en onderdelen die van invloed zijn op de uitlijning of rotatie. Toleranties moeten worden vastgesteld op basis van functionele eisen en de technische tekening, waarbij waar nodig geometrische toleranties en eisen aan de oppervlakteafwerking zijn gespecificeerd.
Welke CNC-processen worden gebruikt voor de productie van robotassen?
CNC-draaien wordt vaak gebruikt voor cilindrische vormen, schouders, groeven en schroefdraad. Met CNC-frezen of draai-frezen kunnen spiebanen, vlakke kanten, dwarsgaten en andere complexe vormen worden vervaardigd. Zwitsers draaien is geschikt voor assen met een kleine diameter, terwijl precisieslijpen kan worden toegepast wanneer strengere eisen aan afmetingen of oppervlakte-eigenschappen dit rechtvaardigen.
Welke gegevens zijn nodig voor een offerte op maat voor een robotas?
Lever een 2D-technische tekening, indien beschikbaar een 3D-CAD-bestand, materiaalspecificaties, kritische afmetingen en toleranties, eisen ten aanzien van de oppervlakteafwerking en de verwachte bestelhoeveelheid aan. Vermeld ook details over lagerzittingen, spiebanen, spiekanalen, schroefdraad, warmtebehandeling en, indien van toepassing, inspectiedocumentatie.
Aan de hand van volledige technische informatie kan de fabrikant de produceerbaarheid beoordelen, geschikte processen selecteren en een nauwkeurigere offerte opstellen.
