Descubre cómo funcionan los robots, cómo evolucionan y cómo transforman las industrias modernas
La robótica se ha convertido en uno de los campos más influyentes de la ingeniería moderna, marcando el rumbo de sectores que van desde la industria manufacturera y la sanidad hasta la logística, la agricultura y la exploración espacial. Los robots, que en su día se consideraban un concepto propio de la ciencia ficción, ahora realizan tareas de montaje de precisión, ayudan a los cirujanos, transportan mercancías por almacenes automatizados e incluso colaboran de forma segura junto a los trabajadores humanos.
En esencia, La robótica es un campo interdisciplinar que combina la ingeniería mecánica, la electrónica, la informática, la inteligencia artificial y los sistemas de control para diseñar máquinas capaces de realizar tareas físicas de forma autónoma o semiautónoma. A medida que la tecnología sigue madurando, los robots se vuelven más inteligentes, más adaptables y cada vez más capaces de llevar a cabo operaciones complejas que antes eran imposibles de automatizar.
Entender la robótica implica mucho más que saber qué aspecto tiene un robot. Un sistema robótico moderno es el resultado de la colaboración entre numerosas disciplinas de ingeniería, desde el diseño estructural y los componentes mecánicos de precisión hasta los sensores, el software, el control de movimiento y las tecnologías de fabricación avanzadas. Tanto si eres estudiante de ingeniería, diseñador de productos, especialista en compras o fabricante, tener una comprensión clara de la robótica te proporciona una valiosa perspectiva sobre cómo se diseñan y construyen los sistemas de automatización modernos.
Esta guía constituye una introducción exhaustiva a la robótica, que abarca tanto los conceptos fundamentales como los principios de ingeniería. En lugar de centrarse en un único aspecto, ofrece una visión global: desde los orígenes de la robótica y el funcionamiento de los robots hasta sus componentes internos, sus aplicaciones industriales, los procesos de fabricación y las tendencias de desarrollo futuras.
A lo largo de esta guía, también descubrirás cómo temas como componentes robóticos, fabricación de precisión, selección de materiales y tecnologías avanzadas de mecanizado contribuyen al rendimiento y la fiabilidad de los sistemas robóticos actuales, con guías específicas disponibles para los lectores que deseen profundizar en cada tema.

¿Qué es la robótica?
La robótica es la rama de la ingeniería y la ciencia dedicada a la diseño, construcción, programación, funcionamiento y mantenimiento de robots. Combina conocimientos de múltiples disciplinas técnicas para crear máquinas capaces de interactuar con el mundo físico y realizar tareas con distintos niveles de autonomía, precisión e inteligencia.
A diferencia de una disciplina de ingeniería concreta, la robótica aúna varias tecnologías en un único sistema integrado. Un robot típico puede incluir componentes estructurales mecanizados con precisión, motores eléctricos, sensores, controladores, algoritmos de software, sistemas de comunicación y mecanismos de seguridad, todos ellos trabajando conjuntamente para alcanzar un objetivo específico.
El objetivo último de la robótica no es simplemente sustituir el trabajo humano, sino mejorar la productividad, la uniformidad, la seguridad y la eficiencia. Los robots resultan especialmente valiosos en entornos en los que las tareas son repetitivas, físicamente exigentes, requieren una gran precisión, son peligrosas o imposibles de realizar directamente por parte de los seres humanos.
Hoy en día, la robótica influye en casi todos los sectores importantes. Los robots industriales sueldan carrocerías de automóviles con una repetibilidad extraordinaria, los robots colaborativos ayudan a los operarios en las líneas de producción, los robots quirúrgicos permiten realizar intervenciones mínimamente invasivas y los robots móviles autónomos optimizan la logística de los almacenes. A medida que la inteligencia artificial y las tecnologías de sensores siguen evolucionando, los robots también son cada vez más capaces de adaptarse a entornos dinámicos, en lugar de limitarse a repetir movimientos predefinidos.
Por lo tanto, para comprender la robótica es necesario comprender tanto las propias máquinas como los sistemas de ingeniería que permiten que funcionen de forma fiable.
¿Qué es un robot?
Un robot es una máquina programable diseñada para detectar su entorno, procesar información y realizar acciones físicas con el fin de llevar a cabo tareas específicas. Dependiendo de su diseño, un robot puede funcionar de forma totalmente autónoma, bajo supervisión humana o mediante una combinación de ambas modalidades.
Aunque los robots varían mucho en cuanto a su aspecto y sus capacidades, la mayoría comparten varias características definitorias:
- Estructuras mecánicasque aportan fuerza, movilidad y soporte.
- Sistemas de accionamientoque generan movimiento.
- Sensores que recogen información del entorno.
- Sistemas de controlque interpretan los datos y coordinan los movimientos.
- Software que determina cómo se comporta el robot en distintas condiciones.
A diferencia de las máquinas convencionales, que realizan repetidamente operaciones mecánicas fijas, los robots están diseñados para ser programable y adaptable. Una única plataforma robótica puede realizar múltiples tareas simplemente actualizando su software, sustituyendo un efector final o integrando sensores adicionales.
Esta flexibilidad es una de las características que definen y distinguen a los robots de los equipos automatizados tradicionales.

Robótica frente a automatización
Aunque los términos robótica y automatización Aunque a menudo se utilizan indistintamente, describen conceptos diferentes.
Automatización Se refiere, en términos generales, a cualquier tecnología que reduzca o elimine la intervención manual humana durante un proceso. La automatización puede incluir sistemas mecánicos sencillos, controladores lógicos programables (PLC), sistemas de cintas transportadoras o líneas de producción totalmente integradas. Muchos sistemas automatizados no incluyen ningún robot.
Robótica, por su parte, se centra específicamente en máquinas programables capaces de interactuar con el entorno físico mediante la detección, el movimiento y la toma de decisiones inteligentes.
Una sencilla cinta transportadora que traslada productos de una estación a otra es un ejemplo de automatización. Cuando un brazo robótico equipado con sensores de visión identifica cada producto, ajusta su movimiento en consecuencia y lo coloca con gran precisión, la robótica pasa a formar parte del sistema de automatización.
En la fabricación moderna, la robótica y la automatización trabajan conjuntamente. La automatización define el flujo de trabajo de producción, mientras que los robots llevan a cabo muchas de las operaciones físicas dentro de ese flujo de trabajo.
Por qué es importante la robótica
La creciente adopción de la robótica viene impulsada por necesidades prácticas de ingeniería y empresariales, más que por la novedad tecnológica.
Los fabricantes recurren cada vez más a los robots para mejorar la uniformidad de la producción, mantener tolerancias dimensionales estrictas, reducir las operaciones que requieren mucha mano de obra y aumentar el rendimiento. En sectores como el aeroespacial, la fabricación de semiconductores, los dispositivos médicos y la electrónica de precisión, los robots realizan habitualmente tareas que exigen niveles de precisión difíciles de alcanzar únicamente mediante la intervención manual.
La robótica también mejora la seguridad en el lugar de trabajo al hacerse cargo de tareas que implican cargas pesadas, materiales peligrosos, temperaturas extremas o movimientos repetitivos que pueden provocar lesiones a largo plazo.
Más allá del sector manufacturero, los robots prestan ahora apoyo en hospitales, laboratorios, explotaciones agrícolas, almacenes, obras de construcción e incluso en la exploración planetaria. Su capacidad para funcionar de forma continua, recopilar datos en tiempo real y ejecutar tareas programadas con una repetibilidad excepcional los convierte en herramientas muy valiosas en un abanico cada vez más amplio de sectores.
A medida que las tecnologías de detección, la inteligencia artificial y la fabricación de precisión siguen mejorando, se prevé que los robots sean cada vez más capaces de trabajar junto a las personas en entornos cada vez más complejos.
Terminología habitual en robótica
Comprender algunos conceptos básicos facilita mucho el aprendizaje del funcionamiento de los sistemas robóticos.
Actuador – Dispositivo que convierte la energía eléctrica, hidráulica o neumática en movimiento mecánico. Los servomotores eléctricos se encuentran entre los actuadores más habituales utilizados en los robots industriales modernos.
Sensor – Un componente que recopila información sobre el robot o su entorno, como la posición, la fuerza, la distancia, la temperatura o los datos de visión.
Controlador – La unidad de cálculo que procesa la información de los sensores, ejecuta las instrucciones programadas y coordina los movimientos del robot.
Efector final – La herramienta acoplada al extremo de un brazo robótico que interactúa directamente con los objetos. Algunos ejemplos habituales son las pinzas, los sopletes de soldadura, las ventosas de vacío, las herramientas de pulido y los sistemas de dosificación.
Grados de libertad (DOF) – El número de movimientos independientes que puede realizar un robot. Por lo general, un mayor número de grados de libertad permite una mayor flexibilidad a la hora de colocar herramientas o manipular objetos.
Carga útil – El peso máximo que un robot puede transportar de forma segura sin que se vean afectados su rendimiento y su precisión especificados.
Repetibilidad – Una medida de la capacidad de un robot para volver a la misma posición de forma constante tras realizar movimientos repetidos. En las aplicaciones de fabricación, una alta repetibilidad suele ser más importante que la precisión absoluta de posicionamiento.
Visión artificial – Una tecnología que permite a los robots interpretar imágenes captadas por cámaras y tomar decisiones basadas en la información visual, lo que facilita tareas de inspección, identificación, orientación y control de calidad.
Estos conceptos constituyen la base para comprender cómo se diseñan y funcionan los sistemas robóticos modernos. Muchos de ellos se analizarán con mayor detalle a lo largo de esta guía y en artículos específicos sobre los componentes de los robots, los sistemas de control y las tecnologías de fabricación.

La historia y la evolución de la robótica
Los robots que hoy en día se ven en fábricas, hospitales y laboratorios de investigación son el resultado de siglos de imaginación, descubrimientos científicos e innovación en ingeniería. Aunque la robótica moderna suele asociarse con la inteligencia artificial y la automatización avanzada, sus orígenes se remontan mucho más allá de la era digital.
La evolución de la robótica no se debe a un único invento o avance. Más bien, representa la convergencia gradual de ingeniería mecánica, ingeniería eléctrica, informática, ciencia de los materiales y tecnología de fabricación. Cada generación de innovaciones ha ampliado las capacidades de los robots: desde simples autómatas mecánicos hasta sistemas altamente inteligentes capaces de percibir su entorno, tomar decisiones y colaborar de forma segura con los seres humanos.
Para comprender en qué punto se encuentra hoy en día la robótica —y hacia dónde se dirige—, resulta útil repasar los hitos que han marcado su desarrollo, los pioneros que transformaron la teoría en máquinas funcionales y los avances tecnológicos que han permitido que los robots se conviertan en una parte esencial de la industria moderna.
Los primeros conceptos sobre los robots
La idea de crear máquinas capaces de realizar tareas humanas es mucho más antigua que la ingeniería moderna. Mucho antes de que existieran la electricidad, los ordenadores o la inteligencia artificial, civilizaciones de todo el mundo imaginaban seres mecánicos que pudieran imitar el comportamiento humano o animal.
Los mitos de la Antigua Grecia describían Talos, un gigantesco guardián de bronce que, según se dice, protegía la isla de Creta, mientras que los textos históricos chinos y árabes recogen relatos sobre aves mecánicas, músicos automatizados y dispositivos autónomos construidos para entretener a la realeza o demostrar el ingenio de los ingenieros. Aunque estas creaciones no eran robots en el sentido moderno del término, reflejaban la fascinación que desde siempre ha sentido la humanidad por construir máquinas capaces de moverse de forma autónoma.
Durante la Edad Media y el Renacimiento, los inventores comenzaron a convertir la imaginación en realidad mediante técnicas cada vez más sofisticadas autómatas mecánicos. Accionados por resortes, pesas, engranajes, levas y presión de agua, estos dispositivos podían realizar movimientos predefinidos, como escribir, dibujar, tocar instrumentos musicales o dar la hora.
Una de las figuras más influyentes de este periodo fue Leonardo da Vinci, cuyos cuadernos contenían bocetos detallados de un caballero mecánico capaz de mover los brazos, el cuello y la mandíbula mediante un sistema de poleas y cables. Aunque los historiadores discuten si el diseño llegó a construirse por completo en vida del autor, este demostraba un conocimiento notablemente avanzado del movimiento mecánico y de las estructuras articuladas.
Estos primeros autómatas compartían una característica importante: seguían secuencias mecánicas fijas y carecían de la capacidad de percibir su entorno o responder a él. No obstante, introdujeron muchos principios de ingeniería que siguen influyendo en la robótica actual, entre ellos mecanismos de articulación, sistemas de transmisión, articulaciones estructurales y movimiento coordinado.
En muchos sentidos, estos inventos sentaron las bases conceptuales de la robótica mucho antes de que fuera posible crear máquinas programables.
El nacimiento de la robótica moderna
La transición de los autómatas mecánicos a los robots modernos comenzó durante el siglo XX, cuando los avances en electricidad, electrónica y fabricación industrial abrieron nuevas posibilidades para la automatización.
En se produjo un hito importante 1920, cuando el dramaturgo checoKarel Čapek introdujo la palabra “robot” en su obra R.U.R. (Rossum’s Universal Robots). El término proviene de la palabra checa «robota», que significa «trabajo forzado» o «trabajo obligatorio». Aunque los robots de la obra eran trabajadores artificiales ficticios y no máquinas mecánicas, la palabra se incorporó rápidamente al vocabulario popular y pasó a asociarse estrechamente con los sistemas automatizados inteligentes.
Sin embargo, durante varias décadas, los robots siguieron siendo, en gran medida, un concepto propio de la literatura y la ciencia ficción. Los sistemas robóticos prácticos requerían tecnologías que aún no habían alcanzado la madurez necesaria, como motores eléctricos fiables, sistemas de control electrónico, lógica programable y técnicas de fabricación de precisión.
Tras la Segunda Guerra Mundial, los rápidos avances en ingeniería industrial aceleraron el desarrollo de los equipos de automatización. Las mejoras en servomotores, sistemas hidráulicos, electrónica de control y precisión de mecanizado hizo cada vez más factible el diseño de máquinas capaces de realizar movimientos complejos y repetibles.
Al mismo tiempo, los investigadores comenzaron a estudiar cómo las máquinas podían imitar el movimiento humano mediante articulaciones y ejes coordinados. Estas primeras investigaciones sentaron las bases de muchos de los principios cinemáticos que aún hoy se utilizan en los brazos robóticos, entre ellos las articulaciones rotacionales, los mecanismos de eslabones y el movimiento multieje.
Aunque estas máquinas eran relativamente sencillas en comparación con los robots modernos, representaron el primer paso hacia los sistemas mecánicos programables, en lugar de los autómatas puramente mecánicos.

El primer robot industrial
La robótica moderna comenzó realmente en 1961, cuando Unimate, ampliamente reconocido como el primer robot industrial del mundo, se instaló en una línea de producción de una planta de fabricación de General Motors en Estados Unidos.
Desarrollado por el inventor George Devol y empresario Joseph Engelberger, Unimate se diseñó para automatizar tareas de fabricación repetitivas y peligrosas. Una de sus principales funciones consistía en manipular piezas metálicas recién fundidas a alta temperatura, una operación que exponía a los trabajadores a altas temperaturas y a importantes riesgos para la seguridad.
A diferencia de la maquinaria automatizada anterior, Unimate podía programarse para realizar diferentes secuencias de movimientos, lo que lo hacía mucho más flexible que los equipos mecánicos fijos. Su éxito demostró que los sistemas robóticos programables podían mejorar la productividad, reducir los riesgos laborales y mantener una calidad de fabricación constante.
Aunque resultaba voluminoso para los estándares actuales y funcionaba principalmente mediante sistemas hidráulicos, el Unimate introdujo varios conceptos que siguen siendo fundamentales para la robótica industrial:
- Secuencias de movimiento programables
- Movimiento articulado multieje
- Posicionamiento repetible
- Funcionamiento continuo en entornos industriales
- Integración en líneas de producción automatizadas
El éxito comercial de Unimate marcó el inicio de la robótica industrial como disciplina de ingeniería práctica, más que como un concepto teórico.
Y lo que es más importante, generó una demanda de diseños robóticos cada vez más sofisticados, lo que impulsó la innovación en los sistemas de control, los sensores, la tecnología de servomotores y los componentes mecánicos de precisión durante las décadas siguientes.
Los robots industriales transforman la industria manufacturera
Durante las décadas de 1970 y 1980, los robots industriales se convirtieron en un elemento cada vez más habitual en las plantas de fabricación de todo el mundo. Los fabricantes de automóviles fueron de los primeros en adoptarlos, utilizando sistemas robóticos para operaciones de soldadura, pintura, manipulación de materiales y montaje, en las que la uniformidad y la repetibilidad eran fundamentales.
A medida que avanzaba la tecnología informática, los controladores de los robots se volvieron más capaces de gestionar trayectorias de movimiento complejas, al tiempo que permitían a los ingenieros programar tareas cada vez más sofisticadas. Los servomotores eléctricos sustituyeron gradualmente a muchos sistemas hidráulicos, mejorando la precisión de posicionamiento, la eficiencia energética y reduciendo las necesidades de mantenimiento.
En este periodo también se produjeron mejoras significativas en el diseño mecánico de los robots. Los ingenieros optimizaron brazos robóticos, articulaciones, carcasas de cajas de cambios, bastidores estructurales y sistemas de transmisión para lograr una mayor rigidez y, al mismo tiempo, reducir el peso total. Los avances en materiales como las aleaciones de aluminio de alta resistencia, los aceros aleados, los plásticos técnicos y, posteriormente, los compuestos de fibra de carbono permitieron que los robots se movieran más rápido sin sacrificar la integridad estructural.
Al mismo tiempo, la tecnología de fabricación evolucionó en paralelo a la robótica. El mecanizado CNC de alta precisión, el rectificado de precisión, las técnicas avanzadas de fundición y los procesos mejorados de acabado superficial permitieron fabricar componentes robóticos con tolerancias más ajustadas y una mayor uniformidad.
Estos avances se reforzaron mutuamente. La mejora de los procesos de fabricación permitió fabricar componentes robóticos más precisos, mientras que los robots más avanzados aceleraron aún más la automatización de la fabricación en numerosos sectores.
A finales del siglo XX, los robots industriales se habían convertido en herramientas indispensables para entornos de producción de gran volumen y alta precisión.
El auge de la robótica inteligente
En el siglo XXI, la robótica ha evolucionado mucho más allá de la automatización industrial repetitiva. Los robots modernos son cada vez más capaces de percibir su entorno, procesar grandes cantidades de datos y adaptar su comportamiento en tiempo real.
Varios avances tecnológicos han impulsado esta transformación:
- Inteligencia artificial permite a los robots reconocer objetos, optimizar sus movimientos y mejorar la toma de decisiones mediante algoritmos basados en datos.
- Sistemas de visión artificialpermiten a los robots inspeccionar productos, identificar componentes y desplazarse por entornos complejos.
- Sensores avanzadosproporcionar información precisa sobre la fuerza, la posición, el par, la temperatura y la proximidad.
- La computación en la nube y la computación en el bordepermitir la comunicación en tiempo real y el procesamiento distribuido.
- Tecnologías de robots colaborativospermitir que los robots compartan de forma segura los espacios de trabajo con los operarios humanos.
Estas capacidades han ampliado el ámbito de la robótica a campos totalmente nuevos, entre los que se incluyen la cirugía médica, la automatización de almacenes, la fabricación de semiconductores, la automatización de laboratorios, la agricultura y los sistemas móviles autónomos.
En lugar de limitarse a sustituir el trabajo repetitivo, los robots modernos actúan cada vez más como socios inteligentes que potencian la productividad humana, mejoran la calidad de los productos y hacen posibles procesos de fabricación que, de otro modo, serían difíciles o imposibles de llevar a cabo.
La integración continua de la inteligencia artificial, los materiales avanzados, la fabricación de precisión y la ingeniería digital sugiere que la robótica seguirá siendo una de las disciplinas de ingeniería que más rápido evolucionen durante las próximas décadas.

Cómo funcionan los robots
A primera vista, puede parecer que un robot realiza tareas sin esfuerzo: mover un objeto, montar un producto, inspeccionar un componente o desplazarse por un almacén con una precisión extraordinaria. Sin embargo, detrás de estas acciones aparentemente sencillas se esconde un sistema altamente coordinado que recopila información continuamente, procesa datos, toma decisiones y ejecuta movimientos controlados.
Independientemente de si un robot es un brazo robótico industrial, un robot colaborativo, un robot móvil autónomo (AMR) o un robot quirúrgico, el principio de funcionamiento básico sigue siendo muy similar. Todos los sistemas robóticos siguen un ciclo continuo de percepción, procesamiento, toma de decisiones y acción.
En lugar de funcionar como una sola máquina, un robot opera como un sistema integrado en el que las estructuras mecánicas, el hardware electrónico, los sensores, el software y los sistemas de control trabajan conjuntamente. Si alguno de estos sistemas no funciona correctamente, el rendimiento general del robot puede verse afectado de forma significativa.
Comprender este flujo de trabajo ofrece una base excelente para aprender cómo interactúan los componentes de los robots, por qué es importante la fabricación de precisión y cómo se optimizan los diferentes tipos de robots para aplicaciones específicas.
Movimiento del robot: cómo convertir los comandos en movimiento
Todo robot comienza por moverse. Ya sea para coger un pequeño componente electrónico o para soldar el chasis de un automóvil, el robot debe colocar con precisión su herramienta o efector final en el espacio tridimensional.
Este movimiento se genera mediante una serie de actuadores, normalmente servomotores eléctricos en los robots industriales modernos. Cada actuador acciona una articulación concreta, lo que permite que las distintas secciones del brazo del robot giren o se desplacen con velocidad y precisión controladas.
Al actuar conjuntamente, estas articulaciones crean múltiples grados de libertad (DOF), lo que permite al robot alcanzar una amplia variedad de posiciones y orientaciones. Los brazos robóticos industriales suelen ofrecer seis grados de libertad, lo que les permite realizar tareas complejas que se asemejan mucho al movimiento de un brazo humano.
El movimiento no viene determinado únicamente por los motores. Los componentes mecánicos de precisión —entre los que se incluyen— cajas de cambios, reductores, rodamientos, ejes, acoplamientos, uniones estructurales y carcasas—garantizar que la transmisión de potencia se realice de forma eficiente, manteniendo al mismo tiempo la rigidez y la precisión de posicionamiento.
Dado que estos componentes están sometidos a cargas continuas y movimientos repetitivos, su precisión dimensional, las propiedades de los materiales y la calidad de fabricación influyen directamente en el rendimiento a largo plazo y la repetibilidad del robot.
Sistemas de control de robots: el "cerebro" del robot"
El mero hecho de moverse no convierte a un robot en inteligente. Cada acción debe estar coordinada por un sistema de control, que actúa como unidad central de procesamiento del robot.
El controlador recibe instrucciones programadas, interpreta la información que le envían los sensores, calcula las trayectorias de movimiento y ajusta continuamente la potencia del motor para garantizar un movimiento preciso. Los controladores modernos realizan estos cálculos miles de veces por segundo, lo que permite a los robots reaccionar casi al instante ante las condiciones de funcionamiento cambiantes.
Un controlador típico de robot gestiona varias funciones al mismo tiempo, entre ellas:
- Coordinación del movimiento de varios ejes de un robot.
- Control de la velocidad, la posición y el par del motor.
- Comunicación con sensores y equipos externos.
- Ejecución de secuencias de fabricación programadas.
- Detección de fallos y activación de medidas de seguridad.
En lugar de limitarse a seguir comandos fijos, los controladores actuales también pueden optimizar las trayectorias de movimiento, reducir los tiempos de ciclo y sincronizar las operaciones de los robots con el resto de equipos automatizados a lo largo de toda la línea de producción.

Sensores: dotan a los robots de la capacidad de percibir
Del mismo modo que los seres humanos se basan en la vista, el tacto y el oído para comprender su entorno, los robots dependen de diversos sensores para recabar información tanto sobre sí mismos como sobre el entorno que les rodea.
Los distintos sensores tienen funciones diferentes. Los sensores de posición controlan el movimiento de las articulaciones; los sensores de fuerza y par detectan el contacto durante las operaciones de montaje; los sistemas de visión identifican objetos y guían los movimientos de los robots; mientras que los sensores de proximidad ayudan a los robots a evitar colisiones e interactuar de forma segura con el equipo o el personal cercano.
El controlador analiza continuamente los datos de estos sensores para determinar si el robot está funcionando según lo previsto. Si, por ejemplo, un componente está ligeramente descentrado, un robot guiado por visión puede ajustar automáticamente su movimiento antes de completar la operación.
Esta capacidad para adaptarse a las condiciones del mundo real distingue a los robots modernos de la maquinaria automatizada tradicional, que a menudo se basa en un posicionamiento mecánico fijo y en una retroalimentación limitada.
A medida que la tecnología de los sensores sigue mejorando, los robots son cada vez más capaces de desenvolverse en entornos complejos y variables, en los que los objetos pueden diferir en tamaño, orientación o ubicación.
Programación de robots y toma de decisiones
Todos los robots siguen un conjunto de instrucciones programadas que definen cómo deben realizar tareas específicas. Estas instrucciones pueden crearse mediante la programación tradicional con dispositivo de programación portátil, software de simulación fuera de línea, entornos de programación gráfica o, cada vez más, mediante herramientas asistidas por inteligencia artificial.
La programación determina mucho más que un simple movimiento. Define la secuencia de operaciones, la velocidad de movimiento, la aceleración, los límites de seguridad, la selección de herramientas, la comunicación con los equipos circundantes y las respuestas ante situaciones imprevistas.
En los últimos años, la inteligencia artificial y el aprendizaje automático han ampliado aún más las capacidades de la programación robótica. En lugar de basarse únicamente en rutinas predefinidas, algunos sistemas robóticos avanzados pueden reconocer patrones, optimizar operaciones repetitivas y adaptarse a entornos de producción cambiantes utilizando los datos recopilados durante el funcionamiento.
Aunque la toma de decisiones totalmente autónoma sigue siendo limitada en muchas aplicaciones industriales, la programación inteligente está permitiendo que los robots sean cada vez más flexibles, al tiempo que mantienen la precisión y la fiabilidad que exige la fabricación.
Sistemas de seguridad y colaboración entre personas y robots
A medida que los robots se han vuelto más rápidos, más fuertes y más capaces, la seguridad se ha convertido en un aspecto esencial del diseño de los sistemas robóticos.
Los robots industriales tradicionales suelen funcionar dentro de vallas de seguridad que los separan de los trabajadores humanos durante su funcionamiento a alta velocidad. Diversos dispositivos de seguridad —entre los que se incluyen sistemas de parada de emergencia, enclavamientos de seguridad, cortinas de luz y escáneres de área— impiden el acceso accidental a los espacios de trabajo peligrosos.
Por el contrario, los robots colaborativos, a los que a menudo se denomina cobots, están diseñados específicamente para trabajar junto a las personas. Estos sistemas incorporan sensores de fuerza avanzados, control de velocidad, detección de colisiones y algoritmos de control inteligentes que les permiten detenerse o reducir la fuerza cuando se detecta un contacto.
Este cambio hacia una colaboración segura entre personas y robots ha ampliado considerablemente el uso de la robótica en sectores en los que la flexibilidad y la interacción manual siguen siendo importantes.
Independientemente de la aplicación, la seguridad ya no se considera una característica adicional, sino que forma parte integrante del diseño de los robots modernos e influye tanto en la arquitectura del hardware como en el desarrollo del software desde las primeras fases de la ingeniería.
Al funcionar conjuntamente estos sistemas individuales, un robot se convierte en mucho más que una máquina programable. Se transforma en una plataforma de ingeniería coordinada, capaz de detectar, analizar y actuar con una velocidad y precisión excepcionales. Comprender esta interacción entre estructuras mecánicas, sistemas de control, sensores y software sirve de base para explorar el siguiente capítulo: los componentes que conforman un robot y la función que desempeña cada uno de ellos en el rendimiento general del sistema.

Componentes principales de un robot
Aunque los robots varían enormemente en cuanto a tamaño, aspecto y aplicación, casi todos los sistemas robóticos se construyen a partir de un conjunto común de componentes básicos que funcionan conjuntamente para realizar tareas específicas. Ya se trate de un robot industrial de seis ejes que ensambla piezas de automoción, de un robot colaborativo que ayuda a los trabajadores en una línea de producción de electrónica o de un robot quirúrgico que realiza intervenciones mínimamente invasivas, la arquitectura subyacente sigue muchos de los mismos principios de ingeniería.
Cada componente tiene una función específica. Algunos proporcionan soporte estructural, otros generan movimiento, mientras que otros procesan información, detectan el entorno que les rodea o interactúan directamente con las piezas de trabajo. El rendimiento de un robot no viene determinado por un único componente, sino por la eficacia con la que estos sistemas funcionan conjuntamente como un todo integrado.
Comprender estos elementos fundamentales facilita la comprensión de cómo funcionan los robots, por qué existen diferentes diseños de robots y cómo las decisiones de ingeniería influyen en el rendimiento, la fiabilidad y la eficiencia de la fabricación.
Componentes mecánicos
Los componentes mecánicos conforman la estructura física de un robot y proporcionan el armazón que permite el movimiento, la capacidad de carga y la rigidez general. Estos componentes determinan cómo está construido el robot, cuál es su alcance y con qué precisión puede posicionar su efector final durante el funcionamiento.
Dependiendo del diseño del robot, las estructuras mecánicas pueden incluir: base, brazo, hombro, codo, muñeca, eslabones, estructuras, soportes, cubiertas y carcasas protectoras. En conjunto, estos elementos conforman la estructura cinemática del robot y determinan su rango de movimiento disponible.
Dado que estas piezas estructurales están sometidas a movimientos continuos, vibraciones y cargas dinámicas, deben ofrecer un equilibrio eficaz entre resistencia, rigidez, peso y precisión dimensional. Las estructuras ligeras pueden mejorar la velocidad y la eficiencia energética, mientras que los diseños rígidos ayudan a mantener la precisión de posicionamiento bajo cargas pesadas.
La selección de materiales también desempeña un papel importante. Las aleaciones de aluminio se utilizan ampliamente en los robots industriales ligeros, mientras que los aceros aleados, los aceros inoxidables, las aleaciones de titanio, los compuestos de fibra de carbono y los plásticos técnicos pueden seleccionarse en función de los requisitos de cada aplicación, tales como la resistencia mecánica, la resistencia a la corrosión, la resistencia al desgaste o la reducción de peso.
Detrás de toda estructura robótica de alto rendimiento se esconde una combinación de diseño de ingeniería minucioso y fabricación de precisión. Las estrictas tolerancias de mecanizado, las interfaces de montaje precisas y el control dimensional constante contribuyen a garantizar un rendimiento fiable del robot a lo largo de toda su vida útil.
Componentes de la transmisión
Si la estructura mecánica constituye el cuerpo de un robot, el sistema de propulsión es el que le permite moverse.
Los componentes de accionamiento convierten la energía eléctrica o hidráulica en movimiento mecánico controlado, lo que permite al robot acelerar, desacelerar, girar y posicionarse con una precisión extraordinaria. Un sistema de accionamiento típico consta de servomotores, cajas de cambios, reductores armónicos, reductores planetarios, rodamientos, ejes, acoplamientos y mecanismos de transmisión trabajando juntos.
Entre estos componentes, los servomotores generan potencia de rotación, mientras que los reductores de precisión aumentan el par y mejoran la precisión de posicionamiento al reducir la velocidad de salida. Los rodamientos y los ejes facilitan un movimiento suave, minimizan la fricción y mantienen la alineación entre los conjuntos móviles.
El rendimiento del sistema de propulsión influye directamente en varias características clave de un robot, entre las que se incluyen:
- Precisión de posicionamiento
- Repetibilidad
- Capacidad de carga útil
- Fluidez de movimiento
- Eficiencia operativa
- Fiabilidad a largo plazo
Dado que los componentes del sistema de accionamiento están sometidos a cargas cíclicas continuas, requieren una precisión de fabricación extremadamente alta y un control de calidad minucioso. Incluso las desviaciones dimensionales más leves pueden provocar holgura, vibraciones o errores de posicionamiento que reducen el rendimiento general del robot.

Componentes eléctricos y de control
Los robots modernos no se basan únicamente en el movimiento mecánico. Cada movimiento debe estar coordinado por un sofisticado sistema electrónico capaz de procesar información, controlar múltiples ejes y comunicarse con los equipos circundantes.
Este sistema suele incluir el controladores de robots, servoaccionamientos, módulos de distribución de energía, interfaces de comunicación, codificadores, circuitos de seguridad y diversas placas de control electrónico.
El controlador actúa como unidad central de procesamiento del robot. Interpreta las instrucciones programadas, calcula las trayectorias de movimiento, supervisa la información que proporcionan los sensores y ajusta continuamente la potencia de los motores para garantizar un movimiento preciso.
Los componentes electrónicos también permiten la comunicación entre el robot y dispositivos externos, como los controladores lógicos programables (PLC), los sistemas de visión artificial, las cintas transportadoras, los equipos de inspección automatizada y los sistemas de gestión de fábrica.
A medida que los entornos de fabricación se conectan cada vez más a través de las tecnologías de la Industria 4.0, el papel de los sistemas eléctricos y de control sigue ampliándose más allá del simple control de movimiento, hacia el intercambio inteligente de datos y la optimización de la producción en tiempo real.
Sensores y sistemas de visión
Los robots deben comprender tanto su propio estado como el entorno que les rodea para poder funcionar de forma segura y precisa. Esta capacidad es posible gracias a una amplia gama de tecnologías de detección.
Los sensores de posición supervisan continuamente la posición de las articulaciones, mientras que los sensores de fuerza y par proporcionan información durante el montaje, el pulido o las operaciones colaborativas. Los sistemas de visión equipados con cámaras industriales permiten a los robots identificar objetos, inspeccionar la calidad de los productos, reconocer la orientación de las piezas y guiar sus movimientos con gran precisión.
Las tecnologías de detección adicionales —entre las que se incluyen los escáneres láser, los sensores de proximidad, los sensores ultrasónicos y las unidades de medición inercial (IMU)— permiten a los robots desplazarse por entornos complejos, evitar colisiones e interactuar de forma más inteligente con las personas y los equipos.
En lugar de funcionar de forma independiente, estos sensores colaboran entre sí para crear un bucle de retroalimentación continuo. La información recopilada durante el funcionamiento se transmite al controlador, que ajusta inmediatamente los movimientos del robot siempre que es necesario.
Esta capacidad para percibir y responder a condiciones cambiantes es una de las características definitorias que distingue a los sistemas robóticos modernos de la automatización fija tradicional.
Efectores finales
El efector final es el componente que permite a un robot interactuar directamente con el mundo exterior. Montado en el extremo del brazo del robot, es el encargado de realizar la tarea concreta que se le ha asignado al robot.
A diferencia de muchos otros componentes robóticos, los efectores finales varían considerablemente en función de la aplicación prevista. Un robot de soldadura necesita una antorcha de soldadura, mientras que un robot de almacén puede utilizar una pinza de vacío para manipular cajas de cartón. Los robots médicos emplean instrumentos quirúrgicos altamente especializados, mientras que la fabricación de semiconductores suele requerir herramientas de manipulación ultralimpias y compatibles con el vacío.
Algunos ejemplos habituales son:
- Pinzas mecánicas
- Pinzas de vacío
- Pinzas magnéticas
- Sopletes de soldadura
- Boquillas dosificadoras
- Herramientas para atornillar
- Herramientas de corte
- Cabezales de pulido
- Sondas de inspección
Dado que el efector final entra en contacto directo con la pieza de trabajo, su diseño suele determinar la funcionalidad general del robot. Muchos sistemas robóticos pueden realizar tareas totalmente diferentes con solo cambiar el efector final, sin modificar el resto del robot.
Cómo funcionan conjuntamente estos componentes
Aunque cada componente desempeña una función específica, un robot solo alcanza todo su potencial cuando todos los subsistemas funcionan en armonía.
Una operación robótica típica comienza cuando el controlador recibe una instrucción programada. Los sensores recogen información sobre el robot y su entorno, lo que permite al controlador calcular el movimiento necesario. A continuación, el sistema de accionamiento acciona las articulaciones mecánicas, posicionando al robot con precisión, mientras que los componentes estructurales mantienen la rigidez durante todo el movimiento. Por último, el efector final lleva a cabo la tarea asignada, ya sea sujetar, soldar, montar, inspeccionar o procesar una pieza de trabajo.
Toda esta secuencia suele tener lugar en fracciones de segundo y se repite miles —o incluso millones— de veces a lo largo de la vida útil del robot.
La fiabilidad de este proceso no solo depende de un software avanzado, sino también de la calidad de ingeniería de cada uno de los componentes físicos. Las interfaces mecanizadas con precisión, los materiales cuidadosamente seleccionados, el montaje preciso y los rigurosos controles de calidad contribuyen a mantener un rendimiento constante del robot en condiciones de funcionamiento exigentes.
Por este motivo, conocer los componentes de los robots no solo es fundamental para los ingenieros en robótica, sino también para los fabricantes que se dedican a producir las piezas de precisión que permiten que los sistemas robóticos modernos funcionen de forma eficaz.
Seguir leyendo: Analizaremos en profundidad los distintos componentes mencionados anteriormente —entre ellos, las estructuras mecánicas, los sistemas de accionamiento, los sensores, los controladores y los efectores finales— en nuestra guía especial, “Un análisis detallado de los componentes de los robots.“

Tipos de robots
Los robots están diseñados para realizar una gama increíblemente amplia de tareas, desde el montaje de automóviles y la asistencia a cirujanos hasta la entrega de paquetes y la exploración de planetas lejanos. Dado que ningún robot por sí solo puede realizar de forma eficiente todo tipo de trabajo, los ingenieros han desarrollado numerosos sistemas robóticos optimizados para diferentes entornos, cargas útiles, requisitos de movimiento y niveles de autonomía.
No existe un método de clasificación de los robots que cuente con aceptación universal. En la práctica, los robots suelen clasificarse según su estructura mecánica, su aplicación, su movilidad, su entorno de funcionamiento o su nivel de interacción con las personas. Comprender estas clasificaciones ayuda a los ingenieros a seleccionar la solución robótica adecuada, al tiempo que les permite entender por qué los distintos robots utilizan componentes, materiales y métodos de fabricación diferentes.
Aunque cada categoría tiene una finalidad específica, todas comparten el mismo objetivo de ingeniería: para realizar tareas específicas de forma segura, precisa y eficiente.
Robots industriales
Los robots industriales son el tipo de robot más conocido y se han convertido en un pilar fundamental de la fabricación moderna. Diseñados para ofrecer velocidad, precisión y funcionamiento continuo, estos robots se utilizan habitualmente en fábricas de automóviles, plantas de montaje de productos electrónicos, talleres de fabricación de metales, instalaciones de semiconductores y un sinfín de entornos de producción.
La mayoría de los robots industriales cuentan con brazos articulados multieje capaces de realizar operaciones repetitivas con una repetibilidad excepcional. Entre sus aplicaciones más habituales se encuentran la soldadura, el mecanizado, el montaje, la manipulación de materiales, el paletizado, el pintado, la inspección y el embalaje.
Para hacer frente a los exigentes calendarios de producción, los robots industriales se basan en componentes estructurales rígidos, sistemas de accionamiento de precisión y materiales duraderos capaces de mantener la precisión a lo largo de millones de ciclos de funcionamiento. Las aleaciones de aluminio de alta resistencia, los aceros aleados, los rodamientos de precisión, los reductores armónicos y las carcasas mecanizadas con precisión se utilizan habitualmente para lograr la rigidez y la fiabilidad necesarias para la automatización industrial.
A medida que el sector manufacturero sigue adoptando sistemas de producción más inteligentes, los robots industriales siguen siendo una de las tecnologías más importantes para garantizar la productividad y la calidad de los productos.
Robots colaborativos (Cobots)
A diferencia de los robots industriales tradicionales, que suelen funcionar dentro de recintos de seguridad, los robots colaborativos —conocidos comúnmente como «cobots»— están diseñados para trabajar directamente junto a los operarios humanos.
Los cobots están equipados con tecnologías de detección avanzadas, sistemas de control de la fuerza y algoritmos de control inteligentes que les permiten detectar el contacto, limitar la fuerza de funcionamiento y reaccionar de forma segura cuando hay personas en su espacio de trabajo.
Su tamaño relativamente compacto, su programación simplificada y su flexibilidad de implementación los hacen especialmente atractivos para la fabricación de lotes pequeños, la automatización de laboratorios, el montaje de componentes electrónicos, la asistencia a máquinas y el control de calidad.
Aunque los cobots suelen transportar cargas más ligeras y funcionar a velocidades más bajas que los robots industriales convencionales, ofrecen ventajas significativas en entornos en los que la flexibilidad y la colaboración con las personas son esenciales.
La creciente popularidad de los cobots también ha incrementado la demanda de componentes estructurales ligeros, sistemas de accionamiento compactos y piezas mecanizadas de alta precisión que garanticen un funcionamiento seguro y ágil.

Robots humanoides
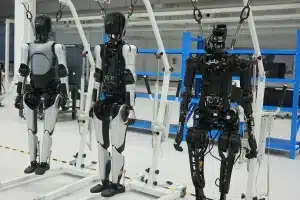
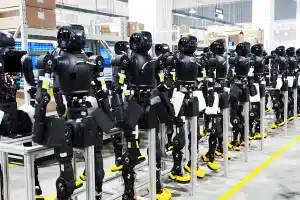
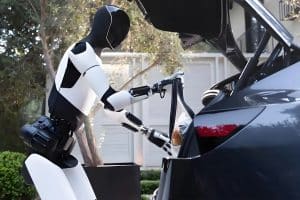
Los robots humanoides están diseñados para imitar la estructura y los movimientos del cuerpo humano. En lugar de optimizar su rendimiento para una única tarea industrial, estos robots tienen como objetivo funcionar en entornos concebidos originalmente para las personas.
Un robot humanoide típico cuenta con cabeza, torso, brazos, manos, piernas y múltiples articulaciones que imitan fielmente los movimientos humanos. Los sistemas humanoides avanzados integran visión artificial, sensores de fuerza, inteligencia artificial y un sofisticado control del equilibrio para desplazarse por entornos complejos e interactuar de forma natural con las personas.
Dado que requieren muchas más articulaciones móviles que los robots industriales convencionales, los robots humanoides plantean retos de ingeniería únicos. Los diseñadores deben encontrar un equilibrio cuidadoso entre resistencia, peso, eficiencia energética y precisión al tiempo que garantiza un movimiento fluido y coordinado a lo largo de docenas de ejes independientes.
Esto ha acelerado el desarrollo de materiales ligeros, actuadores compactos, sistemas de transmisión de precisión y componentes estructurales altamente integrados. Como resultado, la robótica humanoide se ha convertido en una de las áreas de mayor crecimiento dentro de la ingeniería de precisión y la fabricación avanzada.
Robots móviles
A diferencia de los brazos robóticos fijos, los robots móviles están diseñados para moverse libremente por su entorno mientras realizan las tareas que se les asignan.
Algunos robots móviles siguen rutas predefinidas, mientras que otros se desplazan de forma dinámica utilizando cámaras, LiDAR, GPS o tecnologías de localización y cartografía simultáneas (SLAM). Estos robots se utilizan ampliamente en almacenes, hospitales, instalaciones industriales, aeropuertos y explotaciones agrícolas.
Dos categorías habituales son:
- Vehículos guiados automáticamente (AGV),que se desplazan por recorridos fijos utilizando bandas magnéticas, marcadores o sistemas de guiado predefinidos.
- Robots móviles autónomos (AMR),que planifican rutas de forma autónoma, evitan obstáculos y se adaptan a entornos cambiantes en tiempo real.
A medida que la logística y la automatización de los almacenes siguen expandiéndose, los robots móviles están cobrando cada vez más importancia a la hora de mejorar la eficiencia operativa y reducir la manipulación manual de materiales.

Robots médicos
La robótica médica ha transformado muchos ámbitos de la asistencia sanitaria moderna, al permitir una mayor precisión, uniformidad y control durante los procedimientos médicos complejos.
Los robots quirúrgicos ayudan a los médicos durante las intervenciones mínimamente invasivas; los robots de rehabilitación facilitan la recuperación de los pacientes; los sistemas de automatización de laboratorios procesan grandes volúmenes de muestras diagnósticas; y los robots de farmacia mejoran la gestión de los medicamentos.
En comparación con muchas aplicaciones industriales, los robots médicos suelen funcionar bajo requisitos mucho más estrictos en cuanto a limpieza, biocompatibilidad, precisión y fiabilidad. Los componentes pueden fabricarse con aceros inoxidables resistentes a la corrosión, aleaciones de titanio o plásticos técnicos capaces de soportar esterilizaciones repetidas sin que se vea afectado su rendimiento.
La creciente demanda de equipos médicos de precisión sigue impulsando la innovación tanto en la ingeniería robótica como en la fabricación de componentes de alta precisión.
Robots de servicio y especializados
Más allá de las fábricas y los hospitales, los robots realizan ahora tareas en un abanico cada vez más amplio de sectores.
Los robots de servicio atienden a los clientes en hoteles, restaurantes, tiendas y instalaciones públicas. Los robots agrícolas supervisan el estado de los cultivos y automatizan la cosecha. Los robots de inspección operan en el interior de tuberías, plataformas marinas y entornos industriales peligrosos a los que el acceso humano resulta difícil o inseguro.
Otros sistemas robóticos especializados son los robots submarinos para la exploración marina, los robots espaciales para misiones extraterrestres, los robots educativos para el aprendizaje de las ciencias, la tecnología, la ingeniería y las matemáticas (STEM), y los robots de defensa diseñados para operaciones peligrosas.
Cada aplicación plantea retos de ingeniería únicos, que requieren combinaciones a medida de diseño mecánico, tecnología de sensores, sistemas de movilidad y protección del medio ambiente.
En lugar de basarse en un único diseño universal, la robótica sigue evolucionando a través de soluciones altamente especializadas y adaptadas a requisitos operativos específicos.
Seguir leyendo: Este capítulo ofrece únicamente una visión general de la clasificación de los robots. Para obtener información detallada sobre los distintos tipos de robots, consulta nuestra guía específica, *Guía detallada sobre los tipos de robots*, que ofrece una comparación exhaustiva de sus estructuras, características de rendimiento, escenarios de aplicación y aspectos a tener en cuenta en el diseño técnico.

Aplicaciones de la robótica
Los robots han evolucionado mucho más allá de su función original en la automatización industrial. Hoy en día, se utilizan en una amplia variedad de sectores en los que la precisión, la uniformidad, la eficiencia y la seguridad son fundamentales. Desde la fabricación de automóviles y equipos de semiconductores hasta la asistencia a cirujanos y el transporte de mercancías en almacenes inteligentes, los sistemas robóticos se han convertido en herramientas esenciales para resolver complejos retos de ingeniería y operativos.
Aunque cada sector tiene unas necesidades específicas, los motivos para adoptar la robótica son muy similares. Los robots ayudan a mejorar la calidad de los productos, reducir el trabajo manual repetitivo, aumentar la capacidad de producción, mejorar la seguridad en el lugar de trabajo y realizar tareas que, de otro modo, resultarían difíciles, peligrosas o imposibles de llevar a cabo de forma constante para los seres humanos.
A medida que la tecnología robótica sigue avanzando, sus aplicaciones se están expandiendo rápidamente. Los avances en inteligencia artificial, visión artificial, tecnologías de detección y fabricación de precisión han permitido a los robots ir más allá de las tareas repetitivas de producción para adentrarse en entornos que requieren mayor flexibilidad, adaptabilidad y toma de decisiones inteligente.
Los siguientes sectores representan algunas de las aplicaciones más importantes de la robótica moderna.
Fabricación y automatización industrial
La fabricación sigue siendo el ámbito de aplicación más amplio y consolidado de la robótica. Durante décadas, los robots industriales han ayudado a los fabricantes a mejorar la productividad, al tiempo que mantienen los altos niveles de uniformidad que exige la producción a gran escala.
Los robots se utilizan habitualmente en operaciones como la soldadura, el mecanizado, el montaje, la manipulación de materiales, el paletizado, el pintado, el embalaje, la dosificación y el control de calidad. Estas tareas suelen implicar movimientos repetitivos que se realizan miles de veces al día, lo que las hace idóneas para la automatización.
Una de las mayores ventajas de la fabricación robotizada es repetibilidad. Un robot programado correctamente puede realizar la misma operación con una precisión constante a lo largo de largos ciclos de producción, lo que contribuye a reducir la variación del producto y a mejorar la calidad general.
Los robots industriales modernos también desempeñan un papel importante en los entornos de producción flexibles. Al cambiar los programas de software, las herramientas o los efectores finales, un mismo sistema robótico suele poder adaptarse a múltiples productos o procesos de producción sin necesidad de modificaciones mecánicas significativas.
A medida que las industrias siguen adoptando la fabricación inteligente y las tecnologías de la Industria 4.0, la robótica se integra cada vez más en los sistemas de producción digitales, lo que permite la supervisión en tiempo real, el mantenimiento predictivo y la optimización automatizada de los procesos.
Robótica sanitaria y médica
La asistencia sanitaria se ha convertido en uno de los ámbitos de la robótica que más rápido crece, impulsado por la creciente demanda de precisión, uniformidad y procedimientos médicos mínimamente invasivos.
Los robots quirúrgicos permiten a los médicos realizar intervenciones muy complejas con mayor destreza, mejor visualización y mayor control que las técnicas convencionales. Los robots de rehabilitación ayudan a los pacientes a recuperarse de lesiones o afecciones neurológicas, mientras que los sistemas de automatización de laboratorio mejoran la rapidez y la precisión de las pruebas diagnósticas.
La robótica también contribuye a la fabricación de productos farmacéuticos, la logística hospitalaria y el diagnóstico por imagen, al reducir las tareas manuales repetitivas y mejorar la eficiencia operativa.
Dado que las aplicaciones médicas suelen implicar una interacción directa con los pacientes, los robots médicos deben cumplir unos requisitos excepcionalmente estrictos en materia de precisión, limpieza, fiabilidad y biocompatibilidad. Estas exigencias han acelerado la innovación en sistemas mecánicos compactos, componentes estructurales ligeros y tecnologías de fabricación de alta precisión.
Fabricación de semiconductores y productos electrónicos
Pocas industrias exigen niveles de precisión tan elevados como la fabricación de semiconductores y productos electrónicos. Los componentes suelen medirse en micras, y hasta la más mínima contaminación o los errores de posicionamiento más insignificantes pueden afectar a la calidad del producto.
Los sistemas robóticos desempeñan un papel fundamental en la manipulación de obleas, el encapsulado de chips, la inspección óptica automatizada, el traslado de materiales en salas blancas y el montaje de precisión. Su capacidad para realizar movimientos altamente repetitivos con una precisión excepcional los convierte en indispensables en la producción moderna de semiconductores.
La fabricación de productos electrónicos también depende en gran medida de la robótica para operaciones como el montaje de placas de circuito impreso (PCB), la colocación de componentes, la soldadura, la dosificación y la inspección de productos.
Muchos sistemas robóticos utilizados en estos entornos incorporan componentes estructurales ligeros, mecanismos de guía de precisión, piezas compatibles con el vacío y sistemas avanzados de control de movimiento para cumplir con los estrictos requisitos de la fabricación en salas blancas.
Almacenamiento y logística
El rápido crecimiento del comercio electrónico y de las cadenas de suministro globales ha transformado los almacenes en centros de distribución altamente automatizados, en los que la robótica desempeña un papel cada vez más importante.
Los robots móviles autónomos (AMR) y los vehículos guiados automáticamente (AGV) transportan materiales por los almacenes, mientras que los brazos robóticos realizan operaciones de preparación de pedidos, clasificación, paletización y embalaje.
La visión artificial permite a los robots identificar productos de diferentes formas y orientaciones, mientras que los sistemas de navegación inteligentes permiten a los robots móviles optimizar sus rutas de desplazamiento y esquivar obstáculos sin intervención humana.
La robótica de almacén contribuye a mejorar la rapidez en la preparación de pedidos, reducir la manipulación manual, aumentar la eficiencia del almacenamiento y facilitar el funcionamiento ininterrumpido en instalaciones que procesan miles de productos cada día.

Automoción y transporte
La industria del automóvil lleva más de medio siglo a la vanguardia de la robótica industrial y sigue siendo uno de los principales usuarios de la automatización robótica.
La fabricación de vehículos implica miles de procesos altamente repetitivos, muchos de los cuales requieren una precisión y una uniformidad excepcionales. Los robots se utilizan ampliamente para la soldadura de carrocerías, el pintado, la aplicación de adhesivos, el montaje, la manipulación de materiales, la alimentación de máquinas y la inspección final de calidad.
A medida que los vehículos eléctricos siguen ganando cuota de mercado, la robótica también ha ido cobrando cada vez más importancia en la fabricación de baterías, el montaje de módulos de precisión y los procesos de pruebas automatizados.
El exigente entorno de producción de la industria automovilística ha impulsado mejoras continuas en la durabilidad de los robots, su capacidad de carga útil, la precisión de posicionamiento y la eficiencia en la fabricación.
Ingeniería aeroespacial y de alta precisión
La fabricación aeroespacial plantea retos únicos debido al tamaño, la complejidad y los requisitos de rendimiento de los componentes de aeronaves y naves espaciales.
Los robots ayudan en tareas de taladrado, fijación, procesamiento de materiales compuestos, inspección, acabado de superficies y montaje de precisión de grandes componentes estructurales en los que la precisión es fundamental.
Dado que los componentes aeroespaciales se fabrican con frecuencia a partir de aleaciones ligeras de aluminio, aleaciones de titanio, superaleaciones a base de níquel y materiales compuestos avanzados, los sistemas robóticos suelen trabajar en combinación con tecnologías de mecanizado e inspección altamente especializadas.
La combinación de la robótica y la fabricación de precisión contribuye a mejorar la uniformidad y, al mismo tiempo, a reducir el tiempo de producción de conjuntos aeroespaciales complejos.
Industrias alimentaria, agrícola y de consumo
La robótica se ha extendido rápidamente a sectores que tradicionalmente dependían del trabajo manual.
Los fabricantes de alimentos utilizan sistemas robóticos para el envasado, la clasificación, el paletizado y el control de calidad, respetando al mismo tiempo estrictas normas de higiene. Los robots agrícolas colaboran en la siembra, la cosecha, el seguimiento de los cultivos y la pulverización de precisión, lo que contribuye a mejorar la eficiencia y a reducir el consumo de recursos.
Los fabricantes de bienes de consumo recurren cada vez más a la robótica para automatizar las operaciones de montaje, embalaje, etiquetado y logística, lo que permite que los sistemas de producción respondan con mayor rapidez a los cambios en la demanda del mercado.
La capacidad de combinar velocidad, precisión y calidad constante ha convertido a la robótica en una tecnología esencial en estos sectores de gran volumen de producción.

Investigación, educación y aplicaciones emergentes
Más allá de la fabricación comercial, la robótica sigue impulsando la innovación en instituciones de investigación, universidades y sectores tecnológicos emergentes.
Los robots educativos ofrecen plataformas prácticas para la enseñanza de la programación, la electrónica y la ingeniería mecánica. Los robots de investigación contribuyen al desarrollo de la inteligencia artificial, la navegación autónoma, la interacción entre humanos y robots y las tecnologías avanzadas de detección.
También se están desarrollando sistemas robóticos especializados para la exploración de las profundidades marinas, la respuesta ante catástrofes, la inspección de infraestructuras, el mantenimiento de instalaciones de energías renovables y la exploración planetaria, ámbitos en los que el acceso humano resulta difícil, costoso o peligroso.
Muchas de las tecnologías desarrolladas por primera vez en estos entornos de investigación acaban incorporándose a la robótica industrial, lo que acelera la innovación en el sector de la automatización en general.
La robótica sigue extendiéndose por todos los sectores
Las aplicaciones de la robótica siguen creciendo a medida que las nuevas tecnologías mejoran las capacidades de los robots y reducen los costes de implantación. Las tareas que antes requerían sistemas de automatización específicos pueden realizarse cada vez más mediante plataformas robóticas flexibles, capaces de adaptarse a los requisitos de producción cambiantes.
Independientemente del sector, los sistemas robóticos que tienen éxito se basan en los mismos fundamentos de ingeniería: estructuras mecánicas bien diseñadas, sistemas de accionamiento fiables, tecnologías de control inteligentes, componentes fabricados con precisión y normas de calidad rigurosas. Aunque la aplicación final pueda variar, los principios de ingeniería subyacentes se mantienen notablemente constantes.
A medida que la robótica se vuelva más inteligente, conectada y accesible, su papel seguirá ampliándose a nuevos sectores y aplicaciones que hoy en día apenas están empezando a surgir.
Seguir leyendo: Cada sector presenta retos de ingeniería y requisitos de fabricación propios. Explora nuestra guía específica sobre aplicaciones de la robótica para descubrir cómo la robótica está transformando sectores como el de la fabricación., dispositivos médicos, equipos para semiconductores, automatización de almacenes, sector aeroespacial, automoción y muchos otros, junto con los componentes de precisión y las tecnologías de fabricación que los sustentan.

Cómo se diseñan y fabrican los robots
Todo robot comienza como un concepto de ingeniería antes de convertirse en una máquina totalmente funcional. Aunque el producto final pueda parecer un único sistema integrado, su desarrollo es el resultado de un proceso cuidadosamente planificado en el que intervienen diseño mecánico, electrónica, desarrollo de software, selección de materiales, fabricación de precisión, montaje, pruebas y validación de la calidad.
Tanto si se trata de desarrollar un sencillo robot colaborativo como una plataforma humanoide altamente sofisticada, los ingenieros deben encontrar el equilibrio entre numerosos factores a lo largo de todo el proceso de diseño y fabricación. La resistencia estructural, el peso, la precisión, la fiabilidad, la facilidad de fabricación, el coste y la facilidad de mantenimiento a largo plazo influyen en la forma en que se diseña y, en última instancia, se construye un robot.
A diferencia de muchos productos de consumo, los robots están formados por cientos —o incluso miles— de componentes individuales que deben funcionar conjuntamente con una precisión excepcional. Incluso las pequeñas desviaciones dimensionales o los errores de montaje pueden afectar a la precisión del movimiento, la repetibilidad, las características de vibración y la fiabilidad a largo plazo.
Por este motivo, la fabricación de robots no consiste simplemente en producir piezas. Se trata de un proceso de ingeniería multidisciplinar que combina el desarrollo de productos con tecnologías de fabricación avanzadas para garantizar que cada componente funcione según lo previsto.
Diseño e ingeniería de robots
El desarrollo de un robot suele comenzar por definir la aplicación a la que está destinado. Los ingenieros determinan en primer lugar las tareas que realizará el robot, el entorno en el que operará, la carga útil necesaria, el alcance, la velocidad, la precisión de posicionamiento y la vida útil prevista.
Estos requisitos influyen en todos los aspectos de la arquitectura del robot, desde la disposición estructural general hasta la selección de actuadores, sistemas de transmisión, sensores, controladores y efectores finales.
A continuación, se utiliza software de diseño asistido por ordenador (CAD) para crear modelos tridimensionales detallados de los componentes individuales y de los conjuntos completos. Los ingenieros evalúan la resistencia estructural, el movimiento de las articulaciones, la accesibilidad y la integración de los componentes antes de fabricar los prototipos físicos.
Las herramientas de simulación también desempeñan un papel cada vez más importante en esta fase. Los modelos digitales permiten a los ingenieros verificar las trayectorias de movimiento, identificar posibles interferencias entre las piezas móviles, estimar las cargas estructurales y optimizar el rendimiento de los robots antes de que comience la fabricación.
Al resolver los problemas de diseño en las primeras fases del desarrollo, los equipos de ingeniería pueden reducir los ciclos de rediseño, acortar el tiempo de desarrollo del producto y mejorar la eficiencia de la fabricación.
Selección de materiales
La elección de los materiales adecuados es una de las decisiones de ingeniería más importantes en el desarrollo de robots. Cada componente está sometido a diferentes cargas mecánicas y condiciones de funcionamiento, lo que hace que la elección de los materiales sea un equilibrio entre resistencia mecánica, peso, resistencia al desgaste, resistencia a la corrosión, estabilidad térmica y coste de fabricación.
Los componentes estructurales, como los brazos robóticos, los bastidores y las carcasas, suelen dar prioridad a una construcción ligera sin sacrificar la rigidez. Las aleaciones de aluminio se utilizan habitualmente porque ofrecen un excelente equilibrio entre resistencia, maquinabilidad y reducción de peso. Los componentes sometidos a cargas elevadas pueden requerir aceros aleados o aceros inoxidables para mejorar la durabilidad y la resistencia a la fatiga, mientras que las aleaciones de titanio se utilizan cada vez más en sistemas robóticos de alto rendimiento en los que tanto la resistencia como el bajo peso son fundamentales.
Los plásticos técnicos también desempeñan un papel importante en la robótica moderna. Materiales como el POM, el PEEK, el PTFE y el nailon se utilizan con frecuencia para fabricar casquillos, componentes deslizantes, sistemas de gestión de cables y piezas funcionales ligeras, ya que ofrecen baja fricción, buena resistencia al desgaste y aislamiento eléctrico.
La selección de materiales está estrechamente relacionada con los métodos de fabricación. La geometría de un componente, las tolerancias requeridas, el volumen de producción y el acabado superficial influyen en la elección de los materiales más adecuados para una aplicación concreta y en la forma en que deben procesarse.
A medida que los sistemas robóticos se vuelven cada vez más ligeros, rápidos y eficientes desde el punto de vista energético, la ingeniería de materiales sigue siendo un factor clave para el rendimiento y la fiabilidad a largo plazo.

Desarrollo de prototipos
Antes de pasar a la producción en serie, la mayoría de los sistemas robóticos se someten a varias fases de creación de prototipos para validar tanto el diseño como el proceso de fabricación.
El desarrollo de prototipos permite a los ingenieros verificar el ajuste de los componentes, la precisión del montaje, el rendimiento del movimiento, la resistencia estructural, el comportamiento térmico y la integración del sistema en condiciones reales de funcionamiento. Además, ofrece valiosas oportunidades para identificar los retos de fabricación antes de que se ultimen las herramientas de producción y las cadenas de suministro.
En función de la fase de diseño, los componentes del prototipo pueden fabricarse utilizando mecanizado CNC, la fabricación aditiva, la fabricación de chapas metálicas u otras tecnologías de fabricación rápida. Estos métodos permiten a los equipos de ingeniería evaluar diferentes opciones de diseño, optimizar los procedimientos de montaje y aplicar mejoras con rapidez sin tener que comprometerse con grandes volúmenes de producción.
En el caso de los sistemas robóticos complejos, a menudo se necesitan varias iteraciones de prototipos antes de alcanzar el equilibrio deseado entre rendimiento, facilidad de fabricación y coste.
Este enfoque iterativo reduce considerablemente el riesgo de desarrollo y, al mismo tiempo, contribuye a garantizar que el diseño final de producción cumpla tanto con los requisitos técnicos como con los comerciales.
Capacidades de fabricación para la creación de prototipos
Para garantizar una respuesta rápida y fiable desarrollo de prototipos, ofrecemos capacidades de fabricación integradas que incluyen mecanizado CNC, fabricación de chapas metálicas y servicios de impresión 3D. Estos procesos permiten una iteración rápida, una validación precisa y una transición eficiente del prototipo a la producción.
Más información sobre nuestras soluciones de fabricación:
Servicios de mecanizado CNC →
Servicios de fabricación de chapas metálicas →
Servicios de impresión 3D →
Tecnologías de fabricación de precisión
Una vez validado el diseño, la producción pasa a centrarse en la fabricación de los componentes individuales que, finalmente, conformarán el sistema robótico completo.
Dado que los robots dependen de movimientos precisos y de un posicionamiento exacto, muchos componentes estructurales y de transmisión requieren tolerancias dimensionales extremadamente estrictas y una calidad de fabricación constante. El proceso de fabricación elegido depende de factores como la geometría de los componentes, las propiedades de los materiales, los requisitos funcionales y el volumen de producción.
Entre las tecnologías de fabricación más habituales utilizadas para los componentes robóticos se incluyen:
- mecanizado CNCpara piezas estructurales de alta precisión, carcasas, soportes, uniones, ejes y componentes mecánicos a medida.
- Torneado CNCpara piezas giratorias, como ejes, casquillos, espaciadores y asientos de rodamientos.
- Rectificado de precisiónpara conseguir tolerancias estrictas y acabados superficiales de gran calidad en superficies funcionales críticas.
- Mecanizado por descarga eléctrica (EDM)para la fabricación de detalles internos complejos y geometrías difíciles de mecanizar.
- Fabricación de chapas metálicaspara cubiertas, carcasas, paneles de montaje y conjuntos estructurales ligeros.
- Impresión 3D en metal y polímerospara la creación rápida de prototipos, diseños ligeros y la producción en pequeñas series.
- Montaje y operaciones secundariaspara integrar componentes individuales en subconjuntos mecánicos completos.
Cada proceso contribuye a diferentes aspectos del rendimiento del robot. Una alta precisión de mecanizado mejora la precisión de posicionamiento; los acabados superficiales cuidadosamente controlados reducen la fricción y el desgaste; y una calidad dimensional constante ayuda a garantizar un montaje fluido y un funcionamiento fiable a lo largo de toda la vida útil del robot.

Montaje e integración de sistemas
La fabricación de componentes individuales es solo una de las fases de la producción de robots. El siguiente paso consiste en ensamblar dichos componentes para crear un sistema robótico plenamente funcional.
Los conjuntos mecánicos se integran con actuadores, cajas de cambios, controladores, sensores, cableado eléctrico, sistemas de comunicación y efectores finales, de acuerdo con especificaciones técnicas detalladas.
Durante el montaje, los ingenieros comprueban los puntos críticos de alineación, los ajustes de precarga, el tendido de los cables, el par de apriete y las interfaces de los componentes para garantizar que el robot funcione según lo previsto. Incluso las pequeñas desviaciones en el montaje pueden influir en la fluidez de los movimientos, la precisión de posicionamiento y la durabilidad a largo plazo.
A medida que los sistemas robóticos se vuelven cada vez más complejos, el montaje ha pasado de ser un proceso puramente mecánico a convertirse en una actividad de integración multidisciplinar que abarca la ingeniería mecánica, la ingeniería eléctrica, la configuración de software y la calibración de sistemas.
Una integración satisfactoria garantiza que todos los subsistemas se comuniquen de forma eficaz y funcionen de manera fiable como una máquina unificada.
Pruebas y control de calidad
Antes de que un robot se comercialice, debe someterse a unas pruebas exhaustivas para comprobar que cumple con las especificaciones de diseño y los objetivos de rendimiento.
Las inspecciones mecánicas confirman que las dimensiones críticas y las interfaces de montaje se ajustan a los planos técnicos, mientras que las pruebas funcionales evalúan la precisión del movimiento, la repetibilidad, el rendimiento de la carga útil, el tiempo de ciclo y la estabilidad del sistema.
Los sistemas eléctricos, las funciones de seguridad, las interfaces de comunicación y el comportamiento del software también se validan en diversas condiciones de funcionamiento. Dependiendo de la aplicación, los robots pueden someterse a ensayos de resistencia, ensayos ambientales, análisis de vibraciones o verificaciones de rendimiento específicas para cada aplicación.
El control de calidad va más allá del propio robot terminado. Los componentes individuales suelen requerir una inspección dimensional, una verificación de materiales y un control de procesos a lo largo de toda la fabricación, con el fin de garantizar una calidad constante del producto, desde el prototipo hasta la producción a gran escala.
Las pruebas exhaustivas no solo permiten detectar posibles problemas antes de la puesta en servicio, sino que también garantizan que el sistema robótico pueda funcionar de forma segura y fiable durante toda su vida útil prevista.

Del concepto de ingeniería a la máquina inteligente
El diseño y la fabricación de un robot constituyen un proceso de ingeniería altamente colaborativo que aúna los conocimientos especializados de múltiples disciplinas. Los diseñadores mecánicos, los ingenieros electrónicos, los desarrolladores de software, los especialistas en fabricación y los ingenieros de calidad contribuyen todos ellos a transformar un concepto inicial en un sistema robótico fiable.
Cada etapa, desde el diseño inicial y la selección de materiales hasta mecanizado de precisión, el montaje y la validación final—desempeña un papel importante a la hora de determinar el rendimiento general del robot. El éxito depende no solo de una ingeniería innovadora, sino también de la capacidad de fabricar componentes complejos con una precisión y una uniformidad excepcionales.
A medida que los robots se vuelven más inteligentes y mecánicamente sofisticados, la relación entre diseño de ingeniería y fabricación de precisión sigue ganando fuerza. Los avances en materiales, tecnologías de mecanizado, fabricación aditiva y control de calidad están permitiendo que la próxima generación de sistemas robóticos sea más ligera, más precisa y más capaz que nunca.
Seguir leyendo: Este capítulo ofrece una visión general del proceso de desarrollo de un robot. Para profundizar en diseño orientado a la fabricación (DFM), creación de prototipos, mecanizado CNC, rectificado de precisión, impresión 3D, fabricación de chapas metálicas, acabado de superficies, control de calidad y la transición del prototipo a la producción, Descubre nuestra sección dedicada a Guía para la fabricación de robots, donde se explica cada fase con mayor detalle técnico.

El futuro de la robótica
La robótica ha pasado de ser un conjunto de simples máquinas programables a convertirse en sistemas inteligentes capaces de percibir su entorno, aprender a partir de datos y trabajar junto a las personas. A medida que los avances en inteligencia artificial, tecnologías de detección, ciencia de los materiales y fabricación de precisión siguen acelerándose, los robots se vuelven más capaces, más adaptables y cada vez más integrados en la vida cotidiana.
El futuro de la robótica no viene determinado por un único avance. Por el contrario, vendrá determinado por la convergencia continua de múltiples disciplinas de ingeniería que permiten a los robots funcionar con mayor inteligencia, eficiencia y autonomía. Aunque la automatización industrial seguirá siendo un importante motor de innovación, se espera que los robots del futuro se expandan a muchos entornos nuevos en los que la flexibilidad, la colaboración y la toma de decisiones en tiempo real sean esenciales.
Comprender estas tendencias emergentes ayuda a los ingenieros, fabricantes y desarrolladores tecnológicos a anticiparse a los retos y oportunidades que influirán en la próxima generación de sistemas robóticos.
Inteligencia artificial y toma de decisiones más inteligente
La inteligencia artificial (IA) está transformando la robótica: las máquinas, que antes se limitaban a ejecutar instrucciones programadas, se están convirtiendo en sistemas capaces de tomar decisiones fundamentadas basadas en datos del mundo real.
Los robots industriales tradicionales ejecutan secuencias predefinidas con una consistencia excepcional, pero suelen depender de entornos estructurados en los que cada movimiento se ha planificado de antemano. Las tecnologías modernas de inteligencia artificial permiten a los robots reconocer objetos, interpretar información visual, optimizar las trayectorias de movimiento, detectar anomalías y adaptarse a condiciones de funcionamiento cambiantes con una intervención humana mínima.
Los algoritmos de aprendizaje automático también permiten a los robots mejorar su rendimiento mediante el análisis de los datos operativos recopilados a lo largo del tiempo. En lugar de repetir acciones idénticas de forma indefinida, los futuros sistemas robóticos adaptarán cada vez más su comportamiento en función de la experiencia previa, las condiciones de producción y la información que reciban del entorno.
Aunque los robots totalmente autónomos siguen siendo un campo de investigación muy activo, la inteligencia artificial ya está mejorando la productividad en los sectores de la fabricación, la logística, la sanidad y la robótica de servicios.
El auge de la robótica humanoide
Los robots humanoides se han convertido en uno de los ámbitos de la robótica moderna que más rápido está evolucionando, ya que están diseñados para funcionar en entornos creados originalmente para las personas.
A diferencia de los robots industriales convencionales, que están optimizados para tareas repetitivas específicas, los robots humanoides tienen como objetivo realizar una amplia variedad de actividades mediante movimientos e interacciones similares a los de los seres humanos. Esto requiere la integración de docenas de articulaciones coordinadas, un control avanzado del equilibrio, visión artificial, detección de fuerza y una inteligencia artificial sofisticada.
El diseño de robots humanoides plantea importantes retos de ingeniería. Los componentes deben ser ligero, pero con una gran resistencia estructural, las articulaciones deben realizar movimientos suaves y precisos, y los actuadores deben proporcionar un par elevado sin dejar de ser compactos y eficientes desde el punto de vista energético.
Estos requisitos están impulsando la innovación en el ámbito de los componentes mecánicos de precisión, los sistemas de transmisión, los materiales ligeros y los procesos de fabricación avanzados. A medida que la tecnología madura, se prevé que los robots humanoides desempeñen un papel cada vez más importante en la fabricación, la logística, la sanidad, la inspección y otros sectores que requieren mucha mano de obra.
Colaboración entre personas y robots
El futuro de la robótica no consiste únicamente en sustituir la mano de obra humana. Cada vez más, se desarrollan robots para que trabajen junto a las personas, en lugar de en su lugar.
Los robots colaborativos ya han demostrado que una interacción segura entre personas y robots puede mejorar la productividad, al tiempo que se mantiene la flexibilidad en los entornos de fabricación. Se espera que los futuros sistemas colaborativos sean aún más inteligentes gracias a la mejora de los sensores, la planificación predictiva de movimientos y las tecnologías de comunicación natural.
Los avances en el control de la fuerza, la visión artificial, el reconocimiento de voz y la interpretación de gestos permitirán a los robots comprender mejor las intenciones humanas y responder de forma segura durante la realización de tareas conjuntas.
Este enfoque colaborativo resulta especialmente valioso en sectores en los que la experiencia manual sigue siendo esencial, pero en los que las tareas repetitivas o físicamente exigentes pueden delegarse a asistentes robóticos.

Materiales avanzados y diseño ligero
A medida que los robots se vuelvan más rápidos, más ágiles y más eficientes desde el punto de vista energético, la ingeniería de materiales seguirá desempeñando un papel fundamental en el desarrollo futuro de los robots.
La reducción del peso total sin sacrificar la rigidez estructural permite a los robots moverse más rápidamente, consumir menos energía y transportar cargas útiles mayores en relación con su propia masa. Los ingenieros recurren cada vez más a aleaciones avanzadas de aluminio, titanio y magnesio, a compuestos de fibra de carbono y a plásticos técnicos de alto rendimiento para alcanzar estos objetivos.
Al mismo tiempo, los avances en ingeniería de superficies, recubrimientos resistentes al desgaste y tecnologías de materiales compuestos están contribuyendo a prolongar la vida útil de los componentes, al tiempo que reducen las necesidades de mantenimiento.
Las futuras innovaciones en materiales no solo mejorarán el rendimiento de los robots, sino que también influirán en la forma en que se fabrican, montan y mantienen los componentes robóticos a lo largo de su ciclo de vida.
Tecnologías de fabricación de última generación
El futuro de la robótica no solo depende de unos diseños mejores, sino también de la capacidad de fabricar componentes cada vez más sofisticados con una precisión excepcional.
El mecanizado CNC avanzado, la fabricación aditiva, el rectificado de precisión, la inspección automatizada, la gestión digital de la calidad y los sistemas de producción inteligentes permiten a los fabricantes producir componentes robóticos complejos con mayor eficiencia que nunca.
Las herramientas de ingeniería digital —entre las que se incluyen la simulación, los gemelos digitales y el desarrollo basado en modelos— también están acortando los ciclos de desarrollo de los productos, ya que permiten a los ingenieros validar los diseños antes de que se fabriquen los prototipos físicos.
A medida que las tecnologías de fabricación sigan evolucionando, los robots del futuro se beneficiarán de una mayor precisión dimensional, estructuras más ligeras, componentes más integrados y plazos de desarrollo más cortos.
Por lo tanto, la relación entre la robótica y la industria manufacturera estará cada vez más interrelacionada, y los avances en un campo impulsarán la innovación en el otro.
La robótica más allá de la fabricación tradicional
Aunque la industria manufacturera sigue siendo el principal ámbito de aplicación de la robótica, se prevé que el crecimiento futuro provenga de una gama mucho más amplia de sectores.
El sector sanitario seguirá ampliando el uso de la cirugía asistida por robot, los dispositivos de rehabilitación y la automatización de los laboratorios. La agricultura está incorporando robots para la siembra de precisión, la supervisión de los cultivos y la cosecha autónoma. Las empresas de logística están realizando importantes inversiones en almacenes autónomos y sistemas de distribución inteligentes.
También se prevé que la robótica desempeñe un papel importante en el ámbito de las energías renovables, la inspección de infraestructuras, la vigilancia medioambiental, la respuesta ante catástrofes, la exploración de las profundidades marinas y las misiones espaciales, es decir, en aplicaciones en las que los robots pueden operar en entornos peligrosos, remotos o inaccesibles para los seres humanos.
A medida que los sistemas robóticos se vuelven más inteligentes y adaptables, es probable que surjan aplicaciones totalmente nuevas, lo que generará oportunidades que van mucho más allá de la automatización industrial actual.

La próxima era de la robótica
El futuro de la robótica vendrá determinado por la integración de software inteligente, ingeniería mecánica avanzada, materiales innovadores y fabricación de precisión. En lugar de evolucionar de forma aislada, estas tecnologías seguirán reforzándose mutuamente, lo que permitirá que los robots sean más capaces, más eficientes y se generalice su uso en todos los sectores de la sociedad.
A pesar de los rápidos avances tecnológicos, los principios fundamentales de ingeniería que se han abordado a lo largo de esta guía siguen siendo los mismos. Todo robot que funcione correctamente sigue dependiendo de estructuras mecánicas cuidadosamente diseñadas, sistemas de movimiento fiables, sensores precisos, un control inteligente y componentes fabricados con alta calidad.
A medida que sigan surgiendo nuevas tecnologías, los ingenieros que comprendan estos fundamentos estarán en la mejor posición para desarrollar la próxima generación de sistemas robóticos. Ya sea en el diseño de equipos de automatización industrial, dispositivos médicos, vehículos autónomos o robots humanoides, el futuro de la robótica seguirá basándose en la misma combinación de innovación, precisión y excelencia en ingeniería que ha impulsado su evolución durante décadas.
Seguir leyendo: En este capítulo se presentan las principales tendencias que están dando forma a la próxima generación de robótica. Descubre nuestra sección dedicada a El futuro de la robótica guía para saber más sobre Robots basados en inteligencia artificial, robótica humanoide, Industria 5.0, gemelos digitales, fabricación inteligente, materiales de última generación y las tecnologías que se espera que redefinan la robótica en los próximos años.
Preguntas frecuentes
¿Cuál es la diferencia entre la robótica y la automatización?
Aunque estos términos suelen utilizarse indistintamente, no son lo mismo. La automatización se refiere a cualquier tecnología que reduzca o elimine la intervención humana manual en un proceso, incluyendo cintas transportadoras, sistemas controlados por PLC y líneas de producción automatizadas. La robótica es una rama de la automatización centrada en máquinas programables capaces de detectar, procesar información y realizar tareas físicas. En muchas fábricas modernas, la robótica forma parte de un sistema de fabricación automatizado más amplio.
¿Cuáles son los componentes principales de un robot?
La mayoría de los robots se componen de varios sistemas fundamentales, entre los que se incluyen estructuras mecánicas, sistemas de accionamiento, controladores, sensores, componentes eléctricos y efectores finales. Estos sistemas funcionan conjuntamente para generar movimiento, procesar información, interactuar con el entorno y realizar tareas específicas. Aunque el diseño exacto varía en función de la aplicación, estos componentes constituyen la base de casi todos los sistemas robóticos modernos.
¿Cómo saben los robots qué tienen que hacer?
Los robots funcionan siguiendo instrucciones programadas que procesan sus sistemas de control. Durante su funcionamiento, los sensores recogen continuamente información sobre el robot y su entorno, lo que permite al controlador ajustar los movimientos en tiempo real. Los robots más avanzados también pueden utilizar la visión artificial y la inteligencia artificial para reconocer objetos, optimizar los movimientos y adaptarse a entornos cambiantes.
¿Qué materiales se suelen utilizar para fabricar robots?
Los fabricantes de robots seleccionan los materiales en función de la función de cada componente. Las aleaciones de aluminio se utilizan ampliamente para piezas estructurales ligeras, mientras que los aceros aleados y los aceros inoxidables aportan una gran resistencia y durabilidad a los componentes sometidos a grandes cargas. Las aleaciones de titanio se utilizan a menudo en la robótica de alto rendimiento o médica, y los plásticos técnicos como el PEEK, el POM y el nailon suelen elegirse para piezas ligeras, resistentes al desgaste o aislantes eléctricos.
¿Cómo se fabrican los componentes robóticos?
Los componentes de los robots se fabrican mediante diversos procesos de fabricación de precisión, en función de su geometría, material y requisitos funcionales. Entre los métodos de fabricación más habituales se incluyen el mecanizado CNC, el torneado CNC, el rectificado de precisión, el electroerosionado (EDM), la fabricación de chapa, la fabricación aditiva (impresión 3D) y el montaje de precisión. Es fundamental contar con una alta precisión dimensional y una calidad constante, ya que incluso las variaciones más pequeñas pueden afectar al rendimiento y a la repetibilidad de los robots.
¿Qué sectores son los que más utilizan la robótica?
El sector manufacturero sigue siendo el principal usuario de la robótica, especialmente en los sectores de la automoción, la electrónica y la fabricación de metales. Sin embargo, los robots también se utilizan ampliamente en dispositivos médicos, la fabricación de semiconductores, la automatización de almacenes, el sector aeroespacial, la agricultura, el procesamiento de alimentos, la logística, los laboratorios de investigación y muchos otros sectores. A medida que las tecnologías robóticas siguen evolucionando, sus aplicaciones se están expandiendo a prácticamente todos los sectores de la economía mundial.
¿Por qué es importante la fabricación de precisión en la robótica?
Los sistemas robóticos dependen de componentes mecánicos de alta precisión para lograr un movimiento fluido, un posicionamiento fiable y una durabilidad a largo plazo. La fabricación de precisión ayuda a garantizar que elementos críticos como los asientos de los rodamientos, las carcasas de las cajas de cambios, los ejes, las articulaciones y las interfaces estructurales cumplan con tolerancias dimensionales muy estrictas. Esto contribuye directamente a la precisión, la repetibilidad, la estabilidad y la fiabilidad operativa de los robots, lo que convierte la calidad de fabricación en un aspecto fundamental del rendimiento de los robots.
Artículos relacionados