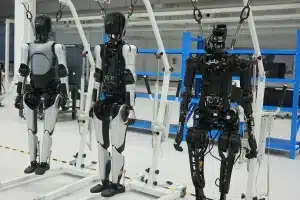
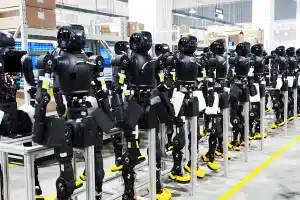
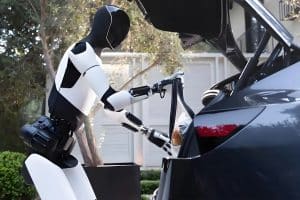
Qu’il s’agisse d’un robot industriel assemblant des véhicules, d’un robot humanoïde interagissant avec les personnes ou d’un robot chirurgical réalisant des interventions délicates, chaque système robotique repose sur une combinaison de composants de précision fonctionnant ensemble.
Au lieu de fonctionner comme une machine unique, un robot est constitué de multiples systèmes interconnectés. Chaque système remplit une fonction spécifique : assurer le support structurel, générer le mouvement, transmettre l’énergie, traiter l’information, percevoir l’environnement ou interagir avec les objets. Les performances, la précision, la fiabilité et la durée de vie d’un robot dépendent directement de la qualité et de l’intégration de ces composants.
Les robots modernes imposent des exigences de plus en plus strictes en matière de conception des composants. Les structures légères améliorent la vitesse et l'efficacité énergétique, les châssis rigides optimisent la précision du positionnement, tandis que les systèmes d'entraînement de haute précision garantissent des mouvements fluides et répétables. À mesure que la robotique évolue vers les robots collaboratifs, les robots mobiles autonomes et les plateformes humanoïdes, l'ingénierie des composants est devenue un facteur déterminant de la performance globale des robots.
Dans ce guide, nous explorerons les principaux composants des systèmes robotiques modernes, expliquerons leur fonctionnement commun, aborderons les matériaux couramment utilisés pour leur fabrication et présenterons les procédés de fabrication de précision qui rendent possibles les robots avancés d'aujourd'hui.

Aperçu de la structure du robot
Un robot s'appréhende mieux comme un système intégré plutôt que comme un assemblage de pièces détachées. Chaque composant remplit une fonction spécifique, mais aucun ne fonctionne indépendamment. Les structures mécaniques assurent la robustesse et le mouvement, les systèmes d'entraînement génèrent et transmettent le mouvement, les systèmes électriques traitent l'information et contrôlent le fonctionnement, tandis que les effecteurs terminaux permettent au robot d'interagir avec son environnement de travail.
Bien que la conception des robots varie en fonction de leur application, la plupart des robots industriels, collaboratifs, médicaux et de service partagent une architecture de haut niveau similaire, composée de quatre systèmes principaux :
- Composants mécaniques – Ils constituent la structure du robot, supportent les ensembles mobiles et déterminent son amplitude de mouvement.
- Composants d'entraînement – Convertissent la puissance du moteur en mouvement contrôlé et fournissent le couple nécessaire aux opérations robotiques.
- Composants électriques – Traiter les commandes, collecter les données des capteurs, surveiller les conditions de fonctionnement et coordonner chaque mouvement.
- Effecteurs terminaux – Exécutent la tâche proprement dite du robot, comme la préhension, le soudage, la découpe, la distribution, l'assemblage ou l'inspection.
Ces systèmes doivent fonctionner de concert avec une précision extrême. Par exemple, un servomoteur peut générer un mouvement de rotation, mais sans un réducteur de précision, un bras robotique rigide, un codeur précis et un contrôleur correctement calibré, le robot ne peut atteindre la précision de positionnement requise dans la production moderne.
C’est pourquoi la conception de robots n’est plus seulement perçue comme relevant du génie mécanique ou du génie électrique. C’est l’intégration de la conception structurelle, du contrôle du mouvement, de l’ingénierie des matériaux, de la fabrication de précision et de l’optimisation au niveau du système qui détermine en définitive les performances d’un robot.
Architecture typique d'un système robotique
Un robot industriel moderne peut généralement être divisé en couches fonctionnelles comme suit :
- Bras de robot
- Articulation
- Cadre
- Base
- Logement
- Servomoteur
- Boîte de vitesse
- Réducteur
- Arbre
- Roulements
- Contrôleur
- Capteurs
- Encodeur
- Système de vision
- Système d'alimentation
- Pince
- Ventouse
- Outil de soudage
- Tournevis
- Outillage sur mesure
Cette architecture modulaire permet aux ingénieurs d'optimiser chaque sous-système indépendamment, tout en garantissant le fonctionnement de l'ensemble des composants au sein d'une plateforme robotique unifiée. À mesure que les applications robotiques se spécialisent, les exigences de complexité et de précision de chaque sous-système augmentent, rendant le choix des composants, la précision de fabrication et l'intégration du système plus importants que jamais.

Composants mécaniques
Les composants mécaniques constituent la base physique de tout robot . Ils assurent le soutien structurel, définissent l'amplitude de mouvement du robot, résistent aux charges externes et garantissent la précision de son positionnement tout au long de son fonctionnement. Qu'il s'agisse d'un robot conçu pour l'automatisation industrielle, les interventions médicales, la logistique ou les applications humanoïdes, son système mécanique doit concilier résistance, rigidité, poids, durabilité et facilité de fabrication.
Un système mécanique typique se compose d'éléments structurels, d'articulations mobiles, de châssis de support, de carters de protection et d'éléments de fixation. L'ensemble de ces composants forme une plateforme rigide et flexible, capable d'effectuer des mouvements précis et répétables dans des conditions de fonctionnement variables.
Bras robotisés
Le bras robotisé est l'élément structurel principal chargé de positionner l'effecteur terminal dans la zone de travail du robot. Il transmet les forces générées par le système d'entraînement tout en supportant le poids des composants situés en aval.
Les bras robotisés sont généralement conçus pour maximiser leur rigidité tout en minimisant leur poids . Une masse excessive augmente la charge du moteur, réduit l'accélération et diminue l'efficacité énergétique, ce qui fait de l'optimisation structurelle légère un aspect important de la conception des robots.
Les matériaux courants comprennent les alliages d'aluminium, l'acier à haute résistance, les alliages de titane et, de plus en plus , les composites en fibre de carbone pour les systèmes robotiques haute performance.
Articulations robotiques
Les articulations du robot relient les segments de bras adjacents et permettent un mouvement contrôlé entre eux. Chaque articulation représente un degré de liberté (DDL), permettant au robot de pivoter ou de se déplacer dans différentes positions.
Une articulation robotique moderne intègre généralement plusieurs composants de précision, notamment :
- Servomoteur
- Réducteur ou boîte de vitesses de précision
- Roulements
- Encodeur
- Logement
- Arbres et accouplements
Comme chaque mouvement passe par les articulations, celles-ci ont un impact direct sur la précision, la répétabilité, la capacité de charge et la durée de vie . Les logements des articulations et les surfaces de contact nécessitent souvent un usinage de haute précision pour garantir un alignement correct lors de l'assemblage.
Cadres de robots
Le châssis du robot constitue la principale structure porteuse, supportant l'ensemble du système robotique et assurant sa stabilité dimensionnelle pendant son fonctionnement.
Un châssis bien conçu minimise les déformations structurelles dues aux vibrations, aux charges dynamiques et à la dilatation thermique. Ceci est particulièrement important pour les robots utilisés dans la fabrication de semi-conducteurs, l'assemblage électronique et le contrôle de précision, où même de faibles déformations structurelles peuvent réduire la précision de positionnement.
Les structures de cadres intègrent généralement des nervures légères, des sections renforcées et des épaisseurs de parois optimisées afin d'améliorer la rigidité sans augmenter significativement le poids.

Bases de robot
La base du robot l'ancre au sol, à l'équipement de production ou à une plateforme mobile. Elle fournit un point de référence stable pour tous les mouvements du robot.
Le socle doit résister aux charges statiques, aux forces dynamiques et aux vibrations tout en conservant un alignement précis. Les robots industriels de grande taille utilisent souvent des socles massifs en fonte ou soudés, tandis que les robots collaboratifs et les robots mobiles emploient généralement des structures légères usinées ou fabriquées.
Une conception de base appropriée contribue à améliorer la stabilité globale, la répétabilité et la fiabilité opérationnelle à long terme.
Liens du robot
Les articulations d'un robot sont les éléments structurels qui relient une articulation à la suivante. Elles déterminent la portée, l'espace de travail et la répartition des charges du robot.
Bien que les liaisons puissent paraître de simples pièces de jonction, leur géométrie influe directement sur la rigidité en flexion, la rigidité en torsion et l'inertie. Les ingénieurs optimisent souvent les structures internes en appliquant des principes de conception allégée afin de réduire la masse en mouvement sans compromettre la résistance mécanique.
Les robots à grande vitesse utilisent fréquemment des maillons creux pour faciliter le passage interne des câbles tout en réduisant le poids total.
Supports et composants de montage
Les supports et les composants de montage fixent les moteurs, les capteurs, les contrôleurs, les systèmes de câbles et les équipements auxiliaires dans tout le robot.
Bien que relativement petites, ces pièces jouent un rôle important dans le maintien de la précision d'assemblage et de la stabilité du système. Une rigidité insuffisante des supports ou des surfaces de montage imprécises peuvent engendrer des vibrations, des défauts d'alignement ou des erreurs de positionnement.
De nombreux supports sont fabriqués à l'aide de techniques de précision Usinage CNC ou la fabrication de pièces en tôle, en fonction des exigences structurelles et du volume de production.
Boîtiers et couvercles de protection
Les boîtiers et les couvercles protègent les composants internes de la poussière, de l'humidité, du liquide de refroidissement, des chocs et des contacts accidentels, tout en améliorant la gestion des câbles et l'aspect général.
Outre leur fonction de protection, de nombreux carters servent de composants structurels fonctionnels en supportant des roulements, des réducteurs, des moteurs ou des ensembles électroniques. Ces pièces exigent souvent des tolérances dimensionnelles serrées , des interfaces de montage usinées avec précision et des finitions de surface de haute qualité afin de garantir un assemblage fiable et des performances durables.
Selon l'application, les boîtiers peuvent être fabriqués en aluminium, en acier inoxydable, en plastiques techniques ou en matériaux composites , en équilibrant la résistance structurelle, la résistance à la corrosion, le poids et le coût de production.
Bien que chaque composant mécanique remplisse une fonction différente, ils sont conçus pour fonctionner comme une structure intégrée unique. La géométrie, le choix des matériaux, la précision d'usinage et la qualité d'assemblage de chaque composant déterminent collectivement la rigidité, la stabilité de mouvement et la précision de positionnement du robot. C'est pourquoi les composants mécaniques demeurent l'un des fondements d'ingénierie les plus critiques des systèmes robotiques modernes.

Composants de transmission
Tandis que la structure mécanique constitue l'ossature physique du robot, les composants d'entraînement sont responsables de la génération, de la transmission et du contrôle du mouvement. Ils convertissent l'énergie électrique en un mouvement mécanique précis, permettant au robot d'accélérer, de décélérer, de s'arrêter et de répéter des mouvements complexes avec une grande exactitude.
Un système d'entraînement robotique moderne est bien plus qu'un simple moteur. Il s'agit d'un ensemble intégré de moteurs, de mécanismes de transmission, de roulements, d'arbres et d'accouplements qui fonctionnent de concert pour fournir la vitesse, le couple, la précision de positionnement et la répétabilité requis. Les performances globales du robot dépendent largement de l'efficacité de l'interaction entre ces composants.
Servomoteurs
Le servomoteur est la principale source d'énergie de la plupart des robots industriels et collaboratifs. Contrairement aux moteurs conventionnels, les servomoteurs fonctionnent au sein d'un système de contrôle en boucle fermée, ajustant en permanence leur position, leur vitesse et leur couple en fonction des informations fournies par les codeurs.
Les servomoteurs offrent plusieurs avantages qui les rendent idéaux pour les applications robotiques :
- Haute précision de positionnement
- Réponse dynamique rapide
- Contrôle précis de la vitesse
- Couple de sortie stable
- Excellente répétabilité
Chaque axe du robot est généralement actionné par un servomoteur indépendant, permettant à plusieurs articulations de se déplacer simultanément tout en maintenant un mouvement coordonné.
Boîtes de vitesses
Les réducteurs de robots sont conçus pour minimiser le jeu , réduire les pertes de transmission et maintenir un positionnement précis en fonctionnement continu. Leurs performances influent directement sur la fluidité des mouvements, la capacité de charge et la fiabilité à long terme.
Les réducteurs pour robots sont conçus pour réduire au minimum le jeu, réduire les pertes de transmission et garantir un positionnement précis en fonctionnement continu. Leurs performances ont une incidence directe sur la fluidité des mouvements, la capacité de charge utile et la fiabilité à long terme.
Les réducteurs de haute précision sont couramment utilisés dans les robots industriels, les robots collaboratifs et les systèmes d'automatisation lourds où un contrôle de mouvement stable est essentiel.

Réducteurs de précision
Un réducteur de précision est un composant de transmission essentiel en robotique moderne. Contrairement aux réducteurs classiques, les réducteurs de précision sont conçus spécifiquement pour offrir un jeu extrêmement faible, une rigidité torsionnelle élevée et une précision de positionnement exceptionnelle.
Les robots industriels utilisent couramment des technologies telles que les variateurs harmoniques et les réducteurs cycloïdaux car elles offrent :
- Taux de réduction élevés
- Format compact
- Densité de couple élevée
- Réaction négative minimale
- Longue durée de vie
Étant donné que chaque mouvement passe par le réducteur, sa précision de fabrication a un impact direct sur la précision et la répétabilité du robot.
Roulements
Les paliers supportent les arbres rotatifs et les articulations mobiles tout en minimisant le frottement entre les composants mécaniques. Ils assurent un mouvement fluide, réduisent l'usure et contribuent à maintenir un alignement précis sous charges radiales et axiales.
Dans les systèmes robotiques, les roulements doivent fonctionner en continu sous des vitesses et des charges variables tout en conservant des performances constantes. Le choix du type de roulement approprié est essentiel pour améliorer la stabilité du mouvement, la durée de vie et la précision du positionnement.
Selon l'application, les robots peuvent utiliser des roulements à billes à gorge profonde, des roulements à contact oblique, des roulements à rouleaux croisés ou des roulements à section mince.
Bagues
Alors que les roulements supportent le mouvement de roulement, les bagues assurent un support de glissement à faible friction lorsque les vitesses de rotation sont plus faibles ou que l'espace est limité.
Les bagues sont largement utilisées dans les robots légers, les robots de service et les mécanismes compacts car elles offrent :
- Construction simple
- Fonctionnement silencieux
- entretien minimal
- Bonne résistance à l'usure
De nombreuses bagues sont fabriquées à partir de plastiques techniques ou de matériaux composites autolubrifiants afin de réduire la friction sans nécessiter de lubrification supplémentaire.

Arbres
Les arbres transmettent la puissance de rotation entre les moteurs, les réducteurs, les engrenages et autres composants de transmission. Bien que d'apparence relativement simple, les arbres sont des pièces de précision qui doivent conserver leur exactitude dimensionnelle sous des charges de torsion et de flexion continues.
Les arbres de robots nécessitent souvent :
- Concentricité élevée
- rectitude parfaite
- Tolérances dimensionnelles serrées
- Finition de surface supérieure
Ces caractéristiques contribuent à minimiser les vibrations, à réduire les pertes mécaniques et à assurer une transmission de puissance fluide dans l'ensemble du système d'entraînement.
Raccords
Les accouplements relient des composants rotatifs tels que des moteurs, des réducteurs et des arbres, tout en transmettant le couple entre eux. Outre la transmission de puissance, les accouplements compensent les petites erreurs d'installation, réduisent les vibrations et absorbent les chocs générés en fonctionnement.
Le choix d'un accouplement adapté améliore la stabilité de la transmission et protège les composants de précision des contraintes excessives. Les accouplements flexibles sont couramment utilisés en robotique car ils permettent de compenser les légers défauts d'alignement de l'arbre sans compromettre la précision de positionnement.
Le système d'entraînement constitue le réseau de transmission de puissance d'un robot, transformant l'énergie électrique en mouvement mécanique contrôlé. Les servomoteurs génèrent le mouvement, les réducteurs et les boîtes de vitesses optimisent le couple, les roulements et les bagues assurent une rotation fluide, les arbres transmettent la puissance et les accouplements garantissent des liaisons mécaniques fiables. Ensemble, ces composants permettent aux robots d'effectuer des mouvements complexes avec la précision, l'efficacité et la répétabilité requises par l'automatisation moderne et la fabrication de pointe.

Composants électriques
Tandis que les composants mécaniques constituent la structure du robot et que les composants moteurs génèrent son mouvement, les composants électriques font office de système de contrôle et de communication . Ils reçoivent les commandes, traitent les informations, surveillent les conditions de fonctionnement et coordonnent chaque mouvement avec une grande précision.
Les robots modernes reposent sur un flux continu de données entre les contrôleurs, les capteurs, les moteurs et les dispositifs de retour d'information. Chaque mouvement est calculé, surveillé et corrigé en temps réel, ce qui permet au robot de maintenir sa précision, sa répétabilité, sa sécurité et son efficacité opérationnelle, même dans des environnements complexes.
Un système électrique typique se compose de contrôleurs, de capteurs, d'encodeurs, de systèmes de vision, de câbles de distribution d'énergie et de câbles de communication qui fonctionnent ensemble comme un réseau de contrôle intégré.
Contrôleurs
Le contrôleur est l'unité centrale de traitement d'un système robotique. Il reçoit les instructions du programme du robot, analyse les données des capteurs, calcule les trajectoires de mouvement et envoie des commandes à chaque servomoteur.
Un contrôleur de robot moderne est responsable de :
- Planification des mouvements
- Coordination multi-axes
- Contrôle de la vitesse et de l'accélération
- Surveillance de la sécurité
- Communication avec des équipements externes
À mesure que les robots deviennent de plus en plus intelligents, les contrôleurs prennent également en charge des fonctions avancées telles que la détection des collisions, le contrôle de la force, le mouvement adaptatif et la prise de décision assistée par l'IA.
Capteurs
Les capteurs permettent aux robots de percevoir leur environnement et de surveiller leurs conditions de fonctionnement. Sans capteurs, un robot pourrait exécuter des mouvements programmés, mais serait incapable de réagir aux changements de son environnement.
Selon l'application, les robots peuvent utiliser une large gamme de capteurs, notamment :
- Capteurs de position
- Capteurs de force et de couple
- Capteurs de proximité
- Capteurs de température
- Capteurs de pression
- Capteurs laser et de distance
Les données des capteurs permettent au contrôleur d'ajuster en continu les mouvements du robot, améliorant ainsi la précision du positionnement, la sécurité opérationnelle et la stabilité du processus.

Encodeurs
Un codeur mesure la position rotationnelle ou linéaire d'un moteur ou d'un axe mobile et fournit un retour d'information continu au contrôleur.
Les systèmes servo utilisent les signaux de l'encodeur pour déterminer :
- Poste actuel
- Vitesse de rotation
- Direction du mouvement
- Erreur de position
Ce système de rétroaction en boucle fermée permet aux robots de maintenir un positionnement extrêmement précis, même lors d'accélérations rapides ou de mouvements répétitifs continus.
Les codeurs haute résolution sont essentiels pour des applications telles que la fabrication de semi-conducteurs, l'assemblage de précision et la robotique médicale, où les erreurs de positionnement doivent être réduites au minimum absolu.
Câbles de communication
Bien que souvent négligés, les câbles de communication constituent le réseau de données et d'alimentation reliant chaque sous-système électrique du robot.
Ces câbles transmettent :
- Signaux de contrôle
- Données de rétroaction
- Alimentation des moteurs et des capteurs
- Protocoles de communication industrielle
Comme les articulations des robots sont en mouvement continu, les câbles robotiques sont spécialement conçus pour résister à des flexions, des torsions et des mouvements dynamiques répétés sans dégradation du signal ni défaillance prématurée.
Un acheminement correct des câbles réduit également les interférences mécaniques, simplifie la maintenance et améliore la fiabilité du système à long terme.
Systèmes de vision
Un système de vision robotique permet au robot d'identifier des objets, de mesurer des dimensions, de reconnaître des motifs et de contrôler la qualité des produits à l'aide de caméras et d'un logiciel de traitement d'images.
La vision industrielle élargit considérablement les capacités des robots en leur permettant de fonctionner dans des environnements où les positions ou les orientations des objets ne peuvent pas être prédéterminées avec précision.
Les applications courantes comprennent :
- Identification des pièces
- Conseils de sélection et de placement
- Inspection dimensionnelle
- Détection des défauts
- Reconnaissance des codes-barres et des codes QR
Associés à l'intelligence artificielle, les systèmes de vision permettent aux robots d'effectuer des tâches d'inspection et de prise de décision de plus en plus complexes.
Systèmes d'alimentation
Chaque système robotique nécessite un système d'alimentation électrique stable et fiable pour faire fonctionner ses contrôleurs, ses moteurs, ses capteurs et ses équipements auxiliaires.
Un système d'alimentation typique comprend des alimentations, des convertisseurs, des dispositifs de protection et des modules de distribution qui garantissent que chaque sous-système reçoit la tension et le courant corrects.
Les robots modernes intègrent également des fonctions de protection telles que la protection contre les surcharges, la surveillance de la tension, l'arrêt d'urgence et la gestion de l'énergie afin d'améliorer la sécurité opérationnelle et la fiabilité des équipements.
Pour les robots mobiles autonomes et les robots de service, les systèmes de gestion des batteries jouent un rôle tout aussi important en surveillant l'état de la batterie, son niveau de charge et son efficacité énergétique globale.
Contrairement aux composants mécaniques qui génèrent directement le mouvement, les composants électriques surveillent, calculent et coordonnent en permanence chaque étape du fonctionnement du robot . Les contrôleurs traitent les commandes, les capteurs collectent les données environnementales, les codeurs fournissent un retour d'information précis sur la position, les systèmes de communication synchronisent les informations, les systèmes de vision étendent la perception et les systèmes d'alimentation garantissent un fonctionnement stable. Ensemble, ces composants transforment une machine mécanique en un système robotique intelligent capable de performances précises, adaptatives et fiables.

Effecteurs finaux
Si les systèmes mécaniques, motorisés et électriques du robot permettent ses mouvements et son contrôle, l'effecteur terminal est le composant qui réalise la tâche proprement dite. Monté à l'extrémité du bras du robot, il sert d'interface entre le système robotique et la pièce à usiner, permettant ainsi au robot d'interagir avec son environnement.
La conception d'un effecteur terminal dépend entièrement de l'application prévue. Certains sont conçus pour saisir et déplacer des objets, tandis que d'autres soudent, assemblent, inspectent, polissent, appliquent des adhésifs ou réalisent des opérations de fabrication hautement spécialisées. Le choix de l'effecteur terminal approprié est donc l'une des décisions les plus importantes dans la conception d'un système robotisé, car il influe directement sur la productivité, la précision, la flexibilité et la fiabilité du processus.
Pinces
Les pinces sont les effecteurs terminaux les plus utilisés en robotique. Leur fonction principale est de saisir, maintenir et relâcher fermement des pièces à usiner lors d'opérations automatisées.
Les différents modèles de pinces sont optimisés pour différentes formes d'objets, matériaux et exigences de manipulation. Voici quelques exemples courants :
- Pinces parallèles
- pinces angulaires
- pinces à trois doigts
- pinces robotiques souples
Les pinces de préhension sont largement utilisées dans l'assemblage, l'emballage, l'alimentation des machines et la manutention des matériaux, où une manipulation stable et répétable des objets est essentielle.
ventouses
Les ventouses utilisent la dépression pour soulever et transporter des objets sans appliquer de force de serrage mécanique. Elles sont particulièrement adaptées à la manipulation de matériaux plats, légers ou fragiles qui pourraient être endommagés par des pinces conventionnelles.
Parmi les applications courantes, on peut citer :
- Manipulation du verre
- transfert de tôle
- Composants électroniques
- Matériaux d'emballage
- panneaux solaires
L'efficacité d'une ventouse dépend de facteurs tels que la conception de la ventouse, l'état de la surface, le poids de l'objet et la pression du vide.

Outils de soudage et de traitement
Dans de nombreux environnements de production, les robots réalisent des processus de fabrication spécialisés plutôt que de simplement déplacer des pièces. Dans ces applications, l'effecteur terminal fonctionne comme un outil de travail et non comme un dispositif de préhension.
Les outils de processus courants comprennent :
- Torches de soudage
- outils de soudage
- Têtes de coupe
- Outils de meulage et de polissage
- Buses de distribution
- équipement de peinture au pistolet
Ces outils permettent aux robots d'effectuer des opérations de fabrication répétitives avec une vitesse, une qualité et une précision constantes.
Outils d'assemblage
L'assemblage automatisé nécessite souvent des effecteurs terminaux dédiés, conçus pour des tâches de production spécifiques.
Exemples :
- Systèmes de vissage
- Outils à ajustement serré
- Équipement de rivetage
- Outils d'insertion
- Dispositifs de fixation
De nombreux outils d'assemblage intègrent des capteurs de force ou des systèmes de surveillance du couple afin de garantir que chaque opération réponde aux exigences de qualité prédéfinies tout en évitant d'endommager les composants sensibles.
Outils d'inspection et de mesure
Tous les robots ne sont pas utilisés pour la fabrication. Nombre d'entre eux sont conçus pour l'inspection, la mesure et le contrôle de la qualité, et sont équipés d'effecteurs terminaux spécialisés qui portent des caméras, des scanners laser ou des instruments de mesure de précision.
Ces systèmes sont couramment utilisés pour :
- Mesure dimensionnelle
- Inspection de surface
- numérisation 3D
- Détection des défauts
- vérification des codes-barres et des codes QR
Associés à la vision industrielle et à des logiciels avancés, les robots d'inspection peuvent évaluer la qualité des produits avec une grande rapidité et une précision constante.
effecteurs terminaux personnalisés
De nombreuses applications robotiques nécessitent des effecteurs terminaux conçus sur mesure et adaptés à des produits, des processus de fabrication ou des environnements d'exploitation spécifiques.
Les conceptions sur mesure intègrent souvent plusieurs fonctions dans un seul assemblage, telles que la préhension, la détection, la rotation ou la mesure, permettant au robot d'accomplir des tâches complexes en une seule opération.
Le développement d'effecteurs terminaux personnalisés implique généralement une étroite collaboration entre les équipes de conception mécanique, d'intégration électrique et de fabrication de précision afin de garantir la compatibilité avec les exigences du robot en matière de charge utile, d'espace de travail, de précision et de temps de cycle.
Si le robot lui-même assure le mouvement et le contrôle, c'est l'effecteur terminal qui transforme ces capacités en applications pratiques dans les domaines industriel, médical, logistique et des services.

Comment les composants d'un robot fonctionnent ensemble
Chaque robot est constitué d'une combinaison de systèmes mécaniques, de propulsion, électriques et d'effecteurs, mais ses performances dépendent de la synergie de ces systèmes plutôt que de chaque composant pris individuellement. Un robot de haute précision ne peut réaliser des mouvements précis et répétables que si chaque composant fonctionne au sein d'un système coordonné.
Le fonctionnement typique d'un robot débute lorsque le contrôleur reçoit une commande programmée. À partir de cette instruction, il calcule la trajectoire requise et envoie des signaux de commande aux servomoteurs. Ces derniers génèrent une force de rotation, transmise par des réducteurs de précision aux articulations du robot. Ces articulations actionnent les bras et les bras articulés du robot, positionnant ainsi l'effecteur terminal à l'endroit précis où il doit exécuter la tâche assignée.
Tout au long de ce processus, des capteurs et des codeurs fournissent en continu des informations en temps réel au contrôleur, lui permettant ainsi de surveiller la position, la vitesse et les conditions de fonctionnement. En cas d'écart détecté, le contrôleur ajuste immédiatement la puissance du moteur afin de maintenir la précision et la répétabilité de mouvement requises.
Ce processus en boucle fermée permet aux robots d'effectuer des opérations complexes avec un niveau de constance qu'il serait difficile d'atteindre par la seule intervention manuelle.
Un processus de mouvement robotique simplifié
Programme robotique
Contrôleur
Servomoteur
Réducteur de précision / Boîte de vitesses
Bras articulé et robotisé
Effecteur terminal
Pièce
L'intégration détermine la performance
Bien que chaque composant ait sa propre fonction, les performances d'un robot dépendent en fin de compte de l'intégration de tous ses sous-systèmes. Un réducteur de haute précision ne peut compenser la flexibilité d'un bras robotique, de même qu'un servomoteur puissant ne peut assurer un positionnement précis si l'encodeur ou le contrôleur manque de précision.
La réussite de la conception d'un robot exige que chaque sous-système réponde aux mêmes objectifs d'ingénierie, notamment :
- Rigidité structurelle
- Précision du mouvement
- efficacité de transmission
- Détection et rétroaction fiables
- Contrôle stable
- Qualité de fabrication constante
Les ingénieurs doivent également tenir compte de l'impact des modifications apportées à un composant sur le reste du système. Par exemple, réduire le poids d'un bras robotisé diminue son inertie et améliore son accélération, mais peut aussi en réduire la rigidité structurelle si le matériau ou la géométrie n'est pas optimisé. De même, augmenter la puissance du moteur sans moderniser le système de transmission peut engendrer des contraintes excessives sur les boîtes de vitesses, les roulements et les articulations.
La fabrication de précision relie chaque composant
Quelle que soit la sophistication de la conception d'un robot, ses performances dépendent en fin de compte de la précision avec laquelle chaque composant est fabriqué et assemblé.
Les structures mécaniques exigent un usinage de précision pour garantir leur alignement, les composants d'entraînement dépendent de tolérances serrées pour assurer une transmission de puissance fluide et efficace, et les systèmes électriques reposent sur une intégration précise pour garantir une communication stable et un contrôle précis du mouvement. Lors de l'assemblage final, ces composants, fabriqués indépendamment, sont réunis au sein d'un système robotisé unique, où même de faibles variations dimensionnelles peuvent affecter la précision, les vibrations et la fiabilité à long terme.
C’est pourquoi les fabricants de robots accordent une importance capitale à la fabrication de précision, aux contrôles rigoureux et aux processus d’assemblage maîtrisés. Ces pratiques garantissent le bon fonctionnement de chaque composant, permettant ainsi au robot d’offrir la précision, la répétabilité et la durabilité requises dans les domaines de l’automatisation industrielle, des technologies médicales, de la logistique, de la fabrication de semi-conducteurs et d’autres applications exigeantes.
Comprendre individuellement les composants d'un robot est essentiel, mais appréhender leurs interactions permet une vision plus complète de l'ingénierie robotique. Chaque mouvement, d'une simple opération de prélèvement et de placement à un processus de fabrication multiaxes complexe, repose sur l'intégration parfaite des composants structurels, des systèmes de mouvement, des commandes électroniques, de la fabrication de précision et de l'assurance qualité. Ensemble, ces éléments transforment les pièces individuelles en un système robotique fiable, intelligent et performant.

Des composants à la fabrication
Comprendre les composants individuels d'un robot ne représente qu'une partie de l'ingénierie robotique. Transformer ces conceptions en pièces performantes, prêtes pour la production, exige des technologies de fabrication tout aussi avancées.
Chaque composant de robot présente des exigences d'ingénierie spécifiques. Les pièces structurelles doivent offrir un équilibre optimal entre résistance et poids, les composants de transmission requièrent une précision micrométrique, tandis que les boîtiers et les structures de montage exigent une excellente régularité dimensionnelle pour un assemblage précis. Le choix des procédés de fabrication, des matériaux, des méthodes d'inspection et des stratégies de production est donc tout aussi important que la conception du composant lui-même.
Dans le prochain guide, nous explorerons comment sont fabriqués les composants des robots , en abordant des sujets tels que l'usinage CNC, le tournage de précision, la rectification, la fabrication de tôles, la fabrication additive, la finition de surface, le contrôle de la qualité et les flux de travail du prototype à la production.
Fabrication de précision pour les composants de robots
Les robots haute performance reposent sur des composants de haute précision, fabriqués selon des tolérances strictes et constantes. Des pièces structurelles légères aux carters de boîte de vitesses, en passant par arbres de précision, des supports et des effecteurs d'extrémité sur mesure, la qualité de fabrication a une incidence directe sur la précision, la répétabilité et la fiabilité à long terme du robot.
Chez DakingsRapid, nous proposons des services de fabrication de précision pour les composants robotiques, accompagnant nos clients du développement de prototypes à la production en série, en passant par les petites séries. Nos compétences incluent l'usinage CNC, le tournage CNC, la tôlerie, l'impression 3D, l'assemblage, et un contrôle qualité rigoureux, permettant aux ingénieurs de fabriquer des pièces robotiques complexes en toute confiance.
Que vous développiez des robots industriels, des robots collaboratifs, des robots humanoïdes, des systèmes robotiques médicaux ou des équipements d'automatisation, notre équipe d'ingénieurs peut vous aider à fabriquer des composants de précision répondant à des exigences de performance et de qualité rigoureuses.