Types et classifications de robots : le guide complet

Formulaire de souscription
Table des matières
    Ajouter un en-tête pour commencer à générer la table des matières

    Les robots sont conçus pour accomplir un large éventail de tâches, allant de l'assemblage automobile et du transport de marchandises en entrepôt à la réalisation d'interventions chirurgicales délicates, en passant par l'aide apportée aux personnes dans leur vie quotidienne. Chaque application imposant des exigences différentes en matière de précision, de charge utile, de vitesse, de flexibilité, de sécurité et d'environnement de travail, les robots ont évolué vers de nombreuses formes spécialisées plutôt que vers un modèle universel unique.

    La classification des robots aide les ingénieurs, les fabricants et les concepteurs d'automatismes à comprendre comment les différents robots sont construits, comment ils fonctionnent et dans quels domaines ils sont les plus performants. Certains robots sont classés en fonction de leur application, comme les robots industriels ou médicaux, tandis que d’autres sont classés selon leur structure mécanique, notamment les robots SCARA, Delta, cartésiens et articulés. Les systèmes mobiles tels que les AGV et les AMR constituent une autre catégorie, définie par leurs capacités de déplacement et de navigation.

    Types et classifications de robots

    Classification par application

    L'une des façons les plus courantes de classer les robots consiste à les regrouper en fonction de leur domaine d'application. Les robots conçus pour l'industrie manufacturière, le secteur de la santé, la logistique ou les services aux particuliers présentent souvent des différences notables en termes de structure, d'exigences de précision, de conditions environnementales et de conception des composants.

    La classification par application met l'accent sur les tâches pour lesquelles le robot est conçu, ce qui permet de mieux comprendre pourquoi différents secteurs d'activité nécessitent des architectures robotiques et des solutions de fabrication différentes.

    Chaque catégorie de robots est optimisée pour offrir un équilibre différent entre précision, charge utile, vitesse, sécurité, résistance aux conditions environnementales et complexité du système, ce qui se traduit par des conceptions structurelles et des exigences de fabrication propres à chacune.

    Robots industriels

    Robots industriels

    Les robots industriels sont des systèmes robotiques programmables conçus pour automatiser des tâches de fabrication répétitives avec une grande précision, rapidité et fiabilité. Ils sont généralement installés dans des environnements de production fixes où des performances constantes et un fonctionnement continu sont essentiels. La plupart des robots industriels fonctionnent au sein d'un système d'automatisation intégré, en collaboration avec des convoyeurs, des machines-outils, des systèmes de vision et des équipements de contrôle qualité.

    Caractéristiques principales

    Une grande précision pour des opérations de fabrication reproductibles.
    Grande capacité de charge utile, allant de quelques kilogrammes à plusieurs centaines de kilogrammes.
    Un fonctionnement continu avec un temps d'arrêt minimal dans des environnements de production exigeants.
    Des trajectoires de mouvement programmables pouvant être adaptées à différents processus de fabrication.
    Compatible avec les chaînes de production automatisées et les systèmes de contrôle industriels.

    Avantages

    Améliore l'efficacité de la production et le débit.
    Garantit une qualité constante des produits et une excellente répétabilité.
    Réduit les coûts de main-d'œuvre et minimise les erreurs humaines.
    Effectue en toute sécurité des tâches dangereuses ou physiquement exigeantes.
    Permet une production 24 heures sur 24 grâce à un entretien adéquat.

    Limites

    Cela nécessite un investissement initial important en matière d'équipement et d'intégration des systèmes.
    Moins flexible lorsque la production change fréquemment sans qu'il soit nécessaire de reprogrammer.
    L'installation et la maintenance nécessitent souvent des compétences techniques spécialisées.
    Des systèmes de sécurité sont indispensables lorsque l'on travaille à proximité de travailleurs humains.

    Applications typiques

    Les robots industriels sont largement utilisés dans les secteurs manufacturiers modernes, notamment :

    Soudage à l'arc et par points Assistance à l'usinage sur machines à commande numérique Manutention Opérations d'assemblage Palettisation et conditionnement Peinture et revêtements Contrôle de précision Fabrication de produits électroniques Production automobile Fabrication de semi-conducteurs
    Robots collaboratifs (Cobots)

    Robots collaboratifs (Cobots)

    Les robots collaboratifs, communément appelés « cobots », sont conçus pour travailler en toute sécurité aux côtés d'opérateurs humains au sein d'espaces de travail partagés. Contrairement aux robots industriels traditionnels, qui sont généralement isolés par des barrières de sécurité, les cobots intègrent des technologies avancées de détection et de limitation de force, ainsi qu'un contrôle intelligent des mouvements, afin de permettre une collaboration directe entre l'homme et le robot.

    Caractéristiques principales

    Fonctions de sécurité intégrées qui limitent la force et la vitesse pendant le fonctionnement.
    Des modèles compacts et légers pour une mise en œuvre flexible.
    Programmation facile grâce à des interfaces graphiques ou au guidage manuel.
    Installation et déplacement rapides d'une cellule de production à l'autre.
    Convient aux environnements de production caractérisés par une grande diversité de modèles et de faibles volumes.

    Avantages

    Permet une collaboration en toute sécurité entre les humains et les robots.
    Réduit les coûts liés à l'automatisation pour les petites et moyennes entreprises du secteur manufacturier.
    Améliore la flexibilité face à l'évolution des besoins de production.
    Réduit les délais de déploiement et de programmation.
    Améliore l'ergonomie pour les employés en prenant en charge les tâches répétitives.

    Limites

    Capacité de charge utile inférieure à celle des robots industriels traditionnels.
    Réduire la vitesse de fonctionnement lorsque l'on travaille à proximité de personnes.
    Ne convient pas aux applications industrielles à forte intensité d'utilisation.
    Les performances peuvent diminuer lors du traitement de pièces volumineuses ou complexes.

    Applications typiques

    Les robots collaboratifs sont couramment utilisés pour :

    Assemblage de précision Vissage Opérations de « pick-and-place » Contrôle qualité Alimentation des machines Emballage Automatisation des laboratoires Assemblage de composants électroniques Fabrication en petites séries
    Robots médicaux

    Robots médicaux

    Les robots médicaux sont des systèmes robotiques conçus pour assister les professionnels de santé dans les domaines du diagnostic, de la chirurgie, de la rééducation, de l'automatisation des analyses de laboratoire et des soins aux patients. Ces robots sont conçus pour offrir des niveaux exceptionnellement élevés de précision, de stabilité et de fiabilité lorsqu'ils sont utilisés dans des environnements médicaux soumis à une réglementation stricte.

    Caractéristiques principales

    Une précision de positionnement extrêmement élevée pour les interventions médicales délicates.
    Structures compactes adaptées aux blocs opératoires et aux laboratoires.
    Une grande fiabilité du système grâce à des mécanismes de sécurité redondants.
    Intégration avec les technologies d'imagerie médicale et de navigation.
    Conçu pour répondre aux exigences strictes en matière de santé et de stérilisation.

    Avantages

    Améliore la précision chirurgicale et la cohérence des interventions.
    Permet de réaliser des interventions mini-invasives.
    Réduit le temps de récupération des patients dans de nombreuses applications chirurgicales.
    Améliore l'efficacité des processus de travail dans les hôpitaux et les laboratoires.
    Permet d'effectuer des tâches diagnostiques et thérapeutiques avec une grande répétabilité.

    Limites

    Coûts de développement et de certification élevés.
    Des procédures d'autorisation réglementaires complexes.
    Nécessite une formation spécialisée des opérateurs.
    Les normes de maintenance et de validation sont plus strictes que celles applicables aux robots industriels classiques.

    Applications typiques

    Les robots médicaux sont largement utilisés dans :

    Chirurgie assistée par robot Systèmes de rééducation Assistance en imagerie médicale Automatisation des laboratoires Automatisation des pharmacies Logistique hospitalière Soins dentaires Télémédecine et télécommande
    Robots d'entrepôt

    Robots d'entrepôt

    Les robots d'entrepôt sont des systèmes automatisés conçus pour améliorer l'efficacité des opérations logistiques et de distribution en assurant le transport, le tri, le stockage et la récupération des marchandises. Ils jouent un rôle central dans les entrepôts et les centres de traitement des commandes modernes, où la rapidité du traitement des commandes et la précision des stocks sont essentielles.

    Caractéristiques principales

    Navigation autonome ou guidée pour le transport de marchandises.
    Communication en temps réel avec les systèmes de gestion d'entrepôt (WMS).
    Une grande efficacité opérationnelle pour les tâches logistiques répétitives.
    Déploiement flexible dans des entrepôts de tailles et de configurations variées.
    Fonctionnement en continu avec optimisation intelligente des itinéraires.

    Avantages

    Augmente le débit de l'entrepôt et la rapidité de traitement des commandes.
    Réduit la manutention manuelle des matériaux et l'intensité du travail.
    Améliore la précision et la traçabilité des stocks.
    Optimise l'utilisation de l'espace dans l'entrepôt.
    Permet une automatisation évolutive à mesure que les besoins de l'entreprise augmentent.

    Limites

    Les performances dépendent de l'agencement et de l'infrastructure de l'entrepôt.
    La mise en place initiale peut nécessiter des modifications du flux de travail et de la conception des locaux.
    Les systèmes de navigation peuvent être perturbés par des environnements changeants ou des obstacles.
    La gestion des batteries et les calendriers de recharge nécessitent une planification minutieuse.

    Applications typiques

    Les robots d'entrepôt sont couramment utilisés pour :

    Préparation de commandes selon le principe « marchandises vers l'opérateur » Traitement des commandes Transport des stocks Stockage et récupération automatisés Systèmes de tri Transport de palettes Inventaire Logistique des centres de distribution
    Robots de service

    Robots de service

    Les robots de service sont conçus pour effectuer des tâches utiles en dehors des environnements industriels traditionnels. Ils viennent en aide aux personnes dans les milieux commerciaux, publics et domestiques en automatisant des activités routinières, répétitives ou exigeantes en main-d'œuvre, tout en améliorant l'efficacité, la sécurité et le confort.

    Caractéristiques principales

    Conçu pour des environnements centrés sur l'humain, offrant une interaction intuitive.
    S'adapte à diverses conditions d'utilisation, en intérieur comme en extérieur.
    Équipé de capteurs destinés à la navigation, à la détection des obstacles et à la perception de l'environnement.
    Ils ont souvent recours à l'intelligence artificielle pour la prise de décision et la planification des tâches.
    Disponible en versions mobiles, fixes ou semi-autonomes.

    Avantages

    Réduit les tâches manuelles répétitives.
    Améliore l'efficacité opérationnelle dans tous les secteurs des services.
    Améliore l'expérience client grâce à l'automatisation.
    Permet un fonctionnement en continu avec un minimum de surveillance.
    Contribue à pallier les pénuries de main-d'œuvre dans les secteurs axés sur les services.

    Limites

    Les performances peuvent varier dans des environnements complexes ou imprévisibles.
    Un recours accru aux technologies de perception et de navigation.
    Certaines applications nécessitent encore une intervention humaine fréquente.
    Le retour sur investissement dépend fortement du cas d'utilisation spécifique.

    Applications typiques

    Les robots de service sont largement utilisés dans :

    Hôtellerie et restauration Restaurants et livraison de repas Magasins de détail Nettoyage et hygiène Agriculture Sécurité et surveillance Enseignement et recherche Aide à domicile Services d'information du public
    Robots humanoïdes

    Robots humanoïdes

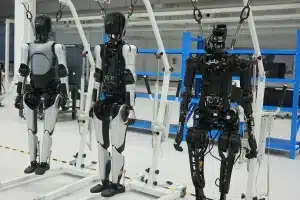
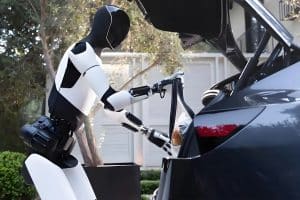
    Les robots humanoïdes sont des robots conçus pour ressembler au corps humain, que ce soit par leur apparence, leurs mouvements, ou les deux. La plupart des robots humanoïdes sont dotés d'un torse, de deux bras, de deux jambes et d'une structure ressemblant à une tête, ce qui leur permet d'évoluer dans des environnements initialement conçus pour les humains.

    Caractéristiques principales

    Structure cinématique de type humain dotée de plusieurs degrés de liberté.
    Contrôle avancé de l'équilibre et du mouvement pour la marche et la manipulation.
    Intégration à haute densité de capteurs, d'actionneurs et de systèmes de commande.
    Capable d'effectuer des tâches complexes dans des environnements humains.
    Associe souvent l'intelligence artificielle à la vision artificielle et à l'interaction vocale.

    Avantages

    Peut fonctionner dans des environnements conçus pour des travailleurs humains.
    Effectue des tâches nécessitant une grande dextérité.
    Adapté à la collaboration homme-robot.
    Très polyvalent et adapté à une grande variété d'applications.
    Constitue une plateforme prometteuse pour l'automatisation de nouvelle génération.

    Limites

    Complexe tant sur le plan mécanique qu'électronique.
    Des coûts de développement et de fabrication élevés.
    L'équilibre dynamique et la locomotion restent des problèmes d'ingénierie complexes.
    La consommation d'énergie et l'autonomie de la batterie continuent de limiter la durée de fonctionnement.
    Leur déploiement commercial reste encore relativement limité par rapport à celui des robots industriels.

    Applications typiques

    Les robots humanoïdes sont de plus en plus souvent développés pour :

    Recherche et enseignement Études sur l'interaction homme-robot Assistance à la fabrication de pointe Opérations d'entreposage et de logistique Accompagnement en matière de santé Service et accueil Opérations en milieu dangereux Aide à domicile
    La structure mécanique du robot

    Classification selon la structure mécanique

    Alors que la classification par application explique à quoi sert un robot, la classification mécanique s'intéresse à la manière dont il se déplace. La disposition des articulations, des bielles et des axes détermine l'espace de travail, la souplesse, la vitesse, la charge utile et la précision de positionnement d'un robot.

    Différentes structures mécaniques ont été mises au point afin d'optimiser des tâches de fabrication spécifiques. Par exemple, les robots SCARA excellent dans l'assemblage à grande vitesse, tandis que les robots articulés offrent la flexibilité nécessaire à la fabrication complexe sur plusieurs axes.

    La compréhension de ces configurations mécaniques aide les ingénieurs à choisir le robot le mieux adapté à une application donnée, tout en influençant la conception des composants, la complexité de l'assemblage et les exigences de fabrication.

    Robots articulés

    Robots articulés

    Les robots articulés sont les robots industriels les plus répandus ; ils se caractérisent par la présence de plusieurs articulations rotatives qui leur confèrent une grande liberté de mouvement. La plupart des robots articulés disposent de quatre à six axes, bien que certains modèles avancés puissent en comporter sept ou plus afin d'offrir davantage de souplesse et de dextérité.

    Caractéristiques principales

    La présence de plusieurs joints rotatifs offre une excellente flexibilité.
    Généralement configuré avec 4 à 6 degrés de liberté (DOF).
    Vaste zone d'intervention permettant d'accéder à des angles difficiles.
    Précision de positionnement et répétabilité élevées.
    Compatible avec une large gamme d'effecteurs terminaux et de systèmes d'automatisation.

    Avantages

    Très polyvalent pour différentes tâches de fabrication.
    Il est capable d'effectuer des mouvements complexes sur plusieurs axes.
    Convient aussi bien aux applications légères qu'aux applications intensives.
    S'intègre facilement dans les lignes de production automatisées.
    Prend en charge un large éventail d'options d'outillage.

    Limites

    Une programmation plus complexe que celle des structures robotiques plus simples.
    Nécessite un espace d'installation relativement important.
    La complexité mécanique accroît les besoins en maintenance.
    La planification des mouvements peut s'avérer plus complexe dans des espaces restreints.

    Applications typiques

    Les robots articulés sont largement utilisés pour :

    Soudage à l'arc et par points Assistance à l'usinage sur machines à commande numérique Manutention Opérations d'assemblage Peinture Meulage et polissage Emballage Palettisation Construction automobile
    Robots SCARA

    Robots SCARA

    Les robots SCARA (Selective Compliance Assembly Robot Arm) sont des robots à quatre axes spécialement conçus pour effectuer des mouvements horizontaux à grande vitesse tout en conservant une rigidité dans le sens vertical. Leur conception cinématique unique permet des opérations d'assemblage rapides et précises, ce qui en fait l'un des robots les plus utilisés dans les secteurs de l'électronique et de l'industrie légère.

    Caractéristiques principales

    Conception à quatre axes optimisée pour un assemblage rapide.
    Déplacement horizontal à grande vitesse offrant une excellente répétabilité.
    Encombrement réduit, adapté aux espaces de travail restreints.
    Le respect sélectif des spécifications améliore la précision de l'insertion et de l'assemblage.
    Particulièrement adapté aux tâches répétitives nécessitant de la précision.

    Avantages

    Des temps de cycle extrêmement courts.
    Excellente précision de positionnement.
    Conception compacte et peu encombrante.
    Son coût est inférieur à celui de nombreux robots à six axes.
    Intégration aisée dans des cellules d'assemblage automatisées.

    Limites

    Zone de travail limitée par rapport aux robots articulés.
    Flexibilité limitée en raison du nombre réduit d'axes.
    Moins adapté aux mouvements tridimensionnels complexes.
    Généralement conçu pour des charges utiles plus légères.

    Applications typiques

    Les robots SCARA sont couramment utilisés pour :

    Assemblage électronique Opérations de « pick-and-place » Fixation par vis Manipulation des circuits imprimés Emballage L'inspection Assemblage de composants de précision Manutention de petites pièces
    Robots parallèles

    Robots parallèles

    Les robots parallèles sont des systèmes robotiques dans lesquels l'effecteur terminal est soutenu par plusieurs chaînes cinématiques fonctionnant simultanément. Contrairement aux robots en série, dont les articulations sont reliées les unes à la suite des autres, les robots parallèles répartissent les charges sur plusieurs bras de support, ce qui se traduit par une plus grande rigidité structurelle et une meilleure précision de positionnement.

    Caractéristiques principales

    Plusieurs chaînes cinématiques soutenant une seule plate-forme mobile.
    Grande rigidité et fermeté structurelles.
    Excellente précision de positionnement et excellente répétabilité.
    Réduction de la masse en mouvement pour améliorer les performances dynamiques.
    Convient au contrôle de mouvement de précision.

    Avantages

    Haute précision sous des charges dynamiques.
    Une rigidité exceptionnelle par rapport à de nombreux modèles de robots de série.
    Réponse rapide et mouvement fluide.
    Des performances stables lors des opérations de précision.
    Capable de maintenir une précision de positionnement constante.

    Limites

    Zone de travail plus réduite que celle de la plupart des robots articulés.
    Conception mécanique et calculs cinématiques plus complexes.
    Une plus grande complexité des systèmes de contrôle.
    Moins de flexibilité pour les tâches d'automatisation à usage général.

    Applications typiques

    Les robots parallèles sont couramment utilisés pour :

    Assemblage de précision Positionnement de haute précision Simulateurs de vol et de mouvement Alignement optique Positionnement des machines-outils Fabrication de semi-conducteurs Recherche scientifique

    Robots cylindriques

    Les robots cylindriques combinent un axe rotatif et plusieurs axes linéaires pour définir un espace de travail cylindrique. Ils comptent parmi les tout premiers modèles de robots industriels et restent adaptés aux applications nécessitant un mouvement vertical et une portée radiale au sein d'un espace de travail défini.

    Caractéristiques principales

    Zone de travail cylindrique créée par un mouvement rotatif et linéaire.
    Construction mécanique simple.
    Bonne portée verticale.
    Fonctionnement stable pour les tâches répétitives.
    Capacité de charge utile modérée.

    Avantages

    Une conception mécanique fiable et simple.
    Efficace pour les opérations répétitives de chargement et de déchargement.
    Assez facile à entretenir.
    Convient aux applications nécessitant une accessibilité verticale.
    Rentable pour les systèmes d'automatisation spécialisés.

    Limites

    Flexibilité limitée par rapport aux robots multiaxiaux.
    Capacité de mouvement limitée lors de tâches tridimensionnelles complexes.
    Un champ d'application plus restreint dans l'industrie manufacturière moderne.
    Moins adaptable aux évolutions des besoins de production.

    Applications typiques

    Les robots cylindriques sont généralement utilisés pour :

    Alimentation des machines Manutention Opérations d'assemblage Moulage sous pression Emballage Opérations de chargement et de déchargement

    Robots polaires (sphériques)

    Les robots polaires, également appelés robots sphériques, combinent un mouvement rotatif et un mécanisme d'extension linéaire afin de créer une zone de travail sphérique. Leur conception permet au bras du robot d'atteindre des objets depuis plusieurs directions tout en couvrant un espace de travail relativement vaste.

    Caractéristiques principales

    Enveloppe de travail sphérique générée par la combinaison d'un mouvement rotatif et d'un mouvement linéaire.
    Large amplitude de mouvement angulaire.
    Bonne accessibilité autour des pièces à usiner.
    Capable d'atteindre des positions en hauteur ou en retrait.
    Convient aux tâches d'automatisation de moyenne envergure.

    Avantages

    Grand espace de travail accessible.
    Angles d'approche flexibles.
    Idéal pour la manipulation de pièces volumineuses.
    Particulièrement adapté aux opérations nécessitant une large couverture angulaire.
    Une conception mécanique éprouvée pour l'automatisation industrielle.

    Limites

    Une flexibilité de positionnement moindre que celle des robots articulés.
    Une configuration mécanique plus complexe que celle des systèmes cartésiens.
    Moins courant dans les installations de production modernes.
    Peu à peu remplacées par des architectures robotiques plus polyvalentes.

    Applications typiques

    Les robots polaires sont couramment utilisés pour :

    Manutention Soudage Peinture au pistolet Opérations de moulage Chargement de la machine Automatisation industrielle générale
    Robots mobiles

    Classification selon la mobilité

    Alors que de nombreux robots fonctionnent à partir d'une position fixe, l'automatisation moderne s'appuie de plus en plus sur des robots capables de se déplacer de manière autonome dans leur environnement de travail. La classification en fonction de la mobilité se concentre sur la manière dont un robot se déplace au sein de son espace de travail, plutôt que sur la conception de son bras ou de son mécanisme.

    Les robots mobiles sont désormais indissociables de l'automatisation des entrepôts, de la fabrication intelligente, du secteur de la santé et des services, car ils permettent un transport flexible des marchandises et un fonctionnement autonome que les systèmes robotiques fixes ne peuvent pas offrir.

    Les deux principales catégories de mobilité sont les robots fixes et les robots mobiles ; les technologies de navigation autonome subdivisent en outre les systèmes mobiles en véhicules à guidage automatique (AGV) et en robots mobiles autonomes (AMR).

    Robots fixes

    Robots fixes

    Les robots fixes sont installés de manière permanente à un emplacement défini et effectuent des tâches dans un espace de travail prédéfini. Leur position reste fixe, tandis que les articulations robotiques ou les axes linéaires assurent les mouvements nécessaires à la réalisation des opérations de fabrication.

    Caractéristiques principales

    Installation fixe au sein d'une cellule de production.
    Zone de travail prévisible.
    Grande précision de positionnement.
    Intégration aisée aux lignes de production automatisées.
    Fonctionnement stable pour les tâches de fabrication répétitives.

    Avantages

    Excellente précision et répétabilité.
    Une grande efficacité de production.
    Un fonctionnement fiable à long terme.
    Particulièrement adapté aux environnements de production en continu.
    Étalonnage simplifié du système.

    Limites

    Limité à une zone d'intervention définie.
    Les pièces doivent être acheminées vers le robot.
    Moins adaptable aux changements d'agencement des usines.
    Une expansion nécessite souvent des cellules robotisées supplémentaires.

    Applications typiques

    Les robots fixes sont couramment utilisés pour :

    Soudage Assistance à l'usinage sur machines à commande numérique Assemblée Peinture Emballage Contrôle qualité Manutention
    Robots mobiles

    Robots mobiles

    Les robots mobiles sont des systèmes robotiques capables de se déplacer dans leur environnement de travail tout en effectuant les tâches qui leur sont confiées. Contrairement aux robots fixes, ils se déplacent d'un endroit à l'autre, ce qui leur confère une plus grande flexibilité dans les lieux de travail dynamiques tels que les entrepôts, les hôpitaux, les usines et les établissements commerciaux.

    Caractéristiques principales

    Mouvement indépendant au sein de l'environnement d'exploitation.
    Déploiement flexible dans plusieurs espaces de travail.
    Équipé de systèmes de navigation et de détection d'obstacles.
    Compatible avec les logiciels de gestion des installations.
    S'adapte à l'évolution des flux de travail.

    Avantages

    Élimine les transports inutiles de matériaux.
    Améliore la flexibilité opérationnelle.
    Prend en charge les environnements de production et de logistique dynamiques.
    Facilement évolutif à mesure que les besoins en automatisation augmentent.
    Réduit la dépendance vis-à-vis des infrastructures fixes.

    Limites

    La précision de la navigation dépend des conditions environnementales.
    La capacité de la batterie limite la durée de fonctionnement continu.
    Les performances peuvent être affectées dans des environnements très fréquentés ou très dynamiques.
    Nécessite une communication sans fil fiable et une gestion de flotte.

    Applications typiques

    Les robots mobiles sont largement utilisés pour :

    Logistique d'entrepôt Transport des matériaux en usine Accouchement à l'hôpital Gestion des stocks Patrouille de sécurité Nettoyage et hygiène Opérations de service
    Véhicules à guidage automatique (AGV)

    Véhicules à guidage automatique (AGV)

    Les véhicules à guidage automatique (AGV) sont des robots mobiles qui transportent des marchandises en suivant des itinéraires prédéfinis au sein d'un site. La navigation s'effectue généralement à l'aide de bandes magnétiques, de fils de guidage, de codes QR, de réflecteurs ou de systèmes de guidage laser. Leurs itinéraires étant fixes, les AGV sont particulièrement adaptés aux environnements structurés où les itinéraires de transport changent rarement.

    Caractéristiques principales

    Suivi d'itinéraires prédéfinis.
    Opère dans des environnements contrôlés et prévisibles.
    Un transport des matériaux fiable et régulier.
    S'intègre aux systèmes de gestion des entrepôts et de la production.
    Permet la planification des flottes et la gestion du trafic.

    Avantages

    Une technologie éprouvée et extrêmement fiable.
    Planification et gestion simples des itinéraires.
    Une complexité de déploiement réduite dans les installations structurées.
    Des prestations de transport constantes.
    Convient aux processus logistiques répétitifs.

    Limites

    Flexibilité limitée en cas de modification de l'agencement des locaux.
    Il ne parvient pas à contourner facilement les obstacles imprévus.
    Les modifications d'itinéraire nécessitent souvent des mises à jour des infrastructures.
    Moins adaptable aux environnements de production dynamiques.

    Applications typiques

    Les AGV sont couramment utilisés pour :

    Transport de palettes Livraison des matières premières Réapprovisionnement de la chaîne de production Logistique d'entrepôt Centres de distribution Transport des produits finis
    Robots mobiles autonomes (AMR)

    Robots mobiles autonomes (AMR)

    Les robots mobiles autonomes (AMR) sont des robots mobiles intelligents capables de se déplacer de manière autonome sans dépendre d'une infrastructure de guidage fixe. Ils utilisent plutôt des technologies telles que le LiDAR, des caméras, des capteurs et la localisation et cartographie simultanées (SLAM) pour appréhender leur environnement, planifier leurs itinéraires et éviter les obstacles en temps réel.

    Caractéristiques principales

    Navigation autonome à l'aide de capteurs embarqués et de technologies de cartographie.
    Planification dynamique d'itinéraire et évitement d'obstacles.
    Perception continue de l'environnement.
    Déploiement flexible sans systèmes de guidage fixes.
    Intégration aisée dans des environnements de production et d'entrepôt en constante évolution.

    Avantages

    S'adapte très facilement aux changements d'agencement.
    Optimise automatiquement les itinéraires.
    Réduit au minimum les temps d'arrêt dus à des obstacles ou à des embouteillages.
    Nécessite peu ou pas d'infrastructures de navigation.
    Permet de mettre en œuvre des stratégies d'automatisation flexibles et évolutives.

    Limites

    Coût d'acquisition plus élevé que celui des AGV traditionnels.
    Une complexité accrue des logiciels et des systèmes.
    Les performances dépendent de la qualité du capteur et des conditions environnementales.
    Cela nécessite une gestion de flotte et une intégration des systèmes plus avancées.

    Applications typiques

    Les AMR sont largement utilisés pour :

    Logistique intelligente des entrepôts Traitement des commandes Transport des matériaux dans le secteur industriel Logistique hospitalière Distribution en ligne Automatisation des usines intelligentes Mouvements de stock
    Comparaison entre différents types de robots

    Comparaison entre différents types de robots

    Chaque type de robot est conçu pour répondre à des exigences opérationnelles spécifiques. Les différences en matière de mobilité, de structure mécanique, de charge utile, de précision, de vitesse et de flexibilité déterminent quel robot est le mieux adapté à une application donnée. La compréhension de ces caractéristiques aide les ingénieurs et les fabricants à choisir la solution d'automatisation la plus appropriée.

    La comparaison suivante donne un aperçu général des types de robots les plus courants :

    Type de robot Mobilité Flexibilité Vitesse Précision
    Robot industriel Corrigé Haut Haut Haut
    Robot collaboratif Corrigé Haut Moyen Haut
    Robot médical Corrigé Haut Moyen Très élevé
    Robot d'entrepôt Mobile Moyen Moyen Moyen
    Robot humanoïde Mobile Très élevé Moyen Haut
    Robot SCARA Corrigé Moyen Très élevé Haut
    Robot cartésien Corrigé Moyen Moyen Très élevé
    Robot delta Corrigé Moyen Très élevé Haut
    Robot articulé Corrigé Très élevé Haut Haut
    Robot parallèle Corrigé Moyen Haut Très élevé
    AGV Mobile Moyen Moyen Basé sur la navigation
    AMR Mobile Haut Moyen Basé sur la navigation

    Bien que bon nombre de ces robots effectuent des tâches similaires, leurs caractéristiques structurelles les rendent adaptés à différents environnements de production. Par exemple, les robots SCARA sont privilégiés pour l'assemblage de précision à grande vitesse, tandis que les robots articulés offrent une plus grande flexibilité pour les opérations complexes sur plusieurs axes. De même, les AGV et les AMR automatisent tous deux le transport de matériaux, mais les AMR offrent une adaptabilité nettement supérieure dans les installations dynamiques.

    Composants de robots

    Composants utilisés dans différents types de robots

    Bien que les robots présentent des différences considérables en termes d'apparence et de fonctionnalité, la plupart d'entre eux partagent un ensemble commun de composants mécaniques, électriques et de commande. La configuration exacte dépend de la structure du robot, de sa charge utile, des exigences de précision et de l'application prévue.

    Par exemple, un robot industriel articulé nécessite généralement des composants structurels à haute résistance et des systèmes d'entraînement multiaxiaux, tandis qu'un robot humanoïde intègre des articulations légères, des actionneurs compacts et un niveau d'intégration mécanique bien plus élevé. Les robots médicaux privilégient les composants miniatures et de haute précision, tandis que les robots d'entrepôt misent souvent sur des systèmes d'entraînement mobiles, des structures de châssis et l'intégration de batteries.

    Le tableau ci-dessous présente un aperçu simplifié des principaux composants que l'on retrouve généralement dans les différents types de robots :

    Type de robot Composants types
    Robots industriels Bras robotiques, articulations, réducteurs, servomoteurs, châssis, effecteurs terminaux
    Robots collaboratifs Bras légers, capteurs de couple, articulations compactes, contrôleurs, effecteurs terminaux
    Robots médicaux Articulations de précision, actionneurs miniatures, instruments chirurgicaux, capteurs de haute précision
    Robots d'entrepôt Châssis mobiles, roues motrices, batteries, capteurs de navigation, modules de levage
    Robots humanoïdes Articulations multiaxiales, liaisons légères, servomoteurs, systèmes de vision, modules de capteurs
    Robots SCARA Joints rotatifs, actionneurs linéaires, bras compacts, effecteurs terminaux
    AGV / AMR Modules de propulsion, capteurs de navigation, batteries, contrôleurs, scanners de sécurité

    Chaque composant joue un rôle essentiel dans les performances, la précision, la fiabilité et la durée de vie d'un robot. À mesure que les systèmes robotiques gagnent en intelligence et en compacité, la conception des composants évolue également vers une précision accrue, un poids réduit et une durabilité améliorée.

    Vous souhaitez découvrir comment ces éléments fonctionnent ensemble ? Consultez notre guide complet : Explication des composants de robots : un guide des pièces robotiques, où nous explorons les structures robotiques.

    Fabrication de robots

    Considérations relatives à la fabrication pour différents types de robots

    La conception d'un robot a une influence directe sur la manière dont ses composants sont fabriqués. Des facteurs tels que la charge utile, l'environnement d'exploitation, la précision des mouvements et la complexité structurelle déterminent les matériaux, les procédés de fabrication et les exigences de qualité appliqués tout au long de la production.

    Bien que chaque robot présente des exigences techniques qui lui sont propres, plusieurs priorités de fabrication sont communes à l'ensemble du secteur de la robotique, notamment :

    • Une grande précision dimensionnelle pour un assemblage et un contrôle des mouvements précis.
    • Des structures légères mais résistantes, destinées à améliorer l'efficacité et à réduire la consommation d'énergie.
    • Une qualité de surface constante pour des performances fiables des composants.
    • Usinage à tolérances serrées pour les pièces mobiles et les pièces d'accouplement.
    • Un contrôle qualité fiable pour garantir la reproductibilité et la stabilité à long terme.

    Les différents types de robots mettent souvent l'accent sur des priorités de fabrication différentes :

    Type de robot Domaines d'activité typiques dans le secteur manufacturier
    Robots industriels Résistance structurelle, durabilité, usinage sous forte charge
    Robots collaboratifs Structures légères, finitions lisses, assemblage de précision
    Robots médicaux Usinage de haute précision, matériaux biocompatibles, contrôle qualité rigoureux
    Robots d'entrepôt Fabrication de châssis, assemblage de précision, production modulaire
    Robots humanoïdes Composants de précision légers, usinage complexe sur plusieurs axes
    Robots SCARA Pièces en mouvement à grande vitesse présentant une excellente stabilité dimensionnelle
    AGV et AMR Fabrication des éléments structurels, intégration des modules d'entraînement, assemblage du système

    La fabrication moderne de robots combine généralement plusieurs technologies de production afin d'atteindre la précision et les performances requises. Selon l'application, celles-ci peuvent inclure Usinage CNC, le tournage de précision, la tôlerie, la fabrication additive, la finition des surfaces et l'assemblage.

    Découvrez notre capacités de fabrication dans le domaine de la robotique pour découvrir comment DakingsRapid facilite le développement de prototypes et la production de composants robotiques de précision grâce à des technologies de pointe Usinage CNC, tournage de précision, usinage de la tôle, fabrication additive, finition de surface, ainsi que des services de contrôle qualité.

    Articles connexes

    Défiler vers le haut
    USINAGE CNC SUR MESURE

    Vous avez besoin d'une pièce usinée sur mesure par CNC ?

    Découvrez nos capacités d'usinage CNC et demandez un devis pour votre projet.

    Fenêtre contextuelle