Ontdek hoe robots werken, zich verder ontwikkelen en de moderne industrieën veranderen
Robotica is uitgegroeid tot een van de meest invloedrijke vakgebieden van de moderne techniek en geeft vorm aan sectoren die variëren van de productiesector en de gezondheidszorg tot logistiek, landbouw en ruimteverkenning. Ooit werd robotica beschouwd als een concept dat beperkt bleef tot sciencefiction, maar tegenwoordig voeren robots precisiewerkzaamheden uit, assisteren ze chirurgen, vervoeren ze goederen door geautomatiseerde magazijnen en werken ze zelfs veilig samen met menselijke werknemers.
In wezen, Robotica is een interdisciplinair vakgebied waarin werktuigbouwkunde, elektronica, informatica, kunstmatige intelligentie en besturingssystemen worden gecombineerd om machines te ontwerpen die in staat zijn om fysieke taken autonoom of semi-autonoom uit te voeren. Naarmate de technologie zich verder ontwikkelt, worden robots intelligenter, flexibeler en steeds beter in staat om complexe handelingen uit te voeren die voorheen onmogelijk te automatiseren waren.
Om robotica te begrijpen, is veel meer nodig dan alleen weten hoe een robot eruitziet. Een modern robotsysteem is het resultaat van de samenwerking tussen talrijke technische disciplines – van constructief ontwerp en precisiemechanische componenten tot sensoren, software, bewegingsbesturing en geavanceerde productietechnologieën. Of u nu een student techniek, productontwerper, inkoopspecialist of fabrikant bent: een duidelijk begrip van robotica biedt waardevolle inzichten in hoe moderne automatiseringssystemen worden ontworpen en gebouwd.
Deze gids biedt een uitgebreide inleiding tot de robotica en behandelt zowel fundamentele concepten als technische principes. In plaats van zich op één enkel aspect te richten, geeft deze gids een volledig overzicht: van de oorsprong van de robotica en de werking van robots tot hun interne onderdelen, industriële toepassingen, productieprocessen en toekomstige ontwikkelingstrends.
In deze gids kom je ook te weten hoe onderwerpen zoals robotonderdelen, precisieproductie, materiaalkeuze en geavanceerde bewerkingstechnologieën bijdragen aan de prestaties en betrouwbaarheid van de huidige robotsystemen, met speciale handleidingen voor lezers die elk onderwerp grondiger willen bestuderen.

Wat is robotica?
Robotica is de tak van de techniek en de wetenschap die zich bezighoudt met de ontwerp, bouw, programmering, bediening en onderhoud van robots. Het combineert kennis uit verschillende technische disciplines om machines te ontwikkelen die in staat zijn om met de fysieke wereld te communiceren en taken uit te voeren met verschillende niveaus van autonomie, precisie en intelligentie.
In tegenstelling tot een afzonderlijke technische discipline brengt robotica verschillende technologieën samen in één geïntegreerd systeem. Een typische robot kan bestaan uit nauwkeurig bewerkte constructieonderdelen, elektromotoren, sensoren, besturingssystemen, softwarealgoritmen, communicatiesystemen en veiligheidsmechanismen, die allemaal samenwerken om een specifiek doel te bereiken.
Het uiteindelijke doel van robotica is niet louter het vervangen van menselijke arbeid, maar om de productiviteit, consistentie, veiligheid en efficiëntie verbeteren. Robots zijn vooral van grote waarde in omgevingen waar taken repetitief, fysiek zwaar, uiterst nauwkeurig of gevaarlijk zijn, of waar mensen deze taken niet rechtstreeks kunnen uitvoeren.
Tegenwoordig speelt robotica een rol in vrijwel elke belangrijke sector. Industriële robots lassen autocarrosserieën met een opmerkelijke herhaalbaarheid, collaboratieve robots ondersteunen operators aan productielijnen, chirurgische robots maken minimaal invasieve ingrepen mogelijk en autonome mobiele robots optimaliseren de logistiek in magazijnen. Naarmate kunstmatige intelligentie en sensortechnologieën zich verder ontwikkelen, worden robots ook steeds beter in staat om zich aan te passen aan dynamische omgevingen, in plaats van alleen maar vooraf gedefinieerde bewegingen te herhalen.
Om robotica te begrijpen, moet men dus zowel inzicht hebben in de machines zelf als in de technische systemen die ervoor zorgen dat ze betrouwbaar functioneren.
Wat is een robot?
Een robot is een programmeerbare machine die is ontworpen om zijn omgeving waar te nemen, informatie te verwerken en fysieke handelingen uit te voeren om specifieke taken te volbrengen. Afhankelijk van het ontwerp kan een robot volledig autonoom werken, onder menselijk toezicht, of via een combinatie van beide.
Hoewel robots qua uiterlijk en mogelijkheden sterk van elkaar verschillen, hebben de meeste een aantal kenmerkende eigenschappen gemeen:
- Mechanische constructiesdie zorgen voor kracht, bewegingsvrijheid en ondersteuning.
- Aandrijfsystemendie beweging veroorzaken.
- Sensoren die informatie uit de omgeving verzamelen.
- Besturingssystemendie gegevens interpreteren en bewegingen coördineren.
- Software dat bepaalt hoe de robot zich onder verschillende omstandigheden gedraagt.
In tegenstelling tot conventionele machines die steeds weer dezelfde mechanische handelingen uitvoeren, zijn robots ontworpen om programmeerbaar en aanpasbaar. Eén enkel robotplatform kan meerdere taken uitvoeren door simpelweg de software bij te werken, een eindeffector te vervangen of extra sensoren te integreren.
Deze flexibiliteit is een van de kenmerkende eigenschappen waarmee robots zich onderscheiden van traditionele geautomatiseerde apparatuur.

Robotica versus automatisering
Hoewel de termen robotica en automatisering Hoewel ze vaak door elkaar worden gebruikt, beschrijven ze verschillende begrippen.
Automatisering verwijst in brede zin naar elke technologie die handmatige menselijke tussenkomst tijdens een proces vermindert of overbodig maakt. Automatisering kan bestaan uit eenvoudige mechanische systemen, programmeerbare logische controllers (PLC’s), transportbanden of volledig geïntegreerde productielijnen. Veel geautomatiseerde systemen bevatten helemaal geen robots.
Robotica, daarentegen, richt zich specifiek op programmeerbare machines die via sensoren, beweging en intelligente besluitvorming in staat zijn om met de fysieke omgeving te communiceren.
Een eenvoudige transportband die producten van het ene station naar het andere vervoert, is een voorbeeld van automatisering. Wanneer een robotarm, uitgerust met beeldsensoren, elk product identificeert, zijn bewegingen daarop aanpast en het met grote precisie neerzet, wordt robotica onderdeel van het automatiseringssysteem.
In de moderne productie gaan robotica en automatisering hand in hand. Automatisering bepaalt de productiewerkstroom, terwijl robots veel van de fysieke handelingen binnen die werkstroom uitvoeren.
Waarom robotica belangrijk is
De toenemende toepassing van robotica wordt vooral ingegeven door praktische technische en zakelijke behoeften, en niet zozeer door technologische vernieuwing.
Fabrikanten maken steeds vaker gebruik van robots om de consistentie van de productie te verbeteren, strakke maattoleranties te handhaven, arbeidsintensieve werkzaamheden te verminderen en de doorvoer te verhogen. In sectoren zoals de lucht- en ruimtevaart, de halfgeleiderindustrie, de productie van medische apparatuur en de precisie-elektronica voeren robots routinematig taken uit die een mate van nauwkeurigheid vereisen die moeilijk te bereiken is met uitsluitend handmatig werk.
Robotica draagt ook bij aan de veiligheid op de werkplek door taken over te nemen waarbij sprake is van zware lasten, gevaarlijke stoffen, extreme temperaturen of repetitieve bewegingen die op lange termijn letsel kunnen veroorzaken.
Naast de productiesector worden robots tegenwoordig ook ingezet in ziekenhuizen, laboratoria, de landbouw, magazijnen, bouwplaatsen en zelfs bij de verkenning van andere planeten. Dankzij hun vermogen om continu te werken, in realtime gegevens te verzamelen en geprogrammeerde taken met een uitzonderlijke herhaalbaarheid uit te voeren, zijn ze waardevolle hulpmiddelen in een steeds breder scala aan sectoren.
Naarmate sensortechnologieën, kunstmatige intelligentie en precisieproductie zich steeds verder ontwikkelen, wordt verwacht dat robots steeds beter in staat zullen zijn om samen met mensen te werken in steeds complexere omgevingen.
Veelgebruikte termen op het gebied van robotica
Als je een paar basisbegrippen begrijpt, wordt het veel makkelijker om te leren hoe robotsystemen werken.
Aandrijving – Het apparaat dat elektrische, hydraulische of pneumatische energie omzet in mechanische beweging. Elektrische servomotoren behoren tot de meest gangbare actuatoren die in moderne industriële robots worden gebruikt.
Sensor – Een onderdeel dat informatie verzamelt over de robot of zijn omgeving, zoals positie, kracht, afstand, temperatuur of beeldgegevens.
Controller – De rekenunit die sensorinformatie verwerkt, geprogrammeerde instructies uitvoert en de bewegingen van de robot coördineert.
Eindeffector – Het gereedschap dat aan het uiteinde van een robotarm is bevestigd en dat rechtstreeks met voorwerpen in contact komt. Bekende voorbeelden zijn grijpers, lasbranders, vacuümzuignappen, polijstgereedschap en doseersystemen.
Vrijheidsgraden (DOF) – Het aantal onafhankelijke bewegingen dat een robot kan uitvoeren. Een groter aantal vrijheidsgraden biedt doorgaans meer flexibiliteit bij het positioneren van gereedschappen of het manipuleren van voorwerpen.
Nuttige lading – Het maximale gewicht dat een robot veilig kan dragen zonder dat dit ten koste gaat van de gespecificeerde prestaties en nauwkeurigheid.
Herhaalbaarheid – Een maatstaf voor de mate waarin een robot na herhaalde bewegingen consistent naar dezelfde positie kan terugkeren. Een hoge herhaalbaarheid is in productietoepassingen vaak belangrijker dan absolute positioneringsnauwkeurigheid.
Machinaal zicht – Een technologie waarmee robots beelden van camera’s kunnen interpreteren en op basis van visuele informatie beslissingen kunnen nemen, ter ondersteuning van inspectie, identificatie, begeleiding en kwaliteitscontrole.
Deze begrippen vormen de basis voor het begrijpen van de manier waarop moderne robotsystemen worden ontworpen en bediend. Veel daarvan zullen in deze gids en in speciale artikelen over robotonderdelen, besturingssystemen en productietechnologieën nader worden toegelicht.

De geschiedenis en ontwikkeling van de robotica
De robots die we tegenwoordig in fabrieken, ziekenhuizen en onderzoekslaboratoria zien, zijn het resultaat van eeuwenlange verbeeldingskracht, wetenschappelijke ontdekkingen en technische innovatie. Hoewel moderne robotica vaak wordt geassocieerd met kunstmatige intelligentie en geavanceerde automatisering, gaan de oorsprongen ervan veel verder terug dan het digitale tijdperk.
De ontwikkeling van de robotica is niet het resultaat van één enkele uitvinding of doorbraak. Het is veeleer het resultaat van een geleidelijke convergentie van werktuigbouwkunde, elektrotechniek, informatica, materiaalkunde en productietechnologie. Elke generatie van innovaties heeft de mogelijkheden van robots verder uitgebreid – van eenvoudige mechanische automaten tot uiterst intelligente systemen die hun omgeving kunnen waarnemen, beslissingen kunnen nemen en veilig met mensen kunnen samenwerken.
Om te begrijpen waar de robotica vandaag de dag staat – en welke richting ze opgaat – is het nuttig om terug te blikken op de mijlpalen die de ontwikkeling ervan hebben bepaald, de pioniers die theorie hebben omgezet in praktische machines, en de technologische vooruitgang die ervoor heeft gezorgd dat robots een essentieel onderdeel van de moderne industrie zijn geworden.
Vroege opvattingen over robots
Het idee om machines te bouwen die menselijke taken kunnen uitvoeren, is veel ouder dan de moderne techniek. Lang voordat er sprake was van elektriciteit, computers of kunstmatige intelligentie, stelden beschavingen over de hele wereld zich mechanische wezens voor die menselijk of dierlijk gedrag konden nabootsen.
Beschrijvingen van Oudgriekse mythen Talos, een reusachtige bronzen bewaker die naar verluidt het eiland Kreta beschermde, terwijl Chinese en Arabische historische teksten verhalen bevatten over mechanische vogels, automatische muzikanten en zelfwerkende apparaten die waren gebouwd om de koninklijke familie te vermaken of om blijk te geven van technisch vernuft. Hoewel deze creaties geen robots waren in de moderne zin van het woord, weerspiegelden ze de aloude fascinatie van de mensheid voor het bouwen van machines die zelfstandig konden bewegen.
Tijdens de Middeleeuwen en de Renaissance begonnen uitvinders hun verbeelding om te zetten in werkelijkheid door middel van steeds geavanceerdere mechanische automaten. Deze apparaten, die werden aangedreven door veren, gewichten, tandwielen, nokken en waterdruk, konden vooraf vastgestelde bewegingen uitvoeren, zoals schrijven, tekenen, muziekinstrumenten bespelen of de tijd aangeven.
Een van de meest invloedrijke figuren uit deze periode was Leonardo da Vinci, wiens notitieboeken gedetailleerde schetsen bevatten van een mechanische ridder die zijn armen, nek en kaak kon bewegen met behulp van een systeem van katrollen en kabels. Hoewel historici het erover oneens zijn of het ontwerp tijdens zijn leven ooit volledig is gebouwd, getuigde het van een opmerkelijk geavanceerd inzicht in mechanische bewegingen en scharnierende constructies.
Deze vroege automaten hadden één belangrijk kenmerk gemeen: ze volgden vaste mechanische sequenties en waren niet in staat hun omgeving waar te nemen of erop te reageren. Toch hebben ze tal van technische principes geïntroduceerd die tot op de dag van vandaag van invloed zijn op de robotica, waaronder scharniermechanismen, overbrengingssystemen, structurele verbindingen en gecoördineerde bewegingen.
In veel opzichten hebben deze uitvindingen de conceptuele basis voor de robotica gelegd, lang voordat programmeerbare machines mogelijk werden.
Het ontstaan van de moderne robotica
De overgang van mechanische automaten naar moderne robots begon in de twintigste eeuw, toen ontwikkelingen op het gebied van elektriciteit, elektronica en industriële productie nieuwe mogelijkheden voor automatisering creëerden.
Een belangrijke mijlpaal vond plaats in 1920, toen de Tsjechische toneelschrijverKarel Čapek introduceerde het woord “robot” in zijn toneelstuk R.U.R. (Rossum’s Universal Robots). De term is afgeleid van het Tsjechische woord „robota”, wat dwangarbeid of verplichte arbeid betekent. Hoewel de robots in het toneelstuk fictieve kunstmatige arbeiders waren in plaats van mechanische machines, vond het woord al snel zijn weg naar het algemene taalgebruik en werd het nauw geassocieerd met intelligente geautomatiseerde systemen.
Gedurende enkele decennia bleven robots echter grotendeels een concept dat alleen in literatuur en sciencefiction voorkwam. Voor praktische robotsystemen waren technologieën nodig die nog niet voldoende ontwikkeld waren, waaronder betrouwbare elektromotoren, elektronische besturingssystemen, programmeerbare logica en precisieproductietechnieken.
Na de Tweede Wereldoorlog zorgden snelle ontwikkelingen op het gebied van industriële techniek voor een versnelling van de ontwikkeling van automatiseringsapparatuur. Verbeteringen in servomotoren, hydraulische systemen, besturingselektronica en bewerkingsnauwkeurigheid maakte het steeds beter mogelijk om machines te ontwerpen die complexe en herhaalbare bewegingen kunnen uitvoeren.
Tegelijkertijd begonnen onderzoekers te bestuderen hoe machines menselijke bewegingen konden nabootsen door middel van scharnierende gewrichten en gecoördineerde assen. Deze vroege onderzoeken legden de basis voor veel van de kinematische principes die vandaag de dag nog steeds in robotarmen worden toegepast, waaronder draaigewrichten, koppelingsmechanismen en bewegingen langs meerdere assen.
Hoewel deze machines in vergelijking met moderne robots relatief eenvoudig waren, vormden ze de eerste stap in de richting van programmeerbare mechanische systemen in plaats van louter mechanische automaten.

De eerste industriële robot
De moderne robotica is pas echt van start gegaan in 1961, wanneer Unimate, die algemeen wordt beschouwd als ’s werelds eerste industriële robot, werd geïnstalleerd op een productielijn in een fabriek van General Motors in de Verenigde Staten.
Ontwikkeld door de uitvinder George Devol en ondernemer Joseph Engelberger, Unimate was ontworpen om repetitieve en gevaarlijke productietaken te automatiseren. Een van de belangrijkste taken was het verplaatsen van hete, onder druk gegoten metalen onderdelen, een bewerking waarbij werknemers werden blootgesteld aan hoge temperaturen en aanzienlijke veiligheidsrisico’s.
In tegenstelling tot eerdere geautomatiseerde machines kon de Unimate worden geprogrammeerd om verschillende bewegingssequenties uit te voeren, waardoor hij veel flexibeler was dan vaste mechanische apparatuur. Het succes ervan toonde aan dat programmeerbare robotsystemen de productiviteit konden verbeteren, de risico’s op de werkplek konden verminderen en een constante productiekwaliteit konden waarborgen.
Hoewel de Unimate naar hedendaagse maatstaven omvangrijk was en voornamelijk via hydraulische systemen werd aangedreven, introduceerde hij verschillende concepten die nog steeds van fundamenteel belang zijn voor de industriële robotica:
- Programmeerbare bewegingssequenties
- Beweging via een meerassig scharniermechanisme
- Herhaalbare positionering
- Continu gebruik in industriële omgevingen
- Integratie in geautomatiseerde productielijnen
Het commerciële succes van Unimate luidde het begin in van de industriële robotica als een praktische technische discipline in plaats van een theoretisch concept.
Wat nog belangrijker is: het zorgde voor vraag naar steeds geavanceerdere robotontwerpen, wat in de decennia daarna een stimulans vormde voor innovatie op het gebied van besturingssystemen, sensoren, servotechnologie en precisie-mechanische onderdelen.
Industriële robots zorgen voor een ommekeer in de productiesector
In de jaren zeventig en tachtig werden industriële robots steeds vaker ingezet in productiefaciliteiten over de hele wereld. Autofabrikanten behoorden tot de eerste gebruikers; zij zetten robotsystemen in voor las-, spuit-, materiaalverwerkings- en assemblagewerkzaamheden waarbij consistentie en herhaalbaarheid van cruciaal belang waren.
Naarmate de computertechnologie zich verder ontwikkelde, werden robotbesturingssystemen steeds beter in staat om complexe bewegingspaden aan te sturen, terwijl ingenieurs steeds geavanceerdere taken konden programmeren. Elektrische servomotoren vervingen geleidelijk aan veel hydraulische systemen, waardoor de positioneringsnauwkeurigheid, de energie-efficiëntie en de onderhoudsvereisten verbeterden.
In deze periode werden ook aanzienlijke verbeteringen doorgevoerd in het mechanische ontwerp van robots. Ingenieurs hebben robotarmen, scharnieren, tandwielkastbehuizingen, draagconstructies en aandrijfsystemen om een grotere stijfheid te bereiken en tegelijkertijd het totale gewicht te verminderen. Dankzij de vooruitgang op het gebied van materialen, zoals hoogwaardige aluminiumlegeringen, gelegeerd staal, technische kunststoffen en later koolstofvezelcomposieten, konden robots sneller bewegen zonder dat dit ten koste ging van de structurele integriteit.
Tegelijkertijd ontwikkelde de productietechnologie zich parallel aan de robotica. Dankzij uiterst nauwkeurige CNC-bewerking, precisieslijpen, geavanceerde giettechnieken en verbeterde oppervlakteafwerkingsprocessen werd het mogelijk om robotonderdelen te produceren met strengere toleranties en een grotere consistentie.
Deze ontwikkelingen versterkten elkaar. Dankzij betere productieprocessen konden er nauwkeurigere robotonderdelen worden vervaardigd, terwijl geavanceerdere robots de automatisering van de productie in tal van sectoren verder versnelden.
Tegen het einde van de twintigste eeuw waren industriële robots onmisbare hulpmiddelen geworden in productieomgevingen waar grote hoeveelheden met hoge precisie werden geproduceerd.
De opkomst van intelligente robotica
In de eenentwintigste eeuw is de robotica zich veel verder gaan ontwikkelen dan alleen repetitieve industriële automatisering. Moderne robots zijn steeds beter in staat hun omgeving waar te nemen, grote hoeveelheden gegevens te verwerken en hun gedrag in realtime aan te passen.
Verschillende technologische ontwikkelingen hebben deze transformatie gestimuleerd:
- Kunstmatige intelligentie stelt robots in staat om objecten te herkennen, bewegingen te optimaliseren en de besluitvorming te verbeteren door middel van datagestuurde algoritmen.
- Machinevisiesystemenzodat robots producten kunnen inspecteren, onderdelen kunnen identificeren en zich door complexe omgevingen kunnen bewegen.
- Geavanceerde sensorennauwkeurige feedback geven over kracht, positie, koppel, temperatuur en nabijheid.
- Cloud computing en edge computingrealtime communicatie en gedistribueerde verwerking ondersteunen.
- Technologieën voor collaboratieve robotservoor zorgen dat robots hun werkruimte veilig kunnen delen met menselijke operators.
Dankzij deze mogelijkheden heeft de robotica zich uitgebreid naar geheel nieuwe gebieden, waaronder medische chirurgie, magazijnautomatisering, halfgeleiderproductie, laboratoriumautomatisering, landbouw en autonome mobiele systemen.
In plaats van louter repetitief werk over te nemen, fungeren moderne robots steeds vaker als intelligente partners die de productiviteit van mensen verhogen, de productkwaliteit verbeteren en productieprocessen mogelijk maken die anders moeilijk of onmogelijk te realiseren zouden zijn.
De voortdurende integratie van kunstmatige intelligentie, geavanceerde materialen, precisieproductie en digitale engineering wijst erop dat robotica de komende decennia een van de zich het snelst ontwikkelende technische disciplines zal blijven.

Hoe robots werken
Op het eerste gezicht lijkt het alsof een robot moeiteloos taken uitvoert: een voorwerp verplaatsen, een product in elkaar zetten, een onderdeel inspecteren of met opmerkelijke precisie door een magazijn navigeren. Achter deze ogenschijnlijk eenvoudige handelingen schuilt echter een uiterst goed gecoördineerd systeem dat voortdurend informatie verzamelt, gegevens verwerkt, beslissingen neemt en gecontroleerde bewegingen uitvoert.
Of het nu gaat om een industriële robotarm, een collaboratieve robot, een autonome mobiele robot (AMR) of een chirurgische robot: het fundamentele werkingsprincipe blijft opmerkelijk vergelijkbaar. Elk robotsysteem volgt een continue cyclus van waarneming, verwerking, besluitvorming en handelen.
Een robot functioneert niet als een afzonderlijke machine, maar als een geïntegreerd systeem waarin mechanische constructies, elektronische hardware, sensoren, software en besturingssystemen samenwerken. Als een van deze systemen niet naar behoren functioneert, kan dit aanzienlijke gevolgen hebben voor de algehele prestaties van de robot.
Inzicht in deze werkstroom vormt een uitstekende basis om te leren hoe robotonderdelen op elkaar inwerken, waarom precisieproductie van belang is en hoe verschillende robottypen zijn geoptimaliseerd voor specifieke toepassingen.
Robotbewegingen: commando’s omzetten in bewegingen
Elke robot begint met beweging. Of het nu gaat om het oppakken van een klein elektronisch onderdeel of het lassen van een auto-chassis, de robot moet zijn gereedschap of eindeffector nauwkeurig in de driedimensionale ruimte positioneren.
Deze beweging wordt veroorzaakt door een reeks van aandrijvingen, meestal elektrische servomotoren in moderne industriële robots. Elke actuator drijft een afzonderlijk gewricht aan, waardoor verschillende delen van de robotarm met een gecontroleerde snelheid en precisie kunnen draaien of verschuiven.
Samen zorgen deze verbindingen voor meerdere vrijheidsgraden (DOF), waardoor de robot een breed scala aan posities en oriëntaties kan innemen. Industriële robotarmen beschikken doorgaans over zes vrijheidsgraden, waardoor ze complexe taken kunnen uitvoeren die sterk lijken op de bewegingen van een menselijke arm.
De beweging wordt niet uitsluitend door de motoren bepaald. Nauwkeurige mechanische onderdelen—waaronder tandwielkasten, reductoren, lagers, assen, koppelingen, constructieverbindingen en behuizingen—ervoor zorgen dat het vermogen efficiënt wordt overgebracht, met behoud van stijfheid en positioneringsnauwkeurigheid.
Aangezien deze onderdelen voortdurend worden belast en herhaaldelijk worden bewogen, hebben hun maatnauwkeurigheid, materiaaleigenschappen en fabricagekwaliteit een directe invloed op de prestaties en herhaalbaarheid van de robot op de lange termijn.
Robotbesturingssystemen: het "brein" van de robot"
Beweging alleen maakt een robot nog niet intelligent. Elke handeling moet worden gecoördineerd door een besturingssysteem, die fungeert als de centrale verwerkingseenheid van de robot.
De besturing ontvangt geprogrammeerde instructies, interpreteert de feedback van sensoren, berekent bewegingsbanen en past het motorvermogen voortdurend aan om nauwkeurige bewegingen te garanderen. Moderne besturingen voeren deze berekeningen duizenden keren per seconde uit, waardoor robots vrijwel onmiddellijk kunnen reageren op veranderende bedrijfsomstandigheden.
Een typische robotbesturing regelt verschillende functies tegelijk, waaronder:
- Het coördineren van de bewegingen van meerdere robotassen.
- Het bewaken van het toerental, de positie en het koppel van de motor.
- Communicatie met sensoren en externe apparatuur.
- Het uitvoeren van geprogrammeerde productiesequenties.
- Storingen opsporen en veiligheidsmaatregelen in gang zetten.
In plaats van alleen maar vaste commando’s uit te voeren, kunnen de huidige besturingen ook bewegingspaden optimaliseren, cyclustijden verkorten en de robotbewerkingen synchroniseren met andere geautomatiseerde apparatuur in de gehele productielijn.

Sensoren: robots het vermogen geven om hun omgeving waar te nemen
Net zoals mensen zich baseren op hun gezichtsvermogen, tastzin en gehoor om hun omgeving te begrijpen, zijn robots afhankelijk van allerlei sensoren om informatie te verzamelen over zowel zichzelf als de omgeving om hen heen.
Verschillende sensoren hebben verschillende functies. Positiesensoren houden de beweging van gewrichten in de gaten, kracht- en koppelsensoren detecteren contact tijdens assemblagewerkzaamheden, beeldverwerkingssystemen herkennen objecten en sturen de bewegingen van robots aan, terwijl naderingssensoren robots helpen botsingen te voorkomen en veilig om te gaan met apparatuur of personeel in de buurt.
De besturing analyseert deze sensorgegevens voortdurend om te bepalen of de robot naar behoren functioneert. Als een onderdeel bijvoorbeeld iets uit positie is, kan een visueel gestuurde robot zijn beweging automatisch aanpassen voordat de handeling wordt voltooid.
Dit vermogen om in te spelen op omstandigheden in de praktijk onderscheidt moderne robots van traditionele geautomatiseerde machines, die vaak werken op basis van vaste mechanische positionering en beperkte feedback.
Naarmate de sensortechnologie zich steeds verder ontwikkelt, worden robots steeds beter in staat om te functioneren in complexe, variabele omgevingen waarin objecten kunnen verschillen in grootte, oriëntatie of locatie.
Robotprogrammering en besluitvorming
Elke robot volgt een reeks geprogrammeerde instructies die bepalen hoe hij bepaalde taken moet uitvoeren. Deze instructies kunnen worden opgesteld via traditionele programmeerapparaten, offline simulatiesoftware, grafische programmeeromgevingen of, in toenemende mate, via door kunstmatige intelligentie ondersteunde hulpmiddelen.
Programmering bepaalt veel meer dan alleen maar bewegingen. Het bepaalt de volgorde van de bewerkingen, de bewegingssnelheid, de versnelling, de veiligheidsgrenzen, de gereedschapskeuze, de communicatie met omliggende apparatuur en de reacties op onverwachte gebeurtenissen.
De afgelopen jaren hebben kunstmatige intelligentie en machine learning de mogelijkheden van robotprogrammering nog verder uitgebreid. In plaats van uitsluitend op vooraf gedefinieerde routines te vertrouwen, kunnen sommige geavanceerde robotsystemen patronen herkennen, repetitieve handelingen optimaliseren en zich aanpassen aan veranderende productieomgevingen op basis van gegevens die tijdens het gebruik worden verzameld.
Hoewel volledig autonome besluitvorming in veel industriële toepassingen nog steeds beperkt is, zorgt intelligente programmering ervoor dat robots steeds flexibeler worden, zonder dat dit ten koste gaat van de precisie en betrouwbaarheid die in de productie vereist zijn.
Veiligheidssystemen en samenwerking tussen mens en robot
Naarmate robots sneller, sterker en veelzijdiger zijn geworden, is veiligheid een essentieel aspect geworden bij het ontwerpen van robotsystemen.
Traditionele industriële robots werken doorgaans binnen veiligheidshekken, die hen tijdens het werken op hoge snelheid van menselijke werknemers scheiden. Meerdere veiligheidsvoorzieningen – waaronder noodstopsystemen, veiligheidsvergrendelingen, lichtgordijnen en gebiedsscanners – voorkomen dat iemand per ongeluk toegang krijgt tot gevaarlijke werkruimtes.
Daarentegen zijn collaboratieve robots, vaak aangeduid als cobots, zijn speciaal ontworpen om samen met mensen te werken. Deze systemen zijn uitgerust met geavanceerde krachtsensoren, snelheidscontrole, botsingsdetectie en intelligente besturingsalgoritmen, waardoor ze kunnen stoppen of de kracht kunnen verminderen wanneer er contact wordt gedetecteerd.
Deze verschuiving naar veilige samenwerking tussen mens en robot heeft het gebruik van robotica aanzienlijk uitgebreid in sectoren waar flexibiliteit en handmatige interactie nog steeds belangrijk zijn.
Ongeacht de toepassing wordt veiligheid niet langer als een extra functie beschouwd, maar vormt het een integraal onderdeel van het moderne robotontwerp, dat vanaf de allereerste fasen van de engineering van invloed is op zowel de hardwarearchitectuur als de softwareontwikkeling.
Doordat deze afzonderlijke systemen samenwerken, wordt een robot veel meer dan alleen een programmeerbare machine. Hij verandert in een gecoördineerd technisch platform dat in staat is om met uitzonderlijke snelheid en precisie te waarnemen, te analyseren en te handelen. Inzicht in deze interactie tussen mechanische constructies, besturingssystemen, sensoren en software vormt de basis voor het verkennen van het volgende hoofdstuk: de onderdelen waaruit een robot bestaat en de rol die elk onderdeel speelt in de algehele prestaties van het systeem.

Belangrijkste onderdelen van een robot
Hoewel robots sterk verschillen in grootte, uiterlijk en toepassing, bestaat vrijwel elk robotsysteem uit een reeks gemeenschappelijke kerncomponenten die samenwerken om specifieke taken uit te voeren. Of het nu gaat om een zesassige industriële robot die auto-onderdelen assembleert, een collaboratieve robot die werknemers bijstaat op een productielijn voor elektronica, of een chirurgische robot die minimaal invasieve ingrepen uitvoert: de onderliggende architectuur volgt grotendeels dezelfde technische principes.
Elk onderdeel heeft een specifieke functie. Sommige zorgen voor structurele ondersteuning, andere zorgen voor beweging, terwijl weer andere informatie verwerken, de omgeving waarnemen of rechtstreeks in wisselwerking staan met werkstukken. De prestaties van een robot worden niet bepaald door één enkel onderdeel, maar door de mate waarin deze systemen als een geïntegreerd geheel effectief samenwerken.
Als je deze basisbouwstenen begrijpt, wordt het makkelijker om te begrijpen hoe robots werken, waarom er verschillende robotontwerpen bestaan en hoe technische keuzes van invloed zijn op de prestaties, de betrouwbaarheid en de productie-efficiëntie.
Mechanische onderdelen
Mechanische onderdelen vormen de fysieke structuur van een robot en bieden het raamwerk dat zorgt voor beweging, draagvermogen en algehele stijfheid. Deze onderdelen bepalen hoe de robot is opgebouwd, hoe ver hij kan reiken en hoe nauwkeurig hij zijn eindeffector tijdens het gebruik kan positioneren.
Afhankelijk van het ontwerp van de robot kunnen de mechanische onderdelen bestaan uit de basis, arm, schouder, elleboog, pols, schakels, constructieframes, beugels, afdekkingen en beschermende behuizingen. Samen vormen deze elementen de kinematische structuur van de robot en bepalen ze het beschikbare bewegingsbereik ervan.
Aangezien deze constructieonderdelen voortdurend worden blootgesteld aan beweging, trillingen en dynamische belasting, moeten ze een goed evenwicht bieden tussen sterkte, stijfheid, gewicht en maatnauwkeurigheid. Lichtgewicht constructies kunnen de snelheid en energie-efficiëntie verbeteren, terwijl stijve ontwerpen helpen om de positioneringsnauwkeurigheid bij zware belastingen te behouden.
Ook de materiaalkeuze speelt een belangrijke rol. Aluminiumlegeringen worden veel gebruikt voor lichtgewicht industriële robots, terwijl gelegeerd staal, roestvrij staal, titaniumlegeringen, koolstofvezelcomposieten en technische kunststoffen kunnen worden gekozen, afhankelijk van de eisen van de toepassing, zoals sterkte, corrosiebestendigheid, slijtvastheid of gewichtsvermindering.
Achter elke hoogwaardige robotconstructie schuilt een combinatie van doordacht technisch ontwerp en precisieproductie. Strakke bewerkingstoleranties, nauwkeurige assemblageverbindingen en consistente maatcontrole dragen allemaal bij aan betrouwbare robotprestaties gedurende de gehele levensduur.
Aandrijfcomponenten
Terwijl de mechanische structuur het lichaam van een robot vormt, zorgt het aandrijfsysteem ervoor dat deze kan bewegen.
Aandrijfcomponenten zetten elektrische of hydraulische energie om in gecontroleerde mechanische bewegingen, waardoor de robot kan versnellen, vertragen, draaien en zich met opmerkelijke precisie kan positioneren. Een typisch aandrijfsysteem bestaat uit servomotoren, tandwielkasten, harmonische reductoren, planetaire reductoren, lagers, assen, koppelingen en overbrengingsmechanismen samenwerken.
Van deze onderdelen zorgen servomotoren voor het draaimoment, terwijl precisiereductoren het koppel vergroten en de positioneringsnauwkeurigheid verbeteren door het uitgaande toerental te verlagen. Lagers en assen zorgen voor een soepele beweging, minimaliseren wrijving en houden de uitlijning tussen bewegende onderdelen in stand.
De prestaties van het aandrijfsysteem hebben een directe invloed op verschillende belangrijke kenmerken van een robot, waaronder:
- Positioneringsnauwkeurigheid
- Herhaalbaarheid
- Laadvermogen
- Vloeiendheid van bewegingen
- Operationele efficiëntie
- Betrouwbaarheid op lange termijn
Omdat aandrijfcomponenten voortdurend worden blootgesteld aan cyclische belastingen, vereisen ze een uiterst hoge fabricagenauwkeurigheid en een zorgvuldige kwaliteitscontrole. Zelfs kleine maatafwijkingen kunnen speling, trillingen of positioneringsfouten veroorzaken die de algehele prestaties van de robot verminderen.

Elektrische en besturingscomponenten
Moderne robots doen op veel meer dan alleen mechanische bewegingen. Elke beweging moet worden gecoördineerd door een geavanceerd elektronisch systeem dat in staat is om informatie te verwerken, meerdere assen aan te sturen en te communiceren met omliggende apparatuur.
Dit systeem omvat doorgaans de robotbesturingen, servoaandrijvingen, stroomverdelingsmodules, communicatie-interfaces, encoders, veiligheidsschakelingen en diverse elektronische besturingskaarten.
De besturingseenheid fungeert als de centrale verwerkingseenheid van de robot. Deze interpreteert geprogrammeerde instructies, berekent bewegingsbanen, controleert de feedback van de sensoren en past het motorvermogen voortdurend aan om nauwkeurige bewegingen te garanderen.
Elektronische componenten maken ook communicatie mogelijk tussen de robot en externe apparaten, zoals programmeerbare logische controllers (PLC’s), machinevisiesystemen, transportbanden, geautomatiseerde inspectieapparatuur en fabrieksbeheersystemen.
Naarmate productieomgevingen steeds meer met elkaar verbonden raken dankzij Industry 4.0-technologieën, breidt de rol van elektrische en besturingssystemen zich steeds verder uit: van eenvoudige bewegingsbesturing naar intelligente gegevensuitwisseling en realtime productieoptimalisatie.
Sensoren en beeldverwerkingssystemen
Robots moeten zowel hun eigen toestand als hun omgeving begrijpen om veilig en nauwkeurig te kunnen functioneren. Dit wordt mogelijk gemaakt door een breed scala aan sensortechnologieën.
Positiesensoren houden continu de posities van de gewrichten in de gaten, terwijl kracht- en koppelsensoren feedback geven tijdens montage-, polijst- of collaboratieve werkzaamheden. Beeldverwerkingssystemen met industriële camera’s stellen robots in staat om objecten te identificeren, de productkwaliteit te controleren, de oriëntatie van onderdelen te herkennen en bewegingen met hoge precisie te sturen.
Dankzij aanvullende sensortechnologieën – waaronder laserscanners, naderingssensoren, ultrasone sensoren en inertiële meeteenheden (IMU’s) – kunnen robots zich door complexe omgevingen bewegen, botsingen vermijden en op een intelligentere manier met mensen en apparatuur omgaan.
Deze sensoren werken niet afzonderlijk, maar samen om een continue feedbacklus te vormen. De tijdens het gebruik verzamelde informatie wordt doorgegeven aan de besturingseenheid, die de bewegingen van de robot onmiddellijk aanpast wanneer dat nodig is.
Dit vermogen om veranderende omstandigheden waar te nemen en daarop te reageren is een van de kenmerkende eigenschappen waarmee moderne robotsystemen zich onderscheiden van traditionele, vaste automatiseringssystemen.
Eindeffectors
De eindeffector is het onderdeel waarmee een robot rechtstreeks met de buitenwereld kan communiceren. Deze is aan het uiteinde van de robotarm bevestigd en voert de daadwerkelijke taak uit die aan de robot is toevertrouwd.
In tegenstelling tot veel andere robotonderdelen variëren eindeffectoren sterk, afhankelijk van de beoogde toepassing. Een lasrobot heeft een lasbrander nodig, terwijl een magazijnrobot bijvoorbeeld een vacuümgrijper kan gebruiken om kartonnen dozen te verwerken. Medische robots maken gebruik van zeer gespecialiseerde chirurgische instrumenten, terwijl bij de halfgeleiderproductie vaak ultrazuivere, vacuümcompatibele verwerkingsgereedschappen nodig zijn.
Veelvoorkomende voorbeelden zijn onder meer:
- Mechanische grijpers
- Vacuümgrijpers
- Magnetische grijpers
- Lasbranders
- Doseermondstukken
- Schroevendraaiergereedschap
- Snijgereedschap
- Polijstkoppen
- Inspectiesondes
Omdat de eindeffector rechtstreeks in contact komt met het werkstuk, is het ontwerp ervan vaak bepalend voor de algehele functionaliteit van de robot. Veel robotsystemen kunnen totaal verschillende taken uitvoeren door simpelweg de eindeffector te verwisselen, terwijl de rest van de robot ongewijzigd blijft.
Hoe deze onderdelen samenwerken
Hoewel elk onderdeel een eigen functie vervult, kan een robot zijn volledige potentieel pas benutten wanneer alle subsystemen naadloos op elkaar zijn afgestemd.
Een typische robotbewerking begint wanneer de besturing een geprogrammeerde instructie ontvangt. Sensoren verzamelen informatie over de robot en zijn omgeving, waardoor de besturing de vereiste beweging kan berekenen. Het aandrijfsysteem stuurt vervolgens de mechanische gewrichten aan, waardoor de robot nauwkeurig wordt gepositioneerd, terwijl de constructieonderdelen tijdens de gehele beweging de stijfheid behouden. Ten slotte voert de eindeffector de toegewezen taak uit, of het nu gaat om het vastgrijpen, lassen, assembleren, inspecteren of bewerken van een werkstuk.
Deze hele reeks handelingen vindt vaak plaats binnen fracties van een seconde en wordt tijdens de levensduur van de robot duizenden – of zelfs miljoenen – keren herhaald.
De betrouwbaarheid van dit proces hangt niet alleen af van geavanceerde software, maar ook van de technische kwaliteit van elk fysiek onderdeel. Nauwkeurig bewerkte aansluitingen, zorgvuldig geselecteerde materialen, nauwkeurige montage en strenge kwaliteitscontroles dragen er allemaal toe bij dat de robot onder veeleisende bedrijfsomstandigheden consistent presteert.
Om deze reden is kennis van robotonderdelen niet alleen van essentieel belang voor robotica-ingenieurs, maar ook voor fabrikanten die zich bezighouden met de productie van de precisieonderdelen die ervoor zorgen dat moderne robotsystemen effectief kunnen functioneren.
Lees verder: In onze speciale gids ““ gaan we dieper in op de verschillende hierboven genoemde onderdelen, waaronder mechanische constructies, aandrijfsystemen, sensoren, besturingssystemen en eindeffectoren,“Een gedetailleerd overzicht van robotonderdelen.“

Soorten robots
Robots zijn ontworpen om een ongelooflijk breed scala aan taken uit te voeren, variërend van het assembleren van auto’s en het assisteren van chirurgen tot het bezorgen van pakketten en het verkennen van verre planeten. Omdat geen enkele robot elk soort werk efficiënt kan uitvoeren, hebben ingenieurs talrijke robotsystemen ontwikkeld die zijn geoptimaliseerd voor verschillende omgevingen, laadvermogens, bewegingsvereisten en niveaus van autonomie.
Er bestaat geen algemeen aanvaarde classificatiemethode voor robots. In de praktijk worden robots doorgaans ingedeeld op basis van hun mechanische opbouw, toepassing, mobiliteit, gebruiksomgeving of mate van menselijke interactie. Inzicht in deze classificaties helpt ingenieurs bij het kiezen van de juiste robotoplossing en biedt tegelijkertijd inzicht in waarom verschillende robots gebruikmaken van verschillende onderdelen, materialen en productiemethoden.
Hoewel elke categorie een eigen doel dient, hebben ze allemaal dezelfde technische doelstelling: om specifieke taken veilig, nauwkeurig en efficiënt uit te voeren.
Industriële robots
Industriële robots zijn het bekendste type robot en zijn uitgegroeid tot een hoeksteen van de moderne productie. Deze robots zijn ontworpen met het oog op snelheid, precisie en continu gebruik en zijn veel te vinden in autofabrieken, assemblagefabrieken voor elektronica, metaalbewerkingswerkplaatsen, halfgeleiderfabrieken en talloze andere productieomgevingen.
De meeste industriële robots zijn uitgerust met gelede meerassige armen die in staat zijn om repetitieve handelingen uit te voeren met een uitzonderlijke herhaalbaarheid. Typische toepassingen zijn onder meer lassen, verspanen, assembleren, materiaalbehandeling, palletiseren, spuiten, inspectie en verpakken.
Om veeleisende productieschema’s aan te kunnen, zijn industriële robots afhankelijk van stijve constructieonderdelen, precisieaandrijfsystemen en duurzame materialen die hun nauwkeurigheid gedurende miljoenen bedrijfscycli kunnen behouden. Voor het bereiken van de stijfheid en betrouwbaarheid die vereist zijn voor industriële automatisering, wordt vaak gebruikgemaakt van hoogsterke aluminiumlegeringen, gelegeerd staal, precisielagers, harmonische reductoren en nauwkeurig bewerkte behuizingen.
Naarmate de productiesector steeds vaker gebruikmaakt van slimmere productiesystemen, blijven industriële robots een van de belangrijkste technologieën die de productiviteit en de productkwaliteit ondersteunen.
Collaboratieve robots (Cobots)
In tegenstelling tot traditionele industriële robots, die doorgaans binnen veiligheidshekken werken, zijn collaboratieve robots – beter bekend als cobots – ontworpen om direct naast menselijke operators te werken.
Cobots zijn uitgerust met geavanceerde sensortechnologieën, krachtbewakingssystemen en intelligente besturingsalgoritmen waarmee ze contact kunnen detecteren, de werkingskracht kunnen beperken en veilig kunnen reageren wanneer mensen hun werkruimte betreden.
Door hun relatief compacte afmetingen, vereenvoudigde programmering en flexibele inzetbaarheid zijn ze bijzonder geschikt voor de productie van kleine series, laboratoriumautomatisering, de assemblage van elektronica, het bedienen van machines en kwaliteitscontrole.
Hoewel cobots doorgaans lichtere lasten vervoeren en met lagere snelheden werken dan conventionele industriële robots, bieden ze aanzienlijke voordelen in omgevingen waar flexibiliteit en samenwerking met mensen van essentieel belang zijn.
Door de groeiende populariteit van cobots is ook de vraag toegenomen naar lichtgewicht constructieonderdelen, compacte aandrijfsystemen en uiterst nauwkeurig bewerkte onderdelen die een veilige en soepele werking mogelijk maken.

Humanoïde robots
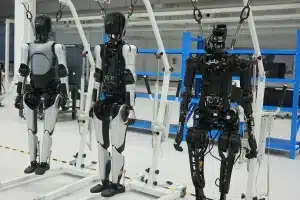
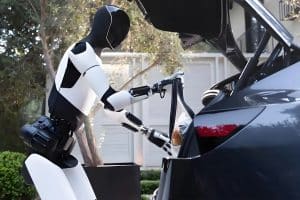
Humanoïde robots zijn zo ontworpen dat ze qua bouw en bewegingen op het menselijk lichaam lijken. In plaats van hun prestaties af te stemmen op één specifieke industriële taak, zijn deze robots bedoeld om te functioneren in omgevingen die oorspronkelijk voor mensen zijn ontworpen.
Een typische humanoïde robot bestaat uit een hoofd, een romp, armen, handen, benen en meerdere beweegbare gewrichten die menselijke bewegingen nauwkeurig nabootsen. Geavanceerde humanoïde systemen combineren machine vision, krachtsensoren, kunstmatige intelligentie en geavanceerde evenwichtsregeling om zich door complexe omgevingen te bewegen en op natuurlijke wijze met mensen te communiceren.
Omdat humanoïde robots veel meer beweegbare gewrichten nodig hebben dan conventionele industriële robots, vormen ze een unieke technische uitdaging. Ontwerpers moeten zorgvuldig een evenwicht vinden tussen sterkte, gewicht, energie-efficiëntie en precisie en tegelijkertijd te zorgen voor soepele, gecoördineerde bewegingen langs tientallen onafhankelijke assen.
Dit heeft de ontwikkeling van lichtgewicht materialen, compacte aandrijvingen, precisie-aandrijfsystemen en sterk geïntegreerde constructieonderdelen in een stroomversnelling gebracht. Daardoor is humanoïde robotica uitgegroeid tot een van de snelst groeiende sectoren binnen de precisietechniek en geavanceerde productie.
Mobiele robots
In tegenstelling tot stationaire robotarmen zijn mobiele robots ontworpen om zich vrij door hun omgeving te bewegen terwijl ze toegewezen taken uitvoeren.
Sommige mobiele robots volgen vooraf vastgestelde routes, terwijl andere dynamisch navigeren met behulp van camera’s, LiDAR, GPS of SLAM-technologieën (Simultaneous Localization and Mapping). Deze robots worden op grote schaal ingezet in magazijnen, ziekenhuizen, productiefaciliteiten, luchthavens en in de landbouw.
Twee veelvoorkomende categorieën zijn:
- Automatisch geleide voertuigen (AGV’s),die langs vaste routes rijden met behulp van magneetstrips, markeringen of vooraf gedefinieerde geleidingssystemen.
- Autonome mobiele robots (AMR’s),die zelfstandig routes uitstippelen, obstakels ontwijken en zich in realtime aanpassen aan veranderende omgevingen.
Naarmate de automatisering van logistiek en magazijnen zich verder uitbreidt, worden mobiele robots steeds belangrijker voor het verbeteren van de operationele efficiëntie en het terugdringen van handmatige goederenbehandeling.

Medische robots
Medische robotica heeft op veel gebieden van de moderne gezondheidszorg voor een ommekeer gezorgd door tijdens complexe medische ingrepen meer precisie, consistentie en controle mogelijk te maken.
Chirurgische robots ondersteunen artsen bij minimaal invasieve ingrepen, revalidatierobots helpen patiënten bij hun herstel, laboratoriumautomatiseringssystemen verwerken grote hoeveelheden diagnostische monsters en apotheekrobots verbeteren het medicatiebeheer.
In vergelijking met veel industriële toepassingen moeten medische robots vaak voldoen aan veel strengere eisen op het gebied van reinheid, biocompatibiliteit, precisie en betrouwbaarheid. Onderdelen kunnen worden vervaardigd uit corrosiebestendig roestvrij staal, titaniumlegeringen of technische kunststoffen die herhaaldelijke sterilisatie kunnen doorstaan zonder dat dit ten koste gaat van de prestaties.
De toenemende vraag naar medische precisieapparatuur blijft een drijvende kracht achter innovatie, zowel op het gebied van robotica als bij de productie van uiterst nauwkeurige onderdelen.
Service- en gespecialiseerde robots
Naast fabrieken en ziekenhuizen voeren robots tegenwoordig taken uit in een steeds grotere verscheidenheid aan sectoren.
Servicerobots helpen klanten in hotels, restaurants, winkels en openbare voorzieningen. Landbouwrobots houden de toestand van gewassen in de gaten en automatiseren het oogsten. Inspectierobots worden ingezet in pijpleidingen, offshoreplatforms en gevaarlijke industriële omgevingen waar mensen moeilijk of onveilig kunnen komen.
Andere gespecialiseerde robotsystemen zijn onder meer onderwaterrobots voor mariene verkenning, ruimterobots voor missies buiten de aarde, onderwijsrobots voor STEM-onderwijs en defensierobots die zijn ontworpen voor gevaarlijke operaties.
Elke toepassing brengt unieke technische uitdagingen met zich mee, die op maat gemaakte combinaties van mechanisch ontwerp, sensortechnologie, mobiliteitssystemen en milieubescherming vereisen.
In plaats van te vertrouwen op één universeel ontwerp, blijft de robotica zich ontwikkelen door middel van zeer gespecialiseerde oplossingen die zijn afgestemd op specifieke operationele vereisten.
Lees verder: Dit hoofdstuk biedt slechts een algemeen overzicht van de indeling van robots. Voor een uitgebreide beschrijving van de verschillende soorten robots verwijzen wij u naar onze speciale gids, *Een uitgebreide gids over soorten robots*, waarin een uitgebreide vergelijking wordt gegeven van hun structuren, prestatiekenmerken, toepassingsscenario’s en technische ontwerpoverwegingen.

Toepassingen van robotica
Robots zijn inmiddels veel verder geëvolueerd dan hun oorspronkelijke rol in fabrieksautomatisering. Tegenwoordig worden ze ingezet in een breed scala aan sectoren waar precisie, consistentie, efficiëntie en veiligheid van cruciaal belang zijn. Van de productie van auto’s en halfgeleiderapparatuur tot het assisteren van chirurgen en het vervoeren van goederen in intelligente magazijnen: robotsystemen zijn onmisbare hulpmiddelen geworden voor het oplossen van complexe technische en operationele uitdagingen.
Hoewel elke sector zijn eigen specifieke eisen heeft, zijn de redenen om robotica in te zetten opvallend vergelijkbaar. Robots dragen bij aan het verbeteren van de productkwaliteit, het terugdringen van repetitief handwerk, het vergroten van de productiecapaciteit, het verbeteren van de veiligheid op de werkplek en het uitvoeren van taken die anders voor mensen moeilijk, gevaarlijk of onmogelijk zouden zijn om consistent uit te voeren.
Naarmate de robottechnologie zich verder ontwikkelt, breiden de toepassingsmogelijkheden zich in hoog tempo uit. Dankzij verbeteringen op het gebied van kunstmatige intelligentie, machine vision, sensortechnologieën en precisieproductie kunnen robots zich nu niet langer beperken tot repetitieve productietaken, maar worden ze ingezet in omgevingen die meer flexibiliteit, aanpassingsvermogen en intelligente besluitvorming vereisen.
De volgende sectoren vertegenwoordigen enkele van de belangrijkste toepassingen van moderne robotica.
Productie en industriële automatisering
De productiesector blijft het grootste en meest volwassen toepassingsgebied van robotica. Al decennia lang helpen industriële robots fabrikanten hun productiviteit te verbeteren en tegelijkertijd de hoge mate van consistentie te handhaven die vereist is voor grootschalige productie.
Robots worden vaak ingezet voor werkzaamheden zoals lassen, verspanen, assembleren, materiaalbehandeling, palletiseren, spuiten, verpakken, doseren en kwaliteitscontrole. Deze taken bestaan vaak uit repetitieve bewegingen die dagelijks duizenden keren worden uitgevoerd, waardoor ze bij uitstek geschikt zijn voor automatisering.
Een van de grootste voordelen van robotgestuurde productie is herhaalbaarheid. Een goed geprogrammeerde robot kan dezelfde bewerking gedurende lange productiecycli met constante precisie uitvoeren, waardoor productvariatie wordt beperkt en de algehele kwaliteit wordt verbeterd.
Moderne productierobots spelen ook een belangrijke rol in flexibele productieomgevingen. Door softwareprogramma’s, gereedschappen of eindeffectoren te vervangen, kan één enkel robotsysteem vaak meerdere producten of productieprocessen ondersteunen zonder dat daarvoor ingrijpende mechanische aanpassingen nodig zijn.
Naarmate bedrijven steeds meer gebruikmaken van slimme productietechnologieën en Industrie 4.0-technologieën, raakt robotica steeds verder geïntegreerd in digitale productiesystemen, waardoor realtime monitoring, preventief onderhoud en geautomatiseerde procesoptimalisatie mogelijk worden.
Gezondheidszorg en medische robotica
De gezondheidszorg is uitgegroeid tot een van de snelst groeiende sectoren binnen de robotica, aangedreven door de toenemende vraag naar precisie, consistentie en minimaal invasieve medische ingrepen.
Dankzij chirurgische robots kunnen artsen uiterst complexe operaties uitvoeren met meer behendigheid, een beter zicht en meer controle dan bij conventionele technieken. Revalidatierobots helpen patiënten bij hun herstel na letsel of neurologische aandoeningen, terwijl automatiseringssystemen in laboratoria de snelheid en nauwkeurigheid van diagnostische onderzoeken verbeteren.
Robotica biedt ook ondersteuning bij de productie van geneesmiddelen, de logistiek in ziekenhuizen en medische beeldvorming door repetitieve handmatige taken te verminderen en de operationele efficiëntie te verbeteren.
Aangezien medische toepassingen vaak gepaard gaan met directe interactie met patiënten, moeten medische robots voldoen aan uitzonderlijk strenge eisen op het gebied van precisie, hygiëne, betrouwbaarheid en biocompatibiliteit. Deze eisen hebben de innovatie op het gebied van compacte mechanische systemen, lichtgewicht constructieonderdelen en uiterst nauwkeurige productietechnologieën in een stroomversnelling gebracht.
Productie van halfgeleiders en elektronica
Er zijn maar weinig sectoren waar zo’n hoge mate van precisie vereist is als in de halfgeleider- en elektronica-industrie. Onderdelen worden vaak in microns gemeten, en zelfs de kleinste verontreiniging of positioneringsfout kan de productkwaliteit beïnvloeden.
Robotsystemen spelen een cruciale rol bij de verwerking van wafers, het verpakken van chips, geautomatiseerde optische inspectie, het verplaatsen van materiaal in cleanrooms en precisie-assemblage. Dankzij hun vermogen om zeer repetitieve bewegingen met uitzonderlijke nauwkeurigheid uit te voeren, zijn ze onmisbaar in de moderne halfgeleiderproductie.
Ook de elektronica-industrie is sterk afhankelijk van robotica voor werkzaamheden zoals de assemblage van printplaten (PCB’s), het plaatsen van componenten, solderen, doseren en productinspectie.
Veel robotsystemen die in deze omgevingen worden gebruikt, zijn voorzien van lichtgewicht constructieonderdelen, precisiegeleidingsmechanismen, vacuümbestendige onderdelen en geavanceerde bewegingsbesturingssystemen om te voldoen aan de strenge eisen die aan de productie in cleanrooms worden gesteld.
Opslag en logistiek
Door de snelle groei van e-commerce en wereldwijde toeleveringsketens zijn magazijnen uitgegroeid tot sterk geautomatiseerde distributiecentra, waar robotica een steeds belangrijkere rol speelt.
Autonome mobiele robots (AMR’s) en automatisch geleide voertuigen (AGV’s) vervoeren materialen door magazijnen, terwijl robotarmen taken uitvoeren zoals orderverzamelen, sorteren, palletiseren en verpakken.
Dankzij machine vision kunnen robots producten met verschillende vormen en oriëntaties herkennen, terwijl mobiele robots dankzij intelligente navigatiesystemen hun routes kunnen optimaliseren en obstakels kunnen vermijden zonder menselijke tussenkomst.
Magazijnrobotica draagt bij aan een snellere afhandeling van bestellingen, vermindert handmatige handelingen, verhoogt de opslagefficiëntie en maakt 24-uursbedrijf mogelijk in magazijnen waar dagelijks duizenden producten worden verwerkt.

Auto-industrie en transport
De auto-industrie loopt al meer dan een halve eeuw voorop op het gebied van industriële robotica en is nog steeds een van de grootste gebruikers van robotautomatisering.
Bij de productie van voertuigen komen duizenden sterk repetitieve processen kijken, waarvan er vele uitzonderlijke precisie en consistentie vereisen. Robots worden op grote schaal ingezet voor het lassen van carrosserieën, het spuiten, het aanbrengen van lijm, assemblage, materiaalbehandeling, het bedienen van machines en de eindkwaliteitscontrole.
Naarmate elektrische voertuigen steeds meer marktaandeel veroveren, is robotica ook steeds belangrijker geworden bij de productie van accu’s, de assemblage van precisiemodules en geautomatiseerde testprocessen.
De veeleisende productieomgeving van de automobielindustrie heeft geleid tot voortdurende verbeteringen op het gebied van de duurzaamheid van robots, hun laadvermogen, positioneringsnauwkeurigheid en productie-efficiëntie.
Lucht- en ruimtevaart en hoogprecisietechniek
De lucht- en ruimtevaartindustrie staat voor unieke uitdagingen vanwege de omvang, de complexiteit en de prestatie-eisen van onderdelen voor vliegtuigen en ruimtevaartuigen.
Robots helpen bij het boren, bevestigen, bewerken van composietmaterialen, inspecteren, oppervlakteafwerking en de precisieassemblage van grote constructieonderdelen waarbij nauwkeurigheid van cruciaal belang is.
Aangezien onderdelen voor de lucht- en ruimtevaart vaak worden vervaardigd uit lichtgewicht aluminiumlegeringen, titaniumlegeringen, superlegeringen op nikkelbasis en geavanceerde composietmaterialen, worden robotsystemen vaak ingezet in combinatie met zeer gespecialiseerde bewerkings- en inspectietechnologieën.
De combinatie van robotica en precisieproductie draagt bij aan een betere consistentie en zorgt tegelijkertijd voor een kortere productietijd bij complexe assemblages voor de lucht- en ruimtevaart.
Voedingsmiddelen-, landbouw- en consumentenindustrieën
De robotica heeft een snelle opmars gemaakt in sectoren die van oudsher afhankelijk waren van handarbeid.
Voedingsmiddelenproducenten maken gebruik van robotsystemen voor het verpakken, sorteren, palletiseren en de kwaliteitscontrole, waarbij strenge hygiënenormen worden nageleefd. Landbouwrobots helpen bij het planten, oogsten, het monitoren van gewassen en het nauwkeurig sproeien, waardoor de efficiëntie wordt verbeterd en het verbruik van hulpbronnen wordt verminderd.
Fabrikanten van consumptiegoederen maken steeds vaker gebruik van robotica om assemblage-, verpakkings-, etiketteer- en logistieke processen te automatiseren, waardoor productiesystemen sneller kunnen inspelen op de veranderende marktvraag.
Dankzij de combinatie van snelheid, precisie en constante kwaliteit is robotica uitgegroeid tot een onmisbare technologie in deze sectoren met grote productievolumes.

Onderzoek, onderwijs en nieuwe toepassingen
Naast de commerciële productie blijft robotica een drijvende kracht achter innovatie bij onderzoeksinstellingen, universiteiten en opkomende technologiesectoren.
Educatieve robots bieden praktische platforms voor het onderwijzen van programmeren, elektronica en werktuigbouwkunde. Onderzoeksrobots ondersteunen de ontwikkeling van kunstmatige intelligentie, autonome navigatie, interactie tussen mens en robot en geavanceerde sensortechnologieën.
Er worden ook gespecialiseerde robotsystemen ontwikkeld voor diepzee-exploratie, rampenbestrijding, inspectie van infrastructuur, onderhoud van installaties voor hernieuwbare energie en verkenning van andere planeten – op plaatsen waar menselijke toegang moeilijk, duur of gevaarlijk is.
Veel van de technologieën die in deze onderzoeksomgevingen voor het eerst worden ontwikkeld, vinden uiteindelijk hun weg naar de industriële robotica, waardoor innovatie in de automatiseringssector als geheel wordt versneld.
Robotica blijft zich in alle sectoren verder uitbreiden
De toepassingen van robotica blijven toenemen naarmate nieuwe technologieën de mogelijkheden van robots verbeteren en de implementatiekosten verlagen. Taken waarvoor vroeger speciale automatiseringssystemen nodig waren, kunnen steeds vaker worden uitgevoerd door flexibele robotplatforms die zich kunnen aanpassen aan veranderende productie-eisen.
Ongeacht de sector zijn succesvolle robotsystemen gebaseerd op dezelfde technische basis: goed ontworpen mechanische constructies, betrouwbare aandrijfsystemen, intelligente besturingstechnologieën, nauwkeurig vervaardigde onderdelen en strenge kwaliteitsnormen. Hoewel de uiteindelijke toepassing kan verschillen, blijven de onderliggende technische principes opmerkelijk consistent.
Naarmate robotica intelligenter, meer verbonden en toegankelijker wordt, zal de rol ervan zich blijven uitbreiden naar nieuwe sectoren en toepassingen die vandaag de dag nog maar net in opkomst zijn.
Lees verder: Elke sector kent zijn eigen technische uitdagingen en productie-eisen. Bekijk onze speciale gids over robotica-toepassingen om te ontdekken hoe robotica sectoren zoals de productiesector ingrijpend verandert, medische apparatuur, halfgeleiderapparatuur, magazijnautomatisering, lucht- en ruimtevaart, de automobielindustrie en vele andere sectoren, evenals de precisiecomponenten en productietechnologieën die hieraan ten grondslag liggen.

Hoe robots worden ontworpen en geproduceerd
Elke robot begint als een technisch concept voordat hij uitgroeit tot een volledig functionele machine. Hoewel het eindproduct misschien lijkt op één geïntegreerd systeem, is de ontwikkeling ervan het resultaat van een zorgvuldig gepland proces waarbij mechanisch ontwerp, elektronica, softwareontwikkeling, materiaalkeuze, precisieproductie, assemblage, testen en kwaliteitscontrole.
Of het nu gaat om de ontwikkeling van een eenvoudige collaboratieve robot of een uiterst geavanceerd humanoïde platform: ingenieurs moeten tijdens het gehele ontwerp- en productieproces een evenwicht vinden tussen talrijke factoren. Structurele sterkte, gewicht, nauwkeurigheid, betrouwbaarheid, produceerbaarheid, kosten en onderhoudsvriendelijkheid op de lange termijn zijn allemaal van invloed op de manier waarop een robot wordt ontworpen en uiteindelijk gebouwd.
In tegenstelling tot veel consumentenproducten bestaan robots uit honderden – of zelfs duizenden – afzonderlijke onderdelen die met uitzonderlijke precisie op elkaar moeten zijn afgestemd. Zelfs kleine maatafwijkingen of montagefouten kunnen van invloed zijn op de bewegingsnauwkeurigheid, de herhaalbaarheid, de trillingskarakteristieken en de betrouwbaarheid op lange termijn.
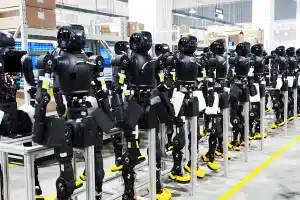
Om deze reden gaat het bij de productie van robots niet alleen om het vervaardigen van onderdelen. Het is een multidisciplinair technisch proces waarin productontwikkeling wordt gecombineerd met geavanceerde productietechnologieën om ervoor te zorgen dat elk onderdeel naar behoren functioneert.
Robotontwerp en -techniek
De ontwikkeling van een robot begint doorgaans met het vaststellen van de beoogde toepassing. Ingenieurs bepalen eerst welke taken de robot zal uitvoeren, de omgeving waarin hij zal werken, het vereiste laadvermogen, het bereik, de snelheid, de positioneringsnauwkeurigheid en de verwachte levensduur.
Deze eisen zijn van invloed op elk aspect van de architectuur van de robot, van de algemene structurele opzet tot de keuze van aandrijvingen, overbrengingssystemen, sensoren, besturingen en eindeffectoren.
Vervolgens wordt CAD-software (Computer-Aided Design) gebruikt om gedetailleerde driedimensionale modellen van afzonderlijke onderdelen en complete assemblages te maken. Ingenieurs beoordelen de structurele sterkte, de bewegingsvrijheid van verbindingen, de toegankelijkheid en de integratie van onderdelen voordat er fysieke prototypes worden vervaardigd.
Ook simulatietools spelen in deze fase een steeds belangrijkere rol. Met behulp van digitale modellen kunnen ingenieurs bewegingsbanen controleren, mogelijke interferentie tussen bewegende onderdelen opsporen, structurele belastingen inschatten en de prestaties van de robot optimaliseren nog voordat de productie van start gaat.
Door ontwerpproblemen al in een vroeg stadium van de ontwikkeling op te lossen, kunnen engineeringteams herontwerpcycli beperken, de productontwikkelingstijd verkorten en de productie-efficiëntie verbeteren.
Materiaalkeuze
Het kiezen van de juiste materialen is een van de belangrijkste technische beslissingen bij de ontwikkeling van robots. Elk onderdeel wordt blootgesteld aan verschillende mechanische belastingen en bedrijfsomstandigheden, waardoor de materiaalkeuze een afweging is tussen sterkte, gewicht, slijtvastheid, corrosiebestendigheid, thermische stabiliteit en productiekosten.
Bij constructieonderdelen zoals robotarmen, frames en behuizingen ligt de nadruk vaak op een lichtgewicht constructie zonder dat dit ten koste gaat van de stijfheid. Aluminiumlegeringen worden veelvuldig gebruikt omdat ze een uitstekende balans bieden tussen sterkte, bewerkbaarheid en gewichtsbesparing. Voor onderdelen die zware belastingen moeten weerstaan, kunnen gelegeerde staalsoorten of roestvrij staal nodig zijn om de duurzaamheid en weerstand tegen vermoeidheidsbreuken te verbeteren, terwijl titaniumlegeringen steeds vaker worden gebruikt in hoogwaardige robotsystemen waar zowel sterkte als een laag gewicht van cruciaal belang zijn.
Technische kunststoffen spelen ook een belangrijke rol in de moderne robotica. Materialen zoals POM, PEEK, PTFE en nylon worden vaak gebruikt voor bussen, glijdende onderdelen, kabelbeheersystemen en lichtgewicht functionele onderdelen, omdat ze een lage wrijving, een goede slijtvastheid en elektrische isolatie bieden.
De materiaalkeuze hangt nauw samen met de productiemethoden. De geometrie van een onderdeel, de vereiste toleranties, het productievolume en de oppervlakteafwerking zijn allemaal van invloed op welke materialen geschikt zijn voor een bepaalde toepassing en hoe deze moeten worden bewerkt.
Naarmate robotsystemen steeds lichter, sneller en energiezuiniger worden, blijft materiaaltechniek een belangrijke factor voor de prestaties en de betrouwbaarheid op lange termijn.

Ontwikkeling van prototypes
Voordat ze in massaproductie worden genomen, ondergaan de meeste robotsystemen meerdere prototypingsfasen om zowel het ontwerp als het productieproces te valideren.
Door de ontwikkeling van prototypes kunnen ingenieurs de pasvorm van onderdelen, de montageprecisie, de bewegingsprestaties, de structurele sterkte, het thermisch gedrag en de systeemintegratie onder reële bedrijfsomstandigheden controleren. Het biedt bovendien waardevolle mogelijkheden om uitdagingen op het gebied van de productie te identificeren voordat de productiegereedschappen en toeleveringsketens definitief zijn vastgesteld.
Afhankelijk van de ontwerpfase kunnen onderdelen voor prototypes worden vervaardigd met behulp van CNC-bewerking, additive manufacturing, plaatbewerking of andere technologieën voor snelle productie. Dankzij deze methoden kunnen engineeringteams verschillende ontwerpopties beoordelen, montageprocedures optimaliseren en snel verbeteringen doorvoeren zonder zich vast te leggen op grote productievolumes.
Bij complexe robotsystemen zijn vaak meerdere prototype-iteraties nodig voordat de gewenste balans tussen prestaties, produceerbaarheid en kosten is bereikt.
Deze iteratieve aanpak vermindert het ontwikkelingsrisico aanzienlijk en draagt er tegelijkertijd toe bij dat het uiteindelijke productieontwerp voldoet aan zowel de technische als de commerciële eisen.
Productiemogelijkheden voor het maken van prototypes
Om snelle en betrouwbare ontwikkeling van prototypes, bieden wij geïntegreerde productiemogelijkheden, waaronder CNC-bewerking, plaatbewerking en 3D-printdiensten. Deze processen maken snelle iteratie, nauwkeurige validatie en een efficiënte overgang van prototype naar productie mogelijk.
Lees meer over onze productieoplossingen:
CNC-bewerkingsdiensten →
Diensten op het gebied van plaatbewerking →
3D-printdiensten →
Technologieën voor precisieproductie
Zodra het ontwerp is goedgekeurd, richt de productie zich op de fabricage van de afzonderlijke onderdelen die uiteindelijk het complete robotsysteem zullen vormen.
Omdat robots afhankelijk zijn van precieze bewegingen en nauwkeurige positionering, moeten veel constructie- en aandrijfonderdelen voldoen aan uiterst strenge maattoleranties en een constante productiekwaliteit. De keuze voor een bepaald productieproces hangt af van factoren zoals de geometrie van het onderdeel, de materiaaleigenschappen, de functionele eisen en het productievolume.
Veelgebruikte productietechnologieën voor robotonderdelen zijn onder meer:
- CNC-bewerkingvoor uiterst nauwkeurige constructiedelen, behuizingen, beugels, verbindingsstukken, assen en op maat gemaakte mechanische onderdelen.
- CNC draaienvoor roterende onderdelen zoals assen, bussen, afstandhouders en lagerzittingen.
- Precisieslijpenvoor het realiseren van nauwe toleranties en een uitstekende oppervlakteafwerking op kritieke functionele oppervlakken.
- Vonkverspaning (EDM)voor het vervaardigen van complexe interne details en moeilijk te bewerken geometrieën.
- Plaatbewerkingvoor afdekkingen, behuizingen, montagepanelen en lichtgewicht constructies.
- 3D-printen met metaal en polymeervoor snelle prototypen, lichtgewicht ontwerpen en productie in kleine oplagen.
- Montage en nabewerkingom afzonderlijke onderdelen te integreren tot complete mechanische subassemblages.
Elk proces draagt bij aan verschillende aspecten van de prestaties van de robot. Een hoge bewerkingsnauwkeurigheid verbetert de positioneringsprecisie, zorgvuldig gecontroleerde oppervlakteafwerkingen verminderen wrijving en slijtage, terwijl een consistente maatvastheid zorgt voor een soepele montage en een betrouwbare werking gedurende de gehele levensduur van de robot.

Montage en systeemintegratie
De productie van afzonderlijke onderdelen is slechts één fase in de robotproductie. De volgende stap is het samenstellen van deze onderdelen tot een volledig functioneel robotsysteem.
Mechanische assemblages worden geïntegreerd met actuatoren, tandwielkasten, besturingssystemen, sensoren, elektrische bedrading, communicatiesystemen en eindeffectoren volgens gedetailleerde technische specificaties.
Tijdens de montage controleren ingenieurs cruciale uitlijningspunten, de instellingen voor de voorspanning, de kabelgeleiding, het aanhaalmoment en de koppelingen tussen onderdelen om ervoor te zorgen dat de robot functioneert zoals bedoeld. Zelfs kleine afwijkingen bij de montage kunnen van invloed zijn op de soepelheid van de bewegingen, de positioneringsnauwkeurigheid en de duurzaamheid op lange termijn.
Naarmate robotsystemen steeds complexer worden, is assemblage geëvolueerd van een puur mechanisch proces naar een multidisciplinaire integratieactiviteit waarbij werktuigbouwkunde, elektrotechniek, softwareconfiguratie en systeemkalibratie een rol spelen.
Een succesvolle integratie zorgt ervoor dat elk subsysteem effectief communiceert en betrouwbaar functioneert als één geheel.
Testen en kwaliteitsborging
Voordat een robot voor commercieel gebruik wordt geleverd, moet deze aan uitgebreide tests worden onderworpen om te controleren of hij voldoet aan de ontwerpspecificaties en prestatiedoelstellingen.
Mechanische inspecties bevestigen dat de kritische afmetingen en montageverbindingen in overeenstemming zijn met de technische tekeningen, terwijl bij functionele tests de bewegingsnauwkeurigheid, herhaalbaarheid, prestaties bij belasting, cyclustijd en systeemstabiliteit worden beoordeeld.
Elektrische systemen, veiligheidsfuncties, communicatie-interfaces en het gedrag van de software worden eveneens onder verschillende bedrijfsomstandigheden getest. Afhankelijk van de toepassing kunnen robots worden onderworpen aan duurzaamheidstests, omgevingsproeven, trillingsanalyses of toepassingsspecifieke prestatiecontroles.
Kwaliteitsborging reikt verder dan de voltooide robot zelf. Afzonderlijke onderdelen moeten tijdens het hele productieproces vaak worden onderworpen aan maatcontroles, materiaalcontroles en procesbewaking om een constante productkwaliteit te waarborgen, van het prototype tot de volledige productie.
Uitgebreide tests brengen niet alleen mogelijke problemen aan het licht vóór de ingebruikname, maar bieden ook de zekerheid dat het robotsysteem gedurende zijn gehele beoogde levensduur veilig en betrouwbaar kan functioneren.

Van technisch concept tot intelligente machine
Het ontwerpen en produceren van een robot is een sterk op samenwerking gericht technisch proces waarbij expertise uit verschillende disciplines wordt gebundeld. Mechanische ontwerpers, elektronica-ingenieurs, softwareontwikkelaars, productiespecialisten en kwaliteitsingenieurs dragen allemaal bij aan de omzetting van een eerste concept in een betrouwbaar robotsysteem.
Elke fase – van het vroege ontwerp en de materiaalkeuze tot precisiebewerking, assemblage en eindcontrole — spelen een belangrijke rol bij het bepalen van de algehele prestaties van de robot. Succes hangt niet alleen af van innovatieve techniek, maar ook van het vermogen om complexe onderdelen met uitzonderlijke nauwkeurigheid en consistentie te vervaardigen.
Naarmate robots intelligenter en mechanisch geavanceerder worden, wordt de relatie tussen technisch ontwerp en precisieproductie blijft steeds sterker worden. Dankzij vooruitgang op het gebied van materialen, bewerkingstechnologieën, additive manufacturing en kwaliteitscontrole wordt de volgende generatie robotsystemen lichter, nauwkeuriger en veelzijdiger dan ooit tevoren.
Lees verder: Dit hoofdstuk biedt een overzicht van het ontwikkelingsproces van robots. Voor een diepgaandere blik op ontwerp met het oog op produceerbaarheid (DFM), prototypen, CNC-bewerking, precisieslijpen, 3D-printen, plaatbewerking, oppervlakteafwerking, kwaliteitscontrole en de overgang van prototype naar productie, ontdek ons speciale Handleiding voor de productie van robots, waar elke fase in meer technische detail wordt uitgelegd.

De toekomst van de robotica
De robotica heeft zich ontwikkeld van eenvoudige programmeerbare machines tot intelligente systemen die hun omgeving kunnen waarnemen, van gegevens kunnen leren en samen met mensen kunnen werken. Naarmate de vooruitgang op het gebied van kunstmatige intelligentie, sensortechnologieën, materiaalkunde en precisieproductie zich in een steeds sneller tempo voortzet, worden robots steeds capabeler, flexibeler en steeds meer geïntegreerd in het dagelijks leven.
De toekomst van de robotica wordt niet bepaald door één enkele doorbraak. In plaats daarvan zal deze worden gevormd door de voortdurende convergentie van meerdere technische disciplines, waardoor robots met meer intelligentie, efficiëntie en autonomie kunnen functioneren. Hoewel industriële automatisering een belangrijke motor voor innovatie zal blijven, wordt verwacht dat toekomstige robots hun toepassingsgebied zullen uitbreiden naar tal van nieuwe omgevingen waar flexibiliteit, samenwerking en realtime besluitvorming essentieel zijn.
Inzicht in deze opkomende trends helpt ingenieurs, fabrikanten en technologieontwikkelaars om te anticiperen op de uitdagingen en kansen die van invloed zullen zijn op de volgende generatie robotsystemen.
Kunstmatige intelligentie en slimmere besluitvorming
Kunstmatige intelligentie (AI) zorgt ervoor dat robotica verandert van machines die louter geprogrammeerde instructies uitvoeren, in systemen die in staat zijn om weloverwogen beslissingen te nemen op basis van gegevens uit de praktijk.
Traditionele industriële robots voeren vooraf vastgestelde reeksen handelingen uit met een uitzonderlijke consistentie, maar zijn doorgaans afhankelijk van gestructureerde omgevingen waarin elke beweging van tevoren is gepland. Dankzij moderne AI-technologieën kunnen robots objecten herkennen, visuele informatie interpreteren, bewegingspaden optimaliseren, afwijkingen detecteren en zich aanpassen aan veranderende bedrijfsomstandigheden, en dat met minimale menselijke tussenkomst.
Dankzij algoritmen voor machine learning kunnen robots hun prestaties verbeteren door operationele gegevens te analyseren die in de loop van de tijd zijn verzameld. In plaats van eindeloos dezelfde handelingen te herhalen, zullen toekomstige robotsystemen hun gedrag steeds vaker aanpassen op basis van eerdere ervaringen, productieomstandigheden en feedback uit de omgeving.
Hoewel volledig autonome robots nog steeds een actief onderzoeksgebied vormen, zorgt kunstmatige intelligentie nu al voor een hogere productiviteit in de productie, logistiek, gezondheidszorg en dienstverlenende robotica.
De opkomst van humanoïde robotica
Humanoïde robots zijn uitgegroeid tot een van de snelst groeiende gebieden binnen de moderne robotica, omdat ze zijn ontworpen om te functioneren in omgevingen die oorspronkelijk voor mensen zijn gecreëerd.
In tegenstelling tot conventionele industriële robots, die zijn geoptimaliseerd voor specifieke, repetitieve taken, zijn humanoïde robots bedoeld om een breed scala aan activiteiten uit te voeren met behulp van mensachtige bewegingen en interactie. Hiervoor is de integratie nodig van tientallen gecoördineerde gewrichten, geavanceerde evenwichtsregeling, machinevisie, krachtsensoren en geavanceerde kunstmatige intelligentie.
Het ontwerpen van humanoïde robots brengt aanzienlijke technische uitdagingen met zich mee. De onderdelen moeten licht van gewicht en toch constructief sterk, moeten gewrichten soepele en nauwkeurige bewegingen maken, en moeten aandrijvingen een hoog koppel leveren terwijl ze tegelijkertijd compact en energiezuinig blijven.
Deze eisen zorgen voor een versnelling van de innovatie op het gebied van precisie-mechanische onderdelen, transmissiesystemen, lichtgewichtmaterialen en geavanceerde productieprocessen. Naarmate de technologie zich verder ontwikkelt, zullen humanoïde robots naar verwachting een steeds belangrijkere rol gaan spelen in de productie, logistiek, gezondheidszorg, inspectie en andere arbeidsintensieve sectoren.
Samenwerking tussen mens en robot
De toekomst van de robotica draait niet alleen om het vervangen van menselijke arbeidskrachten. Er worden steeds vaker robots ontwikkeld om samen met mensen te werken, in plaats van in hun plaats.
Samenwerkende robots hebben al aangetoond dat een veilige interactie tussen mens en robot de productiviteit kan verhogen, terwijl de flexibiliteit in productieomgevingen behouden blijft. Verwacht wordt dat toekomstige samenwerkingssystemen nog intelligenter zullen worden dankzij verbeterde sensortechnologieën, voorspellende bewegingsplanning en technologieën voor natuurlijke communicatie.
Dankzij vooruitgang op het gebied van krachtregeling, computervisie, spraakherkenning en gebarenherkenning zullen robots de bedoelingen van mensen beter kunnen begrijpen en veilig kunnen reageren tijdens gezamenlijke taken.
Deze op samenwerking gerichte aanpak is met name van grote waarde in sectoren waar handmatige expertise nog steeds onmisbaar is, maar waarin repetitieve of fysiek zware taken kunnen worden overgedragen aan robotassistenten.

Geavanceerde materialen en lichtgewichtontwerp
Naarmate robots sneller, mobieler en energiezuiniger worden, zal materiaalkunde een cruciale rol blijven spelen bij de ontwikkeling van robots in de toekomst.
Door het totale gewicht te verminderen zonder dat dit ten koste gaat van de structurele stijfheid, kunnen robots zich sneller verplaatsen, minder energie verbruiken en grotere ladingen vervoeren in verhouding tot hun eigen massa. Ingenieurs onderzoeken in toenemende mate geavanceerde aluminiumlegeringen, titaniumlegeringen, magnesiumlegeringen, koolstofvezelcomposieten en hoogwaardige technische kunststoffen om deze doelstellingen te bereiken.
Tegelijkertijd dragen verbeteringen op het gebied van oppervlaktebehandeling, slijtvaste coatings en composietmaterialen bij aan een langere levensduur van onderdelen en een lagere onderhoudsbehoefte.
Toekomstige materiaalinnovaties zullen niet alleen de prestaties van robots verbeteren, maar ook van invloed zijn op de manier waarop robotonderdelen worden vervaardigd, geassembleerd en onderhouden gedurende hun gehele levenscyclus.
Productietechnologieën van de volgende generatie
De toekomst van de robotica hangt niet alleen af van betere ontwerpen, maar ook van het vermogen om steeds geavanceerdere onderdelen met uitzonderlijke precisie te vervaardigen.
Dankzij geavanceerde CNC-bewerking, additive manufacturing, precisieslijpen, geautomatiseerde inspectie, digitaal kwaliteitsbeheer en intelligente productiesystemen kunnen fabrikanten complexe robotonderdelen efficiënter dan ooit tevoren produceren.
Digitale engineeringtools – waaronder simulatie, digitale tweelingen en modelgebaseerde ontwikkeling – zorgen er bovendien voor dat productontwikkelingscycli korter worden, doordat ingenieurs ontwerpen kunnen valideren nog voordat er fysieke prototypes worden geproduceerd.
Naarmate de productietechnologieën zich verder ontwikkelen, zullen robots in de toekomst profiteren van een verbeterde maatnauwkeurigheid, lichtere constructies, meer geïntegreerde componenten en kortere ontwikkelingstijden.
De band tussen robotica en de productiesector zal daardoor steeds hechter worden, waarbij vooruitgang op het ene gebied innovatie op het andere gebied zal stimuleren.
Robotica buiten de traditionele productiesector
Hoewel de productiesector nog steeds het belangrijkste toepassingsgebied voor robotica is, wordt verwacht dat de toekomstige groei uit een veel breder scala aan sectoren zal komen.
In de gezondheidszorg zal het gebruik van robotondersteunde chirurgie, revalidatieapparatuur en laboratoriumautomatisering verder toenemen. In de landbouw worden robots ingezet voor precisieplanting, gewasmonitoring en autonoom oogsten. Logistieke dienstverleners investeren fors in autonome magazijnen en intelligente distributiesystemen.
Verwacht wordt dat robotica ook een belangrijke rol zal spelen op het gebied van hernieuwbare energie, infrastructuurinspectie, milieumonitoring, rampenbestrijding, diepzee-exploratie en ruimtemissies – toepassingen waarbij robots kunnen opereren in omgevingen die gevaarlijk, afgelegen of voor mensen ontoegankelijk zijn.
Naarmate robotsystemen intelligenter en flexibeler worden, zullen er waarschijnlijk geheel nieuwe toepassingen ontstaan, die kansen bieden die veel verder reiken dan de huidige industriële automatisering.

Het volgende tijdperk van de robotica
De toekomst van de robotica zal worden bepaald door de integratie van intelligente software, geavanceerde werktuigbouwkunde, innovatieve materialen en precisieproductie. Deze technologieën zullen zich niet afzonderlijk ontwikkelen, maar elkaar blijven versterken, waardoor robots steeds capabeler en efficiënter worden en op steeds grotere schaal worden ingezet in alle sectoren van de samenleving.
Ondanks de snelle technologische vooruitgang blijven de fundamentele technische principes die in deze gids worden besproken, onveranderd. Elke succesvolle robot is nog steeds afhankelijk van zorgvuldig ontworpen mechanische constructies, betrouwbare aandrijfsystemen, nauwkeurige sensoren, intelligente besturing en hoogwaardig vervaardigde onderdelen.
Naarmate er steeds nieuwe technologieën opkomen, zullen ingenieurs die deze basisprincipes begrijpen het best in staat zijn om de volgende generatie robotsystemen te ontwikkelen. Of het nu gaat om het ontwerpen van industriële automatiseringsapparatuur, medische hulpmiddelen, autonome voertuigen of humanoïde robots: de toekomst van de robotica zal blijven steunen op dezelfde combinatie van innovatie, precisie en technisch vakmanschap die de ontwikkeling ervan al decennialang heeft aangedreven.
Lees verder: In dit hoofdstuk worden de belangrijkste trends besproken die bepalend zijn voor de volgende generatie robotica. Ontdek onze speciale De toekomst van de robotica gids om meer te weten te komen over Door AI aangestuurde robots, humanoïde robotica, Industrie 5.0, digitale tweelingen, intelligente productie, materialen van de volgende generatie en de technologieën die de robotica de komende jaren naar verwachting een nieuwe invulling zullen geven.
Veelgestelde vragen
Wat is het verschil tussen robotica en automatisering?
Hoewel de termen vaak door elkaar worden gebruikt, zijn ze niet hetzelfde. Automatisering verwijst naar elke technologie die handmatige menselijke tussenkomst in een proces vermindert of overbodig maakt, waaronder transportbanden, PLC-gestuurde systemen en geautomatiseerde productielijnen. Robotica is een tak van de automatisering die zich richt op programmeerbare machines die in staat zijn om informatie waar te nemen, te verwerken en fysieke taken uit te voeren. In veel moderne fabrieken vormt robotica een onderdeel van een groter geautomatiseerd productiesysteem.
Wat zijn de belangrijkste onderdelen van een robot?
De meeste robots bestaan uit verschillende kernsystemen, waaronder mechanische constructies, aandrijfsystemen, besturingssystemen, sensoren, elektrische componenten en eindeffectoren. Deze systemen werken samen om bewegingen te genereren, informatie te verwerken, interactie te hebben met de omgeving en specifieke taken uit te voeren. Hoewel het exacte ontwerp varieert afhankelijk van de toepassing, vormen deze componenten de basis van vrijwel alle moderne robotsystemen.
Hoe weten robots wat ze moeten doen?
Robots werken door geprogrammeerde instructies uit te voeren die door hun besturingssystemen worden verwerkt. Tijdens het gebruik verzamelen sensoren voortdurend informatie over de robot en zijn omgeving, waardoor de besturing de bewegingen in realtime kan aanpassen. Geavanceerdere robots kunnen ook gebruikmaken van machine vision en kunstmatige intelligentie om objecten te herkennen, bewegingen te optimaliseren en zich aan te passen aan veranderende omgevingen.
Welke materialen worden doorgaans gebruikt voor de productie van robots?
Robotfabrikanten kiezen materialen op basis van de functie van elk onderdeel. Aluminiumlegeringen worden veel gebruikt voor lichtgewicht constructiedelen, terwijl gelegeerd staal en roestvrij staal zorgen voor een hoge sterkte en duurzaamheid bij onderdelen die zwaar worden belast. Titaniumlegeringen worden vaak gebruikt in hoogwaardige of medische robotica, en technische kunststoffen zoals PEEK, POM en nylon worden vaak gekozen voor lichtgewicht, slijtvaste of elektrisch isolerende onderdelen.
Hoe worden robotonderdelen vervaardigd?
Robotonderdelen worden vervaardigd met behulp van diverse precisieproductieprocessen, afhankelijk van hun geometrie, materiaal en functionele eisen. Veelgebruikte productiemethoden zijn onder meer CNC-verspaning, CNC-draaien, precisieslijpen, vonkverspaning (EDM), plaatbewerking, additive manufacturing (3D-printen) en precisieassemblage. Een hoge maatnauwkeurigheid en constante kwaliteit zijn essentieel, omdat zelfs kleine afwijkingen de prestaties en herhaalbaarheid van de robot kunnen beïnvloeden.
In welke sectoren wordt robotica het meest gebruikt?
De productiesector blijft de grootste gebruiker van robotica, met name in de automobielindustrie, de elektronica-industrie en de metaalbewerking. Robots worden echter ook op grote schaal ingezet in de medische apparatuur, de halfgeleiderproductie, magazijnautomatisering, de lucht- en ruimtevaart, de landbouw, de voedselverwerking, de logistiek, onderzoekslaboratoria en tal van andere sectoren. Naarmate de robottechnologieën zich verder ontwikkelen, breiden hun toepassingen zich uit naar vrijwel elke sector van de wereldeconomie.
Waarom is precisieproductie belangrijk in de robotica?
Robotsystemen zijn afhankelijk van uiterst nauwkeurige mechanische onderdelen om soepele bewegingen, betrouwbare positionering en duurzaamheid op lange termijn te garanderen. Precisieproductie zorgt ervoor dat cruciale onderdelen zoals lagerzittingen, tandwielkastbehuizingen, assen, koppelingen en structurele verbindingen aan strenge maattoleranties voldoen. Dit draagt rechtstreeks bij aan de nauwkeurigheid, herhaalbaarheid, stabiliteit en operationele betrouwbaarheid van de robot, waardoor de productiekwaliteit een fundamenteel onderdeel vormt van de prestaties van de robot.