





De bewegingsnauwkeurigheid en stabiliteit van een robot hangen niet alleen af van de motoren en het besturingssysteem. Ook de mechanische onderdelen die de beweging sturen en ondersteunen, spelen een belangrijke rol. In robotsystemen Bij toepassingen met lineaire assen kunnen de rechtheid van de as, de maatnauwkeurigheid, de oppervlakteafwerking en de montageomstandigheden van invloed zijn op de consistentie van de beweging, de wrijving en de betrouwbaarheid op lange termijn.
Inzicht in de werking van lineaire assen en in de verschillen met andere as- en geleidingscomponenten helpt ingenieurs om betere beslissingen te nemen bij het ontwerpen of produceren van robotsystemen. In deze gids wordt de relatie tussen het ontwerp van lineaire assen, de precisie en de algehele prestaties van de robot onder de loep genomen.
Wat is een lineaire as voor robots?
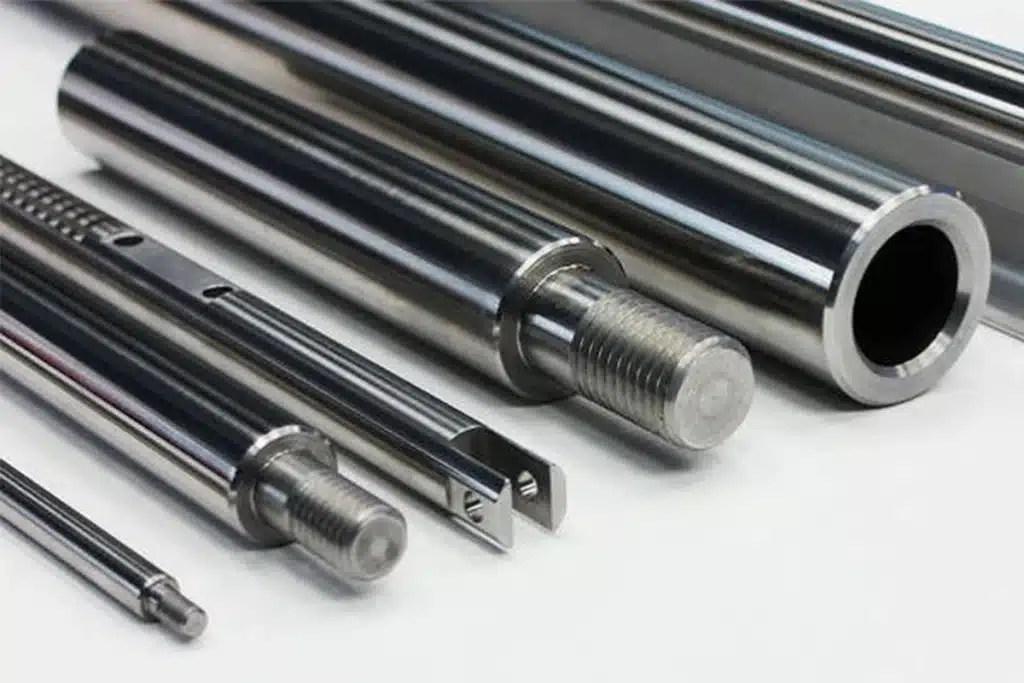
Een lineaire as voor robots is doorgaans een cilindrisch precisieonderdeel dat wordt gebruikt om lineaire bewegingen binnen een robotmechanisme te geleiden of te ondersteunen. In combinatie met geschikte lineaire lagers en ondersteuningsconstructies biedt deze as een loopvlak dat ervoor zorgt dat bewegende onderdelen zich langs een vastgelegd traject kunnen verplaatsen.
De prestaties hangen niet alleen af van de as zelf. Maatnauwkeurigheid, rechtheid, oppervlaktegesteldheid, de passing van de lagers en de uitlijning bij de montage zijn allemaal van invloed op het gedrag van het gemonteerde bewegingssysteem.
Wat is een lineaire as in een robotbewegingssysteem?
Een lineaire as biedt een recht loopvlak voor compatibele lineaire lagers, waardoor een slede, platform of ander bewegend onderdeel langs de as kan bewegen. Afhankelijk van het ontwerp kan de as vast staan terwijl het lager beweegt, of kan de as zelf bewegen via een ondersteunde lagerconstructie.
In tegenstelling tot een motor of een aandrijving genereert een lineaire as zelf geen beweging. In plaats daarvan helpt deze as bij het geleiden en ondersteunen van bewegingen, in combinatie met lagers, aandrijfmechanismen en constructieonderdelen.
In robotpositioneringssystemen, transportapparatuur en lineaire aandrijfsystemen kunnen de rechtheid van de as, de diametertolerantie en de oppervlakteafwerking van invloed zijn op de soepelheid van de werking en de nauwkeurigheid van de geleide beweging.
Lineaire as versus robotgewrichtsas
De termen ‘lineaire as’ en ‘robotgewrichtas’ verwijzen naar verschillende functies en mogen niet als synoniemen worden beschouwd.
Een lineaire as zorgt doorgaans voor een geleide lineaire beweging en werkt samen met compatibele lagers of andere geleidingselementen. Bij het ontwerp wordt vooral gelet op factoren als rechtheid, diameternauwkeurigheid, oppervlakteafwerking en compatibiliteit met lagers.
Een robotgewrichtsas daarentegen kan verwijzen naar een as binnen een robotgewricht of gewrichtsmodule. Afhankelijk van het mechanisme kan deze as koppel overbrengen, roterende onderdelen ondersteunen of onderdelen van een aandrijfstelsel met elkaar verbinden. Bij het ontwerp ervan moet daarom bijzondere aandacht worden besteed aan torsiestijfheid, buigbelasting, vermoeidheidsweerstand en rotatienauwkeurigheid.
De precieze betekenis van ‘scharnieras’ hangt af van het mechanische ontwerp van de robot. Bij het kiezen of vervaardigen van een robot-as, moeten ingenieurs eerst de functie en de belastingsomstandigheden ervan vaststellen, in plaats van zich uitsluitend op de naam van het onderdeel te baseren.
Lineaire as versus lineaire rail
Zowel lineaire assen als lineaire geleidingen zorgen voor lineaire beweging, maar ze maken gebruik van verschillende mechanische opstellingen.
Een lineair assysteem maakt doorgaans gebruik van een cilindrische as met een bijpassend lineair lager. Afhankelijk van de ophanging en de toepassingsvereisten biedt dit systeem een relatief eenvoudig ontwerp en flexibele installatiemogelijkheden.
Een lineair railsysteem maakt gebruik van een speciaal gevormde rail en een bijpassend geleidingsblok, vaak met circulerende rolelementen. Bij een juiste keuze en montage biedt het een hoge stijfheid en draagvermogen, waardoor het geschikt is voor toepassingen met hoge eisen op het gebied van positionering en constructie.
De belangrijkste verschillen hebben betrekking op het contact met de lagers, de belastingscapaciteit, de montagevereisten en de systeemconfiguratie. Geen van beide oplossingen is in alle gevallen beter. De juiste keuze hangt af van de vereiste nauwkeurigheid, de belastingsrichting, de verplaatsingsafstand, de beschikbare ruimte, de bedrijfsomstandigheden en de kosten.
Bij robottoepassingen is het van cruciaal belang om een geleidingssysteem te kiezen dat voldoet aan de mechanische eisen van het gehele systeem, in plaats van de prestaties uitsluitend op basis van de as of de rail te beoordelen.

Waarom zijn lineaire assen belangrijk in de robotica?
Lineaire assen dragen bij aan het tot stand brengen en handhaven van de mechanische omstandigheden die nodig zijn voor een gecontroleerde beweging. Hun geometrie, stijfheid, oppervlakteafwerking en montage beïnvloeden de manier waarop bewegende onderdelen zich onder belasting verplaatsen en hoe consistent ze in de loop van de tijd functioneren.
Maar, Een lineaire as is slechts een onderdeel van het bewegingssysteem. De mate waarin het bijdraagt aan de prestaties van de robot hangt af van de manier waarop het samenwerkt met lagers, steunen, aandrijfcomponenten en de omringende constructie.
Een referentie voor gecontroleerde lineaire bewegingen
Een lineaire as fungeert als geometrische geleiding voor compatibele lagers en bewegende onderdelen. De rechtheid en de montagepositie ervan bepalen mede het traject waarlangs een slede, platform of ander mechanisme zich verplaatst.
Bij robotgestuurde transportapparatuur kan een as bijvoorbeeld een onderdeel geleiden terwijl dit zich tussen de opname- en afzetposities verplaatst. Als de as verbogen is of verkeerd is gemonteerd, kan de bewegende eenheid van het beoogde traject afwijken.
De as bepaalt niet in zijn eentje het volledige bewegingstraject. Het uiteindelijke traject hangt ook af van de uitlijning van de lagers, de bevestigingsreferenties, de machineconstructie en het besturingssysteem.
Het dragen van belastingen en het handhaven van de structurele stabiliteit
Afhankelijk van de opstelling kan een lineaire as te maken krijgen met radiale belastingen, buigkrachten of andere belastingen die via het bewegende samenstel worden overgebracht. Deze krachten kunnen elastische vervorming veroorzaken, met name wanneer de as lang is of onvoldoende wordt ondersteund.
De asdiameter, de stijfheid van het materiaal, de overspanning en de plaats van de belasting zijn allemaal van invloed op de doorbuiging. Overmatige doorbuiging kan de positie of oriëntatie van de eindeffector van een robot veranderen, wat gevolgen heeft voor taken zoals het plaatsen van onderdelen, inspectie of nauwkeurige positionering.
Het is ook belangrijk om onderscheid te maken tussen het draagvermogen van de as en dat van het volledige geleidingssysteem. Lagers, steunblokken, bevestigingsmaterialen en het machineframe moeten allemaal geschikt zijn voor de toepassing.
Werken met lagers en aandrijfcomponenten
Een lineaire as werkt doorgaans in combinatie met bijpassende lineaire lagers en steunconstructies, terwijl een afzonderlijk aandrijfmechanisme het geheel in beweging brengt. Afhankelijk van het ontwerp kan die aandrijving gebruikmaken van een elektromotor, een pneumatische actuator of een ander type actuator.
De onderlinge verhouding tussen deze onderdelen is van invloed op de wrijving, de speling en de loopweerstand. Een ongeschikte asdiameter of een ongeschikte toestand van het oppervlak kan de werking van het lager verstoren, terwijl een slechte uitlijning kan leiden tot een ongelijkmatige weerstand tijdens de beweging.
Een betrouwbare beweging hangt af van de compatibiliteit binnen het geheel, en niet alleen van de specificaties van de as. De afmetingen van de as, de passing van de lagers, de smering, de uitlijning van de steunen en de aandrijfopstelling moeten daarom in onderlinge samenhang worden bekeken.
Bijdragen aan herhaalbare robotbewegingen
Robots moeten vaak dezelfde beweging herhaaldelijk uitvoeren, bijvoorbeeld bij het verplaatsen van onderdelen tussen vaste posities. Een stabiele lineaire geleiding zorgt ervoor dat het bewegende onderdeel een consistent traject volgt en vermindert ongewenste mechanische afwijkingen.
Mechanische herhaalbaarheid is echter niet hetzelfde als de herhaalbaarheid van de robot als geheel. De besturing van de motoren, de feedback van de encoders, speling elders in het mechanisme, structurele vervorming, veranderingen in het laadvermogen en thermische omstandigheden kunnen allemaal van invloed zijn op het eindresultaat.
Een goed vervaardigde lineaire as zorgt voor een gelijkmatige mechanische beweging, maar het kan op zichzelf geen specifieke positioneringsnauwkeurigheid van de robot garanderen. Dat resultaat hangt af van het ontwerp, de montage en de prestaties van het complete systeem.

Welke invloed hebben lineaire assen op de prestaties van robots?
Lineaire assen kunnen verschillende aspecten van de prestaties van robots beïnvloeden, variërend van bewegingsnauwkeurigheid en soepelheid tot trillingen en consistentie op de lange termijn. De effecten hangen af van de productiekwaliteit, de afmetingen, het materiaal, de ophanging en de interactie met andere onderdelen van de as.
Voor ingenieurs is de belangrijke vraag niet alleen of een as nauwkeurig is, maar hoe de specifieke kenmerken ervan het bewegingssysteem beïnvloeden onder daadwerkelijke bedrijfsomstandigheden.
Bewegingsnauwkeurigheid en rechtheid
De rechtheid van de as bepaalt in hoeverre een bewegend lager of een slede het beoogde traject over de gehele bewegingsafstand nauwkeurig volgt. Als de as afwijkt van een rechte lijn, kan die afwijking leiden tot fouten in de geleide beweging.
De rechtheid van de as is echter iets anders dan de diametertolerantie. De rechtheid geeft de geometrische afwijking van de as over de lengte aan, terwijl de diametertolerantie de toegestane variatie in de dwarsdoorsnede bepaalt. Beide zijn van belang, maar ze beïnvloeden de beweging op verschillende manieren.
De uiteindelijke lineaire nauwkeurigheid hangt ook af van de uitlijning bij de montage, de plaatsing van de steunpunten, de speling van de lagers en de referentievlakken van het machineframe. Een as die voldoet aan de specificaties op de tekening kan toch slecht presteren als deze onjuist is gemonteerd of in combinatie met ongeschikte onderdelen wordt gebruikt.
Stijfheid, doorbuiging van de as en draagvermogen
Wanneer een as wordt belast, kan deze onder invloed van de kracht licht doorbuigen. De mate van doorbuiging hangt af van de diameter, de materiaaleigenschappen, de vrije lengte, de ondersteuningsomstandigheden en de positie en grootte van de belasting.
Een lange as die slechts aan één uiteinde wordt ondersteund, gedraagt zich bijvoorbeeld anders dan een as die op meerdere punten wordt ondersteund. Een vrijdragende constructie kan gevoeliger zijn voor doorbuiging, terwijl extra steunpunten de doorbuiging kunnen verminderen wanneer deze op de juiste wijze zijn ontworpen en uitgelijnd.
Een te grote doorbuiging van de as kan de positie van een bewegend platform of een eindeffector veranderen, met name wanneer de belasting niet in lijn ligt met de geleiding. Dit kan van invloed zijn op de consistentie van de plaatsing of op de resultaten van precisiebewerkingen.
Bij het kiezen van een as moet zowel de daadwerkelijke belasting als de ophanging in aanmerking worden genomen. Het vergroten van de asdiameter kan de buigstijfheid verbeteren, maar er moet ook rekening worden gehouden met de beschikbare ruimte, de bewegende massa, de compatibiliteit met lagers en de aandrijfvereisten.
Loopvloeiendheid, wrijving en speling
De wisselwerking tussen een as en het bijbehorende lager heeft een directe invloed op de loopweerstand. De nauwkeurigheid van de diameter, de oppervlakteafwerking, het ontwerp van het lager, de smering en de uitlijning bij de montage zijn allemaal van invloed op hoe soepel de onderdelen bewegen.
Te veel speling kan ongewenste bewegingen of speling veroorzaken, waardoor de mechanische stabiliteit afneemt. Omgekeerd kan een te strakke passing de wrijving vergroten, de beweging beperken, de montage bemoeilijken of problemen veroorzaken wanneer de bedrijfsomstandigheden veranderen.
Oppervlaktefouten of afwijkende afmetingen van de as kunnen eveneens leiden tot ongelijkmatig contact tussen de as en het lager, wat bijdraagt aan onregelmatige bewegingen of voortijdige slijtage.
Het doel is om de juiste passing te realiseren voor het gekozen lager en de bedrijfsomstandigheden, en niet louter om elke tolerantie tot een minimum te beperken. De juiste speling en uitlijning zorgen voor een evenwicht tussen soepele beweging, stabiliteit en levensduur.
Trillingen en dynamische respons
Bij snelle versnelling, vertraging of herhaalde heen-en-weerbewegingen reageren de as en de ondersteunende constructie op wisselende krachten. Hun massa, stijfheid, ondersteuningsomstandigheden en eigenfrequenties zijn van invloed op de manier waarop het systeem op deze belastingen reageert.
Als de as onvoldoende stijf is of als de steunpunten onvoldoende zijn geplaatst, kan het geheel overmatige trillingen vertonen of langer nodig hebben om tot rust te komen na een beweging. Deze effecten kunnen het positioneren bij hoge snelheden verstoren en kunnen duidelijker merkbaar worden naarmate de belasting of de bedrijfssnelheid toeneemt.
De oplossing hangt af van het volledige mechanische ontwerp. De afmetingen van de as, de afstand tussen de steunpunten, de montagestijfheid, de bewegende massa en de aandrijfprofielen zijn allemaal van invloed op het dynamische gedrag.
Het verbeteren van de bewerkingsnauwkeurigheid van de as alleen is niet voldoende om systeemtrillingen te elimineren. De as moet over voldoende stijfheid en ondersteuning beschikken, en het gemonteerde mechanisme moet zo zijn ontworpen dat het binnen aanvaardbare dynamische omstandigheden functioneert.
Slijtvastheid en levensduur
Het oppervlak van een lineaire as staat voortdurend in wisselwerking met het lager, waardoor de hardheid, de afwerking, de smering en de contactomstandigheden van het oppervlak van groot belang zijn voor de slijtvastheid. Door verontreiniging kunnen schurende deeltjes binnendringen, terwijl onvoldoende smering of ongeschikte contactomstandigheden de schade aan het oppervlak kunnen versnellen.
Naarmate er slijtage optreedt, behouden de as en het lager mogelijk niet langer hun oorspronkelijke passing. Toenemende speling kan leiden tot meer speling, minder gelijkmatige beweging of veranderingen in de soepelheid van de werking.
De materiaalkeuze en oppervlaktebehandeling moeten worden afgestemd op het type lager, de belasting, het toerental, de omgeving en de onderhoudsvereisten. Geharde of geslepen oppervlakken kunnen voor bepaalde toepassingen geschikt zijn, maar de beste oplossing hangt af van het totale ontwerp.
De levensduur van een lineair bewegingssysteem hangt zowel af van de duurzaamheid van de as als van de staat van de lagers, de smering, de steunen en de omliggende onderdelen. Het kiezen van een slijtvaste as is belangrijk, maar dat neemt niet weg dat een correcte montage en goed onderhoud noodzakelijk blijven.
Consistentie in positionering gedurende herhaalde cycli
Een as kan tijdens de eerste tests goed presteren, maar zich na langdurig gebruik anders gaan gedragen. Herhaalde belasting, slijtage aan het oppervlak, thermische veranderingen, loszittende bevestigingsonderdelen en schommelingen in het laadvermogen kunnen het bewegingssysteem geleidelijk aantasten.
Stabiele afmetingen van de as en een constante oppervlaktekwaliteit dragen bij aan het behoud van de beoogde lagerpassing. Een goede ondersteuning en een stevige bevestiging helpen afwijkingen in de uitlijning te voorkomen, terwijl een constante productiekwaliteit ongewenste variaties tussen vervangingsonderdelen of productiebatches beperkt.
Deze factoren spelen een rol bij robottoepassingen waarbij dezelfde beweging gedurende vele cycli moet worden herhaald. Een kleine mechanische verandering valt tijdens een korte test misschien niet op, maar kan aanzienlijk worden naarmate slijtage of uitlijningsveranderingen zich opstapelen.
Prestaties op het gebied van positionering op korte termijn en consistentie van bewegingen op lange termijn zijn verschillende eisen. Een betrouwbaar ontwerp moet zowel rekening houden met de aanvankelijke nauwkeurigheid als met het vermogen om onder alle beoogde bedrijfsomstandigheden stabiel te blijven functioneren.

Belangrijke ontwerpfactoren voor lineaire assen van robots
Bij de keuze van een lineaire as gaat het om meer dan alleen het selecteren van een diameter of materiaal. Ingenieurs moeten rekening houden met de afmetingen van de as, de ophanging, de eigenschappen van de uiteinden en de montageomstandigheden in relatie tot het volledige bewegingssysteem.
Bij een geschikt asontwerp wordt een evenwicht gevonden tussen stijfheid, bewegende massa, compatibiliteit met lagers, montage-eisen en productiekosten.
Asdiameter en -lengte
De asdiameter is van invloed op de buigstijfheid, maar beïnvloedt tevens het gewicht van het onderdeel, de bewegingsinertie en de benodigde inbouwruimte. Een grotere diameter kan onder vergelijkbare omstandigheden de stijfheid verbeteren, maar kan ook leiden tot een grotere massa en de noodzaak van grotere lagers en steunen.
De aslengte en de steunafstand zijn even belangrijk. Een lange as met onvoldoende ondersteuning kan aanzienlijk doorbuigen, zelfs als de toleranties voor de diameter en de rechtheid voldoen aan de eisen van de tekening.
Veelvoorkomende opties zijn onder meer een Lineaire as van 10 mm, lineaire as van 12 mm, lineaire as van 16 mm, lineaire lageras van 20 mm, lineaire as van 25 mm en lineaire as van 30 mm. Dit zijn nominale afmetingen, geen vaste belastingswaarden. De juiste diameter hangt af van de daadwerkelijke belasting, de vrije lengte, de compatibiliteit met de lagers en de vereiste stijfheid.
Massieve versus holle lineaire assen
Massieve assen hebben een eenvoudig ontwerp en kunnen een aanzienlijke stijfheid bieden, maar bevatten over het algemeen meer materiaal dan holle assen met dezelfde buitendiameter.
Een holle as kan de massa verminderen, wat kan helpen om de traagheid van een bewegend samenstel te beperken. De buig- en torsiestijfheid ervan zijn echter afhankelijk van zowel de binnen- als de buitendiameter, evenals van het materiaal en de belastingsomstandigheden.
De keuze moet afhangen van het gebruik van de as. Het verminderen van het gewicht van de as is alleen zinvol als de daaruit voortvloeiende stijfheid en sterkte voldoende blijven voor de toepassing. Ingenieurs moeten de volledige dwarsdoorsnede en de bedrijfsbelastingen beoordelen, in plaats van ervan uit te gaan dat een massieve of holle constructie altijd beter is.
Ondersteunde versus niet-ondersteunde assen
De manier waarop een lineaire as wordt ondersteund, heeft een grote invloed op de doorbuiging en de constructieve stabiliteit ervan. Een as die op meerdere punten wordt ondersteund, kan zich anders tegen buiging verzetten dan een vrijdragende as of een as met een lang onondersteund gedeelte.
Het resultaat hangt af van de afstand tussen de steunpunten, de belastingsrichting, de lengte van de as, de stijfheid van de bevestiging en de plaatsen waar krachten op het geheel inwerken. Zelfs een uiterst nauwkeurig vervaardigde as kan overmatig doorbuigen als de ondersteuning onvoldoende is.
Om die reden, Bij het ontwerp van de as en de steunconstructie moet rekening worden gehouden met beide aspecten. Steunblokken, bevestigingsvlakken en bevestigingsmethoden moeten voor voldoende stijfheid zorgen zonder dat dit leidt tot uitlijningsfouten of ongewenste vervorming.
Asgeometrie en eindkenmerken
Lineaire assen voor robots vereisen mogelijk meer dan alleen een gelijkmatig cilindrisch oppervlak. Afhankelijk van de constructie kunnen de uiteinden voorzien zijn van schouders, trapjes, schroefdraad, groeven voor borgringen of bevestigingspunten.
Deze kenmerken helpen bij het lokaliseren van onderdelen, het vastzetten van de as en het bepalen van de vereiste montagepositie. Veranderingen in diameter en scherpe overgangen kunnen echter lokale spanningsconcentraties veroorzaken, terwijl delen met schroefdraad of groeven extra eisen op het gebied van productie en inspectie met zich mee kunnen brengen.
Bij het ontwerp moet ook rekening worden gehouden met de toegankelijkheid voor gereedschap, de beschikbare montageruimte, de afmetingen van de bijbehorende onderdelen en de vereiste passing. Door de eindkenmerken duidelijk op de tekening aan te geven, wordt ervoor gezorgd dat de as volgens plan kan worden vervaardigd, gecontroleerd en gemonteerd.
Bij het op maat bewerken van assen wordt vaak gebruikgemaakt van CNC-draaien voor het vervaardigen van cilindrische profielen, schouders en schroefdraad. Om aan specifieke eisen op het gebied van afmetingen en oppervlakte te voldoen, kan aanvullende bewerking of slijpen nodig zijn.
Uitlijnings- en montagevoorwaarden
Een lineaire as moet zo worden gemonteerd dat de lagers en bewegende onderdelen vrij kunnen bewegen, zonder ongewenste wrijving of ongelijkmatige weerstand. De steunpunten, de parallelliteit, de montagepunten en de uitlijning van de aangesloten onderdelen zijn allemaal van invloed op het eindresultaat.
Bevestigingskrachten kunnen montageconstructies vervormen, terwijl temperatuurschommelingen van invloed kunnen zijn op de afmetingen of uitlijning. Kleine montagefouten kunnen daarom bewegingsafwijkingen veroorzaken, zelfs wanneer afzonderlijke onderdelen binnen de opgegeven toleranties vallen.
Een conform as-tekening garandeert niet automatisch een nauwkeurige beweging na montage. Wanneer de toepassing een nauwkeurige bewegingsregeling vereist, kan het nodig zijn om het gemonteerde systeem te controleren op uitlijning, rechtheid van de beweging, loopweerstand of positioneringsprestaties.

Materialen en oppervlaktebehandelingen voor precisierobotassen
Het materiaal en de oppervlaktebehandeling zijn van invloed op de stijfheid, slijtvastheid, corrosiegedrag en productiekosten van een lineaire as. De juiste combinatie hangt af van de bedrijfsomgeving, het contact met de lagers, de belasting en de vereiste bedrijfsomstandigheden.
Er is geen enkel materiaal of geen enkele oppervlaktebehandeling die voor elke robottoepassing geschikt is. Het doel is om de vereiste mechanische en oppervlakte-eigenschappen te realiseren zonder dat dit onnodige verwerkingskosten met zich meebrengt.
Assen van koolstofstaal en gehard staal
Koolstofstaal is een veelgebruikte keuze voor lineaire assen waarbij sterkte, bewerkbaarheid en kosten belangrijke factoren zijn. Afhankelijk van de staalsoort en de toepassing kan een warmtebehandeling de hardheid en slijtvastheid van het werkoppervlak verbeteren.
Een harder oppervlak kan ervoor zorgen dat een as herhaaldelijk contact met compatibele lagers beter kan weerstaan, maar hardheid alleen is niet bepalend voor de prestaties. Ook de eigenschappen van de kern, de oppervlaktekwaliteit, de geometrie van de as en de bedrijfsomstandigheden spelen een rol.
De vereiste behandeling moet worden bepaald op basis van de daadwerkelijke contact- en belastingsomstandigheden. Niet elke lineaire as van een robot vereist dezelfde staalsoort of hetzelfde hardheidsniveau. Bij de materiaalkeuze en de warmtebehandeling moet worden uitgegaan van de functionele eisen en niet van een algemene specificatie.
Roestvrijstalen assen voor corrosiebestendigheid
Roestvrij staal kan een geschikte keuze zijn wanneer assen in vochtige omgevingen worden gebruikt, regelmatig moeten worden gereinigd of worden blootgesteld aan corrosieve stoffen. Het kan corrosiegerelateerde oppervlakteschade helpen verminderen, mits de gekozen kwaliteit geschikt is voor de omgeving.
Roestvast staalsoorten verschillen echter qua hardheid, slijtagegedrag, bewerkbaarheid en kosten. Een staalsoort die voornamelijk op basis van corrosiebestendigheid is gekozen, biedt mogelijk niet dezelfde oppervlakte-eigenschappen als een geharde as die is ontworpen voor herhaald contact met lagers.
Ingenieurs moeten daarom zowel rekening houden met blootstelling aan omgevingsfactoren als met mechanische eisen. Bij sommige toepassingen heeft corrosiebestendigheid prioriteit; bij andere kunnen slijtvastheid of maatvastheid zwaarder wegen.
Oppervlakteharding, slijpen en verchromen
Oppervlaktebehandelingen en afwerkingsprocessen dienen verschillende doelen en moeten op basis daarvan worden gekozen.
· Oppervlakteharding kan de slijtvastheid en de weerstand tegen oppervlaktevervorming verbeteren, mits het materiaal en de behandeling geschikt zijn.
· Slijpen kan de asdiameter, de rondheid en de oppervlakteafwerking aanpassen om te voldoen aan de eisen van een bepaalde lagerpassing.
· Verchromen kan worden gebruikt om bepaalde oppervlakte-eigenschappen te verbeteren, zoals corrosie- of slijtvastheid, afhankelijk van het coatingproces en de bedrijfsomgeving.
Deze bewerkingen zijn niet onderling uitwisselbaar, en geen enkele is automatisch vereist voor elke as. Warmtebehandeling kan de afmetingen beïnvloeden, slijpen verhoogt de productiekosten en galvaniseren kan de uiteindelijke diameter veranderen of leiden tot overwegingen met betrekking tot de kwaliteit van de coating.
De opgegeven oppervlakteafwerking moet overeenkomen met het lagercontactvlak en de vereiste eindafmetingen. De toleranties voor materiaal, bewerking en afwerking moeten vóór de productie worden afgestemd.
Hoe je asmaterialen afstemt op robottoepassingen
Bij de materiaalkeuze moet men uitgaan van de bedrijfsomstandigheden van de as, en niet van een bepaalde materiaalnaam. Ingenieurs moeten rekening houden met de belasting, de bewegingsfrequentie, de bedrijfsomgeving, de gewichtsbeperkingen, het verwachte onderhoud en het beschikbare budget.
Bij een bewegende as in een lichtgewicht positioneringsmechanisme kan bijvoorbeeld meer nadruk liggen op de massa en de dynamische respons. Bij een vaste geleidingsas die onder herhaaldelijk contact met lagers werkt, kan meer nadruk liggen op de duurzaamheid van het oppervlak en de maatvastheid. In beide gevallen zijn echter voldoende stijfheid en compatibiliteit met het gekozen lagersysteem vereist.
Naast de asdiameter, de ophanging en de bewerkingsvereisten moeten ook het materiaal en de oppervlaktebehandeling worden beoordeeld.
De beste keuze is het materiaal en de afwerking die voldoen aan de daadwerkelijke prestatie-eisen van de toepassing – niet per se de hardste, meest corrosiebestendige of duurste optie.

Nauwkeurigheidseisen voor de productie van lineaire assen voor robots
De fabricageprecisie is van invloed op de manier waarop een lineaire as in de lagers past, de beoogde geometrie behoudt en presteert bij herhaalde bewegingen. Bij robottoepassingen is het niet de bedoeling om elke afmeting zo nauwkeurig mogelijk te maken, maar om de eigenschappen te beheersen die van belang zijn voor het geassembleerde systeem.
De vereiste toleranties, de oppervlakteafwerking en de inspectiemethoden moeten worden bepaald op basis van de functie van de as en de koppeling ervan met andere onderdelen.
Diametertolerantie en lagerpassing
De diametertolerantie bepaalt de toegestane afwijking in de buitendiameter van een as. Aangezien een lineair lager correct op de as moet passen en daarover moet kunnen bewegen, heeft deze afmeting een directe invloed op de speling, de wrijving en het loopgedrag.
Tolerantieaanduidingen zoals h6, g6 en f6 beschrijf de verschillende tolerantiezones voor assen volgens het geldende ISO-systeem. Het gaat hier niet om specificaties die voor elke lineaire as onderling uitwisselbaar zijn. De juiste aanduiding hangt af van de eisen van de lagerfabrikant, de beoogde passing en de bedrijfsomstandigheden.
Het is ook belangrijk om onderscheid te maken tussen de diametertolerantie van de as, de werkelijke binnendiameter van het lager en de daaruit voortvloeiende speling in de gemonteerde toestand. Dit zijn afzonderlijke factoren die samen bepalend zijn voor de passing.
De juiste pasvorm zorgt voor een evenwicht tussen soepele beweging, voldoende speling, betrouwbare montage en productiekosten. Het vaststellen van een onnodig krappe tolerantie kan de productiekosten verhogen zonder dat de prestaties van het complete systeem hierdoor verbeteren.
Rechtheid, rondheid en cilindrischheid
Deze geometrische kenmerken bepalen verschillende aspecten van de vorm van een as:
· Rechtheid bepaalt in hoeverre een bepaald lijnelement of een asgerelateerd kenmerk de beoogde rechte geometrie volgt.
· Rondheid bepaalt de cirkelvorm van een afzonderlijke dwarsdoorsnede.
· Cilindrischheid bepaalt de algemene vorm van een cilindrisch oppervlak, inclusief afwijkingen over de lengte en rond de omtrek ervan.
Deze afwijkingen kunnen op verschillende manieren invloed hebben op het contact en de beweging van de lagers. Zo kan een te grote afwijking in de rechtheid bijvoorbeeld het bewegingspad beïnvloeden, terwijl een slechte rondheid of cilindrischheid kan leiden tot ongelijkmatig contact en ongelijkmatige speling.
Alleen op basis van de asdiameter kan niet worden vastgesteld of al deze kenmerken aanvaardbaar zijn. Elke geometrische eis moet worden gespecificeerd en gecontroleerd aan de hand van de tekening, de geldende norm of de gevalideerde toepassingsvereisten.
Oppervlakteruwheid en hardheid
De oppervlakteruwheid beïnvloedt de manier waarop de as in wisselwerking staat met het lager. Een ongeschikt oppervlak kan, afhankelijk van het lagerontwerp en de smeringsomstandigheden, de wrijving vergroten, slijtage versnellen of een soepele beweging belemmeren.
Hardheid heeft een ander doel. Het helpt bij het bepalen van de weerstand tegen indrukking en slijtage, maar de effectiviteit ervan hangt af van het materiaal, de warmtebehandeling, de contactbelastingen en de werkomgeving.
De vereiste oppervlakteafwerking en hardheid moeten daarom worden afgestemd op het gekozen lager en de toepassing. Een oppervlaktespecificatie die geschikt is voor het ene systeem, is mogelijk niet geschikt voor een ander systeem.
Oppervlakteafwerking en hardheid moeten worden beschouwd als functionele eisen, en niet als op zichzelf staande kwaliteitsdoelstellingen. Specifieke Ra- of HRC-waarden mogen alleen worden vastgesteld wanneer deze worden ondersteund door de tekening van het onderdeel, de vereisten voor de lagers of geverifieerde technische gegevens.
CNC-draaien, -slijpen en secundaire bewerking
Het productieproces hangt af van de geometrie van de as, het materiaal, de tolerantie-eisen en het productievolume.
· CNC-draaien wordt vaak gebruikt voor het vervaardigen van het standaard cilindrische profiel, asschouders, getrapte diameters en schroefdraadelementen.
· Precisieslijpen kunnen de geselecteerde diameters en oppervlakte-eigenschappen verder verfijnen wanneer een nauwkeurigere maat- of geometrische controle vereist is.
· Naverwerking kan nodig zijn voor groeven, kopvlakken, dwarsgaten, bevestigingsvlakken of andere toepassingsspecifieke kenmerken.
Niet elke as vereist alle bewerkingen. Sommige ontwerpen kunnen efficiënt worden vervaardigd door middel van draaien, terwijl andere een warmtebehandeling, slijpen of aanvullende bewerkingen nodig hebben om aan de functionele eisen te voldoen.
De productieroute moet worden gekozen door vanuit de eisen aan het eindproduct terug te werken. Dit helpt bij het vinden van een evenwicht tussen maatcontrole, procescapaciteit, doorlooptijd en kosten, zonder dat er onnodige bewerkingen worden toegevoegd.
Inspectie en kwaliteitscontrole
Bij de inspectie moet de nadruk liggen op de kenmerken die bepalend zijn voor de pasvorm en de werking. Afhankelijk van de tekening kunnen dit onder meer de asdiameter, rechtheid, rondheid, cilindrischheid, oppervlakteruwheid, hardheid en kritische eindkenmerken zijn.
Meetmethoden en -apparatuur moeten geschikt zijn voor de opgegeven tolerantie. Betrouwbare resultaten hangen ook af van geschikte referentiepunten, meetomstandigheden en inspectieprocedures.
Het feit dat een enkel prototype de keuring doorstaat, betekent niet automatisch dat de kwaliteit binnen een gehele productiebatch consistent is. Herhaalbare processen en passende tussentijdse en eindcontroles helpen variaties tussen onderdelen te beperken.
Wanneer de compatibiliteit tussen as en lager van cruciaal belang is, kan het nodig zijn de maatcontrole aan te vullen met een pasvormcontrole of een bewegingstest in gemonteerde toestand.
Een goed kwaliteitscontroleplan controleert zowel de vereiste eigenschappen van de onderdelen als de relevantie daarvan voor het geassembleerde bewegingssysteem.

Veelvoorkomende problemen met lineaire assen van robots en de oorzaken daarvan
Problemen met lineaire assen kunnen hun oorsprong vinden in het onderdeel zelf, de ophanging, de montageomstandigheden of het bredere bewegingssysteem. Het achterhalen van de werkelijke oorzaak is effectiever dan ervan uit te gaan dat elk bewegingsprobleem het gevolg is van onvoldoende bewerkingsnauwkeurigheid.
Overmatige doorbuiging van de as
Mogelijke oorzaken:Een te kleine as, een te grote onondersteunde lengte, onvoldoende ondersteuning of belastingen die de ontwerpvoorwaarden overschrijden.
Mogelijke gevolgen: De bewegende eenheid kan uit de beoogde positie verschuiven, aan bewegingsnauwkeurigheid inboeten of onder belasting meer trillingen vertonen.
Preventie: Beoordeel de asdiameter, de stijfheid van het materiaal, de plaats van de belasting, de afstand tussen de steunpunten en de montagestijfheid opnieuw. Het vergroten van de asdiameter kan helpen, maar ook de ondersteuningsconstructie en het totale ontwerp moeten worden geëvalueerd.
Binding, wrijving of onregelmatige beweging
Mogelijke oorzaken: Een onjuiste passing tussen as en lager, een verkeerde uitlijning, oppervlaktebeschadiging, vervuiling of onvoldoende smering.
Mogelijke gevolgen: De loopweerstand kan toenemen, de beweging kan onregelmatig worden en er kan plaatselijke slijtage ontstaan.
Preventie:Controleer of de afmetingen van de as voldoen aan de vereisten voor de lagers, inspecteer het loopvlak, controleer of de as correct is uitgelijnd en zorg ervoor dat deze voldoende gesmeerd en schoon is. Als de weerstand tijdens de verplaatsing verandert, inspecteer dan het complete geleidingssysteem en niet alleen de as.
Overmatige speling en positievariatie
Mogelijke oorzaken: Te grote speling bij de installatie, slijtage van de lagers, slijtage van de as of loszittende bevestigingsonderdelen.
Mogelijke gevolgen:Het bewegende onderdeel kan ongewenste speling gaan vertonen, waardoor de positionele consistentie en de mechanische stabiliteit afnemen.
Preventie:Controleer de asdiameter, de staat van de lagers, of de bevestigingen goed vastzitten en de werkelijke speling in het gemonteerde systeem. Het vervangen van alleen de as lost het probleem mogelijk niet op als het lagers of de bevestigingsconstructie betreft.
Vroegtijdige slijtage en oppervlakteschade
Mogelijke oorzaken: Een ongeschikte hardheid of afwerking van het oppervlak, onvoldoende smering, verontreiniging of ongeschikte contactomstandigheden.
Mogelijke gevolgen: Slijtage kan de oorspronkelijke pasvorm veranderen, de wrijving vergroten en leiden tot vaker onderhoud of vervanging van onderdelen.
Preventie: Stem het materiaal en de oppervlaktebehandeling af op het lagercontactvlak en de bedrijfsomgeving. Houd rekening met de vereisten op het gebied van smering, afdichting, verontreinigingsbeheersing en onderhoud als onderdeel van het totale systeemontwerp.
Verkeerde uitlijning na montage
Mogelijke oorzaken: Onjuiste posities van steunblokken, oneffen montagevlakken, vervorming als gevolg van bevestiging of inconsistente montagereferenties.
Mogelijke gevolgen: Het lager kan te maken krijgen met ongelijkmatige weerstand of plaatselijke belasting, terwijl het bewegende onderdeel kan afwijken van het beoogde traject.
Preventie: Controleer tijdens de montage de referentiepunten, de uitlijning van de steunen en de parallelliteit. Controleer of het aandraaien van de bevestigingsmiddelen de uitlijning beïnvloedt en controleer indien nodig de beweging na de installatie.
Een as die de maatcontrole doorstaat, kan bij onjuiste montage toch slecht functioneren. Door defecten aan onderdelen te onderscheiden van problemen met de assemblage en het systeemontwerp, kunnen ingenieurs de juiste corrigerende maatregelen vaststellen en onnodig herstelwerk voorkomen.

Hoe kies je de juiste lineaire as voor een robot?
Bij de keuze van een lineaire as moet men uitgaan van de eisen die aan het bewegingssysteem worden gesteld, en niet van een standaarddiameter of materiaalkwaliteit. Ingenieurs moeten de belasting, de bewegingsnauwkeurigheid, de compatibiliteit met lagers, de bedrijfsomstandigheden en de productie-eisen beoordelen alvorens de specificatie definitief vast te stellen.
Bepaal de belastings- en ondersteuningsvoorwaarden
Begin met het in kaart brengen van de krachten die op de as inwerken, inclusief hun richting, positie, grootte en variatie tijdens het gebruik. Aan een as die een stationaire geleiding ondersteunt, kunnen andere eisen worden gesteld dan aan een as die meebeweegt met een beladen platform.
Beoordeel vervolgens de vrije lengte van de as, de afstand tussen de steunpunten, de bevestigingswijze en de toegestane doorbuiging. Deze factoren beïnvloeden de stijfheid en bepalen of de as onder belasting zijn beoogde positie kan behouden.
Bepaal het draagvermogen niet uitsluitend op basis van de asdiameter of de materiaalaanduiding. De as, de lagers, de steunen en de bevestigingsconstructie moeten onder de daadwerkelijke bedrijfsomstandigheden goed op elkaar zijn afgestemd.
Bepaal de vereiste bewegingsnauwkeurigheid
Bepaal eerst de prestatie-eisen voordat u toleranties kiest. Afhankelijk van de toepassing kan de prioriteit liggen bij de rechtheid van de as, de maatnauwkeurigheid, de nauwkeurigheid van de lineaire verplaatsing of de herhaalbaarheid van het volledige mechanisme.
Dit zijn verschillende vereisten. De geometrische nauwkeurigheid van een as draagt bij aan de prestaties van het systeem, maar ook de speling van de lagers, de uitlijning bij de montage, de stijfheid van het frame en de aandrijfregeling zijn van invloed op het eindresultaat.
Kies de diametertoleranties op basis van de specificaties van het lager en de beoogde passing. Strengere toleranties zijn alleen zinvol als ze beantwoorden aan een daadwerkelijke functionele eis.Onnodig strenge specificaties kunnen de bewerkings- en inspectiekosten verhogen zonder dat dit een noemenswaardig prestatievoordeel oplevert.
Kies het materiaal en de oppervlakteafwerking
Bij de materiaalkeuze moet rekening worden gehouden met de belasting van de as, de slijtage, het corrosiegevaar, de gewichtsbeperkingen en het budget. Koolstofstaal of gehard staal kan geschikt zijn voor toepassingen waarbij slijtvastheid vereist is, terwijl een geschikte roestvrijstaalsoort de voorkeur kan genieten in omgevingen waar corrosie een probleem vormt.
Bepaal vervolgens of de as een warmtebehandeling, precisieslijpen of een andere oppervlaktebehandeling nodig heeft. Ook de omstandigheden op het gebied van smering, verontreiniging en onderhoud moeten bij deze beslissing een rol spelen.
Kies het materiaal en de oppervlakteafwerking als een gecombineerde specificatie.Het materiaal moet de vereiste mechanische eigenschappen bezitten en het productieproces moet zorgen voor de afmetingen en oppervlakte-eigenschappen van het eindproduct die het lagersysteem vereist.
Controleer de geometrie van de as en de integratievereisten
Controleer, voordat u een offerte aanvraagt, de totale lengte, de diameters, de uiteinden en de bevestigingspunten van de as. Vermeld ook eventuele vereiste schouders, schroefdraad, groeven voor borgringen, dwarsgaten of andere bewerkte kenmerken.
Vergelijk deze afmetingen met die van de bijbehorende onderdelen, waaronder lineaire lagers, steunblokken en aandrijfeenheden. Houd rekening met de toegankelijkheid voor gereedschap, de montagespeling, de bevestigingsmethoden en de uitlijning van de gekoppelde onderdelen.
Duidelijke tekeningen en interface-eisen verminderen het risico dat er een as wordt vervaardigd die weliswaar aan de afzonderlijke afmetingen voldoet, maar niet correct kan worden geïnstalleerd of gebruikt.
Een evenwicht vinden tussen nauwkeurigheid, kosten en levensduur
Niet elke robottoepassing vereist de strengste toleranten of de meest uitgebreide oppervlaktebehandeling. De juiste specificatie is degene die op betrouwbare wijze voldoet aan de daadwerkelijke prestatie-eisen.
Richt strengere controles op kritieke afmetingen en geometrische kenmerken die van invloed zijn op de passing van lagers, de nauwkeurigheid van de bewegingsbaan, de stijfheid of de slijtage. Voor minder kritieke kenmerken kunnen ruimere toleranties worden gehanteerd, mits het ontwerp dit toelaat.
Houd ook rekening met de kosten voor onderhoud, stilstand, inspectie en vervanging – niet alleen met de aanschafprijs van het onderdeel.
Een kosteneffectieve lineaire as is een as die consequent aan de vereiste prestaties voldoet zonder onnodige complexiteit bij de productie.Een duidelijk omschreven specificatie helpt bij het vinden van een evenwicht tussen nauwkeurigheid, levensduur en totale exploitatiekosten.

Toepassingen van lineaire assen in robotsystemen
Lineaire assen worden gebruikt in robotsystemen die afhankelijk zijn van geleide lineaire bewegingen. Hun functie varieert afhankelijk van het mechanisme, maar veelvoorkomende aandachtspunten zijn onder meer bewegingsstabiliteit, belastingscapaciteit, compatibiliteit met lagers en consistente beweging tijdens herhaalde cycli.
Pick-and-place- en materiaalverwerkingsrobots
Pick-and-place- en materiaalverwerkingsapparatuur verplaatst onderdelen vaak tussen vastgestelde ophaal-, doorvoer- en plaatsingsposities. Wanneer een lineaire as een slede of een bewegend platform geleidt, kunnen de geometrie en de ophanging van die as de stabiliteit van die beweging beïnvloeden.
Ook veranderingen in de belasting zijn van belang. Een as- en lageropstelling die bij een lichte belasting naar behoren functioneert, kan meer doorbuigen wanneer er zwaardere onderdelen worden vervoerd of bij hogere versnellingen wordt gewerkt.
Bij het ontwerp van de as moet rekening worden gehouden met zowel de vereiste slag als de belastingen die optreden tijdens herhaalde bedieningscycli. De precieze functie van de as hangt af van de mechanische opbouw van de installatie.
Cartesiaanse en portaalrobots
Cartesiaanse en portaalrobots maken gebruik van lineaire bewegingen langs meerdere assen. Afhankelijk van het ontwerp kunnen assen dienen als geleiders voor bewegende onderdelen die horizontaal, verticaal of over een grote afstand bewegen.
Bij langere verplaatsingsafstanden kunnen de afstand tussen de steunpunten, de doorbuiging van de as en de uitlijning een grotere rol gaan spelen. Verschillende assen kunnen bovendien verschillende belastingen dragen: een verticale as kan bijvoorbeeld andere eisen stellen aan de steunpunten en de belasting dan een horizontale as.
Bij deze systemen moet de keuze van de assen voor elke as afzonderlijk worden beoordeeld en vervolgens worden getoetst aan het gemonteerde mechanisme.
Om over een lange verplaatsingsafstand een nauwkeurige beweging te garanderen, zijn de juiste afmetingen van de as, het ontwerp van de steunpunten en de uitlijning van belang – het gaat niet alleen om een uiterst nauwkeurige as.
Lineaire actuatoren en robotpositioneringsmodules
Lineaire positioneringsmodules combineren geleidingscomponenten met een aandrijfmechanisme en een bewegend platform. Een lineaire as kan het platform via compatibele lagers geleiden, terwijl een afzonderlijk onderdeel voor de aandrijfkracht zorgt.
Deze onderdelen hebben elk hun eigen functie. A lineaire as biedt een geleidend of ondersteunend oppervlak; een lineaire geleider stuurt de beweging via een systeem van rails en blokken; en een kogelomloopspindel, indien toegepast, zet een roterende ingang om in een lineaire beweging. Een actuator kan meerdere van deze elementen in één geheel integreren.
Tijdens de integratie moeten ingenieurs de afmetingen van de koppelingen, de passing van de lagers, de stijfheid van de steunconstructie, de uitlijning en de beschikbare inbouwruimte controleren. De gekozen as moet zowel geschikt zijn voor de geleidingsfunctie als voor de bedrijfsomstandigheden van de module.
Gespecialiseerde robotapparatuur
Lineaire assen kunnen ook worden gebruikt in laboratoriumautomatisering, geautomatiseerde inspectieapparatuur en andere precisiepositioneringssystemen waarbij onderdelen langs een gecontroleerd traject moeten bewegen.
Bij deze toepassingen kunnen de eisen onder meer bestaan uit soepele bewegingen bij lage snelheden, nauwkeurige positionering, compatibiliteit met reinigingsprocedures of weerstand tegen blootstelling aan omgevingsinvloeden. De prioriteiten hangen af van de apparatuur en de bedrijfsomstandigheden.
Niet elk robotmechanisme maakt gebruik van een lineaire as. Draaigewrichten en andere bewegingssystemen kunnen gebruikmaken van andere soorten assen, lagers of overbrengingsonderdelen.
De relevante vraag is of de apparatuur gebruikmaakt van een lineaire geleiding op basis van een as en, zo ja, aan welke mechanische eisen die as moet voldoen.

Maatwerk: bewerking en productie van lineaire assen voor robots
Op maat gemaakte lineaire assen voor robots vereisen vaak specifieke afmetingen, lagerverbindingen, eindafwerkingen en oppervlakte-eigenschappen die standaardonderdelen mogelijk niet bieden. Een succesvol productieproces begint met duidelijke technische specificaties en een proces dat is afgestemd op het eindproduct.
Van CAD-tekeningen tot bewerkingsvereisten
Fabrikanten hebben doorgaans een technische tekening of een CAD-bestand nodig waarin de afmetingen, het materiaal, de toleranties, de eisen aan het oppervlak en de cruciale koppelingspunten van de as zijn vastgelegd.
Er moet bijzondere aandacht worden besteed aan de afmetingen van de lagerpassing, de geometrische toleranties en de eindkenmerken. Ontbrekende specificaties kunnen leiden tot ongeschikte passing, onverwachte speling of montageproblemen.
Indien de as moet worden gebruikt in combinatie met een bestaand lineair lager of een bestaande steunconstructie, dient u de relevante specificaties van de onderdelen en de interface-eisen te verstrekken.
Een volledige tekening moet niet alleen de vorm van de as weergeven, maar ook de kenmerken die bepalen hoe deze in het geheel past en functioneert.
Het kiezen van het juiste bewerkingsproces
De bewerkingsmethode hangt af van het materiaal, de geometrie, de toleranties, de oppervlakte-eisen en de productiehoeveelheid van de as.
CNC-draaien wordt vaak toegepast voor cilindrische profielen, getrapte diameters, schouders en schroefdraad. Precisieslijpen kan worden toegepast wanneer bepaalde diameters of oppervlakte-eigenschappen een nauwkeurigere controle vereisen. Met aanvullende bewerkingsprocessen kunnen groeven, gaten en gespecialiseerde bevestigingsvlakken worden vervaardigd.
Sommige assen kunnen efficiënt worden vervaardigd door alleen te draaien, terwijl voor andere meerdere bewerkingen nodig zijn om aan de specificaties te voldoen.
Het juiste proces is het proces waarmee de vereiste functionele kenmerken worden bereikt met betrouwbare kwaliteit en tegen redelijke kosten — niet een vaste volgorde die op elke as wordt toegepast.
Validatie van prototypes en consistentie in de productie
Dankzij de productie van prototypes kunnen ingenieurs kritieke afmetingen, de compatibiliteit van lagers, inbouwspeling en de haalbaarheid van de montage controleren voordat ze overgaan tot de productie van grotere hoeveelheden.
Zodra het ontwerp is goedgekeurd, zijn voor de productie consistente bewerkingsprocessen en geschikte inspectiemethoden nodig om afwijkingen tussen onderdelen te beheersen. Kritische afmetingen en geometrische kenmerken moeten worden gecontroleerd aan de hand van de tekening en mogen niet uitsluitend op basis van het uiterlijk worden beoordeeld.
Indien nodig kan een pascontrole of een test van de beweging in gemonteerde toestand helpen om te bevestigen dat de as naar behoren functioneert in combinatie met de bijbehorende onderdelen.
Een succesvol prototype toont aan dat het project in principe haalbaar is; een herhaalbare productie toont aan dat de vereiste kwaliteit gedurende de gehele order kan worden gehandhaafd.
Wat moet er in een offerteaanvraag voor asbewerking worden opgenomen?
Een duidelijke offerteaanvraag (RFQ) helpt fabrikanten om de haalbaarheid te beoordelen, het juiste proces te kiezen en een nauwkeurigere offerte op te stellen. Vermeld de volgende informatie, indien van toepassing:
· Tekeningen of CAD-bestanden: Geometrie, afmetingen en revisiegegevens van het onderdeel.
· Materiaalvereisten:Materiaalkwaliteit, vereiste certificaten en warmtebehandeling, indien gespecificeerd.
· Kritische toleranties:Asdiameters, passing en andere gespecificeerde afmetingen.
· Eisen met betrekking tot geometrie en oppervlakken: Rechtheid, rondheid, cilindrischheid, oppervlakteruwheid of hardheid, indien vereist.
· Eindfuncties en interfaces:Schroefdraden, schouders, groeven, gaten en bevestigingsdetails.
· Bestelhoeveelheid: Aantal prototypes en verwachte productiehoeveelheid, indien bekend.
· Inspectievoorschriften: Vereiste rapporten, meetgegevens of andere kwaliteitsdocumentatie.
· Bedrijfsomstandigheden: Belasting, lagertype, blootstelling aan corrosie, smering of andere toepassingsdetails die van invloed zijn op de keuze van het materiaal en het proces.
Hoe duidelijker de functionele eisen zijn vastgelegd, hoe gemakkelijker het is om productierisico’s te identificeren voordat de productie van start gaat.
Veelgestelde vragen over lineaire assen voor robots
Wat is het verschil tussen een robotas en een lineaire as?
Een robotas is een algemene term voor asonderdelen die worden gebruikt in robotmechanismen, waaronder aandrijfassen en assen in draaikoppelingen. Een lineaire as wordt specifiek gebruikt om lineaire bewegingen te geleiden of te ondersteunen, doorgaans in combinatie met geschikte lagers. De vereiste geometrie en prestatiekenmerken zijn afhankelijk van de functie van de as.
Hoe beïnvloedt een lineaire as de nauwkeurigheid van een robot?
De rechtheid van de as, de maatnauwkeurigheid, de oppervlaktegesteldheid en de passing van de lagers kunnen van invloed zijn op het geleide bewegingspad en de mechanische stabiliteit. De uiteindelijke nauwkeurigheid van de robot hangt echter ook af van de uitlijning bij de installatie, de structurele stijfheid, de aandrijfcomponenten en de besturingssystemen. Een nauwkeurige as alleen kan geen specifieke nauwkeurigheid op systeemniveau garanderen.
Is een grotere lineaire as altijd beter voor een robot?
Nee. Een grotere diameter kan de buigstijfheid verbeteren, maar kan ook leiden tot een toename van het gewicht, de bewegingsinertie, de benodigde ruimte en de kosten. De juiste afmeting hangt af van de belasting, de vrije lengte, de ophanging, de compatibiliteit met de lagers en de vereiste bewegingsprestaties.
Moet elke precisie-lineaire as worden gehard en geslepen?
Nee. De warmtebehandeling en het slijpen zijn afhankelijk van de vereiste slijtvastheid, het lagercontactvlak, de maattoleranties en de oppervlakteafwerking. Voor sommige toepassingen zijn beide processen nodig, terwijl voor andere de functionele eisen via een eenvoudiger productiemethode kunnen worden vervuld.
Welke as-tolerantie is geschikt voor lineaire lagers?
De juiste tolerantie hangt af van het lagertype, de opgegeven passing, de bedrijfsomstandigheden en de vereiste speling. Aanduidingen zoals h6 kunnen voor bepaalde toepassingen geschikt zijn, maar mogen niet als een algemene vereiste worden beschouwd. Controleer de as-tolerantie altijd aan de hand van de specificaties van de lagerfabrikant en het ontwerp van de montage.
Hoe voorkom je dat een lineaire as verbuigt?
Beoordeel de asdiameter, de stijfheid van het materiaal, de vrije lengte, de grootte en positie van de belasting, en de opstelling van de steunpunten. Afhankelijk van het ontwerp kan het helpen om de overspanning tussen de steunpunten te verkleinen of geschikte steunpunten toe te voegen. De as en de bevestigingsconstructie moeten gezamenlijk worden beoordeeld, in plaats van uitsluitend op de diameter af te gaan.
Kan een op maat vervaardigde as worden gebruikt in een robotsysteem?
Ja. Er kan een op maat vervaardigde as worden ontworpen voor een specifiek robotmechanisme, mits de afmetingen, het materiaal, de toleranties, de oppervlakteafwerking en de koppelingen voldoen aan de eisen van de toepassing. Door het prototype te inspecteren en, indien van toepassing, de assemblage te testen, kan de compatibiliteit vóór de productie worden gecontroleerd.
Welke gegevens zijn nodig om een offerte op maat voor een robotas aan te vragen?
Geef een technische tekening of CAD-bestand, materiaalspecificatie, bestelhoeveelheid, kritische afmetingen en toleranties, vereisten voor oppervlaktebehandeling en inspectie-eisen door. Details over het lager, de ophanging, de belasting en de bedrijfsomgeving zijn eveneens nuttig wanneer deze van invloed zijn op het ontwerp of het productieproces van de as.
