Robotersysteme, Bewegung, Steuerung und Entscheidungsfindung
Stellen Sie sich vor, Sie bitten einen Roboter, ein empfindliches elektronisches Bauteil von einem Förderband zu nehmen, es mit einer Kamera zu prüfen und in eine Verpackungsschale zu legen. Für uns erscheint diese Aufgabe einfach. Für den Roboter hingegen erfordert die Ausführung dieser einen Handlung das nahtlose Zusammenspiel mehrerer Systeme – vom Empfang von Anweisungen und der Erfassung der Umgebung bis hin zur Bewegungsberechnung, der Motorsteuerung und der kontinuierlichen Positionskorrektur.
Im Gegensatz zu herkömmlichen Maschinen, die festgelegte mechanische Bewegungen ausführen, sind moderne Roboter darauf ausgelegt, Informationen wahrzunehmen, zu verarbeiten, Entscheidungen zu treffen und mit der physischen Welt zu interagieren. Jede Bewegung ist das Ergebnis einer präzisen Abstimmung zwischen mechanischen Strukturen, elektronischer Hardware, Softwarealgorithmen, Sensoren und Präzisionskomponenten.
Ob der Roboter nun Automobile montiert, Chirurgen assistiert, Lagerpakete sortiert oder Halbleiteranlagen prüft – der zugrundeliegende Arbeitsablauf folgt denselben Grundprinzipien. Jede Aufgabe beginnt mit einer Anweisung, setzt sich über Wahrnehmung und Entscheidungsfindung fort und endet mit einer kontrollierten Bewegung, die durch kontinuierliches Feedback unterstützt wird.
In diesem Leitfaden folgen wir diesem kompletten Arbeitsablauf Schritt für Schritt. Anstatt einzelne Roboterteile isoliert vorzustellen, sehen Sie,wie jedes Subsystem zur Erfüllung einer realen Aufgabe beiträgt. So wird es einfacher zu verstehen, wie Roboter funktionieren und warum Präzisionstechnik in der modernen Robotik eine so wichtige Rolle spielt.
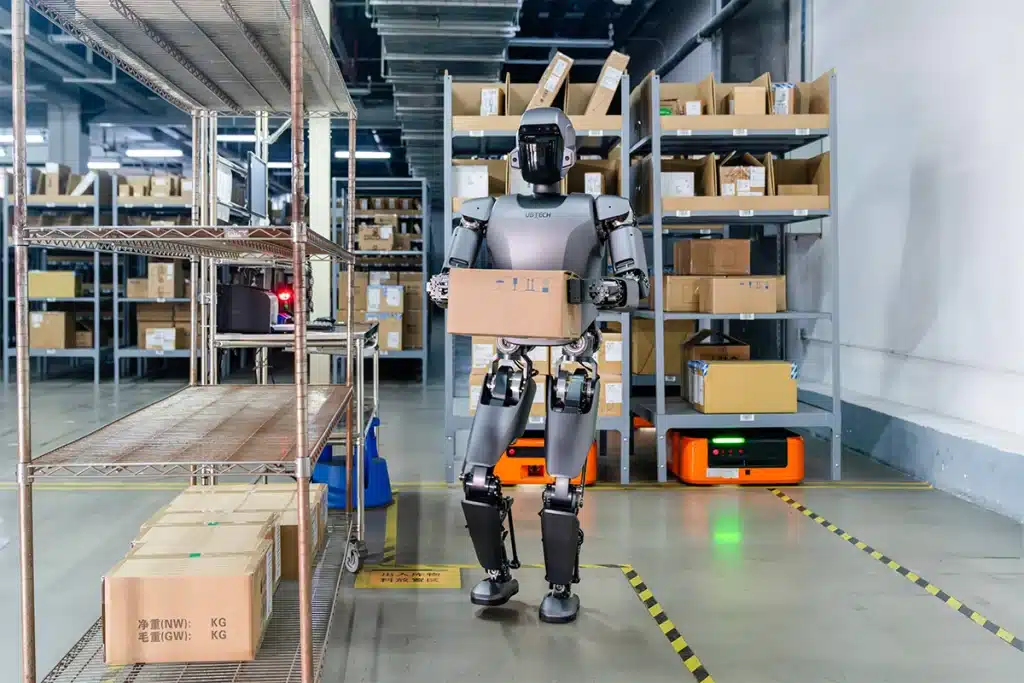
Das Robotersystem verstehen
Bevor wir untersuchen, wie ein Roboter eine Aufgabe ausführt, ist es wichtig, ein grundlegendes Konzept zu verstehen:Ein Roboter ist keine einzelne Maschine, sondern ein integriertes System, das aus mehreren spezialisierten Teilsystemen besteht.
Viele Menschen stellen sich einen Roboter als nicht viel mehr als Motoren und Metallarme vor. Tatsächlich hängt jede Bewegung vom Zusammenspiel mechanischer Strukturen, elektronischer Hardware, Software, Sensoren, Steuerungen, Kommunikationsnetzwerken und Rückkopplungssystemen ab. Fällt eines dieser Elemente aus oder funktioniert es ungenau, kann der gesamte Roboter an Präzision, Effizienz oder sogar an Betriebssicherheit verlieren.
Ein einfacher Weg, dies zu verstehen, ist der Vergleich eines Roboters mit dem menschlichen Körper. Menschen verlassen sich auf ihr Gehirn, um Entscheidungen zu treffen, auf Augen und Ohren, um die Umgebung wahrzunehmen, auf Muskeln und Gelenke, um Bewegungen zu erzeugen, und auf das Nervensystem, um all dies zu koordinieren. Roboter erreichen ähnliche Fähigkeiten durch technische, nicht durch biologische Systeme.
Anstelle von Muskeln nutzen Roboter Servomotoren und Antriebssysteme. Anstelle von Augen verlassen sie sich auf Kameras, Laserscanner oder andere Sensoren. Anstelle eines Gehirns verwenden sie industrielle Steuerungen und Softwarealgorithmen, um Informationen zu verarbeiten und Bewegungsbefehle zu generieren. Jede Komponente trägt zu einem kontinuierlichen Informationsfluss bei, der es dem Roboter ermöglicht, seine zugewiesene Aufgabe auszuführen.
Anstatt unabhängig voneinander zu arbeiten, tauschen diese Subsysteme ständig Daten miteinander aus. Die von Sensoren erfassten Informationen werden von der Steuerung analysiert, in Bewegungsbefehle umgewandelt, vom Antriebssystem ausgeführt und anschließend durch Rückkopplungssensoren verifiziert, bevor die nächste Bewegung beginnt. Dieser kontinuierliche Regelkreis ermöglicht es Robotern, mit bemerkenswerter Geschwindigkeit und Präzision zu arbeiten.
Die vier Kernfunktionen jedes Roboters
Obwohl es Roboter in unzähligen Formen und Größen gibt, von kollaborativen Robotern und Industriemanipulatoren bis hin zu autonomen mobilen Robotern und humanoiden Robotern, erfüllen sie alle die gleichen vier grundlegenden Funktionen.
Sinn
Jede Aufgabe beginnt mit der Informationssammlung. Ein Roboter muss seine Umgebung erfassen, bevor er mit ihr interagieren kann. Kameras identifizieren Objekte, Encoder messen Gelenkpositionen, Kraftsensoren erkennen Kontakt und Näherungssensoren überwachen Hindernisse in der Nähe. Ohne zuverlässige Sensorik hat der Roboter kein genaues Verständnis der physikalischen Welt.
Denken
Sobald die Daten erfasst sind, verarbeitet die Robotersteuerung die Informationen und legt das weitere Vorgehen fest. Sie identifiziert Ziele, berechnet Positionen, plant Bewegungspfade, überprüft die Sicherheitsbedingungen und bewertet kontinuierlich, ob während des Betriebs Anpassungen erforderlich sind.
Bewegen
Nach Abschluss der Planung werden die Bewegungsbefehle an Servomotoren und Antriebssysteme übermittelt. Diese Systeme wandeln digitale Anweisungen in präzise mechanische Bewegungen um und koordinieren mehrere Gelenke gleichzeitig, um eine gleichmäßige und genaue Bewegung zu erzeugen.
Akt
Der Roboter führt die vorgesehene Aufgabe aus. Er kann beispielsweise ein Werkstück aufnehmen, ein Bauteil schweißen, ein medizinisches Gerät montieren, einen Halbleiterwafer prüfen oder Materialien in einem Lager transportieren. Während des gesamten Prozesses liefern Sensoren kontinuierlich Rückmeldungen, sodass der Roboter Abweichungen von seiner geplanten Bewegung sofort korrigieren kann.
Obwohl diese vier Funktionen einfach erscheinen, werden sie während des Betriebs eines Roboters Hunderte oder sogar Tausende Male pro Sekunde wiederholt.

Wie Robotersysteme zusammenarbeiten
Um den gesamten Arbeitsablauf besser zu verstehen, stellen Sie sich einen Industrieroboter vor, der ein Aluminiumgehäuse für ein Automatisierungssystem montiert.
Der Prozess beginnt mit dem Befehl der Produktionssteuerung an den Roboter, ein bestimmtes Bauteil aufzunehmen. Vor der Bewegung überprüfen Kameras und Sensoren Position und Ausrichtung des Bauteils. Anschließend berechnet die Robotersteuerung den optimalen Bewegungspfad, um sicherzustellen, dass der Roboterarm das Ziel sicher erreicht und dabei umliegende Anlagen umfährt.
Sobald der Bewegungsplan erstellt ist, drehen Servomotoren jedes Gelenk gemäß präzise koordinierter Befehle. Während sich der Roboter bewegt, messen Encoder kontinuierlich die exakte Position jeder Achse, während Kraftsensoren den Kontaktdruck überwachen, um Überlastung oder versehentliche Kollisionen zu verhindern.
Sobald der Roboter das Bauteil gegriffen hat, ist der Vorgang noch nicht abgeschlossen. Unmittelbar werden Rückmeldungsdaten an die Steuerung gesendet, um zu bestätigen, ob die Bewegung korrekt ausgeführt wurde. Wird auch nur ein geringfügiger Positionierungsfehler festgestellt, passt die Steuerung die nächste Bewegung des Roboters automatisch an, oft innerhalb von Millisekunden.
Dieser geschlossene Arbeitsablauf ermöglicht es modernen Robotern, die hohe Wiederholgenauigkeit zu erreichen, die in Branchen wie der Elektronikfertigung, der Medizintechnik, der Halbleiterindustrie und der Präzisionsautomatisierung erforderlich ist.
Wichtige Roboter-Subsysteme
Obwohl Roboter oft als vollständige Maschinen betrachtet werden, sehen Ingenieure sie üblicherweise als eine Ansammlung von miteinander verbundenen Teilsystemen, von denen jedes für eine bestimmte Funktion zuständig ist.
Das mechanische System bildet die physische Struktur des Roboters, einschließlich der Arme, Gelenke, Rahmen, Basen und Endeffektoren, die Bewegungen erzeugen und mit der Außenwelt interagieren.
Das elektrische System versorgt den Roboter mit Strom und verbindet Sensoren, Motoren, Steuerungen, Kommunikationsmodule und Sicherheitseinrichtungen. Eine zuverlässige elektrische Architektur gewährleistet einen effizienten Informations- und Energiefluss im gesamten Roboter.
DasSteuerungssystemfungiert als Entscheidungszentrum des Roboters. Es interpretiert Befehle, analysiert Sensordaten, berechnet Bewegungstrajektorien, synchronisiert mehrere Achsen und überwacht kontinuierlich die Betriebsbedingungen.
DasSoftwaresystemliefert die Intelligenz, die das Verhalten des Roboters definiert. Bewegungsplanung, Kollisionsvermeidung, Pfadoptimierung, maschinelles Sehen, künstliche Intelligenz und Kommunikationsprotokolle basieren alle auf Software.
DasRückkopplungssystemvergleicht kontinuierlich die tatsächliche Bewegung des Roboters mit seiner geplanten Bewegung. Dadurch kann die Steuerung Fehler, die durch mechanischen Verschleiß, Temperaturschwankungen, Vibrationen oder äußere Kräfte verursacht werden, kompensieren und so einen stabilen Langzeitbetrieb gewährleisten.
Obwohl jedes Teilsystem seine eigenen Aufgaben hat, arbeitet keines davon unabhängig. Moderne Robotik basiert auf derkontinuierlichen Zusammenarbeit von Maschinenbau, Elektronik, Software und Präzisionsfertigung, wodurch ein integriertes System entsteht, das hochkomplexe Aufgaben mit bemerkenswerter Zuverlässigkeit ausführen kann.

Wie Roboter Anweisungen erhalten
Im Gegensatz zum Menschen entscheiden Roboter nicht selbstständig, Aufgaben auszuführen. Jede Handlung beginnt mit einer Anweisung, sei es von einer vorprogrammierten Produktionssequenz, einem menschlichen Bediener, einer anderen Maschine oder zunehmend von einem System künstlicher Intelligenz.
Stellen Sie sich einen Roboterarm vor, der an einer Elektronikmontagelinie arbeitet. Bevor er ein Bauteil aufnimmt oder eine Schraube festzieht, muss er zunächst Informationen darüber erhalten,welche Aufgabe er ausführen soll, wo sich das Ziel befindet und welche Bedingungen erfüllt sein müssen, bevor die Bewegung beginnen kann.
Vorprogrammierte Befehle
Roboter erhalten Anweisungen am häufigsten übervorprogrammierte Befehle.Dieses Verfahren ist in der industriellen Automatisierung weit verbreitet, wo der Produktionsprozess hochgradig wiederholbar ist und jedes Produkt die gleiche Fertigungssequenz durchläuft.
Stellen Sie sich einen Roboterarm vor, der den ganzen Tag über Hunderte identischer Aluminiumgehäuse montiert. Die Position jedes Gehäuses, die erforderliche Montagereihenfolge, die Greifkraft und der Bewegungspfad sind bereits in der Robotersteuerung programmiert. Sobald die Produktion beginnt, folgt der Roboter diesen Anweisungen mit außergewöhnlicher Präzision.
Anstatt über jede Bewegung „nachzudenken“, führt der Controller eine vordefinierte Abfolge von Befehlen aus, wie zum Beispiel:
- In die Abholposition fahren.
- Prüfen Sie, ob das Teil vorhanden ist.
- Schließen Sie den Greifer.
- Heben Sie das Bauteil an.
- Folgen Sie dem vorgegebenen Weg.
- Legen Sie das Teil in die Montagevorrichtung ein.
- Kehren Sie zur Ausgangsposition zurück.
Obwohl diese Abfolge einfach erscheint, enthält jeder Befehl detaillierte Parameter, darunterGelenkpositionen, Bewegungsgeschwindigkeit, Beschleunigung, Ausrichtung, Greifkraft und Sicherheitsgrenzen.Moderne Industrieroboter können Tausende dieser Befehle pro Minute mit extrem hoher Wiederholgenauigkeit ausführen.
Dieses Verfahren eignet sich ideal für Anwendungen wie die Automobilfertigung, die Elektronikmontage, die Bedienung von CNC-Maschinen, die Verpackungsindustrie und die Halbleiterproduktion, wo sich die Produktdesigns nur selten ändern und die Produktionseffizienz Priorität hat.
Die moderne Fertigung bleibt jedoch selten völlig unverändert. Unterschiedliche Produktvarianten, kundenspezifische Aufträge und flexible Produktionslinien erfordern, dass Roboter Anweisungen auf dynamischere Weise erhalten.
Befehle des menschlichen Bedieners
Nicht jedes Robotersystem arbeitet in einer vollautomatisierten Produktionslinie. Viele Roboter arbeiten nach wie vor eng mit menschlichen Bedienern zusammen und erhalten Anweisungen direkt von Technikern, Ingenieuren oder Maschinenbedienern.
Dies ist besonders häufig bei kollaborativen Robotern (Cobots), Laborautomatisierung, medizinischer Robotik, Prototypenfertigung und Kleinserienfertigung anzutreffen, wo sich die Aufgaben häufig ändern.
Die Bediener können über verschiedene Schnittstellen mit den Robotern kommunizieren, darunter:
- Anhänger zum Lehren
- Industrielle Schaltschränke
- Computersoftware
- Touchscreen-HMIs
- Handführungssysteme
- Sprach- oder Gestenschnittstellen in fortgeschrittenen Anwendungen
Eine der intuitivsten Programmiermethoden ist das manuelle Anlernen, bei dem ein Bediener den Roboterarm physisch durch die gewünschte Bewegung führt. Die Steuerung erfasst Position, Ausrichtung und Bewegungsgeschwindigkeit, sodass der Roboter die gleiche Operation in zukünftigen Zyklen automatisch wiederholen kann.
Dieser Ansatz reduziert die Programmierkomplexität für sich wiederholende Aufgaben erheblich und macht Roboter auch für Hersteller ohne umfangreiche Programmiererfahrung im Bereich Robotik zugänglicher.
Da kollaborative Roboter immer häufiger eingesetzt werden, spielt die direkte menschliche Interaktion eine zunehmend wichtige Rolle in der flexiblen Fertigung, da sie es den Produktionslinien ermöglicht, mit minimalen Ausfallzeiten zwischen verschiedenen Produkten umzuschalten.
Maschine-zu-Maschine-Kommunikation
In modernen intelligenten Fabriken arbeiten Roboter selten allein. Stattdessen sind sie Teil eines größeren automatisierten Produktionssystems, in dem mehrere Maschinen ständig Informationen austauschen.
Bevor ein Roboter eine Aufgabe ausführt, wartet er oft auf Anweisungen von einer anderen Maschine oder einem industriellen Steuerungssystem anstatt von einem menschlichen Bediener.
In einer CNC-Bearbeitungszelle könnte der Arbeitsablauf beispielsweise so aussehen:
- Eine CNC-Maschine beendet die Bearbeitung eines Präzisionsbauteils.
- Die CNC-Steuerung sendet ein Fertigstellungssignal.
- Der Roboter empfängt das Signal automatisch.
- Der Roboter öffnet die Maschinentür.
- Das fertige Teil wird entfernt.
- Ein neues Werkstück wird eingelegt.
- Der Bearbeitungszyklus beginnt von neuem.
Während des gesamten Prozesses wird jede Aktion über industrielle Kommunikationsnetzwerke synchronisiert, um sicherzustellen, dass jede Maschine ihre Aufgabe genau im richtigen Moment ausführt.
Das gleiche Konzept gilt für automatisierte Lagerhallen, Halbleiterproduktionslinien, Elektronikmontagesysteme und Roboterinspektionszellen, wo Dutzende oder sogar Hunderte von Maschinen als ein einziges koordiniertes Fertigungssystem zusammenarbeiten.
Ohne eine zuverlässige Kommunikation zwischen den Maschinen würde die Produktionseffizienz deutlich sinken und das Risiko von Kollisionen, Verzögerungen oder Produktionsfehlern steigen.

Bildverarbeitungssysteme und externe Eingaben
Viele moderne Roboter müssen in Umgebungen arbeiten, in denen sich die Position von Objekten ständig ändert. Teile können zufällig auf einem Förderband eintreffen, Behälter können jedes Mal etwas anders platziert werden, oder Produkte können in Größe und Ausrichtung variieren.
In solchen Situationen sind Roboter aufexterne Eingabenangewiesen , um zu bestimmen, welche Aktion sie ausführen sollen.
Maschinelle Bildverarbeitungssysteme zählen zu den am weitesten verbreiteten Quellen für Echtzeitinformationen. Hochauflösende Kameras erfassen Bilder des Arbeitsbereichs, während Bildverarbeitungssoftware die Position, Ausrichtung, Abmessungen und mitunter sogar die Qualität jedes Objekts bestimmt.
Anstatt sich zu einer vorprogrammierten festen Position zu bewegen, analysiert der Roboter zunächst die visuellen Daten, bevor er eine neue Zielposition berechnet.
Stellen Sie sich beispielsweise einen Roboter vor, der nach dem Laserschneiden zufällig angeordnete Metallhalterungen sortiert.
Anstatt davon auszugehen, dass sich alle Halterungen an der gleichen Position befinden, identifiziert das Bildverarbeitungssystem zunächst jedes Teil einzeln. Die Steuerung berechnet dann die exakte Greifposition und generiert für jeden Pick-and-Place-Vorgang einen individuellen Bewegungspfad.
Neben Kameras können Roboter auch Informationen von Barcode-Scannern, RFID-Systemen, Laserscannern, Kraftsensoren, Gewichtssensoren, Produktionsdatenbanken und cloudbasierten Fertigungssystemen empfangen.
Durch diese Fähigkeit, mehrere Informationsquellen zu kombinieren, sind Roboter weitaus anpassungsfähiger als herkömmliche automatisierte Anlagen.
KI-gestützte Entscheidungsfindung
Die neueste Generation von Robotern beginnt, sich von einer festen Programmierung hin zuKI-gestützter Entscheidungsfindung zu bewegen.
Herkömmliche Industrieroboter führen die ihnen erteilten Anweisungen exakt aus. Fehlt ein Werkstück oder ist es falsch positioniert, steht die Produktion oft still, bis das Problem behoben ist.
KI-gestützte Roboter hingegen können große Mengen an Sensordaten analysieren, Muster erkennen und auf der Grundlage sich ändernder Bedingungen begrenzte Entscheidungen treffen.
Anstatt beispielsweise eine feste Anweisung zum Aufheben eines bestimmten Objekts zu erhalten, kann ein KI-gesteuerter Roboter zunächst alle verfügbaren Objekte in seinem Sichtfeld identifizieren, feststellen, welches Objekt den Produktionsanforderungen entspricht, die sicherste Greifstrategie berechnen und seine Bewegung anpassen, wenn sich die Umgebung unerwartet ändert.
In der Lagerautomatisierung können KI-Systeme Kommissionierwege optimieren und so die Laufzeiten verkürzen. In der Qualitätsprüfung können Algorithmen des maschinellen Lernens einwandfreie Produkte immer genauer von fehlerhaften unterscheiden. In der humanoiden Robotik ermöglicht KI Robotern, Sprachbefehle zu interpretieren, Personen zu erkennen und natürlicher mit ihrer Umgebung zu interagieren.
Trotz dieser Fortschritte ist es wichtig zu verstehen, dass KI das Kernsteuerungssystem des Roboters nicht ersetzt. Vielmehr arbeitet sie mit herkömmlichen Steuerungen zusammen und ermöglicht übergeordnete Entscheidungen, während die Steuerung weiterhin für präzise Bewegungen, Sicherheit und Echtzeitausführung sorgt.
Da sich die künstliche Intelligenz ständig weiterentwickelt, sind Roboter zunehmend in der Lage, sich an dynamische Umgebungen anzupassen, wodurch sie sich für Anwendungen eignen, die einst als zu komplex für die traditionelle Automatisierung galten.

Wie Roboter ihre Umgebung wahrnehmen
Stellen Sie sich vor, der Roboter hat gerade den Auftrag erhalten, ein Aluminiumgehäuse von einem Förderband zu entnehmen. Obwohl er weiß, welche Aufgabe er ausführen soll, weiß er noch nicht,wo sich das Teil befindet, wie es positioniert ist, ob etwas seinen Weg blockiert oder ob überhaupt das richtige Bauteil angekommen ist.
Anders als Menschen können Roboter die Welt um sich herum weder sehen, hören noch fühlen. Jede Information über ihre Umgebung muss mithilfe von Sensoren erfasst und in digitale Daten umgewandelt werden, die der Controller verarbeiten kann.
Diese Fähigkeit, Informationen aus der physischen Welt zu sammeln, wird alsRoboterwahrnehmungbezeichnet . Sie bildet die Grundlage jeder Roboteraufgabe, denn ein Roboter kann ohne das Verständnis seiner Umgebung keine genauen Entscheidungen treffen oder präzise Bewegungen ausführen.
Ob bei der Montage elektronischer Geräte, dem Schweißen von Automobilkomponenten, der Handhabung von Halbleiteranlagen oder der Unterstützung medizinischer Eingriffe – moderne Roboter sind auf die gleichzeitige Funktionsweise mehrerer Sensortechnologien angewiesen. Einige Sensoren bestimmen die Position, andere messen die Kraft, während wieder andere Objekte identifizieren, Hindernisse erkennen oder Umgebungsbedingungen überwachen.
Industrieroboter verlassen sich nicht auf ein einzelnes „Roboterauge“, sondern kombinieren typischerweise Informationen von vielen verschiedenen Sensoren. Dieser Prozess – oft alsSensorfusionbezeichnet – ermöglicht es dem Roboter, ein wesentlich zuverlässigeres Verständnis seiner Umgebung zu erlangen, als es ein einzelner Sensor allein könnte.
Roboter-Vision-Systeme
Die erste Herausforderung für unseren Roboter besteht darin, das Bauteil zu finden, das er aufheben soll.
Wenn jedes Werkstück jedes Mal exakt an derselben Position platziert würde, wäre diese Aufgabe relativ einfach. In der Realität der Fertigung sind solche Bedingungen jedoch selten vorhersehbar. Bauteile können in leicht unterschiedlichen Winkeln eintreffen, sich während des Transports verschieben oder ihre Ausrichtung von einem Produktionszyklus zum nächsten ändern.
Hier werden Bildverarbeitungssysteme unverzichtbar.
Ein Robotervisionssystem kombiniert Industriekameras, Beleuchtungstechnik, Bildverarbeitungssoftware und leistungsstarke Rechenalgorithmen, um visuelle Informationen zu erfassen und zu analysieren. Anstatt einfach nur ein Foto aufzunehmen, identifiziert das System wichtige Details wie Position, Ausrichtung, Abmessungen, Kanten, Oberflächenmerkmale und mitunter sogar Defekte des Objekts.
In einer Elektronikfertigungslinie kann beispielsweise ein Bildverarbeitungssystem feststellen, ob ein Stecker richtig herum ausgerichtet ist, bevor der Roboter ihn montiert. In der Halbleiterfertigung überprüfen Kameras die Waferpositionen mit höchster Präzision, bevor die Weiterverarbeitung beginnt. In der Lagerautomatisierung erkennen Bildverarbeitungssysteme zufällig gestapelte Verpackungen und berechnen für jede einzelne die optimale Greifposition.
Moderne Bildverarbeitungstechnologien haben sich über die traditionelle 2D-Bildgebung hinaus weiterentwickelt. Viele Roboter nutzen heute 3D-Bildverarbeitungssysteme, die Tiefeninformationen generieren und es ihnen ermöglichen, Höhe, Form und räumliche Beziehungen von Objekten in ihrer Umgebung zu erfassen. Diese Fähigkeit macht das Kommissionieren von Behältern, das Palettieren und komplexe Montagevorgänge mit Robotern deutlich zuverlässiger.
Kraft- und Drehmomentsensoren
Unser Roboter hat nun das Aluminiumgehäuse lokalisiert und beginnt, sich darauf zuzubewegen.
Sobald der Greifer das Werkstück berührt, stellt sich sofort eine weitere Frage:Wie fest sollte der Roboter es greifen?
Ist die Haltekraft zu gering, kann das Bauteil abrutschen und herunterfallen. Ist die Kraft zu hoch, können empfindliche Teile wie medizinische Komponenten, elektronische Baugruppen oder dünnwandige Gehäuse dauerhaft beschädigt werden.
Menschen lösen dieses Problem auf natürliche Weise durch ihren Tastsinn. Wir passen instinktiv unseren Griff an, wenn wir ein zerbrechliches Glas halten oder einen schweren Werkzeugkasten anheben. Roboter erreichen eine ähnliche Fähigkeit durchKraft- und Drehmomentsensoren. Kraft- und Drehmomentsensoren.
Diese Sensoren messen die Kräfte und Drehmomente, die während des Betriebs auf den Roboter wirken. Anstatt sich ausschließlich auf programmierte Positionen zu verlassen, überwacht die Steuerung kontinuierlich die Sensordaten und passt die Bewegung an, sobald ein unerwarteter Kontakt auftritt.
Diese Fähigkeit ist insbesondere bei Präzisionsmontagearbeiten von großer Bedeutung.
Beispielsweise beim Einfügen eines Präzisionswelle In einem Lager kann bereits eine geringfügige Fehlausrichtung zu übermäßigen Kräften führen. Anstatt die Komponenten mit Gewalt zusammenzudrücken, erkennt der Roboter den Widerstand sofort, unterbricht den Einführvorgang und nimmt kleine Positionskorrekturen vor, bis die Teile korrekt ausgerichtet sind.
Die Kraftmessung spielt auch bei kollaborativen Robotern eine entscheidende Rolle. Da Cobots häufig mit menschlichen Bedienern zusammenarbeiten, überwachen sie kontinuierlich äußere Kräfte, um versehentliche Berührungen zu erkennen. Überschreitet die gemessene Kraft einen vordefinierten Sicherheitsschwellenwert, verlangsamt der Roboter sofort seine Geschwindigkeit oder stoppt, um Verletzungen zu vermeiden.
Ohne Kraftrückmeldung würden Roboter jede Bewegung blind ausführen, was das Risiko von Produktschäden, verschlissenen Werkzeugen oder unsicheren Betriebsbedingungen erhöhen würde.

Positionssensoren und Encoder
Zu wissen, wo sich ein Objekt befindet, ist nur ein Teil der Herausforderung.
Der Roboter muss außerdemjederzeitgenau wissen, wo sich sein eigener Körper befindet .
Stellen Sie sich vor, Sie schließen die Augen und versuchen, Ihre Nasenspitze zu berühren. Selbst ohne Ihre Hand zu sehen, kennt Ihr Gehirn die Position jedes Gelenks in Ihrem Arm. Diese natürliche Wahrnehmung nennt man Propriozeption.
Eine ähnliche Fähigkeit erreichen Roboter durch den Einsatzvon Positionssensoren und Encodern.
Jedes Gelenk eines Industrieroboters ist mit einem Encoder ausgestattet, der kontinuierlich den Drehwinkel oder die lineare Position misst. Während sich die Servomotoren drehen, melden die Encoder die exakte Position jeder Achse sofort an die Steuerung zurück.
Durch diese ständige Rückkopplung kann die Steuerung die genaue Position des Endeffektors des Roboters im dreidimensionalen Raum bestimmen.
Bei hochpräzisen Anwendungen wie der Halbleiterfertigung, der Montage optischer Geräte oder der Medizintechnik können bereits Positionierungsfehler im Mikrometerbereich die Qualität des Endprodukts beeinträchtigen. Daher ist die Genauigkeit des Encoders einer der wichtigsten Faktoren für die Gesamtleistung eines Roboters.
Der Encoder ist daher nicht einfach nur ein Messgerät – er ist eine der Schlüsselkomponenten, die es Robotern ermöglicht, über Millionen von Arbeitszyklen hinweg eine außergewöhnliche Wiederholgenauigkeit zu erreichen.
Näherungs- und Umweltsensoren
Bevor unser Roboter das Zielbauteil erreicht, muss er außerdem sicherstellen, dass der umgebende Arbeitsbereich sicher ist.
Fabriken sind dynamische Umgebungen, in denen sich Menschen, Maschinen, Paletten und andere Roboter gleichzeitig bewegen können. Selbst eine perfekt programmierte Bewegung kann gefährlich werden, wenn unerwartete Hindernisse auftauchen.
Um diese Risiken zu minimieren, setzen Roboter auf Näherungssensoren und verschiedene Umweltsensortechnologien.
Näherungssensoren erkennen Objekte in der Nähe berührungslos. Je nach Anwendung nutzen sie induktive, kapazitive, Ultraschall-, Infrarot- oder Lasertechnologien, um festzustellen, ob ein Objekt in einen vordefinierten Erfassungsbereich eingetreten ist.
Diese Sensoren werden häufig verwendet, um zu bestätigen, dass ein Werkstück an einer Aufnahmestation angekommen ist, um zu überprüfen, ob Vorrichtungen richtig positioniert sind, oder um Kollisionen zwischen Roboteranlagen zu verhindern.
Fortgeschrittenere Robotersysteme können auch Laserscanner, LiDAR, Tiefenkameras, Temperatursensoren, Feuchtigkeitssensoren und Vibrationssensoren umfassen. Zusammen ermöglichen diese Geräte Robotern, nicht nur Objekte in der Nähe, sondern auch die Betriebsbedingungen der Umgebung zu überwachen.
Beispielsweise scannen autonome mobile Roboter, die in Lagerhallen navigieren, kontinuierlich ihre Umgebung, um Regale, Mitarbeiter, Gabelstapler und andere Fahrzeuge zu erkennen. Anstatt einer festen Route zu folgen, passen sie ihre Wege in Echtzeit an die sich ändernde Umgebung an.
Diese kontinuierliche Überwachung ermöglicht es Robotern, in zunehmend komplexen Arbeitsumgebungen sicher und effizient zu arbeiten.
Sensorfusion: Kombination mehrerer Informationsquellen
Obwohl wir Bildverarbeitungssysteme, Kraftsensoren, Encoder und Näherungssensoren separat besprochen haben, verlassen sich moderne Roboter selten nur auf einen einzigen Sensortyp.
Stattdessen kombinieren sie Informationen von mehreren Sensoren, um ein umfassenderes Verständnis der Umwelt zu schaffen.
Wenn wir auf unseren Roboter zurückkommen, der ein Aluminiumgehäuse montiert, wird der Arbeitsablauf nun viel deutlicher.
Das Bildverarbeitungssystem ermittelt die Lage und Ausrichtung des Gehäuses.
Die Encoder melden die genaue Position jedes Robotergelenks, während sich der Arm auf das Ziel zubewegt.
Kraftsensoren überwachen den Greifdruck, sobald der Kontakt hergestellt ist.
Währenddessen überwachen Näherungssensoren weiterhin den umgebenden Arbeitsbereich, um sicherzustellen, dass die geplante Bewegung sicher bleibt.
Erst wenn all diese Informationen gesammelt und überprüft wurden, hat der Roboter genügend Vertrauen, um mit der Aufgabe fortzufahren.
Die Integration mehrerer Sensordaten wird als Sensorfusion bezeichnet und ist eines der prägenden Merkmale moderner Robotik. Durch die Kombination verschiedener Datentypen können Roboter die Einschränkungen einzelner Sensoren ausgleichen, die Genauigkeit verbessern, Unsicherheiten reduzieren und in dynamischen Umgebungen zuverlässigere Entscheidungen treffen.

Wie Roboter Informationen verarbeiten
Moderne Roboter empfangen sekündlich enorme Datenmengen. Bilder von Kameras, Gelenkpositionen, Motorstatus, Kraftmessungen, Temperaturwerte, Sicherheitssignale und Produktionsbefehle treffen gleichzeitig ein. Ohne ein System, das diese Informationen interpretieren kann, wäre der Roboter von den Rohdaten schlichtweg überfordert und könnte deren Bedeutung nicht erfassen.
Die Informationsverarbeitung hat die Aufgabe, diesen ständigen Datenstrom in Entscheidungen umzuwandeln, die jede Bewegung des Roboters steuern. Hier beginnt der Roboter, von der reinen Wahrnehmung seiner Umwelt zur aktiven Reaktion darauf überzugehen.
Der Robotercontroller: Das Gehirn des Systems
Im Zentrum jedes Robotersystems steht die Robotersteuerung.
Obwohl der Controller oft mit dem menschlichen Gehirn verglichen wird, erfüllt er eine weitaus spezialisiertere Rolle. Anstatt kreativ zu denken oder eigenständige Urteile zu fällen, ist er dafür verantwortlich, kontinuierlich eingehende Informationen zu analysieren, programmierte Logik auszuführen, jedes Subsystem zu koordinieren und präzise Bewegungsbefehle zu generieren.
Sobald neue Sensordaten eintreffen, stellt die Steuerung umgehend eine Reihe praktischer Fragen:
- Ist das richtige Werkstück vorhanden?
- Wurde die vorherige Aufgabe erfolgreich abgeschlossen?
- Arbeiten alle Robotergelenke innerhalb sicherer Grenzen?
- Ist die geplante Bewegung noch frei von Kollisionen?
- Soll der Roboter seine Bewegung fortsetzen, anpassen oder sofort anhalten?
Diese Entscheidungen fallen in Sekundenbruchteilen. Ein Roboter, der Präzisionsbauteile montiert, kann Tausende von Berechnungen durchführen, bevor er eine scheinbar einzige, flüssige Bewegung ausführt.
Die Steuerung fungiert gleichzeitig als Kommunikationszentrale des gesamten Roboters. Sie tauscht kontinuierlich Informationen mit Servoantrieben, Sensoren, Sicherheitssystemen, Bildverarbeitungssystemen, speicherprogrammierbaren Steuerungen (SPS) und anderen Fertigungsanlagen aus. Jedes Teilsystem ist auf die Steuerung angewiesen, um seine Aktionen mit dem restlichen Produktionsprozess zu synchronisieren.
Ohne eine zuverlässige Steuerung würde selbst das fortschrittlichste mechanische System lediglich zu einer Ansammlung unzusammenhängender Komponenten werden.
Von Rohdaten zu nützlichen Informationen
Eine der größten Herausforderungen in der Robotik besteht darin, dass Sensoren selten perfekte Informationen liefern.
Eine Kamera erfasst Millionen von Pixeln, doch der Roboter ist nicht an jedem Detail des Bildes interessiert. Vielmehr muss er feststellen, ob das richtige Bauteil vorhanden ist, wo es sich befindet und wie es ausgerichtet ist.
Ein Kraftsensor misst zwar kontinuierlich Druckänderungen, der Roboter muss aber nur wissen, ob die angewendete Kraft innerhalb akzeptabler Grenzen bleibt.
Der Verantwortliche führt daher mehrere Stufen der Datenverarbeitung durch, bevor er Entscheidungen trifft.
Zunächst erfasst das System Informationen von mehreren gleichzeitig arbeitenden Sensoren. Anschließend werden irrelevante oder verrauschte Daten herausgefiltert, um die Zuverlässigkeit zu verbessern. Die verbleibenden Informationen werden dann zu einer konsistenten Darstellung der Roboterumgebung zusammengeführt.
Erst nach Abschluss dieses Prozesses kann die Steuerung den aktuellen Zustand des Roboters ermitteln, das Zielobjekt identifizieren und beurteilen, ob die Aufgabe wie geplant fortgesetzt werden soll.
Diese Fähigkeit, aus großen Mengen an Sensordaten aussagekräftige Informationen zu gewinnen, ist einer der Gründe, warum moderne Roboter deutlich leistungsfähiger sind als frühere Generationen von industriellen Automatisierungsanlagen.

Steuerungsalgorithmen: Entscheidungen in Handlungen umsetzen
Sobald der Controller die aktuelle Situation erfasst hat, muss er entscheiden, wie der Roboter reagieren soll.
Dieser Entscheidungsprozess wird durch Kontrollalgorithmen gesteuert – mathematische Methoden, die festlegen, wie sich jedes Gelenk, jeder Motor und jeder Aktor während des Betriebs verhalten soll.
Anstatt einfache Befehle wie „Vorwärts fahren“ zu erteilen, berechnen die Steuerungsalgorithmen kontinuierlich die genaue Position, Geschwindigkeit, Beschleunigung und den für jede Achse des Roboters erforderlichen Zeitpunkt.
Wenn man beispielsweise einen Gelenkroboterarm auf ein Werkstück zubewegt, müssen sich alle Gelenke perfekt koordiniert drehen. Beschleunigt ein Motor zu schnell oder reagiert ein anderer zu langsam, kann der Endeffektor sein Ziel verfehlen oder unnötige Vibrationen erzeugen.
Um diese Probleme zu vermeiden, vergleicht die Steuerung ständig die gewünschte Bewegung des Roboters mit seiner tatsächlichen Bewegung und nimmt während des gesamten Vorgangs kleine Korrekturen vor.
Diese Anpassungen erfolgen so schnell, dass die Bewegung für das menschliche Auge vollkommen gleichmäßig erscheint, obwohl die Steuerung die Motorbefehle möglicherweise Hunderte oder sogar Tausende Male pro Sekunde aktualisiert.
Echtzeitverarbeitung
Stellen Sie sich einen Roboter vor, der zerbrechliche Glasteile auf ein Förderband legt. Selbst wenn der Roboter genau weiß, wo sich das Objekt befindet, kann eine Verzögerung von nur wenigen Millisekunden dazu führen, dass er die richtige Aufnahmeposition verfehlt.
Anders als herkömmliche Computer, die Hintergrundprozesse vorübergehend pausieren oder verschiedene Anwendungen priorisieren können, sind Robotersteuerungen so konzipiert, dass sie innerhalb hochpräziser Zeitintervalle reagieren. Jede Berechnung, jede Sensoraktualisierung und jeder Bewegungsbefehl muss exakt zum erwarteten Zeitpunkt erfolgen.
Dieses deterministische Verhalten ist unerlässlich für Anwendungen in den Bereichen Hochgeschwindigkeitsmontage, Präzisionsbearbeitung, Halbleiterfertigung, Medizintechnik und kollaborative Robotik.
Da Roboter immer schneller und komplexer werden, gewinnt die Aufrechterhaltung einer zuverlässigen Echtzeitleistung zunehmend an Bedeutung, um sowohl Produktivität als auch Betriebssicherheit zu gewährleisten.
Künstliche Intelligenz in der Informationsverarbeitung
Während traditionelle Industrieroboter vordefinierten Programmen folgen, integrieren viele moderne Robotersysteme mittlerweile künstliche Intelligenz (KI), um ihre Fähigkeit zur Interpretation komplexer Informationen zu verbessern.
Anstatt sich ausschließlich auf feste Regeln zu verlassen, können KI-Algorithmen Muster erkennen, Objekte klassifizieren, unsichere Situationen einschätzen und die Leistung auf der Grundlage bisheriger Erfahrungen verbessern.
Stellen Sie sich einen Qualitätsinspektionsroboter vor, der stündlich Hunderte von präzisionsgefertigten Bauteilen prüft.
Ein herkömmliches Prüfsystem vergleicht jedes Bauteil lediglich mit vordefinierten Maßgrenzen. Ein KI-gestütztes System hingegen kann subtile Oberflächenfehler erkennen, ungewöhnliche Bearbeitungsspuren identifizieren, zwischen zulässigen Abweichungen und echten Fehlern unterscheiden und seine Erkennungsgenauigkeit mit zunehmender Datenmenge kontinuierlich verbessern.
In ähnlicher Weise nutzen Lagerroboter KI, um verschiedene Paketformen zu erkennen, optimale Greifpositionen abzuschätzen und sich verändernde Hindernisse zu umfahren, ohne dass jede mögliche Situation im Voraus programmiert werden muss.
Wichtig ist, darauf hinzuweisen, dass die KI den Robotercontroller nicht ersetzt.
Stattdessen verbessert die KI die Fähigkeit des Controllers, Informationen zu interpretieren und Entscheidungen auf höherer Ebene zu treffen, während der Controller weiterhin für die Ausführung sicherer, genauer und wiederholbarer Bewegungen verantwortlich bleibt.
Kommunikation zwischen Robotersystemen
Die Informationsverarbeitung beschränkt sich nicht auf das, was innerhalb eines einzelnen Roboters geschieht.
In modernen Produktionsumgebungen sind Roboter mit einem viel größeren Netzwerk aus Maschinen, Steuerungen, Sensoren, Datenbanken und Produktionsmanagementsystemen verbunden.
Ein Roboter, der mechanische Bauteile montiert, kann Produktionspläne von einem Manufacturing Execution System (MES) erhalten, Statusinformationen mit speicherprogrammierbaren Steuerungen austauschen, Inspektionsergebnisse von Qualitätskontrollgeräten abrufen und Betriebsdaten an eine Fabriküberwachungssoftware melden.
Dieser kontinuierliche Informationsaustausch ermöglicht es der gesamten Produktionslinie, als koordiniertes System und nicht als Ansammlung unabhängiger Maschinen zu funktionieren.
Mit der fortschreitenden Entwicklung der industriellen Automatisierung werden Roboter zunehmend vernetzt – nicht nur mit Anlagen in ihrer Nähe, sondern auch mit Cloud-Plattformen, digitalen Zwillingen und Unternehmensmanagementsystemen. Informationen fließen nicht mehr einseitig, sondern kontinuierlich zwischen Maschinen, Software und Menschen und ermöglichen so anpassungsfähigere und intelligentere Produktionsumgebungen.

Bewegungsplanung: Wie Roboter entscheiden, wo und wie sie sich bewegen
Mittlerweile hat unser Roboter seine Aufgabe verstanden, erkennt die Umgebung und hat alle von seinen Sensoren gesammelten Informationen verarbeitet.
Zu wissen, was zu tun ist, ist jedoch etwas ganz anderes, als zu wissen, wie man es tut.
Stellen Sie sich vor, Sie werden gebeten, eine Kaffeetasse von Ihrem Schreibtisch zu holen.
Man streckt den Arm nicht einfach gerade aus. Fast augenblicklich berücksichtigt das Gehirn den Standort der Tasse, die Position des eigenen Körpers, Objekte in der Nähe, die Bewegung von Schulter, Ellbogen und Handgelenk und sogar, wie fest die Finger den Henkel umschließen sollten.
Obwohl sich dieser gesamte Vorgang mühelos anfühlt, hat Ihr Gehirn die Bewegung bereits geplant, bevor Ihre Hand sich überhaupt bewegt.
Roboter stehen vor der gleichen Herausforderung.
Bevor sich ein Servomotor dreht oder ein Robotergelenk seine Position ändert, muss die Steuerung zunächst den sichersten, effizientesten und präzisesten Weg zum Erreichen des Ziels ermitteln. Dieser Prozess wird als Bewegungsplanung bezeichnet.
Anstatt die Bewegung sofort auszuführen, erstellt der Roboter zunächst ein mathematisches Modell der Aufgabe, bewertet mögliche Bewegungsoptionen, prüft auf Kollisionen und berechnet, wie sich jedes Gelenk während der Operation bewegen soll.
Bei einfachen Anwendungen kann dieser Planungsprozess nur einen Bruchteil einer Sekunde dauern. Bei hochkomplexen Robotersystemen mit mehreren Armen, dynamischen Hindernissen oder autonomer Navigation können Tausende von Berechnungen durchgeführt werden, bevor die erste Bewegung überhaupt beginnt.
Definition der Zielposition
Jede Bewegung beginnt mit einem Ziel.
Der Roboter weiß dank seines Bildverarbeitungssystems bereits, wo sich das Werkstück befindet, aber die Position des Werkstücks allein reicht nicht aus.
Der Controller muss genau bestimmen, wo der Endeffektor des Roboters ankommen soll, wie er ausgerichtet sein soll und wie sein endgültiger Annäherungsvorgang aussehen soll.
Man stelle sich einen Roboterarm vor, der einen zylindrischen Schaft aufnimmt.
Eine vertikale Annäherung an den Schacht bietet möglicherweise den besten Halt, während eine seitliche Annäherung zu Kollisionen mit nahegelegenen Installationen führen kann. Selbst wenn beide Vorgehensweisen zum selben Ziel führen, kann eine sicherer, schneller oder zuverlässiger sein als die andere.
Für Montagearbeiten werden die erforderlichen Körperhaltungen noch anspruchsvoller.
Beim Einsetzen einer präzisionsgefertigten Welle in ein Lager muss der Roboter nicht nur die korrekte Position erreichen, sondern auch die korrekte Ausrichtung während des gesamten Einsetzvorgangs beibehalten. Ein Positionsfehler von nur wenigen Zehntelmillimetern – oder in hochpräzisen Branchen sogar noch weniger – kann eine erfolgreiche Montage verhindern.
Aus diesem Grund konzentriert sich die Bewegungsplanung nicht nur darauf, wohin sich der Roboter bewegen soll, sondern auch darauf, wie er diese Position erreichen soll.
Den besten Weg planen
Sobald das Ziel festgelegt ist, muss der Roboter den Weg bestimmen, dem er folgen wird.
Auf den ersten Blick mag der kürzeste Weg eine gerade Linie zu sein scheinen. In Wirklichkeit ist die Bewegung von Robotern selten so einfach.
Produktionsanlagen, Sicherheitszäune, Vorrichtungen, Fördersysteme, Kabel und sogar andere Roboter können denselben Arbeitsbereich belegen. Eine direkte Annäherung an das Ziel könnte unnötige Risiken bergen oder die Bewegung mechanisch unmöglich machen.
Stattdessen wertet der Controller mehrere mögliche Pfade aus, bevor er denjenigen auswählt, der die Anforderungen der Anwendung am besten erfüllt.
In manchen Fällen steht die Geschwindigkeit an erster Stelle. In anderen Fällen liegt der Fokus möglicherweise auf der Minimierung des Energieverbrauchs, der Vermeidung von Vibrationen, dem Schutz empfindlicher Produkte oder der Aufrechterhaltung maximaler Positioniergenauigkeit.
Kollaborative Roboter bringen zusätzliche Überlegungen mit sich. Da sie Seite an Seite mit Menschen arbeiten, müssen ihre geplanten Bewegungen vorhersehbar, reibungslos und mit strengen Sicherheitsanforderungen vereinbar sein.
Moderne Bewegungsplanungsalgorithmen werten diese Faktoren kontinuierlich aus, sodass sich Roboter an veränderte Produktionsumgebungen anpassen und gleichzeitig eine gleichbleibende Leistung erbringen können.
Koordinatensysteme verstehen
Damit sich ein Roboter präzise bewegen kann, muss er wissen, wo sich alles im Raum befindet.
Menschen beschreiben Orte ganz natürlich mit Bezugswörtern wie „auf dem Tisch“ oder „neben der Maschine“. Roboter hingegen verlassen sich ausschließlich auf Koordinatensysteme.
Jede Position wird mathematisch durch numerische Werte dargestellt, die Lage und Orientierung innerhalb eines dreidimensionalen Arbeitsbereichs definieren.
Innerhalb eines Robotersystems können mehrere Koordinatensysteme gleichzeitig existieren.
Das Weltkoordinatensystem definiert den gesamten Arbeitsbereich.
Das Koordinatensystem der Roboterbasis legt das eigene Bezugssystem des Roboters fest.
Das Werkzeugkoordinatensystem beschreibt die Position des Endeffektors und ermöglicht es dem Roboter, die Ausrichtung seines Greifers bzw. Werkzeugs zu verstehen.
Zusätzliche Koordinatensysteme können auch an Werkstücken, Vorrichtungen, Förderbändern oder Werkzeugmaschinen angebracht werden.
Während sich der Roboter bewegt, führt die Steuerung kontinuierlich Positionsumrechnungen zwischen diesen verschiedenen Bezugssystemen durch. Obwohl diese Berechnungen unsichtbar ablaufen, sind sie unerlässlich, um eine präzise Interaktion des Roboters mit Objekten während des gesamten Produktionsprozesses zu gewährleisten.
Ohne Koordinatentransformationen hätte selbst ein perfekt funktionierender Roboter Schwierigkeiten, Werkzeuge gleichmäßig zu positionieren oder komplexe Fertigungsvorgänge zu wiederholen.

Freiheitsgrade und Bewegungskoordination
Eine der prägenden Eigenschaften moderner Roboter ist ihre Fähigkeit, sich gleichzeitig in mehrere Richtungen zu bewegen.
Diese Flexibilität wird mithilfe von Freiheitsgraden (DOF) beschrieben , die die Anzahl der unabhängigen Bewegungen darstellen, die ein Roboter ausführen kann.
Ein einfacher Linearroboter kann sich nur entlang einer Achse bewegen, während ein sechsachsiger Industrieroboter mehrere Gelenke gleichzeitig drehen kann, wodurch er seinen Endeffektor mit bemerkenswerter Flexibilität positionieren kann.
Mehr Freiheit führt jedoch auch zu größerer Komplexität.
Wenn sich der Roboter auf ein Ziel zubewegt, kann sich nicht jedes Gelenk einfach unabhängig drehen. Jede Achse muss perfekt mit allen anderen synchronisiert bleiben.
Stellen Sie sich vor, Sie greifen auf einer überfüllten Werkbank nach einem Schraubenzieher.
Schulter, Ellbogen, Handgelenk und Finger bewegen sich als ein koordiniertes System. Würde ein Gelenk verzögert reagieren oder sich zu schnell bewegen, würde die gesamte Bewegung ungelenk und ungenau werden.
Industrieroboter lösen diese Herausforderung mathematisch.
Der Controller berechnet, wie jedes Gelenk während der Bewegung beschleunigen, abbremsen und rotieren soll, damit der Endeffektor dem vorgegebenen Pfad reibungslos und präzise folgt.
Diese Koordination gewinnt in der Hochgeschwindigkeitsfertigung zunehmend an Bedeutung, wo sich mehrere Achsen kontinuierlich bewegen und gleichzeitig eine Positioniergenauigkeit im Bereich von Bruchteilen eines Millimeters aufrechterhalten werden muss.
Kollisionsvermeidung und Sicherheitsplanung
Das Erreichen des Ziels ist nur ein Teil einer erfolgreichen Bewegungsplanung.
Der Roboter muss außerdem gewährleisten, dass jede Bewegung sicher ausgeführt werden kann.
Moderne Fertigungszellen enthalten oft mehrere Roboter, CNC-Maschinen, fahrerlose Transportsysteme, Förderbänder, Werkzeugvorrichtungen und menschliche Bediener, die im selben Produktionsbereich arbeiten.
Vor der Ausführung einer geplanten Bewegung wertet die Steuerung die Umgebung aus, um mögliche Kollisionen zu erkennen.
Betritt ein anderer Roboter den gemeinsamen Arbeitsbereich, kann die Steuerung die Bewegung vorübergehend verzögern. Wird ein Bauteil an einer unerwarteten Position erkannt, kann der geplante Pfad automatisch angepasst werden. In kollaborativen Anwendungen kann der Roboter seine Geschwindigkeit reduzieren oder vollständig anhalten, wenn sich eine Person nähert.
Moderne Robotersysteme führen diese Prüfungen kontinuierlich durch und nicht nur zu Beginn einer Aufgabe.
Sobald neue Sensorinformationen verfügbar sind, kann die geplante Trajektorie in Echtzeit neu berechnet werden, sodass der Roboter sicher auf sich ändernde Bedingungen reagieren kann, ohne den gesamten Produktionsprozess zu unterbrechen.
Dieser dynamische Ansatz zur Bewegungsplanung gewinnt zunehmend an Bedeutung, da Fertigungssysteme immer flexibler und vernetzter werden.
Geschwindigkeit, Präzision und Effizienz im Gleichgewicht
Eine ideale Bewegung ist nicht unbedingt die schnellste.
In der Robotik ist jede Bewegung mit Kompromissen zwischen Geschwindigkeit, Präzision, Stabilität, Energieverbrauch und mechanischem Verschleiß verbunden.
Ein Roboter, der beispielsweise schwere Metallbauteile in eine CNC-Maschine einlegt, priorisiert die Effizienz durch kürzestmögliche Zykluszeiten. Ein Roboter hingegen, der miniaturisierte medizinische Geräte montiert, bewegt sich möglicherweise bewusst langsamer, um eine extrem präzise Positionierung zu gewährleisten und Beschädigungen an empfindlichen Bauteilen zu vermeiden.
Der Regler gleicht diese konkurrierenden Ziele kontinuierlich gemäß den Anforderungen der Anwendung aus.
Die Beschleunigung kann begrenzt werden, um Vibrationen zu reduzieren. Die Fahrgeschwindigkeit kann angepasst werden, um die Positioniergenauigkeit zu verbessern. Der Anfahrwinkel kann optimiert werden, um den Endeffektor zu schützen oder den Montageprozess zu vereinfachen.
Einzeln betrachtet mögen diese Entscheidungen unbedeutend erscheinen, doch über Tausende von Produktionszyklen hinweg haben sie einen erheblichen Einfluss auf die Produktivität, die Produktqualität, die Lebensdauer der Anlagen und die allgemeine Zuverlässigkeit der Fertigung.
Aus diesem Grund ist Bewegungsplanung weit mehr als die bloße Berechnung einer Route von einem Punkt zum anderen. Sie ist der Prozess der Umsetzung technischer Ziele in praktische Bewegungsstrategien, die es Robotern ermöglichen, in einem breiten Spektrum industrieller Anwendungen effizient, präzise und sicher zu arbeiten.

Wie sich Roboter bewegen
Nachdem die Steuerung die optimale Bewegung berechnet hat, ist der Roboter endlich bereit zum Handeln.
An diesem Punkt sind alle Ziele festgelegt, alle Gelenktrajektorien berechnet und alle Sicherheitsprüfungen abgeschlossen. Nun gilt es, Tausende von digitalen Berechnungen in eine reibungslose, kontrollierte physische Bewegung umzusetzen.
Obwohl die Bewegung von außen mühelos erscheinen mag, leistet ein Industrieroboter im Hintergrund eine außerordentliche Arbeit. Jedes Gelenk muss sich mit exakt der richtigen Geschwindigkeit drehen, jeder Motor muss innerhalb von Millisekunden reagieren und jede Komponente muss während des gesamten Vorgangs synchronisiert bleiben.
Anders als ein einfacher Elektromotor, der sich nach dem Einschalten kontinuierlich dreht, muss ein Roboter hochgradig koordinierte Bewegungen ausführen. Mehrere Gelenke beschleunigen und verzögern gleichzeitig und passen ihre Positionen fortlaufend anhand von Echtzeit-Rückmeldungen an. Selbst eine geringfügige Verzögerung in einer Achse kann die Bewegung des gesamten Roboterarms beeinträchtigen.
Dieses hohe Maß an Koordination ermöglicht es modernen Robotern, Automobilrahmen zu schweißen, miniaturisierte elektronische Geräte zu montieren, empfindliche medizinische Instrumente zu handhaben und Halbleiterbauteile mit außergewöhnlicher Präzision zu positionieren.
Servomotoren: Befehle in Bewegung umwandeln
Jede Roboterbewegung beginnt mit einem Servomotor.
Sobald die Steuerung einen Bewegungsbefehl generiert, sendet sie präzise Anweisungen an den Servoantrieb, der die jedem Motor zugeführte elektrische Leistung regelt. Der Servomotor wandelt diese elektrische Energie dann in eine kontrollierte mechanische Rotation um.
Im Gegensatz zu herkömmlichen Motoren, die sich mit fester Drehzahl drehen, arbeiten Servomotoren in einem kontinuierlichen Regelkreis. Die Steuerung passt Drehzahl, Drehmoment und Position des Motors permanent an die sich ändernden Betriebsbedingungen an und sorgt so für eine gleichmäßige und präzise Bewegung.
Wenn ein Roboter beispielsweise ein schweres Getriebegehäuse anhebt, steigt das benötigte Drehmoment sofort an. Die Steuerung erkennt die sich ändernde Last und steuert den Servomotor an, um zusätzliches Drehmoment zu erzeugen und gleichzeitig die geplante Bahn beizubehalten.
Wenn der Roboter später mit der Handhabung eines leichten Kunststoffbauteils beginnt, reduziert die Steuerung automatisch die Motorleistung, um unnötige Beschleunigung zu vermeiden und die mechanische Belastung zu minimieren.
Dank dieser kontinuierlichen Anpassung ermöglichen Servomotoren es Robotern, sowohl filigrane Präzisionsmontagen als auch schwere Materialhandhabungen mit denselben grundlegenden Steuerungsprinzipien durchzuführen.
Übertragungssysteme: Kraftübertragung mit Präzision
Die Erzeugung von Bewegung ist nur der erste Schritt.
Die Drehbewegung eines Servomotors muss so auf die Gelenke des Roboters übertragen werden, dass das erforderliche Drehmoment, die Positioniergenauigkeit und die langfristige Zuverlässigkeit gewährleistet sind.
Dies ist die Aufgabe des Getriebesystems.
Je nach Konstruktion des Roboters kann die Kraft über Getriebe, Harmonic-Reduziergetriebe, Planetengetriebe, Riemen, Kupplungen oder andere Präzisionsübertragungskomponenten geleitet werden, bevor sie die beweglichen Gelenke erreicht.
Diese Mechanismen erfüllen mehrere wichtige Funktionen.
Sie reduzieren die Motordrehzahl bei gleichzeitiger Erhöhung des Ausgangsdrehmoments, verbessern die Positioniergenauigkeit, minimieren das Umkehrspiel und helfen dem Roboter, auch unter wechselnden Lasten eine stabile Bewegung beizubehalten.
Das Getriebe bestimmt maßgeblich viele der Leistungsmerkmale des Roboters. Ein für schnelle Pick-and-Place-Operationen ausgelegtes Getriebe priorisiert möglicherweise eine schnelle Beschleunigung, während ein in einem chirurgischen Roboter eingesetztes Getriebe auf gleichmäßige Bewegungen und höchste Positioniergenauigkeit ausgelegt ist.
Obwohl diese Komponenten oft im Inneren des Roboters verborgen bleiben, haben sie einen direkten Einfluss auf Wiederholgenauigkeit, Effizienz und Lebensdauer.
Robotergelenke: Die Koordination jeder Achse
Im Gegensatz zu herkömmlichen Maschinen, die sich nur in eine oder zwei Richtungen bewegen, erreichen Industrieroboter eine bemerkenswerte Flexibilität, da sie um mehrere Robotergelenke herum konstruiert sind.
Jedes Gelenk ermöglicht einen unabhängigen Bewegungsspielraum, sodass der Roboter seinen Endeffektor nahezu überall innerhalb seines Arbeitsbereichs positionieren kann.
Gelenke funktionieren jedoch nie unabhängig voneinander.
Stellen Sie sich einen Roboter vor, der in ein CNC-Bearbeitungszentrum greift, um ein fertiges Bauteil zu entnehmen. Während sich der Endeffektor dem Werkstück nähert, dreht sich die Basis, die Schulter hebt den Arm, der Ellbogen streckt sich nach vorn und das Handgelenk passt gleichzeitig die Werkzeugausrichtung an.
Von außen betrachtet erscheint die Bewegung kontinuierlich.
Intern folgt jedoch jedes Gelenk seinem eigenen, präzise berechneten Bewegungsprofil und bleibt dabei mit allen anderen synchronisiert.
Diese Koordination ist eines der charakteristischen Merkmale von Roboterbewegungen. Anstatt jede Achse einzeln zu behandeln, steuert die Steuerung den Roboter als komplettes kinematisches System und stellt so sicher, dass jedes Gelenk zu einer einzigen, gleichmäßigen und präzisen Bewegung beiträgt.

Endeffektoren: Wo Bewegung zu Handlung wird
Alle Bewegungen des Roboters dienen letztendlich einem einzigen Zweck – dem Endeffektor die Interaktion mit der Außenwelt zu ermöglichen.
Der Endeffektor ist das letzte Arbeitswerkzeug, das am Roboterarm befestigt ist. Je nach Anwendung kann es sich um einen Greifer, einen Schweißbrenner, einen Vakuumsauger, eine Dosierdüse, einen Schraubendreher, einen Polierkopf, ein Schneidwerkzeug, eine Inspektionssonde oder viele andere Spezialgeräte handeln.
Obwohl die verschiedenen Endeffektoren unterschiedliche Aufgaben erfüllen, beruhen sie alle auf demselben Grundprinzip.
Der Roboter selbst stellt keine Produkte her, montiert keine Komponenten und prüft keine Teile.
Stattdessen positioniert es den Endeffektor mit ausreichender Genauigkeit, damit die erforderliche Operation erfolgreich durchgeführt werden kann.
Ein Schweißroboter muss beispielsweise den korrekten Brennerwinkel während der gesamten Schweißnaht beibehalten. Ein Pick-and-Place-Roboter muss seinen Greifer präzise genug positionieren, um empfindliche Bauteile nicht zu beschädigen. Ein Inspektionsroboter muss seine Messsonde exakt an die richtige Prüfstelle führen.
Die Qualität der abschließenden Aufgabe hängt daher nicht nur vom Endeffektor selbst ab, sondern auch von der Fähigkeit des Roboters, dieses Werkzeug jedes Mal gleichmäßig zu positionieren.
Gleichmäßige Bewegung durch kontinuierliche Koordination
Einer der Gründe, warum Roboterbewegungen so natürlich wirken, ist, dass die Bewegung kontinuierlich ist und nicht aus einer Abfolge isolierter Befehle besteht.
Während des Betriebs aktualisiert die Steuerung ständig alle Motoren, Gelenke und Antriebssysteme auf Basis der neuesten Sensorinformationen.
Sollte der Roboter auf ein etwas schwereres Bauteil als erwartet stoßen, wird das Motordrehmoment sofort angepasst.
Wenn sich ein Gelenk schneller bewegt als geplant, korrigiert der Regler seine Geschwindigkeit, bevor die Abweichung signifikant wird.
Wenn sich die Position eines Hindernisses in der Nähe ändert, kann der Roboter seine Geschwindigkeit verringern oder seine Flugbahn ändern, während er die Aufgabe sicher fortsetzt.
Diese Anpassungen erfolgen kontinuierlich während jeder Bewegung.
Moderne Roboter betrachten Bewegung nicht als einen festen Befehl, der nicht verändert werden kann, sondern als einen fortlaufenden Prozess, der in Echtzeit verfeinert wird.
Diese kontinuierliche Koordination ist einer der Gründe, warum Industrieroboter über Millionen von Arbeitszyklen hinweg eine so hohe Wiederholgenauigkeit erreichen.
Präzision beginnt mit der mechanischen Konstruktion
Wenn Menschen einen Roboter bei der Ausführung hochpräziser Aufgaben beobachten, liegt die Annahme nahe, dass die Präzision ausschließlich auf ausgefeilter Software oder fortschrittlicher Programmierung beruht.
In Wirklichkeit kann Software nur das mechanische System steuern, das physisch existiert.
Jede Bewegung hängt letztlich von der Qualität der Strukturbauteile, Getriebemechanismen, Lager, Wellen, Gehäuse und montierten Gelenke des Roboters ab.
Selbst die fortschrittlichsten Steuerungen können übermäßiges Spiel, strukturelle Verformungen, mangelhafte Ausrichtung oder Bauteile, die außerhalb ihrer vorgesehenen Toleranzen gefertigt wurden, nicht auf Dauer kompensieren.
Aus diesem Grund legen Robotikingenieure von Beginn des Fertigungsprozesses an größten Wert auf mechanische Präzision. Leichte und dennoch steife Strukturen verbessern die Dynamik. Hochpräzise Getriebekomponenten reduzieren Positionierfehler. Sorgfältig gefertigte Gehäuse und exakt montierte Gelenke gewährleisten, dass sich jede Achse exakt wie vorgesehen bewegt.
Die Intelligenz eines Roboters bestimmt zwar seine Bewegungsabläufe, doch seine mechanische Grundlage legt fest, wie präzise er diese Bewegungen ausführen kann. Diese enge Verbindung zwischen Steuerungssystemen und Präzisionstechnik ist eines der prägenden Merkmale moderner Robotik, insbesondere in Anwendungen, in denen Konsistenz, Wiederholbarkeit und Langzeitstabilität unerlässlich sind.

Feedback, Genauigkeit und Bewegungssteuerung
Stellen Sie sich vor, Sie schreiben Ihre Unterschrift mit geschlossenen Augen.
Selbst wenn man seinen Namen schon tausende Male geschrieben hat, sähe das Ergebnis mit ziemlicher Sicherheit anders aus. Ohne den Stift zu sehen oder seine Bewegung zu spüren, verliert man die Fähigkeit, während des Schreibens kleine Korrekturen vorzunehmen.
Roboter stehen vor der gleichen Herausforderung.
Würde ein Roboter jeden Befehl einfach nur einmal ausführen, ohne das Ergebnis zu überprüfen, würden sich selbst kleinste mechanische Fehler mit der Zeit summieren. Geringste Abweichungen in der Motorreaktion, Gelenkverschleiß, Temperaturänderungen, äußere Kräfte oder unerwartete Berührungen könnten den Roboter allmählich von seiner vorgesehenen Position entfernen.
Aus diesem Grund ist die Bewegung von Robotern kein einseitiger Prozess.
Moderne Roboter vergleichen ständig, was geschehen soll, mit dem, was tatsächlich geschieht, wodurch sie Abweichungen erkennen und Korrekturen nahezu sofort vornehmen können.
Dieser kontinuierliche Prozess wird als Rückkopplungsregelung bezeichnet und ist eine der wichtigsten Technologien, die der modernen Präzision von Robotern zugrunde liegen.
Regelung
Die meisten Industrieroboter arbeiten mit einem geschlossenen Regelkreis.
Im Gegensatz zu einem System mit offenem Regelkreis, bei dem Befehle ohne Überprüfung ausgeführt werden, misst ein System mit geschlossenem Regelkreis kontinuierlich die tatsächliche Bewegung des Roboters und vergleicht sie mit der gewünschten Bewegung.
Stellen Sie sich einen Roboter vor, der seinen Arm auf ein präzisionsgefertigtes Bauteil zubewegt.
Der Controller sendet Bewegungsbefehle an die Servomotoren und erwartet, dass jedes Gelenk zu einem bestimmten Zeitpunkt eine bestimmte Position erreicht.
Während sich der Roboter bewegt, melden Encoder unverzüglich die aktuelle Position jedes Gelenks an die Steuerung zurück.
Wenn sich ein Gelenk aufgrund einer erhöhten Last etwas langsamer bewegt als erwartet, erkennt die Steuerung den Unterschied nahezu sofort und passt die Motorleistung an, bevor der Fehler merklich wird.
Dieser gesamte Prozess wiederholt sich ununterbrochen bei jeder Bewegung.
Anstatt zu warten, bis der Roboter seine Aufgabe abgeschlossen hat, werden Korrekturen vorgenommen, während die Bewegung noch stattfindet. Dadurch können Industrieroboter auch bei langen Produktionsläufen eine stabile, reibungslose und hochgradig wiederholbare Leistung erbringen.
Ohne Regelungstechnik würden sich Roboter eher wie herkömmliche automatisierte Maschinen verhalten, die nicht in der Lage sind, sich ändernde Betriebsbedingungen auszugleichen oder über die Zeit eine gleichbleibende Präzision aufrechtzuerhalten.
Genauigkeit und Wiederholbarkeit
Bei der Diskussion um die Leistungsfähigkeit von Robotern tauchen zwei Begriffe immer wieder auf:
Genauigkeit und Wiederholbarkeit.
Obwohl sie eng miteinander verwandt sind, beschreiben sie zwei sehr unterschiedliche Eigenschaften.
Genauigkeit bezieht sich darauf, wie genau ein Roboter sein beabsichtigtes Ziel erreicht.
Wenn die Steuerung dem Endeffektor den Befehl gibt, sich zu einem bestimmten Punkt im Raum zu bewegen, misst die Genauigkeit die Differenz zwischen der Sollposition und der tatsächlich erreichten Position.
Ein hochpräziser Roboter erreicht den vorgesehenen Zielort stets mit sehr geringer Abweichung.
Wiederholbarkeit hingegen misst die Konsistenz.
Wenn dieselbe Bewegung Hunderte oder Tausende Male wiederholt wird, beschreibt die Wiederholbarkeit, wie genau jede Bewegung der vorherigen entspricht.
Diese Unterscheidung ist insbesondere in der Fertigung von Bedeutung.
In vielen industriellen Anwendungen ist Wiederholgenauigkeit sogar wichtiger als absolute Präzision. Ein Roboter, der beispielsweise elektronische Steckverbinder montiert, führt denselben Vorgang tausende Male täglich aus. Solange jede Bewegung gleichmäßig ausgeführt wird, bleibt die Produktionsqualität stabil, da Vorrichtungen, Werkzeuge und Produktionsanlagen auf diese wiederholte Bewegung ausgelegt sind.
Um sowohl eine hohe Genauigkeit als auch eine hervorragende Wiederholgenauigkeit zu erreichen, bedarf es weit mehr als nur ausgefeilter Software. Mechanische Steifigkeit, Gelenkkonstruktion, Übertragungsqualität, Präzisionsbearbeitung, Montagegenauigkeit, Kalibrierung und Regelalgorithmen tragen alle zur Gesamtleistung des Roboters bei.

Kalibrierung und Fehlerkompensation
Kein mechanisches System ist perfekt.
Selbst wenn Bauteile mit extrem engen Toleranzen gefertigt werden, treten bei der Bearbeitung, Montage, dem Transport und dem Langzeitbetrieb unweigerlich kleine Abweichungen auf.
Im Laufe der Zeit können Temperaturschwankungen zu einer Ausdehnung des Materials führen, Lager können einem allmählichen Verschleiß unterliegen und wiederholte Belastungen können winzige Veränderungen in der Gelenkausrichtung hervorrufen.
Werden diese Änderungen ignoriert, summieren sich die Positionierungsfehler langsam und verringern die Gesamtleistung des Roboters.
Um diese Effekte zu minimieren, werden Roboter kalibriert .
Die Kalibrierung stellt die präzise Beziehung zwischen dem mathematischen Modell des Roboters und seiner tatsächlichen physikalischen Struktur her. Ingenieure messen die tatsächlichen Abmessungen, Gelenkpositionen und Referenzpunkte des Roboters, sodass die Steuerung kleine mechanische Abweichungen ausgleichen kann.
Neben der regelmäßigen Kalibrierung führen viele Robotersysteme während des Betriebs eine kontinuierliche Fehlerkompensation durch .
Durch die Analyse von Encoder-Rückmeldungen, Kraftmessungen, Temperaturdaten und anderen Sensorinformationen kann der Controller subtile Abweichungen erkennen und zukünftige Bewegungen automatisch anpassen.
Anstatt zu versuchen, jede mechanische Unvollkommenheit zu beseitigen, kombiniert die moderne Robotik Präzisionstechnik mit intelligenter Kompensation, wodurch Roboter über Millionen von Betriebszyklen hinweg eine gleichbleibende Leistung erbringen können.
Aufrechterhaltung stabiler Bewegungen in dynamischen Umgebungen
Industrieroboter arbeiten selten unter perfekt kontrollierten Laborbedingungen.
Die Produktionsauslastung ändert sich im Laufe des Tages. Bauteile variieren leicht von Charge zu Charge. Die Umgebungstemperaturen steigen mit dem Betrieb der Anlagen. Werkzeuge verschleißen allmählich, und von nahegelegenen Maschinen können externe Vibrationen verursacht werden.
Trotz dieser sich ständig ändernden Bedingungen wird von dem Roboter weiterhin erwartet, dass er jede Aufgabe mit der gleichen Präzision ausführt.
Die Rückkopplungsregelung macht dies möglich.
Da sich die Umgebungsbedingungen ändern, liefern Sensoren dem Controller kontinuierlich aktualisierte Informationen. Die Motorleistungen werden angepasst, die Gelenkpositionen verfeinert und die Bewegungsparameter modifiziert, um einen stabilen Betrieb zu gewährleisten.
Beispielsweise benötigt ein Roboter, der schwere Stahlbauteile verlädt, möglicherweise ein anderes Motordrehmoment als beim Handling leichter Aluminiumteile. Bei Hochgeschwindigkeitsmontagen können selbst geringe Vibrationen die Positioniergenauigkeit beeinträchtigen und erfordern daher eine kontinuierliche Korrektur während der gesamten Bewegung.
Anstatt sich auf feste Annahmen zu stützen, passt der Roboter sein Verhalten an die jeweiligen Betriebsbedingungen in Echtzeit an.
Diese Fähigkeit zur dynamischen Reaktion ist einer der entscheidenden Unterschiede zwischen modernen Robotersystemen und traditionellen automatisierten Maschinen.
Warum Präzisionsbauteile wichtig sind
Mit einer Rückkopplungsregelung lassen sich viele Fehlertypen korrigieren, aber grundlegende mechanische Grenzen können damit nicht überwunden werden.
Stellen Sie sich vor, Sie versuchen, mit einem wackeligen Lineal eine perfekt gerade Linie zu zeichnen. Egal wie sorgfältig Sie Ihre Hand positionieren, das Lineal selbst verursacht Bewegungen, die sich nicht vollständig eliminieren lassen.
Auch Roboter stehen vor derselben Realität.
Wenn ein Getriebe zu viel Spiel aufweist, eine Welle außerhalb der Spezifikation gefertigt wurde oder ein Gehäuse nicht ausreichend steif ist, kann die Steuerung dies nur innerhalb bestimmter Grenzen kompensieren.
Aus diesem Grund ist der Maschinenbau untrennbar mit der Leistungsfähigkeit von Robotern verbunden.
Hochwertige Lager reduzieren unerwünschte Bewegungen. Präzisionsgefertigte Gehäuse gewährleisten die exakte Ausrichtung der rotierenden Komponenten. Steife Verbindungsstücke minimieren die Durchbiegung unter Last. Sorgfältig gefertigte Wellen und Getriebekomponenten verbessern die Bewegungsstabilität und reduzieren gleichzeitig den Verschleiß.
Je genauer das mechanische System, desto weniger Korrekturmaßnahmen muss die Steuerung während des Betriebs durchführen.
In anspruchsvollen Anwendungen wie der Halbleiterfertigung, der chirurgischen Robotik, optischen Geräten und der Präzisionsautomatisierung gewinnt diese Beziehung noch mehr an Bedeutung. Software, Sensoren und Steuerungsalgorithmen liefern die Intelligenz, die den Roboter steuert, während Präzisionskomponenten die physische Grundlage bilden, die es ermöglicht, diese Intelligenz in zuverlässige und wiederholbare Bewegungen umzusetzen.

Faktoren, die die Roboterleistung beeinflussen
An diesem Punkt haben wir einen Roboter durch seinen gesamten Arbeitsablauf begleitet – vom Empfang von Anweisungen und der Erfassung seiner Umgebung über die Informationsverarbeitung, die Bewegungsplanung und die Ausführung der Bewegung bis hin zur kontinuierlichen Fehlerkorrektur durch Rückkopplungssteuerung.
Theoretisch folgt jeder Industrieroboter der gleichen Abfolge.
Doch in der Realität können zwei Roboter, die dieselbe Aufgabe ausführen, sehr unterschiedliche Ergebnisse liefern. Der eine erreicht über Jahre hinweg außergewöhnliche Geschwindigkeit und Positioniergenauigkeit bei minimalem Wartungsaufwand, während der andere Vibrationen, Positionierungsfehler, vorzeitigen Verschleiß oder eine uneinheitliche Produktqualität aufweist.
Der Unterschied resultiert selten aus einer einzigen Komponente.
Die Leistung eines Roboters ist vielmehr das Ergebnis des Zusammenspiels von Maschinenbau, Fertigungsqualität, Steuerungssystemen, Software, Materialien und Wartung als Gesamtsystem. Die Verbesserung eines Bereichs bei gleichzeitiger Vernachlässigung der anderen führt oft nur zu begrenzten Verbesserungen.
Das Verständnis dieser technischen Faktoren ist unerlässlich für die Konstruktion von Robotern, die während ihrer gesamten Lebensdauer präzise, zuverlässig und produktiv bleiben.
Mechanische Konstruktion und strukturelle Steifigkeit
Jeder Roboter ist auf seine mechanische Struktur angewiesen, um sich bewegen zu können.
Ungeachtet dessen, wie fortschrittlich die Steuerung oder die Software auch sein mag, hängt die Bewegung letztendlich von dem physischen Rahmen, den Verbindungen, Gelenken und den unterstützenden Komponenten ab, aus denen der Roboter selbst besteht.
Eine gut geplante Struktur muss zwei Ziele erreichen, die oft miteinander konkurrieren.
Es sollte leicht genug sein , um eine schnelle Beschleunigung und einen effizienten Energieverbrauch zu ermöglichen, gleichzeitig aber steif genug, um Biegung, Verdrehung und Vibrationen unter Last zu widerstehen.
Ist die strukturelle Steifigkeit unzureichend, können selbst perfekt berechnete Bewegungen zu Positionierungsfehlern führen, da sich die Bauteile während des Betriebs verformen.
Ein Roboterarm, der beispielsweise eine schwere Nutzlast trägt, ist einer deutlich höheren mechanischen Belastung ausgesetzt als ein Arm, der leichte Elektronikbauteile handhabt. Biegt sich der Arm unter Last zu stark durch, kann der Endeffektor die vorgesehene Position möglicherweise nicht mehr mit der erforderlichen Präzision erreichen.
Aus diesem Grund kombinieren moderne Roboterstrukturen häufig optimierte Geometrien mit leichten Materialien und sorgfältig konstruierten Stützmechanismen, um die Steifigkeit zu maximieren, ohne unnötiges Gewicht hinzuzufügen.
Auswahl des Materials
Jede Roboteranwendung stellt unterschiedliche Anforderungen an ihre Komponenten.
Bei manchen Robotern steht der Leichtbau im Vordergrund, um die Geschwindigkeit zu erhöhen und den Energieverbrauch zu senken. Andere sind in rauen Industrieumgebungen im Einsatz, wo Korrosionsbeständigkeit, Verschleißfestigkeit oder thermische Stabilität wichtiger sind.
Die Auswahl geeigneter Materialien hat daher einen direkten Einfluss auf die Leistungsfähigkeit des Roboters.
Aluminiumlegierungen werden aufgrund ihres hervorragenden Verhältnisses von Festigkeit zu Gewicht häufig für Strukturbauteile verwendet.
Rostfreier Stahl bietet eine hervorragende Korrosionsbeständigkeit und wird häufig in der Lebensmittelverarbeitung, der Pharmaindustrie und der Medizintechnik eingesetzt.
Titan vereint hohe Festigkeit mit geringem Gewicht und ist daher attraktiv für Luft- und Raumfahrtsysteme, chirurgische Roboter und hochentwickelte humanoide Roboter, bei denen jedes Gramm zählt.
Technische Kunststoffe wie PEEK, PTFE und Nylon reduzieren die Reibung, verbessern die Verschleißfestigkeit und senken das Gesamtgewicht vieler beweglicher Baugruppen.
Die Materialauswahl basiert selten auf einer einzigen Eigenschaft.
Ingenieure müssen Festigkeit, Gewicht, Bearbeitbarkeit, Wärmeausdehnung, Korrosionsbeständigkeit, Dauerfestigkeit, Herstellungskosten und Anwendungsanforderungen in Einklang bringen, um die gewünschte Leistung zu erzielen.
Aus diesem Grund können in einem Roboter mehrere Materialien verwendet werden, die jeweils aufgrund ihrer spezifischen Funktion innerhalb des Gesamtsystems ausgewählt werden.

Fertigungspräzision
Selbst die beste mechanische Konstruktion hängt davon ab, wie präzise jede einzelne Komponente gefertigt wird.
Jedes Gehäuse, jede Welle, jede Halterung, jede Montagefläche und jede Getriebekomponente trägt zur Gesamtgenauigkeit des Roboters bei.
Kleine Bearbeitungsabweichungen, die bei einem einzelnen Bauteil unbedeutend erscheinen, können sich bei der Montage summieren und die Ausrichtung der Verbindungen, die Übertragungsgenauigkeit und die Langzeit-Wiederholgenauigkeit beeinträchtigen.
Für leistungsstarke Robotersysteme fertigen Hersteller kritische Komponenten häufig mithilfe von Präzisionstechnologie CNC-Bearbeitung, Schleifen, Funkenerosion (EDM) und andere hochpräzise Fertigungsverfahren, mit denen sich extrem enge Maßtoleranzen einhalten lassen.
Die Oberflächenqualität spielt ebenfalls eine wichtige Rolle.
Schlecht bearbeitete Kontaktflächen können die Reibung erhöhen, den Verschleiß beschleunigen oder die Montagegenauigkeit verringern, während präzise bearbeitete Oberflächen die Lagerleistung, den Wirkungsgrad der Kraftübertragung und die Langzeitzuverlässigkeit verbessern.
Präzisionsfertigung bedeutet daher nicht nur die Herstellung von Teilen, die den Maßvorgaben entsprechen. Sie bildet die Grundlage dafür, dass jedes mechanische Teilsystem während der gesamten Lebensdauer des Roboters wie vorgesehen funktioniert.
Montagequalität
Ein Roboter ist nur so gut wie die Art und Weise, wie seine Komponenten zusammengebaut sind.
Selbst wenn jedes einzelne Teil den Spezifikationen entspricht, kann eine fehlerhafte Montage zu Ausrichtungsfehlern, ungleichmäßiger Vorspannung, übermäßiger Reibung oder unerwünschten mechanischen Spannungen führen.
Während der Montage müssen die Ingenieure sicherstellen, dass die Lager korrekt eingebaut sind, die Getriebesysteme richtig ausgerichtet bleiben, die Befestigungselemente gemäß den Vorgaben angezogen werden und die kritischen Bezugsflächen ihre vorgesehenen Beziehungen beibehalten.
Kabelführung, Schmierung, Abdichtung und Kalibrierung sind gleichermaßen wichtig.
Mangelhaftes Kabelmanagement kann die Gelenkbeweglichkeit beeinträchtigen. Unzureichende Schmierung beschleunigt den Verschleiß. Unsachgemäße Abdichtung ermöglicht das Eindringen von Staub oder Feuchtigkeit in empfindliche Bauteile. Kleine Montagefehler können sich nach Tausenden von Betriebszyklen allmählich zu erheblichen Leistungsproblemen entwickeln.
Bei hochpräzisen Robotern wird die Montage daher als kontrollierter technischer Prozess betrachtet und nicht einfach als das Zusammenfügen von Komponenten.
Softwareoptimierung
Mechanische Systeme stellen die physikalischen Fähigkeiten des Roboters bereit, aber die Software bestimmt, wie effizient diese Fähigkeiten genutzt werden.
Bewegungsplanungsalgorithmen beeinflussen Beschleunigungsprofile und die Glätte der Bewegungsbahn. Kontrollparameter wirken sich auf die Systemstabilität und die Positionsgenauigkeit aus. Bildverarbeitungssoftware verbessert die Objekterkennung, während künstliche Intelligenz die Entscheidungsfindung in komplexen Umgebungen optimiert.
Selbst zwei Roboter, die aus identischer Hardware gebaut sind, können unterschiedliche Leistungen erbringen, wenn ihre Software für unterschiedliche Anwendungen optimiert ist.
Ein Hochgeschwindigkeits-Verpackungsroboter priorisiert möglicherweise kurze Zykluszeiten und aggressive Beschleunigung.
Ein chirurgischer Roboter hingegen zeichnet sich durch gleichmäßige Bewegungen, präzise Kraftsteuerung und extrem stabile Positionierung aus.
Moderne Robotersoftware unterstützt außerdem vorausschauende Diagnosen, adaptive Bewegungssteuerung, Energieoptimierung und Fernüberwachung, wodurch die Leistung während der gesamten Betriebsdauer des Roboters kontinuierlich verbessert werden kann.
Da Roboter immer intelligenter werden, spielt Software eine immer wichtigere Rolle bei der Maximierung der Leistungsfähigkeit mechanischer Systeme.

Wartung und Langzeitzuverlässigkeit
Die Leistungsfähigkeit eines Roboters wird nicht erst dann bestimmt, wenn die Maschine das Werk verlässt.
Jeder Roboter erfährt im Laufe seiner Nutzungsdauer allmähliche Veränderungen.
Lager verschleißen, Schmierstoffe verschlechtern sich, Getriebekomponenten lockern sich leicht, Kalibrierung driftet mit der Zeit ab und Umgebungsbedingungen beeinflussen die mechanische Leistungsfähigkeit.
Ohne regelmäßige Inspektion und Wartung summieren sich diese kleinen Veränderungen und führen schließlich zu einer Verringerung der Positioniergenauigkeit, zu verstärkten Vibrationen oder einer Verkürzung der Lebensdauer der Komponenten.
Vorbeugende Wartung hilft dabei, potenzielle Probleme zu erkennen, bevor sie zu Produktionsausfällen führen.
Regelmäßige Schmierung, Inspektion der Getriebesysteme, Neukalibrierung kritischer Achsen, Austausch verschlissener Bauteile und Überprüfung der Sicherheitssysteme tragen alle zur Aufrechterhaltung einer gleichbleibenden Leistung bei.
Viele moderne Roboter verfügen zudem über Zustandsüberwachungstechnologien, die kontinuierlich Vibrationen, Temperatur, Motorstrom und andere Betriebsdaten analysieren. Durch die frühzeitige Erkennung von Abweichungen kann die Wartung geplant werden, bevor unerwartete Ausfälle die Produktion unterbrechen.
Die langfristige Leistungsfähigkeit ist daher nicht das Ergebnis einer einzelnen Konstruktionsentscheidung, sondern der kontinuierlichen Beachtung sowohl der technischen Qualität als auch der betrieblichen Sorgfalt.
Die Leistung ist das Ergebnis des gesamten Systems.
Eines der häufigsten Missverständnisse in der Robotik ist die Annahme, dass die Leistung eines Roboters in erster Linie von seiner Steuerung, den Servomotoren oder der Software abhängt.
In Wirklichkeit bestimmt keine einzelne Komponente die Leistungsfähigkeit eines Roboters.
Herausragende Roboterleistung entsteht, wenn mechanische Konstruktion, Materialauswahl, Präzisionsfertigung, Montagequalität, intelligente Steuerung und laufende Wartung optimal aufeinander abgestimmt sind.
Eine leistungsstarke Steuerung kann fehlerhaft gefertigte Bauteile nicht unbegrenzt kompensieren. Ebenso wenig können perfekt gefertigte Teile ihr volles Potenzial ohne präzise Steuerungsalgorithmen und eine durchdachte Bewegungsplanung entfalten.
Moderne Robotik lässt sich daher am besten als multidisziplinäres Ingenieursystem verstehen. Jedes Teilsystem trägt zum Endergebnis bei, und höchste Präzision, Wiederholgenauigkeit und Zuverlässigkeit werden nur dann erreicht, wenn das gesamte System als integrierte Einheit konzipiert, gefertigt, montiert und gewartet wird.
Präzisionsfertigung unterstützt bessere Roboterleistung
Unter DakingsRapid unterstützen wir Robotikunternehmen vonder Prototypenentwicklung bis zur Serienfertigungund liefern Präzisionsteile für Industrieroboter, kollaborative Roboter, Automatisierungsanlagen, Halbleitersysteme und andere fortschrittliche Roboteranwendungen.
Unsere Fertigungskapazitäten umfassen:
- CNC-Bearbeitung für hochpräzise Metall- und technische Kunststoffbauteile mit engen Toleranzen und komplexen Geometrien.
- Herstellung von Blechteilen für Roboterrahmen, Gehäuse, Halterungen, Abdeckungen und Strukturbaugruppen.
- Industrieller 3D-Druck für schnelles Prototyping, Funktionstests, Leichtbaukonstruktionen und Kleinserienfertigung.
Ob Sie eine neue Roboterplattform entwickeln oder ein bestehendes Design für die Serienproduktion skalieren, die Präzisionsfertigung spielt eine entscheidende Rolle, um die Genauigkeit, Zuverlässigkeit und Konsistenz zu erreichen, die moderne Robotersysteme erfordern.

Häufige Herausforderungen bei Robotersystemen
Moderne Roboter sind in der Lage, Aufgaben mit bemerkenswerter Geschwindigkeit und Präzision auszuführen, doch eine gleichbleibende Leistung zu erzielen, ist weitaus anspruchsvoller als einfach nur Motoren einzubauen und Software zu schreiben.
Jedes Robotersystem arbeitet in der realen Welt, wo mechanische Komponenten mit der Zeit verschleißen, sich die Umgebungsbedingungen ständig ändern, sich die Produktionsanforderungen weiterentwickeln und Fertigungstoleranzen zu unvermeidbaren Abweichungen führen.
Für Robotikingenieure besteht das Ziel nicht darin, jede mögliche Fehlerquelle zu eliminieren – eine unmögliche Aufgabe –, sondern darin, Systeme zu entwickeln, die diese Herausforderungen während der gesamten Betriebsdauer des Roboters vorhersehen, kompensieren und minimieren.
Viele der in diesem Leitfaden besprochenen technischen Entscheidungen, von der Konstruktion und Materialauswahl bis hin zur Bewegungssteuerung und Präzisionsfertigung, zielen letztendlich darauf ab, diese realen Herausforderungen zu bewältigen.
Positionierungsfehler
Eine der häufigsten Herausforderungen in der Robotik ist die Aufrechterhaltung einer genauen Positionierung über lange Betriebszeiten.
Selbst wenn ein Roboter korrekt kalibriert ist, können mit der Zeit kleine Abweichungen auftreten, wenn mechanische Komponenten verschleißen, sich die Produktionsbelastung ändert oder die Umgebungsbedingungen schwanken.
Diese Positionierungsfehler sind bei Anwendungen mit geringen Präzisionsanforderungen möglicherweise kaum wahrnehmbar, aber in Branchen wie der Halbleiterfertigung, der Montage medizinischer Geräte oder der Herstellung optischer Geräte können selbst mikroskopische Abweichungen die Produktqualität beeinträchtigen.
Um Positionierungsfehler zu minimieren, kombinieren Robotersysteme präzise mechanische Komponenten mit hochauflösenden Encodern, Regelungsalgorithmen mit geschlossenem Regelkreis und regelmäßigen Kalibrierungsverfahren.
Anstatt sich auf eine einzige Korrekturmethode zu verlassen, überwachen und kompensieren moderne Roboter kontinuierlich kleine Abweichungen, bevor diese sich zu signifikanten Fehlern summieren.
Thermische Ausdehnung
Die Temperatur ist ein oft übersehener Faktor bei der Leistungsfähigkeit von Robotern.
Da Motoren laufen, Lager sich drehen und Produktionsanlagen Wärme erzeugen, ändert sich allmählich die Temperatur der mechanischen Bauteile.
Wie alle technischen Werkstoffe dehnen sich Metalle und Polymere bei Temperaturänderungen aus oder ziehen sich zusammen. Obwohl diese Dimensionsänderungen extrem gering sind, können sie in Anwendungen, die eine sehr hohe Positioniergenauigkeit erfordern, relevant werden.
Beispielsweise können sich die Strukturabmessungen eines in einer Halbleiterfertigungsanlage kontinuierlich arbeitenden Roboterarms nach einigen Betriebsstunden geringfügig verändern. Ohne Kompensation können diese Veränderungen die Position des Endeffektors beeinflussen und die Montagegenauigkeit verringern.
Ingenieure begegnen dieser Herausforderung durch sorgfältige Materialauswahl, optimierte Konstruktion, Algorithmen zur Wärmekompensation und Umweltkontrolle innerhalb der Produktionsanlage.
Die Temperaturkontrolle ist daher ein wichtiger Bestandteil der langfristigen Aufrechterhaltung der Genauigkeit von Robotern.
Schwingungen und dynamische Belastungen
Jede Bewegung erzeugt Kräfte.
Wenn ein Roboter schnell beschleunigt, die Richtung ändert oder schwere Lasten transportiert, breiten sich diese Kräfte in der gesamten mechanischen Struktur aus.
Wenn es der Struktur an ausreichender Steifigkeit mangelt oder die Bewegung nicht ordnungsgemäß kontrolliert wird, können Vibrationen entstehen.
Übermäßige Vibrationen beeinträchtigen weit mehr als nur den Bedienkomfort.
Es verringert die Positioniergenauigkeit, erhöht den Verschleiß an Lagern und Getriebesystemen, verkürzt die Lebensdauer von Bauteilen und kann sogar die Qualität von Bearbeitungs-, Inspektions- oder Montagevorgängen beeinträchtigen.
Hochgeschwindigkeits-Industrieroboter benötigen daher sorgfältig optimierte Konstruktionen, ausbalancierte bewegliche Massen, gleichmäßige Beschleunigungsprofile und starre Getriebesysteme, um dynamische Vibrationen zu minimieren.
Die Kontrolle von Vibrationen gewinnt zunehmend an Bedeutung, da Roboter mit höheren Geschwindigkeiten arbeiten und gleichzeitig immer engere Maßtoleranzen einhalten müssen.

Mechanischer Verschleiß
Im Gegensatz zu Software verändern sich mechanische Bauteile naturgemäß im Laufe der Zeit.
Lager unterliegen der Wälzkontaktmüdigkeit, Zahnräder verschleißen allmählich, Dichtungen altern, die Schmierung verschlechtert sich, und wiederholte Belastung beeinträchtigt langsam die Getriebesysteme.
Obwohl diese Veränderungen oft allmählich erfolgen, kann ihre kumulative Wirkung letztendlich die Positioniergenauigkeit beeinträchtigen, das Spiel erhöhen und die Bewegungsstabilität verringern.
Die Entwicklung von Robotern mit dem Ziel der Langlebigkeit beginnt lange bevor sie in die Produktion gehen.
Ingenieure wählen sorgfältig verschleißfeste Materialien aus, optimieren Schmiersysteme, verbessern die Dichtungsleistung und legen Fertigungstoleranzen fest, die eine langfristige Zuverlässigkeit gewährleisten.
Regelmäßige Wartung und Zustandsüberwachung helfen zudem, Verschleiß zu erkennen, bevor er zu einem Produktionsproblem wird. Dadurch können Komponenten im Rahmen der planmäßigen Wartung instand gesetzt oder ausgetauscht werden, anstatt erst nach dem Auftreten unerwarteter Ausfälle.
Veränderte Produktionsumgebungen
Produktionsumgebungen bleiben selten konstant.
Produktdesigns entwickeln sich weiter, Produktionsmengen schwanken, neue Anlagen werden eingeführt und die Kundenanforderungen ändern sich ständig.
Ein Roboter, der ursprünglich für die Montage eines einzigen Produkts programmiert wurde, muss möglicherweise später mehrere Produktvarianten handhaben, mit anderen Robotern zusammenarbeiten oder sich in neue Automatisierungssysteme integrieren.
Diese zunehmende Flexibilität stellt die Ingenieure vor neue Herausforderungen.
Roboter müssen sich an wechselnde Werkstückgeometrien, unterschiedliche Vorrichtungsanordnungen, variable Produktionspläne und dynamischere Fabrikumgebungen anpassen und dabei Produktivität und Genauigkeit aufrechterhalten.
Fortschritte in den Bereichen maschinelles Sehen, adaptive Steuerung, künstliche Intelligenz und digitale Fertigungstechnologien helfen Robotersystemen, effektiver auf diese sich wandelnden Produktionsanforderungen zu reagieren.
Präzisionsfertigung bleibt von grundlegender Bedeutung
Viele der heutigen Fortschritte in der Robotik konzentrieren sich auf künstliche Intelligenz, autonome Entscheidungsfindung und immer ausgefeiltere Software.
Diese Technologien erweitern zwar ständig die Einsatzmöglichkeiten von Robotern, aber ein grundlegendes Ingenieurprinzip bleibt unverändert:
Jedes Robotersystem ist letztendlich von der Qualität seiner physischen Komponenten abhängig.
Steuerungen können kleinere Abweichungen ausgleichen und Software kann die Bewegungsplanung optimieren, aber keines von beiden kann strukturelle Instabilität, übermäßiges Spiel, schlechte Ausrichtung oder Bauteile, die außerhalb akzeptabler Toleranzen gefertigt wurden, dauerhaft beheben.
Aus diesem Grund bleibt die Präzisionsfertigung ein wesentlicher Bestandteil der modernen Robotik.
Präzise gefertigte Gehäuse gewährleisten die Ausrichtung der rotierenden Baugruppen. Präzisionswellen verbessern die Getriebestabilität. Hochwertige Lagersitze reduzieren unerwünschte Bewegungen. Sorgfältig gefertigte Strukturbauteile tragen zur Steifigkeit bei und minimieren gleichzeitig das Gewicht.
Da Robotersysteme immer schneller, leichter und intelligenter werden, wächst parallel zu den Fortschritten in der Software- und Steuerungstechnik auch die Nachfrage nach präzisionsgefertigten Komponenten.
Ingenieurwesen bedeutet, Komplexität zu bewältigen.
Von außen betrachtet mag es so aussehen, als würde ein Roboter eine Aufgabe mühelos erledigen.
Hinter jeder reibungslosen Bewegung verbirgt sich jedoch ein komplexes Zusammenspiel von Sensorik, Datenverarbeitung, Bewegungsplanung, mechanischer Konstruktion, Fertigungspräzision, Steuerungsalgorithmen und kontinuierlichem Feedback.
Keines dieser Systeme funktioniert isoliert.
Die Verbesserung eines einzelnen Aspekts eines Roboters unter Vernachlässigung eines anderen führt selten zu nennenswerten langfristigen Erfolgen. Erfolgreiche Robotersysteme entstehen vielmehr durch die sorgfältige Abstimmung von Maschinenbau, Elektronik, Software, Fertigungsprozessen und betrieblichen Anforderungen zu einer integrierten Gesamtlösung.
Diese Fähigkeit, Komplexität zu bewältigen, unterscheidet die moderne Robotik von der herkömmlichen Automatisierung. Aus diesem Grund hängen Fortschritte in der Robotik weiterhin nicht nur von besserer Software und intelligenteren Algorithmen ab, sondern gleichermaßen von Innovationen bei Materialien, Präzisionsfertigung, Bauteilkonstruktion und Systemtechnik.

Die Zukunft der Roboterintelligenz
Roboter haben sich weit über die festen, sich wiederholenden Maschinen hinaus entwickelt, die vor Jahrzehnten erstmals in Fabrikhallen auftauchten.
Frühe Industrieroboter waren für die Ausführung einer einzigen Aufgabe in einer streng kontrollierten Umgebung konzipiert. Sie folgten vordefinierten Anweisungen, wiederholten dieselben Bewegungen tausende Male und stoppten, sobald etwas Unerwartetes geschah.
Heutige Roboter werden immer intelligenter. Fortschritte in den Bereichen künstliche Intelligenz, maschinelles Sehen, Hochleistungsrechnen und vernetzte Fertigungssysteme ermöglichen es Robotern, ihre Umgebung zu verstehen, sich an veränderte Bedingungen anzupassen und effektiver mit Menschen und anderen Maschinen zusammenzuarbeiten.
Obwohl Präzision, Wiederholbarkeit und Zuverlässigkeit nach wie vor die Grundlage der Robotik bilden, geht der Trend in Zukunft hin zu Systemen, die nicht nur genau, sondern auch flexibler, autonomer und in der Lage sind, fundierte Entscheidungen zu treffen.
Intelligentere Wahrnehmung durch künstliche Intelligenz
Eine der bedeutendsten Entwicklungen in der Robotik ist der zunehmende Einsat zkünstlicher Intelligenz zur Verbesserung der Wahrnehmung.
Herkömmliche Roboter erkennen Objekte anhand vordefinierter Regeln und programmierter Parameter. In strukturierten Umgebungen sind diese Systeme zwar sehr effektiv, ihre Zuverlässigkeit nimmt jedoch ab, wenn Produkte variieren, sich die Lichtverhältnisse ändern oder unerwartete Situationen eintreten.
Künstliche Intelligenz ermöglicht es Robotern, Muster zu erkennen, die sich mit herkömmlicher Programmierung nur schwer definieren lassen. Durch das Lernen aus großen Datensätzen können moderne Bildverarbeitungssysteme verschiedene Objekte identifizieren, subtile Oberflächenfehler erkennen, Greifpositionen abschätzen und zwischen akzeptablen Abweichungen und echten Qualitätsmängeln unterscheiden.
Mit der ständigen Verbesserung von KI-Modellen werden Roboter zunehmend in der Lage sein, komplexe Umgebungen zu verstehen, ohne dass jedes mögliche Szenario manuell programmiert werden muss.
Flexiblere und anpassungsfähigere Fertigung
Die Fertigung wird dynamischer als je zuvor.
Statt jahrelang ein einziges Produkt herzustellen, wird von Fabriken erwartet, dass sie kürzere Produktlebenszyklen, eine stärkere Individualisierung und häufige Designaktualisierungen bewältigen.
Um diesen Anforderungen gerecht zu werden, müssen zukünftige Roboter anpassungsfähiger werden.
Anstatt sich ausschließlich auf feste Produktionsprogramme zu verlassen, werden Roboter ihre Bewegungen, Werkzeuge und Arbeitsabläufe zunehmend anhand von Echtzeit-Produktionsdaten anpassen. Maschinelles Sehen, Sensorrückmeldung und KI-gestützte Planung ermöglichen es Robotern, mit minimalem manuellem Eingriff zwischen verschiedenen Produkten zu wechseln, wodurch Ausfallzeiten reduziert und die Produktionseffizienz gesteigert werden.
Diese Flexibilität wird eine zentrale Rolle in Branchen spielen, in denen eine schnelle Produktentwicklung und eine Fertigung in kleinen Stückzahlen mit hoher Produktvielfalt zur Norm werden.
Zusammenarbeit zwischen Mensch und Roboter
Roboter sind nicht länger hinter Sicherheitszäunen eingesperrt.
Die kontinuierliche Weiterentwicklung von kollaborativen Robotern, sogenannten Cobots, verändert das Verhältnis zwischen Mensch und Automatisierung.
Anstatt menschliche Arbeitskräfte zu ersetzen, sind Cobots so konzipiert, dass sie diese unterstützen, indem sie sich wiederholende, körperlich anstrengende oder hochpräzise Aufgaben übernehmen, sodass sich die Menschen auf Tätigkeiten konzentrieren können, die Urteilsvermögen, Kreativität und Problemlösungskompetenz erfordern.
Zukünftige kollaborative Systeme werden auf fortschrittlichere Sensortechnologien, verbesserte Kraftsteuerung und KI-gestützte Wahrnehmung angewiesen sein, um menschliche Absichten besser zu verstehen und in gemeinsam genutzten Arbeitsbereichen sicher reagieren zu können.
Da die Zusammenarbeit immer selbstverständlicher wird, werden Roboter zunehmend als intelligente Werkzeuge fungieren, die die menschlichen Fähigkeiten erweitern, anstatt als isolierte Maschinen zu agieren.

Vernetzte Roboter und intelligente Fabriken
Roboter werden Teil eines viel größeren digitalen Fertigungsökosystems.
Moderne Produktionsanlagen vernetzen zunehmend Roboter mit CNC-Maschinen, automatisierten Inspektionssystemen, Lagerautomatisierung, Manufacturing Execution Systems (MES) und Enterprise Resource Planning (ERP)-Plattformen.
Dieser kontinuierliche Informationsaustausch ermöglicht es den Produktionsanlagen, Abläufe zu koordinieren, die Leistung zu überwachen und schneller auf sich ändernde Fertigungsanforderungen zu reagieren.
Zukünftige Robotersysteme werden durch Cloud Computing, Edge Computing und digitale Zwillinge noch stärker vernetzt sein, wodurch Ingenieure in die Lage versetzt werden, Produktionsprozesse zu simulieren, Anlagen aus der Ferne zu überwachen und die Fertigungsleistung mithilfe von Echtzeit-Betriebsdaten zu optimieren.
Das Ergebnis werden Fabriken sein, die transparenter, reaktionsschneller und effizienter sind als je zuvor.
Präzisionstechnik wird weiterhin unerlässlich bleiben.
Mit zunehmender Intelligenz der Robotik wird die Software die Möglichkeiten der Roboter stetig erweitern.
Allerdings kann keine künstliche Intelligenz die Notwendigkeit präziser mechanischer Konstruktion beseitigen.
Jede intelligente Entscheidung muss nach wie vor von physischen Komponenten ausgeführt werden, die sich präzise bewegen, wiederholter Belastung standhalten und ihre Leistungsfähigkeit über Millionen von Betriebszyklen hinweg aufrechterhalten.
Hochwertige Strukturbauteile, präzisionsgefertigte Gehäuse, Getriebesysteme, Wellen, Lager und montierte Gelenke werden auch weiterhin grundlegend für die Leistungsfähigkeit von Robotern der nächsten Generation sein.
Die Zukunft der Robotik wird daher nicht nur durch Fortschritte bei KI und Software geprägt sein, sondern auch durch kontinuierliche Innovationen bei Materialien, Fertigungsprozessen und der Entwicklung von Präzisionsbauteilen.
Robotik ist das Ergebnis der Zusammenarbeit vieler Ingenieursdisziplinen.
Die mechanische Konstruktion liefert die Struktur. Präzisionsfertigung produziert zuverlässige Komponenten. Sensoren erfassen Informationen. Steuerungen verarbeiten Daten. Software plant die Bewegungsabläufe. Rückkopplungssysteme gewährleisten die Genauigkeit. Künstliche Intelligenz erweitert kontinuierlich die Wahrnehmungs- und Handlungsfähigkeiten von Robotern.
Mit der Weiterentwicklung dieser Technologien werden Roboter leistungsfähiger, besser vernetzt und anpassungsfähiger in Branchen wie Fertigung, Gesundheitswesen, Logistik, Landwirtschaft und wissenschaftlicher Forschung.
Während sich die Technologien, die die Robotik vorantreiben, weiterentwickeln werden, bleiben die in diesem Leitfaden erläuterten Prinzipien –Präzision, Kontrolle, Zuverlässigkeit und Systemintegration– das Herzstück jedes erfolgreichen Robotersystems.